



Tercer Ojo con Arduino: Dispositivo de Asistencia Visual para Personas Ciegas
Componentes y Suministros
| Arduino Pro Mini 328 - 5V/16MHz (SparkFun) | × | 5 |
| Sensor Ultrasónico (5 unidades) | × | 5 |
| Placa Perfboard | × | 5 |
| Motor Vibrador | × | 5 |
| Zumbador (Buzzer) | × | 5 |
| LED 5 mm Rojo | × | 5 |
| Interruptor Deslizante | × | 5 |
| Header Hembra 8 Posiciones 1 Fila (0.1") | × | 2 |
| Header Macho 40 Posiciones 1 Fila (0.1") | × | 2 |
| Cables Jumper (genéricos) | × | 4 |
| Power Bank | × | 1 |
| Elásticos y adhesivos (para hacer banda de sujeción) | × | 1 |
| Batería LiPo 3.7 V | × | 1 |
Herramientas y Máquinas Necesarias
- Soldador (genérico)
- Pistola de pegamento caliente (genérica)
Aplicaciones y Servicios en Línea
- Arduino IDE
Sobre el Proyecto
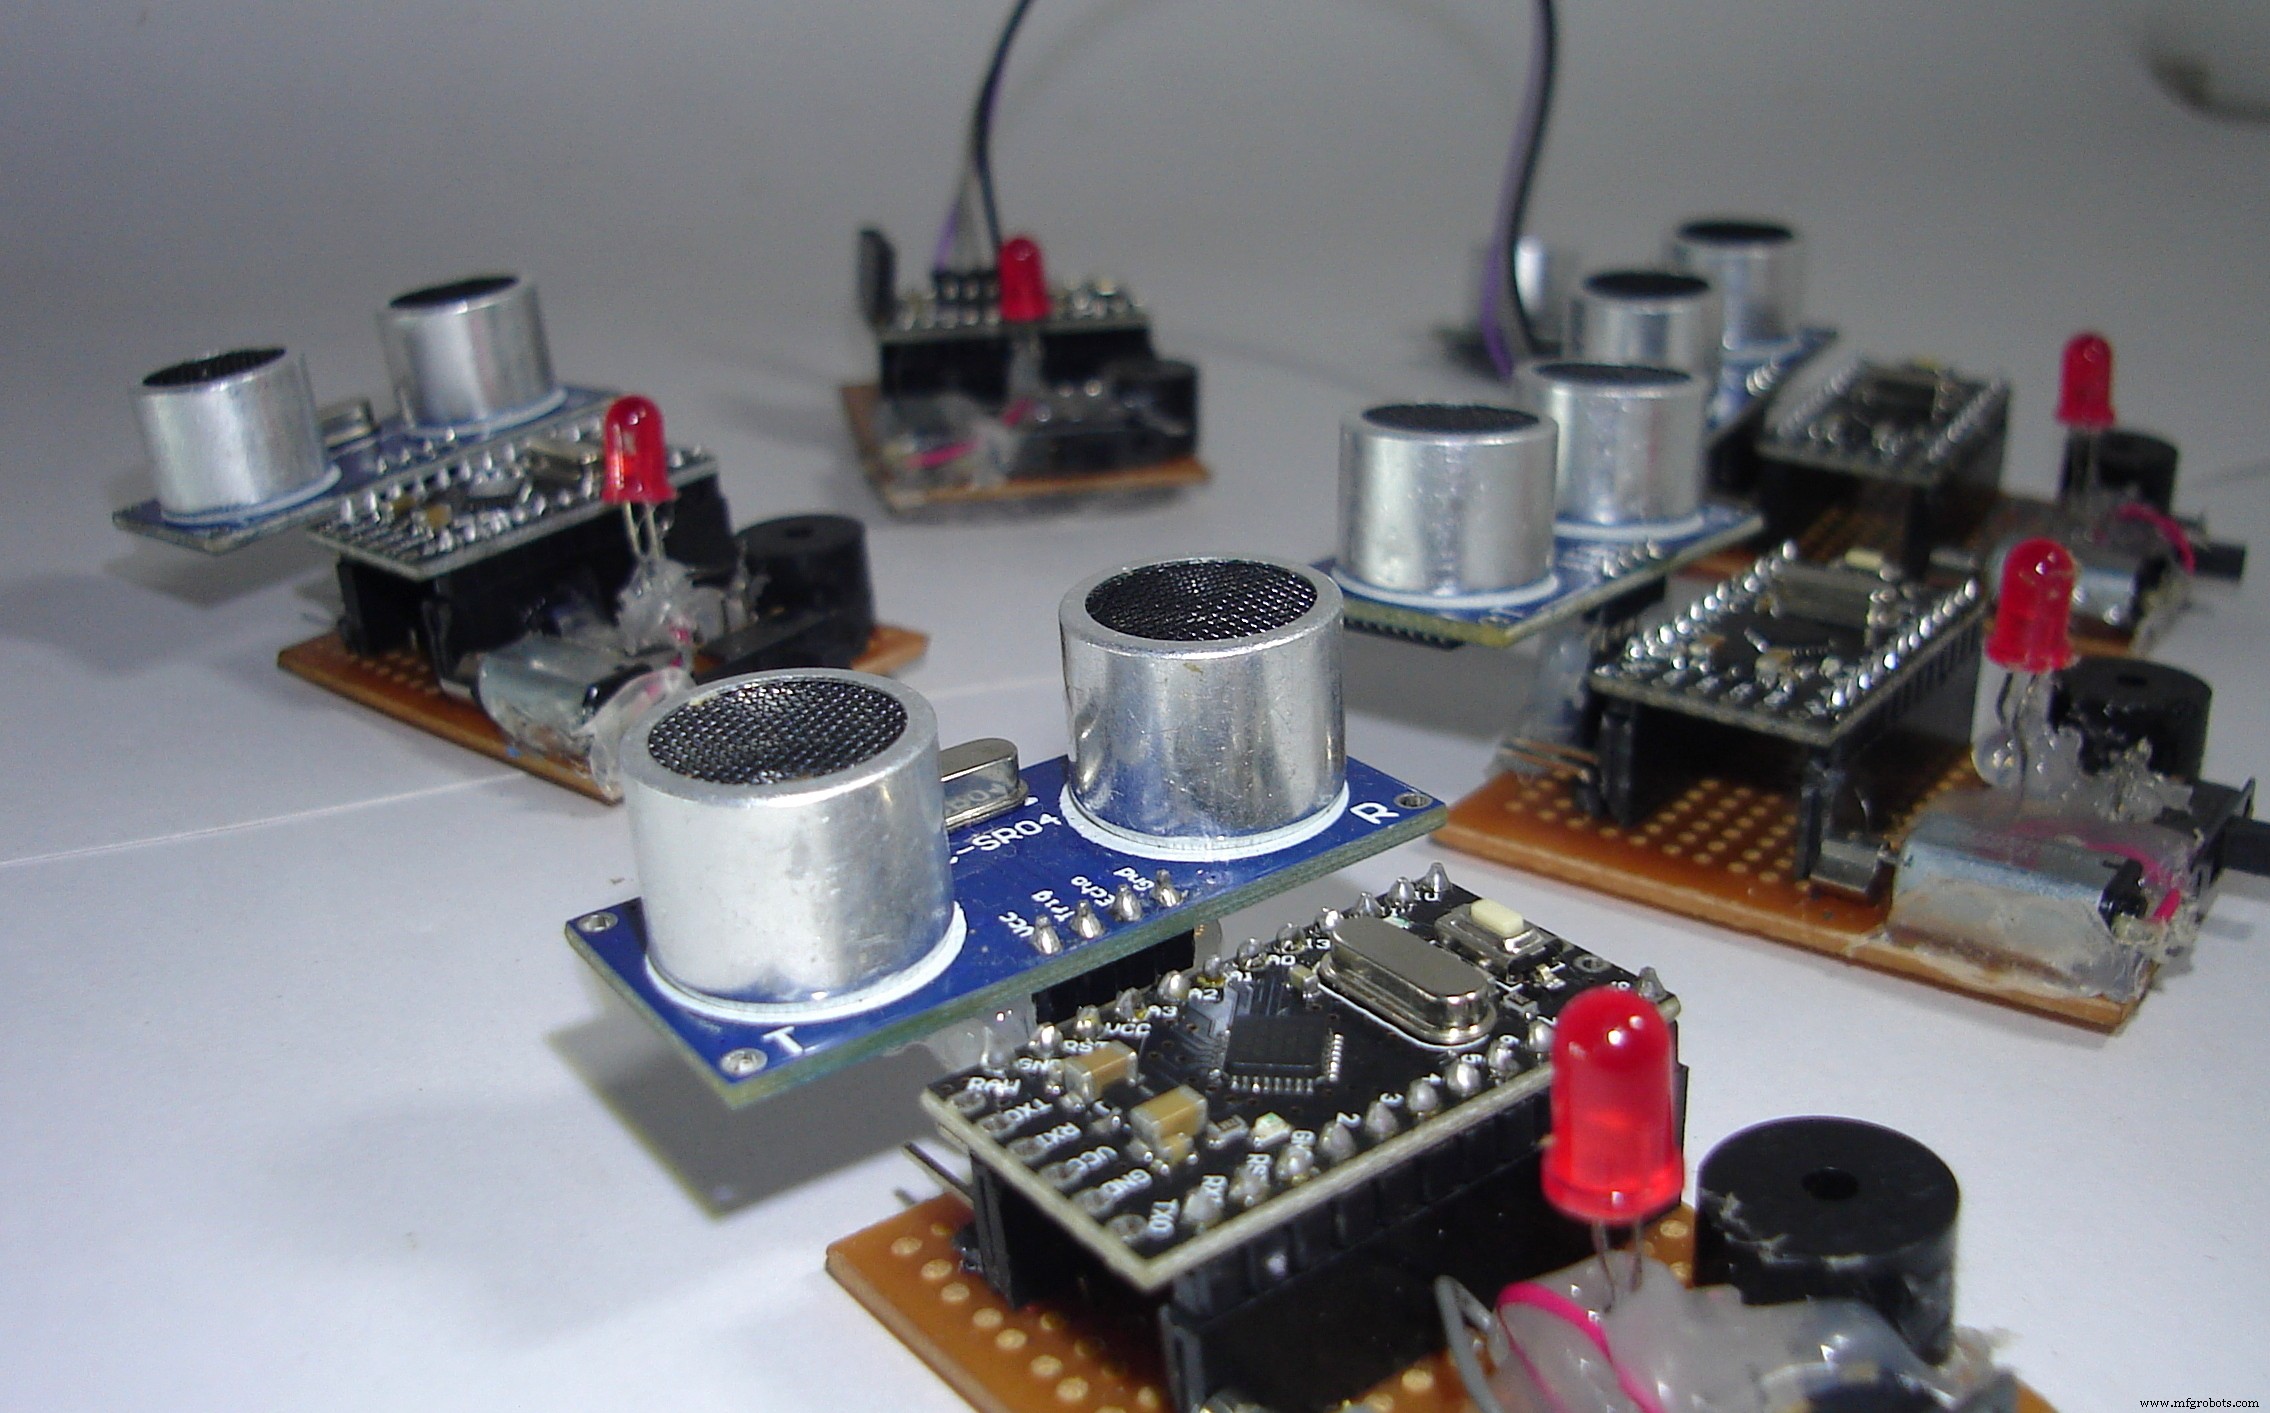
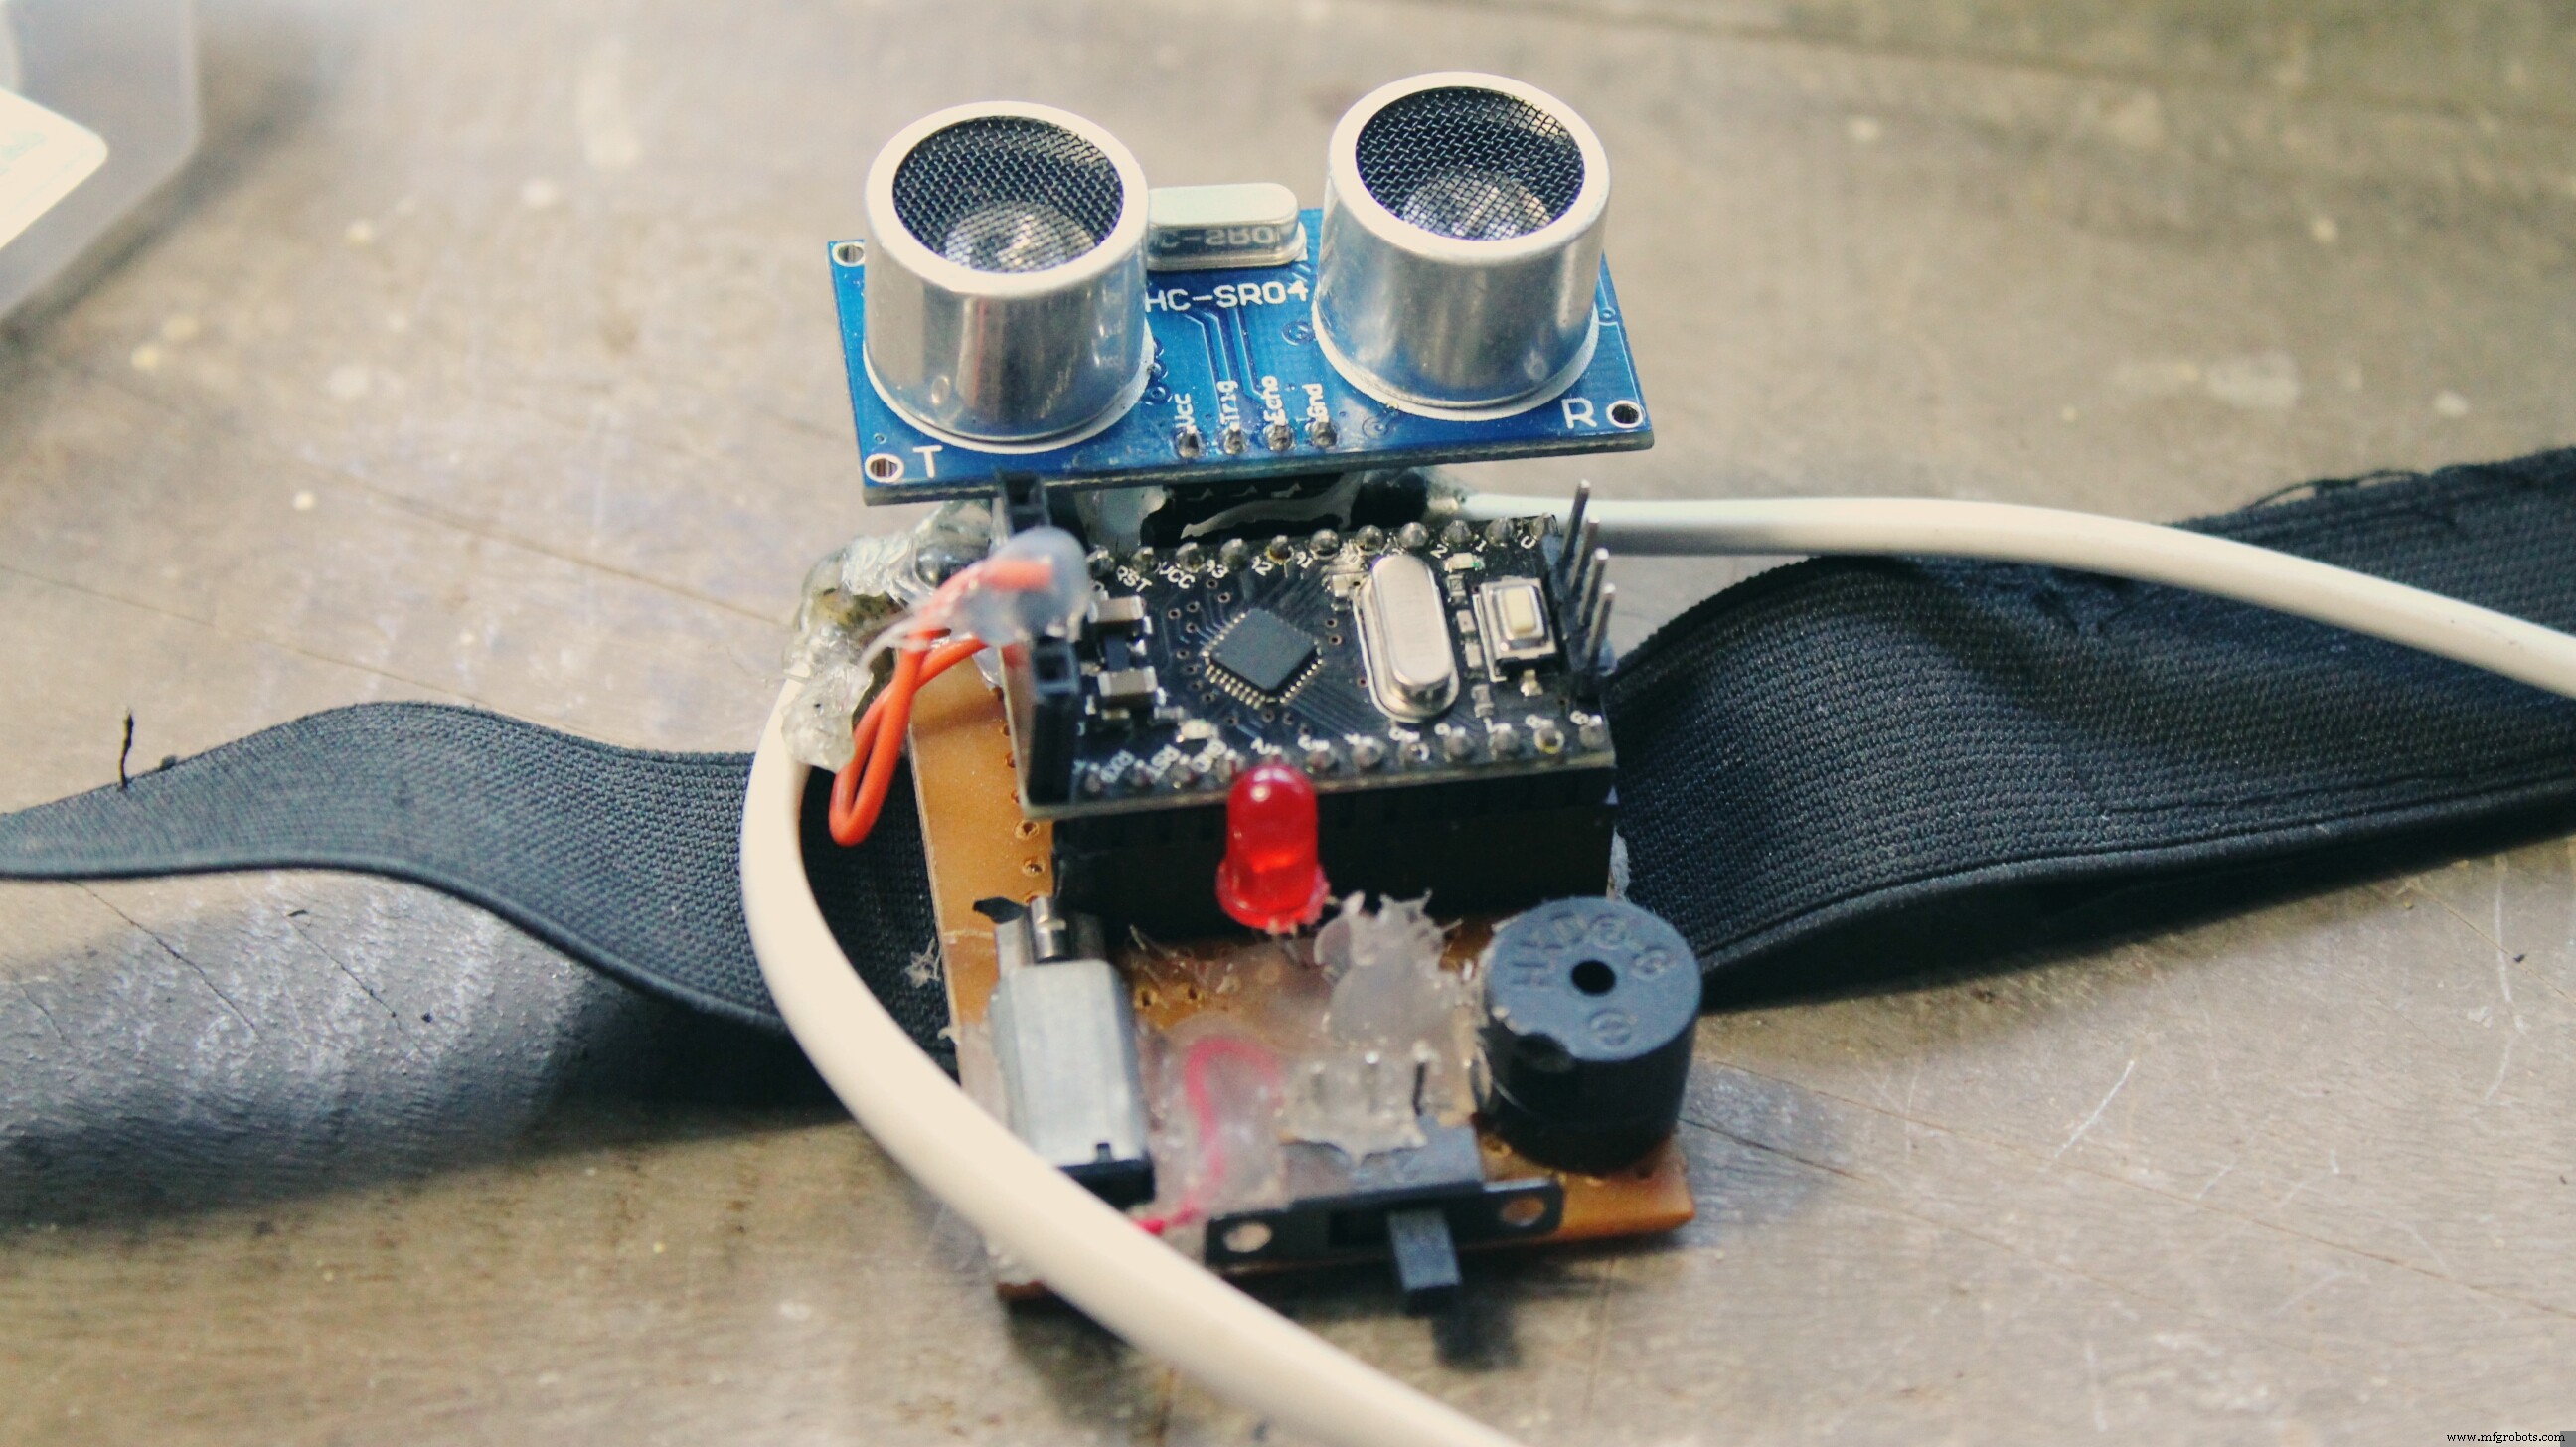
- Primera tecnología wearable para personas ciegas.
- Usa ondas ultrasónicas para detectar obstáculos.
- Notifica al usuario mediante vibraciones/sonido de zumbador.
El "Tercer ojo" para personas ciegas es una innovación que ayuda a navegar con velocidad y confianza detectando obstáculos cercanos mediante ondas ultrasónicas y notificando con sonido o vibración. Solo necesitan llevar este dispositivo como banda o prenda.
Según la OMS, 39 millones de personas son ciegas en el mundo. Sufren muchas dificultades en su vida diaria. Usan el bastón blanco tradicional desde hace años, que aunque efectivo tiene desventajas. Otra opción es un perro guía, pero es muy caro. El objetivo del proyecto es desarrollar una forma barata y más eficiente de ayudar a personas con discapacidad visual a navegar con mayor comodidad, velocidad y confianza.
Paso 1: Sistemas Existentes
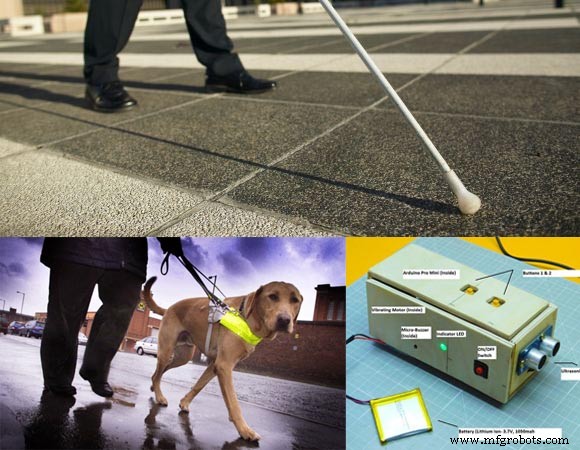
- Bastón blanco
- Perro guía
- Dispositivos inteligentes (ej. Vision: una antorcha para ciegos)
Problemas de los Sistemas Existentes
- Bastón blanco: se rompe/grieta fácilmente, puede atascarse en grietas del pavimento u objetos.
- Perro guía: coste enorme (~42.000 $ / 280.000 Rs).
- Desventajas comunes (incluyendo dispositivos inteligentes): no se pueden llevar fácilmente, requieren mucho entrenamiento para usarlos.
Características del "Tercer ojo" para ciegos: Al llevarlo pueden evitar totalmente el bastón blanco y otros dispositivos. Ayuda a navegar sin sostener un palo, que es molesto. Se lleva como banda o prenda, funciona con gran precisión y requiere muy poco entrenamiento.
Paso 2: Descripción Completa del Proyecto
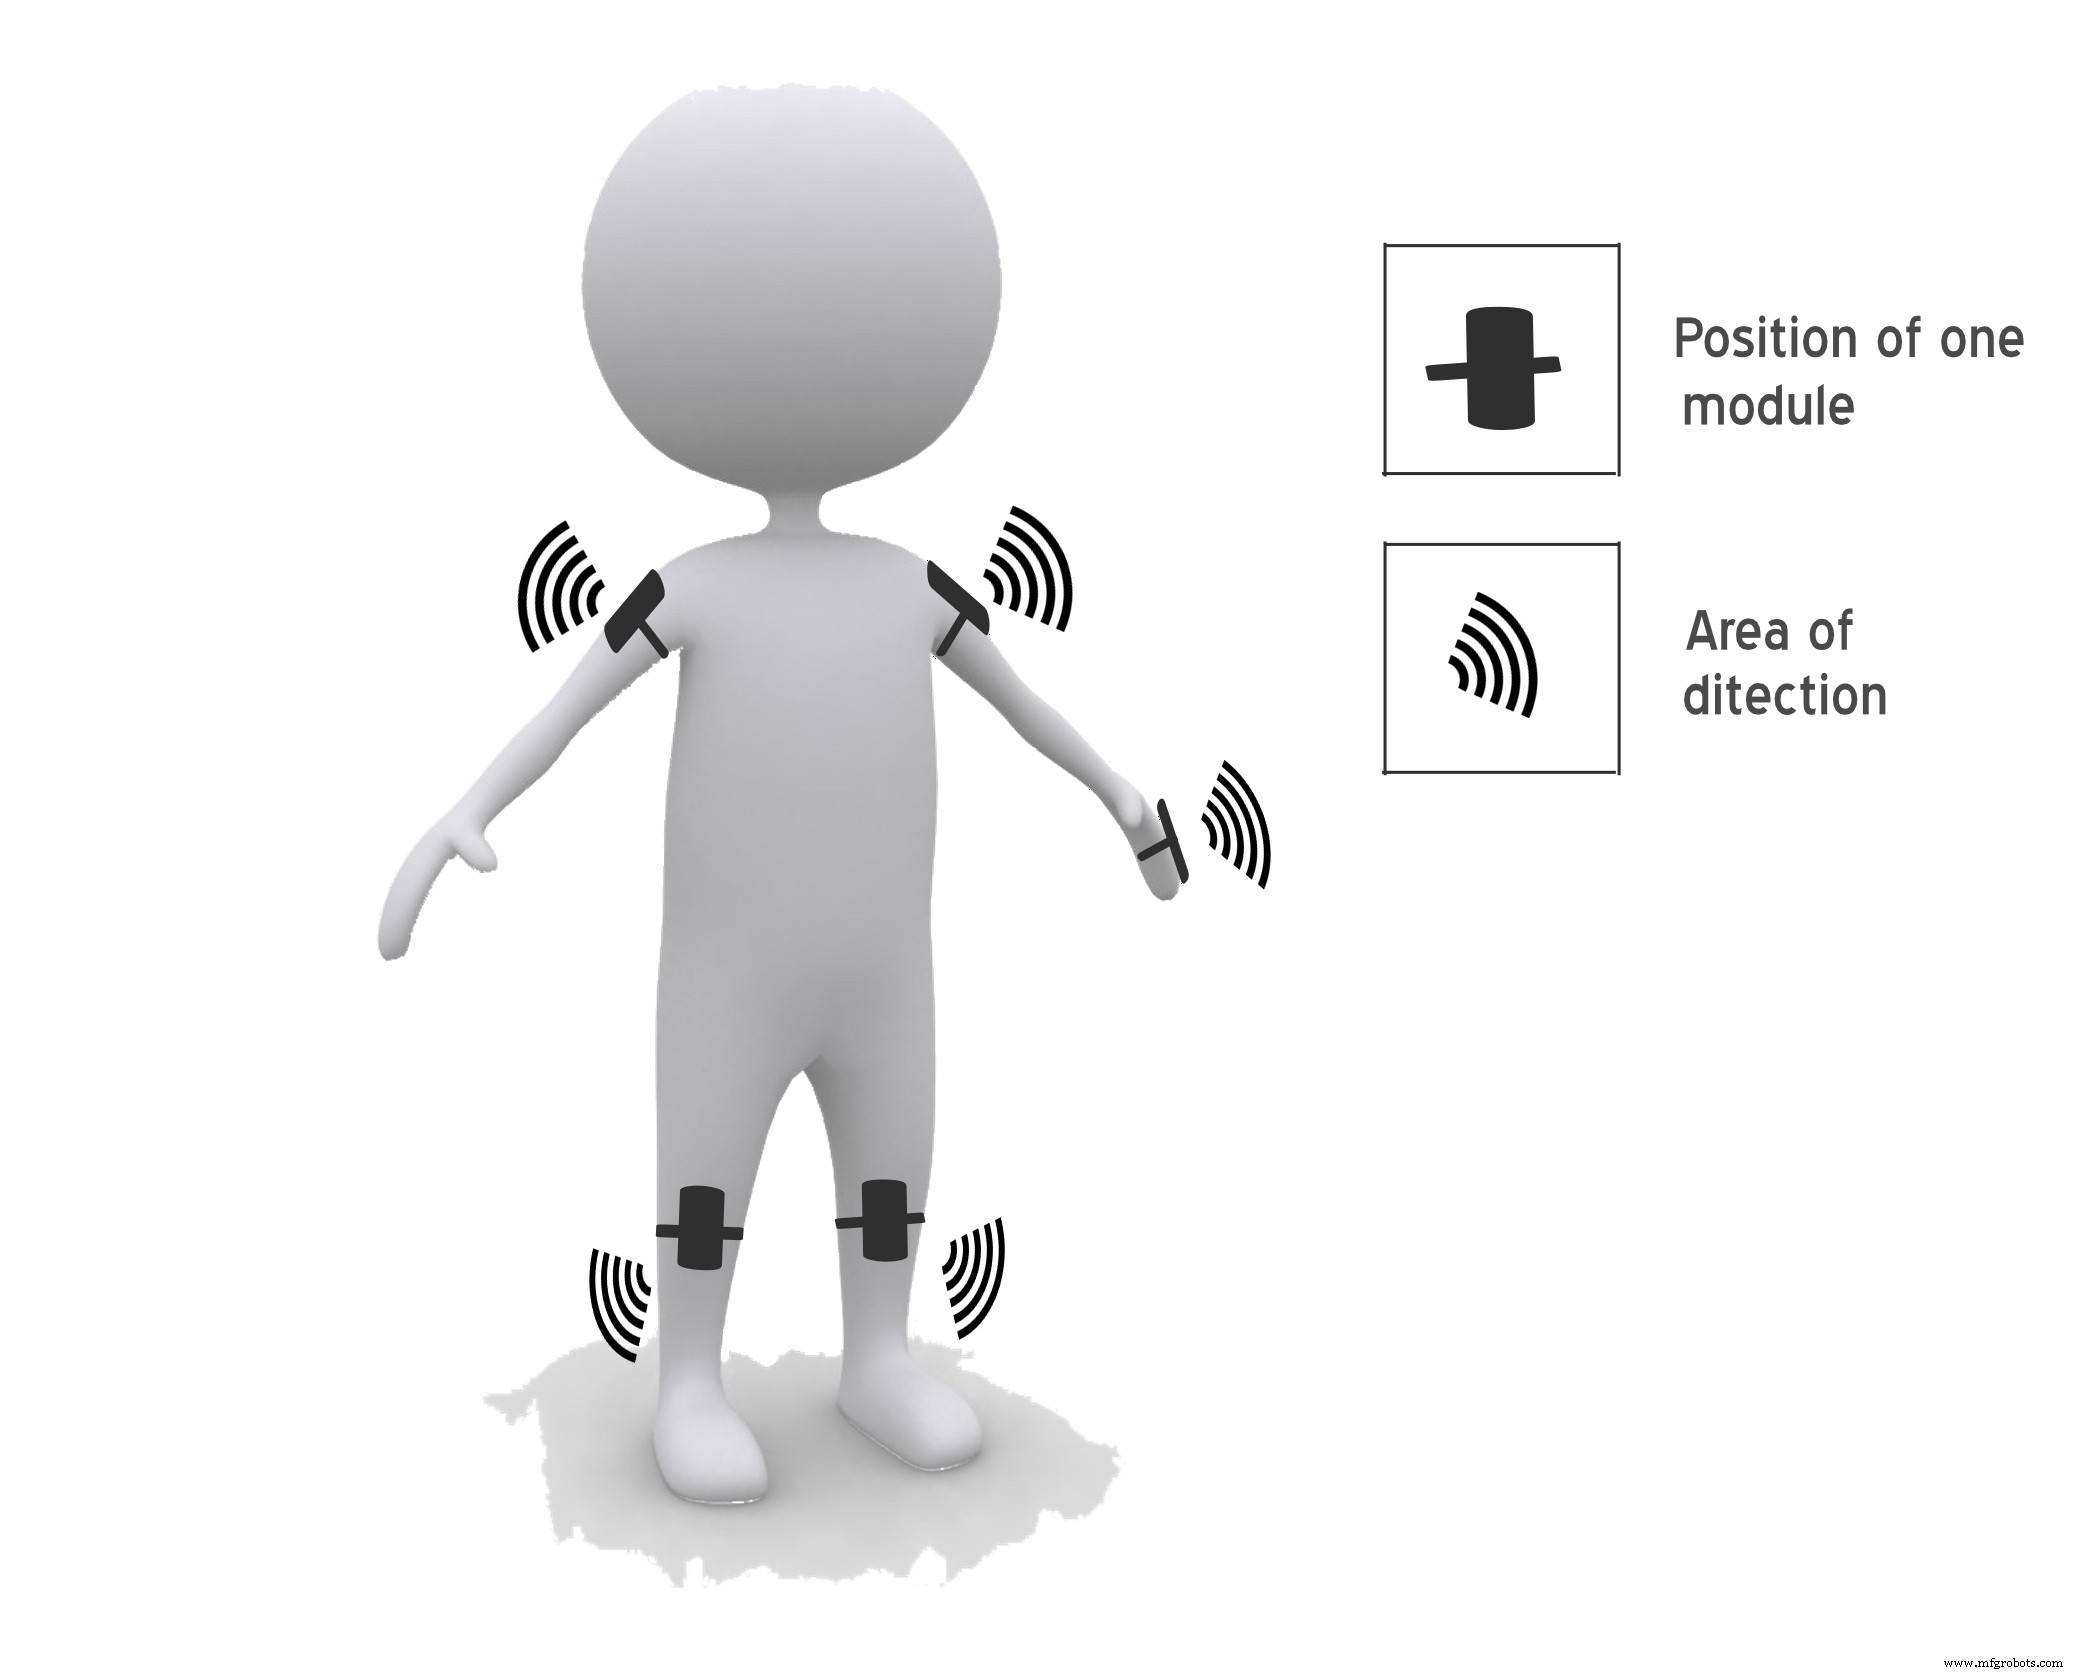
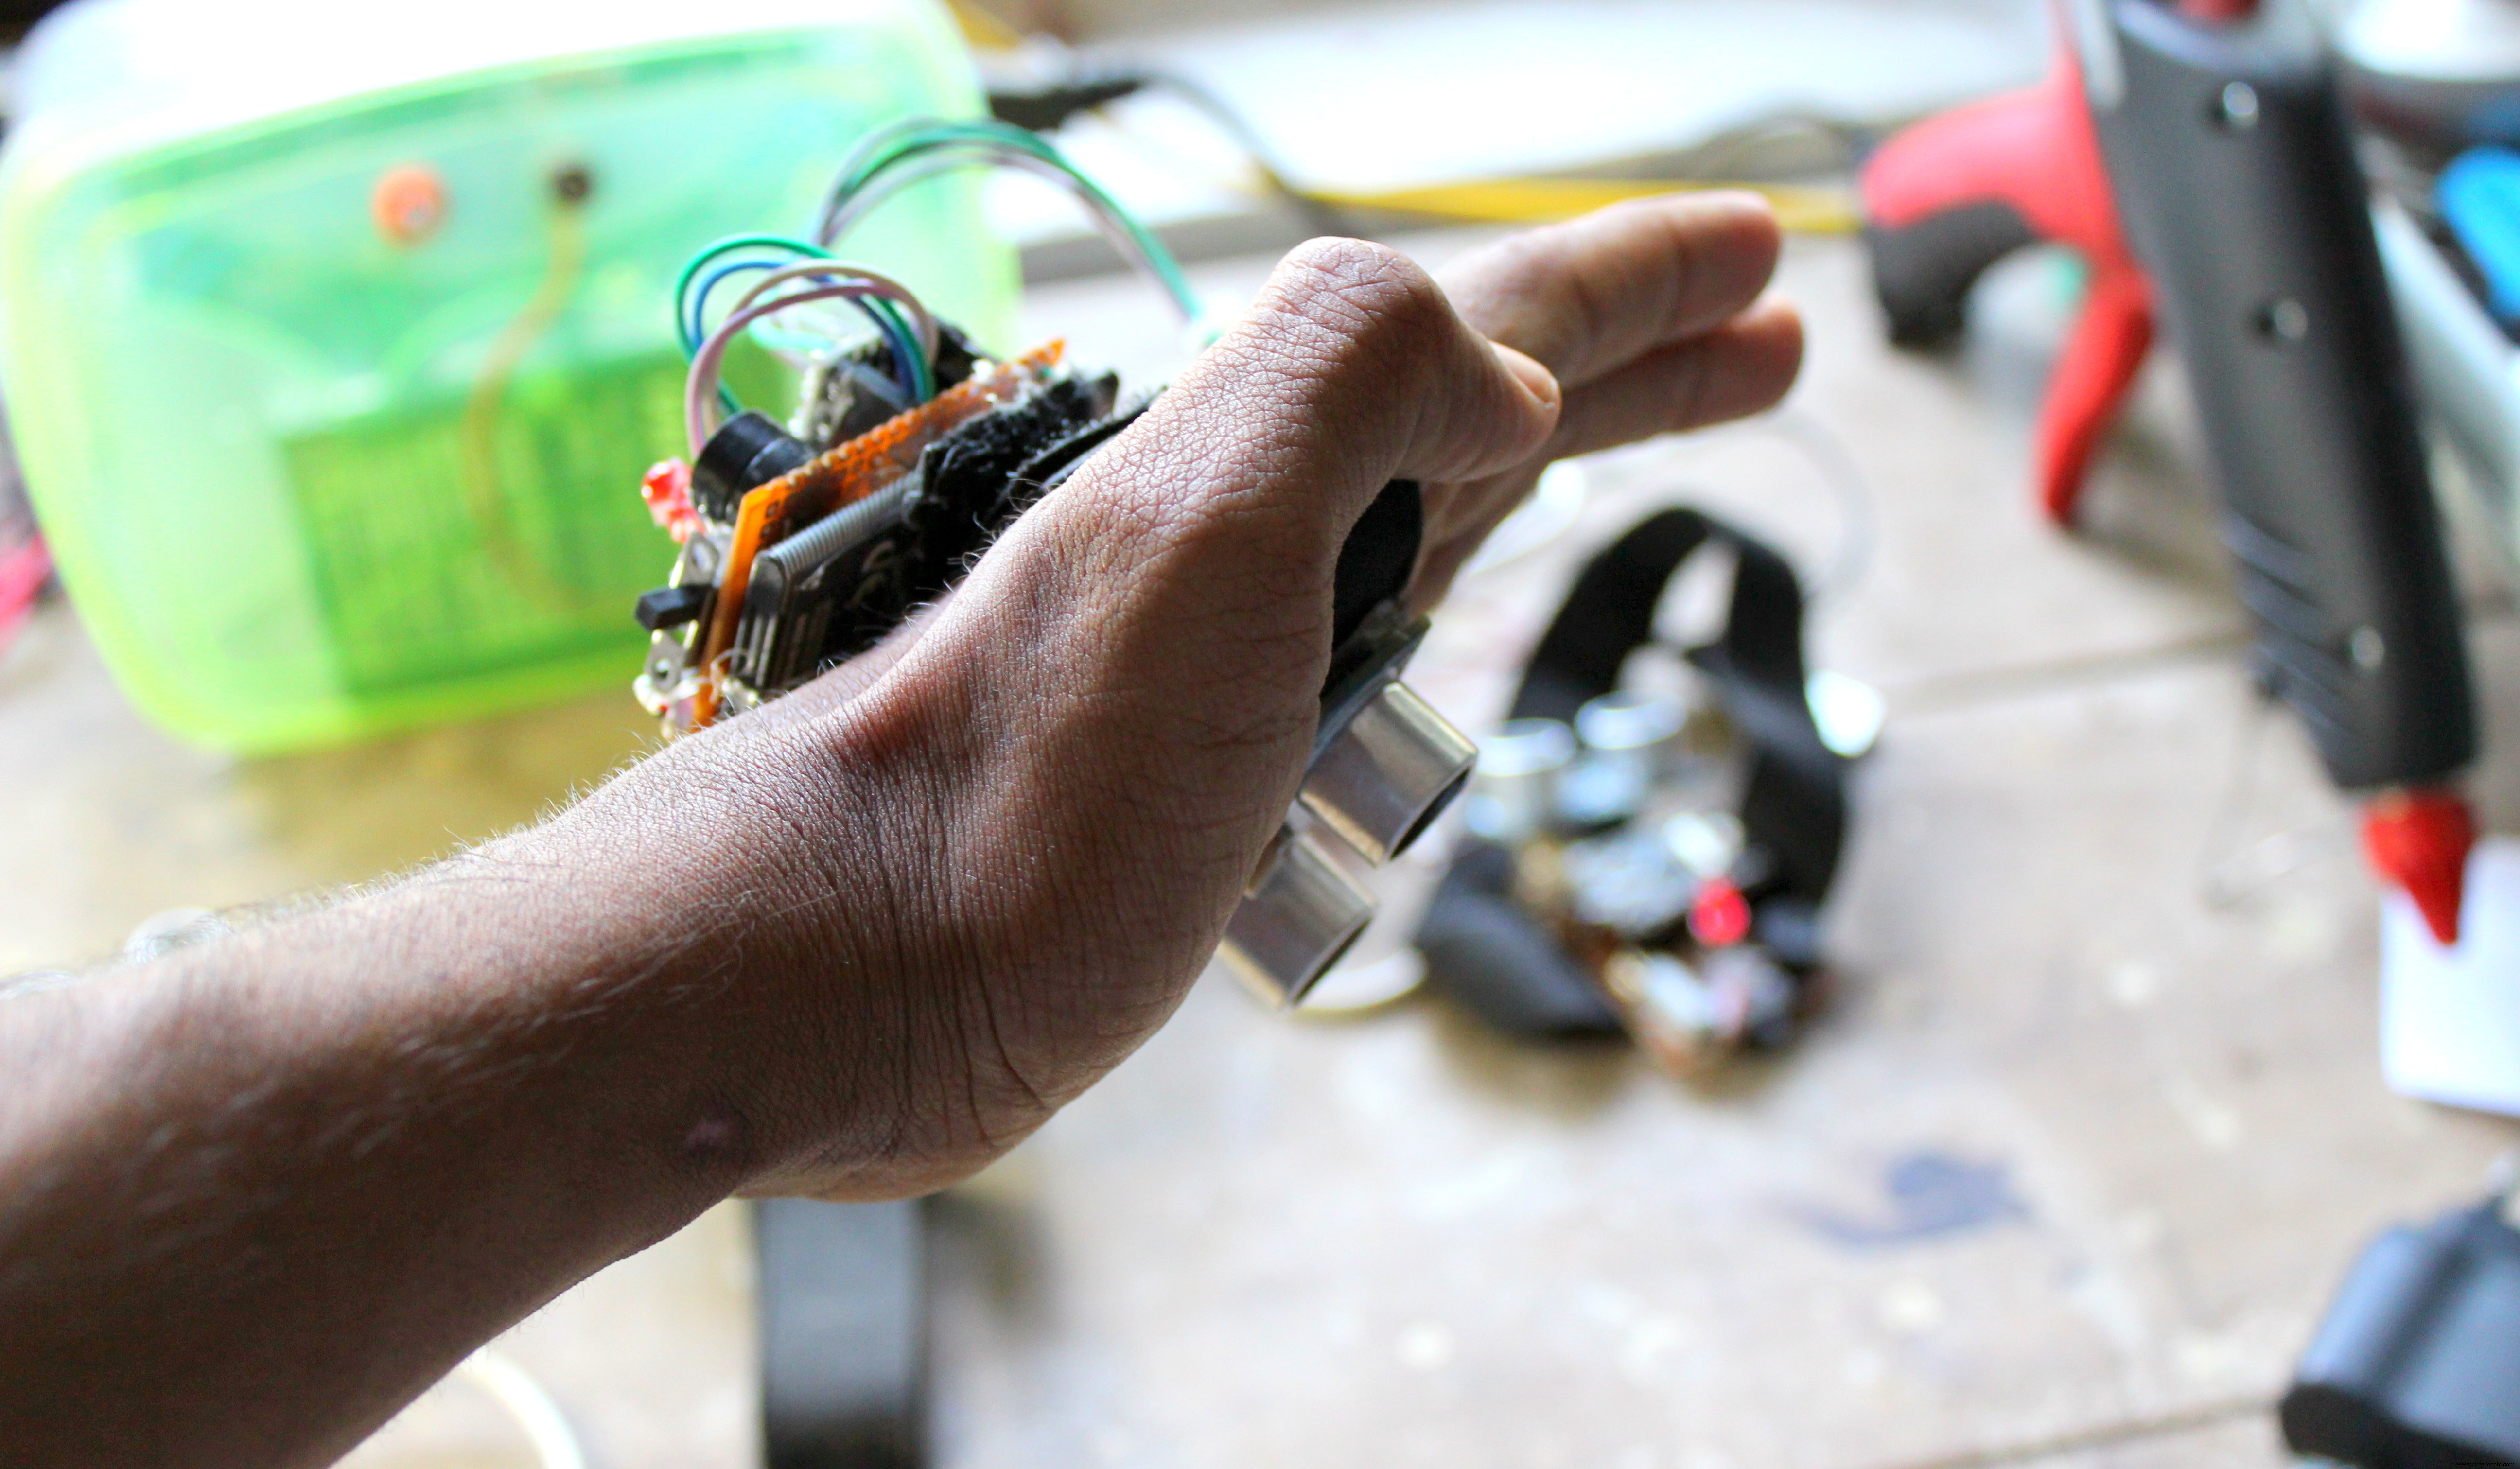
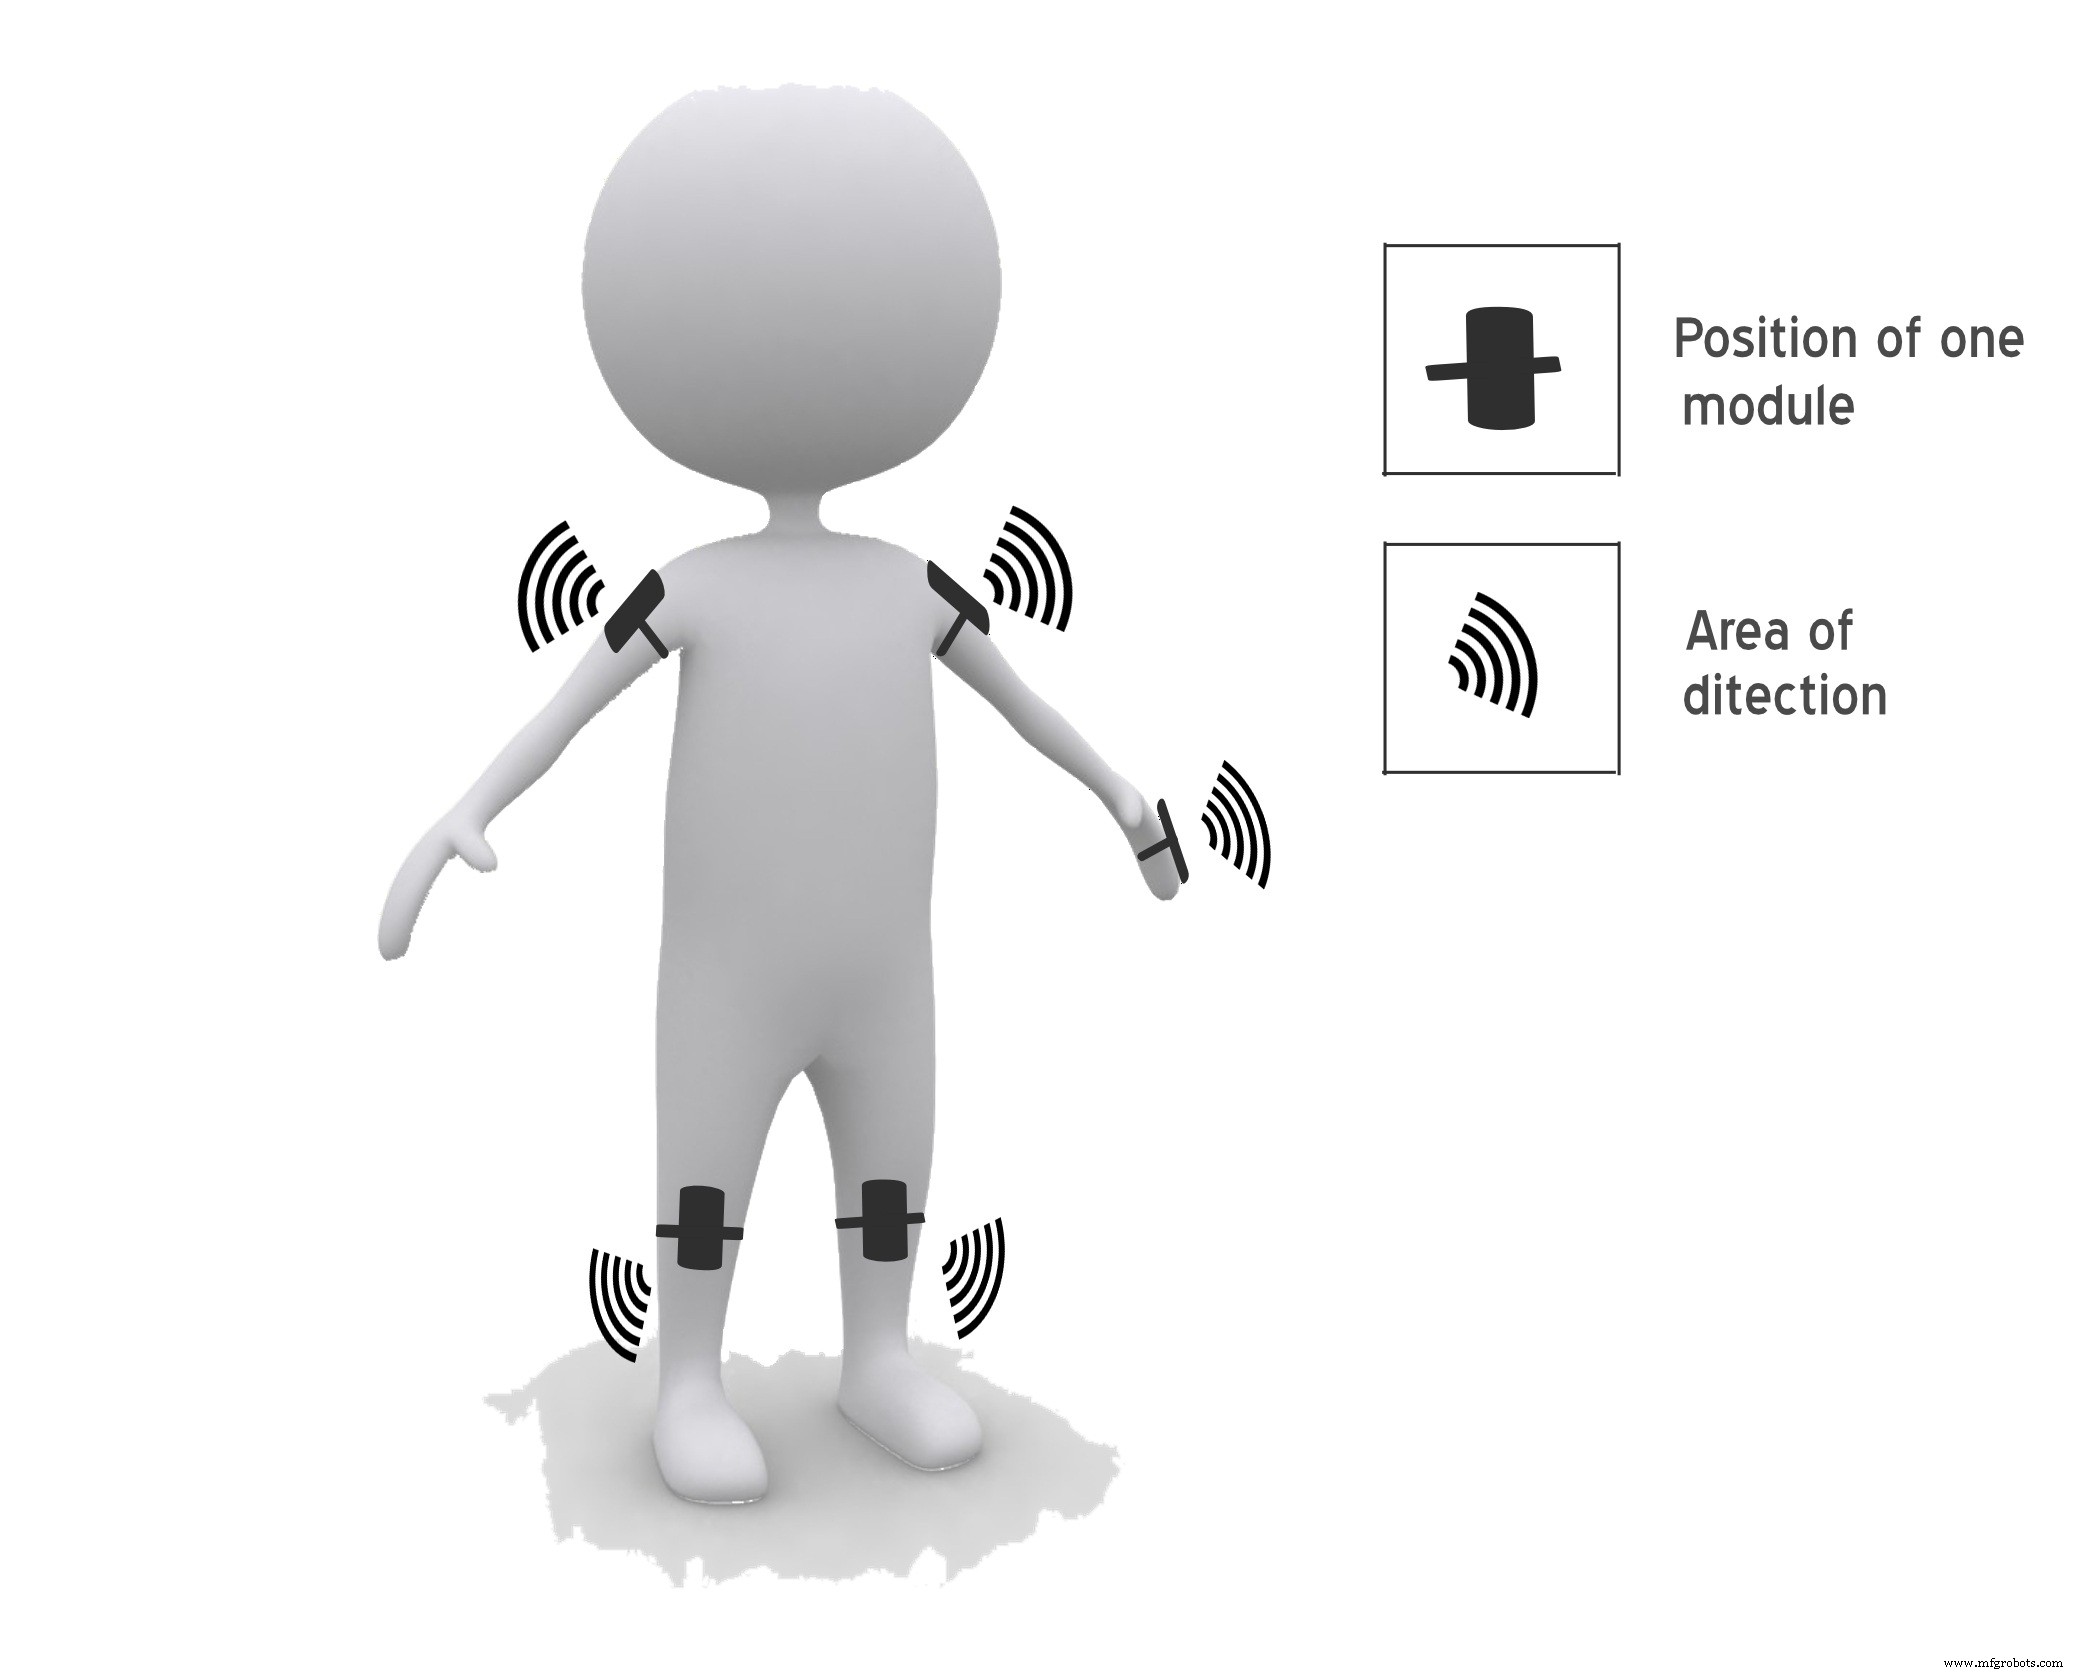
Diseñé un dispositivo wearable basado en Arduino que se lleva como prenda. Equipado con 5 sensores ultrasónicos en 5 módulos conectados a distintas partes del cuerpo: dos para ambos hombros, dos para ambas rodillas y uno para la mano. Con los 5 sensores, las personas ciegas detectan objetos en una vista "pentadimensional" a su alrededor y pueden desplazarse fácilmente. Cuando un sensor detecta obstáculo, el dispositivo notifica mediante vibraciones y pitidos. La intensidad de vibración y frecuencia de pitidos aumenta al disminuir la distancia. Es totalmente automático.
Mejoras de características:
Todo el proyecto puede hacerse en forma de chaqueta, así el dispositivo no necesita ponerse módulo a módulo. Uso de placas diseñadas específicamente en lugar de Arduino y sensores ultrasónicos de alta calidad permite respuesta más rápida, haciendo el dispositivo capaz de funcionar en zonas concurridas.
Paso 3: Probado Exitosamente con Persona con Discapacidad Visual
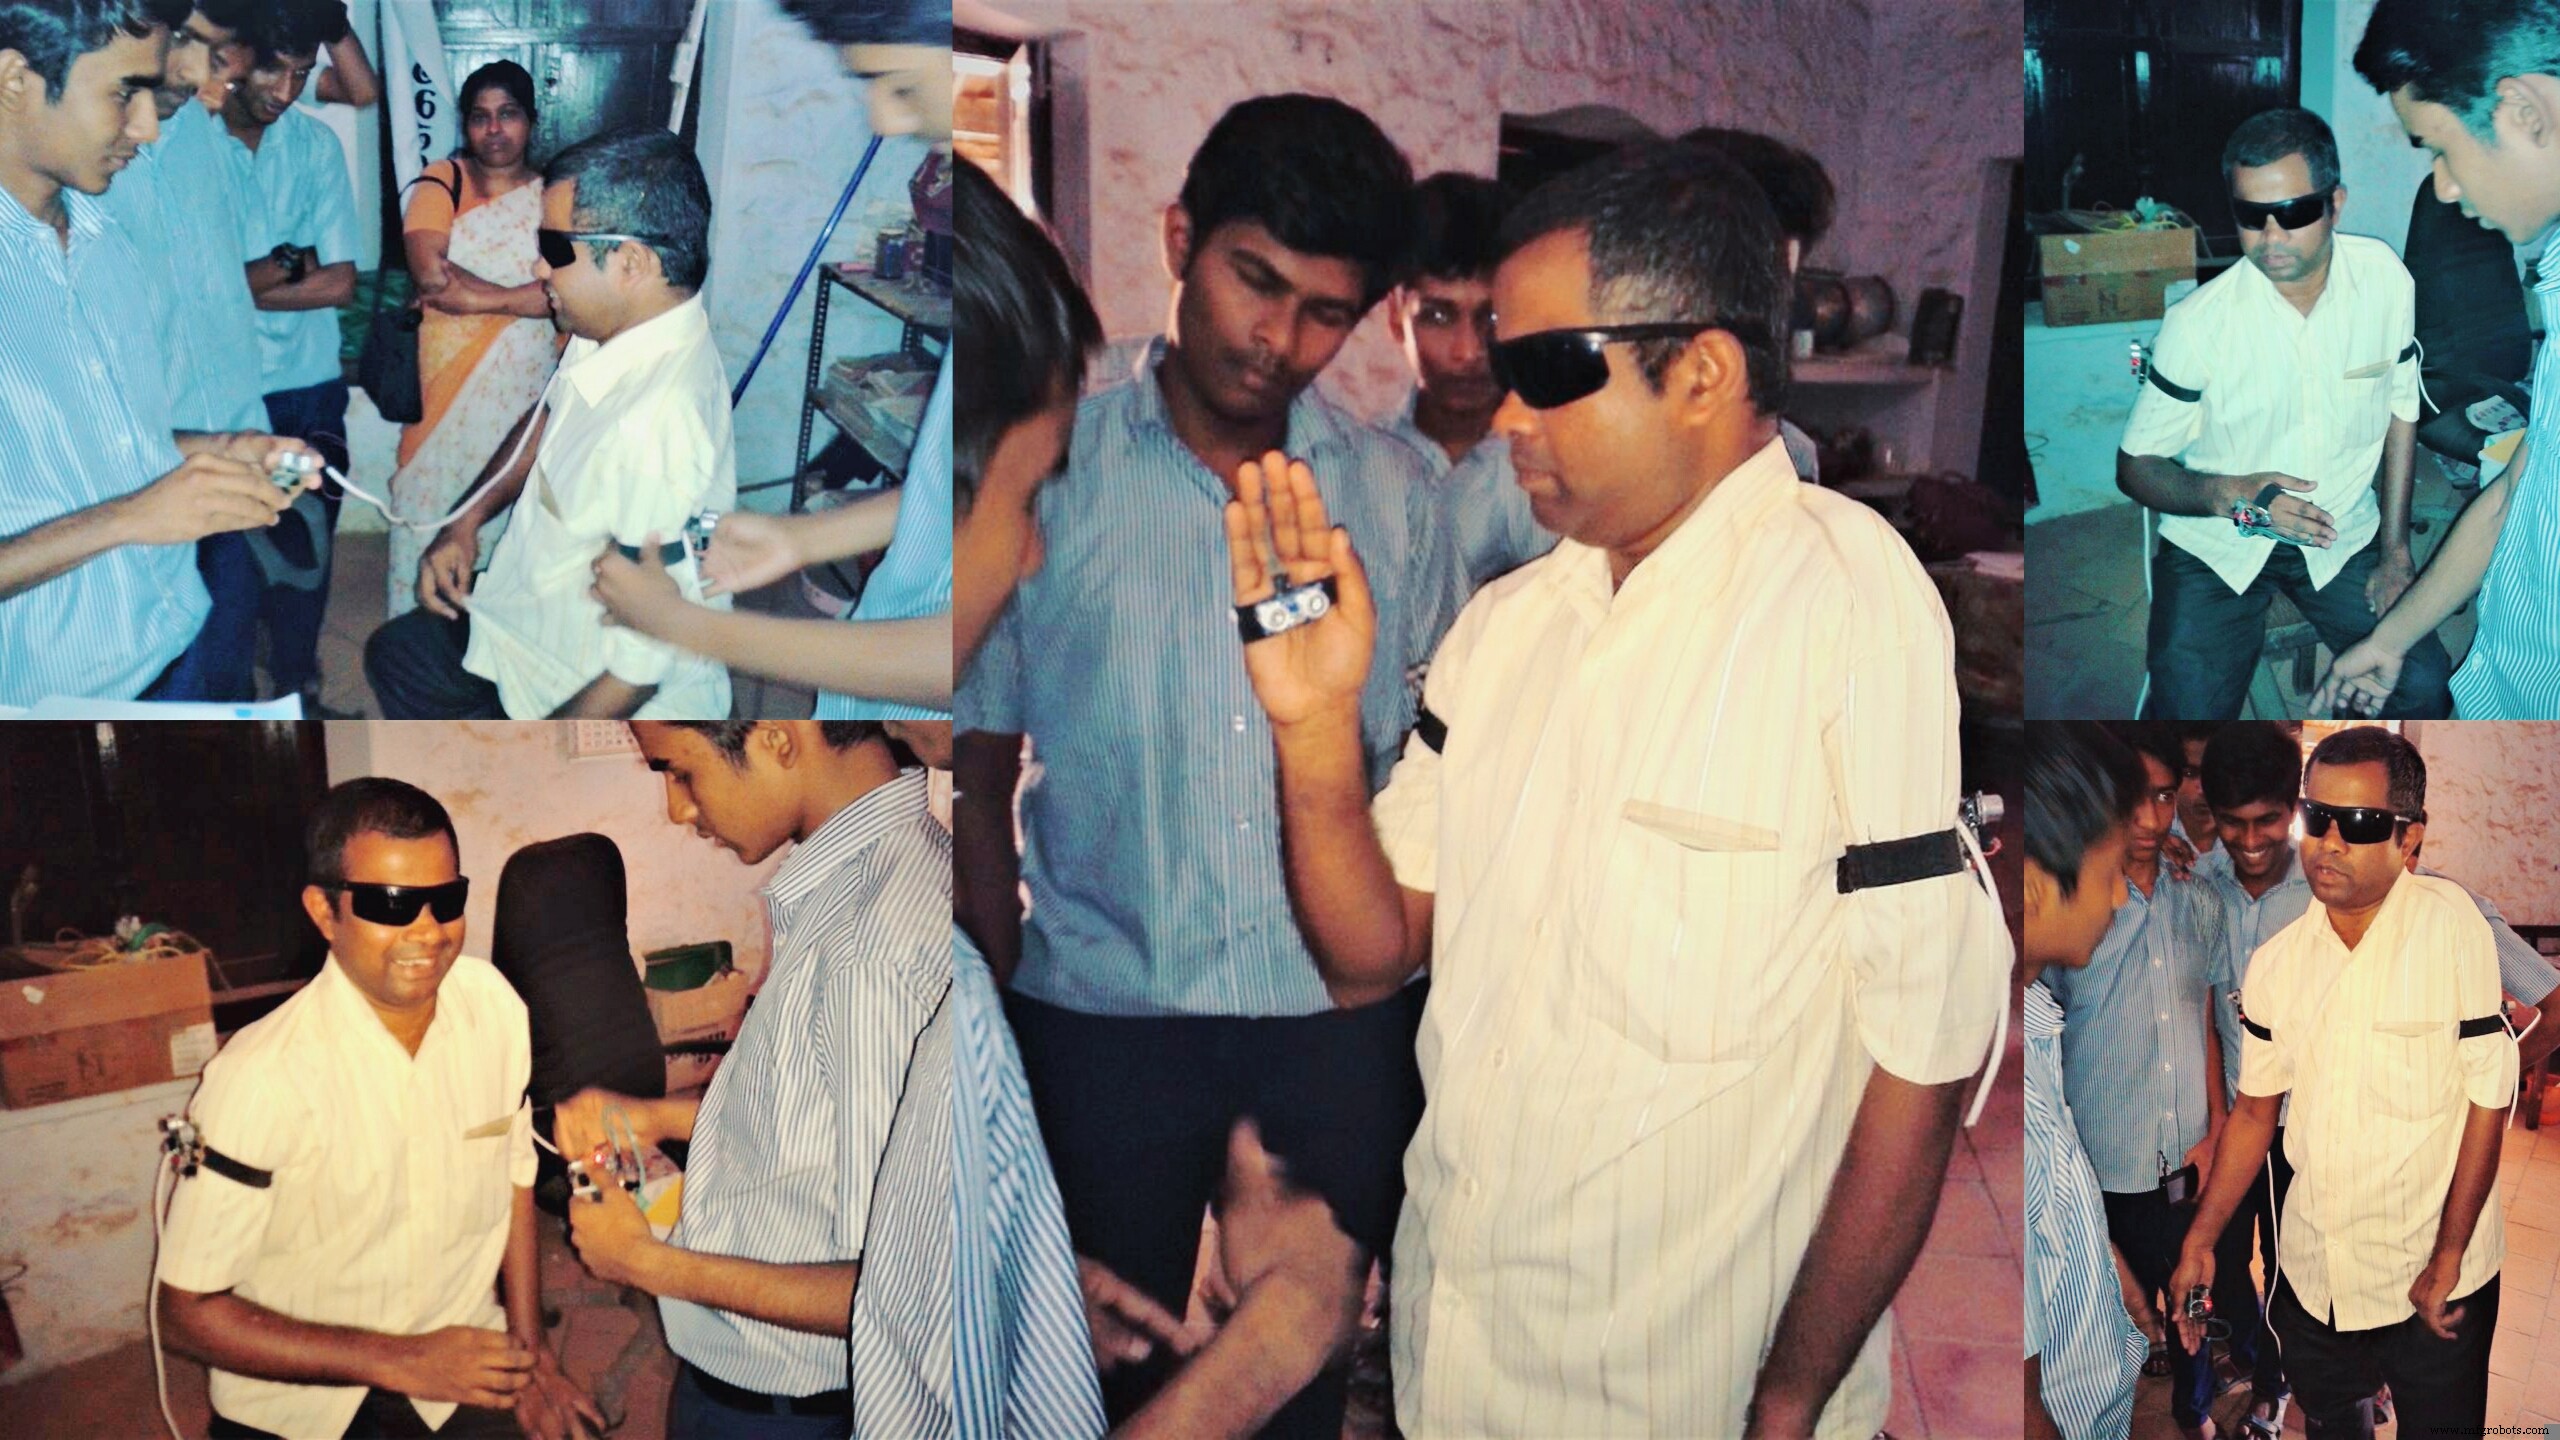
Lea más aquí en la publicación de Facebook de nuestro profesor de ciencias.
Premios ganados por esta innovación.
- 1er premio en PPT Innovation Award
- 2do premio en feria científica estatal (Gobierno de Kerala)
Paso 4: Prototipado de la Idea - Piezas Usadas
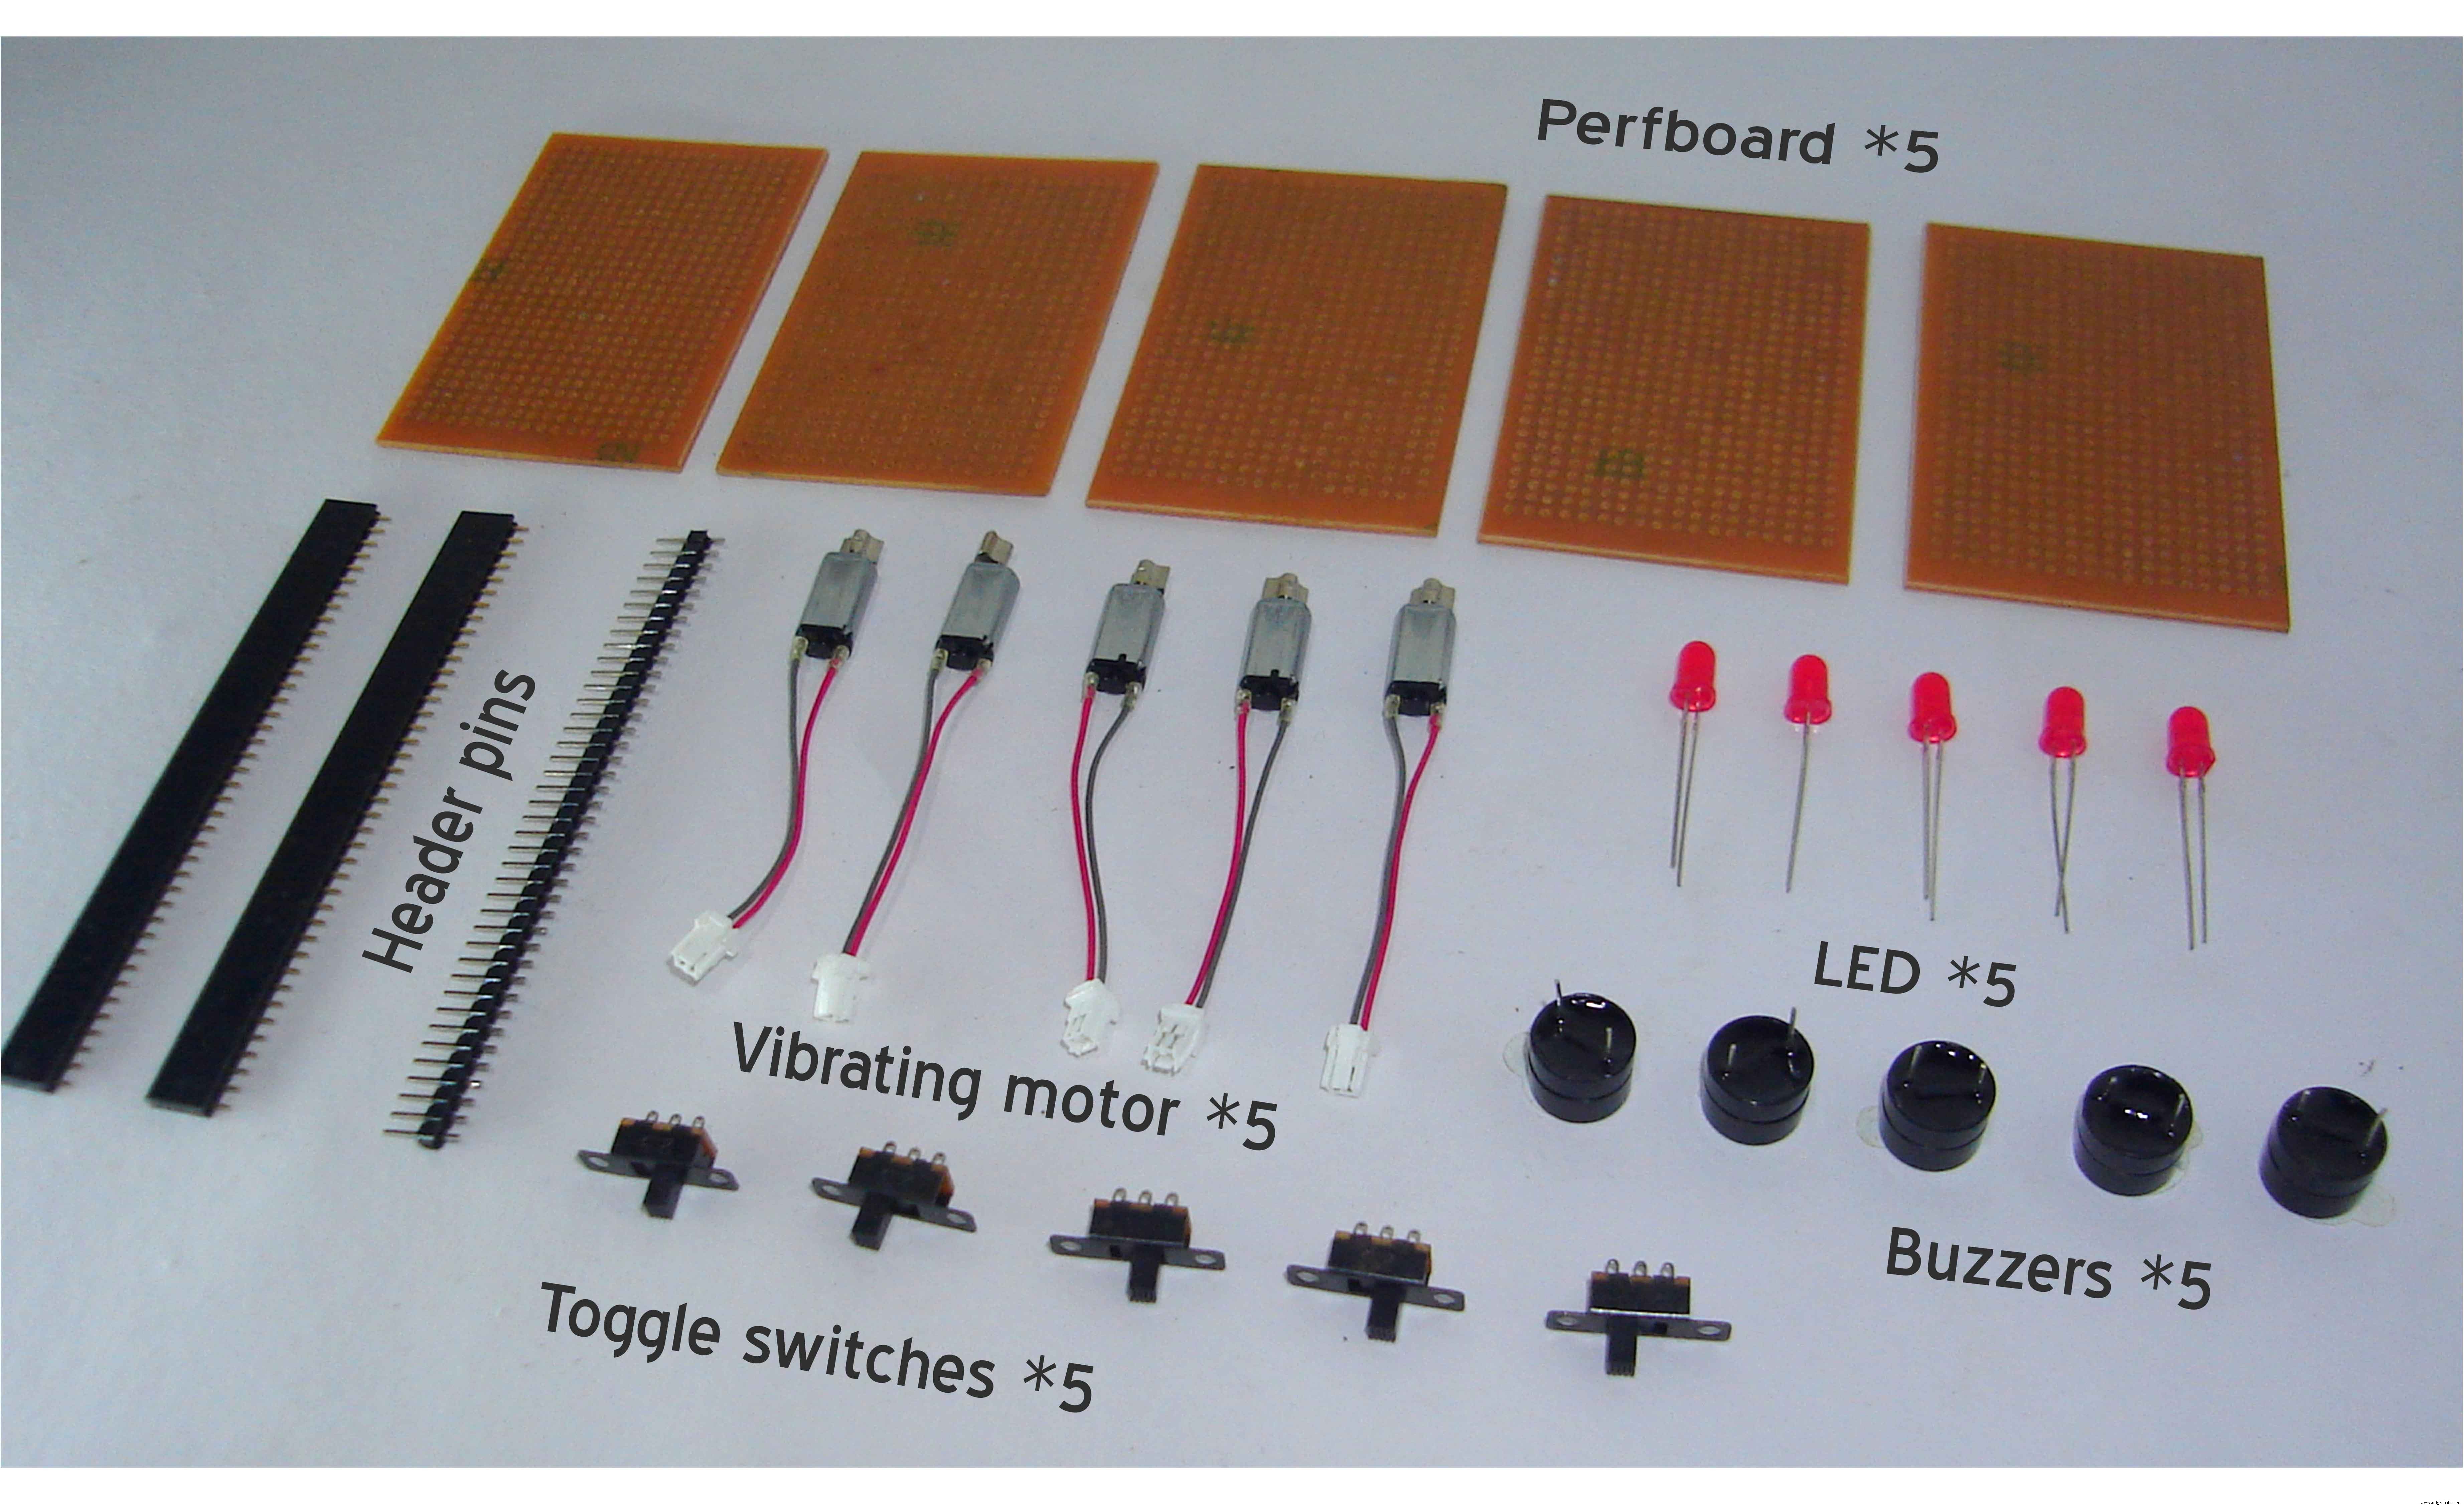
Materiales
- 5 × Arduino Pro Mini
- 5 × Sensor ultrasónico
- 5 × Perfboard
- 5 × Motor vibrador
- 5 × Zumbadores
- 5 × LEDs rojos
- 5 × Interruptores
- Pines header macho y hembra
- 4 × Cables jumper
- 1 Power bank
- 1 Batería vieja de móvil 3.3 V
- Elásticos y adhesivos (para hacer banda de sujeción)
Paso 5: Diagrama de Circuito

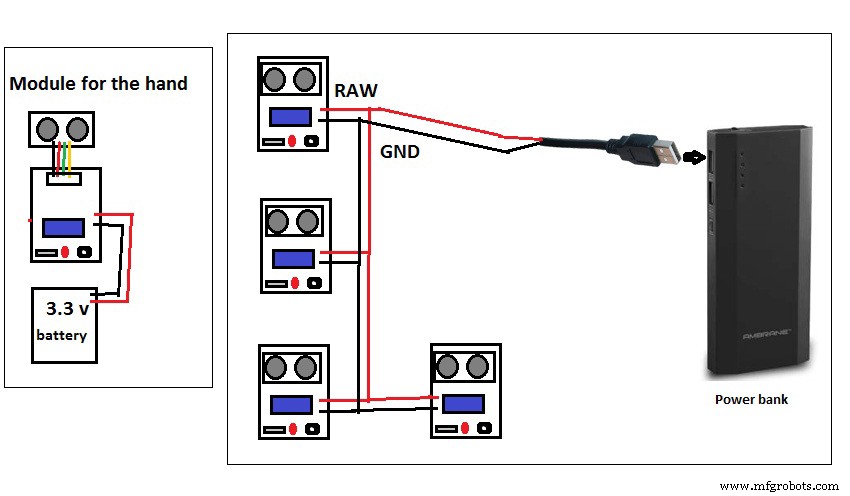
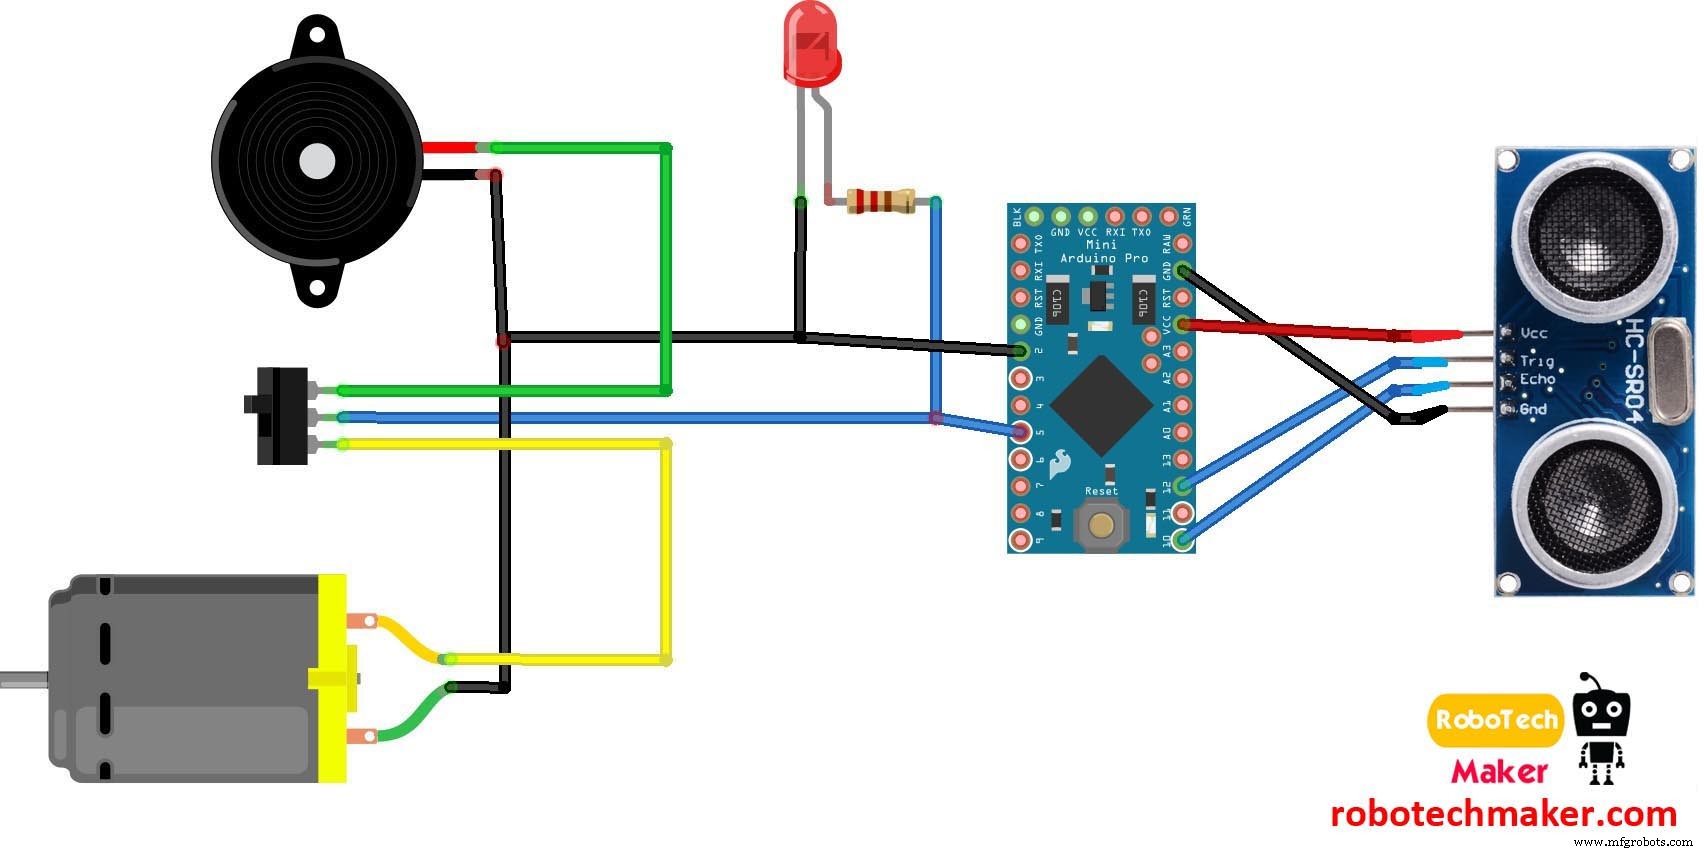
Instrucciones de cableado.
- Tierra de LED, zumbador y motor vibrador a GND del Arduino.
- Positivo de LED y pata central del interruptor a pin 5 del Arduino.
- Positivo de zumbador a primera pata del interruptor.
- Positivo de motor vibrador a tercera pata del interruptor.
- Sensor ultrasónico:
- VCC → VCC Arduino
- GND → GND Arduino
- Trig → Pin 12 Arduino
- Echo → Pin 12 Arduino (nota: en el código original Trig y Echo comparten pin 12, lo cual es inusual; normalmente Echo va a otro pin, ej. 10)
El interruptor selecciona el modo: zumbador o vibración.
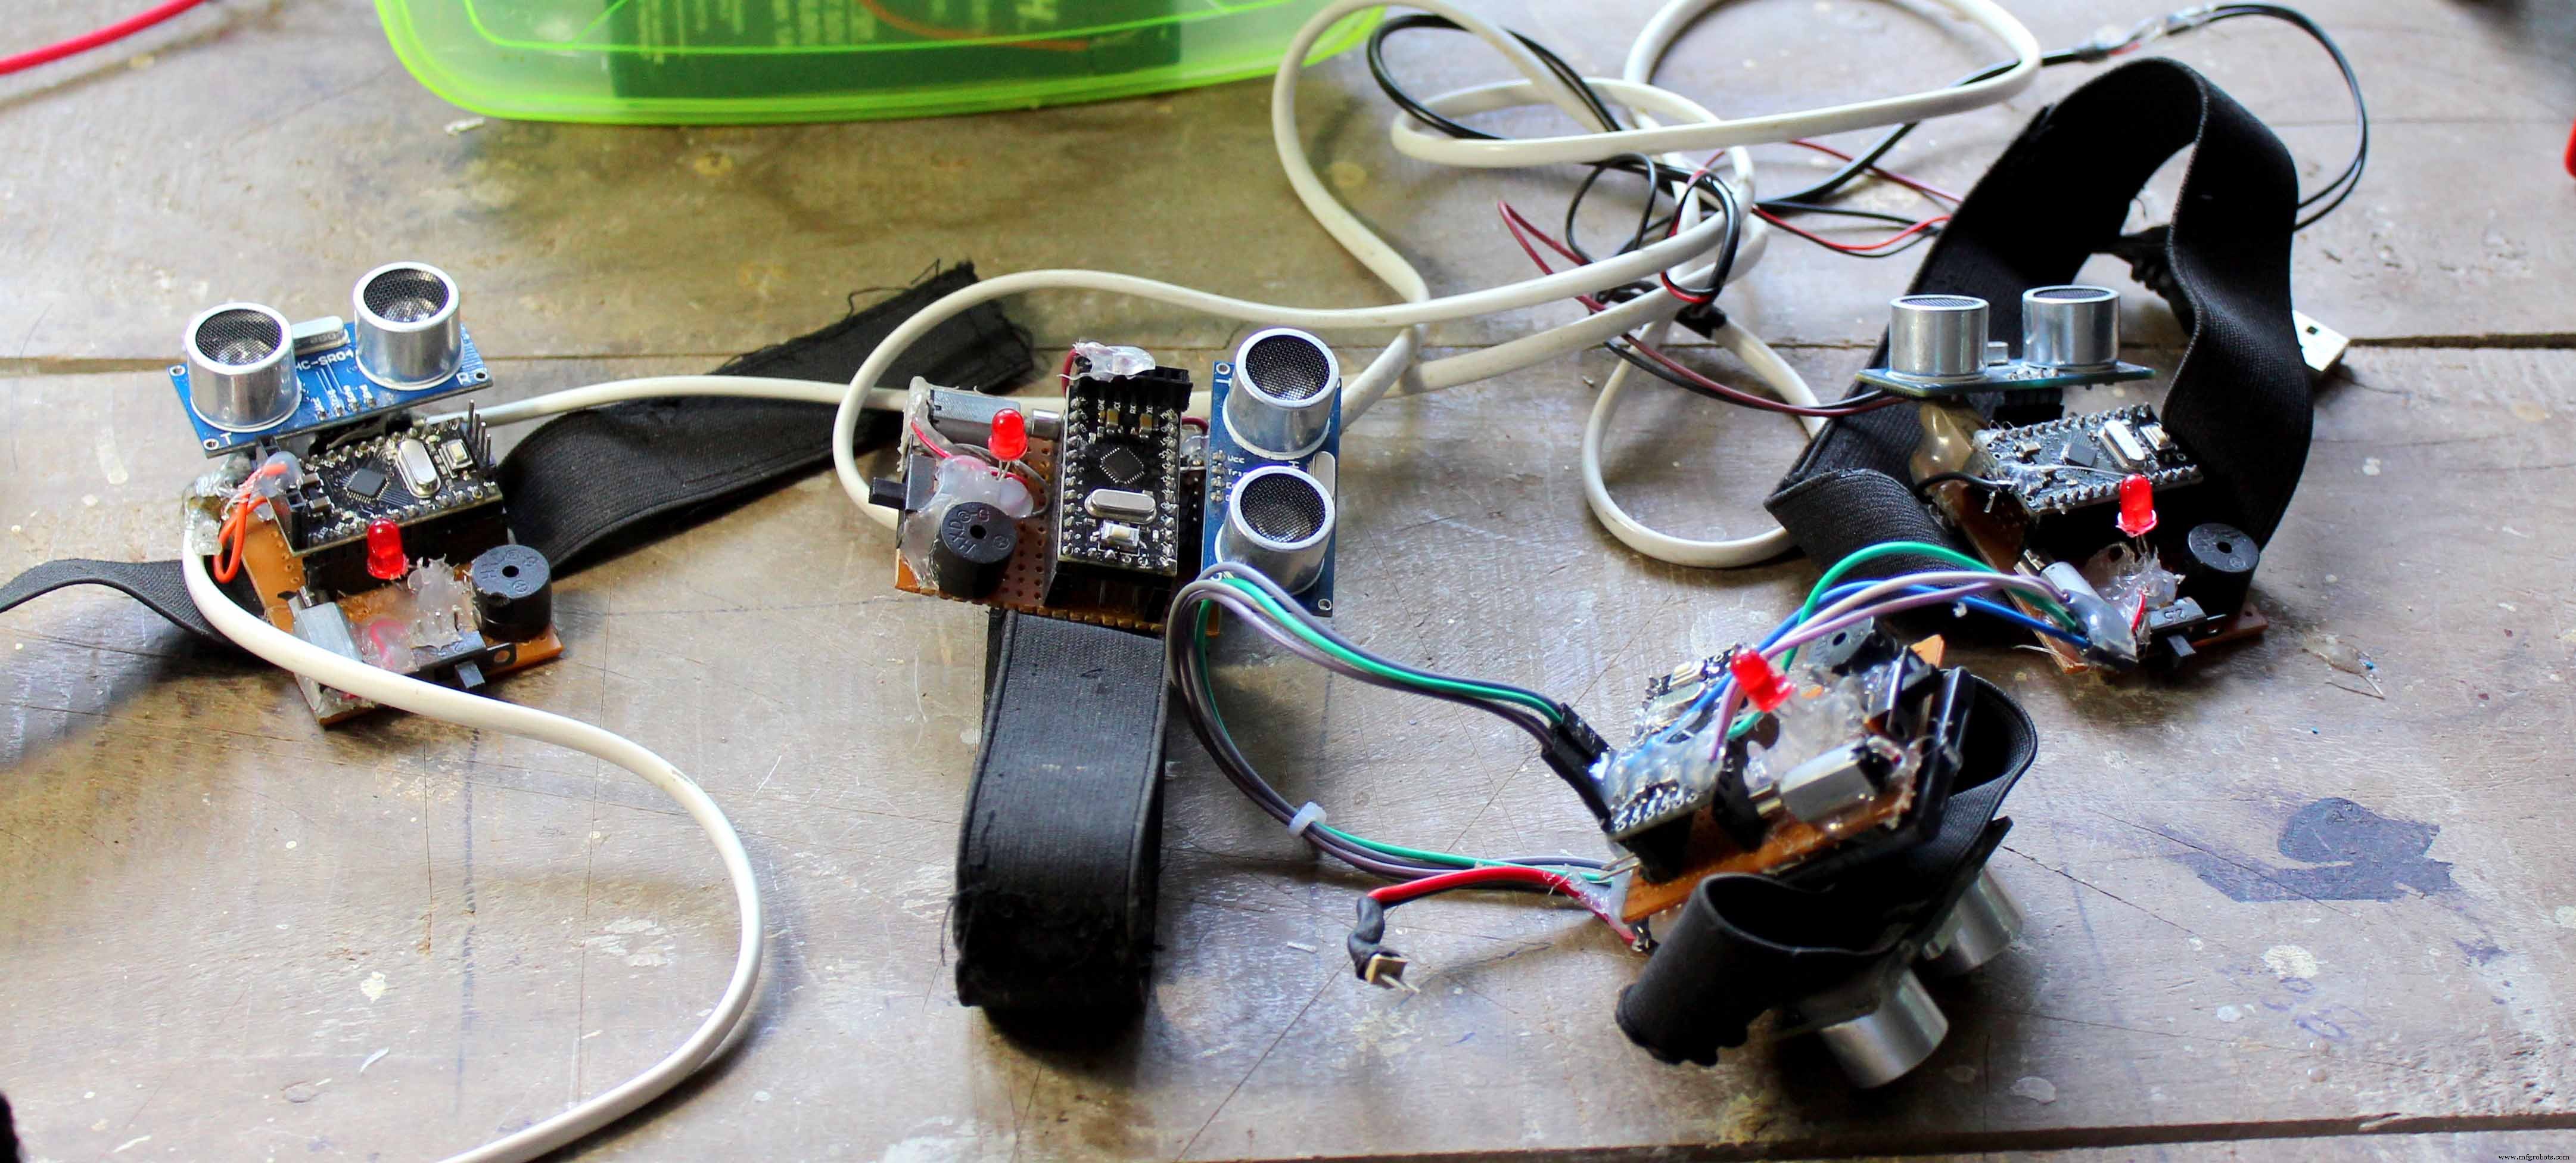
Figura 2 - Alimentación de los módulos: Conectar los 4 Arduino Pro Mini a un pin USB macho y a power bank. Para el módulo de la mano usar pequeña batería de litio.
Paso 6: Fabricación de los Módulos
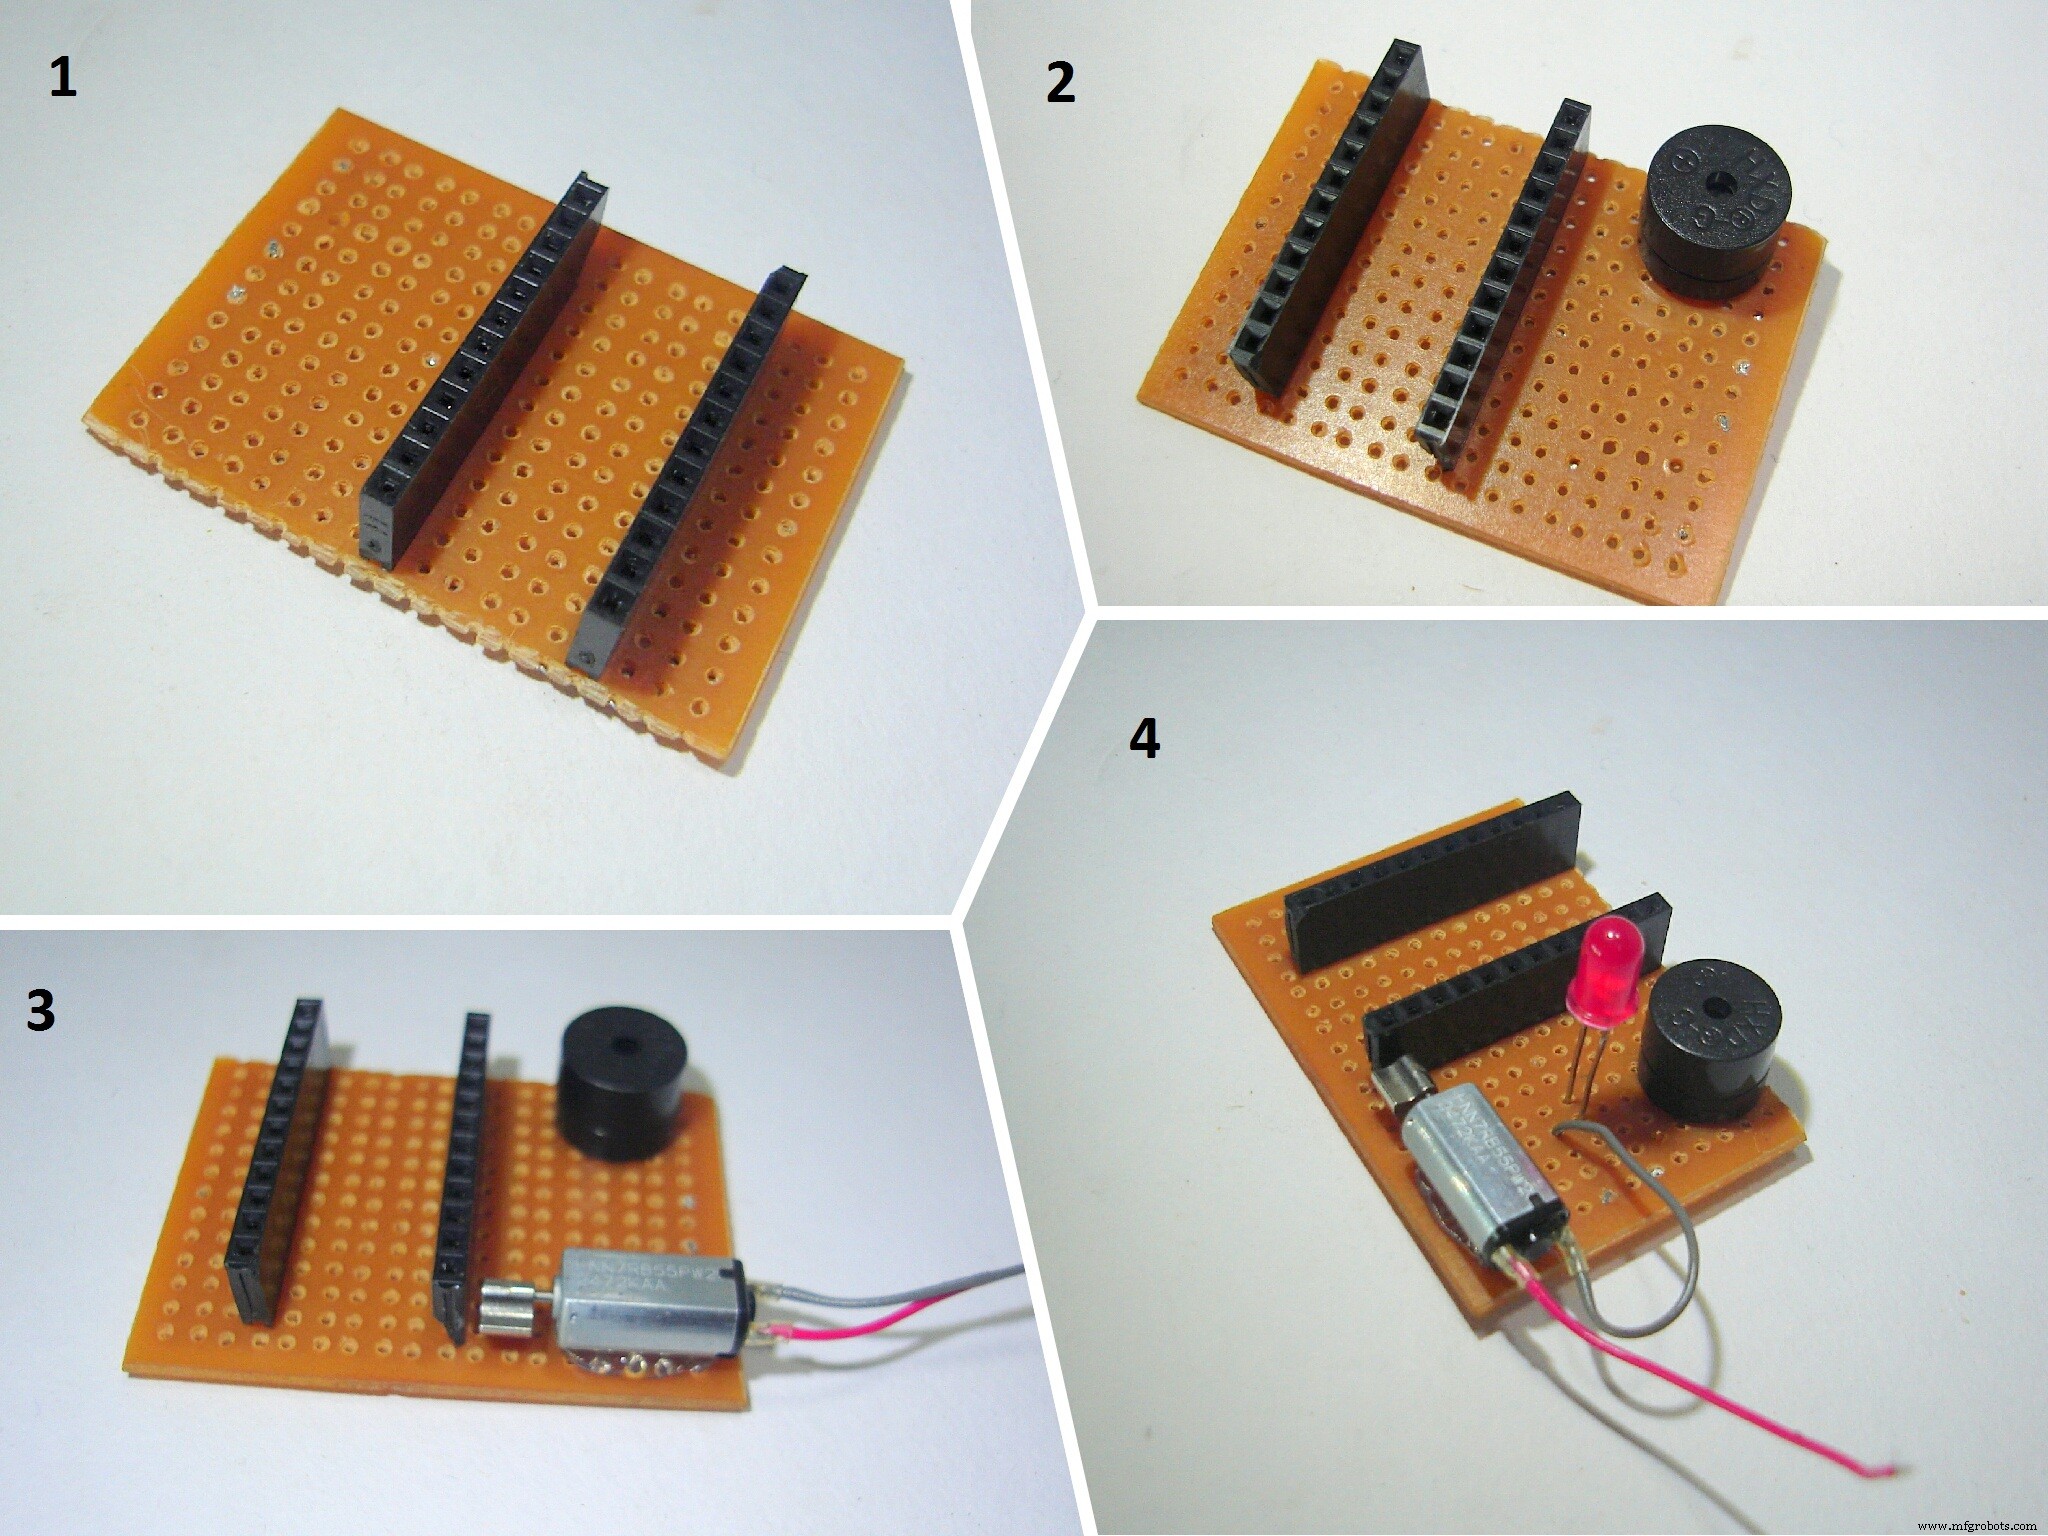
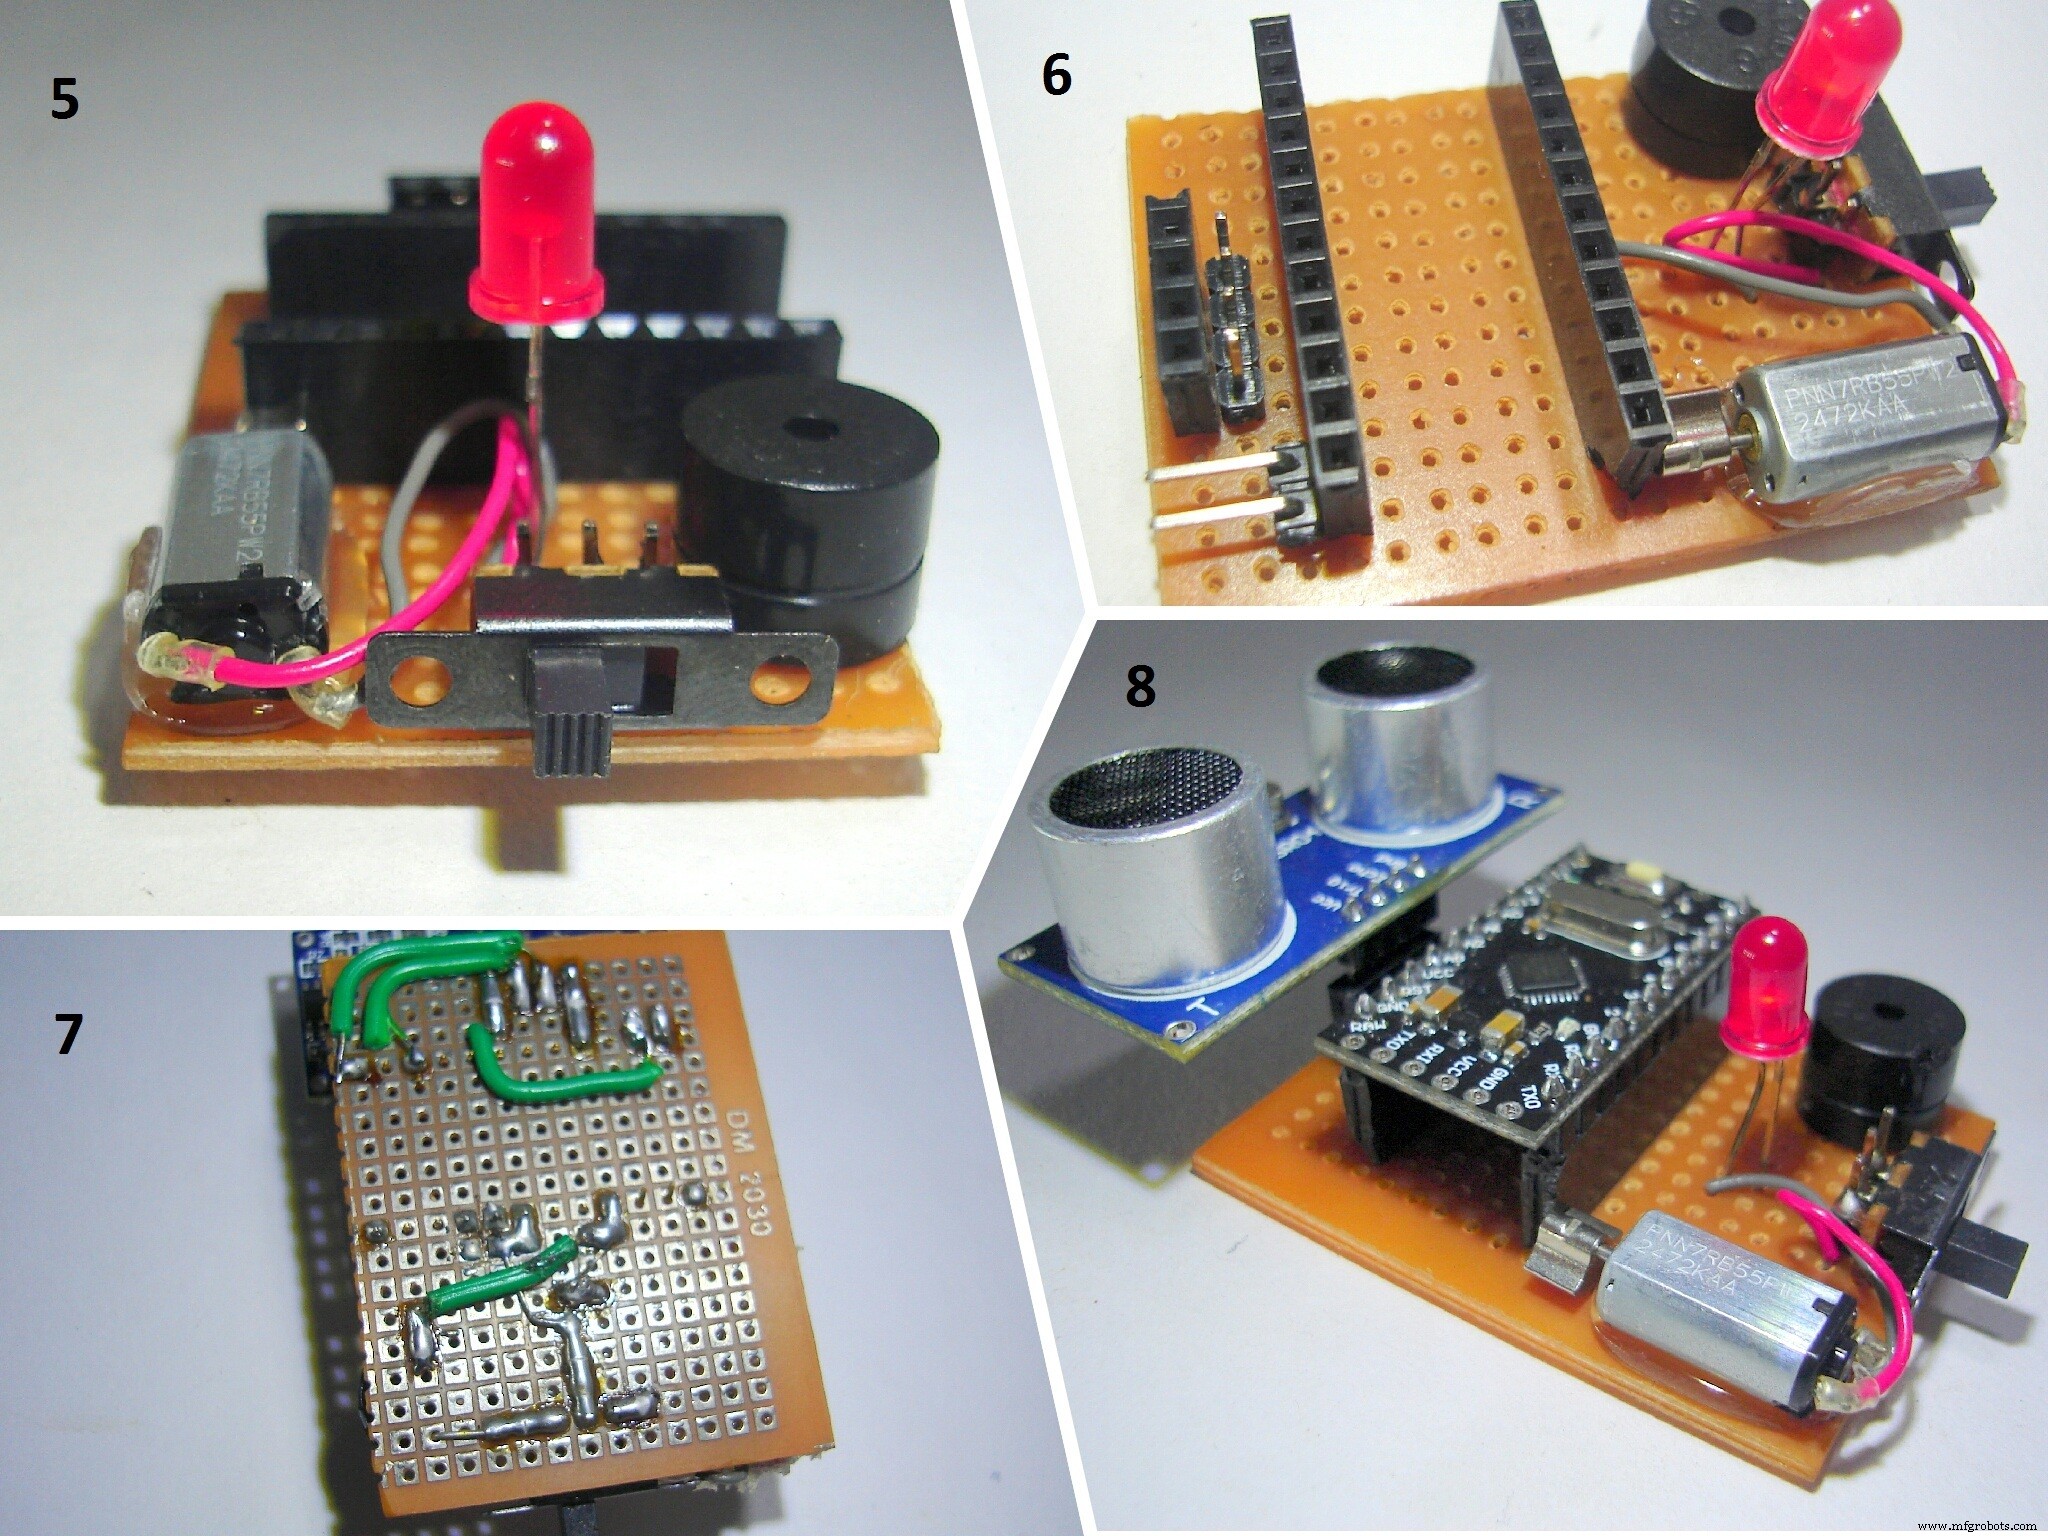
- Cortar perfboard a 5 × 3 cm y soldar headers hembra para el Arduino.
- Soldar el zumbador.
- Conectar motor vibrador con pegamento caliente y soldar cables.
- Conectar LED.
- Conectar interruptor.
- Conectar headers para sensores ultrasónicos y entrada de batería.
- Soldar todo según diagrama de circuito.
- Conectar Arduino y sensor ultrasónico a la placa.
También conectar la banda elástica a todos los módulos.
Hay que hacer 3 módulos más igual, pero el de la mano tiene una pequeña diferencia. Visite el siguiente paso antes de hacer ese último módulo.
Paso 7: Código + Fabricación del Módulo para la Mano
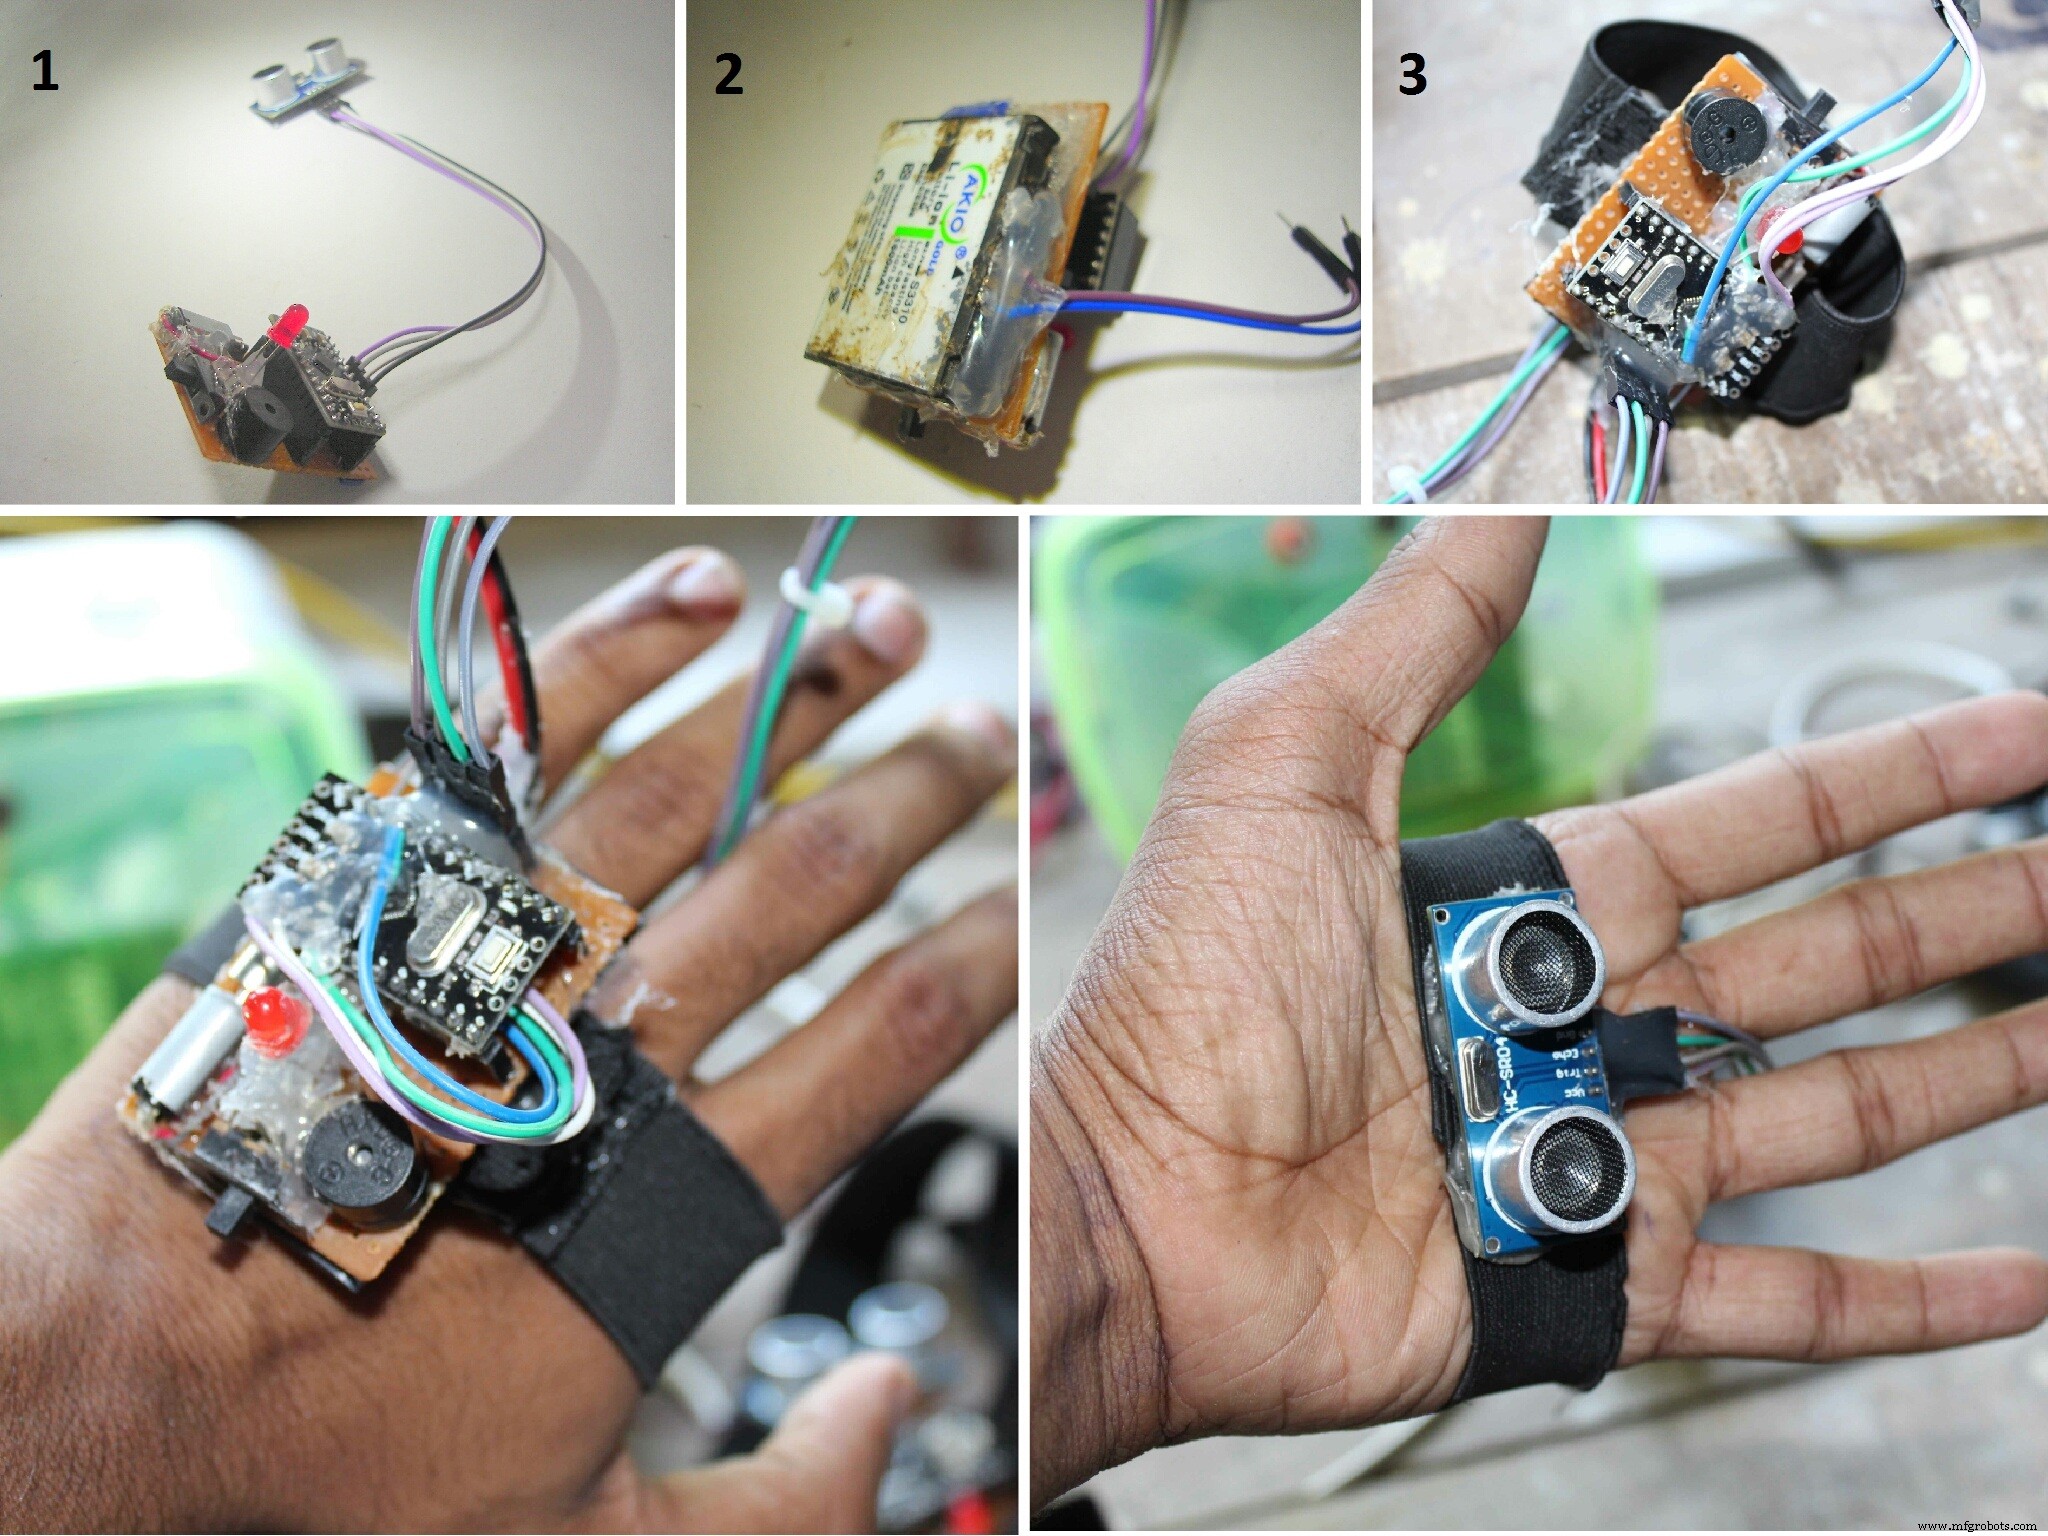
- Conectar sensor ultrasónico a la placa con 4 cables jumper.
- Conectar batería 3.7 V de móvil a este módulo.
- Conectar banda elástica como muestra la figura.
Finalmente, suba el código a cada placa Arduino y alimente los 4 módulos restantes con el power bank.
Código usado en el Arduino:
// VISIT: www.robotechmaker.com
const int pingTrigPin = 12; // Trigger en PIN 12
const int pingEchoPin = 10; // Echo en PIN 10 (Nota: en el texto original dice PIN 8, pero el código usa 10)
int buz = 5; // Zumbador en PIN 5 (texto original dice PIN 4)

void setup() {
  Serial.begin(9600);
  pinMode(buz, OUTPUT);
}

void loop() {
  long duration, cm;
  pinMode(pingTrigPin, OUTPUT);
  digitalWrite(pingTrigPin, LOW);
  delayMicroseconds(2);
  digitalWrite(pingTrigPin, HIGH);
  delayMicroseconds(5);
  digitalWrite(pingTrigPin, LOW);
  pinMode(pingEchoPin, INPUT);
  duration = pulseIn(pingEchoPin, HIGH);
  cm = microsecondsToCentimeters(duration);
  if(cm <= 50 && cm > 0) {
    int d = map(cm, 1, 100, 20, 2000);
    digitalWrite(buz, HIGH);
    delay(100);
    digitalWrite(buz, LOW);
    delay(d);
  }
  Serial.print(cm);
  Serial.print("cm");
  Serial.println();
  delay(100);
}

long microsecondsToCentimeters(long microseconds) {
  return microseconds / 29 / 2;
}
Third_eye_for_blinds.ino
Código
- Código usado en el Arduino
Código usado en el Arduino C/C++
// VISIT: www.robotechmaker.com
const int pingTrigPin = 12;
const int pingEchoPin = 10;
int buz = 5;
void setup() {
  Serial.begin(9600);
  pinMode(buz, OUTPUT);
}
void loop() {
  long duration, cm;
  pinMode(pingTrigPin, OUTPUT);
  digitalWrite(pingTrigPin, LOW);
  delayMicroseconds(2);
  digitalWrite(pingTrigPin, HIGH);
  delayMicroseconds(5);
  digitalWrite(pingTrigPin, LOW);
  pinMode(pingEchoPin, INPUT);
  duration = pulseIn(pingEchoPin, HIGH);
  cm = microsecondsToCentimeters(duration);
  if(cm <= 50 && cm > 0) {
    int d = map(cm, 1, 100, 20, 2000);
    digitalWrite(buz, HIGH);
    delay(100);
    digitalWrite(buz, LOW);
    delay(d);
  }
  Serial.print(cm);
  Serial.print("cm");
  Serial.println();
  delay(100);
}
long microsecondsToCentimeters(long microseconds) {
  return microseconds / 29 / 2;
}
Esquemas
Proceso de manufactura
- Los mejores accesorios para aprovechar al máximo tu Raspberry Pi
- SIGHT: Gafas Inteligentes para Capacitar a Personas Ciegas
- Sistema de Sensor de Temperatura Multiposición para Integración en Hogar Inteligente
- Controlador DIY para soldador 862D+ — Precisión y fiabilidad
- MotionSense: Detección inteligente de intrusos con Arduino y ESP8266
- CoroFence: Detector Térmico Avanzado con Sensor PIR e Integración IoT
- Una despedida sentida: mi viaje de 40 años en la edición
- Componentes Invar 36: Materiales, Propiedades y Compra Fiable
- Actualizaciones de software robustas basadas en nube para dispositivos IoT
- Los duraderos sujetadores de plástico de Craftech potencian las herramientas educativas de APH para ciegos
- Cómo los componentes plásticos impulsan la eficiencia de combustible automotriz