



Brazo Robótico Controlado por Arduino con Controlador Personalizado: Servos y Potenciómetros
Componentes y materiales
 |
Arduino UNO
|
× | 1 | |
|
Servomotor MG995
|
× | 1 | ||
|
Servomotor DS3115
|
× | 1 | ||
 |
Potenciómetro Rotativo, 10 kΩ
|
× | 1 |
Aplicaciones y servicios en línea
 |
Arduino IDE
|
Acerca de este proyecto
He construido un brazo robótico y su controlador.
Constitución
El brazo robótico usa tres servos PWM convencionales, y cada ángulo es controlado por un resistor variable. El potenciómetro rotativo usado es de curva B de 10k ohm.

Construcción del brazo robótico
Se usaron dos servomotores DS3115 en la dirección vertical, y un servomotor MG995 en la dirección de giro.

Construcción del controlador
Hice una carcasa para el controlador con una impresora 3D.
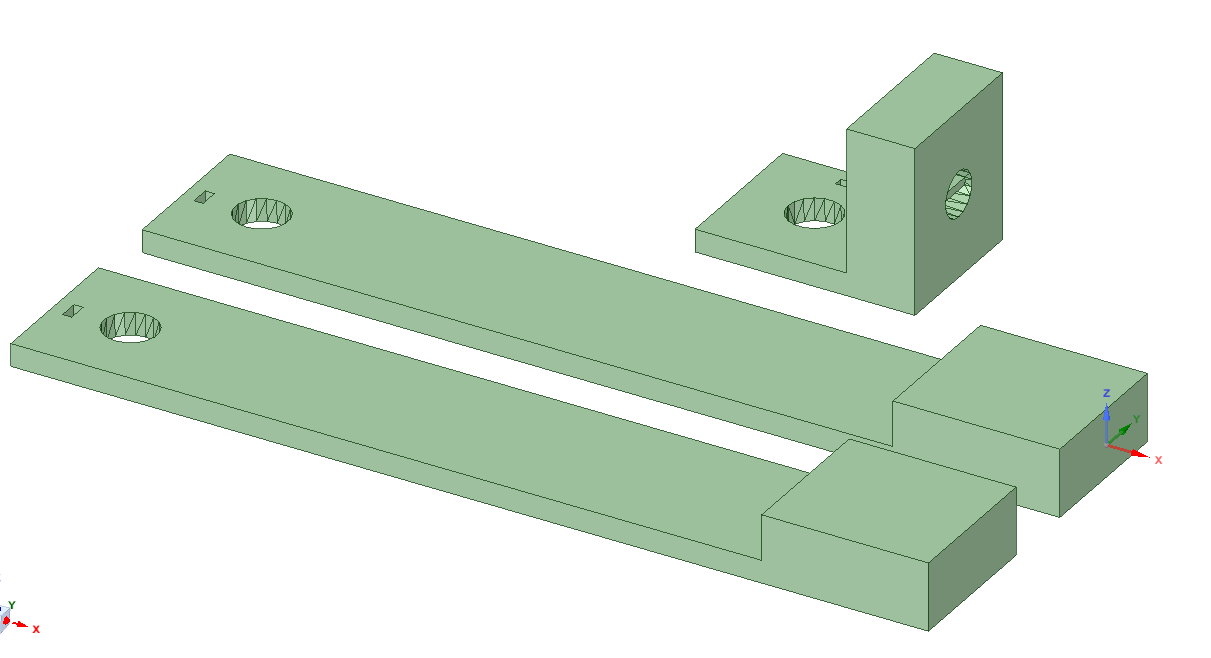
Se proporciona un orificio y un orificio de posicionamiento para atornillar a través de la perilla del potenciómetro rotativo, y una muesca para insertar la perilla.

¡Ensambla las piezas fabricadas y tres potenciómetros rotativos para completar!
El potenciómetro rotativo ahora se ha colocado en la misma dirección que el eje de rotación del servomotor del brazo robótico.
Código de Arduino
Este código simple simplemente lee el valor del potenciómetro rotativo con un pin analógico, lo convierte a un ángulo y lo envía al servo correspondiente.
#include <Servo.h>

Servo myservo1, myservo2, myservo3;

float th1=90.0, th2=90.0, th3=90.0;
float val1, val2, val3;

void setup() {
  Serial.begin(9600);
  myservo1.attach(9, 500, 2420); // MG995
  myservo2.attach(10, 820, 2140); // DS3115
  myservo3.attach(11, 820, 2140); // DS3115
  set_servo();
}

void loop() {
  val1 = analogRead(A1);
  val2 = analogRead(A2);
  val3 = analogRead(A3);

  th1 = map(val1, 170.0, 880.0, 0.0, 180.0);
  if(th1 >= 180.0) {
    th1 = 180.0;
  } else if(th1 <= 0.0) {
    th1 = 0.0;
  }

  th2 = map(val2, 150.0, 860.0, 0.0, 180.0);
  if(th2 >= 180.0) {
    th2 = 180.0;
  } else if(th2 <= 0.0) {
    th2 = 0.0;
  }

  th3 = map(val3, 860.0, 160.0, 0.0, 180.0);
  if(th3 >= 180.0) {
    th3 = 180.0;
  } else if(th3 <= 45.0) {
    th3 = 45.0;
  }

  set_servo();
}

void set_servo() {
  myservo1.write(th1);
  myservo2.write(th2);
  myservo3.write(th3);
}
Funcionamiento
¡Completa cableando el potenciómetro rotativo y conectándolo a Arduino!
Proceso de manufactura
- Robot móvil que evita obstáculos basado en visión en Raspberry Pi
- gatoBot: Robot Web‑Controlado con Raspberry Pi Zero W y Streaming de Video en Vivo
- Simple Pi Robot: Construye un Rover Autónomo 2‑WD con Raspberry Pi
- Robot de Desinfección UV con Arduino Mega: Sistema Germicida Controlado Remotamente
- Unopad: Controlador MIDI Arduino para Ableton Live sin complicaciones
- Brazo Robótico MeArm V1.0 – Construye tu Brazo Robótico con Arduino y Raspberry Pi
- Robot evasor de obstáculos con servo: Construcción con Arduino y HC-SR04
- KUKA KMR iiwa: brazo robótico colaborativo móvil para Industria 4.0
- Robot SCARA de doble brazo: soluciones avanzadas de ensamblaje y producción
- Yama Seiki GA-2000CR: Centro de torneado compacto con brazo robot y sistema de palets avanzado
- Impulse Operaciones Robóticas con Tecnología de Movimiento Servo Precisa