



Conectar Driver Motor L293D a Motor CC con Arduino – Guía Paso a Paso
Si planeas diseñar robot o coche juguete, conocimiento sobre motores es primordial. Forma muy rentable y fácil de controlar: driver motor L293D shield. Mejor: interfaz con microcontrolador como Arduino.
Entre otros, L293D es uno de los chipsets más populares. Diversas aplicaciones: servos, stepper, motores CC. Atributo crucial: control dirección y velocidad en dos motores CC independientes. Eso aprendes abajo.
1. ¿Qué es el Driver Motor L293D?
Chipset 16 pines, driver puente H de dos canales. Función principal: interfaz control para pares motor CC o motor stepper simple.
Por defecto, shield L293D viene en pares. Capaz de impulsar 4 motores CC. Valioso en robots 4 ruedas.
Total: 4 puentes H. Cada puente H entrega corriente motor 0,6 A. Registro desplazamiento 74HC595 extiende 8 pines control dual L293D IC a 4 pines dígito Arduino.
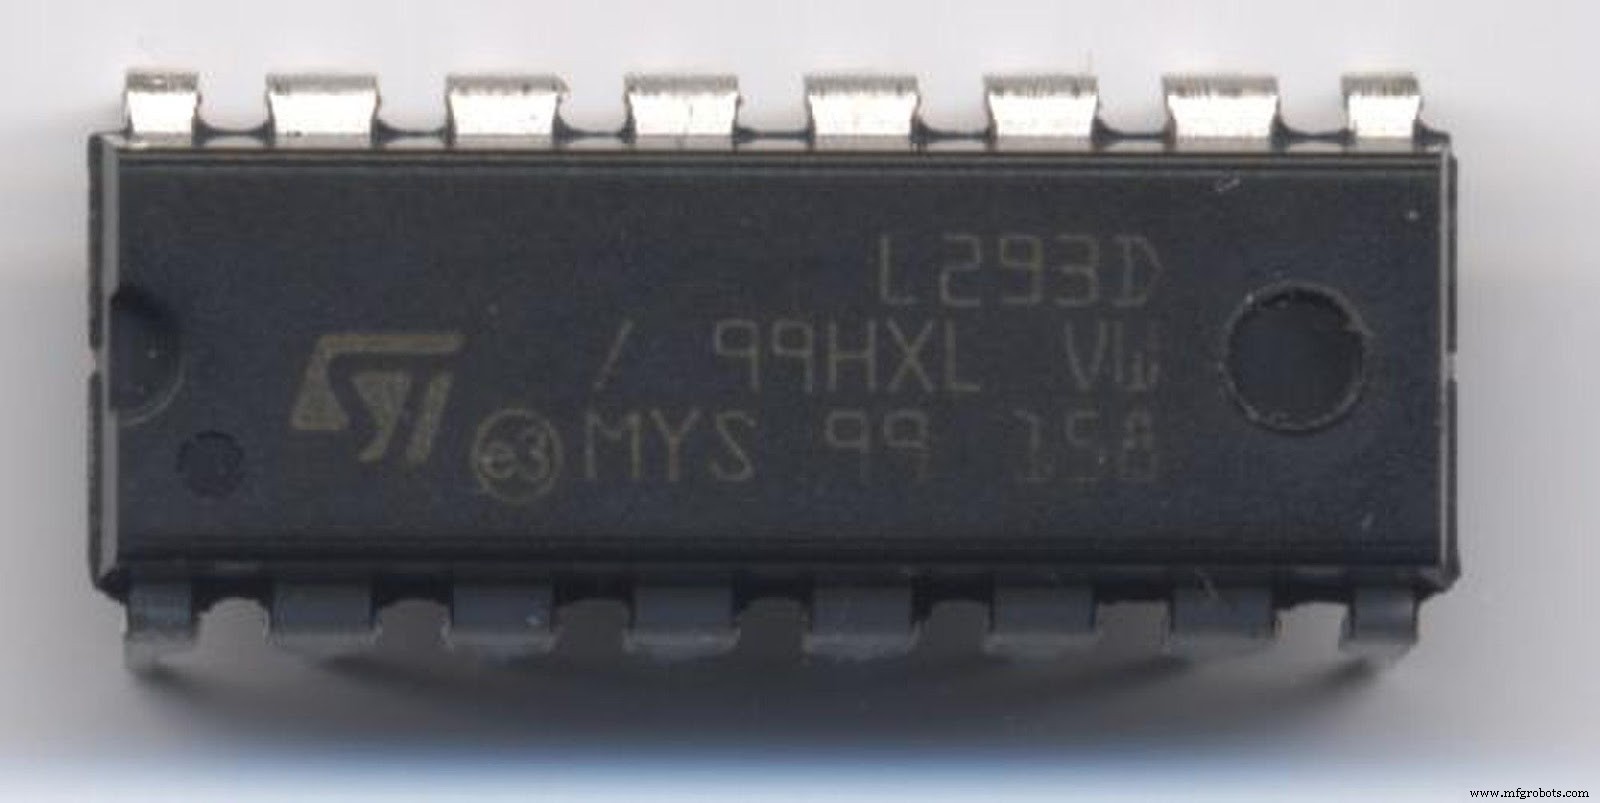
(Driver motor L293D 16 pines puente H cuádruple alta corriente)
2. Características L293D
- Control dirección y velocidad en dispositivo aplicado.
- Posible hacer funcionar dos motores CC duales similares.
- Voltaje motor Vs (Vcc2): 4,5 V – 36 V.
- Corriente continua máx motor: 600 mA.
- Corriente pico máx motor: 1,2 A.
- Voltaje alimentación Vss (Vcc1): 4,5 V – 7 V.
- Tiempo transición: 300 ns entre 5 V a 24 V máx.
- Apagado automático por activación térmica.
- Encapsulados: SOIC, DIP, TSSOP.
3. Configuración Pines Salida Shield L293D
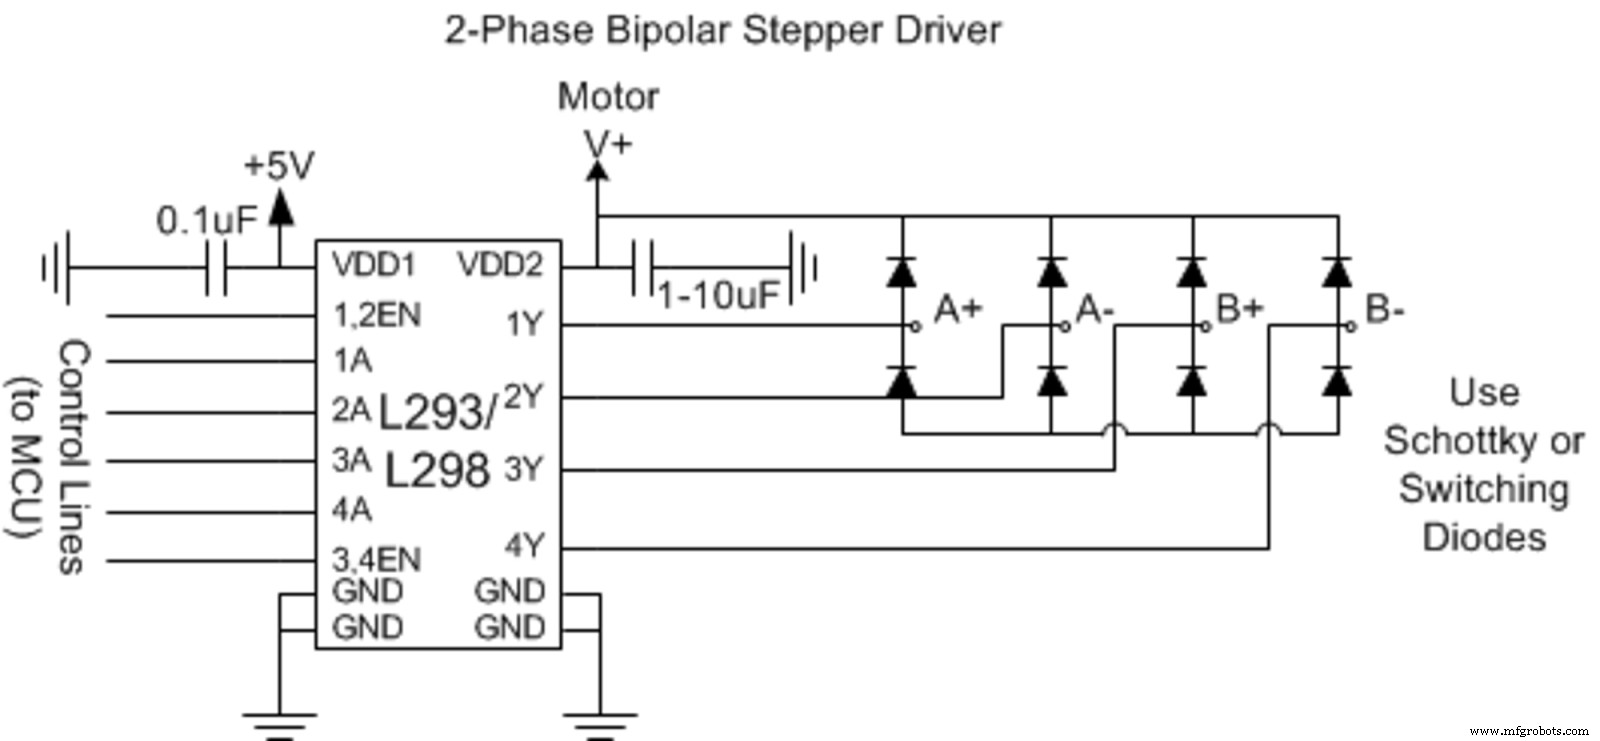
(Diagrama esquemático pines mostrando driver stepper bipolar L293D)
| Nº Pin | Nombre Pin | Descripción |
|---|---|---|
| 1 | Enable 1,2 | Activa pines entrada: Input 1(2) e Input 2(7). |
| 2 | Input Pin 1 | Control directo Output 1. Aplicable control circuito digital. |
| 3 | Output Pin 1 | Conecta a un extremo, Motor 1. |
| 4 | Ground | Un extremo a tierra circuito (0 V). |
| 5 | Ground | Otro pin Ground (0 V) otro lado. |
| 6 | Output Pin 2 | Conecta otro extremo Motor 1. |
| 7 | Input Pin 2 | Control directo Output 2. Control circuito digital. |
| 8 | Vs (Vcc2) | Rating 4,5-36 V, conecta pin voltaje y alimenta motores. |
| 9 | Enable 3,4 | Activa pines entrada: Input 3(10) e Input 4(15). |
| 10 | Input 3 | Control directo Output 3. Outlet control circuito digital. |
| 11 | Output 3 | Conecta un extremo Motor 2. |
| 12 | Ground | Pin Ground conecta tierra circuito (0 V). |
| 13 | Ground | Otro pin Ground tierra circuito (0 V). |
| 14 | Output 4 | Conecta otro extremo Motor 2. |
| 15 | Input 4 | Control directo Output 4. Control circuito digital. |
| 16 | Vss (Vcc1) | Conecta voltaje externo +5 V responsable alimentar IC. |
4. Principio Funcionamiento L293D
Controla motores CC duales. Entender cómo funciona este IC puente H dual-canal.
(Diagrama motor unipolar 5 V conectado con L293D)
Primera etapa: configurar puente H. Usa pares dobles transistores Darlington: Q2/Q3 y Q1/Q4. Diodo conecta colector-emisor cada par → previene contra-EMF motor dañe transistores.
Transistores Q1/Q4 ON → Q2/Q3 OFF. Flujo corriente: Vcc → motor → tierra. Giro motor horario/antihorario. Polaridad motor y modo conexión a alimentación determinan dirección giro.
Q1/Q4 OFF → Q2/Q3 ON automáticamente. Corriente inversa por motor → dirección rotación alterna.
5. ¿Cómo Usar el Driver Motor L293D?
Corriente bidireccional ~600 mA, rango 4,5-36 V. Implica usar chip 16 pines con Arduino Uno.
Proyecto: conectar motores CC y L293D a ARDUINO. Procedimiento paso a paso para circuito control dirección y velocidad motor CC.
Paso 1: Montar Materiales
- 2 potenciómetros 10K.
- Chipset driver motor L293D.
- 2 motores CC pequeños.
- Arduino Uno o Arduino Pro Mini.
- Protoboard.
- Cables puente.
Paso 2: Configurar Circuito
Conexiones sencillas. Usamos video tutorial para ilustración precisa.
Motor mejor con fuente alimentación distinta. Usamos 12 V motor. 5 V alimentan L293D y Arduino.
Nota: Fuente externa → Pin 8 L293D. Precauciones al conectar. Riesgo daño motores.
Paso 3: Código Programar Motor CC
Dos pasos básicos.
Instalar librería AFMotor.h
Medio comunicación con IC L293D. Instalar AFMotor.h.
Permite comandos control motores CC, solenoide, stepper.
Instalar: Sketch → Include Library → Manage Libraries. Gestor actualiza lista. Buscar "Motor Shield". Seleccionar Adafruit Motor Shield Library by Adafruit → Install.
Ejecutar Código Arduino
Código:
#include <AFMotor.h>

AF_DCMotor motor(4);

void setup() {
  // Velocidad inicio motor & stop
  motor.setSpeed(200);
  motor.run(RELEASE);
}

void loop() {
  uint8_t i;
  // Motor ON
  motor.run(FORWARD);
  // Acelerar 0 a máx
  for (i=0; i<255; i++) {
    motor.setSpeed(i);
    delay(10);
  }
  // Desacelerar máx a 0
  for (i=255; i!=0; i--) {
    motor.setSpeed(i);
    delay(10);
  }
  // Cambiar dirección
  motor.run(BACKWARD);
  // Acelerar 0 a máx
  for (i=0; i<255; i++) {
    motor.setSpeed(i);
    delay(10);
  }
  // Desacelerar máx a 0
  for (i=255; i!=0; i--) {
    motor.setSpeed(i);
    delay(10);
  }
  // Motor OFF
  motor.run(RELEASE);
  delay(1000);
}
Paso 4: Configuración Completa
Mecanismo control para cualquier dispositivo motor CC usando L293D y Arduino Uno.
6. Equivalente L293D Dual Timer IC
ICs similares: ULN2003, SN754410, LB1909MC.
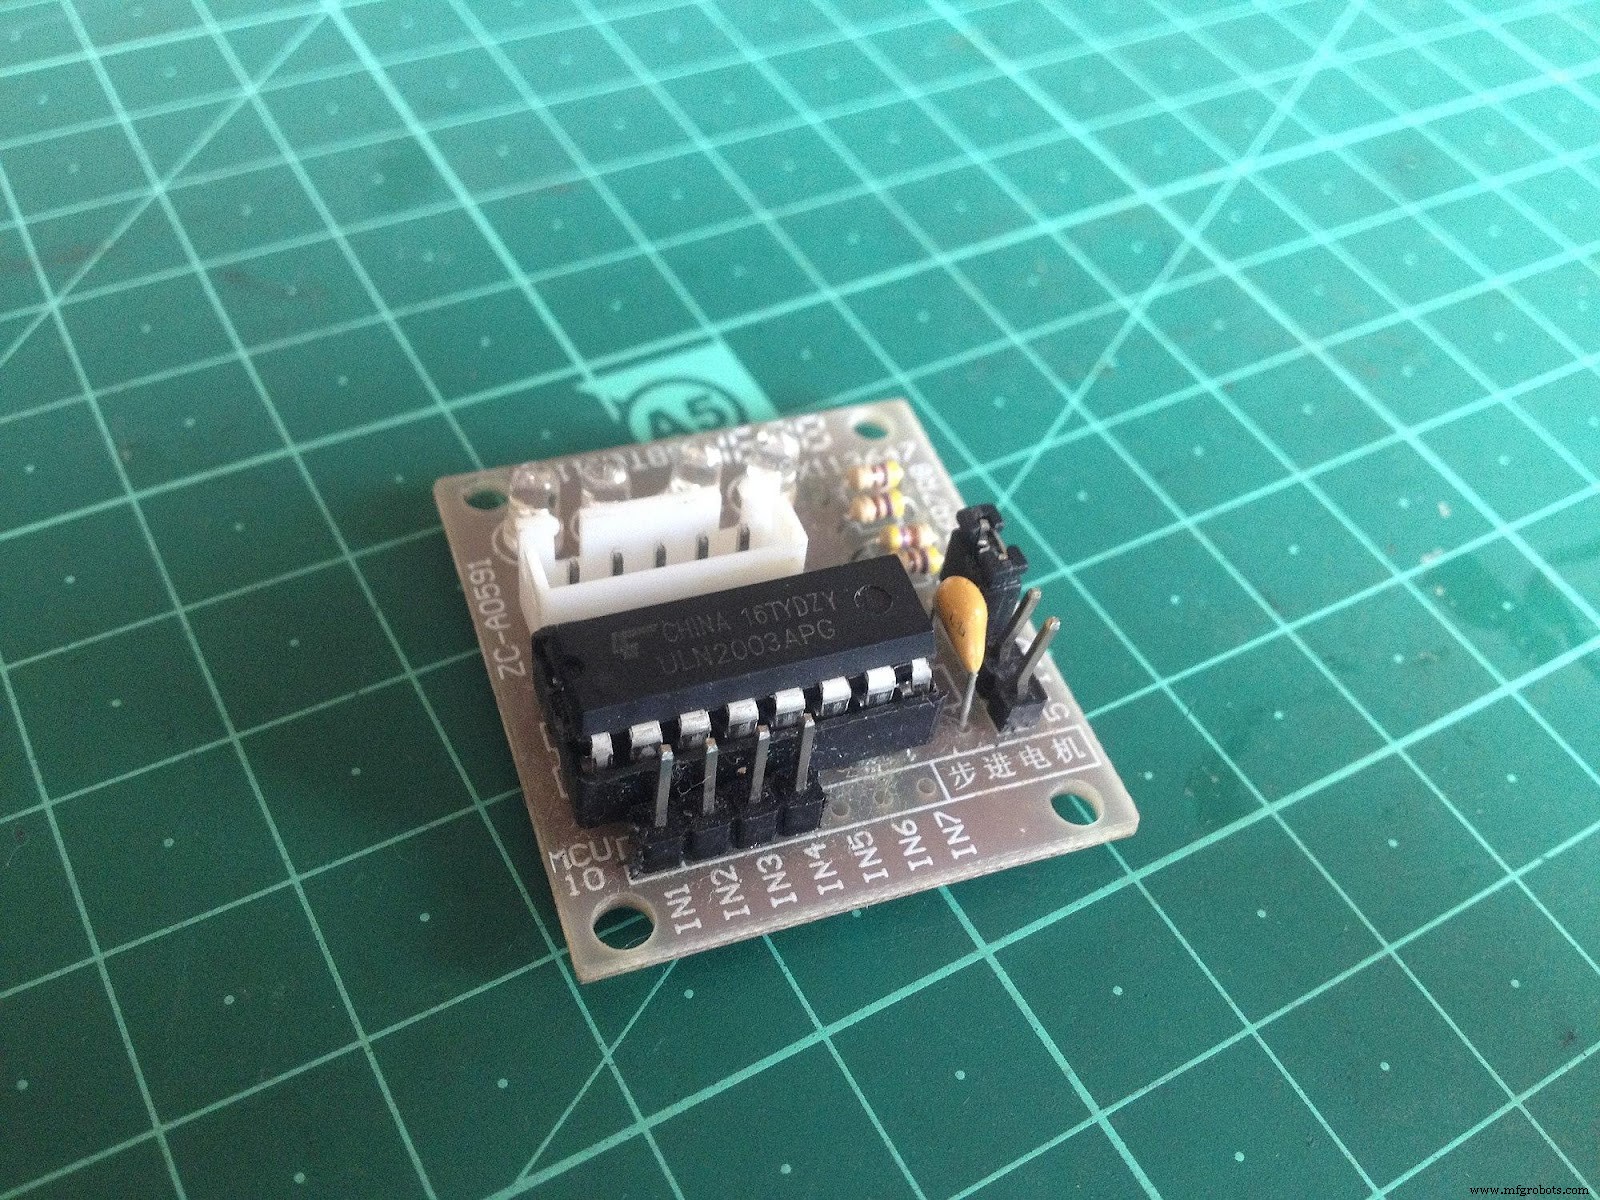
(IC ULN2003 en PCB mostrando pines etiquetados y puntos conexión)
7. Aplicaciones L293D
- Impulsar dispositivos LED alta corriente.
- Motores alta corriente operados por circuitos digitales (robots).
- Parte integral steppers y motores en general.
- Módulos driver relé → relé latch posible.
Resumen
Otros métodos controlar motores CC con Arduino. Uno de los más fáciles: IC driver motor L293D. Ventaja: control simultáneo velocidad y dirección de dos motores CC separados.
Hemos aprendido configurar y programar motor CC con este IC. ¿Algo más desafiante? Tutoriales completos en página contacto.
Tecnología Industrial
- Robot de Detección Humana con Arduino Uno: Integración de Sensores Paso a Paso
- Decodifica señales PPM de receptor RC con Arduino: Guía paso a paso
- Vehículo Controlado por Android con Raspberry Pi, Arduino y Motor Shield: Guía Completa
- Mide la masa de la Tierra con Arduino: Guía paso a paso DIY
- Crea una Interfaz Web en PHP para Controlar tu Arduino Uno
- Brazo Robótico Arduino Controlado por Gestos Manuales – Construcción Paso a Paso
- Plotter XY Controlado por Web con Arduino y Motores Paso a Paso
- Construye un Mini Osciloscopio DIY con Arduino Nano – Tutorial Paso a Paso
- Construye una Brújula Digital en Tiempo Real con Arduino y Processing
- Cómo funciona un motor DC con escobillas: mecánica simple y potencia fiable
- Guía Paso a Paso para Inspeccionar y Diagnosticar Problemas en Motores DC