



Construye un Brazo Robótico de Precisión: Guía Completa Paso a Paso
¿Estás luchando con tareas que necesitan un alto grado de precisión? ¿O estás lidiando con operaciones consistentes y repetitivas que requieren alta precisión y rendimiento? Entonces, necesitas un proyecto de brazo robótico.
Además, es un dispositivo PCB electrónico confiable que puede realizar una amplia gama de operaciones. Así que, encontrarás el brazo robótico en diferentes industrias como:
- Acceso a Máquinas
- Laboratorios
- Automatización Industrial
- Fabricación
Por lo tanto, será una idea brillante emprender el proyecto de brazo robótico. Sin duda, se ve complicado al principio pero, con todos los materiales en su lugar, la tarea será más sencilla. En este artículo, te daremos detalles sobre cómo construir un brazo robótico.
¡Manos a la obra!
¿Qué es un Brazo Robótico?
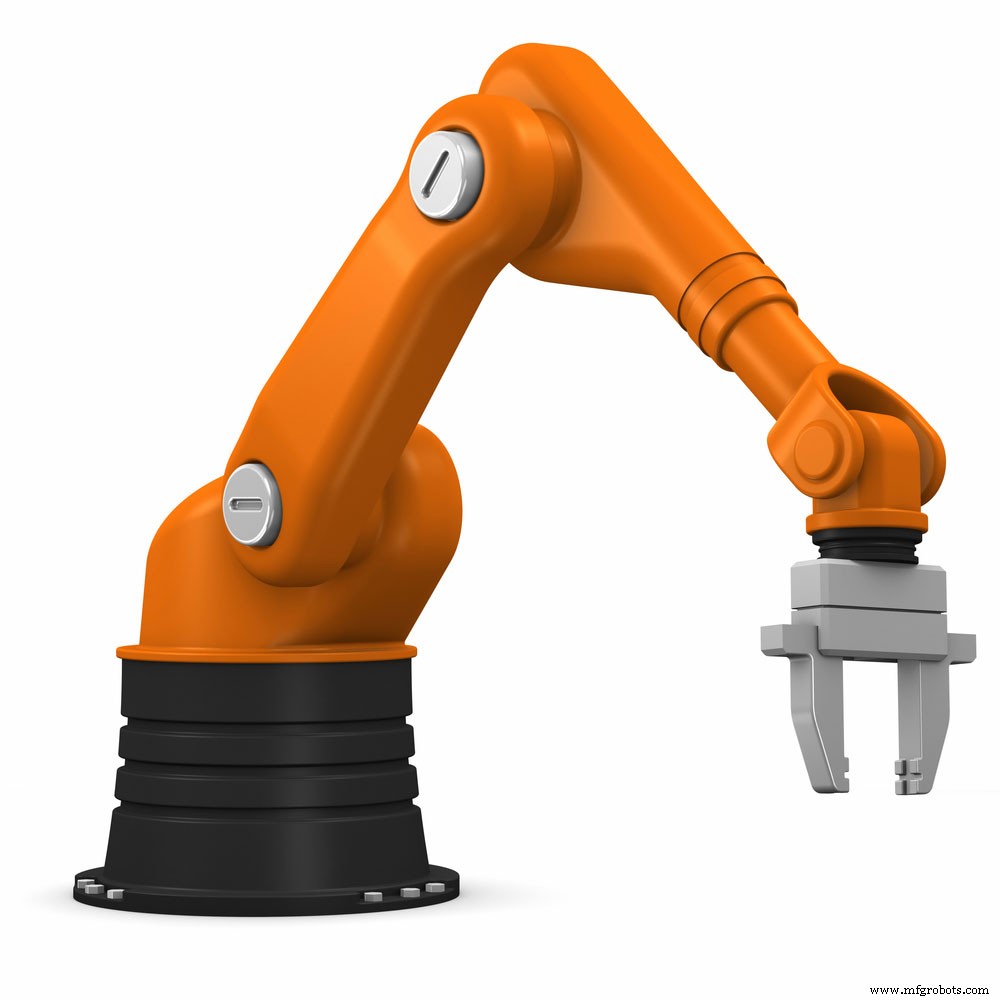
Un brazo robótico se refiere a una herramienta mecánica que puedes automatizar a través de software especial. Y puedes instalar el software especial en un microcontrolador particular. La mayoría de las veces, este dispositivo puede ser parte de un robot humanoide o un dispositivo independiente.
Además, el tipo de tarea que realiza depende del movimiento de la articulación del brazo. Por ejemplo, puedes ver un brazo robótico y un brazo robótico de agarre con articulaciones separadas que pueden moverse en línea recta.
¿Cómo Haces un Brazo Robótico Simple?
Te mostraremos cómo hacer un brazo robótico simple que recordará la secuencia de movimientos y la reproducirá. Dicho esto, echemos un vistazo a los componentes que necesitas para el proyecto:
- Protoboard
- Piezas de Madera
- Arduino IDE Instalado
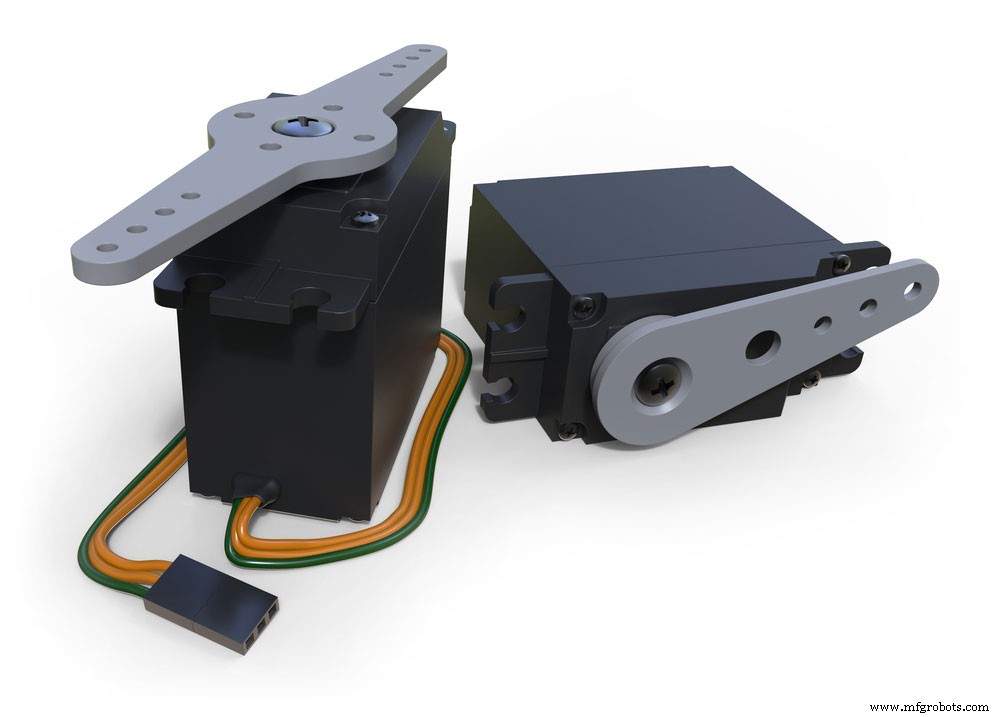
- Motores Servo (5)
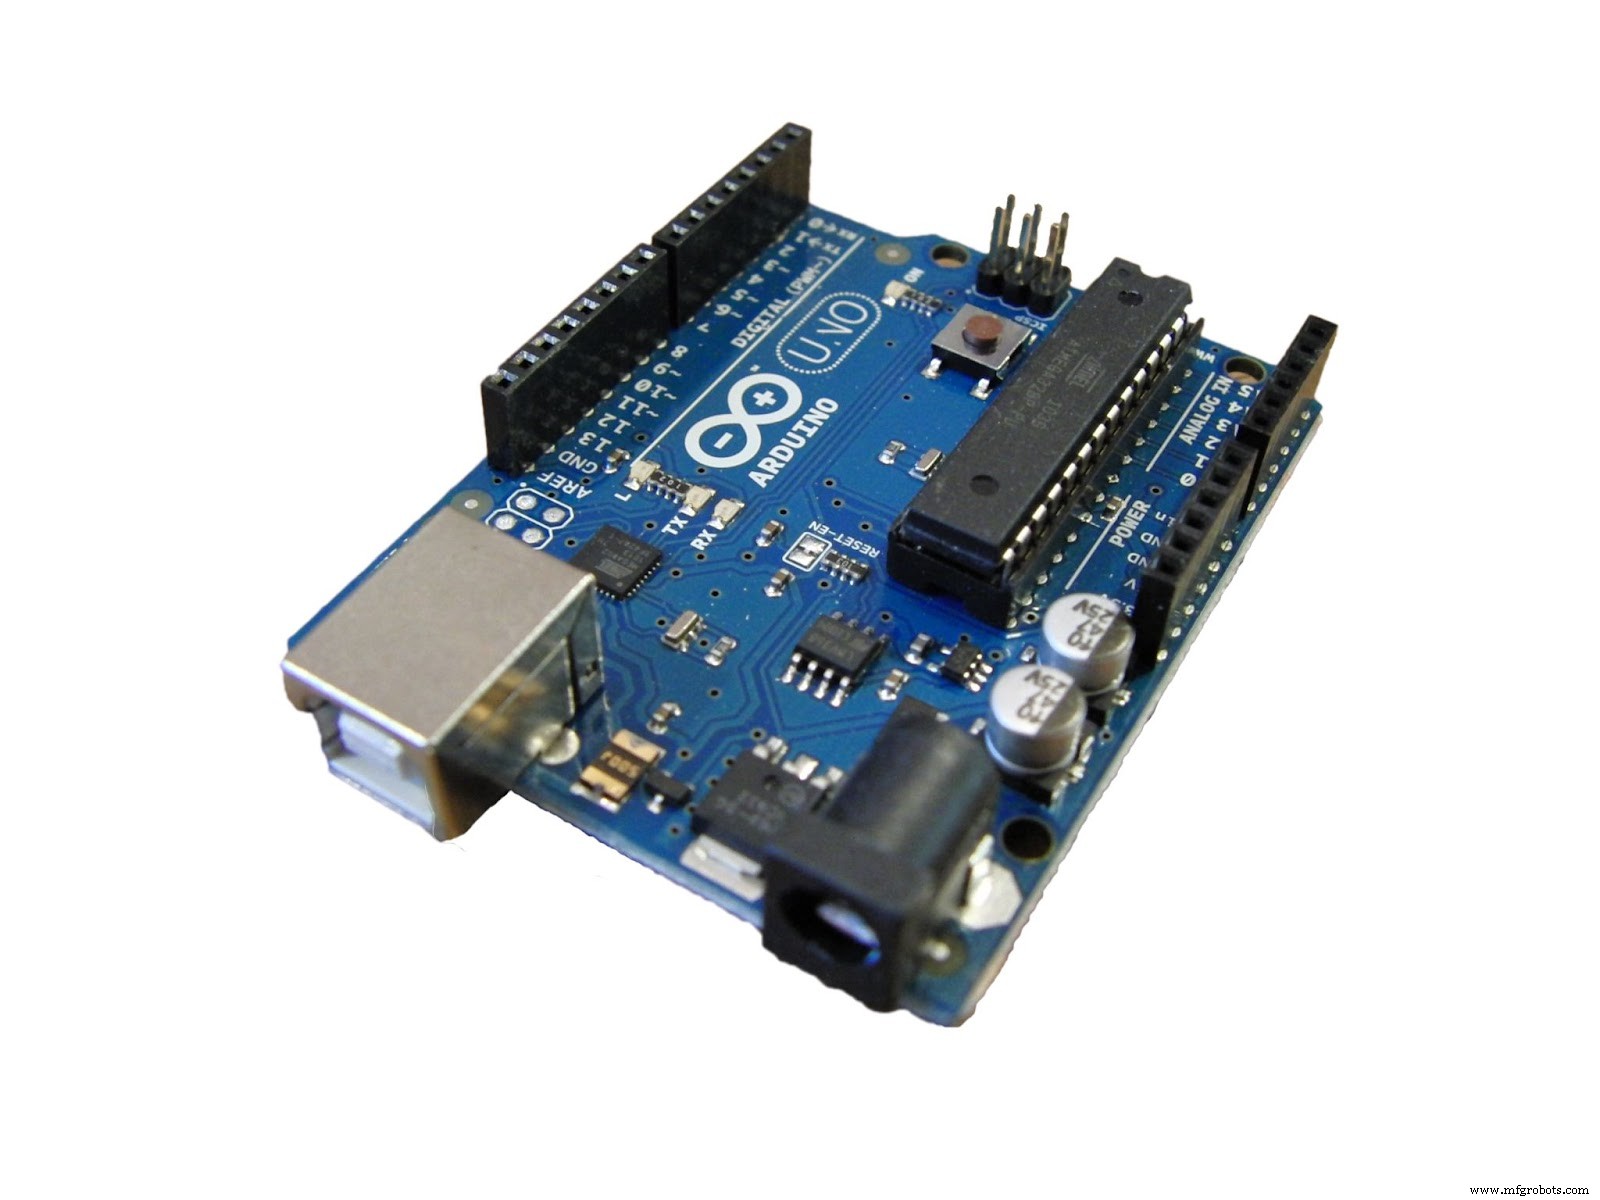
- Arduino UNO
Fuente: Wikimedia Commons
- Potenciómetros (5)
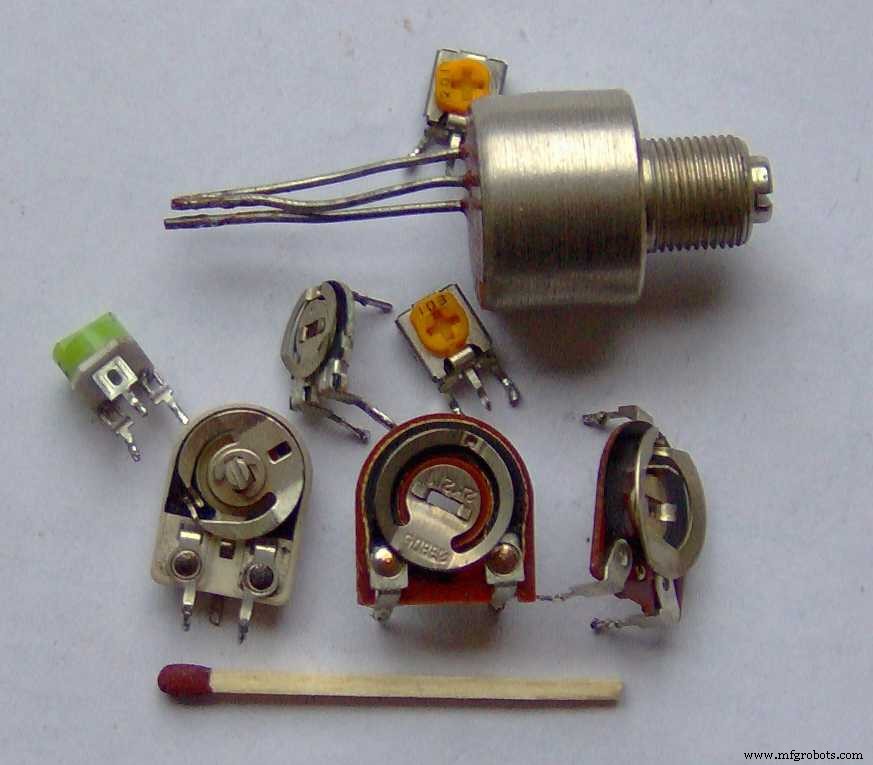
Fuente: Wikimedia Commons
- Adaptador (5V 2A)
- Tablero de lona (tamaño A4)
- Cables de señal
Con esto en mente, puedes proceder a construir tu proyecto de brazo robótico simple en los siguientes pasos:
Brazo Robótico en Acción
Paso 1 - Comienza a Unir las Piezas
Fuente: Instructable
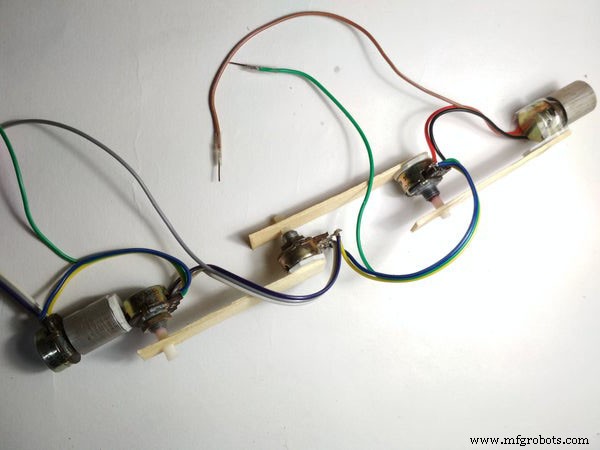
El primer paso es conseguir una pieza de madera pequeña y estable para crear el brazo. Mientras lo haces, opta por cualquier diseño mecánico que prefieras. Luego, pega los servos a tu madera con cinta (doble cara). Después, sujeta los servos a la madera con tornillos.
En cuanto al brazo principal, puedes hacerlo conectando tus potenciómetros en la pequeña pieza de madera. Puedes usar tu tablero de lona como base para montar tu configuración.
Paso 2 – Conecta tus Cables
Fuente: Instructable
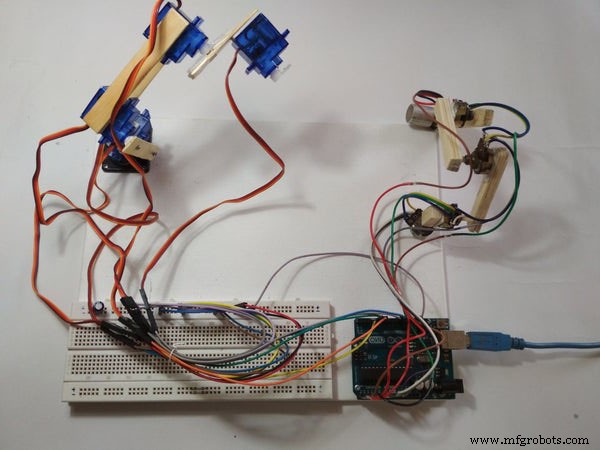
El objetivo aquí es asegurar que conectes todos tus cables correctamente. Y el primer paso es conseguir todos tus servos. Luego, haz una conexión en paralelo de los servos a la fuente de energía. Es decir, tu cable negro debe ir a GND mientras que el cable rojo se conecta al positivo.
Una vez que tengas eso, consigue tus cables de señal (naranja o amarillo) y conéctalos al pin PWM del Arduino. Con esto, puedes proceder a conectar el GND de Arduino en paralelo. Además, necesitas conectar tus potenciómetros a +5V.
Después, conecta tu terminal central al pin Analógico del Arduino. Dicho esto, puedes regular los servos con pines digitales como 10, 9, 6, 5 y 3. Además, puedes usar los pines A0 a A4 (pines analógicos) para entrada de potenciómetros.
Además, el potenciómetro que se conecta a A0 ayuda a regular el servo que se conecta al pin 3. También, el pot en A1 controla el servo que se conecta al pin 5.
Sin duda, el Arduino no alimenta los servos. Pero, es vital asegurar que conectes el Arduino y GND correctamente—para hacer que el brazo funcione.
Paso 3 – Hora de Programar
El proceso de programación para este proyecto es bastante sencillo. Así que, puedes empezar almacenando los potenciómetros en un array. Cuando obtengas los registros, procede a recorrerlo con un bucle for. De esa manera, los servos manejarán los pasos.
En otras palabras, puedes iniciar el proceso declarando todas las variables importantes globalmente. Con esto, es más fácil entender y usar las variables en todo el programa.
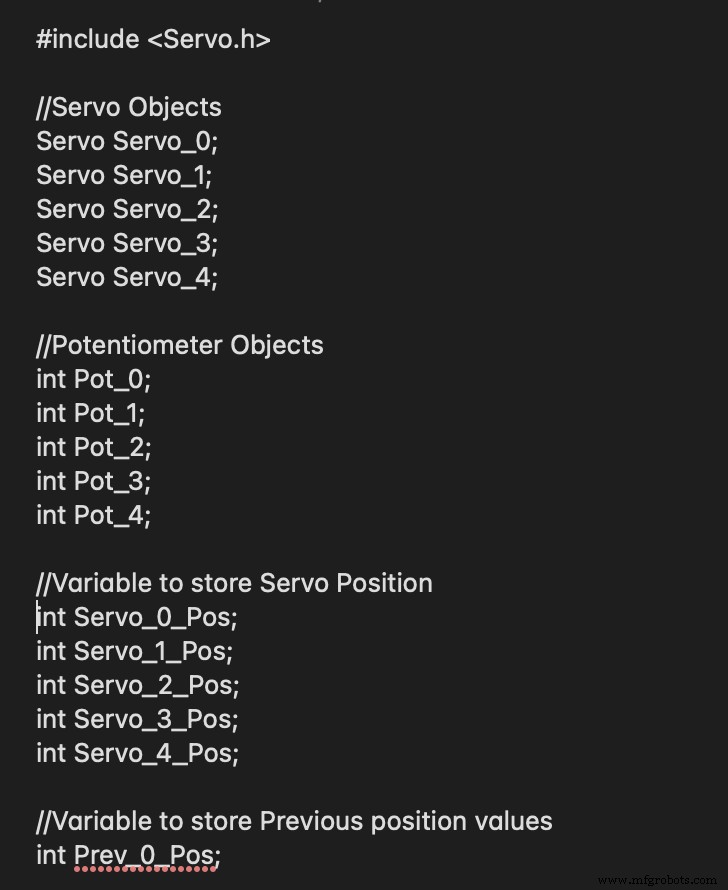
Después, procede a la función principal que inicia la primera ejecución. Así que, crearás una función setup que resaltará los pines establecidos y sus funciones.
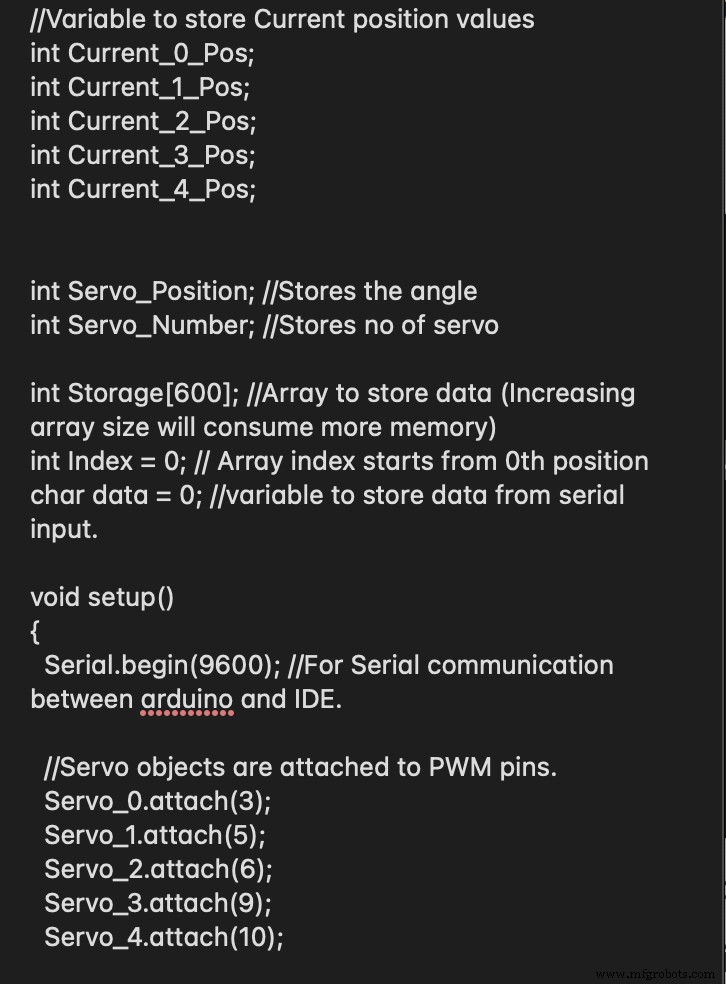
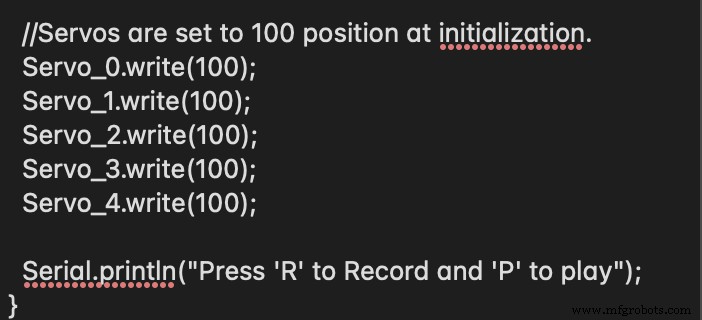
Cuando tengas eso, la siguiente tarea es usar los pines de Entrada Analógica para obtener los valores del potenciómetro. Además, los pines de Entrada Analógica ayudan a mapear los valores—lo que ayuda a regular los servos.
Ahora, es hora de nombrar la función definida por el usuario. En el código a continuación, elegimos Mop_Pat;.
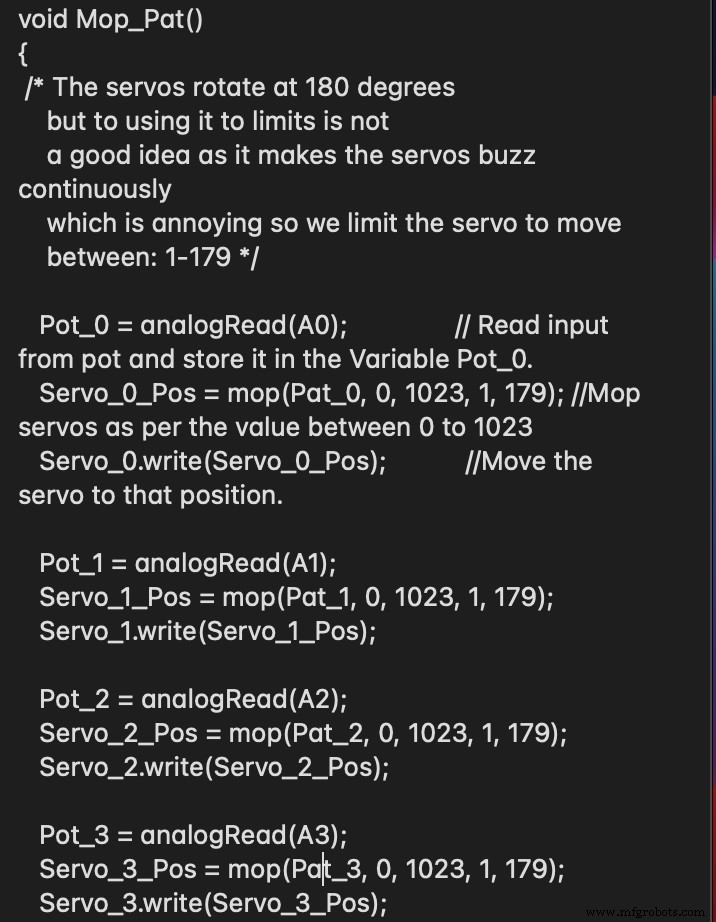
Con esto, puedes escribir la función loop. Cuando termines con el código, puedes transferirlo a la placa Arduino.
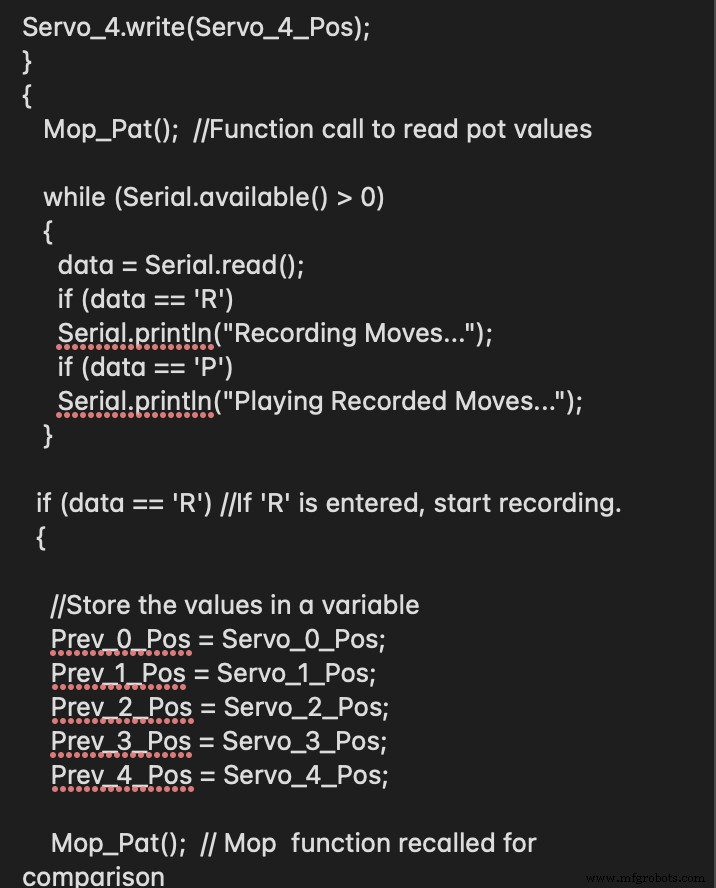
Con esto en su lugar, tu brazo robótico funcionará. Además, puedes hacer algunos ajustes con el código donde sea necesario para una operación más suave.
Paso 4 – Prueba
Cuando termines de transferir el código a la placa, ve a la opción Herramientas. En esta opción, ve a "Monitor Serial". Cuando hagas clic en esta función, te ayudará a reiniciar el Arduino. Y te permite usar el brazo maestro para controlar el brazo robótico fácilmente. Sin embargo, en este punto no puedes grabar ningún movimiento.
Así que, tienes que escribir "R" en el monitor—para grabar todos los movimientos. Cuando hayas grabado todos tus movimientos, escribe "P." Esta función ayuda a reproducir todos los movimientos. Y la mejor parte es que los servos seguirán ejecutando los movimientos—mientras no reinicies la placa.
Otras Ideas de Proyectos de Brazo Robótico Arduino
Si sientes que el proyecto anterior es demasiado básico, siéntete libre de probar otras ideas de proyectos de brazo robótico Arduino como:
Brazo Robótico con Control por Gestos (Arduino + Kinect)
Fuente: Wikimedia Commons
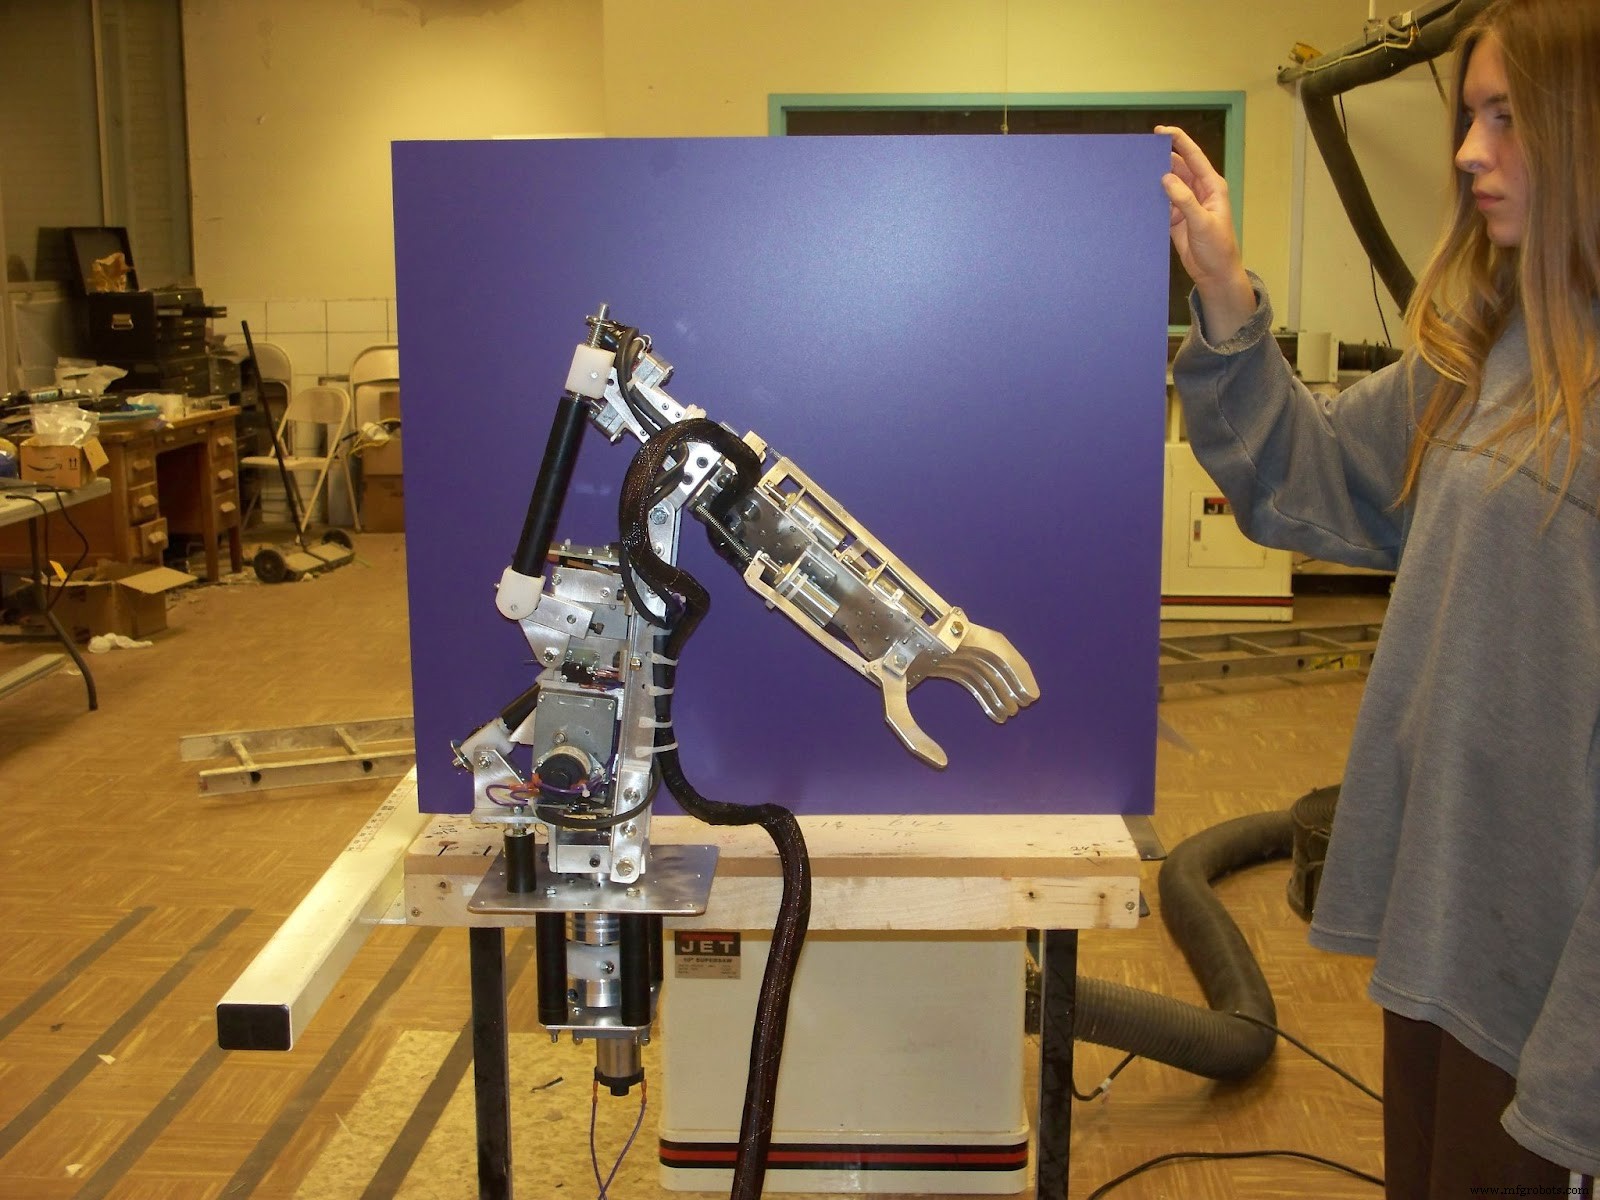
Este proyecto involucra dirigir un brazo robótico con gestos. Y puedes capturar los gestos con un sensor Kinect. Así, los ingenieros desarrollaron el brazo robótico para imitar el codo, brazo derecho, mano y movimiento del codo. Además, también crearon esta herramienta con motores servo.
Brazo Robótico Controlado por Web
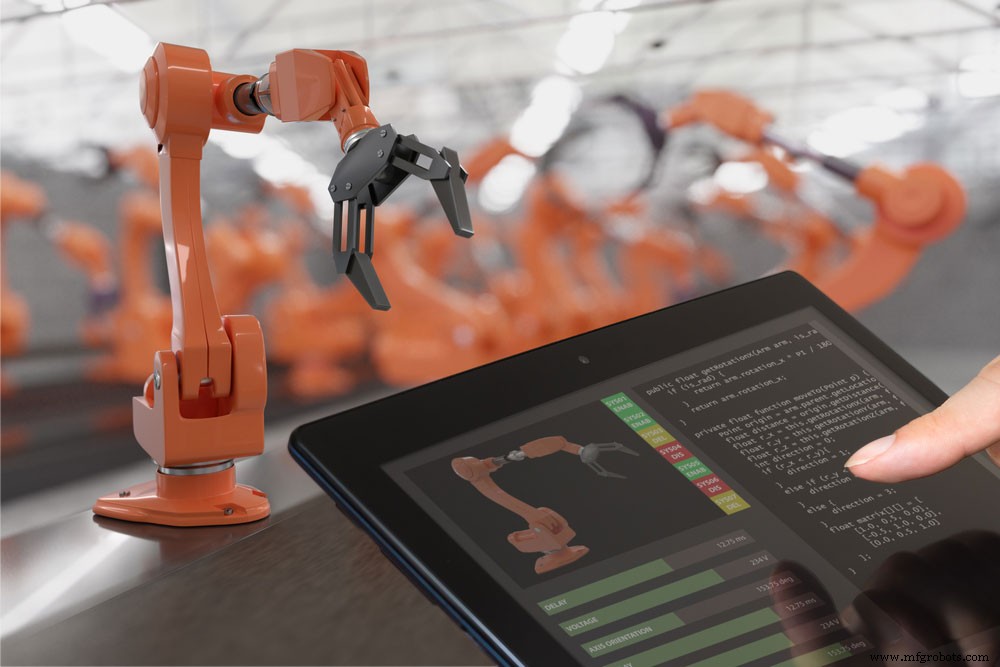
El brazo robótico controlado por web es otro invento notable. La herramienta te muestra la posibilidad de coordinar el robot de brazo con un servidor web. Curiosamente, una fuente externa alimenta este dispositivo, y usa unos seis motores servo.
Así que, para lograr esto, tienes que estudiar su flujo de trabajo, tomar nota del código fuente y entender la arquitectura del sistema.
Brazo Robótico Arduino Controlado por Nunchuck
Esta idea de proyecto destaca por su singularidad. Con este proyecto, aprenderás cómo usar un Arduino Mega para programar el dispositivo y montar un robot de brazo efectivamente. Además, puedes usar el Nintendo Nunchuk para controlar esta herramienta.
Y la mejor parte es que el Nunchuk tiene muchos sensores. Además, está fácilmente disponible y es barato. Así que, si quieres construir este brazo robot, es crucial obtener una lista de las herramientas que necesitas y el código.
Brazo Robótico Arduino Controlado por App Android
Este brazo robótico es otro proyecto desafiante que puedes elegir. El dispositivo usa un módulo Bluetooth junto con el Arduino a través de una app Android. Dicho esto, algunas de las herramientas que necesitarás para construir este brazo robótico incluyen un motor genérico que tiene un módulo Bluetooth (HC-05) y un Arduino mega 2560.
Mano Robótica Controlada Inalámbricamente
Elegir este proyecto es ideal si quieres saber qué se necesita para construir una mano robot. Además, también te enseña cómo controlar esta herramienta. Además, necesitarás herramientas como el sensor relacionado, baterías, placa Arduino y motor servo para construir esta mano robótica con guante inalámbrico.
El Brazo Robótico Bartender Arduino
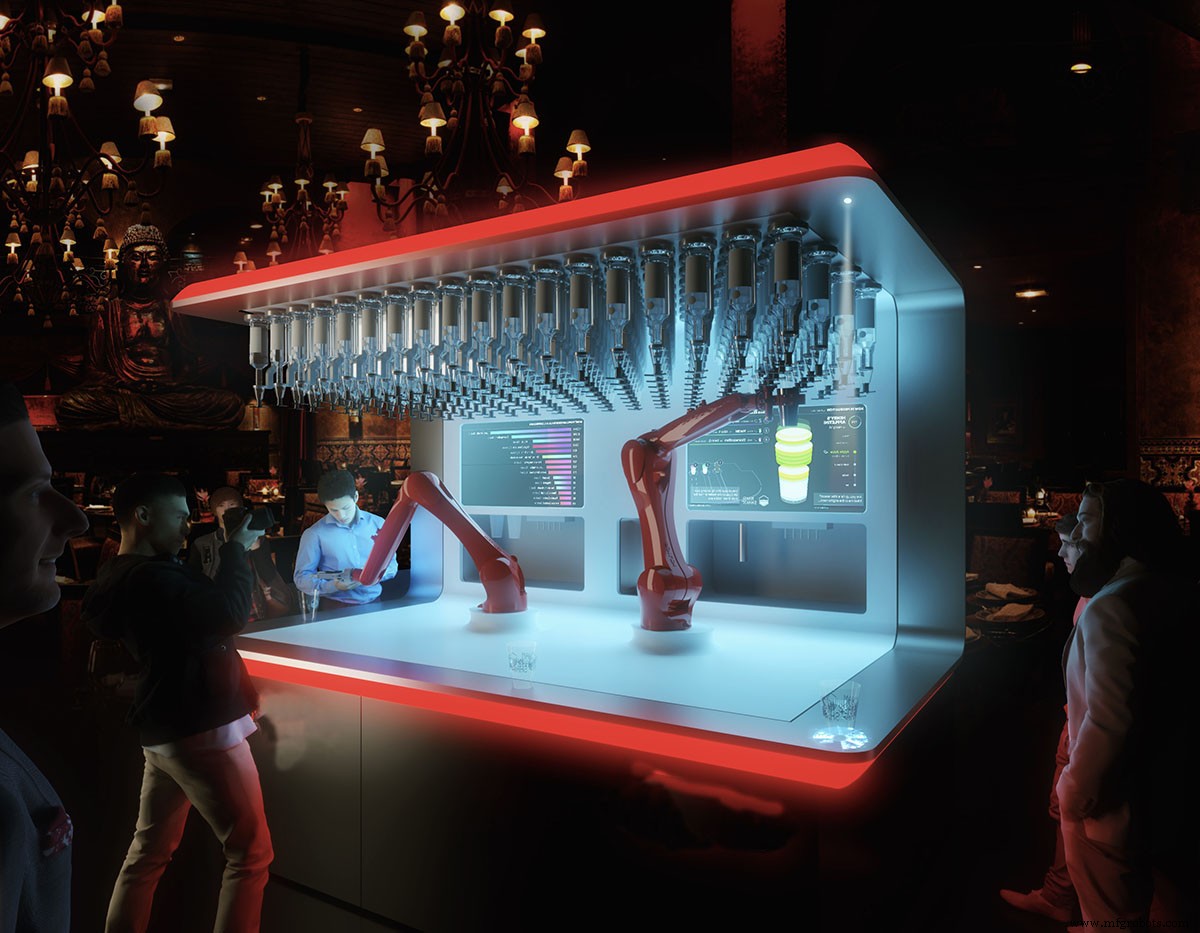
Fuente: WorldArchitecture
El brazo robot bartender es el proyecto para saltar si buscas un proyecto divertido que impresionará a los invitados. Esta herramienta usualmente tiene un RobotGeek Snapper Arm. Además, tiene un inyector de válvula—que potencia su función de bartender. Así que, este proyecto hará un buen trabajo moviendo bebidas a tu vaso desde un contenedor.
Brazo Robótico Arduino Controlado por Ratón de Computadora
Este proyecto es ideal si amas un proyecto de brazo Arduino que puedes controlar con tu ratón de computadora. La mejor parte es que este brazo robótico Arduino puede tomar sus propias decisiones procesando imágenes. ¿Cómo? La herramienta lo hace con la ayuda del software de visión Matlab.
Palabras Finales
El proyecto de brazo robótico se está volviendo rápidamente una tendencia en el mundo. Y es satisfactorio ver a estos dispositivos transportar artículos, equilibrar y apilar cosas con precisión—basado en el tipo. Y son útiles para aplicaciones médicas y exploración espacial.
Así que, es un excelente momento para construir la versión económica de esta herramienta—especialmente si no quieres manejar ninguna tarea recurrente. ¿Necesitas ayuda para empezar? Siéntete libre de contactarnos.
Tecnología Industrial
- Construye un Brazo Robótico Impreso en 3D Controlado por Arduino – Guía Paso a Paso
- Brazo Robótico de 6 Grados de Libertad Controlado por Nunchuk con Arduino
- Brazos Robóticos Industriales: Impulsando la Revolución Manufacturera
- Mercado de robots SCARA alcanzará $14,78 mil millones para 2026, impulsando crecimiento de automatización
- Líderes manufactureros: Estrategias probadas para dirigir tráfico web segmentado
- Módulo RTC Esencial: Guía Completa para Medición de Tiempo Precisa
- Cómo se construyen los brazos robóticos: diseño y funcionamiento
- Comprender los manipuladores robóticos: Guía completa
- Paletizadores robóticos: Eficiencia y control en la logística
- Brazos Robóticos Hidráulicos en Fabricación: Guía Experta Completa
- Makerarm: El brazo robótico todo-en-uno de escritorio para makers