



Protección de Motores: Identificación de Tipos de Fallos y Selección de Dispositivos Adecuados
Tipos de Fallos en Motores y Dispositivos de Protección
Fallos y Averías Comunes en Motores
Es importante conocer y comprender los fallos y averías en motores para definir los dispositivos de protección más adecuados para cada caso. También debe conocer términos importantes relacionados con el control y protección de motores.
Al ser máquinas no estáticas, los motores están sujetos a esfuerzos eléctricos y mecánicos.
Los fallos en motores se clasifican en tres tipos básicos: eléctricos, mecánicos y mecánicos que progresan a eléctricos.
Los tipos comunes de fallos y averías en motores son:
- Fallo de rodamientos
- Rotura de aislamiento
- Rotor bloqueado
- Sobrecalentamiento
- Sobrecargas (eléctricas y mecánicas)
- Desequilibrio de fases y cualquier desequilibrio de tensión provocará un desequilibrio de corriente aún mayor.
- Funcionamiento en reversa
- Desalineación del eje
- Vibración
El sobrecalentamiento puede producirse por subdimensionamiento del motor, refrigeración insuficiente a baja velocidad al usar variadores de velocidad (VSD), cambios en la carga del motor como equipos atascados y condiciones ambientales calurosas.
La rotura del aislamiento, que lleva a devanados quemados, implica cortocircuito ya sea dentro del motor o en el circuito de alimentación del motor, y puede ser causada por sobrecalentamiento, sobrecargas y sobretensiones.
Aproximadamente el 80% de los fallos en motores eléctricos son resultado de daños en los devanados del estator del motor y fallos en rodamientos.
El fallo de rodamientos en motores puede ser una indicación de rodamientos incorrectos para la aplicación.
Un motor montado verticalmente necesita rodamientos diferentes que un motor montado horizontalmente. Un motor que acciona una transmisión por correa grande o múltiple requerirá rodamientos que soporten grandes cargas radiales. Un motor atornillado a una placa base deformada se torcerá.
Los rodamientos suelen ser pequeños en comparación con otros componentes principales del motor, lo que los hace particularmente vulnerables a daños y desgaste; algunos estudios culpan a más de la mitad de todos los fallos de motor por mal funcionamiento de los rodamientos, la mayoría de los cuales resultan de poca o excesiva lubricación. Otra causa significativa de fallo de rodamientos es la desalineación.
La desalineación del eje destruirá los rodamientos mucho antes de su vida útil completa. El eje del motor debe estar directamente alineado con el eje que acciona, lo que solo puede lograrse usando técnicas de alineación de precisión como láser.
Otros problemas que pueden ocurrir con los motores son:
- Entrada de agua y polvo en los devanados del estator o en la caja de bornes provocando cortocircuitos
- Pie blando: patas del motor atornilladas fuera de nivel
- Montaje o tipo de carcasa del motor incorrecto
- Desequilibrio eléctrico o mecánico
El ruido indica problemas en el motor pero normalmente no causa daños. El ruido, sin embargo, suele ir acompañado de vibración.
La vibración puede causar daños de varias formas. Tiende a aflojar los devanados y daña mecánicamente el aislamiento por agrietamiento, descamación o abrasión del material. El fragilizado de los cables de conexión por movimiento excesivo y el chisporroteo de escobillas en conmutadores o anillos colectores también resultan de la vibración.
Finalmente, la vibración puede acelerar el fallo de rodamientos al causar que las bolas "marquen" los rodamientos de camisa sean deformados o que las carcasas se aflojen en los casquillos.
Siempre que se detecten ruidos o vibraciones en un motor en funcionamiento, la fuente debe ser rápidamente aislada y corregida.
Lo que parece ser una fuente obvia de ruido o vibración puede ser un síntoma de un problema oculto. Por tanto, a menudo se requiere una investigación exhaustiva.
Ruidos y vibraciones pueden ser causados por un eje del motor desalineado o pueden transmitirse al motor desde la máquina accionada o el sistema de transmisión de potencia. También pueden ser el resultado de tanto desequilibrio eléctrico como mecánico en el motor.
El desequilibrio eléctrico ocurre cuando la atracción magnética entre estator y rotor es desuniforme alrededor de la periferia del motor. Esto causa que el eje se desvíe al girar creando un desequilibrio mecánico. El desequilibrio eléctrico usualmente indica una falla eléctrica como un devanado de estator o rotor abierto, una barra o anillo abierto en motores de jaula de ardilla o bobinas de campo en cortocircuito en motores síncronos. Un entrehierro desigual, generalmente por casquillos de rodamientos muy desgastados, también produce desequilibrio eléctrico.
Las causas principales del desequilibrio mecánico incluyen montaje distorsionado, eje doblado, rotor mal equilibrado, piezas sueltas en el rotor o rodamientos defectuosos. El ruido también puede provenir del ventilador golpeando el bastidor, la cubierta, u objetos extraños dentro de la cubierta. Si los rodamientos están malos, como indica el ruido excesivo de rodamientos, es necesario determinar por qué fallaron los rodamientos.
Otro problema que pueden enfrentar los motores es un tiempo de arranque prolongado. Si un motor se somete a muchos arranques sucesivos, los devanados del rotor o barras del rotor pueden calentarse hasta un punto donde las conexiones eléctricas entre las barras del rotor y los anillos terminales se dañan.
Dispositivos de Protección de Motores
Independientemente de la tensión nominal y tamaño que tengan los motores, están protegidos contra sobrecorrientes (cortocircuito) y sobrecargas.
Motores de baja tensión de tamaño pequeño y mediano suelen estar protegidos solo contra sobrecargas y cortocircuitos, mientras que los motores de baja tensión grandes y motores de media tensión tienen también otras protecciones.
Las protecciones contra sobrecarga y sobrecorriente deben diseñarse para ser insensibles a las corrientes de arranque en el momento del arranque, para evitar interrupciones intempestivas de energía.
Para motores de BT, la protección contra sobrecorrientes y cortocircuitos puede realizarse mediante fusibles, asociados a seccionadores o interruptores automáticos de disparo instantáneo que responden a valores inmediatos (casi instantáneos) de corriente de un cortocircuito, fallo a tierra o corriente de rotor bloqueado.
Los interruptores automáticos de tiempo inverso tienen tanto características térmicas como de disparo instantáneo y están preajustados para disparar en niveles estandarizados.
Este es el tipo más común de interruptor automático utilizado en la construcción para residencial, comercial e industrial pesado.
La acción térmica de este interruptor automático responde al calor. Si las entradas y salidas de ventilación del motor no son adecuadas para disipar el calor de los devanados del motor, el calor será detectado por la acción térmica del interruptor automático.
Si ocurre un cortocircuito, la acción magnética del interruptor automático detectará los valores instantáneos de corriente y disparará el interruptor.
Los fusibles generalmente no son adecuados para la protección contra sobrecargas, porque si se dimensionan para proporcionar protección contra sobrecargas, fundirían al arrancar el motor debido a la alta corriente de arranque, aunque pueden usarse como protección de respaldo contra sobrecargas.
La protección con fusibles presenta el riesgo de daño por monofaseo al motor cuando solo un fusible funde a menos que se proporcione protección monofásica; este tema se discutirá más adelante en este capítulo.
Motores de BT de gran tamaño y motores de MT están protegidos contra cortocircuitos (fase a fase y fase a tierra) por relés de sobrecorriente (50; 50N; 51; 51N) conectados a TA.
La protección contra sobrecargas normalmente está a cargo de relé térmico de sobrecarga. Este relé puede ser de los siguientes tipos:
Tira Bimetálica
Una protección térmica de sobrecarga admitirá la breve corriente de arranque alta de un motor mientras protege con precisión de una sobrecarga de corriente en marcha. La bobina de calentamiento y la acción de la tira bimetálica introducen un retardo temporal que da al motor tiempo para arrancar y estabilizarse en corriente normal de marcha sin que la protección térmica dispare. Las protecciones térmicas de sobrecarga pueden ser rearmables manual o automáticamente según su aplicación y tienen un ajustador que permite ajustarlas con precisión a la corriente de marcha del motor.
La temperatura ambiente en la que están ubicados un arrancador y un motor debe considerarse al seleccionar relés de tira bimetálica porque una alta temperatura ambiente reduce el tiempo de disparo por sobrecarga.
Tiempo de disparo por sobrecarga reducido puede llevar a disparos intempestivos si un motor está en una temperatura ambiente más fría que el arrancador y conduce a quemadura del motor cuando el motor está en una temperatura ambiente más caliente que el arrancador.
La mayoría de los dispositivos térmicos de sobrecarga están calificados para uso a una temperatura máxima de 40 °C, y puede requerirse una reducción de la capacidad del relé.
La mayoría de los relés son ajustables en un rango del 85% al 115% de su valor.
Algunos modelos están disponibles con compensación de temperatura ambiente. Un dispositivo compensado ambientalmente tiene un punto de disparo no afectado por la temperatura ambiente y funciona consistentemente al mismo valor de corriente.
Este tipo de relés se usa comúnmente en motores de BT de baja y media potencia.
Las normas y datos de fabricadores suelen mostrar el punto de ajuste de regulación recomendado de este tipo de relés de acuerdo con la potencia nominal del motor; las mismas tablas también muestran corrientes nominales recomendadas de fusibles (tipo aM o gG – ver Sección 2.4) e interruptores automáticos instantáneos que están asociados a los relés para protección contra sobrecorrientes, como se muestra en la Tabla 3.
Tabla 3 – Corriente nominal de fusibles para protección de motores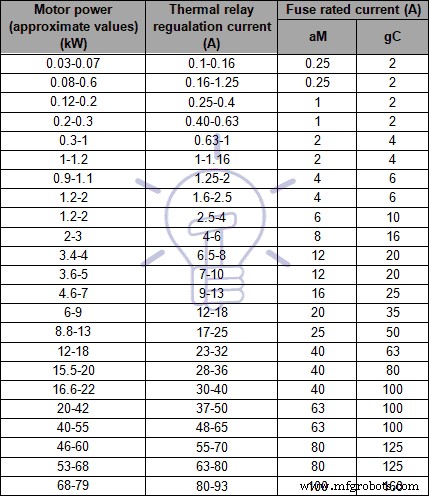
Relés Electrónicos Digitales de Sobrecarga
Este tipo de protección se usa para motores de BT grandes y motores de AT, y contiene un microprocesador. Estos dispositivos pueden modelar el calentamiento de los devanados del motor monitorizando la corriente del motor y también pueden incluir funciones de medición y comunicación.
La protección común de motores de BT grandes y motores de MT se realiza normalmente mediante los siguientes dispositivos de protección:
- Protección contra sobrecarga: 49
- Sobrecorriente de fase instantánea: 50
- Sobrecorriente de tierra instantánea: 50N/50G
- Sobrecorriente de fase con retardo temporal: 51
- Sobrecorriente de tierra con retardo temporal: 51N/51G
En algunas situaciones no se recomienda proteger motores contra sobrecargas; ese es el caso de bombas de agua contra incendios y ventiladores de extracción de humo.
Los motores de BT muy grandes y motores de MT son costosos, y suele ser prudente proporcionar esquemas de protección más completos. Estos esquemas incluyen:
- Monitores y protección de temperatura de rodamientos (38)
- Protección diferencial (87M)
- Protección contra secuencia de arranque incompleta / tiempo de arranque prolongado (66)
- Secuencia de fase negativa (protección contra inversión de fase)
- Protección contra sobrecalentamiento
- Protección contra desequilibrio de fase o fallo de fase (47)
- Protección contra rotor bloqueado o atascado
- Protección contra subtensión y sobretensión (27 y 59, respectivamente)
- Monitores y protección de vibración (39)
- Monitores de temperatura de devanados y dispositivos de protección
Protección Diferencial para Motores de BT y AT
La protección diferencial a menudo se proporciona para motores de tamaño mediano y grande con tensiones de alimentación superiores a unos 4 kV, y interruptores automáticos operados eléctricamente (disparo por derivación). La protección diferencial proporciona direccionalidad de alta velocidad y despeje de fallos en los devanados del estator del motor.
- Lea también: Cómo calcular el tamaño del cable para motores de BT y AT
Cuando el sistema de alimentación está solidamente puesto a tierra, la protección diferencial detectará tanto fallos fase a fase como fase a tierra.
Con la protección diferencial, la corriente en cada extremo de cada devanado se compara para determinar cuándo existe una condición de fallo.
Esta función requiere dos juegos de TA, uno al inicio del alimentador del motor y el otro en el punto estrella.
La función de protección diferencial solo puede usarse si ambos lados de cada fase del estator se sacan del motor para conexión externa de modo que la corriente de fase que entra y sale de cada fase pueda medirse. El elemento diferencial resta la corriente que sale de cada fase de la que entra en cada fase y compara el resultado o diferencia con el nivel de captación diferencial.
Si esta diferencia es igual o superior al nivel de captación, se producirá un disparo.
La Figura 19 muestra un ejemplo de esta protección.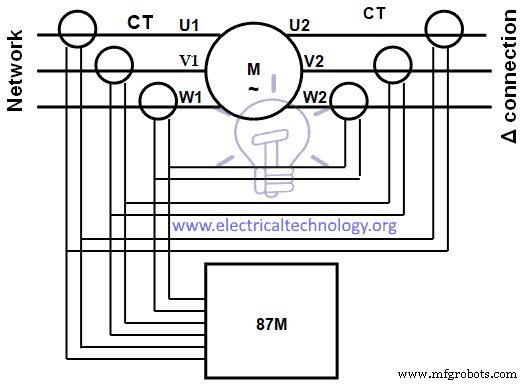
Figura 19 – Protección diferencial de motor
Usando seis TA en una configuración sumadora, durante el arranque del motor los valores de los dos TA en cada fase pueden no ser iguales ya que los TA no son perfectamente idénticos y las corrientes asimétricas pueden causar que los TA en cada fase tengan salidas diferentes.
Para prevenir disparos intempestivos en esta configuración, el nivel diferencial puede tener que ser menos sensible, o el retardo temporal diferencial puede tener que extenderse para superar el período problemático durante el arranque del motor.
El retardo diferencial en marcha puede entonces afinarse para una aplicación de modo que responda muy rápido y sea sensible a bajos niveles de corriente diferencial.
La protección contra sobrecalentamiento de devanados se realiza normalmente con Detectores de Temperatura por Resistencia (RTD) y termistores, y se pueden instalar dispositivos de parada automática. Adjuntar un ventilador auxiliar independiente para ayudar al ventilador del motor resuelve el problema de sobrecalentamiento cuando un VSD se usa para controlar la velocidad del motor.
La secuencia de arranque incompleta / tiempo de arranque prolongado causa sobrecalentamiento del rotor.
Como no es posible medir físicamente el calor del rotor en motores de jaula de ardilla, es necesario determinar el calor midendo la corriente que el rotor consume a través del estator para excitar el rotor. Se establece una réplica térmica del rotor usando una curva I²t.
El inhibidor de rearme bloqueará al usuario para arrancar el motor si el relé determina que el rotor alcanzó una temperatura que dañará el rotor si se intenta un arranque. El relé solo permitirá un rearme si el rotor tiene una reserva térmica suficiente para arrancar.
La protección de rodamientos se realiza normalmente mediante RTD y termistores para monitorizar la temperatura.
La protección contra vibraciones usa sensores/acelerómetros que se colocan típicamente en ubicaciones clave del motor y rodamientos.
Dado que los rodamientos son la parte que soporta la carga del tren de transmisión mecánico, los acelerómetros deben colocarse en la entrada y salida
La Figura 20 muestra un ejemplo de sensores de vibración y ubicaciones recomendadas.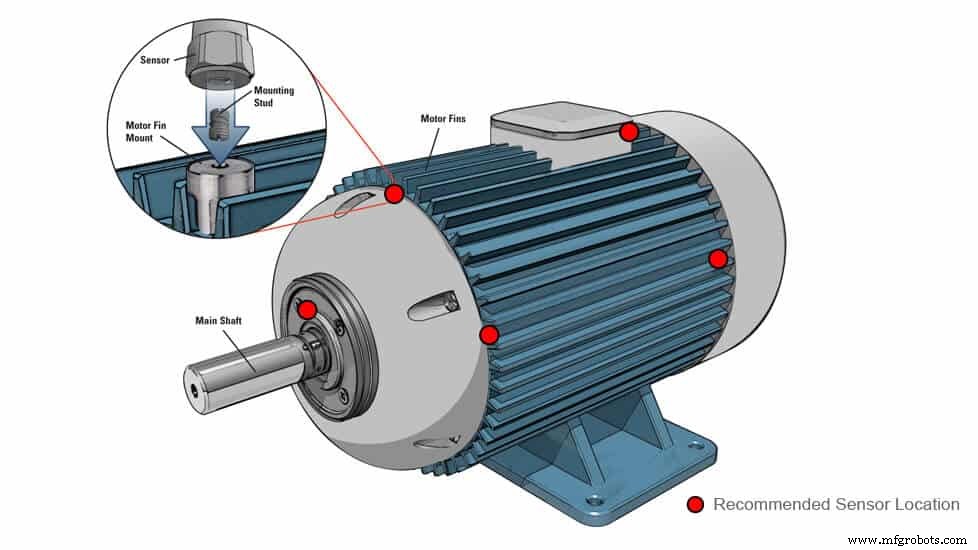
Figura 20 – Sensores de vibración de motor
Hoy en día los IED (ver Sección 2.1) que agrupan todas las funciones de protección requeridas se usan comúnmente para motores de BT grandes y motores de MT.
Sobre el Autor: Manuel Bolotinha
- Licenciatura en Ingeniería Eléctrica – Energía y Sistemas de Potencia (1974 – Instituto Superior Técnico/Universidad de Lisboa)
- Máster en Ingeniería Eléctrica y de Computadoras (2017 – Facultad de Ciencias y Tecnología/Universidad Nova de Lisboa)
- Consultor Senior en Subestaciones y Sistemas de Potencia; Instructor Profesional
Tecnología Industrial
- Prototipado Rápido Explicado: Tipos, Procesos y Beneficios
- Manufactura Aditiva Explicada: Tipos, Procesos y Aplicaciones
- Soldadura Blanda (Soldadura con Estaño) Explicada: Tipos, Técnicas y Guía Paso a Paso
- Laminadores: Tipos, Procesos y Aplicaciones
- Soldadura por Resistencia: Tipos, Procesos y Ventajas
- Arena de Moldeo Explicada: Tipos, Propiedades y Usos en Fundición
- Pulverización térmica explicada: Tipos, aplicaciones y beneficios
- Máquinas de Descarga Eléctrica (EDM): Tipos, ventajas y desventajas explicados
- Operaciones de torno y herramientas de corte: Dominando el mecanizado de precisión
- Entendiendo los procesos de fabricación: Definiciones, tipos y componentes clave
- Protección contra sobrecarga: salvaguarda de sistemas eléctricos y motores