



Pinzas Robóticas Basadas en Kirigami Manipulan Yemas de Huevo con Seguridad
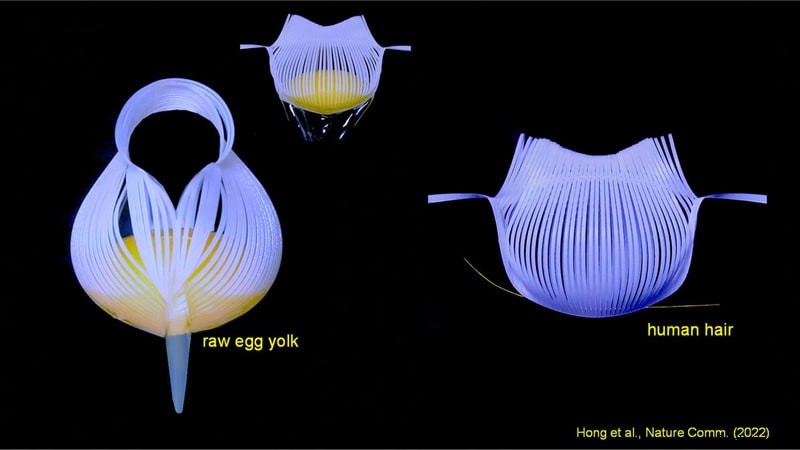 Investigadores de ingeniería de la Universidad Estatal de Carolina del Norte han demostrado un nuevo tipo de pinzas robóticas flexibles que pueden levantar yemas de huevo delicadas sin romperlas, y que son lo suficientemente precisas para levantar un cabello humano. El trabajo tiene aplicaciones tanto para robótica suave como para tecnologías biomédicas.
El trabajo se basa en el arte del kirigami, que implica tanto cortar como doblar láminas bidimensionales (2D) de material para formar formas tridimensionales (3D). Específicamente, los investigadores han desarrollado una nueva técnica que implica usar kirigami para convertir láminas 2D en estructuras 3D curvas cortando ranuras paralelas a lo largo de gran parte del material. La forma final de la estructura 3D se determina en gran parte por el borde exterior del material. Por ejemplo, un material 2D que tiene un borde circular formaría una forma 3D esférica.
"Hemos definido y demostrado un modelo que permite a los usuarios trabajar hacia atrás", dice Yaoye Hong, primer autor de un artículo sobre el trabajo. "Si los usuarios saben qué tipo de estructura 3D curva necesitan, pueden usar nuestro enfoque para determinar la forma del borde y el patrón de ranuras que necesitan usar en el material 2D. El control adicional de la estructura final es posible controlando la dirección en la que se empuja o tira del material."
"Nuestra técnica es bastante más simple que las técnicas anteriores para convertir materiales 2D en estructuras 3D curvas, y permite a los diseñadores crear una amplia variedad de estructuras personalizadas a partir de materiales 2D", dijo el Profesor Jie Yin.
Los investigadores demostraron la utilidad de su técnica creando pinzas capaces de agarrar y levantar objetos que van desde yemas de huevo hasta un cabello humano.
"Las pinzas convencionales agarran un objeto firmemente, lo agarran ejerciendo presión sobre ellos", dijo Yin. "Eso puede plantear problemas al intentar agarrar objetos frágiles, como yemas de huevo. Pero nuestras pinzas esencialmente rodean un objeto y luego lo levantan, similar a la forma en que ahuecamos nuestras manos alrededor de un objeto. Esto nos permite 'agarrar' y mover incluso objetos delicados, sin sacrificar precisión."
Sin embargo, los investigadores señalan que hay una gran cantidad de otras aplicaciones potenciales, como usar la técnica para diseñar tecnologías biomédicas que se adapten a la forma de una articulación, como la rodilla humana.
"Piense en vendajes inteligentes o dispositivos de monitoreo capaces de doblarse y moverse con su rodilla o codo", dijo Yin. "Este es un trabajo de prueba de concepto que muestra que nuestra técnica funciona. Ahora estamos en el proceso de integrar esta técnica en tecnologías de robótica suave para abordar desafíos industriales. También estamos explorando cómo esta técnica podría usarse para crear dispositivos que puedan aplicar calor a la rodilla humana, lo que tendría aplicaciones terapéuticas."
Sistema de control de automatización
- Revolucionando pinzas robóticas con impresión 3D: insights y casos de éxito industriales
- Schunk expande ensamblaje grippers robot EE. UU. en Morrisville, NC: +40.000 ft²
- Herramientas finales de brazo robótico: impulsando innovación y eficiencia en manufactura
- OnRobot presenta lijadora totalmente eléctrica: herramienta orbital aleatoria lista para uso en acabado automatizado
- Bobacino presenta bar de té de burbujas robotizado, revolucionando la experiencia de bebidas
- Optimización de la Gestión de Cables en Robots: Mejores Prácticas para Máxima Eficiencia
- Interruptores Automáticos Inteligentes Explicados: Futuro de la Protección de Sistemas de Potencia
- Mejore la precisión robótica con sensor de fuerza/par ATI Axia80
- ¿Está su Equipo de Fabricación Listo para Robots Colaborativos?
- Entendiendo los Cobots: Robots Colaborativos que Mejoran Seguramente la Fuerza Laboral Humana
- ETSI EN 303 645: ¿Protegen adecuadamente los reguladores los dispositivos IoT?