



FANUC CRX-10iA: Robot colaborativo maneja piezas de 10 kg con seguridad y facilidad
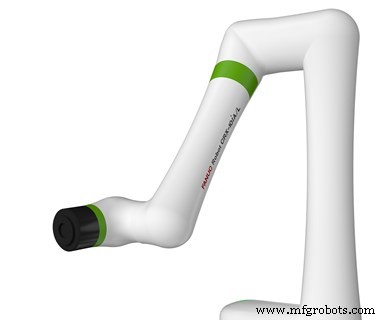
Los robots colaborativos CRX-10iA y CRX-10iA/L (versión de brazo largo) de FANUC America proporcionan, según se dice, facilidad de uso, fiabilidad y seguridad con piezas de hasta 10 kg. El CRX-10iA y CRX-10iA/L ofrecen un alcance de 1.249 mm y 1.418 mm, respectivamente. La detección de contacto sensible les permite trabajar de forma segura junto a personas en una variedad de trabajos industriales y de fabricación, dice la empresa.
Según FANUC, los cobots son lo suficientemente fáciles de configurar para que alguien sin experiencia en robots pueda hacerlo. El brazo ligero y compacto está diseñado para adaptarse a una variedad de configuraciones de planta. La versión de brazo largo usa un movimiento de oscilación para acceder a piezas detrás de él.
Un controlador compacto R-30iB Plus Mini proporciona programación por guía manual y una nueva interfaz de tablet con iconos para control táctil. No se requieren conocimientos de programación, dice FANUC. Los robots también soportan el software integrado iRVision e iRPickTool de FANUC.
Sistema de control de automatización
- Cómo un robot colaborativo ayudó a Wisconsin Plastics a impulsar eficiencia y empoderar trabajadores
- ABB presenta IR 14050: Cobot compacto, ligero, 7 ejes —flexible, seguro, precisión
- Kassow Robots lanza cobots 7 ejes en Norteamérica vía Gibson Engineering
- Fanuc CRX‑10iA: Cobots compactos y ligeros para colaboración más segura
- Universal Robots se asocia con DLL para ofrecer leasing flexible de cobots
- Schunk presenta Co‑act EGL‑C: Fuerza de agarre de 450 N para colaboración segura humano‑robot
- ¿Está su Equipo de Fabricación Listo para Robots Colaborativos?
- Automatización de soldadura aborda la escasez de mano de obra cualificada
- FANUC y Plus One forjan alianza para impulsar el cumplimiento de e-commerce
- Salida Hacia Atrás Automática de Fanuc: Recuperación segura y fiable ante errores del robot
- Elementos esenciales de automatización: guía para principiantes sobre integración robótica