



MIT CSAIL presenta Robo-Starfish, avanzando el estudio detallado de vida marina
Científicos han inventado un 'robo-estrella de mar' que nos da más información sobre vida acuática, según informa Adam Conner-Simons, de MIT CSAIL. (Ver vídeo abajo.)
Los biólogos han experimentado durante mucho tiempo los desafíos de documentar vida oceánica, con muchas especies de peces resultando bastante sensibles a los movimientos submarinos de humanos.
Como posible solución, científicos computacionales han estado desarrollando robots marinos especiales que pueden moverse sigilosamente entre sus contrapartes basadas en carbono. En 2018, por ejemplo, un equipo del Laboratorio de Ciencias de la Computación e Inteligencia Artificial del MIT (CSAIL) fabricó un pez robótico blando que nadó autónomamente con peces reales junto a arrecifes de coral de Fiji.
Sin embargo, la dinámica compleja de cómo se mueve el agua —y su capacidad para arruinar rápidamente algunos sistemas electrónicos perfectamente buenos— han hecho que los robots submarinos sean especialmente difíciles de desarrollar comparados con los de aire o tierra.
Con el pez, el equipo de CSAIL tuvo que pasar meses de prueba y error para ajustar manualmente el diseño para que pudiera funcionar realmente en el agua.
Aunque ese robot era especialmente complejo, un grupo liderado por los profesores del MIT Wojciech Matusik y Daniela Rus aún sentía que había margen para acelerar el proceso de producción. Con eso en mente, han creado ahora una nueva herramienta para simular y fabricar un robot blando funcional en cuestión de horas.
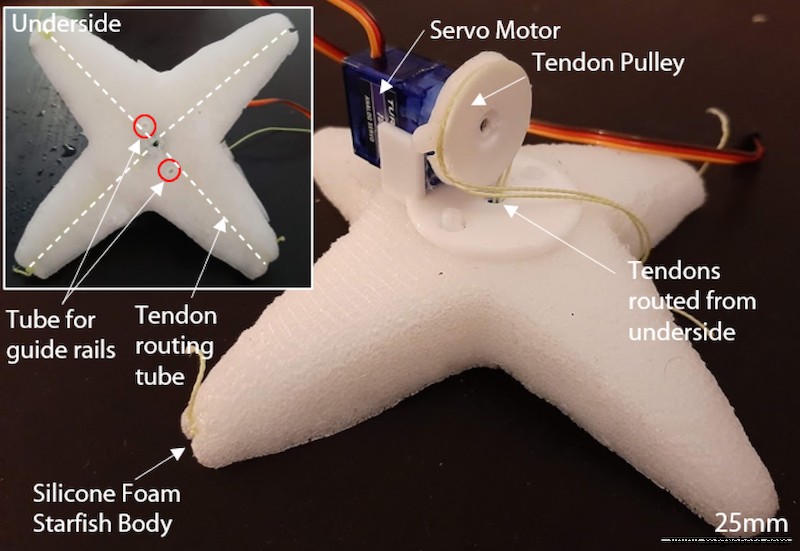
El equipo usó su sistema para hacer una estrella de mar robótica blanda hecha de espuma de silicona y capaz de moverse con un solo actuador de baja potencia. La estrella de mar se mueve mediante tendones en sus cuatro patas, conectados a un servomotor que se usa para flexionar y relajar las patas.
La postdoc de CSAIL Josephine Hughes, co-autora principal de un nuevo artículo junto al doctorando Tao Du sobre la estrella de mar, dice: "Las interacciones pasivas entre un robot submarino y las fuerzas de fluido a su alrededor —ya sea una corriente calmada o una ola ondulante— son mucho más complicadas que cuando un robot camina en terreno estable, lo que hace que crear sus sistemas de control sea bastante difícil.
"Pero usando este simulador, un proceso que normalmente podría tomar días o semanas puede ocurrir en solo unas horas."
Du dice que el equipo eligió un diseño de estrella de mar por la simplicidad y elegancia de su movimiento, con el apretar y soltar de sus patas creando movimiento hacia adelante.
Sin embargo, el equipo encontró que el simulador funciona para una gama de tipos de cuerpo, y así explorarán a continuación diseños inspirados en tortugas marinas, mantarrayas y tiburones que involucran estructuras más complejas como articulaciones, aletas y aletas.
La herramienta del grupo involucra un modelo de machine learning haciendo una simulación inicial y diseño de los mecanismos de control del robot, que luego se fabrica rápidamente.
Experimentos del mundo real con el robot se usan entonces para adquirir más datos para mejorar y optimizar repetidamente su diseño. El resultado es que el robot típicamente solo tiene que re-fabricarse una vez más. (Un artículo separado sobre el desarrollo de la herramienta de simulación está actualmente bajo revisión.)
"Al hacer simulación robótica, tenemos que hacer aproximaciones que, por definición, crean una brecha entre simulación y realidad", dice Cecilia Laschi, profesora de control y mecatrónica en la Universidad Nacional de Singapur que no estuvo involucrada en la investigación.
"Este trabajo tiene como objetivo reducir esa brecha de realidad, con un bucle mixto de experimentos simulados y reales que es bastante efectivo."
Para el cuerpo de la estrella de mar el equipo usó espuma de silicona por sus propiedades elásticas, flotabilidad natural, y capacidad de fabricarse rápida y fácilmente. En experimentos los investigadores encontraron que la estrella de mar podía moverse por el agua cuatro veces más rápido que cuando usaba un controlador hecho a mano por un experto humano.
De hecho, Hughes dice que el equipo descubrió que el simulador parece emplear estrategias de control que los humanos no habrían pensado por sí mismos.
"Con la estrella de mar robot aprendimos que, además de esas propulsiones de patas bastante visibles que hacen, hay algunos movimientos sutiles de alta frecuencia que pueden darles impulso importante", dice Hughes.
El proyecto se basa en una serie de proyectos de CSAIL enfocados en robots blandos, que Rus dice tienen el potencial de ser más seguros, robustos y ágiles que sus contrapartes de cuerpo rígido.
Los investigadores se han vuelto cada vez más a robots blandos para entornos que requieren moverse por espacios reducidos, ya que tales robots son más resistentes en poder recuperarse de colisiones.
Laschi dice que la herramienta del equipo podría usarse para desarrollar robots para medir datos en diferentes ubicaciones en el océano profundo, y para imaginar generalmente robots que puedan moverse de formas nuevas que los investigadores aún no han pensado.
"Robots bio-inspirados como la estrella de mar robot y SoFi pueden acercarse a vida marina sin perturbarla", dice Rus. "En el futuro, al diseñar y construir rápidamente instrumentos robóticos bio-inspirados, será posible crear observatorios personalizados que puedan desplegarse en la naturaleza para observar vida."
Du y Hughes co-escribieron el artículo con Matusik, Rus, y el estudiante de MIT Sebastien Wah. El artículo fue publicado esta semana en el Journal of Robotics Automation Letters, y también se presentará virtualmente el próximo mes en la Conferencia Internacional de IEEE sobre Robótica Blanda (RoboSoft).
Sistema de control de automatización
- Sepro lanza su primer robot fabricado en EE. UU., ampliando producción en Warrendale
- NPE 2018: Robots más rápidos, inteligentes y colaborativos
- Maximizando eficiencia: Celda multi-robot inyección produce vaso agitador completo en un ciclo
- Sepro acelera moldeo inyección con Speed S5-25 50% más rápido y Seprobot colaborativo
- OEMs robóticos se asocian con cobots para impulsar automatización plásticos
- Sepro rediseña su exitosa línea de robots Success de 5 ejes
- Omron presenta robot SCARA i4 para ensamblaje de alta velocidad y precisión
- Nachi-Fujikoshi presenta nuevos modelos compactos EC06 y MZ12H para impulsar automatización
- 5 factores esenciales para evaluar antes de comprar un robot
- Los robots logran coordinación mano-ojo precisa para tareas complejas
- Por Qué Elegir un Robot Colaborativo para su Espacio de Trabajo