



Simplificación de arquitectura de control para robots cartesianos para impulsar eficiencia
Por Barry Weller, gerente de producto en Mitsubishi Electric
Para seguir siendo competitivos, se acepta generalmente que las industrias deberían adoptar estrategias de manufactura esbelta para mejorar la eficiencia de proceso.
Una acción clave puede ser reducir la cuenta de piezas, es decir, el número de componentes en un ensamblaje o sistema. Esto es particularmente desafiante cuando se trata de aplicaciones de movimiento lineal (coordenadas cartesianas) de alta precisión.
En estos casos, los constructores de máquinas a menudo necesitarían usar tanto PLCs como controladores numéricos por computadora (CNCs) para gestionar completamente el movimiento dentro de la máquina —hasta ahora.
Los robots de coordenadas cartesianas se usan ampliamente para automatizar funciones de máquina como corte mecánico, láser o plasma —entregando rápidamente artículos de alta calidad que son consistentes y pueden ser altamente personalizados.
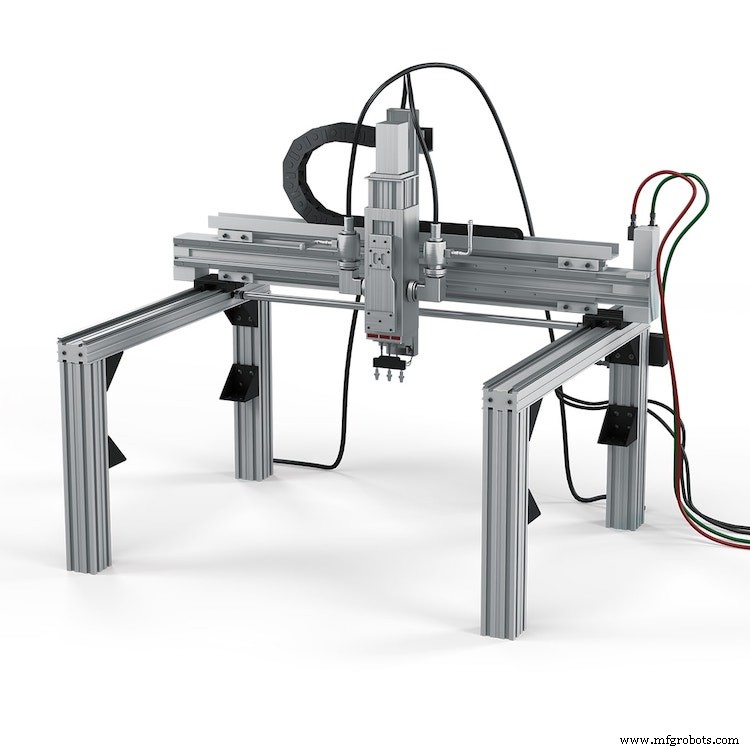
Si bien un robot de coordenadas cartesianas y una máquina CNC (control numérico por computadora) no son necesariamente lo mismo, el movimiento de ambos es típicamente controlado por un sistema CNC.
La razón de esto radica en la simplicidad de programar trayectorias de control de movimiento con controladores numéricos por computadora y su lenguaje G-Code.
Este lenguaje de programación es distinto porque instruye a máquinas sobre dónde y cómo moverse basado en imágenes y archivos de diseño/fabricación asistida por computadora (CAD/CAM).
El G-code lee archivos CAD/CAM para los productos finales previstos y los convierte en trayectorias y direcciones para servomotores CNC dentro del robot de coordenadas cartesianas.
Como resultado, movimientos altamente precisos, exactos y reproducibles pueden crear incluso las formas y contornos 2D más complicados e inusuales.
Mientras que las soluciones CNC funcionan bien como controladores de robot, no pueden monitorizar y guiar otros componentes, como válvulas solenoides, abrazaderas y mangueras de aire —para hacerlo, la unidad necesita un PLC.
Esto podría teóricamente manejar control estricto de herramientas y retroalimentación para todas las diferentes partes de automatización, eliminando la necesidad de sistemas CNC.
Sin embargo, escribir código de control de movimiento para robots de coordenadas cartesianas con cualquiera de los cinco lenguajes PLC sería bastante desafiante. Consecuentemente, constructores de máquinas y usuarios necesitan usar estos dos diferentes sistemas de control para una máquina.
Esta solución está sin embargo lejos de ser ideal: hardware adicional solo aumentará el coste total de propiedad para la máquina y también puede afectar tiempo de construcción / puesta en marcha.
De hecho, dos unidades de control separadas necesitan compartir información crítica de tiempo, aumentando tiempos de ciclo potenciales y aumentando la probabilidad de temblores de comunicación que podrían desincronizar procesos basados en PLC y CNC en la misma máquina.
Un enfoque holístico para programación, control y retroalimentación de movimiento
Para abordar estos problemas, fabricantes de componentes y sistemas de automatización de fábrica están comenzando a invertir en tecnologías de control de movimiento que cruzan las fronteras entre PLCs y sistemas CNC para crear controladores de máquina integrados que combinan funciones clave de ambas soluciones.
Un buen ejemplo es el controlador de movimiento MELSEC iQ-R de Mitsubishi Electric y su librería add-on G-Code. Al elegir esta solución, los constructores de máquinas pueden usar servos de propósito general y PLCs de serie MELSEC iQ-R para implementar capacidades CNC, si se necesitan, instalando la librería G-Code.
Esto permite la programación de trayectorias y perfiles de corte complejos altamente precisos en G-Code sin la necesidad de controladores numéricos por computadora.
Más precisamente, la función add-on ayuda al sistema a seguir instrucciones de programación específicas de PLC, como SFCs de Movimiento (gráficos de función secuencial), así como generar y leer automáticamente perfiles de movimiento desde archivos CAD/CAM.
Los programas G-Code, disponibles en formato de texto, pueden editarse fácilmente en HMIs de Mitsubishi Electric o con cualquier editor genérico.
Al eliminar la necesidad de hardware de componentes PLC y CNC separados, el sistema MELSEC iQ-R puede sincronizar los diferentes procesos dentro de una máquina y reducir tiempos de ciclo.
Además, la posibilidad de usar una sola solución para varias aplicaciones, incluyendo mecanizado CNC y cambiar fácilmente entre ellas permite a constructores de máquinas usarla para controlar una línea de producción completa.
Como resultado, las empresas pueden beneficiarse de un sistema altamente flexible, rápido y rentable que realmente optimiza sus procesos industriales mientras entrega calidad y consistencia.
Sistema de control de automatización
- B&R mapp Motion mejora el rendimiento robótico con funciones avanzadas de configuración
- Domine la Nueva Normalidad con Robots de Software: Una Guía Estratégica
- Aprovechando la tecnología para impulsar el éxito del marketing en fabricación
- Impulsando la innovación: Cómo la robótica colaborativa transforma la manufactura
- El Futuro de la Automatización: Robots Autorreplicantes Remodelando la Industria 4.0
- Elegir la Máquina CNC Ideal: Guía Práctica
- Reduciendo Costes de Retrabajo en Fabricación: Estrategias para Eficiencia y Calidad
- Guía experta: Seleccionando la encartonadora ideal para tu línea de producción
- Cómo Elegir la Máquina de Corte por Chorro de Agua Ideal para su Taller de Maquinado
- Control de Velocidad de Motor Hidráulico con PWM y Control Remoto: Guía Práctica
- Maximizando rendimiento de máquinas de estado Qt