



Universidad de Columbia presenta soporte robótico avanzado de tronco para rehabilitación de lesión medular
Ingenieros de la Universidad de Columbia han inventado un entrenador robótico de soporte de tronco para reentrenar a pacientes con lesión medular a sentarse más establemente y ganar un espacio de trabajo de sentado activo expandido. (Ver video abajo.)
Las lesiones medulares (SCI) pueden causar daños devastadores, incluyendo pérdida de movilidad y sensación. Cada año, hay un estimado de 17.000 nuevas SCIs solo en EE. UU., una tasa más alta que en la mayoría de regiones del mundo.
Además, la tasa de SCIs en personas de 65 años o más se espera que aumente en EE. UU., del 13% en 2010 al 16,1% para 2020.
Los datos también muestran una alta tasa de supervivencia para estos pacientes, que necesitan funcionar en la vida diaria pero encuentran que sentarse es un gran desafío.
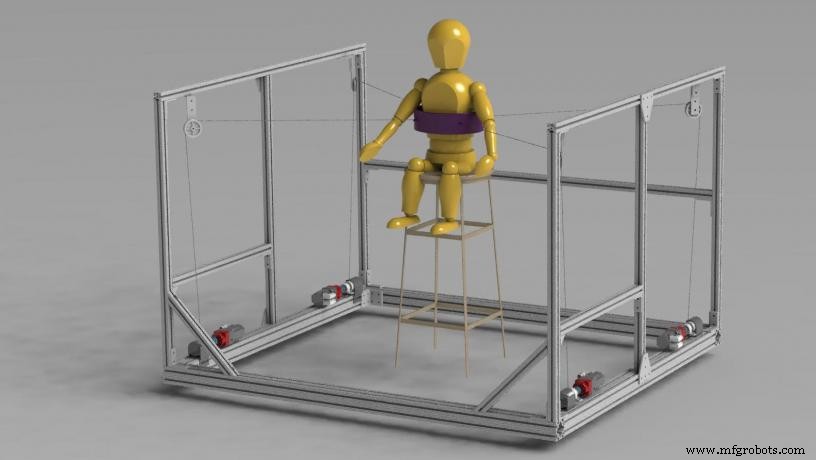
Un equipo de Ingeniería de Columbia ha inventado un dispositivo robótico —el Entrenador de Soporte de Tronco (TruST)— que puede usarse para asistir y entrenar a personas con SCIs a sentarse más establemente mejorando su control de tronco, y ganar un espacio de trabajo de sentado activo expandido sin caerse o usar sus manos para equilibrarse.
El estudio, publicado hoy en Spinal Cord Series and Cases, es el primero en medir y definir el espacio de trabajo de sentado de pacientes con SCI basado en su control activo de tronco.
Sunil Agrawal, el PI del proyecto y profesor de ingeniería mecánica y de medicina de rehabilitación y regenerativa, dice: «Diseñamos TruST para personas con SCIs que son típicamente usuarios de silla de ruedas.
«Encontramos que TruST no solo previene que los pacientes se caigan, sino que también maximiza los movimientos de tronco más allá del control postural de los pacientes, o límites de equilibrio».
TruST es una correa accionada por motor y cable colocada en el torso del usuario para determinar los límites de control postural y área de espacio de trabajo de sentado en personas con SCI. Entrega fuerzas en el torso cuando el usuario realiza movimientos de la parte superior del cuerpo más allá de los límites de estabilidad postural mientras está sentado.
Los cinco sujetos con SCI que participaron en el estudio piloto fueron examinados con la Prueba de Sentado Postural en Estrella, una prueba postural personalizada que les requería seguir una pelota con su cabeza y mover su tronco lo más lejos posible, sin usar sus manos.
La prueba se repitió en ocho direcciones, y los investigadores usaron los resultados para calcular el espacio de trabajo de sentado de cada individuo.
El equipo luego adaptó el TruST para cada sujeto para aplicar campos de fuerza asistivos personalizados en el torso mientras los sujetos realizaban los mismos movimientos de nuevo.
Con el TruST, los sujetos pudieron alcanzar más lejos durante las excursiones de tronco en las ocho direcciones y expandir significativamente el espacio de trabajo de sentado alrededor de sus cuerpos, en un promedio de aproximadamente 25% más.
Victor Santamaria, fisioterapeuta, investigador postdoctoral en el Laboratorio de Robótica y Rehabilitación de Agrawal, y primer autor del artículo, dice: «La capacidad de TruST para entregar campos de fuerza de retroalimentación continua personalizados para los límites posturales del usuario abre nuevas fronteras para implementar paradigmas de aprendizaje motor para reentrenar el sentado funcional en personas con SCI.
«Pensamos que TruST es una herramienta de rehabilitación SCI muy prometedora».
El equipo de Agrawal ahora está explorando el uso de TruST dentro de un paradigma de entrenamiento para mejorar el control de tronco de adultos y niños con lesión medular.
Agrawal dice: «La plataforma robótica se usará para entrenar participantes con SCI desafiándolos a mover su tronco sobre un espacio de trabajo mayor, con TruST proporcionando campos de fuerza asistidos según necesidad para traer a los sujetos de forma segura de vuelta a su postura de sentado neutral.
«Este campo de fuerza se ajustará a las necesidades de los participantes con el tiempo a medida que mejoren su espacio de trabajo y control de postura».
Sistema de control de automatización
- Software Smart Pattern: acelera operaciones pick‑and‑place con robots de 6 ejes
- KB Components mejora la eficiencia logística con soluciones de automatización de Swisslog
- Grupo Volvo se asocia con Nvidia para construir plataforma de camiones autónomos con IA
- Arch Systems y Flex se asocian para transformar datos de fabricación con analítica avanzada
- Rockwell Automation y Accenture lanzan plataforma digital Industry X.0 para transformar empresas industriales
- SVT Robotics presenta conector SoftBot para el selector RightPick 3 de RightHand Robotics
- Seegrid y Applied Intuition se alían para acelerar simulaciones de robots de almacén
- Los 5 Criterios Clave para Seleccionar una Plataforma de Control
- VDMA presenta hoja de ruta integral para manufactura aditiva e Industria 4.0
- GE acelera innovación industrial con la gama de motores Hornet
- Renesas lanza MCUs RX72M con EtherCAT integrado para automatización industrial