



Sistema de dedos blandos permite a robots agarrar objetos en condiciones secas y húmedas
Un equipo de investigadores de la Universidad de Kanazawa ha desarrollado un sistema de control de robot —o yemas de dedos— para agarrar y soltar objetos en condiciones secas y húmedas.
Los investigadores dicen que el estudio pudo verificar que «el agarre de objetos por yemas de dedos de fluido de superficie blanda con alta fricción era controlable aplicando un lubricante adecuado».
Sin embargo, añadieron que era necesario hacer más experimentos bajo diversas condiciones para aplicar la tecnología de control actual a entornos de manufactura.
No obstante, se espera que este estudio sea un paso adelante para realizar la automatización del trabajo de, por ejemplo, agarre y liberación de objetos en un espacio estrecho.
Los robots industriales ahora se usan ampliamente y son indispensables en la manufactura de automóviles y en otros campos. Las manos de robot convencionales son adecuadas para agarrar objetos duros de forma fija, mientras que no es fácil agarrar objetos complicados o agarrar suavemente objetos blandos.
También es necesario, bajo diversas condiciones, responder a características físicas de objetos como características de superficie: seco, húmedo, etc.
Una yema de dedo de superficie blanda de una mano de robot es deformable y puede agarrar un objeto de forma complicada con bastante facilidad, ya que el área de contacto puede ampliarse por deformación de superficie en respuesta a la forma del objeto.
Las yemas de dedos de superficie blanda son muy efectivas para agarrar objetos blandos; incluso se puede agarrar tofu.
Generalmente, sin embargo, la fricción de superficie de material blando es alta, lo que hace la liberación más difícil. También es difícil liberar objetos en posiciones deseadas, especialmente en casos donde el espacio de trabajo es estrecho.
El grupo de investigación fue liderado por el Profesor Tetsuyou Watanabe en la Universidad de Kanazawa y ha estado conduciendo investigación sobre tecnología de control para agarrar objetos por las yemas de dedos de manos de robot.
En el presente estudio, el grupo apuntó a desarrollar un sistema de control de fricción.
El grupo usó las yemas de dedos blandas de una mano de robot para agarrar objetos; la liberación se logró aplicando (inyectando) un lubricante.
En este estudio, se empleó etanol absoluto (>99.5%) como lubricante, ya que el etanol es químicamente seguro y fácil de secar y su tensión superficial es baja.
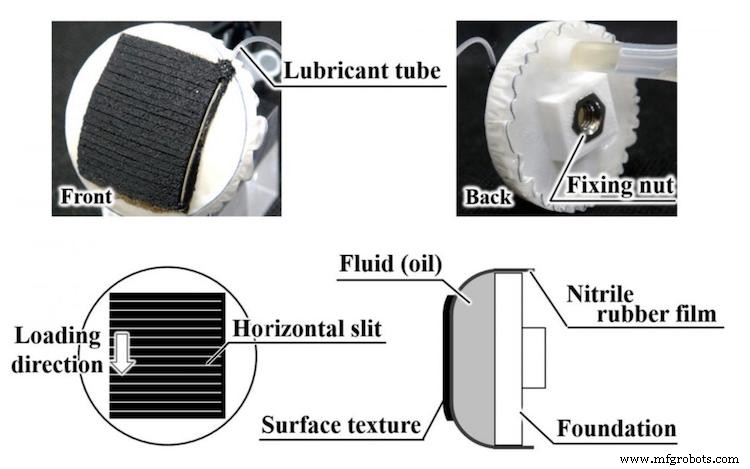
Como se ve en la Figura 1, una película de goma nitrilo se unió a los lados de la base de la yema de dedo para crear un espacio para llenar con aceite de motosierra para hacer una «yema de dedo fluida».
Luego una «textura» de silicona se unió para recubrir la película de goma; el material de la «textura» era un sellador de silicona con ranuras, cuyo intervalo era 1,5 mm, perpendicular a la dirección de carga.
Las ranuras se introdujeron para una gran fricción bajo condición de humedad acuosa y para extensión del lubricante.
Con esta yema de dedo fluida, se agarraron objetos de varios materiales usados para utensilios de cocina y se verificó que, al aplicar el lubricante, la fricción se reducía efectivamente.
La fricción se redujo bajo condiciones tanto secas como húmedas, mientras que tal efecto lubricante no se observó bajo condición aceitosa.
Luego, se realizó una simulación de tarea de empaquetado en caja. Una caja de papel se agarró con dos yemas de dedo fluido desde ambos lados.
La «textura» descrita arriba se unió a cada yema de dedo fluido. Se confirmó agarre estable poniendo un peso en la caja de papel.
Después de la remoción del peso, lubricante se inyectó en ambas yemas de dedo fluido, lo que causó un deslizamiento hacia abajo de la caja de papel en un tiempo bastante corto (menos de 2,5 s), de modo que la tarea de empaquetado de la caja de papel se completó.
Como se muestra aquí, una «textura» de alta fricción se unió a la yema de dedo fluida, e inyectar un lubricante (aquí, etanol absoluto) redujo la fricción.
Por lo tanto, la liberación y colocación de un objeto en una posición deseada se logró controlando la fricción sin mover las yemas de dedo.
Sistema de control de automatización
- Pinzas personalizadas para inyectores de combustible impresas en 3D: Aumentando la eficiencia de pick-and-place
- Diseño de cuadro de mando marino a medida para el arrastrero Endeavour V
- Sepro presenta OptiCycle y Live Support Apps para impulsar rendimiento de robots
- CBW Automation demuestra IML avanzado y cambio rápido de molde en NPE
- Robot calígrafo de Star Automation brilla en NPE2018
- CEO de ABB destaca crecimiento en robótica: pedidos impulsan aumento del 3 % en ingresos
- Fanuc y Plus One Robotics lanzan automatización impulsada por IA para cumplimiento de e-commerce
- AV&R y APN forjan alianza para construir robótica de próxima generación para fabricación aeroespacial
- Por Qué la Simulación Robótica Impulsa el Éxito: 3 Beneficios Clave para Fabricantes y Usuarios
- Essentium y Lehvoss desarrollan materiales avanzados para impresión 3D industrial
- DSM y Nedcam se alían para impulsar la impresión 3D FGF a gran escala