



Sensor flexible de campo magnético de alto rendimiento usando nanohilos de Ag y PDMS infusionado con nanopartículas magnéticas
Resumen
Este artículo presenta un nuevo sensor flexible de campo magnético basado en nanohilos de Ag y nanopartículas magnéticas dopadas en polidimetilsiloxano (AgNWs & MNs-PDMS) con estructura sándwich. Las MNs actúan como unidad sensible para la detección de campo magnético en este trabajo. Además, las redes conductoras se forman por los AgNWs durante la deformación. La magnetostricción conduce al cambio de resistencia de los sensores AgNWs & MNs-PDMS. Además, las MNs aumentan los caminos conductivos para electrones, llevando a una resistencia inicial menor y mayor sensibilidad del sensor resultante durante la deformación. Un punto que vale la pena enfatizar es que la interacción de los AgNWs y MNs juega un papel irremplazable en la detección de campo magnético, por lo que se investigó el cambio de resistencia durante el estiramiento y encogimiento. El sensor flexible de campo magnético basado en la relación de masa de MNs y AgNWs de 1:5 mostró la mayor sensibilidad de 24.14 Ω/T en el experimento de detección de campo magnético. Finalmente, se establecieron modelos de detección magnetostrictiva y piezorresistiva para explorar el mecanismo del sensor.
Antecedentes
Los dispositivos electrónicos flexibles han atraído recientemente una tremenda atención debido a sus capacidades de interacción fácil y monitoreo a largo plazo [1-5]. Se han convertido en uno de los sensores eléctricos más prospectivos debido a ventajas como peso ligero, portátil, excelentes propiedades eléctricas y alta integración [6-11]. Indudablemente, los nanomateriales juegan un papel irremplazable en sensores flexibles debido a sus propiedades sobresalientes, por ejemplo, tamaños pequeños, efecto de superficie y efecto de túnel cuántico [12-14]. Basados en el efecto de túnel resonante de nanomateriales, muchas investigaciones se centran en sensores de deformación piezorresistivos cuyas resistencias cambian con la deformación [15-17]. Una de las aplicaciones clave de los sensores de deformación suaves es la piel electrónica flexible, por lo que las multifuncionalidades son la tendencia de desarrollo de los sensores. Algunos informes declararon la adición de módulos de sensado de temperatura [18, 19] y humedad [20, 21] en arrays de sensores de deformación.
Además de las capacidades de sensado de deformación, temperatura y humedad, los arrays de sensores de piel electrónica necesitan urgentemente algunas nuevas funciones. En otras palabras, más funciones hacen la piel electrónica más inteligente. Entre las nuevas funciones, el sensado de campo magnético es una aplicación novedosa. Cabe mencionar que solo el sensor de campo magnético suave puede usarse como módulo para piel electrónica en el futuro. Debido a que los sensores de campo magnético suaves pueden usarse en áreas más complejas basándose en su flexibilidad y elasticidad, algunos investigadores están trabajando en este campo [22-26]. Chlaihawi et al. prepararon sensor de película delgada ME para aplicaciones de sensado Hac [27]. Jogschies et al. investigaron capas delgadas de NiFe 81/19 poliamida para sensado de campo magnético [28]. Tekgül et al. aplicaron multicapas magnéticas CoFe/Cu en sensores GMR [29]. Melzer et al. reportaron sensores flexibles de campo magnético basados en el efecto Hall [30]. Un número de sensores ópticos flexibles de campo magnético también han sido estudiados [31-34]. Comparados con detectores de campo magnético tradicionales, los sensores flexibles de campo magnético son más convenientes de aplicar y son más pequeños y adecuados para detección en entornos complejos. Sin embargo, los estudios sobre sensores de campo magnético suave para piel electrónica multifuncional se han reportado raramente, hasta donde sabemos.
Debido a las excelentes propiedades electrónicas y magnéticas de los Ag NWs [35-37] y MNs (Ni-Fe) [38, 39] respectivamente, este artículo propone el diseño y medición de sensores flexibles de campo magnético AgNWs & MNs-PDMS con estructura sándwich basados en efectos magnetostrictivos y piezorresistivos. Las MNs se introdujeron como unidades sensibles a campo magnético en sensor de deformación piezorresistivo basado en AgNWs. La diferente deformación magnetostrictiva del sensor basado en AgNWs & MNs-PDMS causa diferentes variaciones de resistencia. Tras la caracterización de los nanomateriales, se usaron tres relaciones de masa diferentes de MNs y AgNWs (AgNWs & MNs; 1:1, 1:2, 1:5) para preparar sensores flexibles de campo magnético. Antes de investigar las propiedades de detección de campo magnético de los sensores, se estudiaron las relaciones entre cambios de resistencia y estiramiento o retracción para concluir la interacción de MNs y AgNWs. Basado en los resultados de caracterización, el sensor de campo magnético obtenido en este trabajo puede aplicarse en piel electrónica multifuncional en el futuro.
Métodos
Preparación de Sensores Flexibles
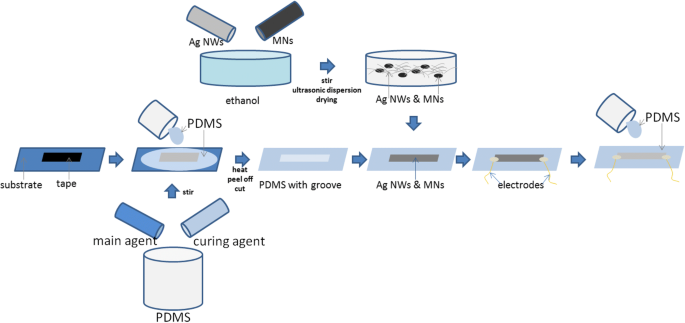
Las MNs se sintetizaron por método de compuesto de látex [24, 25]. El diámetro y longitud de los AgNWs (comprados de Changsha Weixi New Material Technology Corporation, China) son 50 nm y 20 μm, respectivamente. Se eligieron diferentes relaciones de MNs y AgNWs para investigar la cantidad adecuada de nanomateriales. Así, MNs y AgNWs en relación de masa de 0:1, 1:5, 1:2 y 1:1 se dispersaron ultrasónicamente en etanol absoluto. La Figura 1 muestra el esquema del proceso de fabricación del sensor. El elastómero PDMS y entrecruzador en relación de masa 10:1 se depositaron sobre el sustrato con una cinta rectangular pegada. Tras calentar a 70 °C durante 2 h, el PDMS con surco se despegó y cortó en la forma requerida, y el tamaño del surco es 30 mm × 5 mm. Cuatro muestras de AgNWs & MNs en diferentes relaciones se llenaron en las muescas de las películas de PDMS respectivamente. Dos electrodos de cobre suave se instalaron en ambos lados, y luego se depositó PDMS en la parte superior para fijar los electrodos y nanomateriales. Tras calentar a 70 °C durante 2 h, se obtuvieron los sensores.
Caracterización
AgNWs & MNs con diferentes relaciones de mezcla se caracterizaron mediante microscopio electrónico de barrido (SEM, S4700 SEM Hitachi Corporation, Tokio, Japón). Los componentes de AgNWs & MNs en diferentes relaciones de masa se caracterizaron mediante mediciones XRD (Bruker D8 Advance) usando radiación Cu K de longitud de onda 1.5406 Å.
Las curvas corriente-voltaje se midieron con el Keithley 2400 Source Meter a temperatura ambiente (la temperatura ambiente era 25 °C). Los experimentos de estiramiento se realizaron en la plataforma de estiramiento (Zolix TSM25-1A y Zolix TSMV60-1 s, Zolix Corporation, Beijing, China), y la resistencia de los sensores se midió con Keithley 2400 Source Meter. Los experimentos de detección de campo magnético se realizaron cuando el sensor flexible se fijó en diferentes campos magnéticos. La intensidad del campo magnético comenzó en 0 T y aumentó en 0.1 T.
Resultados y Discusión
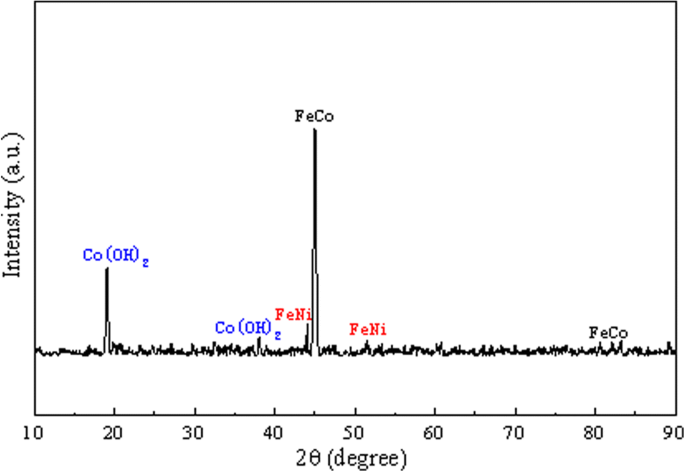
El espectro XRD de las MNs se muestra en la Fig. 2. Los picos característicos sugieren que las MNs están compuestas por FeCo, FeNi y Co(OH)2. El resultado demuestra que todas estas composiciones son materiales magnéticos.
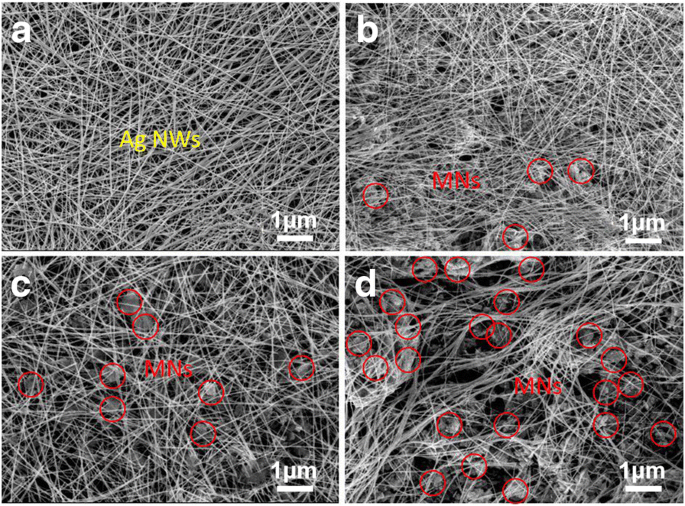
Las imágenes SEM de AgNWs & MNs se muestran en la Fig. 3. Los Ag NWs puros con 20 μm de longitud y 50 nm de diámetro forman una red lineal que puede observarse en la Fig. 3a. Las morfologías de AgNWs & MNs en relación de masa de 5:1, 2:1 y 1:1 se exhiben en la Fig. 3b-d. Pequeñas cantidades de MNs entre Ag NWs pueden observarse en la Fig. 3b. Las redes en la Fig. 3c son más dispersas comparadas con la Fig. 3a, b obviamente. Además, se puede ver el doblado de los AgNWs y más MNs en la Fig. 3d. Las redes conductoras construidas por AgNWs y la cantidad de MNs aumentan aparentemente en la Fig. 3a-d. La mezcla uniforme de Ag NWs y MNs, mostrada en la Fig. 3a-d, juega un papel de conexión para aumentar la sensibilidad de los sensores durante el estiramiento o encogimiento. Los roles que jugaron AgNWs y MNs pueden explicarse por los resultados en la Fig. 3.
Las curvas I-V de los sensores basados en AgNWs & MNs en relación de masa de 1:0, 5:1, 2:1 y 1:1 se muestran en la Fig. 4. Las cuatro curvas son líneas rectas suaves, lo que representa que los cuatro sensores muestran características óhmicas significativas. Declara que estos sensores son conductivos y estables sin deformación.
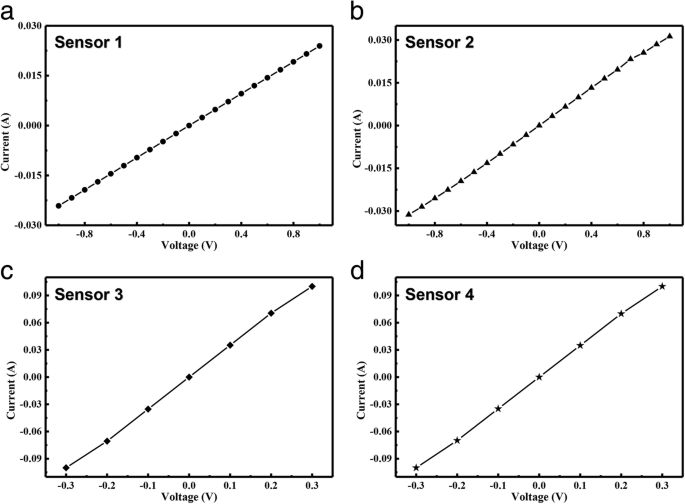
Se puede calcular de la Fig. 4a que la resistencia del sensor es 41.58 Ω cuando la unidad sensible es AgNWs puros. Las resistencias de los sensores basados en AgNWs & MNs en relación de masa de 1:0, 5:1, 2:1 y 1:1 son 30.2 Ω, 5.04 Ω y 2.87 Ω como se muestra en la Fig. 4b-d. Muestra una tendencia de resistencia decreciente cuando se introdujeron MNs en la unidad sensible. Comparando las resistencias de los cuatro sensores, se puede concluir que las resistencias de los sensores flexibles de campo magnético disminuyen con el aumento de la proporción de MNs, y la resistencia mínima ocurre en el sensor con AgNWs & MNs en relación de masa de 1:1. También puede probar que la mezcla de AgNWs & MNs en cierta proporción ayuda a reducir la resistencia, porque los componentes conductivos de las MNs conducen a más caminos conductivos en las redes.
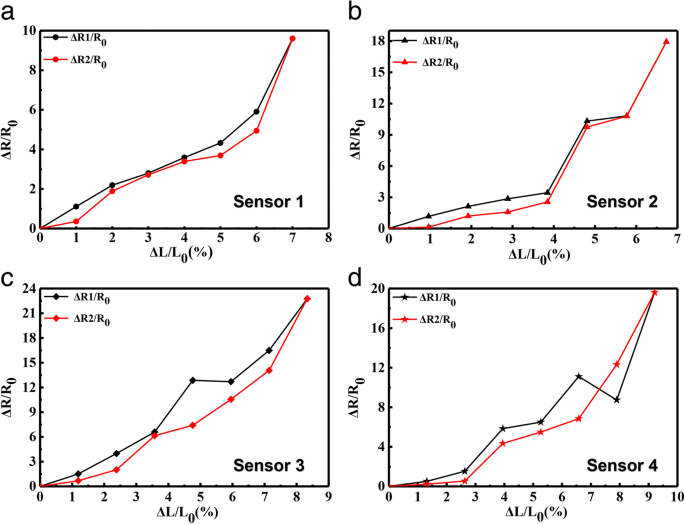
Las relaciones entre cambios de resistencia y estiramiento o retracción se estudiaron para concluir la interacción entre MNs y AgNWs durante la deformación. Los cambios de resistencia relativa de los sensores basados en AgNWs & MNs con extensión bajo temperatura ambiente se muestran en la Fig. 5a-d. El cambio de resistencia durante el proceso de estiramiento está representado por curvas negras, y el cambio de resistencia durante el proceso de liberación está graficado por curvas rojas. ΔR y R0 representan el cambio de resistencia relativa bajo deformación y la resistencia inicial del sensor, y L0 y ΔL representan la longitud inicial y la elongación relativa del espécimen axial del sensor. El factor de calibre de los sensores podría calcularse mediante la ecuación de factor de calibre (GF) = ΔR/R0: ΔL/L0. La Figura 5a muestra que el sensor basado en AgNWs es conductor en el proceso de estiramiento y recuperación cuando la longitud de tracción está dentro del 7.12% de la longitud original, y su GF es 129.6. La resistencia aumenta durante el estiramiento. Esto puede atribuirse al aumento en el espaciado entre AgNWs en el sensor durante la deformación, canales de túnel y camino conductivo se reduce de esta manera. El proceso inverso causó la disminución de la resistencia durante la retracción. Cuando se introdujeron MNs en la unidad sensible, las características de sensado de deformación del dispositivo flexible también cambian. La resistencia del sensor basado en AgNWs & MNs en relación de masa de 5:1 cambia casi linealmente cuando el rango de estiramiento está dentro del 4.4% de la longitud original en la Fig. 5b. Cuando la longitud de tracción es más del 3.9% de la longitud original, ocurren aumentos más altos de resistencia. El GF del sensor aumenta a 257, lo que significa que la sensibilidad del sensor aumentó comparado con el sensor basado en AgNWs puros. Sin embargo, el rango de deformación no mejora por la participación de MNs en relación de masa de 5:1, lo que puede observarse en la Fig. 5a, b. La Figura 5c demuestra que la resistencia del sensor basado en AgNWs & MNs en relación de masa de 2:1 cambia linealmente cuando el rango de estiramiento está dentro del 8.7% de la longitud original, y el GF del sensor es 264.4, que es más alto que el de los sensores basados en AgNWs & MNs en relación de masa de 1:0 y 5:1. En la Fig. 5d, la resistencia del sensor basado en AgNWs & MNs en relación de masa de 1:1 cambia linealmente cuando el rango de estiramiento está dentro del 9% de la longitud original. Cuando la longitud de tracción es más del 9% de la longitud original, la resistencia cambia sustancialmente, y el GF es 222.2. En resumen, el sensor flexible de campo magnético basado en AgNWs & MNs en relación de masa de 2:1 muestra el GF más grande de 264.4, y tiene un rango de estiramiento relativamente grande. Además, este sensor responde más sensiblemente a medida que aumenta el estrés, el cambio de resistencia tiene una mejor relación lineal también. Basado en el ingrediente principal de las MNs es FeCo, que es una aleación conductiva. Comparando estos cuatro tipos de sensores, la mayor participación de MNs hace más caminos conductivos en las unidades sensibles durante el estiramiento. Sin embargo, una mayor relación de MNs en Ag NWs & MNs en la misma calidad significa menos cantidad de existencia de Ag NWs, lo que es perjudicial para la estabilidad de la red conductiva durante la deformación. Esa es la razón de la caída relativa de resistencia al 9% de desplazamiento. Consecuentemente, el AgNWs & MNs en relación de masa de 1:1 es la mayor cantidad de MNs que diseñamos en este trabajo, y el sensor basado en AgNWs & MNs en relación de masa menor a 1:1 es no conductor tan pronto como se estira. Los resultados de la Fig. 5 demuestran que los efectos sinérgicos de los AgNWs y MNs en ciertas relaciones aumentan la sensibilidad y el rango de deformación.
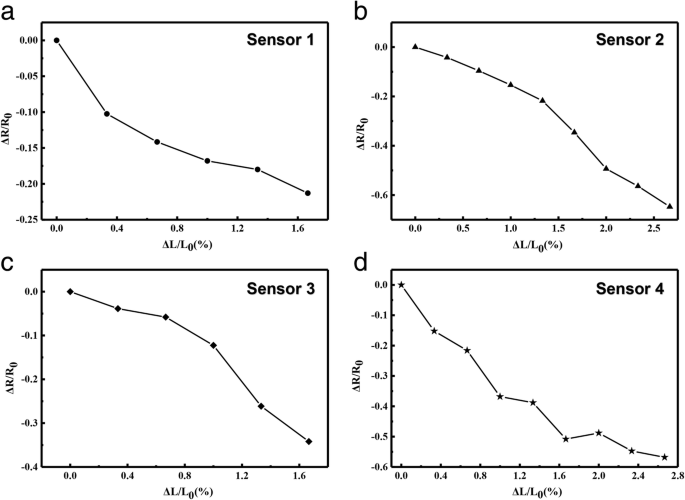
Las MNs pueden moverse más cerca bajo campo magnético, por lo que la magnetostricción puede llevar al encogimiento de los sensores. Para caracterizar la interacción de AgNWs y MNs en los sensores durante el encogimiento, medimos el cambio de resistencia durante el encogimiento, y los resultados experimentales se muestran en la Fig. 6. La Figura 6a muestra que el sensor basado en AgNWs es conductor en el proceso de encogimiento y recuperación cuando la longitud de contracción está dentro del 1.6% de la longitud original, y su GF más alto es 13.75; AgNWs incrustados en PDMS contactan juntos durante el proceso de encogimiento, lo que lleva al aumento de caminos de conducción. Por lo tanto, la resistencia disminuye a medida que aumenta la fuerza de contracción. La disminución en el espaciado entre AgNWs en el sensor, más y más nanohilos se superponen, resultando en la disminución de la resistencia del sensor. Cuando introdujimos las MNs en AgNWs, la Fig. 6b ilustra que las características de encogimiento del dispositivo flexible basado en AgNWs & MNs en relación de masa de 5:1. La resistencia del sensor cambia con el rango de encogimiento es 2.5% de la longitud original, y el GF más alto es 24. Sustancialmente, el mismo cambio en resistencia también se aplica a sensores basados en AgNWs & MNs en relación de masa de 2:1 y 1:1, lo que se muestra en la Fig. 6c, d. Aumentando la relación de masa de MNs en la unidad sensible, la resistencia del sensor basado en AgNWs & MNs en relación de masa de 2:1 cambia cuando el rango de encogimiento está dentro del 1.6% de la longitud original, y su GF es 21.875. Al mismo tiempo, la resistencia de sensores basados en AgNWs & MNs en relación de masa de 1:1 también disminuyó cuando el rango de encogimiento está dentro del 2.8% de la longitud original, y su GF es 20.35. Se puede concluir que el cambio de resistencia del sensor basado en AgNWs & MNs en relación de masa de 5:1 con encogimiento es mayor que el de los otros tres sensores, y la sensibilidad es la mayor. Contrario al proceso de estiramiento, la resistencia de todos los sensores disminuye a medida que aumenta la longitud de contracción. Cuando AgNWs & MNs en relación de masa es 5:1, el sensor tiene el coeficiente de sensibilidad más alto durante el proceso de contracción, cuyo GF más alto es 24. Comparando la Fig. 6a-d, menor cantidad de MNs conectan los caminos conductivos más fácilmente porque hay más espacio para el movimiento de materiales al encogerse, lo que es contrario a los resultados de la Fig. 5. En consecuencia, el GF del sensor basado en AgNWs & MNs en relación de masa de 5:1 es el más alto cuando se encoge. Los resultados de la Fig. 6 demuestran que los efectos sinérgicos ocurren cuando AgNWs y MNs en mayor relación.
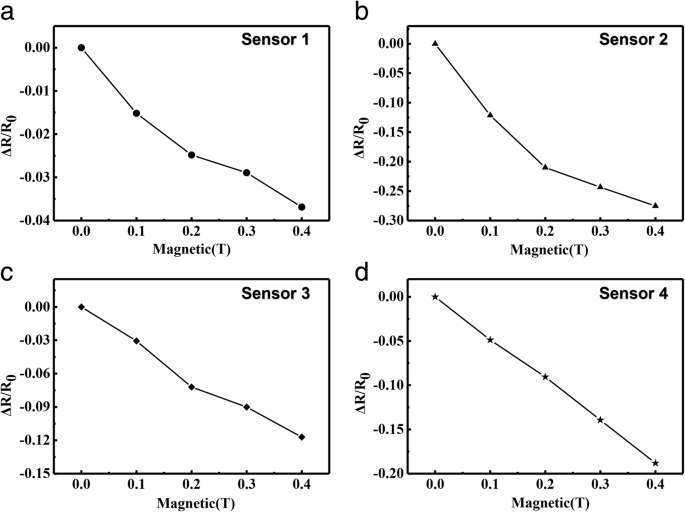
En diferentes campos magnéticos, diferentes cambios de resistencia de sensores flexibles magnéticos se muestran en la Fig. 7. La resistencia del sensor basado en AgNWs es 41.58 Ω. Como se muestra en la Fig. 7a, pusimos el sensor basado en AgNWs puros en un campo magnético que aumenta gradualmente, y la resistencia del sensor cambia a medida que vibra en consecuencia. Debido al efecto magnetostrictivo de los materiales metálicos, la resistencia del sensor cambia ligeramente. La tasa máxima de cambio de resistencia es 0.037 cuando la intensidad del campo magnético es 0.4 T. La resistencia del sensor basado en AgNWs & MNs en relación de masa de 5:1 también disminuye con el aumento de la intensidad del campo magnético como se muestra en la Fig. 7b. Comparado con el sensor sin MNs, el cambio de resistencia del sensor basado en AgNWs & MNs en relación de masa de 5:1 con cambio de campo magnético es más obvio. Cuando la intensidad del campo magnético es 0.4 T, la tasa máxima de cambio de resistencia es 0.28. En la Fig. 7c, d, la misma aplicación a los sensores basados en AgNWs & MNs en relación de masa de 2:1 y 1:1, y los cambios de resistencia son 0.14 y 0.19 a medida que el campo magnético aumenta respectivamente. La sensibilidad del sensor basado en AgNWs & MNs en relación de masa de 5:1 es la más alta, y la variación continua de resistencia con campo magnético se muestra en la Fig. 8. La comparación de los parámetros de los sensores de deformación basados en diferentes relaciones de MNs y AgNWs se presenta en la Tabla 1.
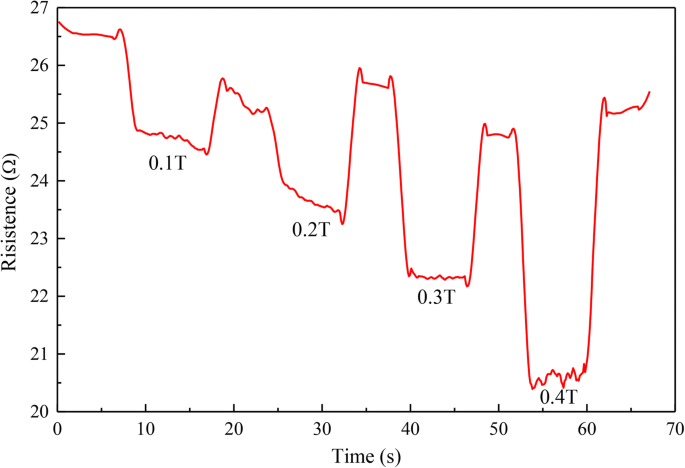
Se puede calcular que la sensibilidad del sensor de campo magnético es 24.14 Ω/T. En conclusión, cuando la relación de masa de MNs y AgNWs es 1:5, la respuesta del sensor al campo magnético cambiante es más sensible con una sensibilidad de 24.14 Ω/T. El sensor flexible de campo magnético obtenido en este trabajo puede aplicarseさらに en la detección de la intensidad del campo magnético. Los resultados de prueba de esta aplicación corresponden al proceso de encogimiento del sensor al comparar los resultados en las Figs. 7 y 8. Esto significa que los nanomateriales en los sensores se mueven juntos cuando se ponen en campo magnético. El análisis del mecanismo se declara en detalle a continuación.
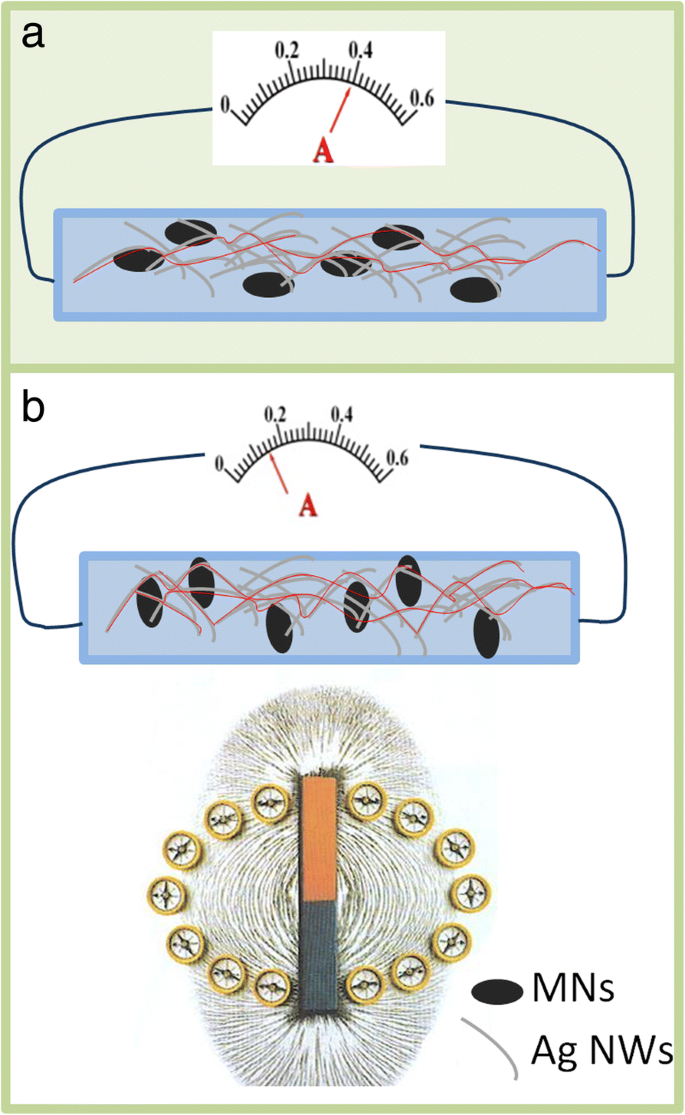
Para entender las variaciones de resistencia de los sensores durante diferentes intensidades de campo magnético, proponemos un modelo simple para describir el principio de funcionamiento del sensor como se muestra en la Fig. 9. Numerosos AgNWs y MNs en PDMS forman una red conductiva. Los caminos conductivos formados por AgNWs y MNs sin campo magnético se muestran como líneas rojas en la Fig. 9a. Las MNs tienden a organizarse uniformemente bajo campo magnético, lo que se muestra en la Fig. 9b. Sin embargo, hay un espacio diminuto para el cambio de posición de las MNs, por lo que solo las direcciones de las MNs cambian con las líneas de campo magnético. La mayor intensidad de campo magnético representa una fuerza mayor de las MNs que puede superar las restricciones de la red de AgNWs. La dirección del movimiento de las MNs hace que los Ag NWs se reúnan, que es la razón del aumento en el número de caminos conductivos. Más caminos conductivos significan más transferencia de electrones, lo que lleva a menor resistencia, la resistencia disminuye con el aumento de la intensidad del campo magnético de esta manera.
Conclusiones
El dispositivo diseñado en este artículo se ajusta a la tendencia de desarrollo de la electrónica flexible. Se estudió en este trabajo un sensor flexible de campo magnético basado en AgNWs & MNs-PDMS con estructura sándwich. Basado en caracterizaciones SEM y XRD, se determinaron los componentes y morfologías de las diferentes relaciones de nanomateriales. Luego, se midieron respectivamente las curvas corriente-voltaje y cambios de resistencia de los sensores basados en AgNWs & MNs en relación de masa de 1:0, 5:1, 2:1 y 1:1 con estiramiento y encogimiento. La interacción entre AgNWs y MNs durante la deformación se concluyó a través de los resultados de caracterización. Luego, se investigaron sensores basados en diferentes relaciones de masa de MNs y AgNWs para propiedades de detección de campo magnético. Cuando la relación de masa de AgNWs y MNs es 5:1, el sensor preparado muestra la mayor sensibilidad de 24.14 Ω/T. Los resultados experimentales muestran que el sensor se encoge con el aumento de la intensidad del campo magnético. Además, se establecieron modelos de sensado magnetostrictivo y piezorresistivo para explorar el mecanismo de este sensor.
Abreviaturas
- AgNWs:
- Nanohilos de Ag
- GF:
- Factor de calibre
- MNs:
- Nanopartículas magnéticas
- PDMS:
- Polidimetilsiloxano
- SEM:
- Microscopio electrónico de barrido
- XRD:
- Difracción de rayos X
Nanomateriales
- Conectar Raspberry Pi 3 a sensor DHT11 y subir datos a cloud ThingsIo.ai
- Electromagnetismo: del descubrimiento de Oersted a aplicaciones modernas
- Unidades de medida magnéticas explicadas: fundamentos, SI y equivalencias prácticas
- Comprender campos magnéticos e inductancia: principios, aplicaciones y diseño
- Blindaje Magnético Explicado: Protegiendo Dispositivos de Interferencias Magnéticas
- Sensores magnéticos Hall digitales: Fundamentos, diseño y aplicaciones automotrices
- Sensores Brújula: De la Navegación Antigua a Dispositivos Modernos
- Sensores Magnéticos: Principios, Tipos y Aplicaciones
- Circuito Ahorrador de Energía con Sensor Infrarrojo Pasivo: Diseño, Operación y Aplicaciones
- Sensor flexible revolucionario ofrece fiabilidad inigualable para tecnología de salud wearable
- Detección Avanzada de Campo Magnético con Tecnología de Red de Bragg en Fibra de NASA