



Chipsets de radar de imagen 4D ofrecen identificación precisa de objetos para sensores automotrices de próxima generación
Introducción
El radar está en auge, especialmente con avances que prometen identificación/clasificación de objetos y mayor resolución en latitud —algo que los radares tradicionales no podían hacer. Con estas innovaciones, los radares emergen como el sensor más codiciado entre fabricantes y Tier Ones que desarrollan vehículos altamente automatizados.
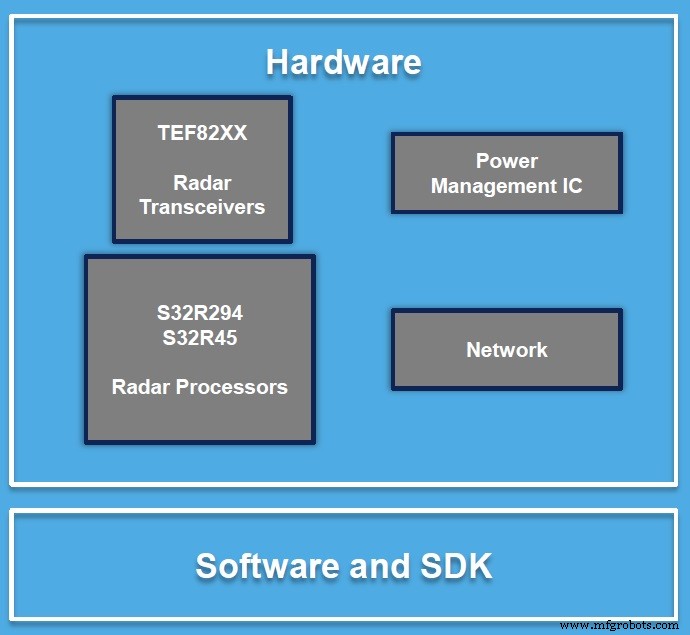
Solución de sistema radar (Fuente: NXP)
Respondiendo a las altas expectativas de la industria automotriz, NXP Semiconductors anunció que está muestreando una suite de nuevos chipsets de sensores radar, consistiendo en su procesador radar S32R45 y nuevos transceptores de 77 GHz llamados TEF82xx.
NXP, que pionero radares RF CMOS con su primer chip radar "Dolphin" hace cinco años, ha sido proveedor líder de soluciones radar automotriz.
Los sensores de imagen 4D de NXP pueden medir no solo alcance y velocidad, sino también "elevación, dirección y ángulo de llegada, mientras identifican objetos a resolución mucho mayor", explicó Torsten Lehmann, vicepresidente ejecutivo y gerente general de procesamiento de radiofrecuencia, en entrevista con EE Times. Con radar de imagen 4D que entiende no solo el plano horizontal sino también vertical, un vehículo puede determinar si debe pasar "debajo" o "encima" de un objeto, dijo Lehmann.
"Imagina una escena donde un vehículo circula a 80 km/h en autopista, mientras una motocicleta —objeto pequeño con baja reflectividad— se acerca por detrás a 200 km/h", dijo. A diferencia de cámaras y lidares, estos radares mejorados pueden identificar la motocicleta, inicialmente lejana, y reconocer que ambos objetos se mueven a velocidades diferentes, explicó Lehmann.
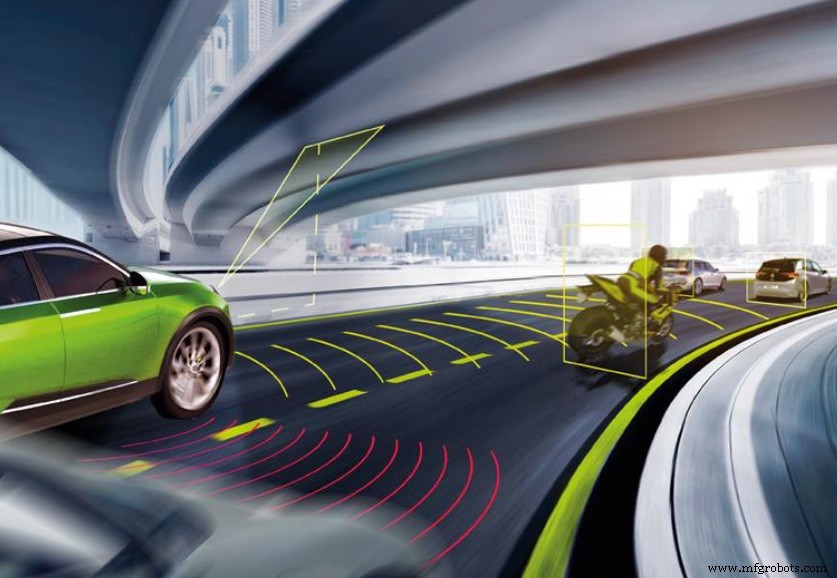
(Fuente: NXP)
Hasta ahora, el radar ha sido el único sensor capaz de operar más allá de 300 metros, reconociendo objetos a altas velocidades. Ni cámaras ni lidars pueden manejar tanta distancia y velocidad.
Con la aparición de radares de imagen de mayor resolución, muchos proveedores, incluyendo NXP, buscan elevar los radares como el único sensor de alta velocidad capaz de funcionar en las peores condiciones climáticas y de iluminación.
Escalabilidad
NXP no está solo en hablar de radar de imagen 4D. Continental anunció en septiembre que usa FPGAs Xilinx para desplegar el primer radar de imagen 4D listo para producción automotriz, esperado en vehículos de pasajeros en 2021.
Dada la experiencia de NXP en producción en volumen de transceptores RF CMOS 77 GHz y su procesador radar S32R45, NXP afirma que su chipset radar 4D puede reducir sustancialmente coste y eficiencia energética frente a implementaciones FPGA de propósito general. NXP, sin embargo, no especificó el grado de reducción.
Phil Magney, fundador y presidente de VSI Labs, comentó: "Hemos seguido este espacio años. Irónicamente, la primera vez que oí sobre ello fue en una presentación de NXP hace años. Entonces se presentaba como competidor potencial del lidar, ya que los nuevos radares podían producir nube de puntos".
Obviamente, NXP ha planeado su lanzamiento de radar 4D por tiempo.
Pero el discurso de NXP está cambiando. En lugar de solo presumir su capacidad para producir nubes de puntos, el énfasis se ha movido a la escalabilidad que ofrece una suite de sus nuevas soluciones radar.
NXP ahora promociona "una plataforma común que escala a través de diferentes casos de uso", desde radar de esquina y radar frontal de largo alcance hasta radar de imagen. Esto es importante para una industria que busca tecnologías para superar los requisitos del New Car Assessment Program (NCAP) demandando mejor rendimiento en detección de punto ciego y frenado de emergencia automático. Aunque NCAP no especifica tecnologías de sensor preferidas, los fabricantes —presionados para cumplir NCAP— buscan mejores tecnologías radar que detecten objetos en esquina y frontal, explicó Lehmann.
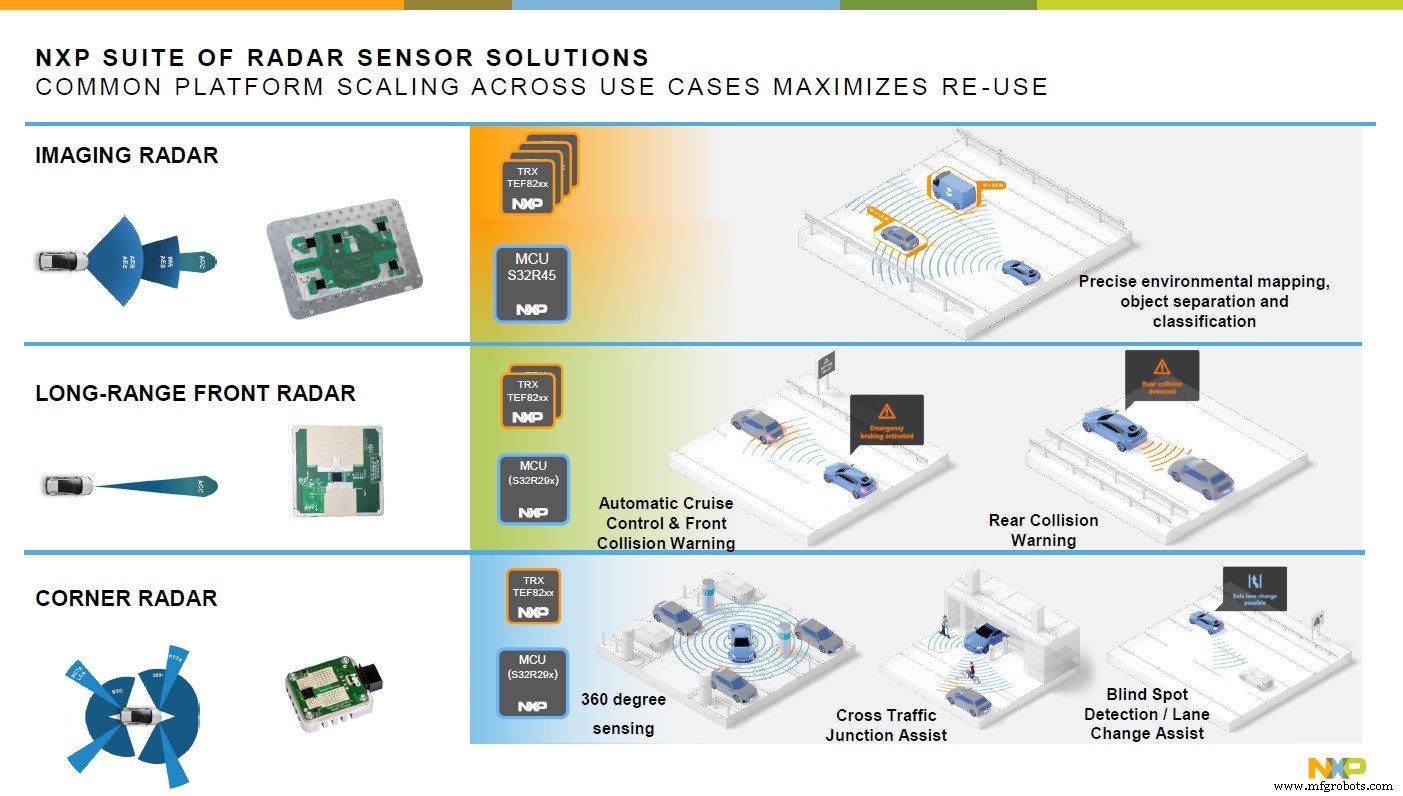
(Fuente: NXP)
Para detección de punto ciego y asistencia de carril en vehículos Nivel 1 y 2, una combinación del transceptor TEF82xx único y procesador radar S32R45 funciona. La adición de control de crucero automático y aviso de colisión frontal y trasera para coches Nivel 2 y 3 requeriría dos transceptores en vez de uno. Para separación y clasificación de objetos demandados por vehículos autónomos Nivel 4 y 5, OEMs pueden combinar cuatro transceptores en cascada con un procesador radar.
La clave es que, durante la transición a mayor automatización, fabricantes que deben abordar diversas marcas y modelos puedan usar una única plataforma diseñada para reutilizar software y hardware.
Transición a radar de imagen 4D
La evolución de radares automotrices, sin embargo, se confunde con jerga de marketing.
Radares tradicionales —a veces llamados 2D— transicionaron como radares de imagen. "El radar de imagen esencialmente crea un array donde la densidad de mediciones aumenta dramáticamente", explicó Magney. "El radar 2D tradicional es grueso en comparación y solo produce un punto por objeto. Pero un radar de imagen produciría muchos puntos para entender mejor qué se rastrea". En resumen, señaló: "El radar de imagen produce resolución vertical donde el radar tradicional trabaja en un solo plano".
¿Cómo difieren entonces radares de imagen 3D y 4D?
"Creo que el tiempo se usa como cuarta dimensión. Lo he oído de otras empresas y así lo usan", anotó Magney. Pero añadió: "Honestamente, 4D es más marketing que otra cosa, porque el elemento tiempo deriva de Doppler. Si fuera así, el 2D tradicional podría llamarse 3D".
En otras palabras, el elemento tiempo siempre ha sido crítico en lo que ofrecen los radares. Preguntado lo mismo, Lehmann de NXP señaló que el cuarto elemento del sensor de imagen 4D es "resolución lateral". El radar de imagen 4D comprende mejor el entorno, determinando si un vehículo puede pasar bajo o sobre un objeto.
Resolución en latitud
"Mayor resolución en latitud" se traduce en mayor resolución vertical, anotó Magney. "Esto en sí es una de las características más importantes".
Esta discusión evoca el caso Joshua Brown. El Tesla Model S de Brown mató al conductor al colisionar con un tractocamión cruzando su camino en la autopista US 27A en Florida en mayo 2016. Se reporta ampliamente que el Tesla, equipado con cámaras y radar 2D tradicional, asumió que el coche podía pasar bajo el enorme camión y se estrelló directamente contra él.
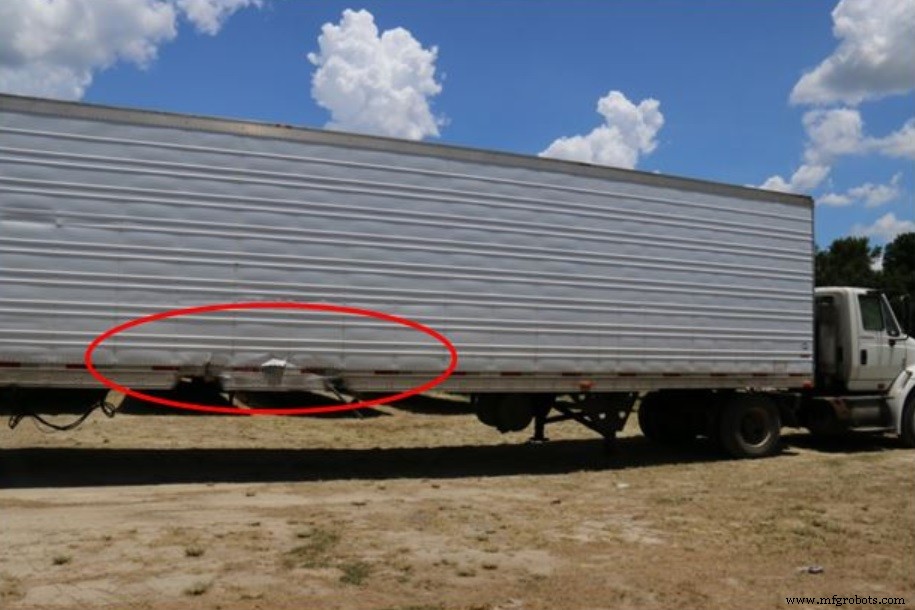
La foto muestra el lado derecho del semirremolque. Área en óvalo rojo destaca daño de colisión del Tesla S de Joshua Brown. (Fuente: National Transportation Safety Board)
¿Podría un sensor de imagen 4D haber prevenido tal accidente fatal? Magney dijo: "Sí, este tipo de radar no sería propenso a falsos positivos del radar tradicional. Y no habría permitido el accidente de Tesla".
Transceptores y procesamiento radar de mayor rendimiento
El nuevo TEF82xx de NXP —75mm x 75mm— está construido en su RFCMOS de segunda generación basado en tecnología de proceso 40nm. La compañía afirma que puede duplicar rendimiento RF para sensado mejorado, comparado con la versión anterior.
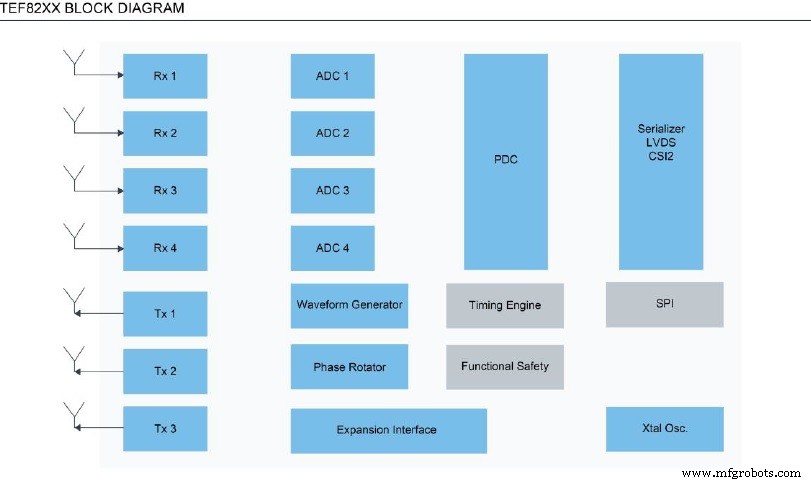
El nuevo chip transceptor también ofrece reducción de ruido de fase 4X alrededor del objetivo, permitiendo mejor separación de objetos. Viene con rotador de fase de 6 bits para aplicaciones de beam steering y soporte MIMO de modulación avanzada.
El nuevo radar S32R45 de NXP está construido en proceso 16nm FinFET. Ofrece soporte de hasta 4X transceptores en cascada para "mapeo ambiental preciso y comprensión de escena mejorada" en vehículos Nivel 4 y 5, según la compañía.
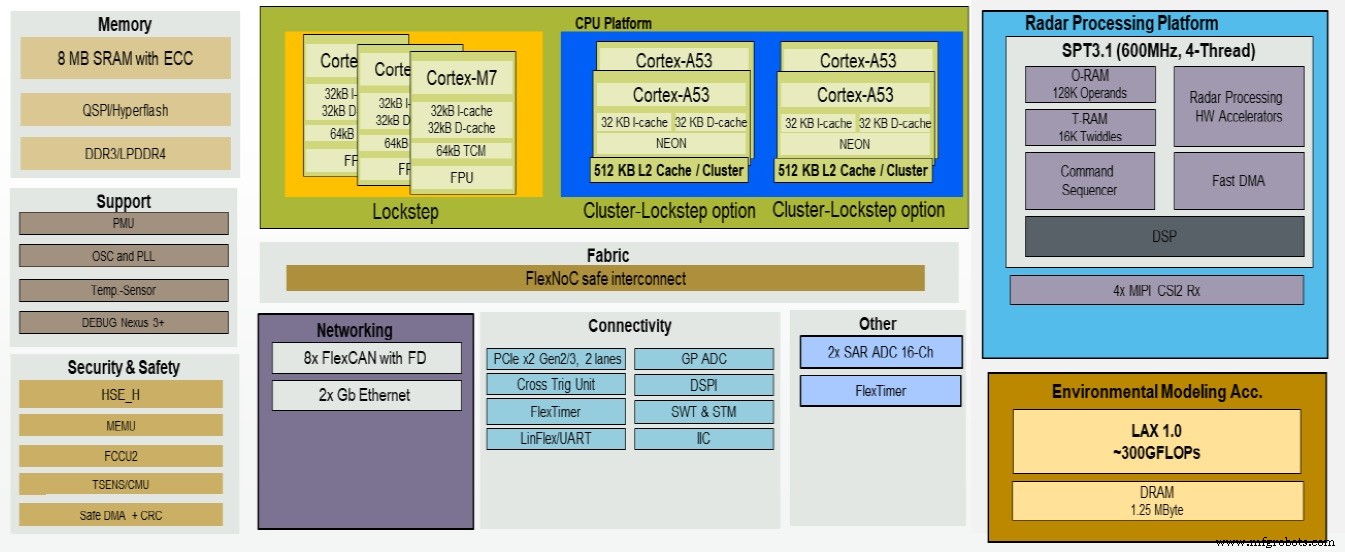
Diagrama de bloques S32R45. (Fuente: NXP)
Es importante notar que el S32R45 es capaz de aceleraciones radar novedosas. Específicamente, ofrece nuevo "acelerador de álgebra lineal radar" proporcionando hasta 64X rendimiento comparado con un núcleo ARM A53, según NXP. Esto se traduce en ejecutar "algoritmos de dirección de llegada super‑resolución (DoA) y operación MIMO real incluso en condiciones climáticas adversas", afirmó NXP.
Debate renovado: lidar vs. radar
NXP afirma que su nuevo radar de imagen 4D ofrece resolución angular inferior a 1 grado. ¿Cómo se compara con lidar?
Lehmann señaló: "Si hablas de lidar de alto rendimiento —como el mecánico rotativo usado por Waymo, puede producir nubes de puntos mucho más granulares, ya que ofrece resolución angular inferior a 0.1° o 0.5°". Añadió, pero tal lidar es "voluminoso y cuesta miles de dólares".
Magney observó: "Hay rumores de que Tesla considera radar de imagen para plataforma Model 3 y sería buen movimiento, porque da mejor respuesta para no usar lidar". El teardown de System Plus Consulting reveló que Tesla usaba radar 2D de Continental, según EE Times.
Sin embargo, según Magney, Tesla cambió de Continental a Bosch para mayor alcance. Explicó que ambos son radares 2D con limitaciones tradicionales. "En mi opinión, un movimiento a radar de imagen por Tesla sería astuto. Entiendan que radar de imagen produce nube de puntos. Aunque sea de menor resolución que Lidar, [todavía] es una enorme mejora sobre radar tradicional", dijo Magney.
En resumen, Magney recalcó: "No voy a tirar el lidar bajo el bus todavía".
En su opinión, el lidar tiene gran ventaja sobre radar ahora, aunque la brecha podría cerrarse con nuevos radares. "Una aplicación clave del lidar es su capacidad para realizar localización relativa contra un mapa base. Esto es vital para robotaxis y lanzaderas urbanas y no creo que puedas desplazar lidar para esta tarea".
Magney concluyó: "El lidar no desaparecerá aunque venga radar 4D. En lugar de desplazar lidar, se podría decir que los nuevos radares superan algunas limitaciones del radar tradicional".
Disponibilidad
El nuevo chipset radar de NXP, en muestreo hoy, entrará en producción en volumen en 2021. Radar de esquina, radar frontal y radar de imagen 4D se lanzarán a lo largo de varios meses en 2021, pero los tres estarán disponibles en la segunda mitad, dijo Lehmann. Declinó comentar precios.
>> Este artículo se publicó originalmente en nuestro sitio hermano, EE Times.
Incrustado
- Apacer lanza ‘Apacer for Industrial’ Product ID para impulsar fiabilidad en soluciones IoT, IA y 5G
- Microchip lanza solución compacta PolarFire FPGA para video e imagen 4K ultra-alta resolución
- Kymati: Pionera en soluciones radar de precisión para industria y movilidad
- Arbe presenta el primer procesador radar de imagen 4D automotive‑grade a 30 fps
- Imec presenta primer chip radar con red neuronal spiking, reduce potencia 100× y latencia 10×
- PicoCoreMX8MM: Módulo ARM Ultra-Compacto Impulsado por NXP i.MX 8M Mini
- Congatec presenta módulo SMARC 2.0 con procesador NXP i.MX 8M Mini
- Mini‑Circuits y Vayyar lanzan VTRIG‑74: Kit de desarrollo de imagen 4D por ondas milimétricas
- Clases y objetos en C#: Fundamentos para POO robusta
- Patrón Singleton en Java explicado: Cómo implementarlo y usarlo de forma segura
- Serialización de Objetos en Java: Persistencia y Restauración de Objetos