



Optimización del desarrollo de SLAM visual para sistemas embebidos
La localización y mapeo simultáneos (SLAM, por sus siglas en inglés) permiten a un dispositivo —ya sea un robot, dron o vehículo autónomo— construir un mapa en tiempo real de su entorno mientras determina su posición dentro de ese mapa. El SLAM puede implementarse con diversos algoritmos y sensores, desde cámaras y LiDAR hasta sonar, radar y unidades de medición inercial (IMU).
SLAM visual monocromático: la solución preferida
Las cámaras compactas y de bajo costo han convertido al SLAM visual monocromático en la opción predilecta para muchos robots, desde los rovers de Marte y máquinas agrícolas hasta drones de reparto y plataformas autónomas urbanas. El SLAM visual destaca en entornos sin GPS, como almacenes interiores o centros urbanos densamente construidos donde las señales satelitales están bloqueadas o degradadas.
Este artículo explica el flujo de trabajo central del SLAM visual, abarcando los módulos y algoritmos clave para detección de características, emparejamiento y corrección de errores. También analiza los beneficios de descargar la computación SLAM a unidades de procesamiento de visión dedicadas (VPU) e ilustra estas ventajas con el SDK CEVA‑SLAM.
SLAM directo vs. basado en características
Todos los sistemas SLAM visual rastrean puntos a través de fotogramas consecutivos de la cámara, triangulando sus posiciones 3D mientras estiman la pose de la cámara. También minimizan continuamente el error de reproyección —la diferencia entre las ubicaciones de características proyectadas y reales. La distinción principal radica en cómo se utiliza la información de la imagen.
El SLAM directo compara imágenes completas, proporcionando un detalle ambiental rico pero a costa de una mayor carga de procesamiento. El SLAM basado en características, que es el foco de este artículo, extrae características de imagen distintivas —esquinas, manchas y otros puntos salientes— y se basa exclusivamente en estas para la estimación de pose. Aunque los métodos basados en características descartan algunos datos de imagen, ofrecen una solución más simple, rápida y eficiente energéticamente, especialmente para hardware embebido.
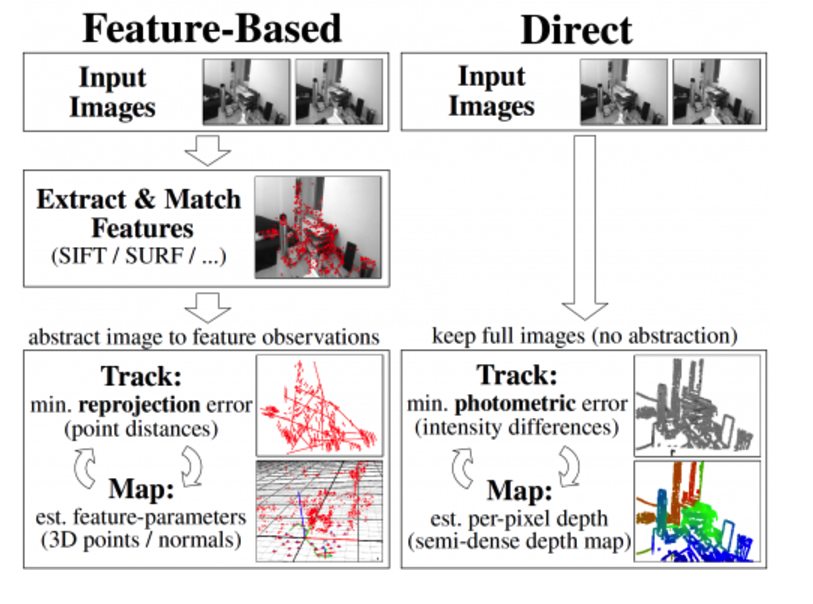
El flujo de trabajo del SLAM visual
El SLAM basado en características avanza a través de cuatro etapas esenciales: 1) extracción de características, 2) descripción de características, 3) emparejamiento de características y 4) cierre de bucle. Estas etapas se construyen sobre un conjunto de bloques de construcción bien establecidos que pueden adaptarse a diversas implementaciones SLAM.
Extracción de características
La extracción de características destila una imagen en un conjunto conciso de puntos salientes —esquinas, bordes, manchas y estructuras complejas como puertas o ventanas— representados como vectores compactos. Los algoritmos populares incluyen Diferencia de Gaussianas (DoG) y el detector de esquinas FAST9, rápido y en tiempo real.
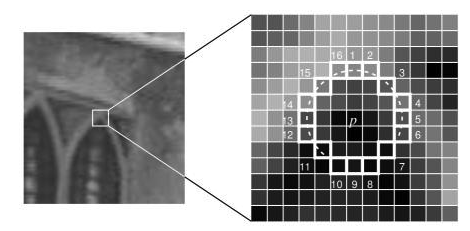
Descripción de características
Una vez localizada una característica, el parche de píxeles circundante se convierte en un descriptor —una representación compacta que puede compararse contra otros descriptores. ORB y FREAK son algoritmos de descriptores ampliamente utilizados, que equilibran distintividad con eficiencia computacional.
Emparejamiento de características
Los descriptores de fotogramas sucesivos se emparejan calculando la distancia de Hamming entre vectores de bits. Esta métrica puede evaluarse eficientemente en hardware usando operaciones XOR y pop-count, permitiendo un emparejamiento rápido incluso en dispositivos con recursos limitados.
Cierre de bucle
El cierre de bucle detecta cuando el sistema revisita una ubicación previamente vista. Al introducir una restricción entre fotogramas no adyacentes, reduce drásticamente la deriva acumulada. Las técnicas de cierre de bucle de vanguardia incluyen ajuste de haz (bundle adjustment), filtrado de Kalman y filtrado de partículas.
El SLAM basado en características es especialmente adecuado para soluciones embebidas, ofreciendo procesamiento más rápido, menor uso de memoria y rendimiento robusto ante iluminación variable, desenfoque por movimiento y oclusiones. La elección algorítmica específica depende del tipo de mapa de la aplicación, suite de sensores, requisitos de precisión y otras restricciones.
Desafíos de implementación
La intensidad computacional del SLAM visual puede abrumar a CPUs convencionales, aumentando el consumo de energía y limitando las tasas de fotogramas. Las VPU dedicadas, como la CEVA‑XM6, proporcionan la arquitectura especializada requerida para acelerar tareas de visión, ofreciendo bajo consumo, ALUs potentes, acceso a memoria de alto rendimiento e instrucciones dedicadas para procesamiento de imagen.
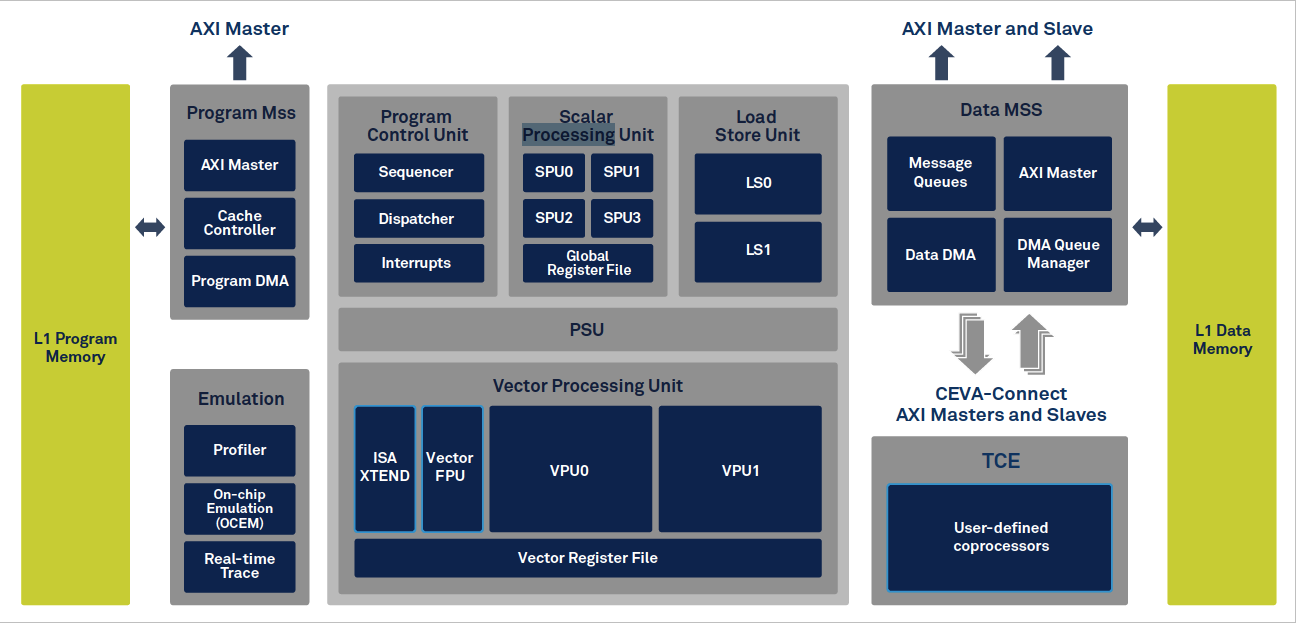
Incluso con una VPU, los desarrolladores enfrentan desafíos: escribir código eficiente para emparejamiento de características, ajuste de haz y otras operaciones intensivas en álgebra lineal; gestionar la disposición de memoria para evitar accesos no contiguos costosos; e integrar la VPU con la CPU anfitriona. Bibliotecas de alto nivel y rutinas optimizadas son esenciales para desbloquear el potencial completo de la VPU.
Acelerando el desarrollo con CEVA‑SLAM SDK
El CEVA‑SLAM SDK es una cadena de herramientas completa que combina el hardware CEVA‑XM6 con un rico conjunto de bibliotecas de visión. Proporciona rutinas pre‑optimizadas para detección de características, extracción de descriptores, emparejamiento, ajuste de haz y operaciones de álgebra lineal. Una instrucción única de carga paralela aborda el acceso a memoria no consecutivo, mientras que una instrucción dedicada de distancia de Hamming acelera el emparejamiento.
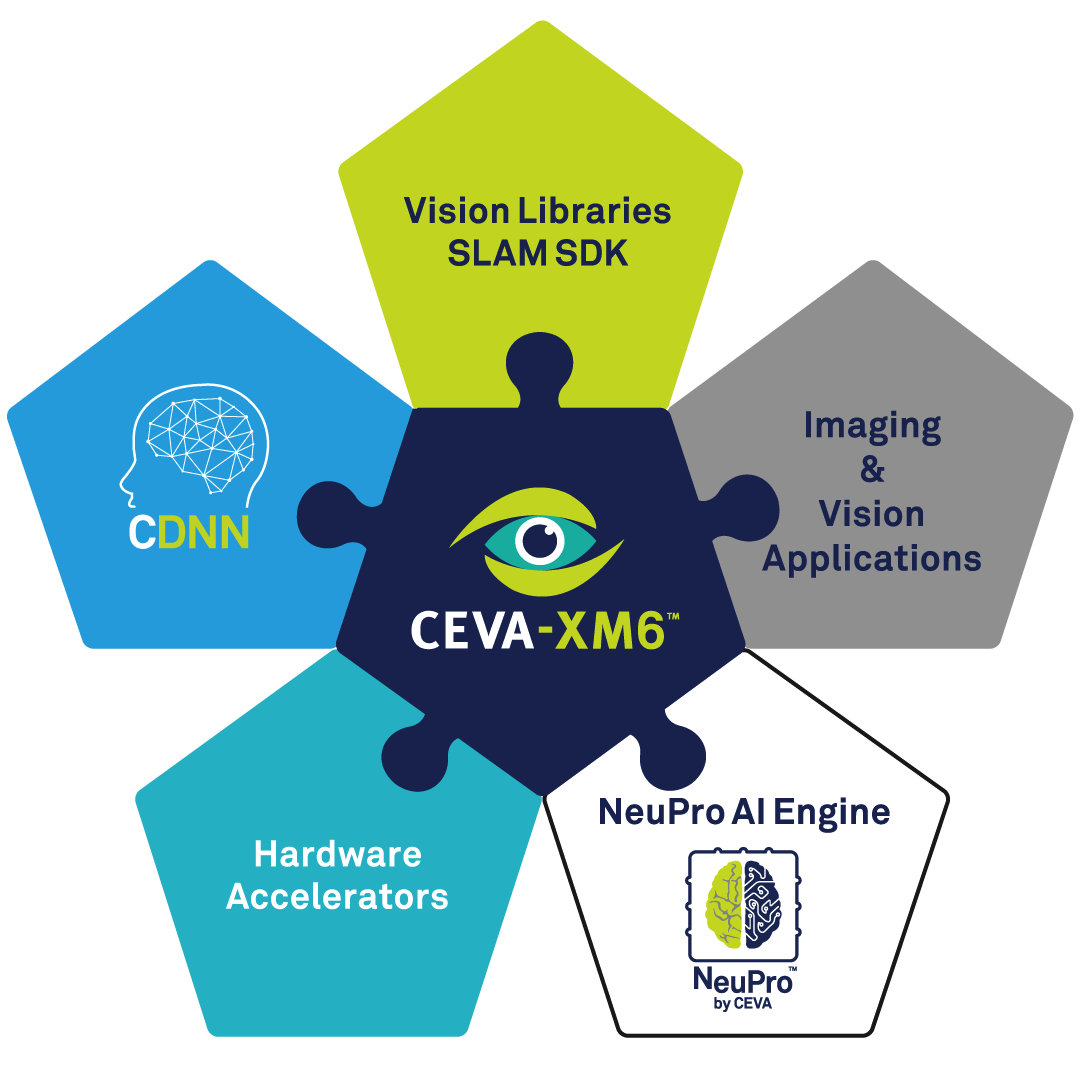
En una implementación de referencia, el SDK logró 60 fps de seguimiento SLAM consumiendo solo 86 mW —un nivel de rendimiento difícil de alcanzar en una CPU de propósito general.
Conclusión
El SLAM visual se está convirtiendo rápidamente en una tecnología fundamental para robots autónomos, drones y vehículos inteligentes. A medida que crecen los despliegues embebidos, la eficiencia de codificación y el consumo de energía se vuelven factores decisivos. Si bien las VPU descargan cargas de trabajo de visión pesadas, desarrollar SLAM de alto rendimiento y bajo consumo sigue siendo no trivial. Aprovechando toolkits dedicados como el CEVA‑SLAM SDK, los desarrolladores pueden acelerar el tiempo de comercialización y entregar soluciones SLAM confiables y energéticamente eficientes.
Incrustado
- Por qué la interoperabilidad es clave en software 3D: Optimizando la eficiencia del flujo de trabajo
- Elegir el Controlador Adecuado: PLC, PAC, DCS o IPC Explicados
- Asegurando la Industria 4.0: Abordando los desafíos únicos de ciberseguridad de los fabricantes
- Cómo la gestión visual impulsa el éxito en la Industria 4.0
- Cómo la IA está transformando las cadenas de suministro globales
- Cómo la Extrusión Impulsa la Precisión en la Impresión 3D
- Vibradores Industriales: Impulsando la Eficiencia en Todos los Sectores
- Del marfil a la baquelita: Trazando la evolución de los plásticos modernos
- Pigmentos ftalocianina: Aplicaciones, industrias y por qué importa la calidad
- Aplicaciones de los tintes básicos en diversas industrias
- Pigmento Azul: Aplicaciones clave, beneficios y por qué los líderes de la industria confían en fabricantes de confianza