



Acelerando automatización industrial: Optimizando RS-485 fieldbus para velocidad, alcance y EMC
Líderes de industria como PROCENTEC reportan un aumento constante en despliegues de fieldbus basados en RS-485, notablemente PROFIBUS® y el rápidamente expandido PROFINET Industrial Ethernet. En 2018, 61 millones de nodos PROFIBUS estaban instalados mundialmente, con nodos de process-automation (PA) creciendo 7% año tras año. La base instalada de PROFINET alcanzó 26 millones de nodos, y 5.1 millones de dispositivos se añadieron solo en 2018.1
Como la Industria 4.0 impulsa la adopción de fábricas inteligentes y conectadas, optimizar tecnologías fieldbus se vuelve esencial para sistemas fiables de alto rendimiento. Lograr esto requiere un balance cuidadoso entre robustez de compatibilidad electromagnética (EMC) y transmisión de datos fiable.
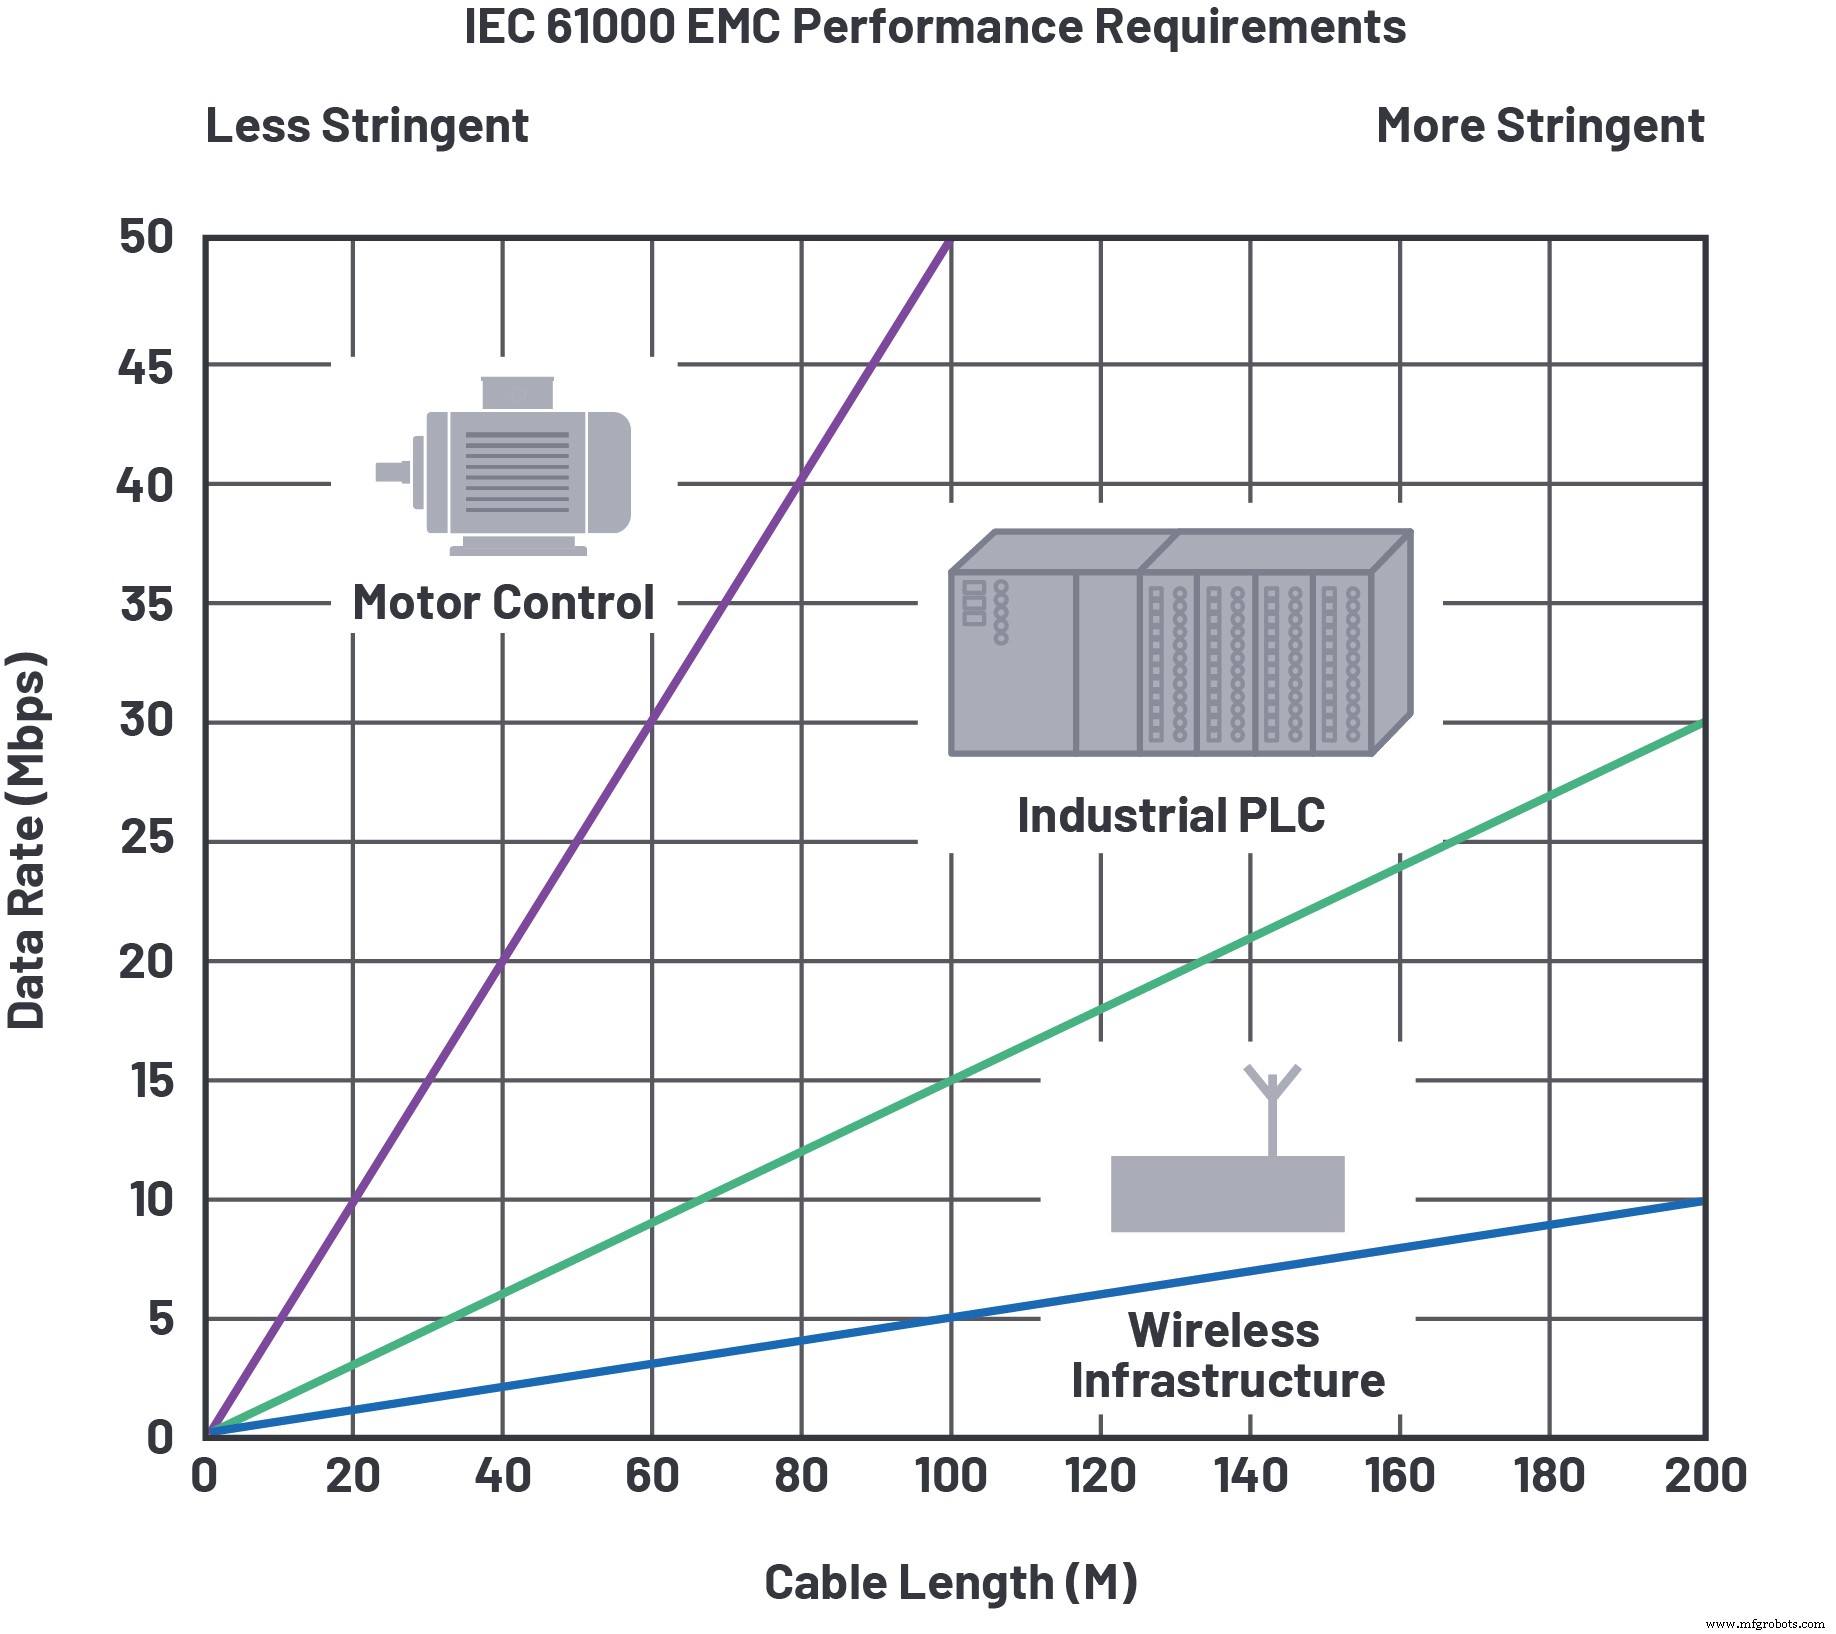
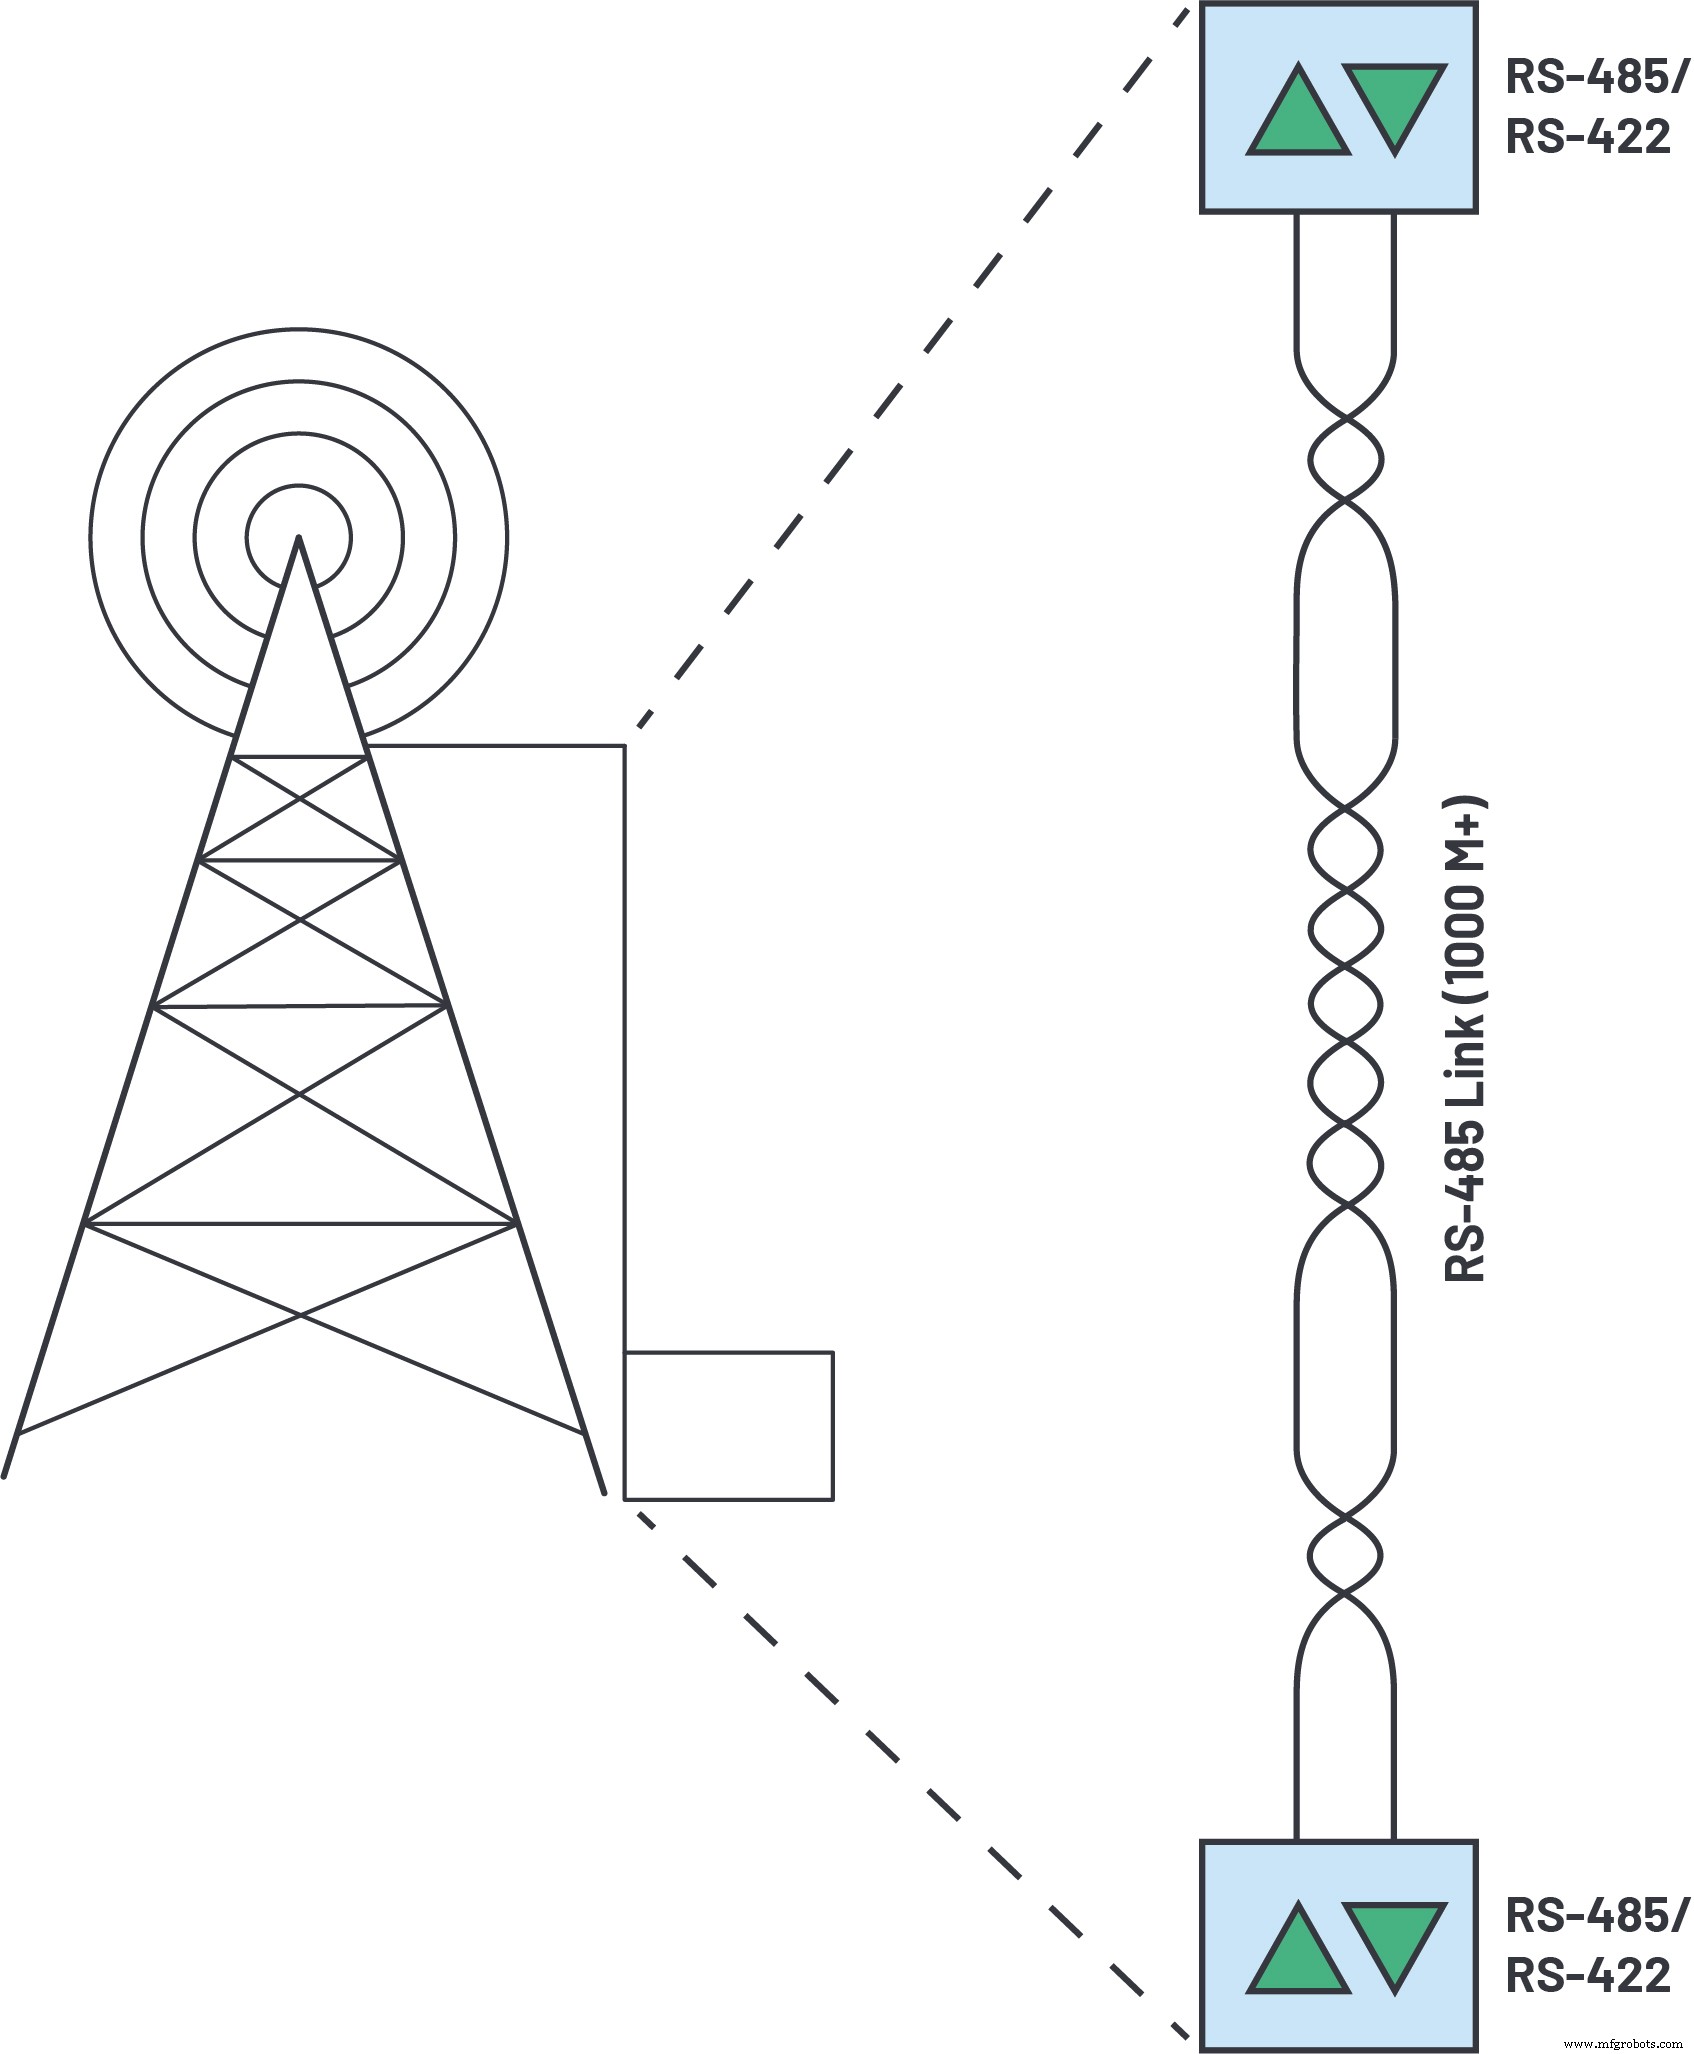
Datos no fiables pueden degradar rendimiento general del sistema. En aplicaciones de control de movimiento, fieldbus se usa típicamente para control de posición en lazo cerrado de motores single- o multi-eje. Altas tasas de datos y largos tendidos de cable —ilustrados en Figura 1— son comunes. Si el control de posición no es fiable, el throughput de máquina cae y la productividad de fábrica sufre. En infraestructura wireless, fieldbus a menudo maneja control de inclinación/posición de antenas, donde transmisión de datos precisa es crítica. Ambos escenarios demandan diferentes niveles de protección EMC, como muestra la Figura 1. Entornos de control de movimiento son eléctricamente ruidosos, llevando a errores de datos, mientras setups wireless deben proteger contra rayos indirectos en entornos expuestos.
Cumplir estas aplicaciones demandantes requiere una evaluación exhaustiva de timing de transceptores RS-485 sobre cables y características EMC. Este artículo presenta conceptos clave de timing, indicadores de rendimiento como distribución de clock y datos y capacidad de drive de cable, y demuestra beneficios de transceptores RS-485 de nueva generación en entornos industriales.
Rendimiento de Timing
Al transmitir datos de alta tasa sobre cables largos, métricas de timing como jitter y skew —términos a menudo asociados con low-voltage differential signaling (LVDS)— se vuelven críticas para RS-485. Tanto el transceptor como el cable contribuyen a jitter y skew, y cada uno debe evaluarse.
Jitter y Skew
El jitter es el error de intervalo de tiempo entre la llegada esperada y real de una transición de señal. Dentro de un enlace de comunicación, el jitter origina de fuentes aleatorias —como ruido térmico y shot noise de banda ancha— que siguen distribución gaussiana, y fuentes determinísticas —como distorsión de duty-cycle, crosstalk, ruido periódico externo o interferencia interesímbolo (ISI). En sistemas RS-485, donde tasas de datos permanecen bajo 100 MHz, el jitter determinístico domina.
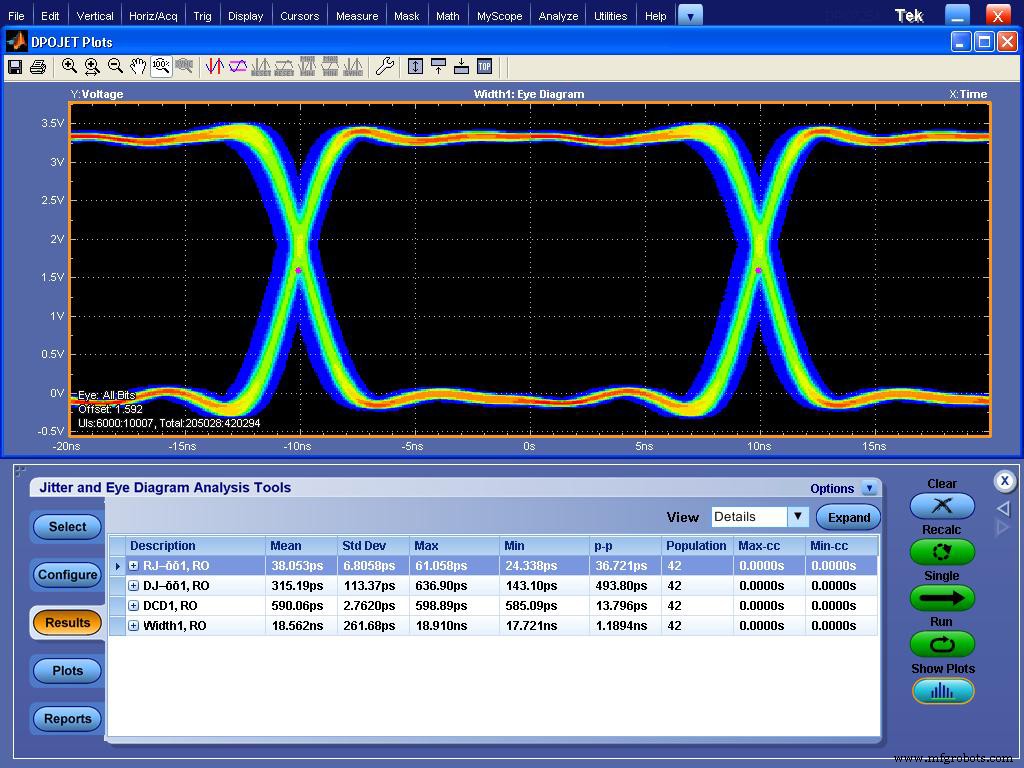
El valor peak-to-peak de jitter es una métrica práctica para jitter determinístico total. Puede visualizarse en el dominio temporal superponiendo muchas transiciones de señal en la misma pantalla, formando un diagrama de ojo. El modo infinite-persistence de un osciloscopio o software built-in de descomposición de jitter logra esto, como muestra la Figura 2.2
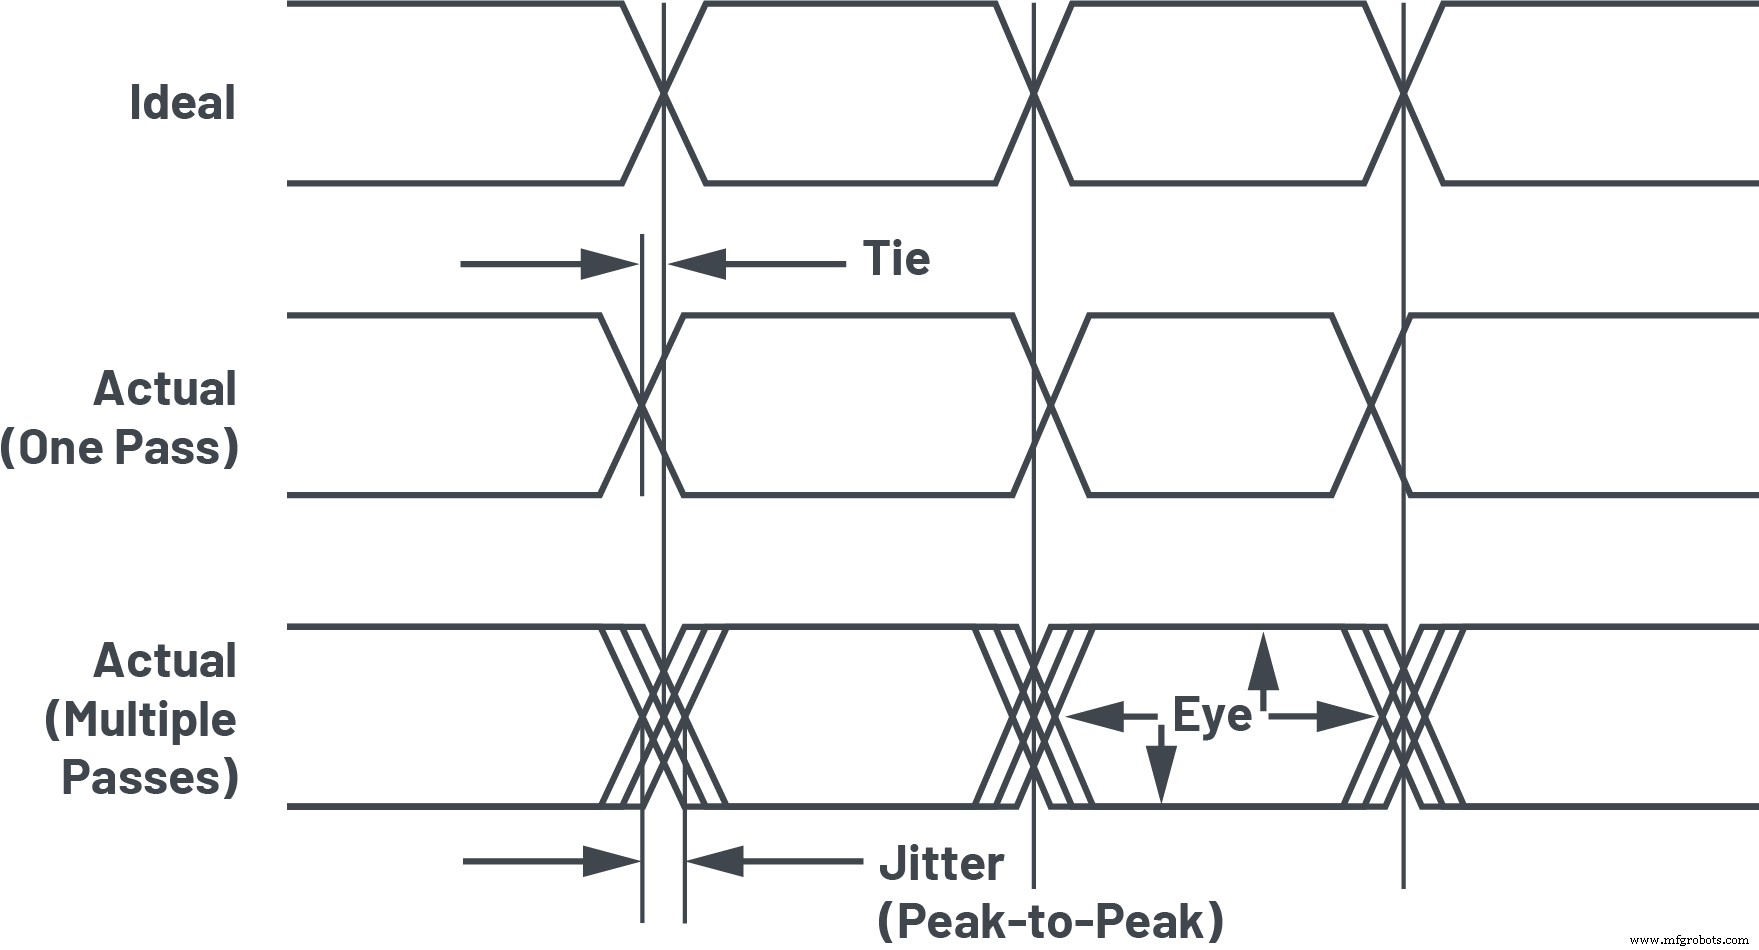
El ancho de las transiciones superpuestas representa jitter peak-to-peak; el área abierta es el ojo. Un ojo más ancho proporciona al nodo receptor una ventana de muestreo mayor, reduciendo riesgo de errores de bit. El jitter determinístico del driver, receptor y cable determina principalmente el ancho del ojo.
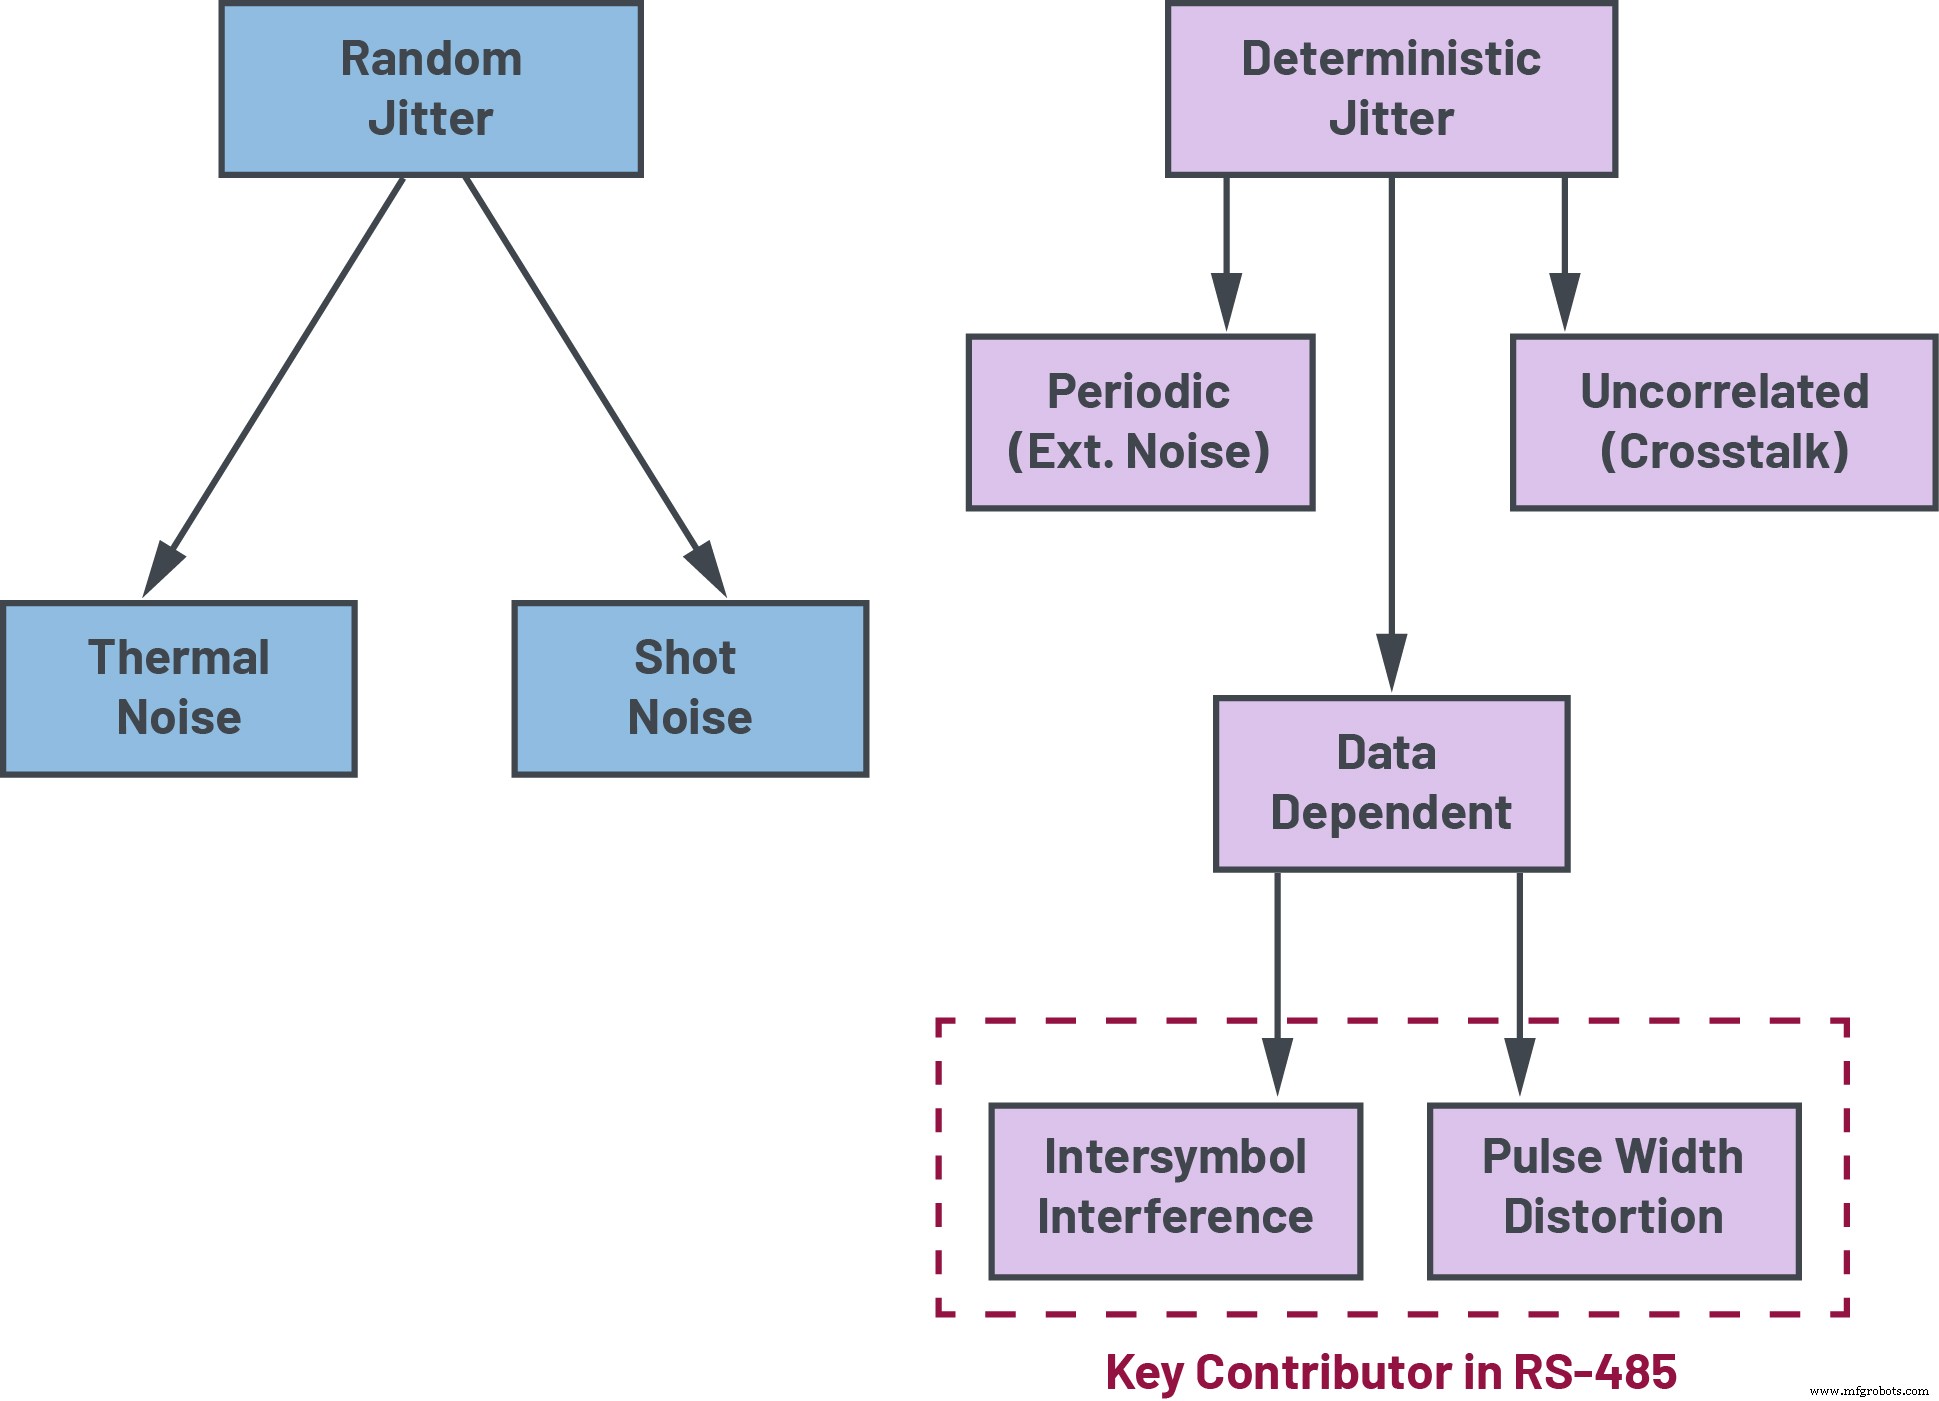
Dos contribuyentes críticos en sistemas RS-485 son transceiver pulse skew e interferencia interesímbolo (ISI). Pulse skew —también llamado pulse-width distortion o duty-cycle distortion— es la diferencia de propagation delay entre flancos rising y falling. En enlaces diferenciales, esto crea un punto de cruce asimétrico y duraciones mismatched para 0s y 1s transmitidos, distorsionando la forma de onda de clock o datos. ISI ocurre cuando la llegada de un flanco de señal es influenciado por datos previos, especialmente sobre cables largos donde la constante de tiempo RC del cable deja la capacitancia de carga parcialmente cargada al final de un periodo de bit. ISI también se exacerba por mismatches de impedancia, stubs de línea o terminación impropia. Transceptores con alta fuerza de drive de salida mitigan ISI cargando la capacitancia del cable más rápido.
El jitter peak-to-peak aceptable es application-specific, pero 10% es un benchmark común para combinar rendimiento de transceptor y cable RS-485. Jitter o skew excesivo perjudica la capacidad de muestreo del receptor, elevando tasas de error de comunicación. En redes bien terminadas, seleccionar un transceptor que minimice pulse skew e ISI produce un enlace más fiable y libre de errores.
Diseño de transceptor RS-485 y efectos de cable
El estándar TIA-485-A/EIA-485-A3 define características eléctricas como voltaje de salida diferencial (VOD), comportamiento en cortocircuito, carga common-mode y umbrales de entrada. Sin embargo, no especifica métricas de timing como jitter o skew; estas se dejan a datasheets de vendedores y especificaciones de producto.
Estándares complementarios, como TIA-568-B.2/EIA-568-B.2 para cableado twisted-pair4, abordan efectos inducidos por cable en señales RS-485, incluyendo jitter, skew y otros límites de timing. Por ejemplo, cable Category 5e puede tolerar hasta 45 ns de skew por 100 m. Consulte «Enhanced RS-485 Performance» para insight más profundo sobre el impacto de cableado no ideal en rendimiento de sistema.
Mientras estándares y datasheets proporcionan guía útil, caracterización de timing significativa requiere medir un transceptor en un cable largo.
Comunicando más rápido y lejos con RS-485
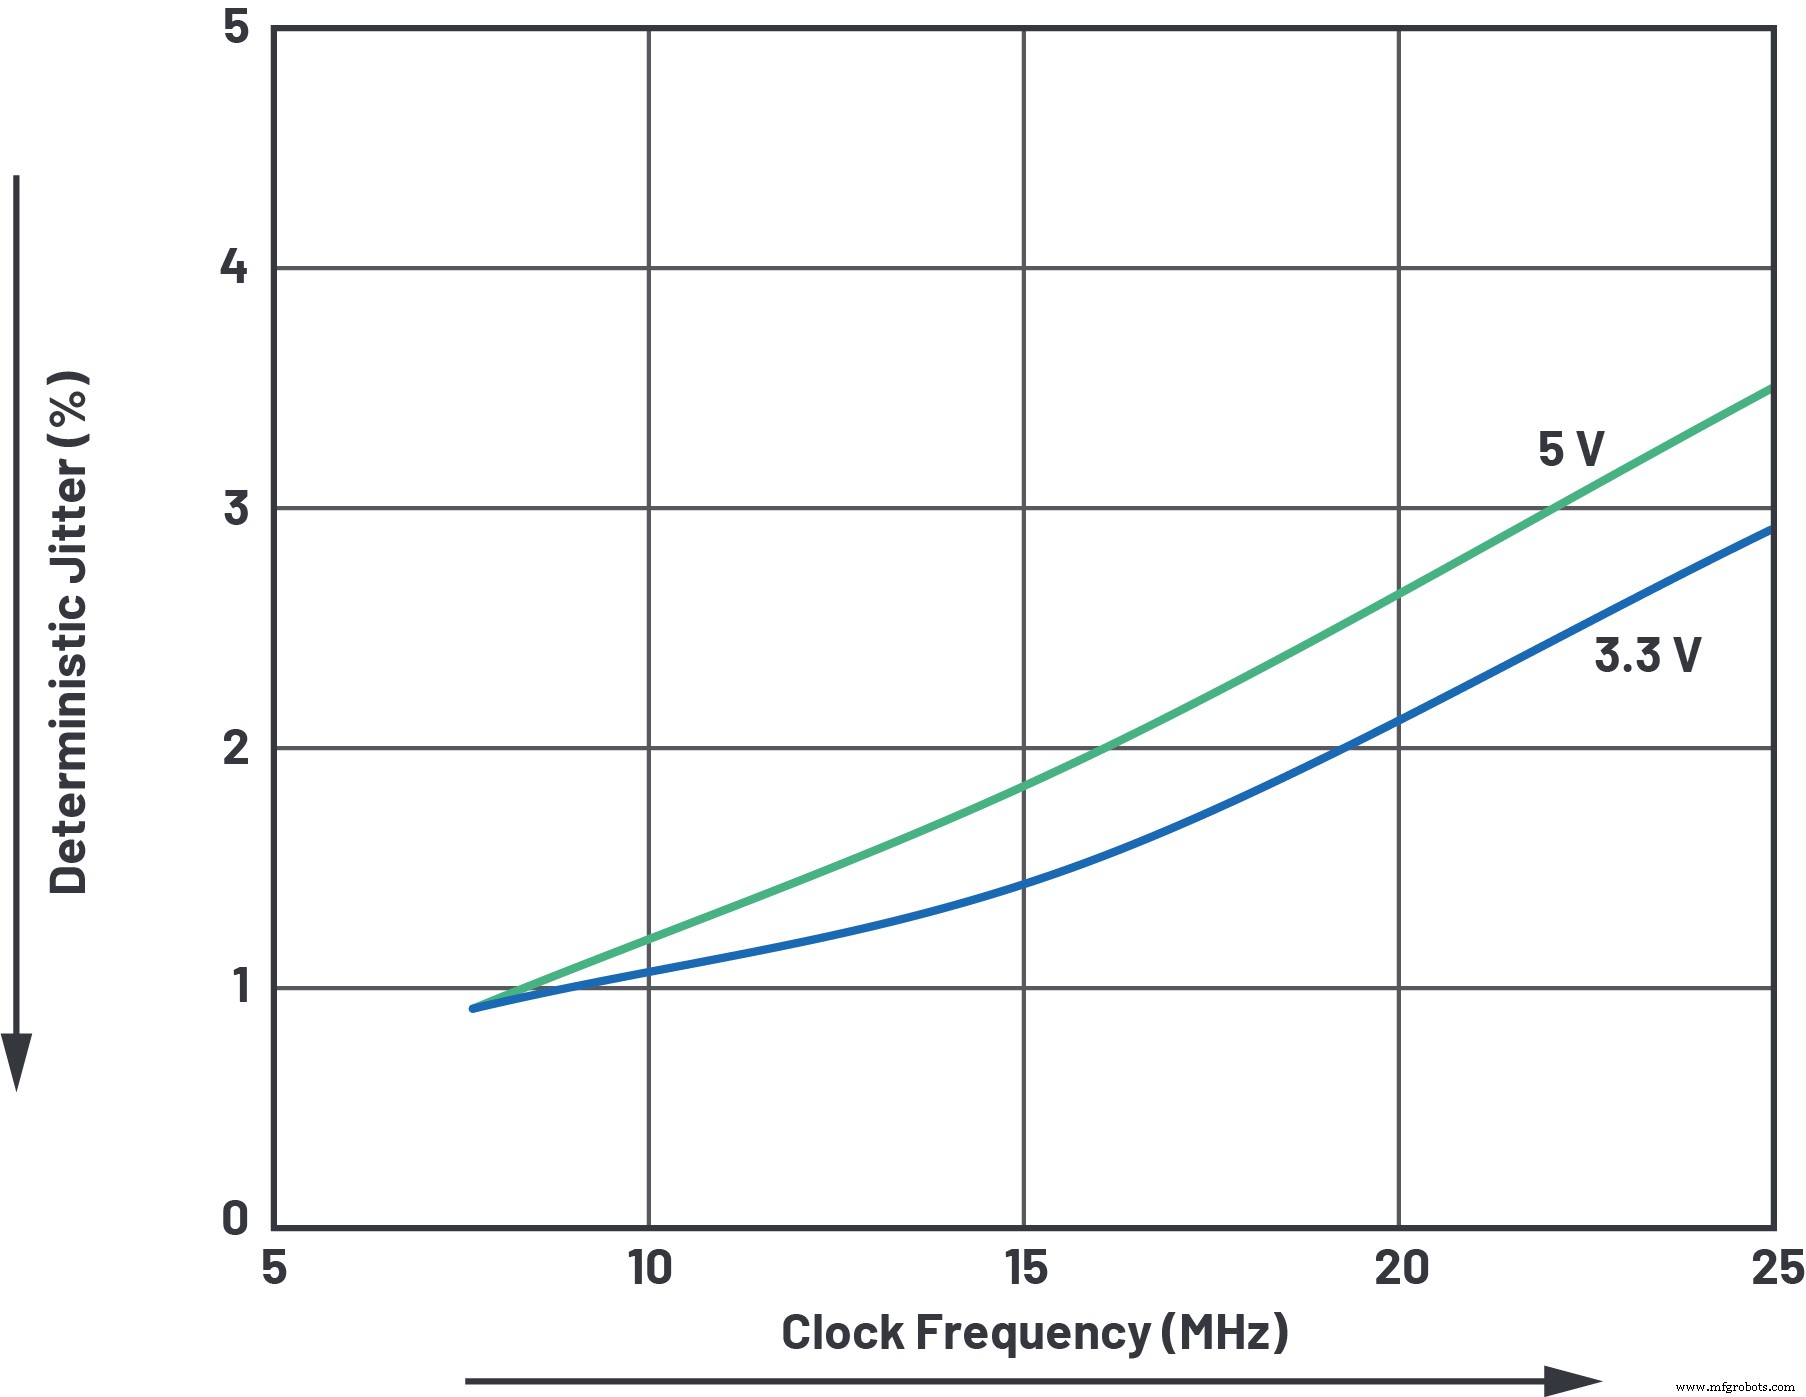
Transceptores RS-485 de nueva generación entregan rendimiento mejorado más allá de especificaciones TIA-485-A/EIA-485-A. Por ejemplo, el ADM3065E de Analog Devices ofrece ultralow transmitter y receiver skew, permitiendo distribución de clock de precisión fiable —una característica vital para estándares de motor-encoding como EnDat 2.25. Las Figuras 4 y 5 muestran menos de 5% jitter determinístico a través de longitudes típicas de cable de control de motor. El rango de alimentación ancho del transceptor (3.3V a 5V) asegura este rendimiento para sistemas tanto de bajo como alto voltaje.
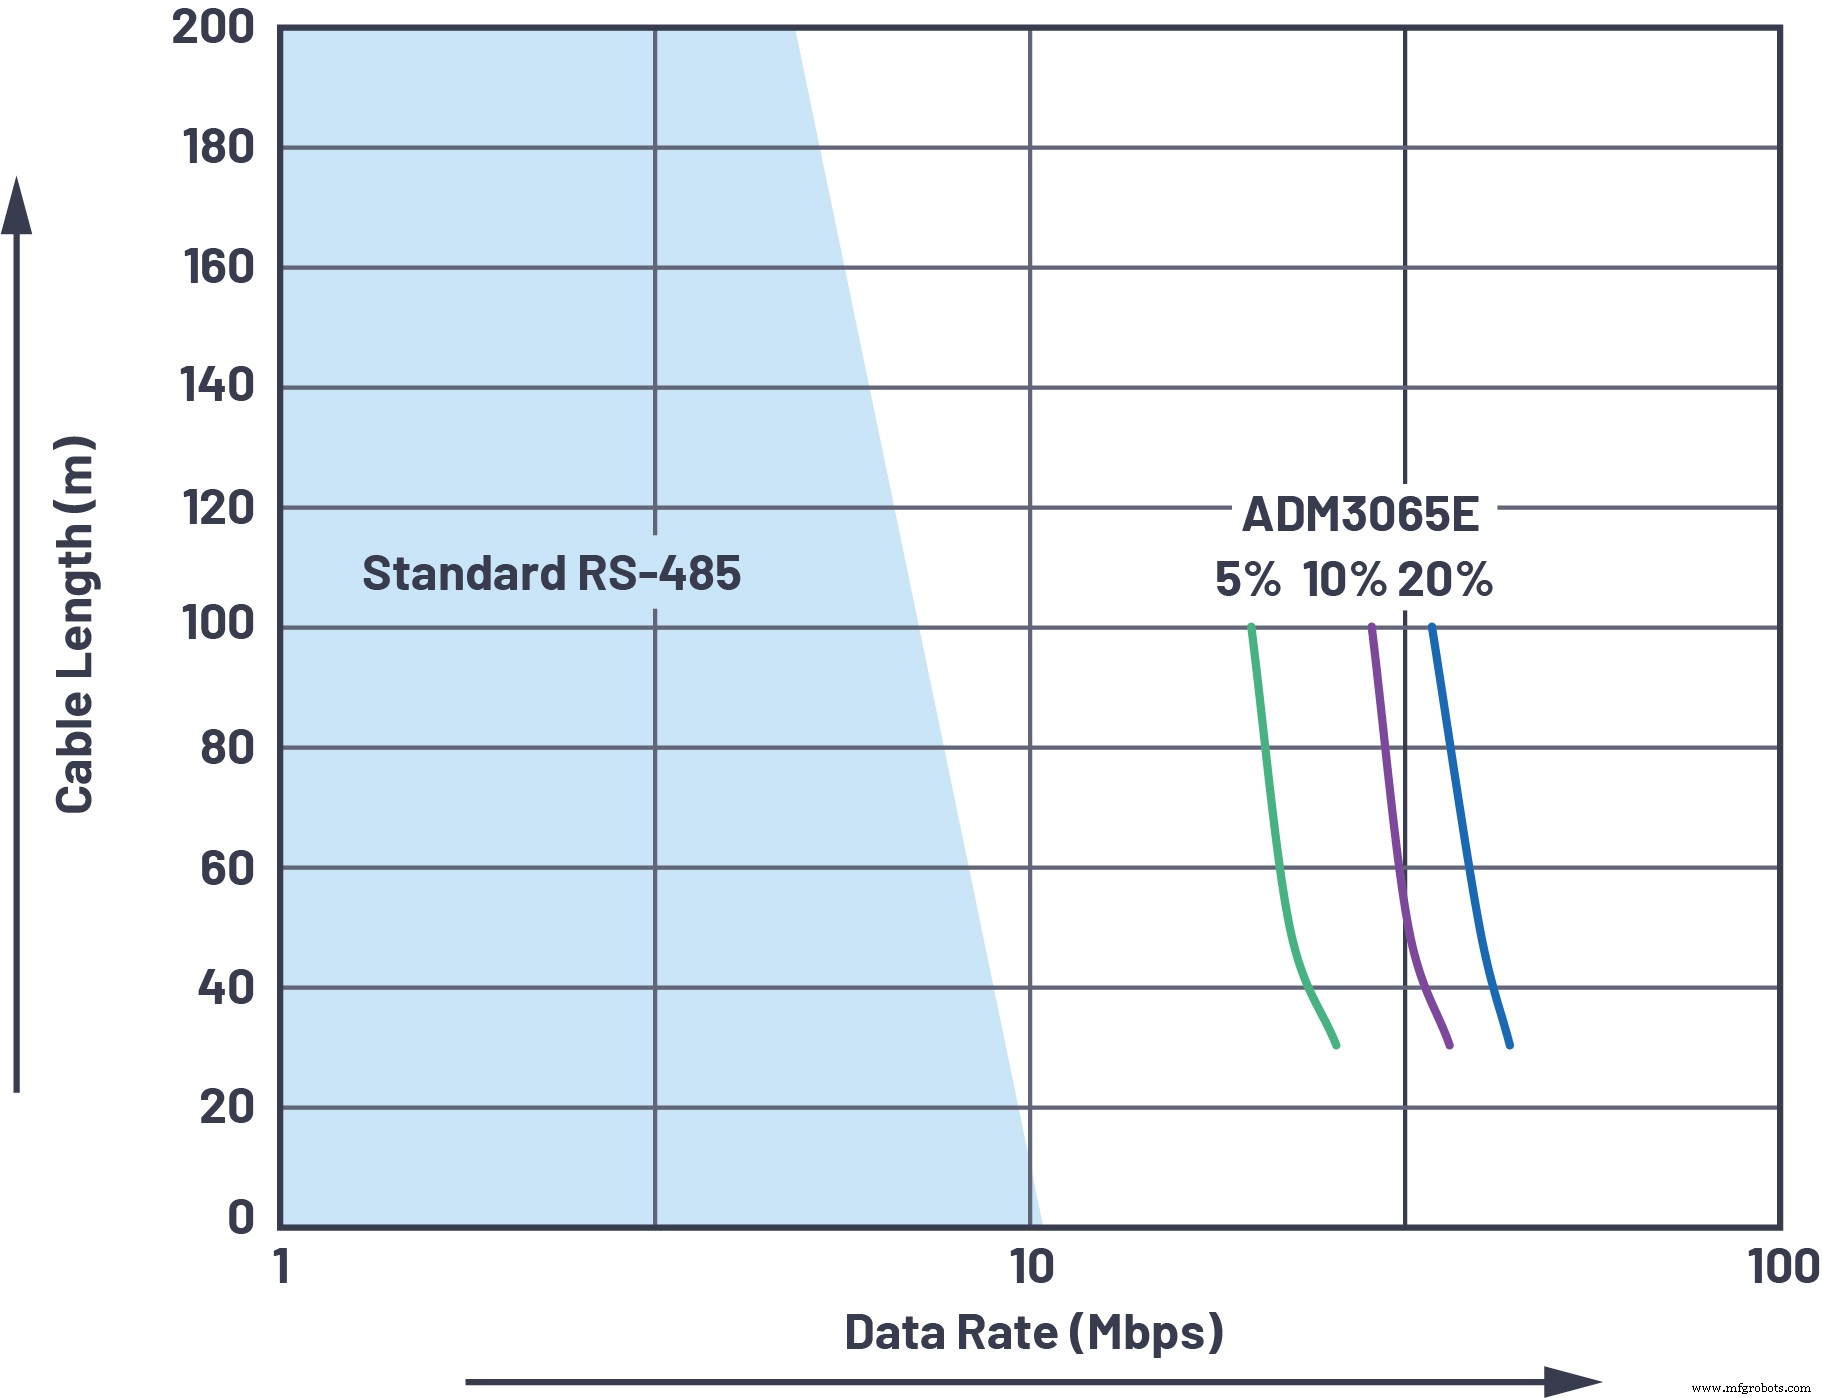
Timing mejorado también impulsa fiabilidad de distribución de datos. La Figura 6 demuestra que con un transceptor avanzado, el techo típico de jitter RS-485 de 10% puede relajarse. El ADM3065E sostiene >20 Mbps sobre 100 m mientras mantiene <10% jitter en el receptor. Este bajo jitter reduce errores de muestreo y entrega fiabilidad previamente inalcanzable con dispositivos RS-485 estándar. Si el nodo receptor tolera hasta 20% jitter, tasas de datos de hasta 35 Mbps sobre 100 m son alcanzables.
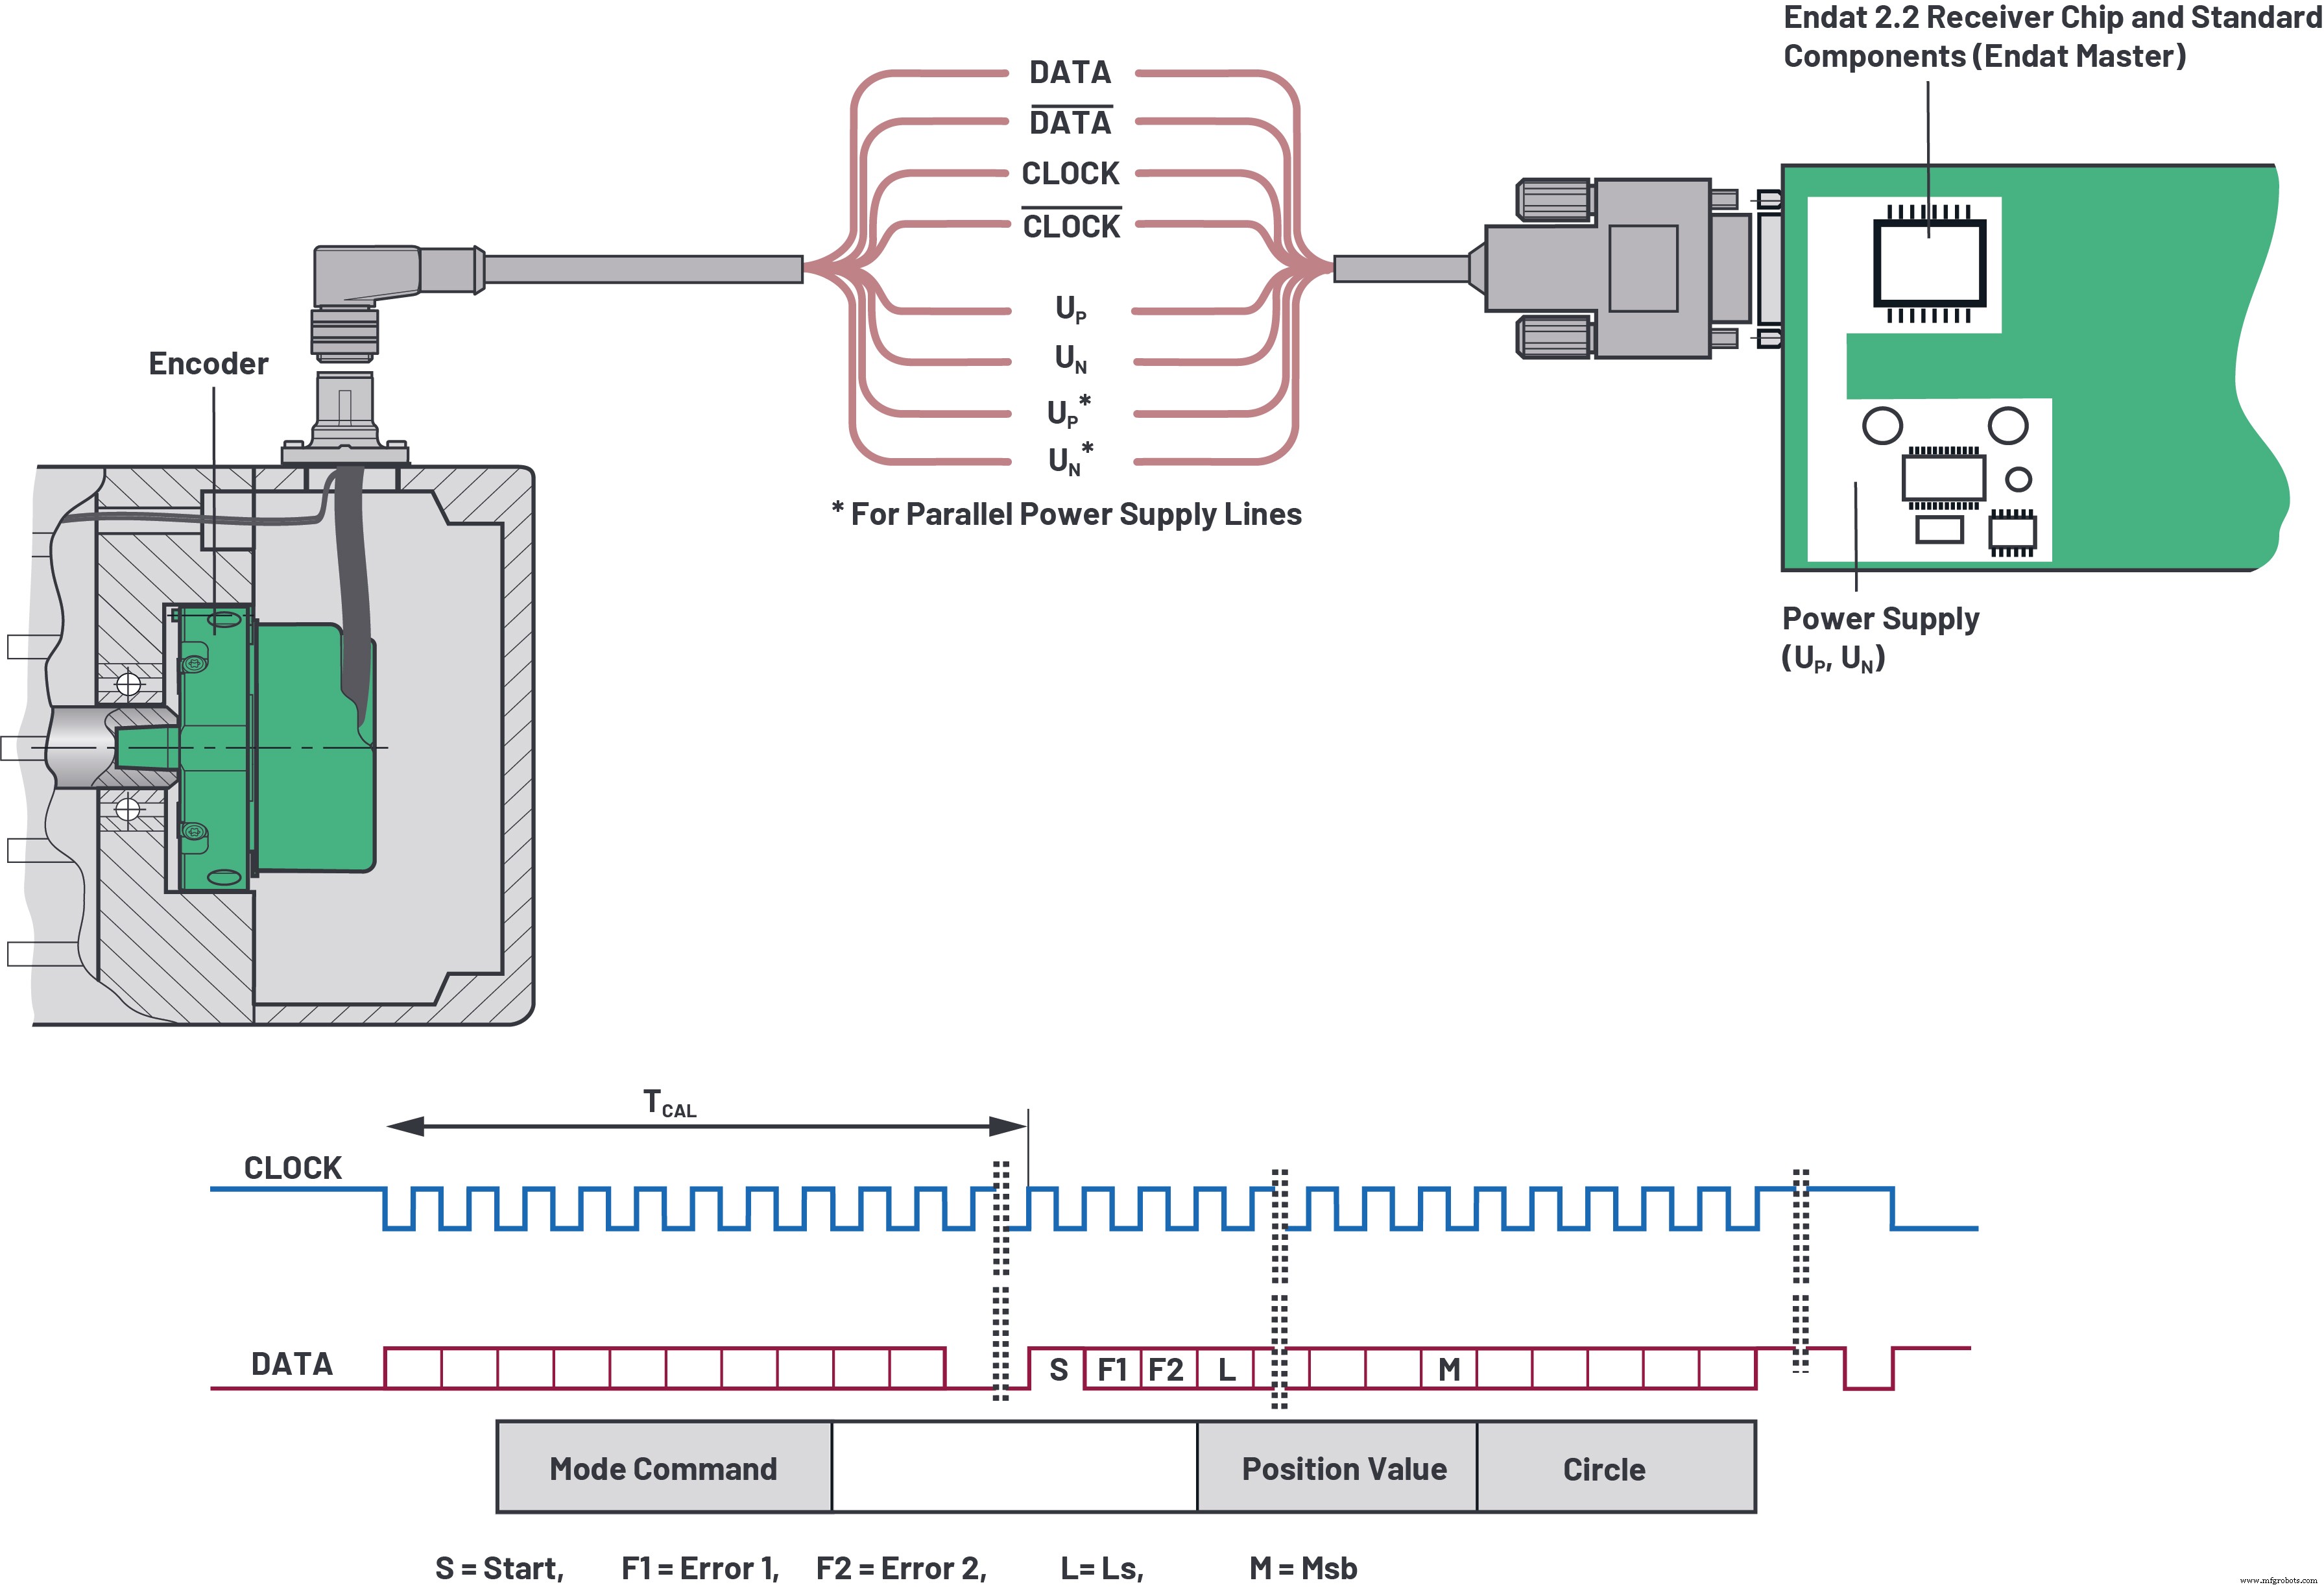
Para comunicación de encoder EnDat 2.2, los datos se transmiten en sync con flancos falling de clock. La Figura 7 muestra el start bit, error bits (F1, F2) y datos de posición absoluta. EnDat 2.2 requiere máximo 10% jitter y clock 16 MHz sobre 20 m. El ADM3065E cumple estas restricciones con solo 5% clock jitter, mientras también satisface el requisito de data-jitter —algo que transceptores RS-485 estándar no pueden garantizar.
Mejor fiabilidad sobre cables más largos
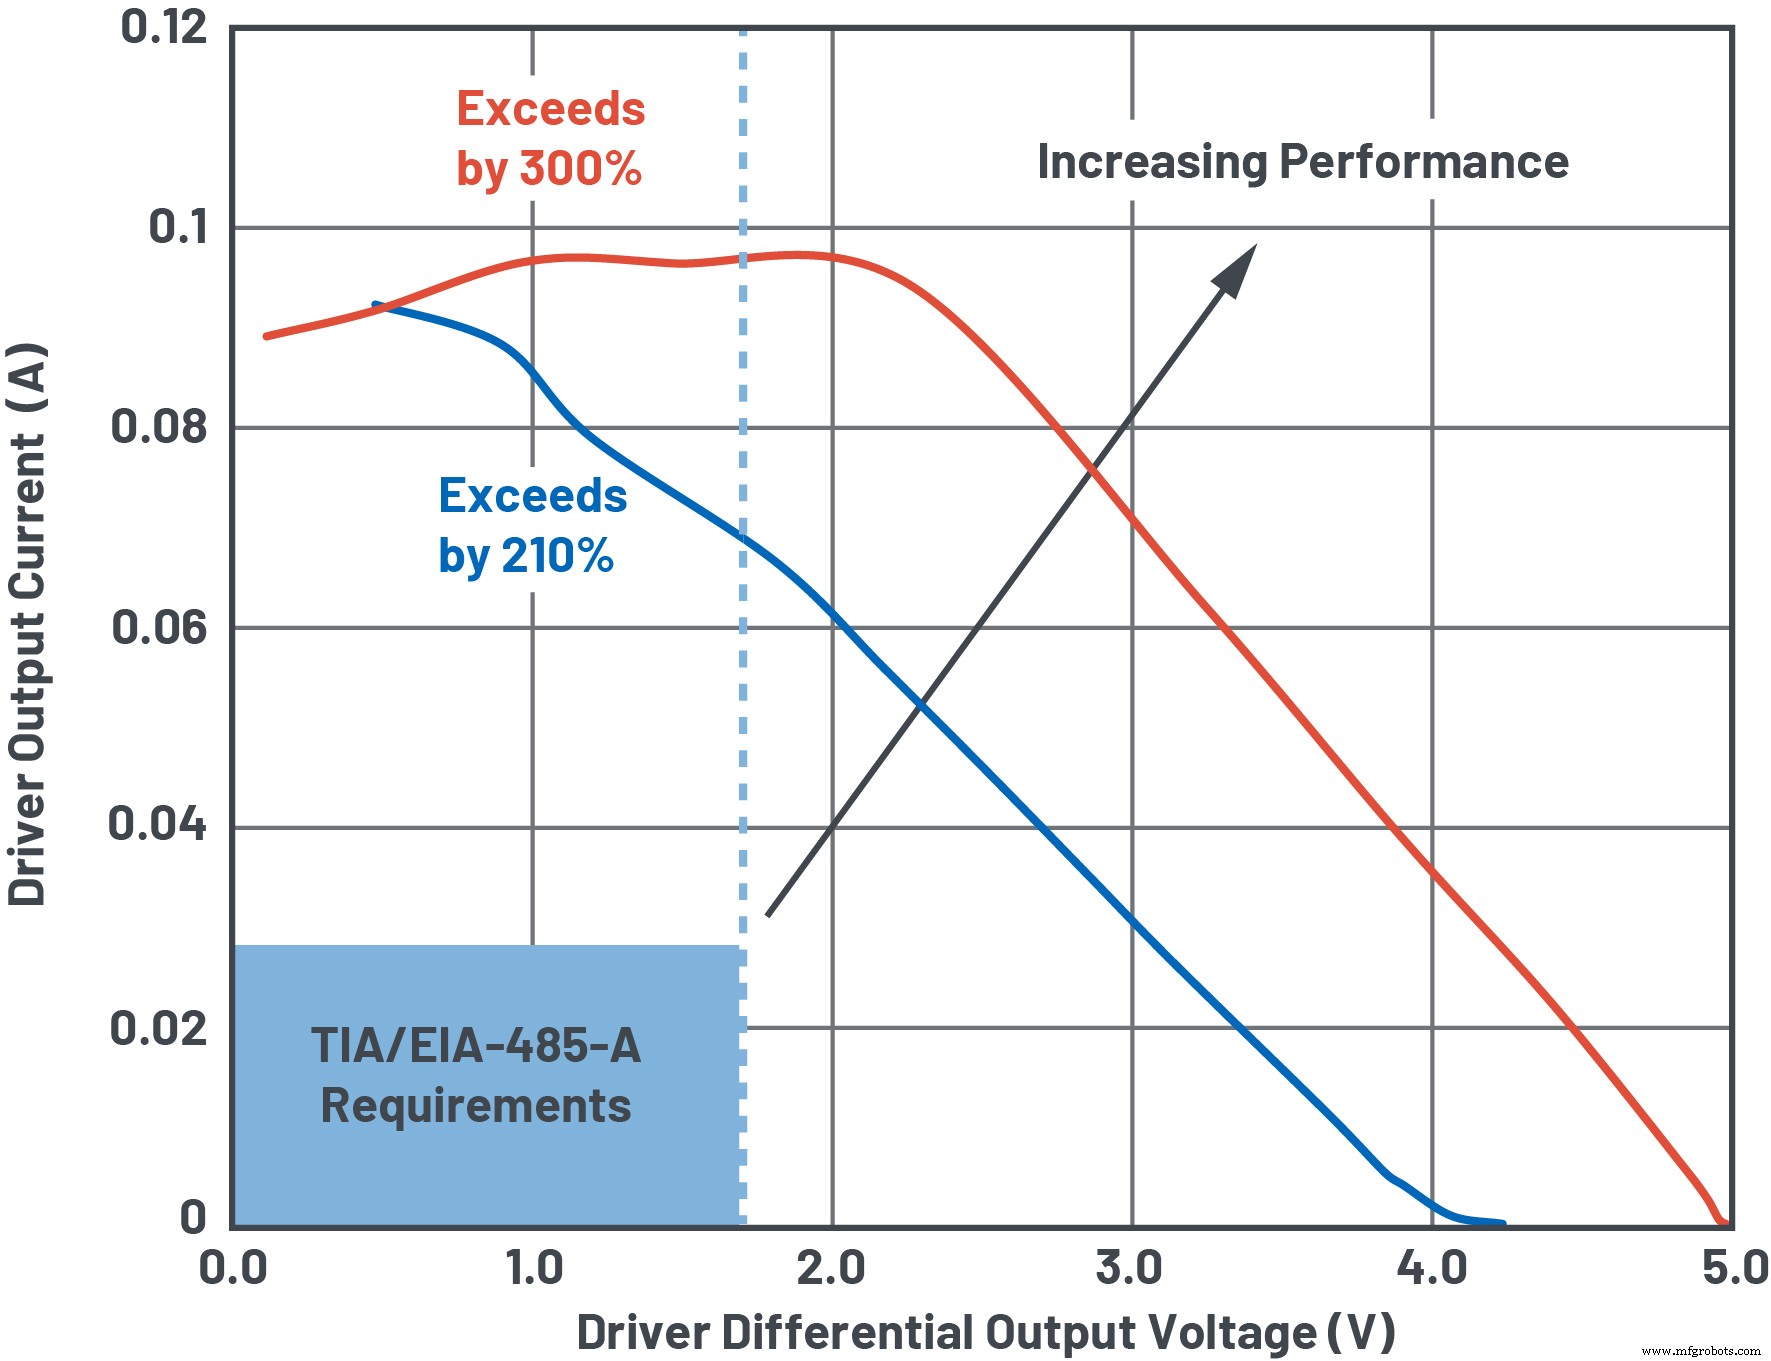
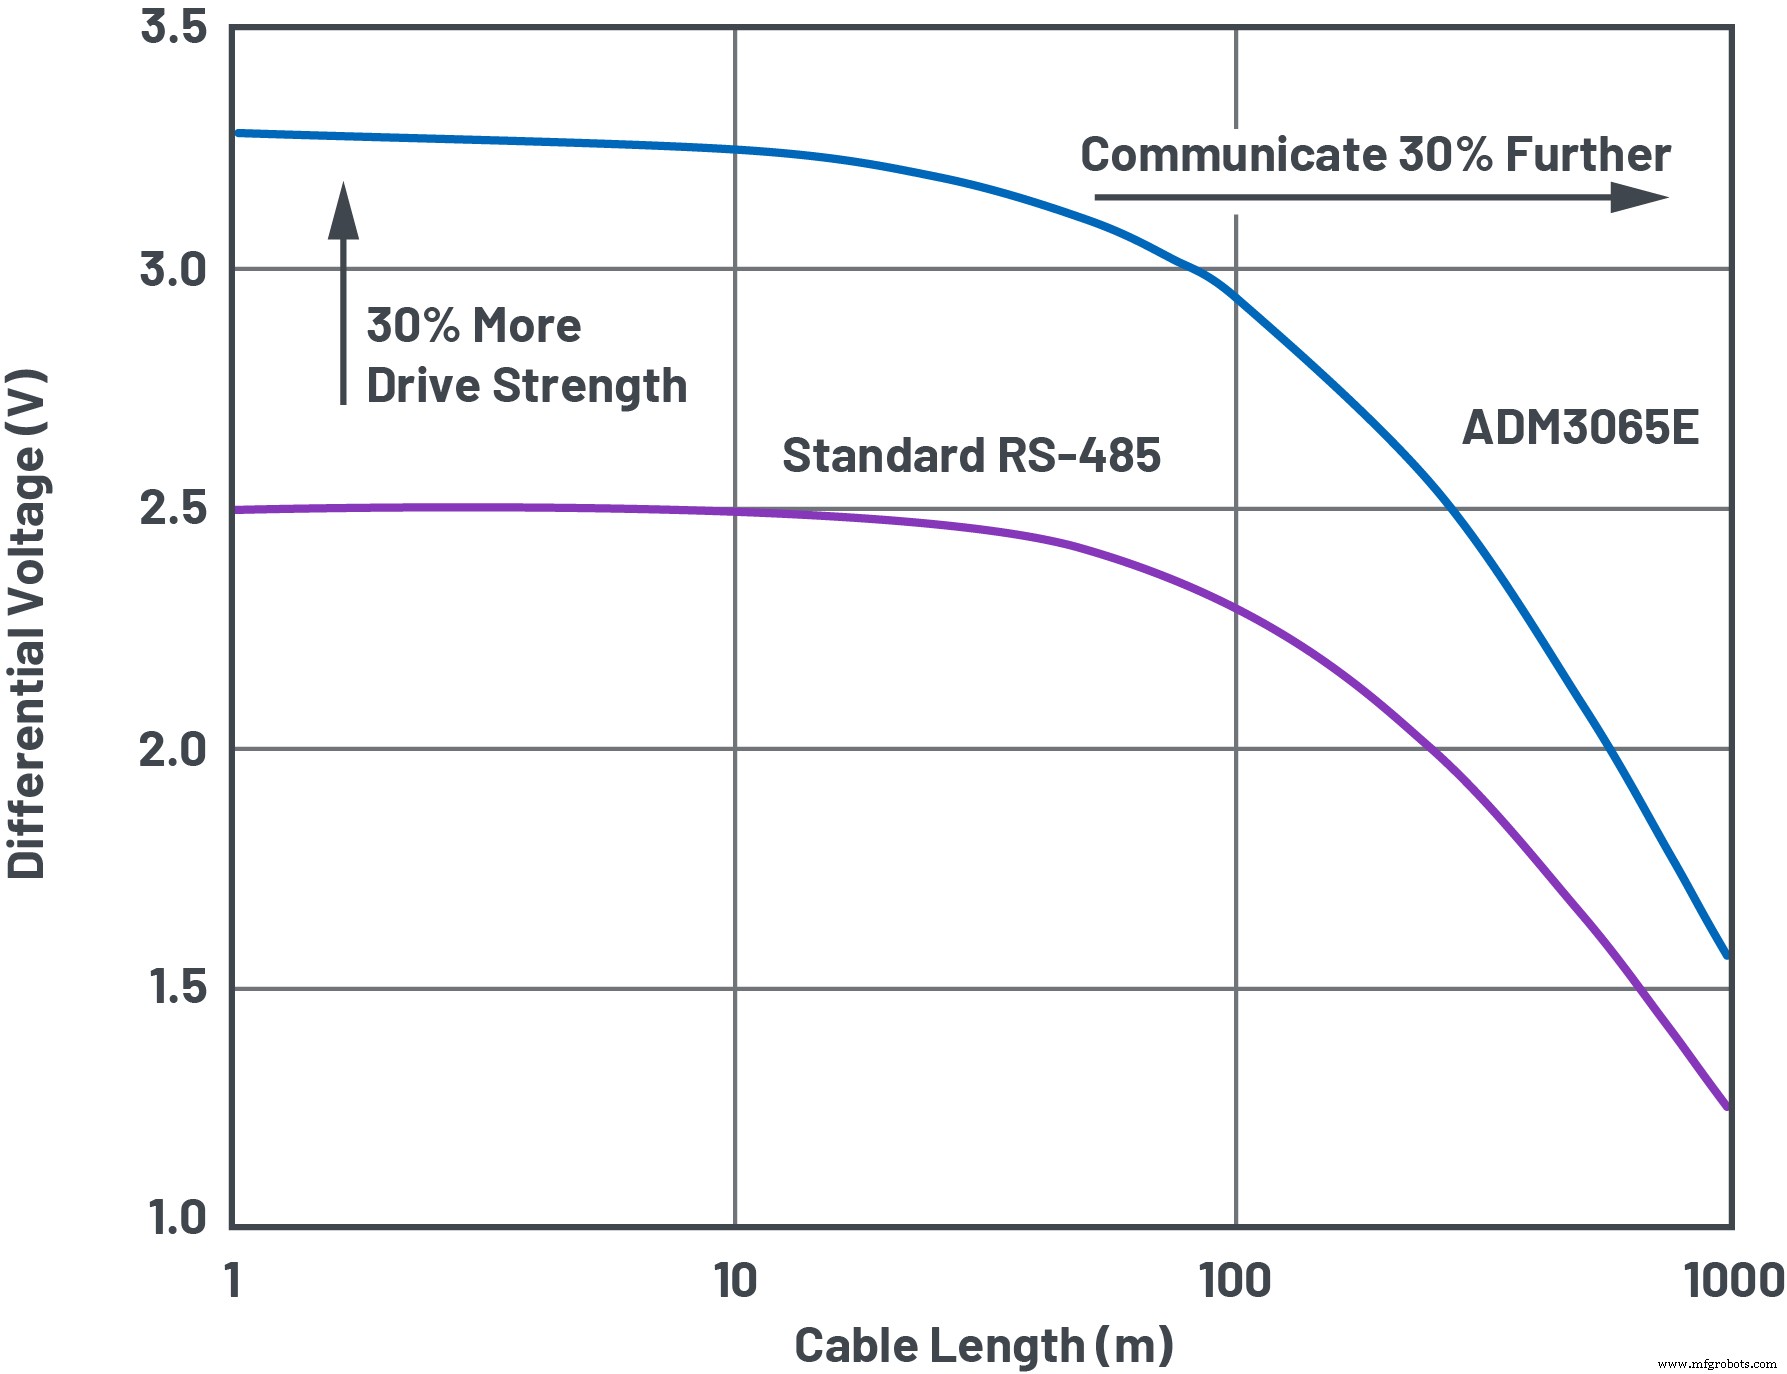
El estándar TIA-485-A/EIA-485-A3 mandata un voltaje de salida diferencial (VOD) de al menos 1.5V en una red completamente cargada. Esto permite 1.3V de atenuación DC sobre cables largos, mientras receptores requieren al menos 200mV entrada diferencial. Un transceptor diseñado para output ≥2.1V a 5V supply excede el requisito VOD del estándar, mejorando noise margin.
Un bus RS-485 completamente cargado se comporta como una carga diferencial de 54 Ω (dos resistores de terminación 120 Ω más 750 Ω representando 32 dispositivos de 1 unit load, o 12 kΩ). La arquitectura de salida propietaria del ADM3065E maximiza VOD mientras se mantiene dentro de límites common-mode, excediendo el estándar en >210% a 3.3V o >300% a 5V. Esto permite comunicación sobre distancias mayores, nodos más remotos y mayores noise margins.
La Figura 9 ilustra rendimiento sobre cable AWG 24 de 1 km. Un transceptor mejorado produce 30% mayor noise margin que un dispositivo RS-485 estándar, o un 30% de aumento en longitud máxima de cable a bajas tasas de datos —ideal para infraestructura wireless donde cables pueden exceder varios cientos de metros.
Protección EMC e inmunidad a ruido
La señalización diferencial balanceada de RS-485 resiste inherentemente ruido. Cableado twisted-pair asegura que corrientes inducidas fluyan en direcciones opuestas, cancelando campos electromagnéticos. Un driver más fuerte también mejora la signal-to-noise ratio (SNR). Sobre tendidos largos —cientos de metros de suelo a antena— SNR mejorado e integridad de señal aseguran control preciso de inclinación/posición.
La protección EMC es esencial cuando transceptores interfazan con conectores y cableado expuestos, como ilustra la Figura 1. ESD en conectores RS-485 es un hazard común. IEC 61800-3 requiere mínimo ±4kV contact/±8kV air IEC 61000-4-2 ESD protection para adjustable-speed drives. Transceptores mejorados como el ADM3065E exceden estos límites con protección ±12kV contact/±12kV air.
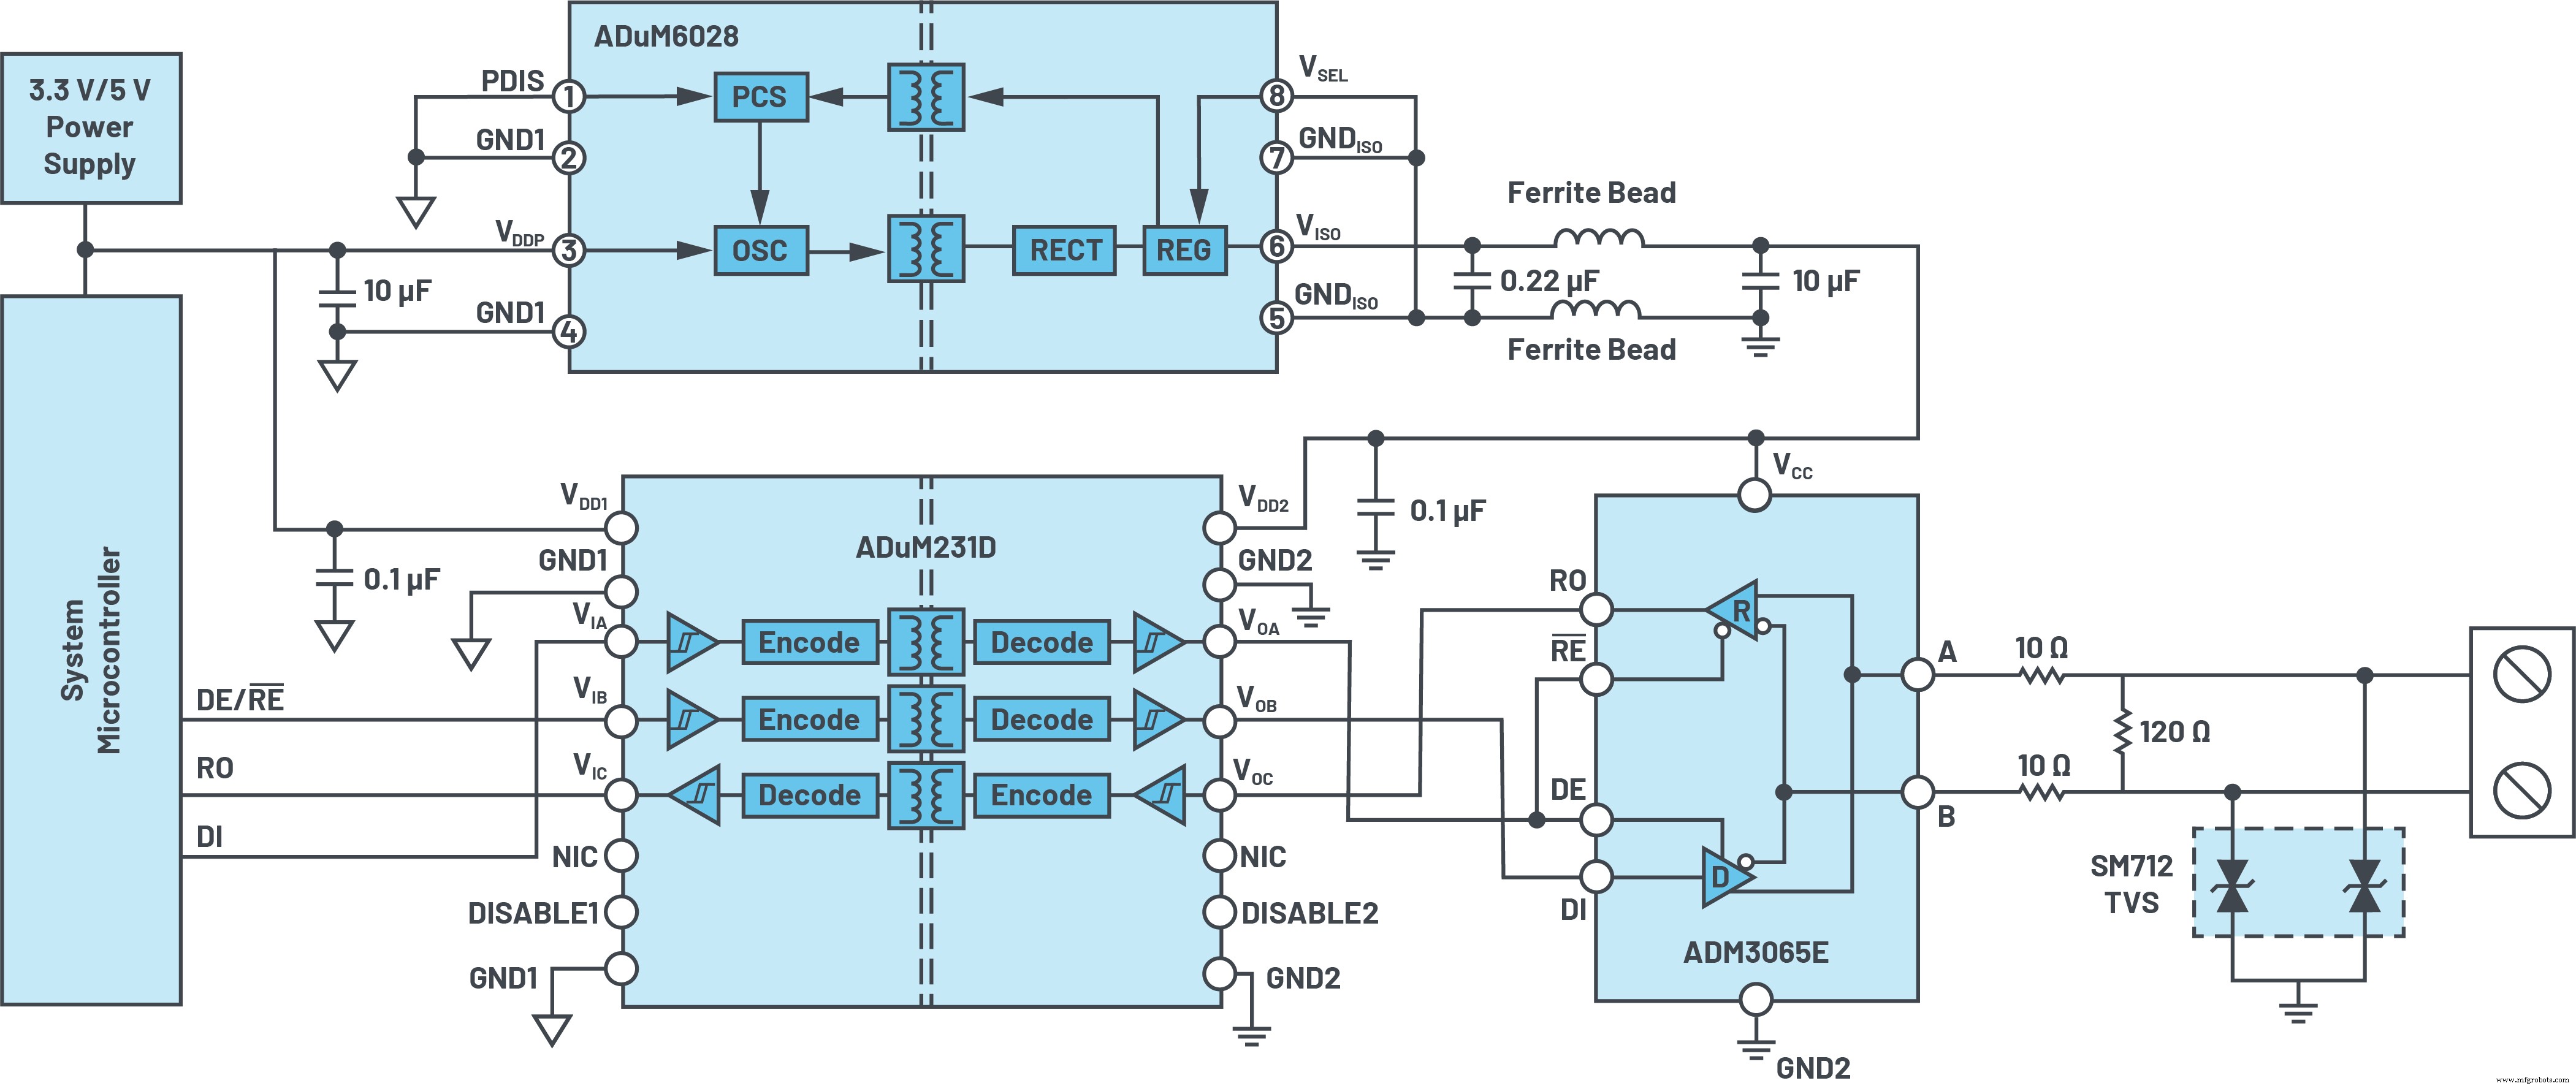
Para infraestructura wireless, protección EMC aumentada protege contra surtidores de rayos. Añadir un TVS SM712 y dos resistores coordinadores de 10 Ω a las entradas del transceptor produce hasta ±30kV IEC 61000-4-2 ESD protection y ±1kV IEC 61000-4-5 surge protection.
En entornos severos de control de motor, process-automation o wireless, aislamiento galvánico aumenta aún más inmunidad a ruido. El ADM3065E puede emparejarse con tecnologías iCoupler® e isoPower® de Analog Devices. El ADuM231D proporciona tres canales de aislamiento de señal 5 kV rms con timing preciso hasta 25 Mbps, mientras el ADuM6028 ofrece conversión DC-a-DC aislada con 5 kV rms withstand. Dos ferrite beads cumplen estándares EMC como EN 55022 Class B/CISPR 22, entregando una solución aislada compacta en paquete 6mm × 7.5mm.
Transceptores RS-485 de nueva generación superan estándares de industria, habilitando comunicación más rápida, más larga y más fiable. Al nivel de jitter 10% mandatado por EnDat 2.2, sistemas pueden correr clocks 16 MHz sobre 20 m —algo que RS-485 estándar no puede soportar. Al exceder requisitos de drive del bus RS-485 hasta 300%, diseñadores logran fiabilidad superior y noise margin sobre cables extendidos. Añadir aislamiento iCoupler, incluyendo ADuM231D y la compacta solución de potencia aislada ADuM6028, aumenta aún más inmunidad.
Referencias
1 «PROFINET and PROFIBUS Node Count Tops 87 Million in 2018.» Profibus Group, May 2019.
2 Conal Watterson. «LVDS and M-LVDS Circuit Implementation Guide.» Analog Devices, Inc., March 2013.
3 «TIA/EIA-485-A, Electrical Characteristics of Generators and Receivers for Use in Balanced Digital Multipoint Systems.» IHS Markit Inc., March 1998.
4 «TIA/EIA-568-B.2, Commercial Building Telecommunications Cabling Standard—Part 2: Balanced Twisted Pair Cabling Components.» Telecommunications Industry Association, May 2001.
5 «EnDat 2.2—Bidirectional Interface for Position Encoders.» Heidenhain, September 2017.
Incrustado
- De datos a gráficos: Construcción de un panel IoT Flask‑SQLite con Raspberry Pi
- Acelera Diseño y Producción con Integración Formlabs y Fusion 360
- DATA MODUL lanza monitores open‑frame ultra‑brillantes 21,5" y 31,5" con EasyTouch para exterior e interior
- Microchip introduce ADCs Delta‑Sigma 24‑bit y 16‑bit con data rates 153,6 kSPS
- Apacer presenta SSDs industriales SV250: lecturas 560 MB/s, escrituras 520 MB/s
- Arrow, ADLINK y Microsoft presentan solución IoT industrial de despliegue rápido para minimizar paradas de producción
- Contrinex 2020: Sensores listos para cloud y cortinas láser Bluetooth para seguridad
- Almacene y gestione datos sensibles de forma segura con Google Cloud Secret Manager
- Aprovechar los datos en el Internet de la Fiabilidad: estrategias para una gestión efectiva
- Acelerando la Transformación Digital: La Plataforma IoT Edge-to-Cloud de Cisco e IBM
- Dando Vida a IoT con IBM y Tech Data – Parte 2