



Diagnostique y repare defectos de soldadura en su robot: Guía práctica
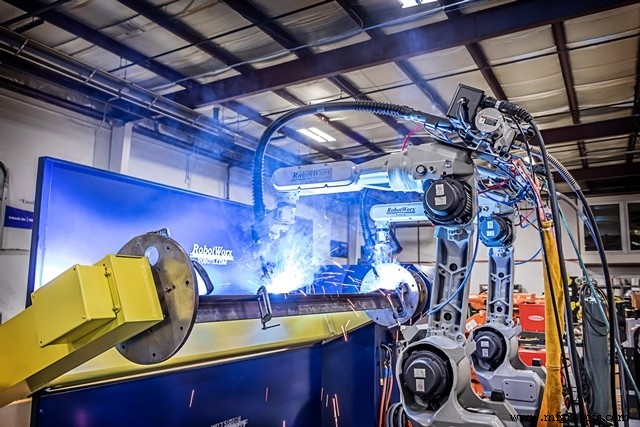
Los defectos de soldadura son algo que los fabricantes quieren evitar a toda costa. Cuando un soldador robótico produce defectos durante el proceso de soldadura, puede reducir la integridad de la soldadura, lo que resta calidad al producto. Por eso es importante entender cómo solucionar problemas de su sistema robótico si ve defectos de soldadura.
La porosidad es uno de los defectos de soldadura más comunes. Puede ser causada por una fuga de gas de protección o una boquilla de pistola de soldadura obstruida. Esto puede causar que las soldaduras se hagan con material de corte inferior o laminado en frío, causando defectos en la soldadura. Hay muchos pasos diferentes que puede seguir para verificar problemas de porosidad y otros defectos de soldadura en su sistema de soldadura robótica:
Verifique fugas y flujo de gas de protección
Al verificar una fuga de gas de protección, use burbujas de jabón, y asegúrese de que todos los accesorios estén apretados. El flujo de gas de protección debe sentirse como si saliera de la pistola, pero no lo suficiente como para causar turbulencia o disrupción.
Verifique salpicaduras
Una boquilla de soldadura puede atascarse con salpicaduras con el tiempo. Retire las boquillas de soldadura del sistema robótico, inspecione y limpie cualquier salpicadura de soldadura antes de reemplazarlas.
Reemplace puntas y revestimientos de soldadura regularmente
Las puntas de contacto de soldadura deben reemplazarse diariamente para asegurar que la alimentación de hilo sea suave y consistente durante cada ciclo de soldadura. Los revestimientos de soldadura deben reemplazarse semanalmente en talleres que operan tres turnos por día.
Verifique el hilo de soldadura
El hilo de soldadura debe sentirse fuerte al salir de la pistola de soldadura. Para prevenir "nidos de pájaro", un enredo de hilo que detiene la alimentación, gire el rodillo de arrastre y tire del hilo hacia fuera de la pistola. Luego corte el hilo enredado y vuelva a enhebrarlo a través del alimentador y de vuelta a la pistola.
Verifique altura de salida y ángulos de empuje/tracción
La altura típica de salida para un robot de soldadura, la distancia desde el extremo de la boquilla y punta de la pistola de soldadura hasta la junta de soldadura, es de 5/8 pulgadas a 3/4 pulgadas. Asegúrese de que la medición sea correcta, y verifique todos los ángulos de empuje/tracción del sistema. El acero usualmente requiere un ángulo de arrastre de alrededor de 15 grados, mientras que el aluminio requiere un ángulo de avance de 15 grados para quemar óxidos con el arco.
Una vez que haya completado todos estos pasos, debería poder corregir los defectos de soldadura, como la porosidad, y volver a una aplicación de soldadura fuerte, duradera, de alta calidad y consistente.
Robot industrial
- Soldadura ultrasónica explicada: Unión sin costuras sin sujetadores
- Mejorando la Consistencia con Robots de Pulverización Autónomos
- Cómo los Robots de Pintura Reducen Retrabajos, Aumentan Consistencia y Ahorran Costes
- Cómo los Robots Logran Autonomía Total: De la Percepción a la Acción
- Whitepaper: Desbloquee su potencial de automatización – 7 pasos probados para proyectos robóticos de bajo riesgo y alta recompensa
- Maximizando el ROI en Soldadura Robótica mediante Optimización de Procesos Impulsada por IIoT – Parte 4
- Soldadura Robótica: Aumentando el ROI al Abordar la Escasez de Mano de Obra y Mejorar la Seguridad
- ROI de Soldadura Robótica: Aumentando Tiempo de Actividad y Eficiencia para Fabricantes – Parte 2
- Soldadura Robótica: Transformando la Fabricación Pesada para la Industria
- Maximice el ROI: Estrategias Comprobadas para Extender la Vida Útil de su Robot de Soldadura
- Acelera la Formación en Soldadura Robótica: Reduce Tiempos y Aumenta la Eficiencia