



Previniendo Errores de Retoque en Operaciones de Soldadura Robótica
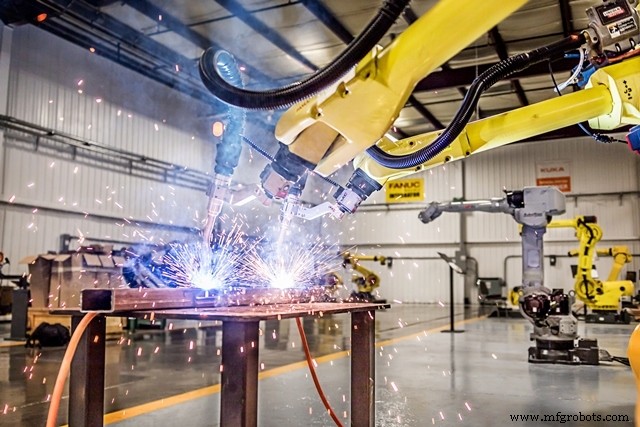
Hay varios errores diferentes que los operadores pueden cometer al aprender a operar un robot. Algunos de estos errores son fáciles de evitar en unos pocos pasos simples. Uno de los más comunes de estos errores es retocar puntos en el robot.
Cuando una aplicación de soldadura robótica comienza a producir defectos, es importante averiguar qué está causando el defecto rápidamente para que el problema pueda corregirse. Hay una variedad de pasos que un programador debería seguir para corregir esos defectos. Sin embargo, retocar puntos, que puede ser la primera inclinación del operador, debería ser lo último que se haga al robot. Dado que los robots son precisos y repetibles dentro de milésimas de pulgada, si los puntos están fuera, entonces algo en el sistema ha cambiado. Sin averiguar qué es ese cambio, retocar puntos no arreglará el problema.
Aquí hay algunos pasos a seguir para averiguar por qué los puntos pueden estar fuera en su sistema de soldadura robótica:
Solucione Problemas del Sistema – Primero, debe solucionar problemas de su sistema. ¿Qué está fuera – el robot, la herramienta, la pieza, o el tooling? Sin este paso, será difícil entender por qué está ocurriendo el defecto.
Ejecute el Robot en Punto Cero Datum – Entonces, ¿cómo soluciona problemas del sistema? Ejecute el robot a un punto cero datum programado. Esto permitirá que los puntos en la celda de trabajo sean verificados, verificando la validez de la alineación del robot y descartándolo como causa potencial. Si el robot falla un punto datum, podría significar que la antorcha de soldadura o punto de herramienta está fuera, y el soporte del punto de herramienta en la muñeca debería verificar el punto de herramienta. Si el robot acierta el punto datum, pero falla la junta de soldadura o pieza, el problema podría estar en las piezas o tooling, y no en el brazo del robot en sí.
Verifique la Pieza Maestra – La Pieza Maestra es una pieza que nunca se suelda ni usa. Solo se usa para propósitos de programación y verificación de programas. Cuando use la pieza maestra, podrá determinar si los puntos fallan la alineación por la pieza o el tooling. Si la pieza maestra tiene todos los puntos acertados correctamente, entonces el problema no es el tooling. Si la pieza maestra tiene todos los puntos fallando la alineación, entonces el problema es o el posicionamiento externo de la pieza o tooling.
Si sigue estos pasos, ayudará a los operadores a prevenir siempre retocar puntos cuando ocurre un defecto, y mejorarávastamente el uptime y rendimiento de su sistema robótico durante la operación.
Robot industrial
- Evitando los peligros del mantenimiento reactivo: Mantenga sus equipos funcionando sin problemas
- Construye a Sauron: Robot semihumanoide – Guía completa con Arduino Mega 2560
- Evita conexiones perdidas en el ciclo de compra: Estrategias probadas para el éxito en la cadena de suministro
- Domina el control de entrada de trayectoria en Fusion 360 para precisión y eficiencia
- Serie Experto CMMS #7: 6 Trampas Comunes de Software y Técnicas Comprobadas para Evitarlas
- Cómo prevenir los modos comunes de fallo en PCB: Guía práctica
- Evitar los riesgos de los tamaños de material no estándar
- Los 5 Principales Riesgos de Seguridad en Grúas y Cómo Eliminarlos
- Principales Causas de Accidentes de Grúa y Cómo Prevenirlos
- Mantente Adelante en Futuro del Trabajo: Estrategias para Vencer Competencia
- Dominando std_logic de VHDL: Estados, resolución y análisis de forma de onda