



Cómo Elegir el Número Correcto de Ejes para tu Posicionador Robótico
Has decidido que necesitas un posicionador robótico… pero, ¿cuántos ejes necesitas?
Hay tantos modelos de posicionador con tantos estilos diferentes. Algunos tienen 1 eje simple pero otros tienen muchos.
Lo que es aún más confuso es la gama de configuraciones que pueden tener los posicionadores. Los ejes pueden montarse verticalmente, horizontalmente y en cualquier ángulo intermedio.
Elegir un posicionador con demasiados o muy pocos ejes podría significar un presupuesto desperdiciado; ¡Pero, ¿cuántos son demasiados!?
Si estás considerando un posicionador robótico, para ahora probablemente ya hayas mirado varios modelos diferentes. Probablemente hayas visto mesas giratorias de un solo eje, posicionadores de doble eje y ruedas de la fortuna multi-eje. Probablemente hayas explorado diferentes marcas, estilos y rangos de precios.
Para ahora, si eres honesto, probablemente estés empezando a cansarte un poco de los posicionadores.
El problema con los posicionadores es que no es solo un caso simple de decir "compraré este" y dejarlo así. El posicionador que elijas afectará lo fácil que sea integrar y programar tu celda robótica. No quieres elegir el equivocado y darte un tiempo más difícil del necesario para implementar y programar el robot.
Por ejemplo, si obtuvieras un posicionador de 5 ejes con un robot de 6 ejes, ¡eso son 11 ejes que necesitas controlar! Si es necesario tener tantos ejes, bien. Pero, si no es necesario, puedes arrepentirte de tu compra.
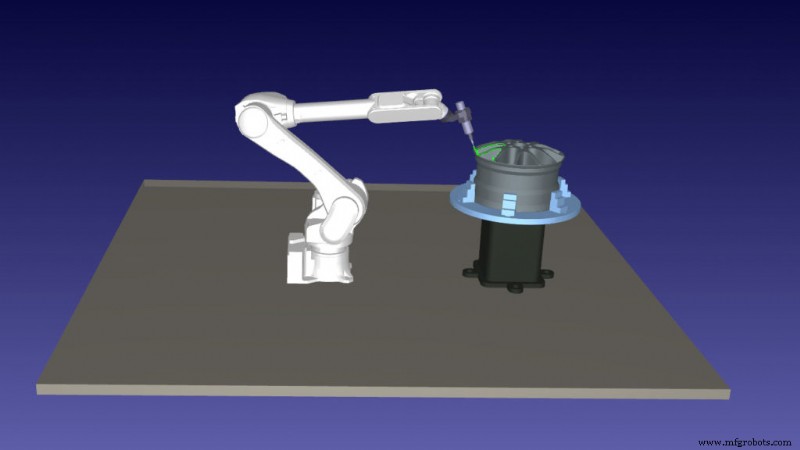
Por Qué "¿Cuántos Ejes?" Es una Pregunta Confusa
Preguntar cuántos ejes necesita tu mecanismo es una pregunta muy natural. Sin embargo, es una pregunta difícil de responder satisfactoriamente.
Cuando hablamos solo de robots industriales, una respuesta común es decir que se requieren robots de 6 ejes. Esto no siempre es cierto, pero lo es la mayoría de las veces. La razón es que se necesitan 6 ejes para alcanzar puntos en el espacio de trabajo del robot desde cualquier posición y orientación.
Como explicamos en nuestra Guía de Ángulos de Euler, la posición del efector final de un robot se controla con 6 parámetros: 3 parámetros de traducción (X, Y y Z) y 3 parámetros de rotación (Rot[X], Rot[Y] y Rot[Z]).
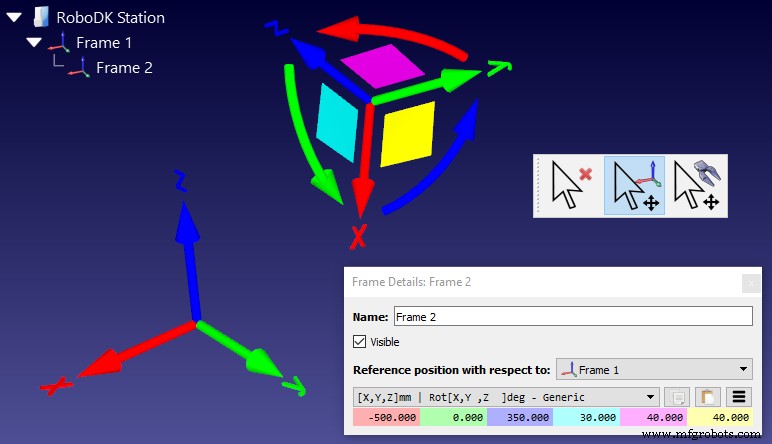
Si tu robot tiene menos de 6 ejes, estarás restringiendo la flexibilidad del robot. Esto tiene sentido para algunos robots — por ejemplo, robots de paletizado que solo necesitan acercarse a los objetos desde arriba. Sin embargo, en general, los robots industriales de 6 ejes son los más útiles para una amplia gama de tareas.
Más allá de los 6 ejes, sin embargo, tu mecanismo se vuelve "redundante".
Por ejemplo, los robots de 7 ejes pueden alcanzar los mismos puntos en su espacio de trabajo que un robot de 6 GDL. Sin embargo, el control de un mecanismo redundante se vuelve más complicado. Como resultado, no quieres agregar GDL extra si no son necesarios.
Agregar un posicionador significa agregar más GDL al robot. Esto puede o no llevar a un sistema redundante.
Si necesitas GDL extra depende de las necesidades específicas de tu tarea.
7 Pasos para Identificar el Número de Ejes Necesarios para tu Aplicación
La forma de afinar cuántos ejes necesitas es mirar más de cerca los requisitos de tu aplicación.
Aquí tienes un proceso que puedes usar para identificar algunos posicionadores potenciales que podrían funcionar para ti. Te permite enfocarte en unos pocos modelos potenciales y evaluarlos adecuadamente. Si ninguna de esas opciones es adecuada, puedes volver a ampliar el alcance y usar la información que has aprendido para elegir un mejor posicionador.
- Observa los requisitos de tu tarea, enfocándote particularmente en el espacio de trabajo necesario. Una buena forma de hacer esto es construir tu aplicación dentro de un simulador de robots.
- Anota qué aspectos de la tarea no son posibles cuando usas solo el robot. ¿Qué partes del espacio de trabajo son inalcanzables? ¿Qué movimientos son imposibles?
- Con esta información, haz una suposición fundamentada sobre uno o dos tipos de posicionador que podrían adaptarse a tus necesidades. Recuerda tener en cuenta la capacidad de carga requerida para sostener tus piezas de trabajo.
- Encuentra algunos posicionadores en el mercado que puedan cumplir tus criterios y pruébalos en tu simulación. Para cada posicionador que pruebes, asegúrate de guardar tu configuración como un nuevo proyecto, ya que volverás a uno de los proyectos más tarde.
- Si uno de los modelos funciona perfectamente, ¡genial! Aun así, prueba algunas opciones para ver qué propiedades son realmente requeridas. Recuerda que no quieres terminar con más GDL de los que necesitas.
- Si ninguno de los modelos funciona para tu aplicación, usa la información que has recopilado para refinar tus requisitos.
- Vuelve al mercado y busca uno o dos modelos que cumplan con estos nuevos requisitos. Prueba de nuevo en tu simulación antes de tomar tu decisión.
Usar un proceso como este elimina parte de la incertidumbre de identificar el número correcto de ejes. Con cada prueba en tu simulación, aprendes un poco más sobre lo que realmente necesitas de un posicionador para completar tu tarea.
Toma una Decisión y Trabaja con Ella
Una vez que hayas identificado un modelo que funcione para tu tarea, puedes avanzar y desarrollar la aplicación más a fondo en el simulador.
Abre tu proyecto guardado con tu posicionador elegido y refínalo hasta convertirlo en la aplicación completa. Esto te permitirá probar todos los aspectos de la tarea y preparar la aplicación para una fácil integración.
Una vez que hayas comprado tu posicionador, no necesitas preocuparte por si más ejes podrían haber beneficiado la tarea. Los robots son muy flexibles y generalmente hay múltiples formas de lograr las mismas acciones con un solo robot.
Si encuentras algún problema al implementar el robot, casi seguramente podrás encontrar una solución usando el equipo que tienes. Este es el valor de tomar decisiones de compra usando un simulador como banco de pruebas.
¿Qué tipo de posicionadores has estado considerando? Cuéntanos en los comentarios a continuación o únete a la discusión en LinkedIn, Twitter, Facebook, Instagram o en el Foro de RoboDK.
Robot industrial
- Cómo los Robots Logran Autonomía Total: De la Percepción a la Acción
- Elegiendo el Número Correcto de Capas Ocultas y Nodos en una Red Neuronal
- Whitepaper: Desbloquee su potencial de automatización – 7 pasos probados para proyectos robóticos de bajo riesgo y alta recompensa
- Dominando la Integración Robótica: Estrategias Comprobadas para el Éxito en Planta
- Entendiendo el Verdadero Costo de la Automatización Robótica para Fabricantes
- Centro de Soluciones Virtuales: Cómo la Simulación Robótica Impulsa la Integración Perfecta
- Maximice el ROI con Atención de Máquinas Robótica: Valor a Largo Plazo para Todas las Operaciones
- Garantizando la Seguridad en Soldadura Robótica: Mejores Prácticas para sus Operaciones
- ¿Es hora de invertir en un robot? Señales clave y beneficios para su fábrica
- Cómo Determinar la Potencia Necesaria para su Bomba Hidráulica
- Elegir la Precisión Adecuada para Seguimiento de Activos en Fabricación y Sanidad