



Dominando los Ángulos de Euler en Robótica: Guía Completa
Es difícil entender las rotaciones de robots, ¿verdad? Los ángulos de Euler son un dolor de cabeza. Aquí tienes la guía esencial para quitar el dolor.
¡Orientaciones! Solo me dan ganas de arrancarme el pelo. Si alguna vez programaste la pose final del efector de un robot usando coordenadas y rotaciones, sabes de qué hablo.
A primera vista, establecer la pose del efector parece simple, ¿no?
Simplemente dices "Quiero mover la herramienta del robot a esta ubicación y que apunte en esta dirección."
Intuitivamente sabes la orientación exacta. Pero al describirla con números precisos, esta tarea simple se vuelve un lío confuso.
Por Qué las Orientaciones de Robot son Difíciles de Entender
Es fácil describir coordenadas X, Y, Z (traslacionales) de la herramienta.
Para traslación, ingresas coordenadas — ej. Point[X, Y, Z] = [100, 1000, 1500] mm — y solo hay una ubicación posible, asumiendo misma referencia base. Solo puede significar 100 mm en X, 1 metro en Y, 1.5 metros en Z.
Pero, ¿cómo describes la orientación de la herramienta?
Podrías decir: Rotation[XYZ] = [5, 45, 15]°
Pero igualmente podrías decir (redondeando): Rot[XY'Z''] = [-7.9, 44.7, 16.2]°
O Rot[ZY'Z''] = [7.9, 45.2, 5.0]°
O incluso Quaternion[q1-q4] = [0.9, -0.1, 0.4, 0.1]
¡Todos se refieren a la misma orientación!
Lo más desconcertante: distintos fabricantes usan convenciones diferentes. Se vuelve dolor de cabeza incluso con conocimientos de geometría 3D.
El Problema: No Pensamos en Rotaciones
El problema real: no pensamos naturalmente en rotaciones.
Entendemos intuitivamente coordenadas traslacionales porque las usamos a diario (ej. "Está en la segunda estantería, cuatro libros a la izquierda"). Pero al describir orientación, recurrimos a señalar con el dedo y decir "Está en esa dirección".
Desafortunadamente, los robots necesitan información más precisa que un vago "está por ahí".
Necesitamos comprensión sólida de ángulos de Euler.
¿Qué son los Ángulos de Euler?
Demos un paso atrás y empecemos por lo básico.
El método más común para describir orientaciones de robot son ángulos de Euler. Consisten en tres números, cada uno describe rotación alrededor de un eje. Hay convenciones diferentes según orden de rotaciones.
Simplifiquemos a un eje.
Imagina una brújula.
A menudo el eje Z del mundo es el que va del cielo al suelo. Piensa en la aguja de brújula como rotación alrededor de Z (Rot[Z]). Si sostienes brújula plana y flecha marca 135°, Norte está sobre tu hombro izquierdo, así que miras Sur-Este. No importa dónde ubiques la brújula (suelo, cabeza), si orientación es misma, ángulo siempre 135°.
Hasta aquí, simple.
Nuestra brújula tiene solo un valor de rotación (Rot[Z]), pero para describir orientación 3D necesitamos tres valores. Aquí empieza lo complicado.
Otros métodos: Cuaterniones (Quaternions) o Poses (matrices 4x4).
Manos a la Obra
Desde ahora, ayuda tener ayuda visual interactiva.
Sugiero descargar copia gratis de RoboDK (enlace), que facilita visualizar marcos de referencia y ver coordenadas resultantes.
Inicia RoboDK y crea marco de referencia con botón "Add Reference Frame" o en menú Program. Verás marco rojo, verde, azul en centro.
Puedes rotar marco: mantén Alt, clic y arrastra flechas curvas que aparecen.
Cómo Volar un Avión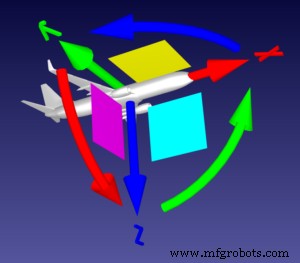
Usemos analogía de avión, descrita claramente en robot-forum.
Imagina marco de referencia como avión. Punta de flecha recta roja (eje X) es morro; flecha recta verde (eje Y) es ala izquierda.
Mover flechas curvas sirve para:
- Flecha curva roja = Rot[X]: Alabeo (Roll), gira avión sobre eje horizontal.
- Flecha curva verde = Rot[Y]: Cabeceo (Pitch), apunta morro arriba/abajo.
- Flecha curva azul = Rot[Z]: Guiñada (Yaw), determina dirección.
Si piloto quiere girar izquierda y bajar gradualmente, no solo giraría en Z — así no vuelan aviones.
En su lugar, el avión:
- Cabecea morro abajo: Rot[Y]
- Alabea a izquierda: -Rot[X]
- Guiñada a izquierda: Rot[Z]
Este movimiento completo se representa como Rot[XYZ]. Prueba mover marco en RoboDK hasta familiarizarte.
Luego, doble clic en nombre del marco (arriba izquierda) para abrir panel "Frame Details".
Una Orientación, Varias Rotaciones Posibles
Usando RoboDK, prueba:
Antes de cada tarea, reinicia marco: menú "hamburguesa" (tres líneas) en Frame Details, selecciona "Reset (set identity)".
- Selecciona menú desplegable encima de coordenadas y elige rotación Stäubli (X→Y'→Z'') en lugar de Generic.
- Rota marco para que azul (Z) apunte abajo y rojo (X) apunte atrás (ambos invertidos, verde (Y) igual), pero solo rotando sobre eje Y.
- Reinicia y mueve a misma rotación. Ahora usa solo una rotación Z y luego una X.
- Reinicia y mueve a misma rotación. Ahora usa solo una rotación X y luego una Z.
Como ves, hay más de una forma de lograr misma orientación.
Primero: Rot[Y] (solo rotación en Y). Segundo: Rot[Z, X'] (rotación en Z y luego en nuevo X). Tercero: Rot[X, Z']. El símbolo primo significa rotación respecto al último movimiento, no ejes estáticos.
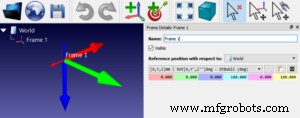
Este es concepto fundamental detrás de ángulos de Euler. Puedes rotar marco a misma orientación de múltiples formas cambiando secuencia de ejes y rotaciones.
Distintos fabricantes eligieron combinaciones diferentes. Ejemplo: Stäubli usa XY'Z'', Adept usa ZY'Z'', KUKA usa ZY'X'', Fanuc y Motoman usan XYZ. ABB usa Cuaterniones y Universal Robots usa vector de orientación. Todas las convenciones representan cualquier orientación en espacio.
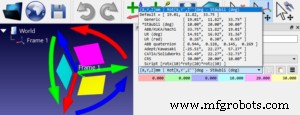
Más info en Documentación de RoboDK.
Probar Diferentes Convenciones de Robot
Espero empiece a tener sentido. Pero esto es solo comienzo. Para dominar convenciones de ángulos de Euler en RoboDK, útil jugar con software siguiendo esta guía.
Verás efecto de rotaciones en números en cajas azul claro, púrpura y amarilla en panel "Frame Details".
Por defecto, convención Generic XYZ para nuevos marcos. Prueba seleccionar distintos fabricantes en menú desplegable sobre cajas de colores. Ingresa valores numéricos para ver efectos.
Para tutorial profundo, recomiendo página en Mecademic.
Robot industrial
- Arquímedes: El Búho Robot Sensor de Emociones con IA
- Dominar los ángulos de Euler para un control preciso de robots de 6 ejes
- Visión robótica en la industria: De la visión a la autoprogramación
- Qué es un robot de autoprogramación y por qué importa
- Maximice la Eficiencia: Por Qué los Operadores de Robot Calificados son Esenciales
- Robótica en Manufactura: Evolución Comprobada de Eficiencia e Innovación
- Domina la Soldadura Robótica: Guía Sencilla para Resultados Perfectos
- Dominando la simulación de robots con transportadores: mejores prácticas probadas
- Aprovechando la Automatización Robótica para Eficiencia en la Industria del Papel
- Cómo elegir el mejor software de robot de pick para automatización eficiente
- Robot de recubrimiento Fanuc P-250iA: cobertura, precisión y eficiencia inigualables