



Componentes de Brazo Robótico de Alto Rendimiento para Automatización Eficiente de Pick & Place
Los robots pick and place funcionan mediante el uso de sus articulaciones, independientemente de la industria o propósito para el que estén diseñados. Estas articulaciones unen dos cuerpos rígidos para garantizar que el robot pueda funcionar con precisión. Emplean articulaciones rotativas o lineales para su funcionamiento. El robot pick and place cuenta con una base estable que incorpora ruedas para facilitar su desplazamiento. También tiene dos cuerpos rígidos: el manipulador y el brazo, uno fijo para soportar al otro. El cuerpo soportado, conocido como brazo, incorpora un efector o pinza con gran libertad de movimiento. El brazo se flexiona o extiende para llevar el efector al producto deseado. El efector recoge el producto con un agarre firme y lo coloca en la ubicación requerida. Este movimiento se repite hasta completar la tarea satisfactoriamente. Conocer los componentes básicos de su máquina automatizada de pick and place le ayudará a comprender mejor por qué es tan eficiente. Aquí están los componentes incluidos en su robot industrial: El manipulador es el sistema del robot que permite el movimiento en cualquier grado de libertad. Cuentan con articulaciones que los convierten en componentes móviles para realizar el trabajo correctamente. Las articulaciones utilizadas en estos manipuladores permiten una gran libertad de movimiento mientras los robots trabajan. El controlador es el cerebro del brazo robótico pick and place. Se utiliza para operar la posición y los movimientos del brazo, controlar el tiempo y monitorizar los movimientos del manipulador. Este controlador se presenta en 4 categorías: Es la forma más básica y simple de operar un brazo pick and place, utilizada incluso antes de que fueran programables. El controlador mecánico mantiene la respuesta del manipulador según lo preespecificado mediante enlace mecánico. Estos controles utilizan potencia de fluido líquido para funcionar óptimamente. Incluyen pistones, válvulas y aplican la ley de Pascal de sistemas de accionamiento hidráulico para controlar el movimiento. Los robots industriales pick and place que usan este sistema están diseñados para mover cargas grandes o pesadas que no requieren extrema precisión. Este sistema de control se aplica a tareas que requieren atención al detalle y gran precisión. Son programables para lograr las operaciones establecidas según las instrucciones introducidas. Es el sistema de control más utilizado actualmente. Las unidades pick and place neumáticas cuentan con un sistema de control dependiente de aire o gas comprimido. Este sistema funciona mejor en áreas que manejan contaminantes y otros materiales peligrosos. Las pinzas sustituyen a la mano humana, siendo una parte esencial de las operaciones pick and place. Vienen en diferentes tipos determinados por el objeto a manipular, ya que diferentes objetos requieren diferentes niveles de agarre en términos de fuerza e intensidad. Estas pinzas mueven el producto de un lugar a otro. Estos sensores vienen en diferentes tipos, incluyendo sensores táctiles, sensores IR y otros. Se utilizan para monitorizar el estado interno y externo del robot pick and place, asegurando que esté en condiciones perfectas para operar. La fuente de energía variará según el mecanismo, empaquetado, peso y tamaño del sistema. Por ello, es crucial prestar atención a la selección de la fuente de alimentación. Puede variar entre neumática, electrohidráulica o eléctrica. Los aspectos de su sistema determinarán qué fuente de energía debe adoptarse. Tener una idea aproximada de cómo funcionan los brazos pick and place no siempre es suficiente. Quien quiera implementarlos en su lugar de trabajo debe comprender los componentes involucrados. Estos robots de automatización industrial son una buena inversión para cualquier negocio. Si está considerando su adopción, considere contactar con los mejores proveedores de brazos robóticos pick and place del mercado.Cómo Funciona el Brazo Robótico de Pick and Place
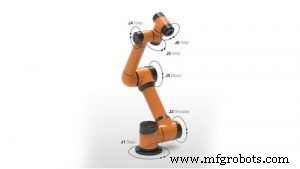
Componentes Básicos de un Brazo Robótico
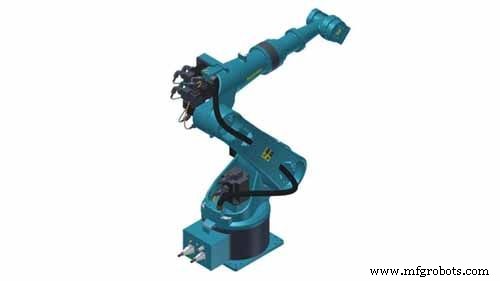
Manipulador
Controlador
Mecánico
Hidráulico
Eléctrico
Neumático
Pinzas (Grippers)
Sensores
Fuente de Alimentación
Conclusión
Robot industrial
- Pinzas personalizadas para inyectores de combustible impresas en 3D: Aumentando la eficiencia de pick-and-place
- CBW Automation demuestra IML avanzado y cambio rápido de molde en NPE
- Rockwell Automation y Comau se asocian para simplificar integración robótica y aumentar eficiencia manufacturera
- Elementos esenciales de automatización: guía para principiantes sobre integración robótica
- Cómo Operan los Robots Pick-and-Place: Mejorando la Eficiencia en Fabricación
- Mejore la eficiencia con automatización Pick-and-Place: Integración fluida de robots usando EasyWork
- Herramientas de Extremo de Brazo: Mejorando el Rendimiento Pick-and-Place de Robots
- 7 Pasos Comprobados para Planificar y Ejecutar Proyectos de Automatización Efectivamente
- Por Qué la Simulación Robótica Impulsa el Éxito: 3 Beneficios Clave para Fabricantes y Usuarios
- Principales Fabricantes de Robots Pick-and-Place en India
- Automatización robótica: Impulsando eficiencia y crecimiento en la Industria 4.0