



Diseño avanzado de articulaciones robóticas: Optimizando eficiencia y precisión
Las articulaciones lo son todo cuando se trata de movimientos de brazos robóticos. Sin articulaciones, todo lo que tienes es un poste de metal recto que no puede moverse en ninguna dirección ni girar de ninguna manera. Cuando se trata de brazos robóticos, el número de articulaciones determina qué tan eficiente sería toda la estructura.
Vamos a ver los diferentes tipos de diseños de articulaciones, cómo funcionan, los beneficios y limitaciones que pueden tener, y cómo se puede sacar el máximo provecho de ellos. Si ha estado pensando en automatizar su proceso de manufactura y no está seguro de qué elegir, entender los diseños de articulaciones puede darle una idea de qué elegir.
Articulaciones de Robot Explicadas
Fuente: Pinterest
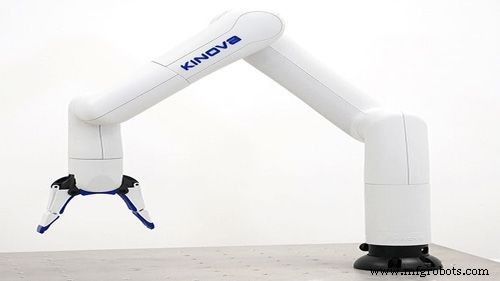
Las articulaciones se refieren a cualquier parte móvil del brazo robótico, y dado que estas máquinas están diseñadas teniendo en mente el brazo humano, es normal ver que tienen una serie de articulaciones que les otorgan la libertad de moverse tanto como se necesiten.
Para una funcionalidad óptima, cada articulación tiene que funcionar independientemente pero al mismo tiempo en colaboración perfecta con las otras. Así es como un brazo robótico puede rotar mientras se mueve hacia arriba y hacia abajo al mismo tiempo. En pocas palabras, un brazo robótico no puede funcionar sin articulaciones, y el mínimo que un brazo robótico industrial adecuado puede tener es dos articulaciones. Cuanto mayor sea el número de articulaciones, más confiable es el brazo robótico.
En la mayoría de los casos, estas articulaciones se denominan ejes y son esenciales para determinar cómo funcionará un brazo robótico. Entender el mecanismo detrás de las articulaciones es la mejor manera de aprender más sobre las operaciones de cada componente que compone el robot.
Tipos de Articulaciones
Fuente: Pinterest
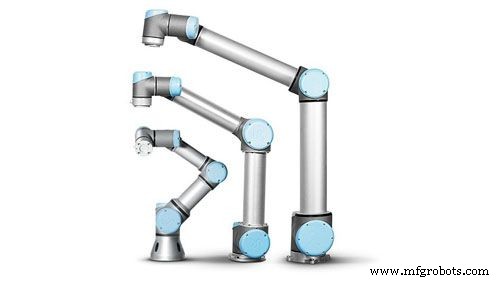
Hay alrededor de 5 tipos de articulaciones que encontrará en cualquier tipo de brazo robótico. Cada articulación está diseñada para una función específica y cambiarlas para otro rol sin la calibración adecuada puede llevar a daños.
Articulaciones Lineales:
Estas también se llaman articulaciones paralelas cuyo movimiento está determinado por movimientos laterales cada vez que el brazo entra en acción. Esto conduce a un movimiento especial llamado movimiento translacional que se ve mejor en la forma en que se mueven los pistones. Las articulaciones lineales son bastante potentes y pueden usarse en brazos robóticos que manejan trabajos pesados como robots de recoger y colocar, entre otros.
Articulaciones de Torsión:
Esta es una articulación que hace uso de movimientos rotatorios para causar movimientos. El movimiento es relativo al eje de rotación, que es directamente perpendicular a los ejes de enlace de entrada y salida. También se llaman articulaciones-t, y se usan comúnmente para robots de perforación que tienen que girar y torcerse a altas velocidades para hacer agujeros en superficies duras.
Articulaciones Ortogonales:
Estas son articulaciones de brazo robótico cuyo movimiento se basa en los enlaces de entrada y salida. En términos sencillos, este es un tipo de movimiento deslizante que es translacional y funciona con un arreglo lineal de articulaciones. En esta configuración, el enlace de salida es directamente perpendicular al enlace de entrada, y esta es la razón detrás del movimiento deslizante translacional que se activa una vez que el brazo robótico cobra vida.
Articulaciones Revolventes:
Estas presentan un movimiento rotacional entre dos enlaces que tienen el eje de enlace de entrada paralelo al eje de rotación, como el resto que tienden a tener una configuración perpendicular. También llamada articulación-V, la articulación revolvente es fácil de confundir con una articulación de torsión, pero sus aplicaciones son muy diferentes en el espacio de manufactura.
Articulaciones Rotacionales:
Estas son articulaciones que son las más adecuadas para manipuladores robóticos ya que son extra precisas en sus movimientos. Los movimientos son provocados por la rotación de los ejes que es perpendicular a los ejes de los enlaces de entrada y salida. Popularmente conocidas como articulaciones tipo R, la articulación rotacional es el tipo que encontrará en configuraciones robóticas rápidas que priorizan la precisión y la velocidad.
Beneficios y Limitaciones de las Articulaciones en Brazos Robóticos
Fuente: Pinterest
Buenas como pueden ser en lo que hacen, los brazos robóticos no están exentos de fallas. Al ser mecánicos, es normal tener algunos fallos mecánicos una vez que se alcanza un cierto umbral de uso. Los siguientes son los beneficios y limitaciones de las articulaciones robóticas.
Beneficios
Libertad de movimiento
Permiten la libertad de movimiento, y esto es lo que hace que los robots industriales sean muy versátiles. Un simple cambio en la programación puede reutilizar un robot de soldadura en uno de pintura sin necesidad de comprar uno nuevo.
Estructura y mantenibilidad
Las articulaciones dan estructura a los robots, lo que a su vez facilita su reparación y mantenimiento. Una vez que ocurre una falla, es fácil rastrearla a una articulación en lugar de hacer conjeturas salvajes.
Flexibilidad
Las articulaciones son flexibles, y esto da a los brazos robóticos la capacidad de girar y torcerse, rotar, subir y bajar. Sin estos movimientos, un brazo robótico no es más que un costoso pedazo de chatarra.
Limitaciones
Puntos de debilidad
Las articulaciones son puntos de debilidad debido a los movimientos constantes. El desgaste que ocurre es donde comienza la mayor parte del daño sufrido por los robots industriales. Es inevitable; lo mejor que se puede hacer es retrasarlo.
Costos de reparación
Es costoso reparar o reemplazar una articulación, especialmente si no está cerca del fabricante original. Encontrar un reemplazo compatible es difícil, y esto podría desacelerar el ritmo de producción ya que nada puede tener lugar incluso cuando falta una sola pieza.
Conclusión
Las articulaciones robóticas son una parte importante de la automatización. A medida que pasa el tiempo, se está volviendo más fácil para los fabricantes cambiar a la automatización a medida que se diseñan robots con mejores articulaciones. Si también busca seguir esa ruta pero está perdido sobre por dónde empezar, visite nuestro sitio web y encontrará toda la información que necesita para tomar la decisión correcta.
Robot industrial
- 12 Aplicaciones Líderes de Robots Industriales: Impulsando Eficiencia y Seguridad
- Atención de máquinas robótica: beneficios, inconvenientes y consideraciones de inversión
- Seguridad en Robots Industriales y Colaborativos: Prioridad Crítica para la Manufactura
- Características Clave de Software Premium de Simulación Robótica para Automatización Exitosa
- Optimice la automatización robótica con el software de simulación avanzado 3DG
- Principales fabricantes de robots industriales 2020: Top 10 clasificados
- Singularidad en Robótica: Guía Completa para Brazos Robóticos Industriales
- Tipos de Articulaciones en Robots: Guía Completa para Automatización Moderna
- Desmintiendo los 3 Principales Mitos sobre la Integración de Robots Industriales
- Automatización robótica: Impulsando eficiencia y crecimiento en la Industria 4.0
- Uniones mecánicas explicadas: tipos, usos y puntos de fallo comunes