



Robots de Seis Ejes, SCARA y Cartesianos: Diferencias Clave Explicadas
Los brazos robóticos están en auge, con muchos fabricantes buscando automatizar tareas para aumentar velocidad y productividad y mejorar precisión. Específicamente, los robots de seis ejes, brazos de ensamblaje/articulados de cumplimiento selectivo (SCARA) y robots cartesianos se encuentran entre los brazos robóticos más utilizados en automatización industrial. Con varios tipos de brazos robóticos en el mercado, es importante conocer las capacidades y diferencias entre ellos para seleccionar el mejor robot para su aplicación.
¿Qué es un Robot de Seis Ejes?
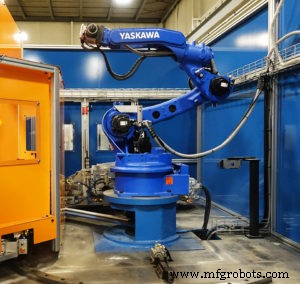
Los robots de seis ejes se montan sobre un pedestal y ofrecen el mayor movimiento direccional y control de los tres robots. Los seis ejes permiten que el brazo del robot se mueva en los planos X, Y y Z, así como posicionarse usando movimientos de giro, cabeceo y guiñada.
Debido a su mayor flexibilidad, los robots de seis ejes son ideales para una mayor variedad de aplicaciones, incluyendo, entre otras, aquellas que requieren:
- Soldadura
- Paletizado
- Atención de máquinas
¿Qué es un Robot SCARA?
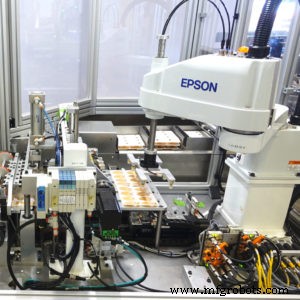
Los robots SCARA a menudo se comparan con un brazo humano. Montados sobre un pedestal, su envolvente de trabajo circular se crea mediante movimientos de cuatro ejes: planos X, Y y Z, con un cuarto eje theta al final del plano Z para rotar la herramienta de extremo de brazo. Esto permite que los SCARA se muevan con mayor flexibilidad en un plano horizontal.
Los robots SCARA son ideales para aplicaciones que requieren movimientos punto a punto rápidos, repetibles y articulados, incluyendo, entre otros:
- Paletizado y despaletizado
- Carga y descarga de máquinas
- Ensamblaje de piezas pequeñas
¿Qué es un Robot Cartesiano?
Los robots cartesianos, también conocidos como robots pórtico, trabajan desde una cuadrícula superior, usando motores y actuadores lineales para posicionar una herramienta. La envolvente de trabajo de un robot cartesiano es rectangular, cuyo tamaño está determinado por la cuadrícula. Si hay suficiente espacio superior disponible, la cuadrícula puede ser muy grande si se necesita.
Los robots cartesianos tienen tres movimientos direccionales: X, Y y Z. Su rigidez permite que estos robots sean muy precisos, por lo que los robots cartesianos son ideales para inserciones en línea recta y muchas aplicaciones de manipulación de materiales.
Seis Ejes vs. SCARA vs. Cartesiano: Elegir el Mejor Robot
Los robots de seis ejes, SCARA y cartesianos proporcionan excelentes soluciones para pick and place, ensamblaje, empaquetado y más. Sin embargo, como se describe arriba, cada tipo de robot tiene sus características y ventajas únicas, y elegir el mejor tipo de robot afecta tanto el costo como la tasa de éxito del diseño. Aquí hay algunas consideraciones al elegir un robot para su aplicación.
Capacidad de Carga
La carga máxima (o el peso que un brazo robótico puede levantar) varía de robot a robot. Al comparar brazos robóticos, es importante que la capacidad de carga de un robot exceda el peso total de la carga. Debido a que todas las articulaciones en los robots SCARA y de seis ejes están ubicadas al final del brazo, estos robots tienen capacidad de carga limitada y son más adecuados para ensamblaje de piezas pequeñas. Por otro lado, los robots cartesianos tienen una mayor carga útil debido a su cuadrícula superior y, por lo tanto, pueden proporcionar mejor accesibilidad a piezas más grandes.
Orientación
La orientación es otro factor a considerar al elegir entre robots cartesianos, SCARA y de seis ejes. En este caso, la orientación tiene dos significados:
- Cómo se monta el robot
- Cómo el robot mueve las piezas
Ambos deben alinearse al elegir un robot. Por ejemplo, un robot cartesiano, que se monta en el techo, puede ser más adecuado para una aplicación donde solo se necesitan unos pocos movimientos y hay poco espacio en el suelo. Para manipulación de piezas más compleja que requiere un rango de movimiento más amplio, un robot SCARA o de seis ejes, que puede rotar piezas en varios ángulos y posiciones, puede ser más adecuado para la aplicación.
Velocidad y Distancia
El tipo de brazo robótico que se integre afectará los tiempos de ciclo, por lo que es importante que las calificaciones de velocidad de un robot se correlacionen con sus objetivos de producción y productividad. Como regla general, los robots cartesianos tienden a usarse más comúnmente para aplicaciones de manipulación de materiales y ensamblaje de alta velocidad en comparación con los robots SCARA y de seis ejes. Además, debido a su cuadrícula superior, los robots cartesianos son más ideales para mover piezas a distancias más largas, mientras que los robots SCARA y de seis ejes están más limitados en un pedestal.
Expertos en Integración Robótica
En Steven Douglas Corp, evaluamos cada nuevo proyecto e integramos la mejor tecnología robótica para la aplicación. Como integradores robóticos para FANUC, Epson, Yaskawa/Motoman y muchos más, nuestro equipo de ingeniería de control tiene amplia experiencia y formación para recomendar, implementar y programar con éxito el robot óptimo para su pieza y aplicación. Contacte a SDC hoy para discutir su próximo proyecto de automatización. Mientras tanto, eche un vistazo a algunos de nuestros proyectos anteriores.
Robot industrial
- Entendiendo WEDM-LS, WEDM-MS y WEDM-HS: Diferencias clave explicadas
- Industria 4.0 vs Industria 5.0: Qué Cambia y Por Qué Importa
- Forja, estampado y fundición: Entendiendo sus diferencias clave
- Fabricación Metálica vs. Soldadura Metálica: ¿Qué los Diferencia?
- Robots Autónomos vs. HMI: Entendiendo las Verdaderas Diferencias en la Fabricación Moderna
- Automatización de Procesos Robóticos vs. Automatización de Pruebas: Diferencias Clave e Impacto Empresarial
- Entendiendo Motores DC vs AC: Diferencias Clave y Guía de Compra
- Entendiendo Presión vs. Caudal en sistemas de aire comprimido
- Entendiendo SCFM, ACFM e ICFM: Métricas clave de caudal en compresores de aire
- Sensores vs. Transductores: Diferencias Claras y Aplicaciones Prácticas
- Cloud vs. Virtualización: diferencias clave e impacto empresarial