



Robots colaborativos: decida si los cobots son adecuados para su negocio
Los robots colaborativos están diseñados para trabajar junto a humanos, aumentando la automatización y la productividad. Aprenda cómo y por qué los cobots podrían impactar su negocio.
Los robots colaborativos (cobots) son un tipo relativamente nuevo de robot en la industria de la automatización industrial. A pesar de esto, están arrasando en la industria. Aprenderá los fundamentos de los robots colaborativos a través de los siguientes temas:
- ¿Qué es un robot colaborativo?
- ¿Qué industrias usan robots colaborativos?
- Aplicaciones para robots colaborativos
- Cuándo (y cuándo no) automatizar con robots colaborativos
- Consideraciones de coste
Comprobación de precio de cobot: Obtenga cotizaciones de proveedores sobre robots colaborativos gratis vía HowToRobot.com
¿Qué es un robot colaborativo?
El robot colaborativo fue desarrollado y lanzado alrededor del cambio de siglo. Su propósito es realizar tareas automatizadas alrededor de operadores humanos. Esto difiere de otros robots industriales estacionarios. Esos robots están destinados a estar aislados de los humanos. Esto se logra usando barreras físicas y otros dispositivos de seguridad. Los robots colaborativos incluyen funcionalidad única para hacerlos apropiados para trabajar alrededor de personas. Estas características pueden incluir cosas como:
- Limitaciones de velocidad
- Limitaciones de capacidad de carga
- Detección de fuerza
Técnicamente, los robots colaborativos podrían venir en cualquier forma de robots. Sin embargo, el diseño de seis ejes es la forma en que casi todos los robots colaborativos están disponibles comercialmente. Este diseño hace que el robot colaborativo esté listo para una amplia gama de aplicaciones.
Los robots colaborativos tienen algunas diferencias marcadas con el robot industrial de seis ejes. Están diseñados para trabajar alrededor de personas, a diferencia del tipo industrial. Además, los robots colaborativos son más fáciles de interactuar para no expertos. Esto incluye reprogramar y ajustar parámetros en el robot. El entorno de desarrollo es típicamente gráfico e intuitivo. Esto se opone al entorno de desarrollo más complejo de los robots industriales.
Los cobots también son ligeros comparados con sus primos industriales. Esto les permite emparejarse con robots móviles para realizar tareas en entornos dinámicos. Un cobot podría estar realizando una tarea de atención de máquina por un período. Luego, cuando se necesita en otro lugar, el robot móvil transportará el cobot a otra área. En este punto, puede realizar su siguiente tarea. Esto da al cobot mucha más flexibilidad para tener impacto en su entorno de fabricación.
Los cobots tienen estrictas limitaciones de diseño definidas por la Organización Internacional de Normalización (ISO). Así que puede estar seguro de que, de marca en marca, hay un nivel base de "colaboración" y especificaciones de seguridad que se respetan.
ISO define 4 tipos de modos de operación de robots colaborativos:
1. Limitación de potencia y fuerza
Este método establece limitaciones de fuerza mediante un sistema de retroalimentación de fuerza. Esto significa que si el robot contacta con una persona u objeto, detendrá su movimiento. Considerando la inercia del robot, su fuerza y velocidad necesitan limitarse para detenerse según sea necesario. La "velocidad colaborativa" se define como no más de 250 mm por segundo. Debe notarse que esto no significa que no haya peligro al usar un robot colaborativo. Cada aplicación es única. Una evaluación de riesgos debe realizarse y aplicarse correctamente para garantizar un entorno de trabajo seguro.
Necesita realizar una evaluación de riesgos para cualquier tipo de robot en toda su aplicación y al redestinarlo a una nueva estación o tarea. En resumen, consiste en evaluar los riesgos y abordarlos.
La Limitación de Potencia y Fuerza es el modo de operación de cobot más común. Permite el espacio de trabajo más cercano entre operadores humanos y robóticos. Este modo soporta limitaciones mínimas de productividad o interrupciones. Este método tampoco requiere equipo externo para ser funcional. Esto es porque el sistema de retroalimentación de fuerza es inherente al robot. Este sistema es una combinación de hardware y programación.
2. Monitorización de velocidad y separación
Este método usa equipo sensor para monitorizar el área circundante. Esto se hace para controlar el movimiento del robot. Esta área a veces se denomina envolvente de trabajo extendida. Generalmente, este equipo monitoriza el área en busca de humanos o equipos. A medida que un operador o carretilla se acerca a la celda de trabajo, el robot reaccionará en consecuencia. Se ralentizará, restringirá su rango de movimiento, o ambos hasta que el humano u objeto entre en la zona de parada. En este punto, el robot detendrá todo movimiento. Una vez que la obstrucción es removida de la zona definida, el robot volverá a moverse. Este tipo de colaboración humano-robot también puede implementarse con robots industriales.
3. Guiado manual
El guiado manual es esencialmente la operación remota de un robot por un operador con el uso de un módulo de control. Esto se ve a menudo en aplicaciones de elevación para materiales pesados y peligrosos. Tradicionalmente requería que un operador tomara el control del movimiento.
Esta tecnología ahora se utiliza en la capacidad de "enseñanza manual". Esta funcionalidad viene con muchos robots colaborativos modernos. Un operador puede guiar manualmente el robot usando controles en el robot para enseñar pasos en un proceso. Un robot industrial necesitaría un dispositivo de detección de fuerza para tener capacidad de enseñanza.
4. Parada monitorizada de seguridad
La parada monitorizada de seguridad es un modo de colaboración que vemos a menudo, incluso para robots industriales. Siempre que un humano entra en el área de trabajo del robot, este se detiene completamente. Sistemas como cortinas láser, paradas de emergencia, cerraduras especiales en las puertas de la celda se usan para detectar si un humano entra en el área. Los equipos de mantenimiento también usan este modo de colaboración para trabajar en los robots.
Muchos robots colaborativos despliegan más de uno de estos métodos. Esto les permite ser flexibles y operar en entornos dinámicos. Debe notarse que cada aplicación es única. Una evaluación de riesgos debe realizarse y aplicarse correctamente para garantizar un entorno de trabajo seguro sin importar el tipo de robot.
¿Qué industrias usan robots colaborativos?
Los robots colaborativos tienen una amplia gama de aplicaciones en muchas industrias diferentes. Gracias a su diseño de propósito general. Las industrias que comúnmente aprovechan la tecnología cobot incluyen:
- Envase y embalaje
- Farmacéutica
- Alimentación y bebidas
- Electrónica
- Logística
- Metales
- Plásticos
- Automoción
- Aeroespacial
Los cobots se pueden encontrar en casi cualquier industria importante. Su diseño incluye características que permiten una amplia gama de aplicaciones. ¿Está listo para empezar a buscar soluciones para su aplicación o industria? Puede visitar HowToRobot para comenzar a recibir cotizaciones de varios proveedores diferentes. Ahorre tiempo y esfuerzo usando nuestra red para que trabaje para usted.
Aplicaciones para robots colaborativos
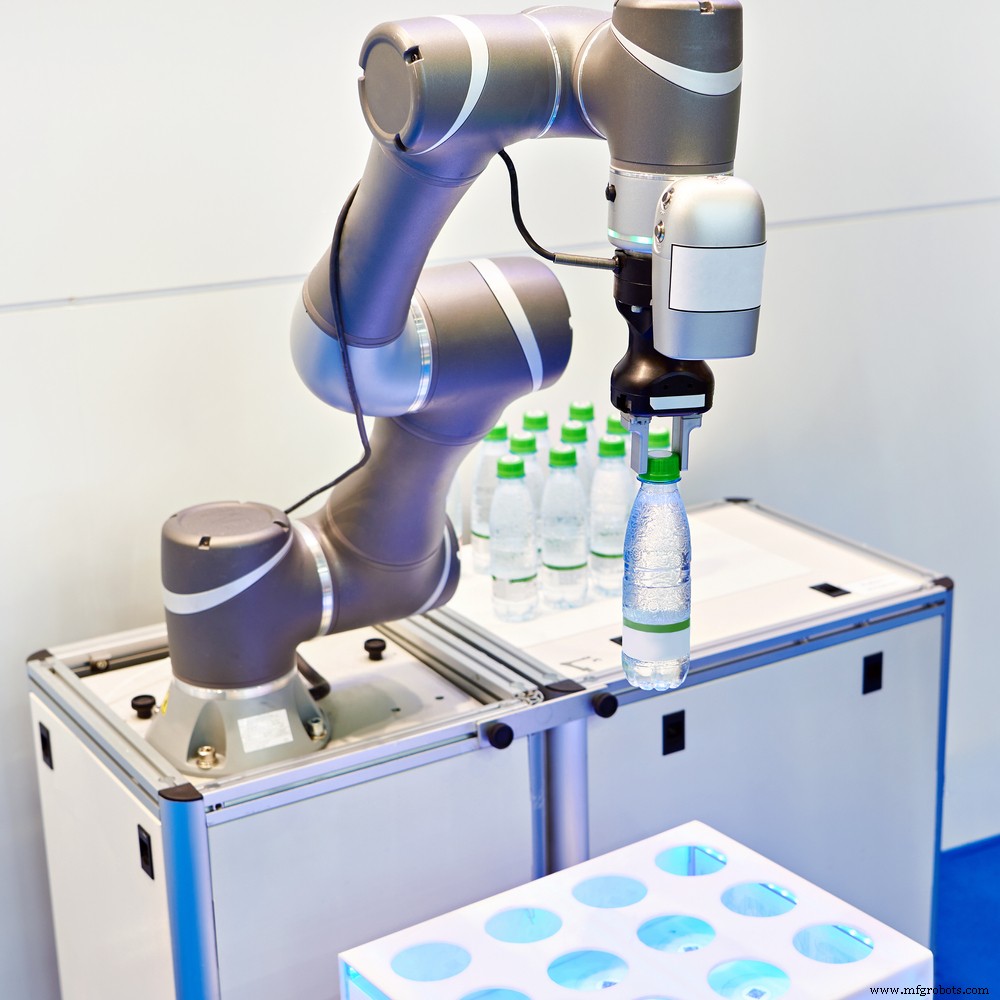
Ha aprendido que los robots colaborativos se encuentran comúnmente en varias industrias diferentes. ¿Qué tipos de tareas se asignan a los cobots? Estas aplicaciones incluyen:
- Tareas pick-and-place
- Montaje y desmontaje
- Manipulación de materiales
- Soldadura
- Soldadura de PCB
- Inspección
- Dispensado
- Atención de máquinas
Notará que esta es una amplia gama de aplicaciones. Esta es una de las ventajas de los robots colaborativos. Son una pieza de tecnología versátil. Pueden desplegarse y re-desplegarse para realizar muchas tareas diferentes en una sola instalación.
Los robots colaborativos tienen fortalezas que los hacen una buena opción para muchas aplicaciones. Por un lado, tienen sistemas internos que los hacen apropiados para trabajar alrededor de personas. Además, comparten el diseño de seis ejes con el robot industrial de seis ejes. Esto les da un buen equilibrio de velocidad, rango de movimiento y capacidad de carga. La libertad de movimiento del diseño de seis ejes aporta ventajas específicas. Su excelente rango de movimiento no le limitará de realizar aplicaciones específicas. También son enseñables. Esto significa que un operador puede guiar manualmente el robot a través de su tarea para enseñarle. A partir de este punto, el robot puede realizar esta tarea repetidamente. Si la tarea cambia, puede re-enseñarse y re-desplegarse.
Por supuesto, los cobots no son adecuados para todas las aplicaciones. El factor principal son esas mismas características que les permiten trabajar alrededor de personas también limitan su capacidad para realizar algunas tareas. Por ejemplo, considere una tarea que requiere alta velocidad y gran capacidad de carga. Esto podría ser una aplicación de montaje automotriz de alto volumen. El cobot no sería la opción óptima aquí. Esto es porque su menor capacidad de carga limitará su capacidad para maniobrar la carga. Esto hará que el robot falle durante la operación. El fallo causará interrupciones en el flujo de trabajo y detendrá la línea. Además, la velocidad necesaria para maximizar el rendimiento podría no ser alcanzable con un cobot. Sus menores velocidades podrían dejar ganancias de eficiencia sin realizar. En este caso, un robot industrial tradicional de seis ejes sería la mejor opción. Entonces, ¿cuándo debería buscar automatizar con un robot colaborativo?
Cuándo (y cuándo no) automatizar con robots colaborativos
Como ha aprendido, los cobots tienen muchas aplicaciones y ventajas. ¿Cómo sabe si su aplicación es adecuada para automatización con un cobot? Buenos candidatos de proyecto para cobots incluyen algunas de las siguientes características:
- Los técnicos tienen poca experiencia con robots
- El control de calidad es clave
- La tarea podría cambiar en el futuro
- La tarea requiere colaboración con trabajadores humanos
- La tarea no es de alta velocidad y no requiere gran fuerza
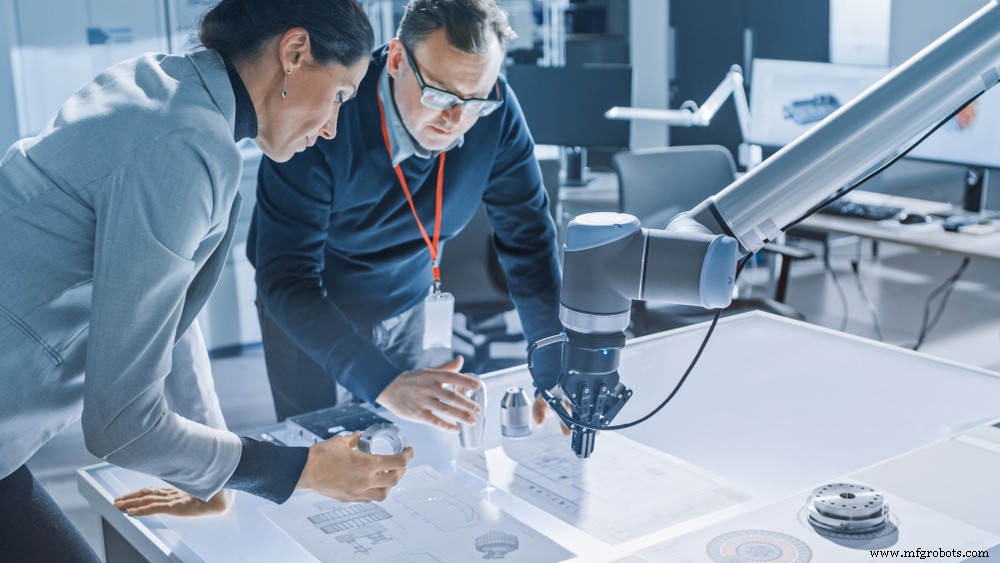
Los técnicos tienen poca experiencia con robots
Los robots son equipos complejos. Como tales, requieren técnicos experimentados para operarlos y mantenerlos. Una gran parte de esta experiencia está en la reprogramación. Los cobots tienen la capacidad de ser controlados de forma simple e intuitiva. Su interfaz de programación es mucho más accesible para el profano. Esto significa que operadores y técnicos menos experimentados pueden operar y reprogramar este equipo. Aunque las tareas de nivel de entrada son fáciles y accesibles para personas menos experimentadas, estas tecnologías pueden escalarse hasta la complejidad y eficiencia de sus primos robots industriales. Por eso, su equipo debería seguir buscando expertos de quienes aprender. Entonces desarrollarán sus habilidades de programación y desplegarán celdas robóticas más completas.
El control de calidad es clave
Como muchos otros tipos de robots, los cobots son repetibles y precisos. Esto es especialmente cierto comparados con sus contrapartes humanas. Por esto, las aplicaciones de alta precisión pueden ser buenos candidatos para automatización con cobots. Los errores de control de calidad conducen a productos que funcionan mal o son inaceptables. Esto a menudo significa procesos de producción menos eficientes. Son ingresos perdidos para su negocio. La robótica en general ayuda a reducir estos problemas. Lo logran debido a su naturaleza precisa y programable. Los cobots se despliegan comúnmente en estas aplicaciones.
La tarea podría cambiar en el futuro
Los cobots tienen la capacidad única de ser fácilmente "enseñados" tareas. Los técnicos inexpertos a menudo encuentran la herramienta de enseñanza manual útil al empezar. Sin embargo, el verdadero valor en la reutilización del cobot reside en la interfaz de programación. Su programación gráfica la hace fácil de entender para quienes son nuevos y no entrenados en robots. Esto significa que si una tarea cambia ligeramente, el programa del cobot puede cambiarse rápida y fácilmente. Esto reduce enormemente la frecuencia con la que llama a un integrador para reprogramar. Esta reducción de costes conduce a más ingresos en su bolsillo y un retorno de inversión más rápido.
¿Aún no está seguro si su tarea requiere un cobot? La red de asesores de HowToRobot le conecta con expertos de la industria que pueden examinar su aplicación y ayudar a determinar la solución adecuada para usted.
La tarea requiere colaboración con trabajadores humanos
La característica definitoria de los robots colaborativos es su capacidad para trabajar con personas. Ciertas tareas pueden optimizarse incluyendo algo de automatización con trabajo humano. Los robots son buenos manejando tareas simples y mundanas. Las personas destacan en tareas que incluyen características como toma de decisiones complejas. Combinar ambos para trabajar juntos aprovecha las fortalezas de ambos. Su rendimiento de esta manera supera lo que cualquiera podría hacer solo. Esta optimización maximiza su potencial de producción. Esta mayor eficiencia proporciona mayores ingresos y retorno de inversión.
La tarea no es de alta velocidad y no requiere gran fuerza
Las principales limitaciones de los robots colaborativos se encuentran en las especificaciones de fuerza y velocidad. Esto es por diseño debido a su enfoque centrado en el humano. Las tareas que requieren mecánica de alta velocidad son malos candidatos para robots colaborativos. Esto incluye tareas como pick-and-place de alto volumen o montaje. Desplegar un cobot en estas aplicaciones podría dejar ganancias de eficiencia sin realizar en la mesa. Además, las limitaciones de carga obstaculizarán la capacidad del cobot para asumir todas las tareas. Tareas pesadas como aplicaciones de manipulación de grandes materiales pueden no ser posibles para un cobot. Los robots industriales tradicionales serían una mejor opción para estas aplicaciones.
Las aplicaciones de cobots suelen estar dentro de la capacidad de fuerza y velocidad de los humanos. Sin embargo, los cobots proporcionan mayor tiempo de actividad que los humanos. Los robots no requieren descansos, cambios de turno ni días de enfermedad. También proporcionan mayor consistencia. Esto es porque no sufren fatiga ni lesiones por mover cargas a velocidad. Esto proporciona mayor potencial de eficiencia y rendimiento que los operadores humanos solos.
La realidad sobre los cobots
Los cobots están cambiando la industria de la robótica y aún pueden ser mal entendidos. Sus limitaciones de rendimiento y mayor precio pueden crear dudas sobre su uso en el mercado. Por su creciente presencia en los últimos años, entendimos que la "facilidad de uso" es el principal motor de crecimiento y mayor accesibilidad para PYMES. Han abierto un nuevo mercado para la robótica, el que no tiene recursos para automatización compleja. Aunque la colaboración "real" humano-robot es rara hoy, los cobots han abierto el mundo a nuevas posibilidades; robots más fáciles de aprender y usar y futura verdadera colaboración humano-robot. Dicho esto, el futuro aún está por escribirse.
Consideraciones de coste
El coste del equipamiento es siempre un factor importante en el cálculo del ROI. Puede sorprenderle saber que los robots colaborativos a menudo son más caros que un brazo de robot industrial comparable. Sin embargo, los robots industriales conllevan costes secundarios más pesados. Estos a menudo son innecesarios para aplicaciones colaborativas. Por ejemplo, los robots industriales siempre requerirán equipamiento de seguridad adicional. Este equipamiento de seguridad incluye cosas como:
- Cortinas de luz
- Escáneres de seguridad
- Vallas
- Escudos
- Botones de parada de emergencia
Además, el tipo industrial no colaborativo es más difícil de integrar. Esto se debe en gran parte a su entorno de programación más complejo. Estos robots requerirán técnicos y programadores experimentados para instalar y configurar. Los costes de mantenimiento también son más altos para robots industriales. Los robots industriales a menudo son más caros después de la integración comparados con robots colaborativos. Esto es así incluso si el cobot por sí solo es inicialmente más caro. Un coste razonable para un cobot promedio en una aplicación estándar será alrededor de 35k - 60k USD.
Ha aprendido algunos de los muchos usos de los robots colaborativos en la industria. ¿Cómo sabe si esta inversión es adecuada para usted? ¿Qué retornos podría ganar? La Calculadora de Inversión de HowToRobot le permite estimar ahorros e identificar áreas de mejora en su planta, analizar costes y calcular su ROI.
Robot industrial
- El FEM revela los cobots como el futuro de la fabricación
- Impulsando la innovación: Cómo la robótica colaborativa transforma la manufactura
- Entendiendo los Cobots: Robots Colaborativos que Mejoran Seguramente la Fuerza Laboral Humana
- Elegir la Máquina CNC Ideal: Guía Práctica
- Cómo los Robots Colaborativos Revolucionan la Seguridad y Eficiencia en la Fabricación
- Elegir el Efector Final Adecuado: Impulsando el Rendimiento del Robot Industrial
- Robots colaborativos (cobots) explicados: Impulsando la eficiencia en mecanizado CNC y manufactura
- Sirviendo el futuro: cómo los robots transforman la industria de servicios
- Elegir las patas niveladoras ideales para muebles y maquinaria
- Cómo elegir guías de cajón correctas: guía completa
- Cobots: Moldeando la Próxima Generación de Robótica Avanzada en Manufactura