



Construye una Máquina CNC Compacta con Piezas Esenciales – Tutorial de Grabadora Láser DIY
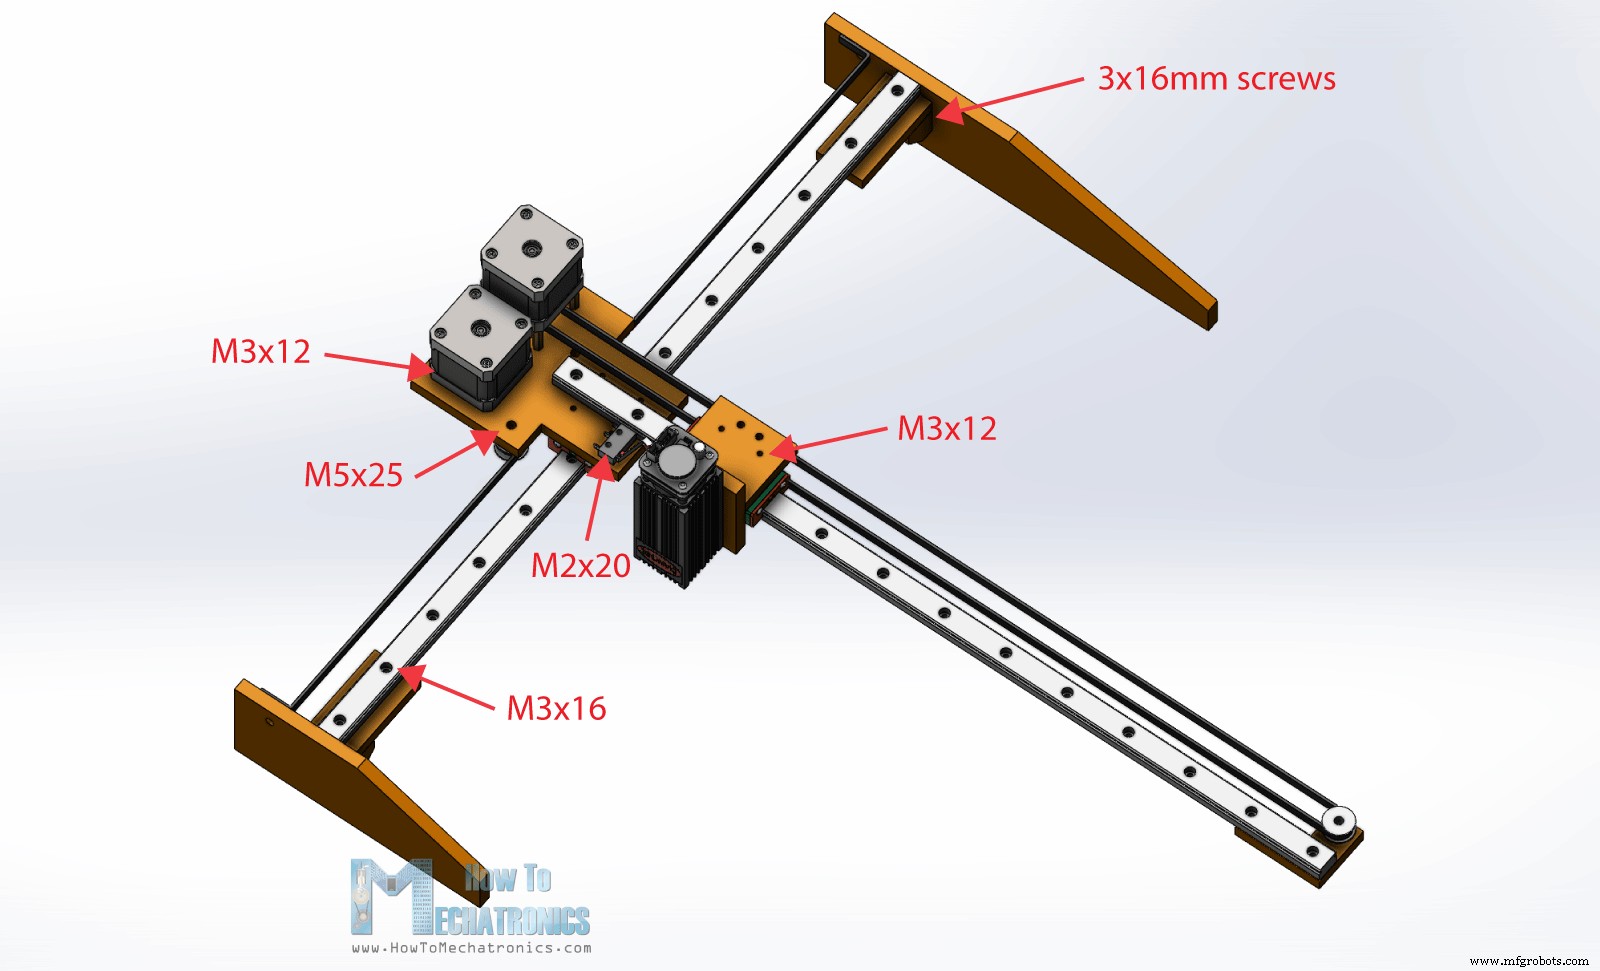
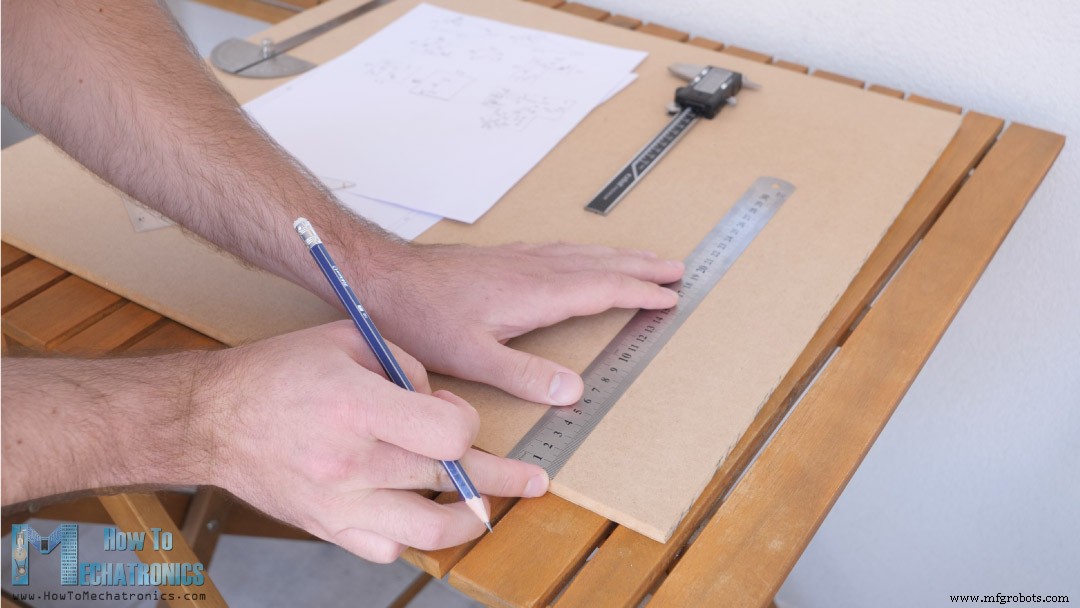
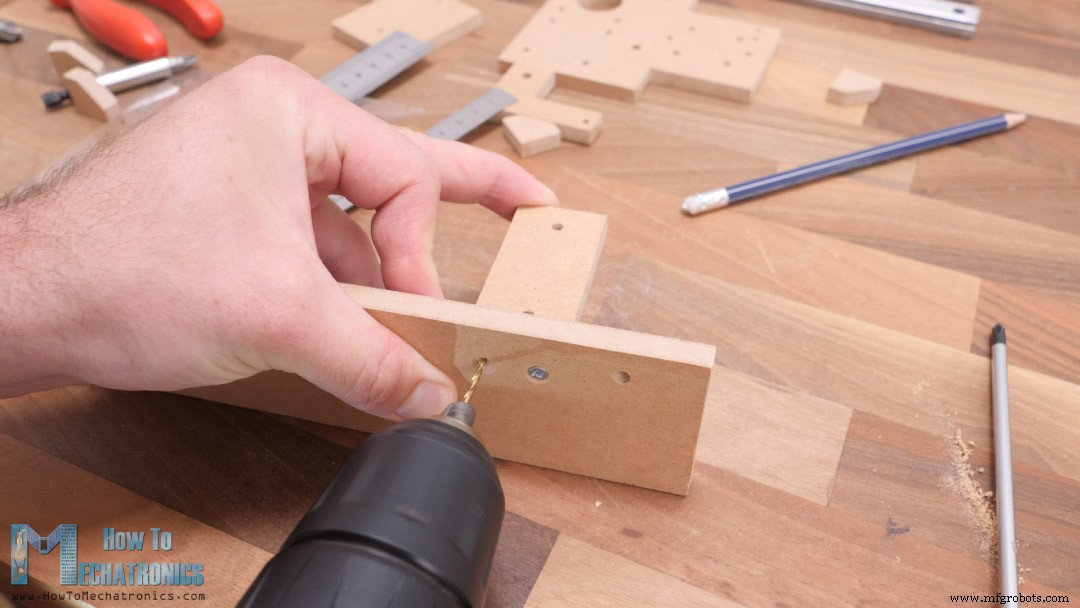
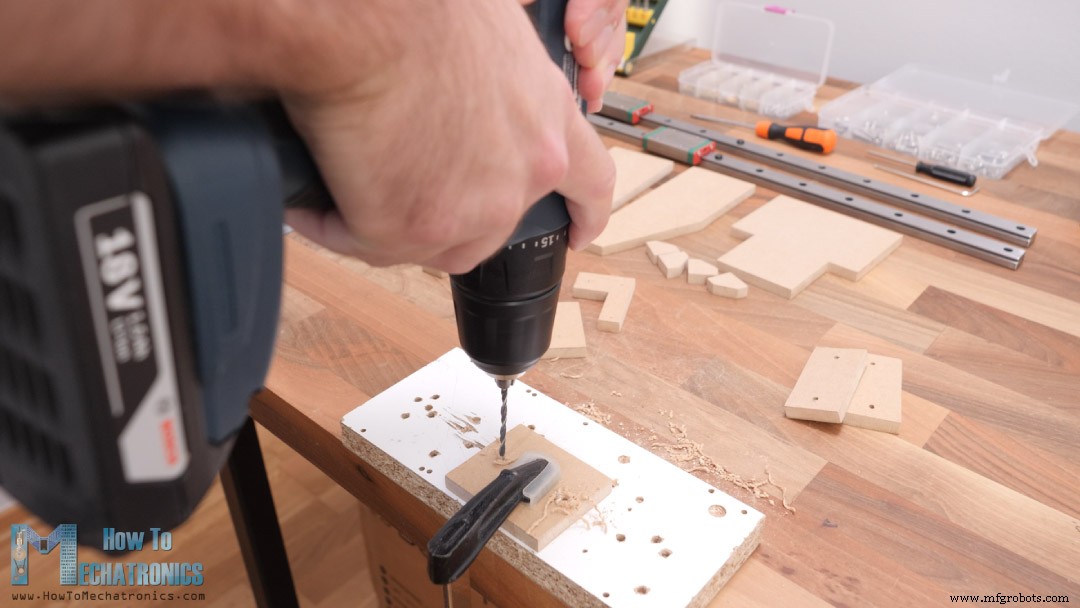
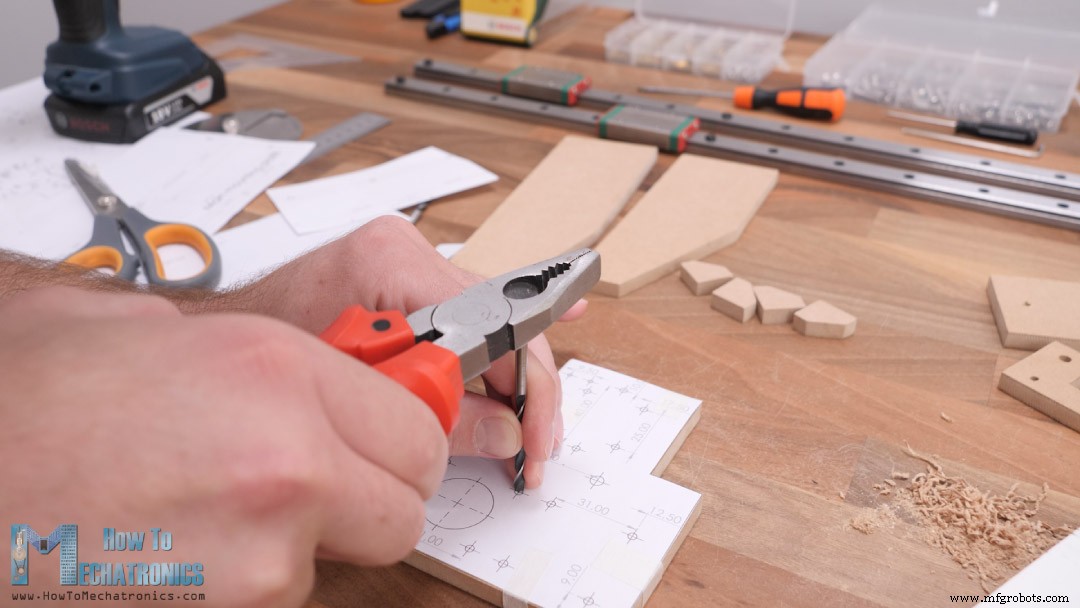
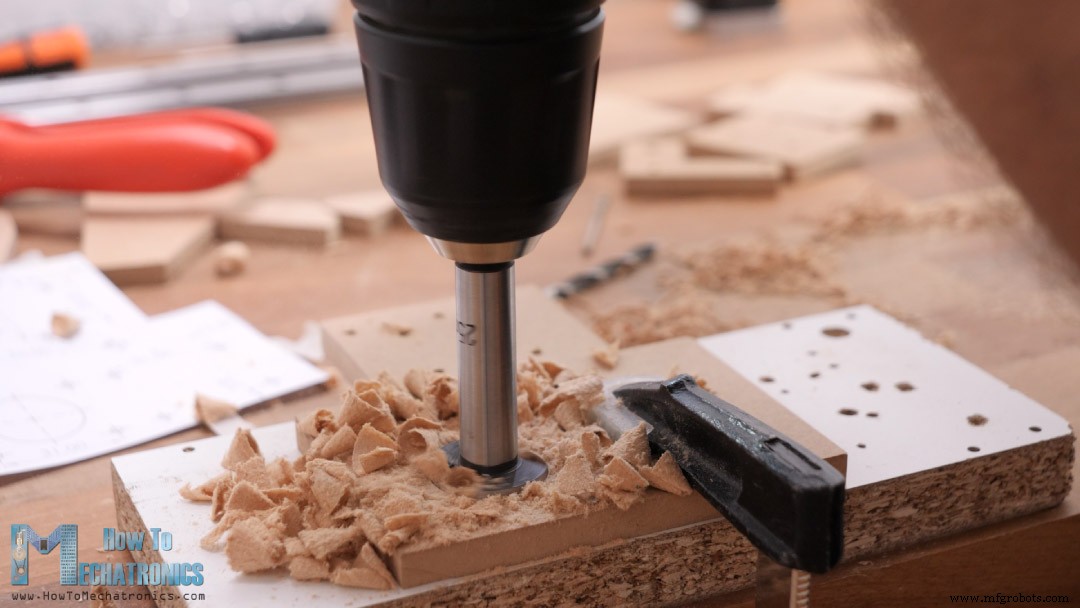
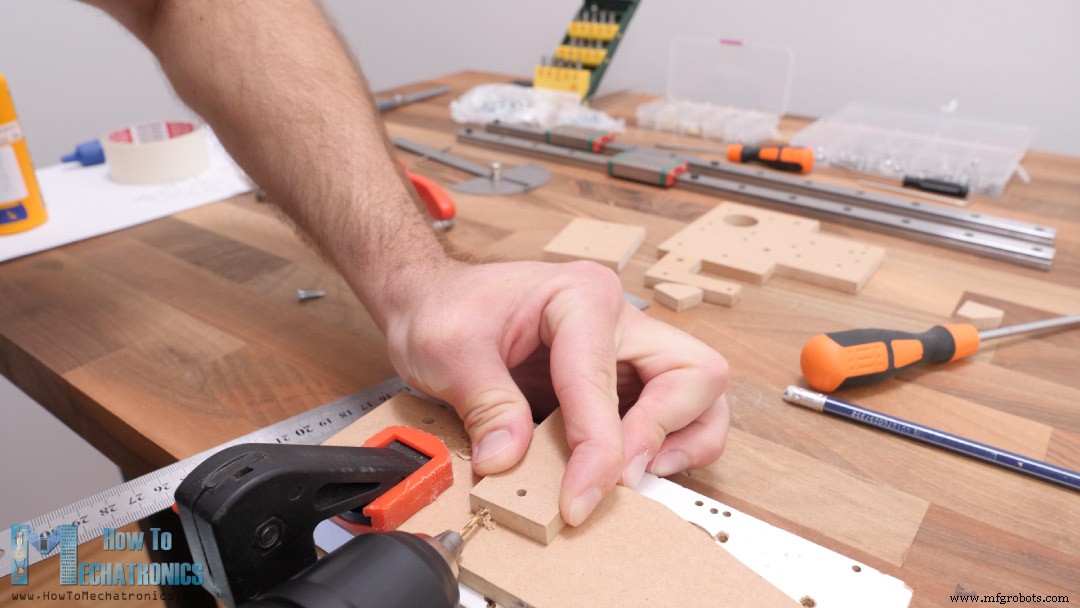
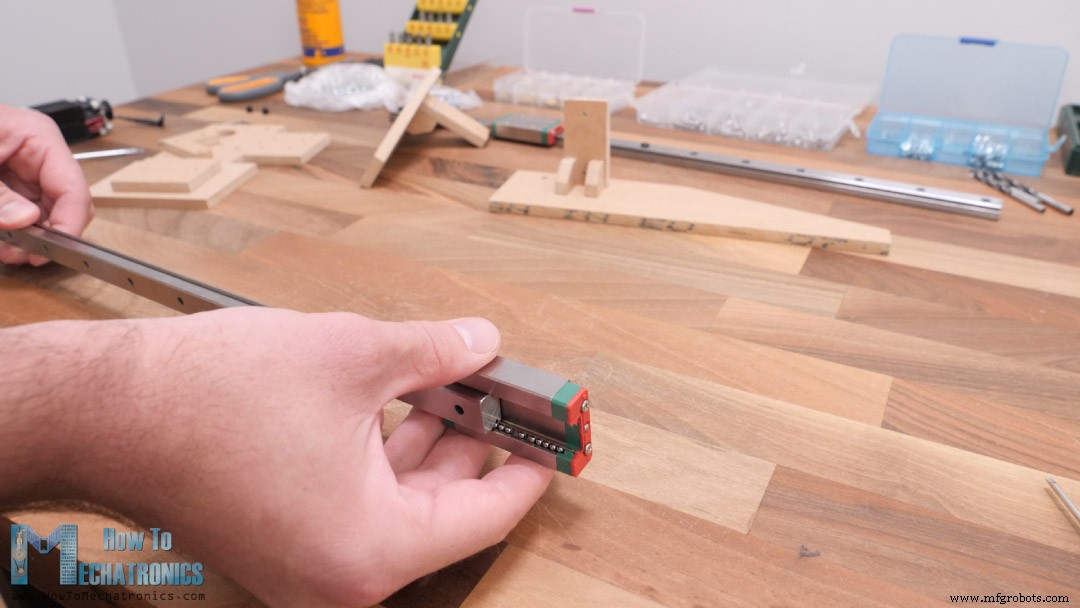
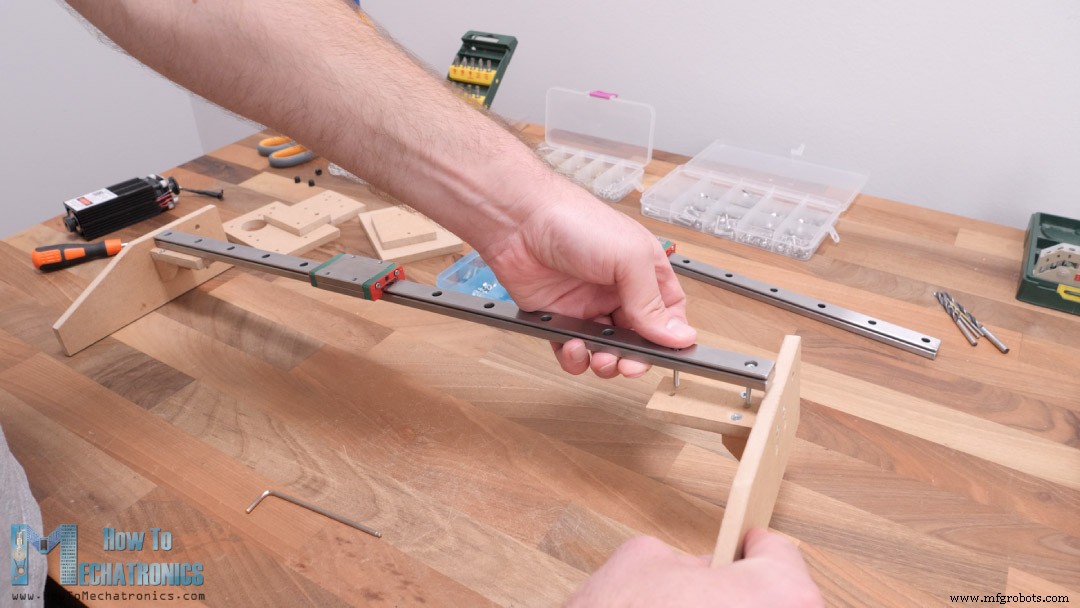
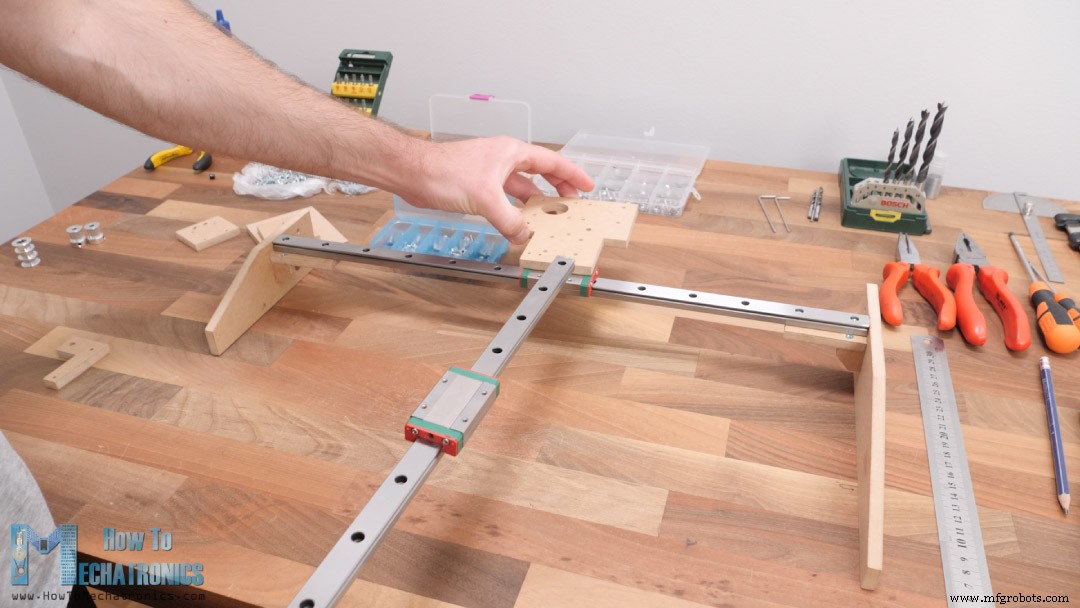
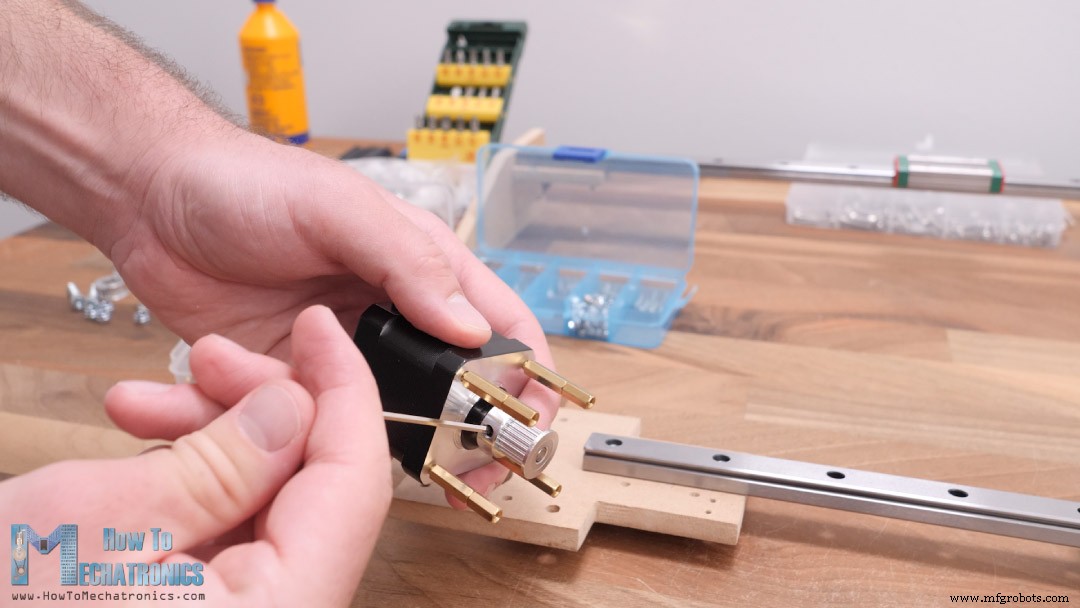
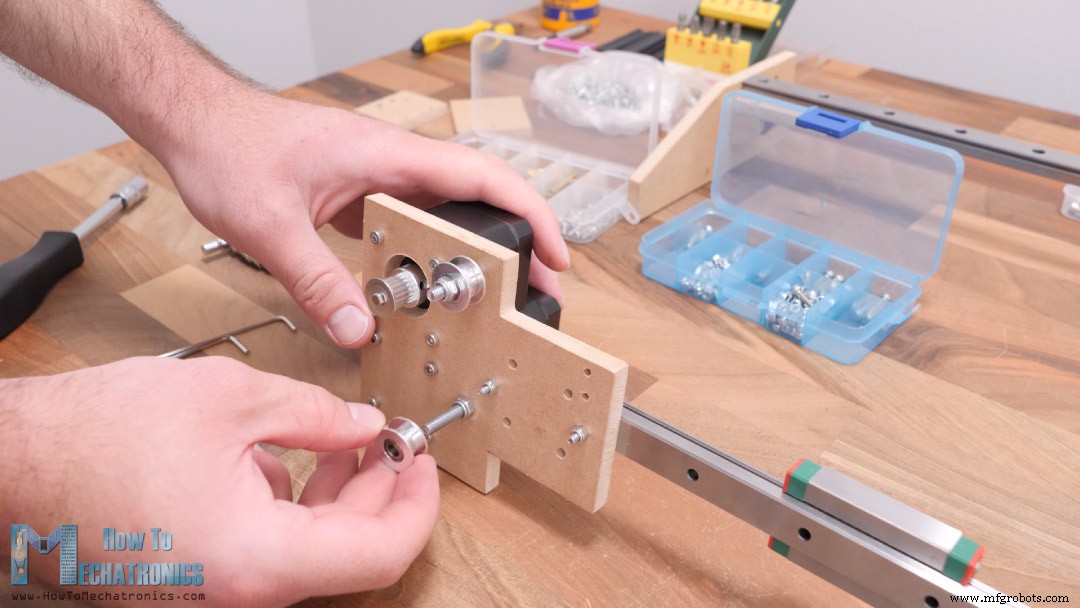
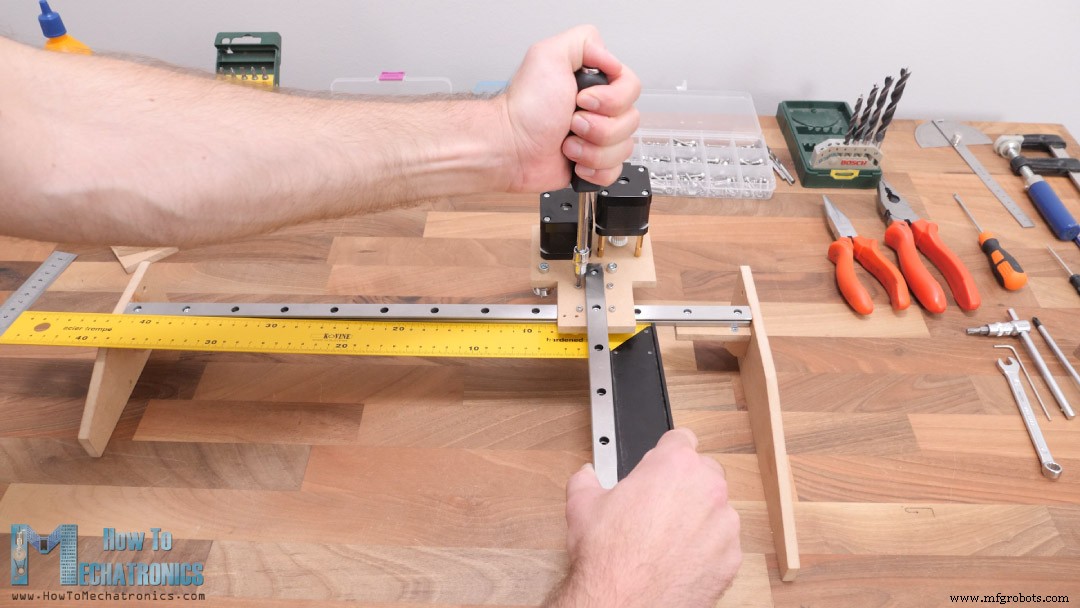
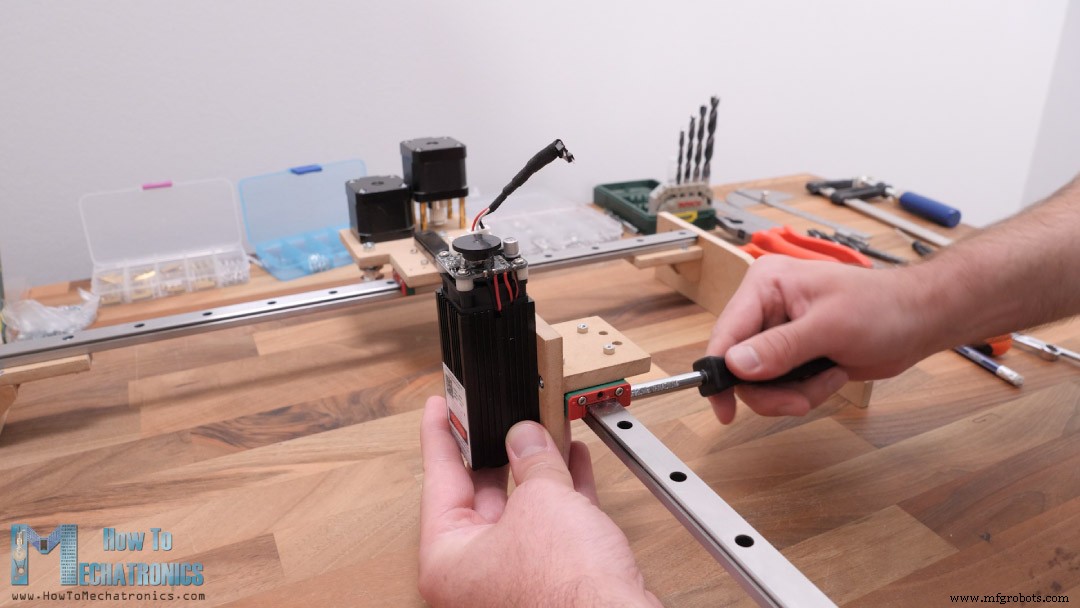
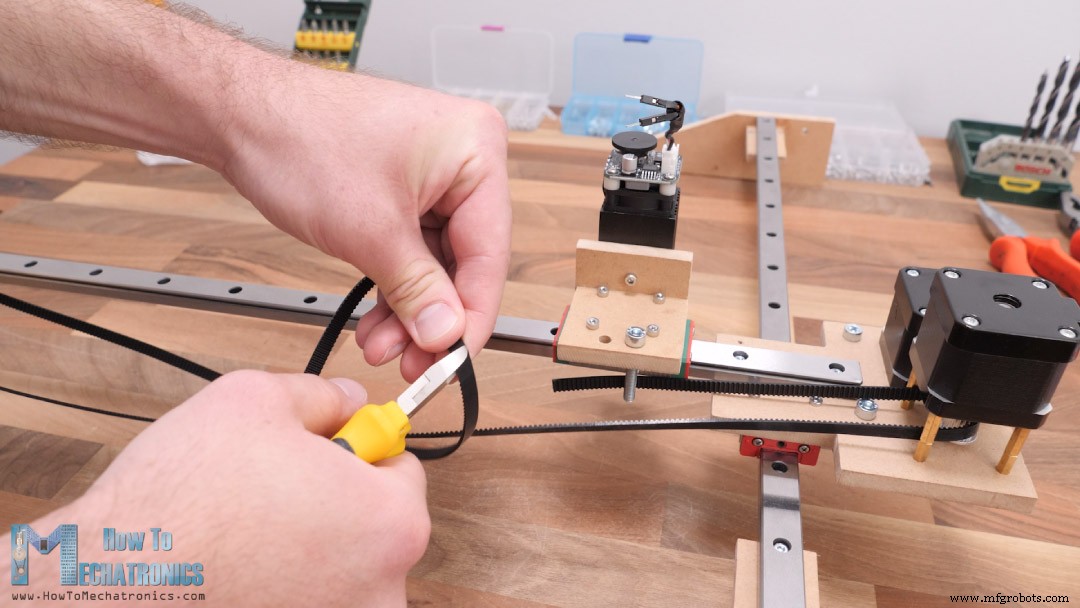
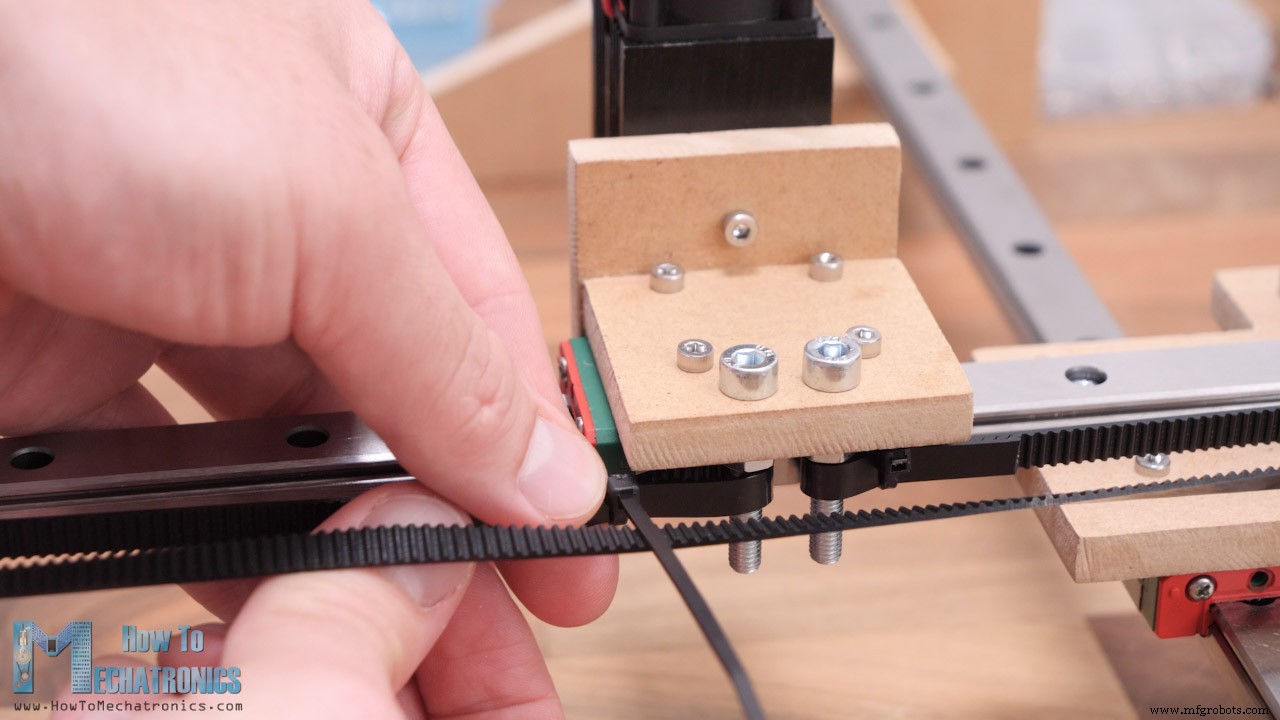
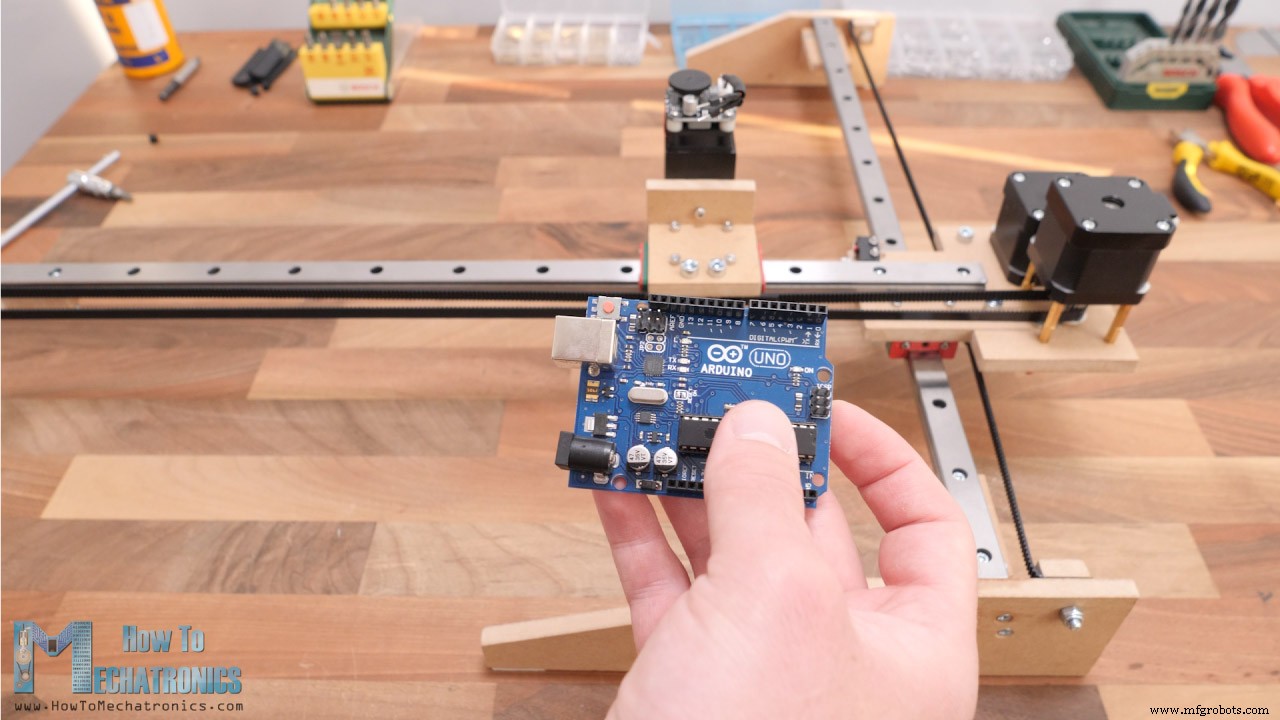
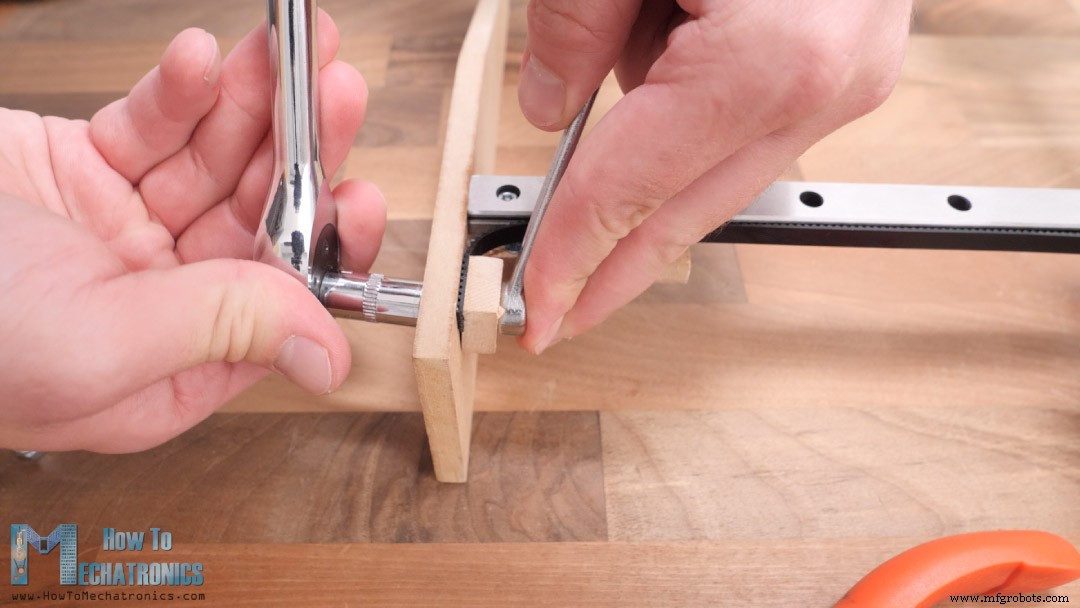
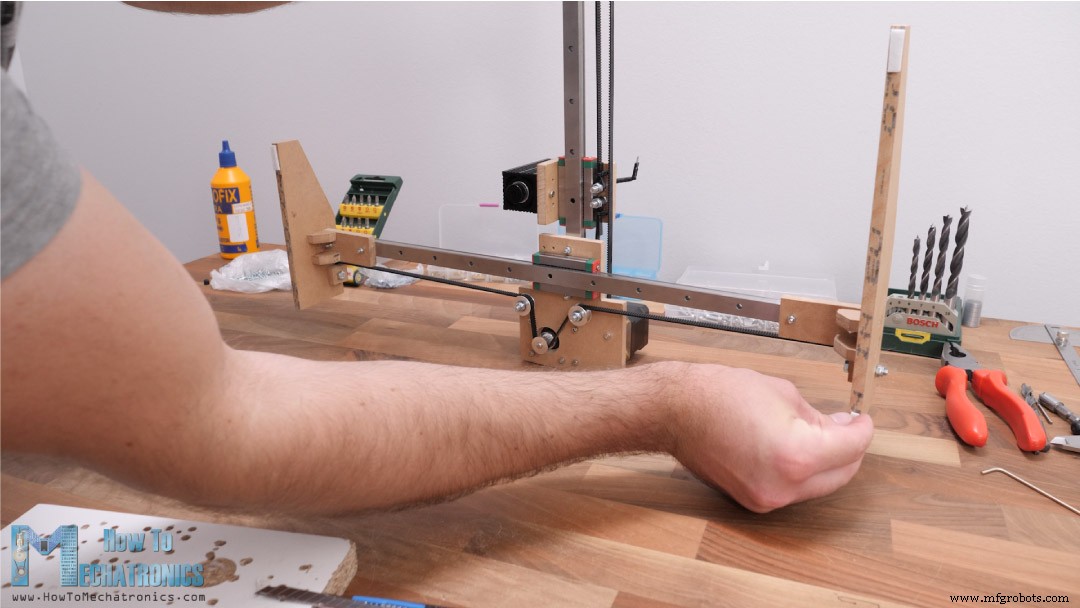
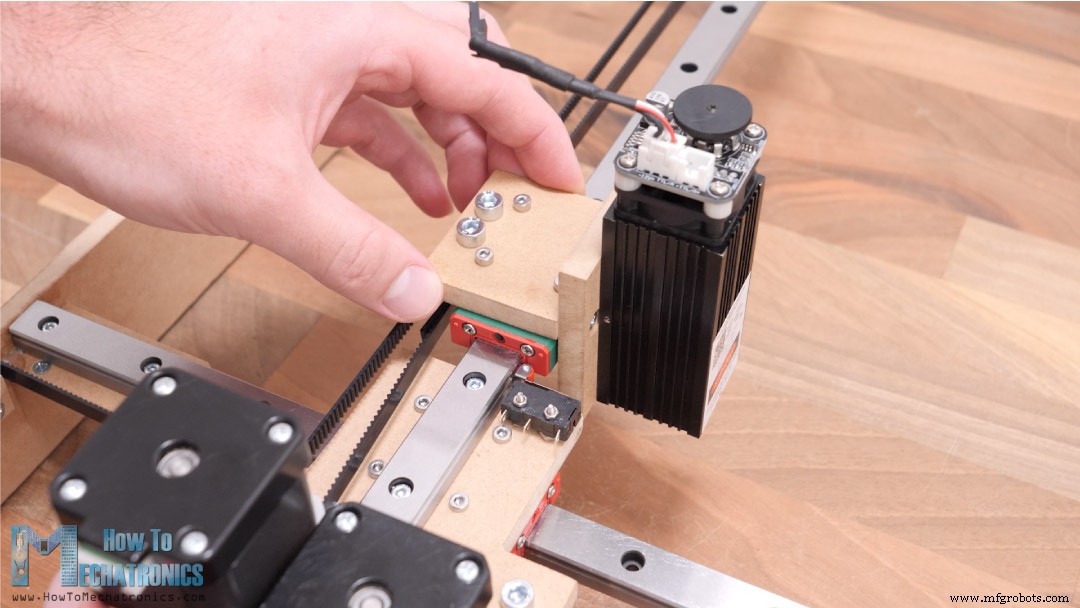
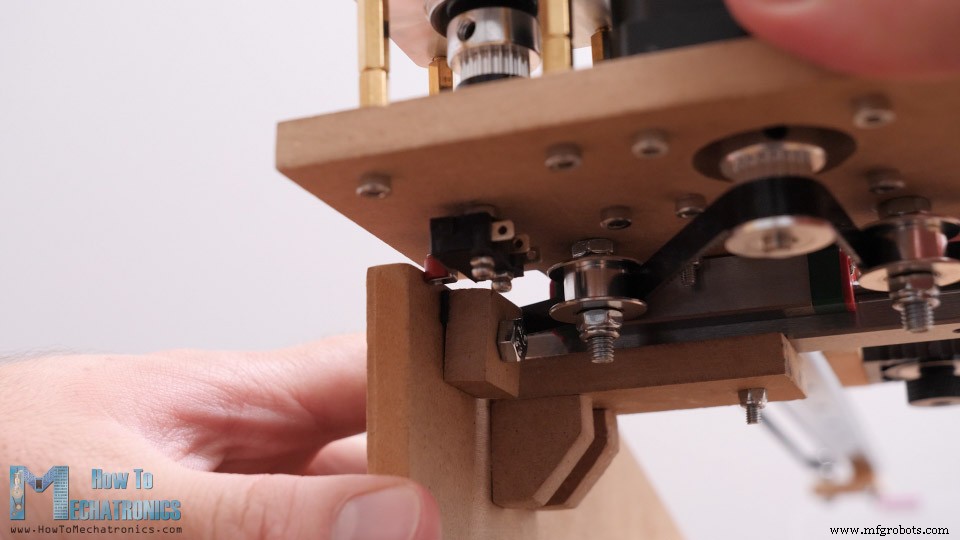
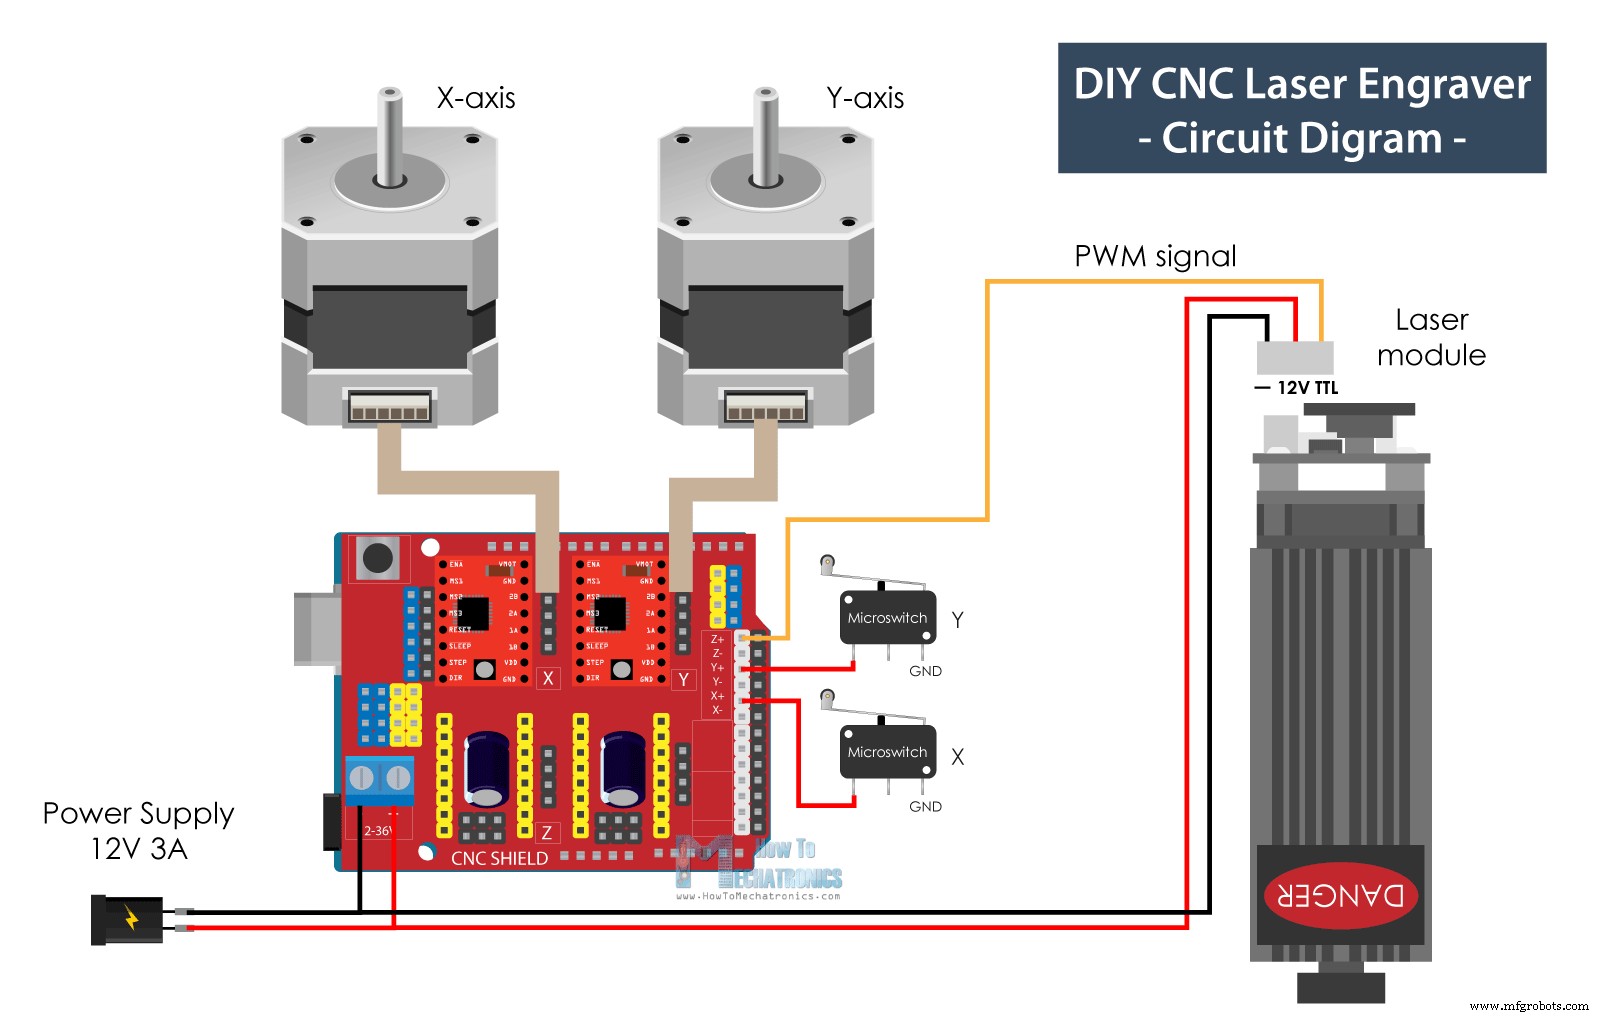
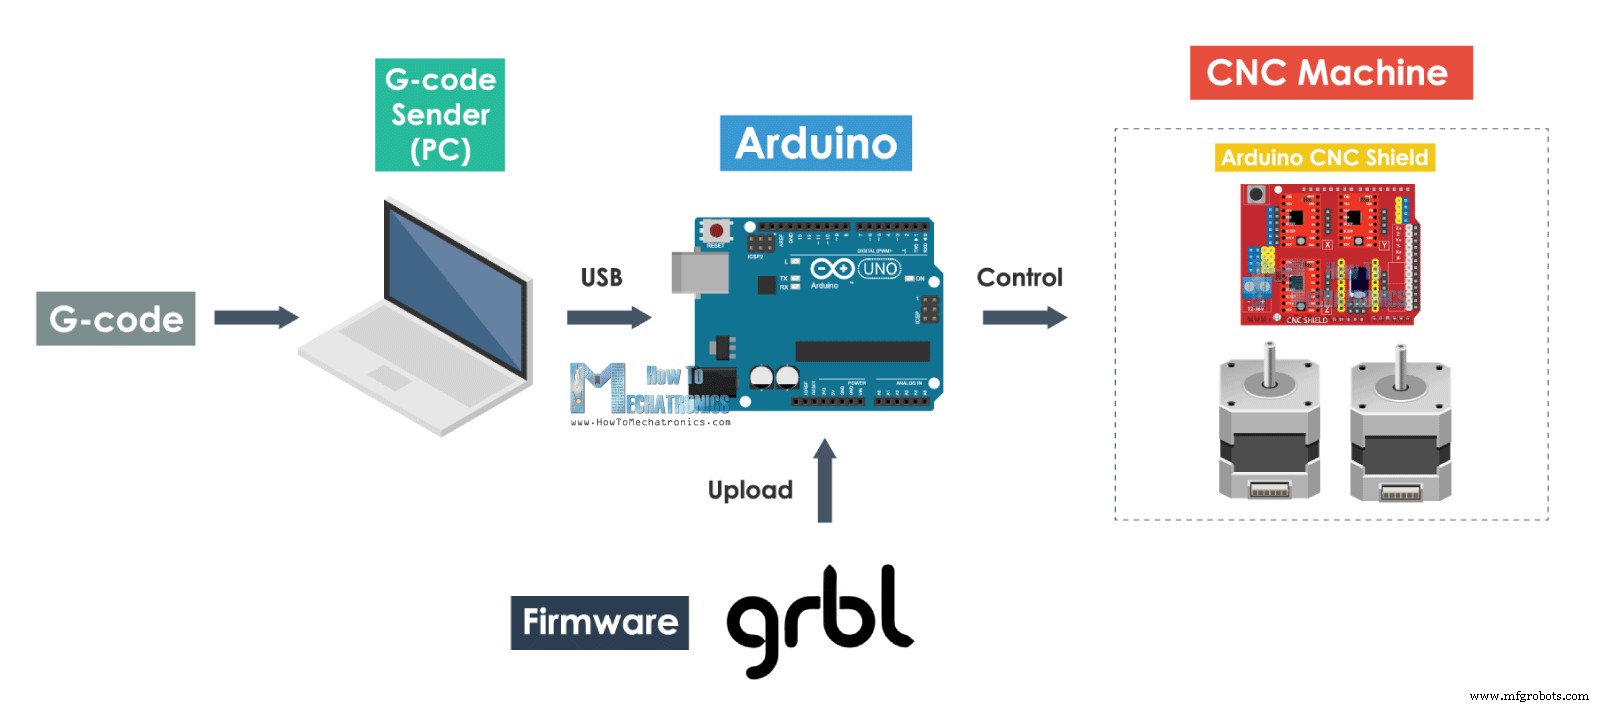
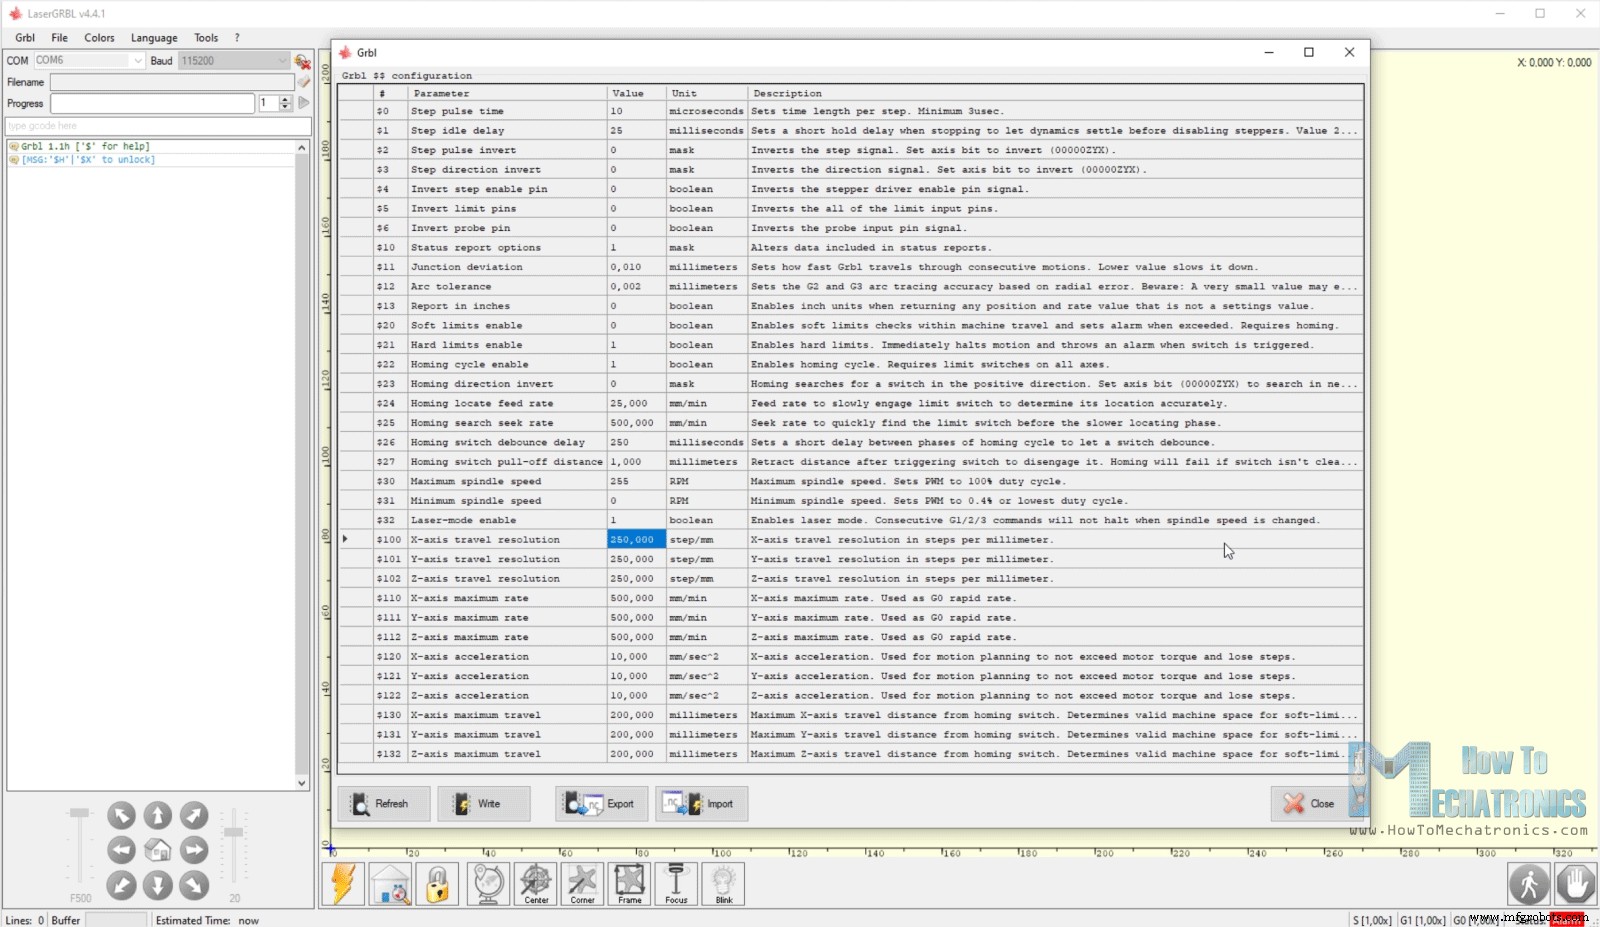
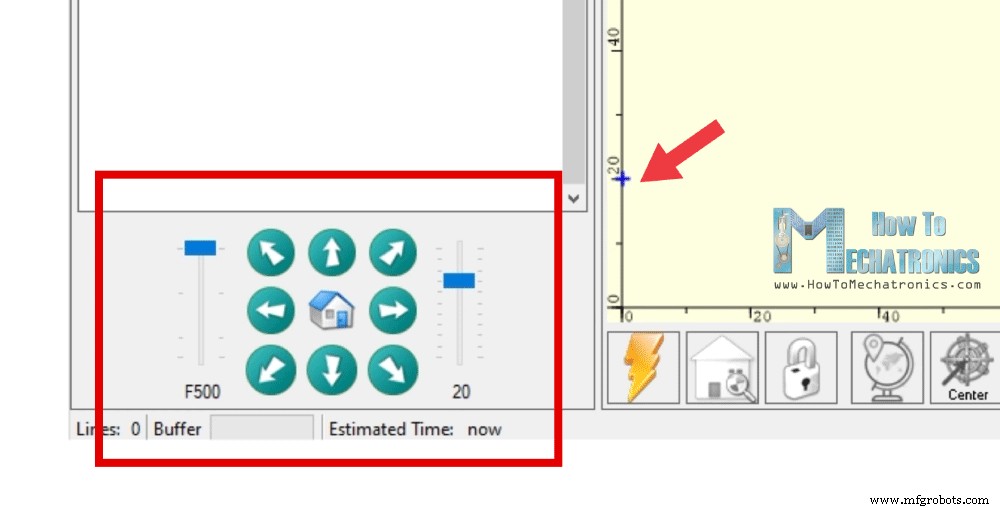
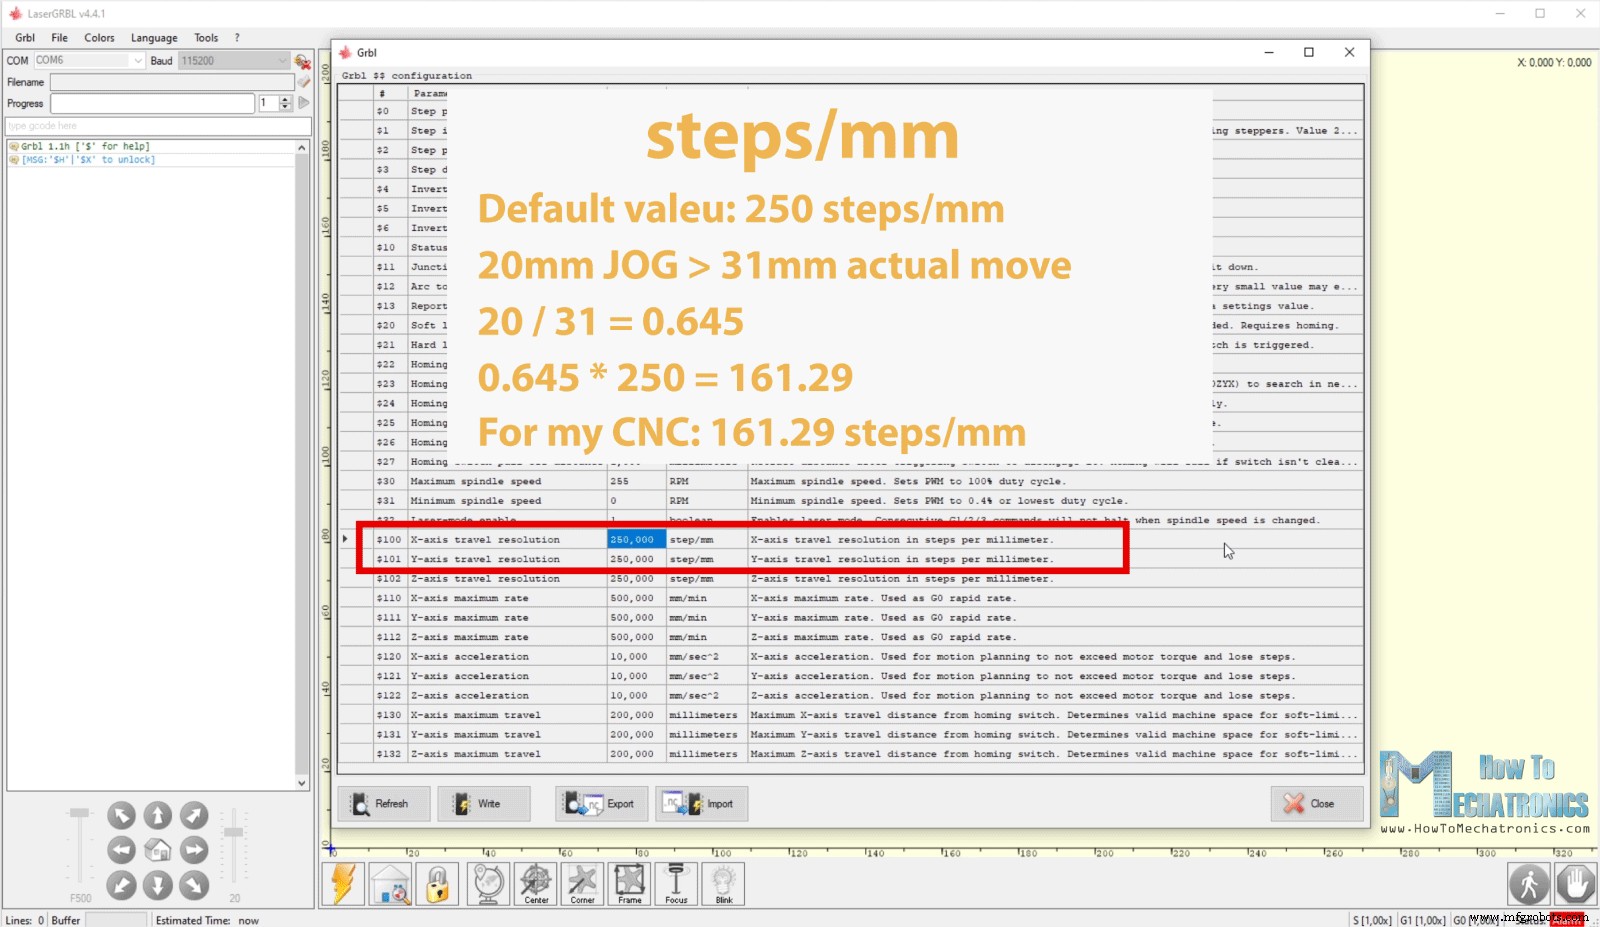
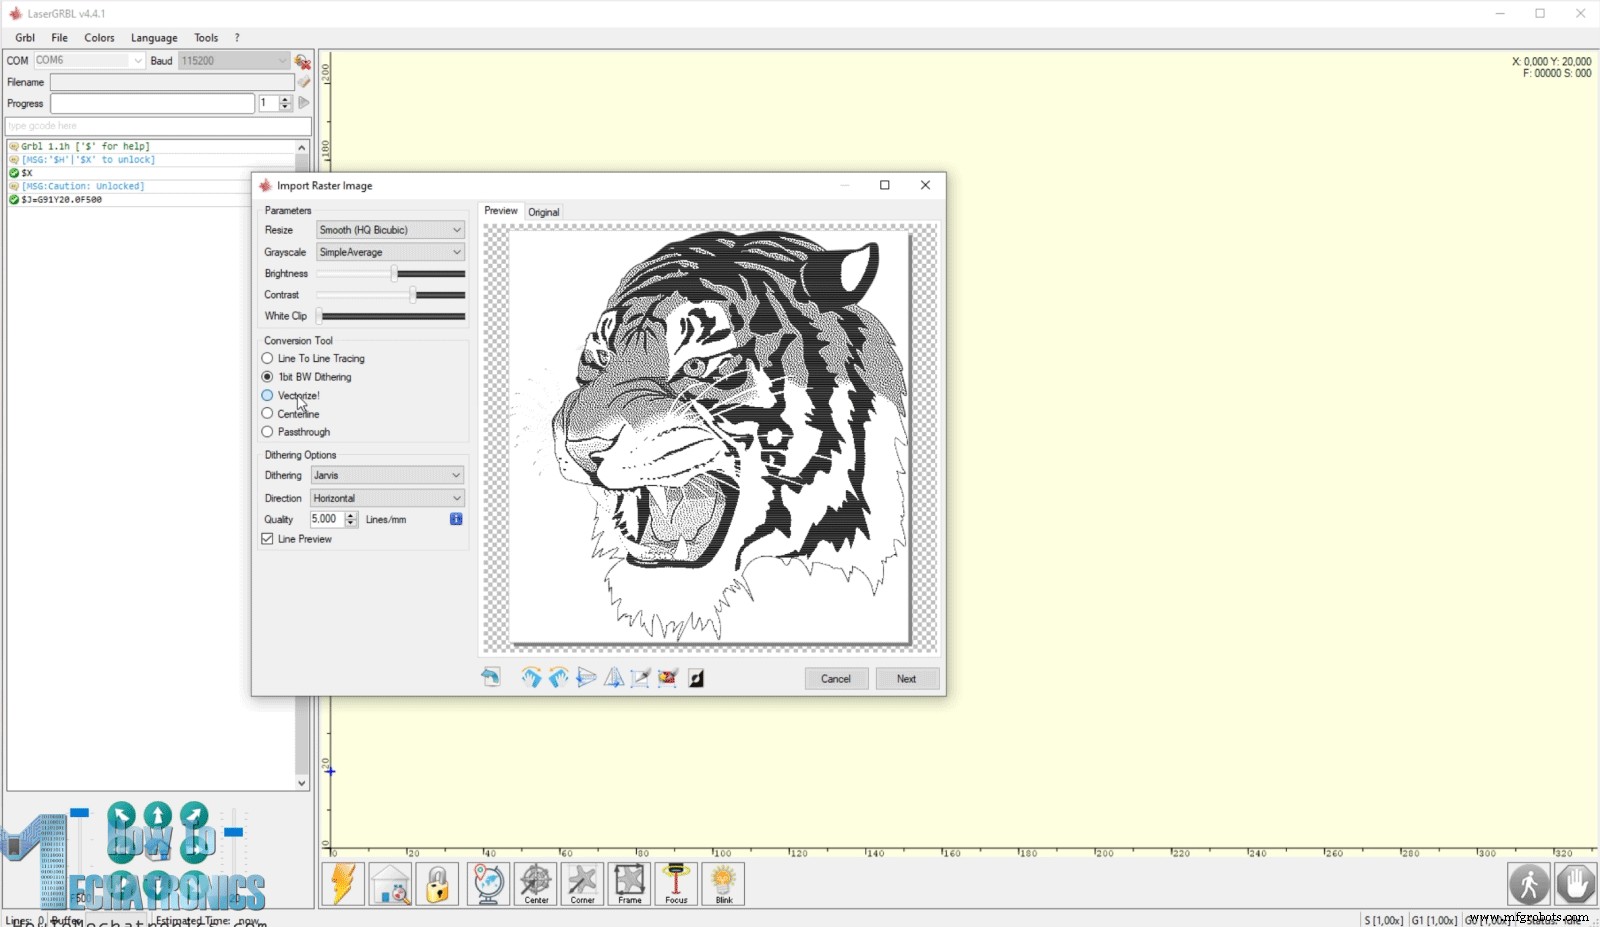
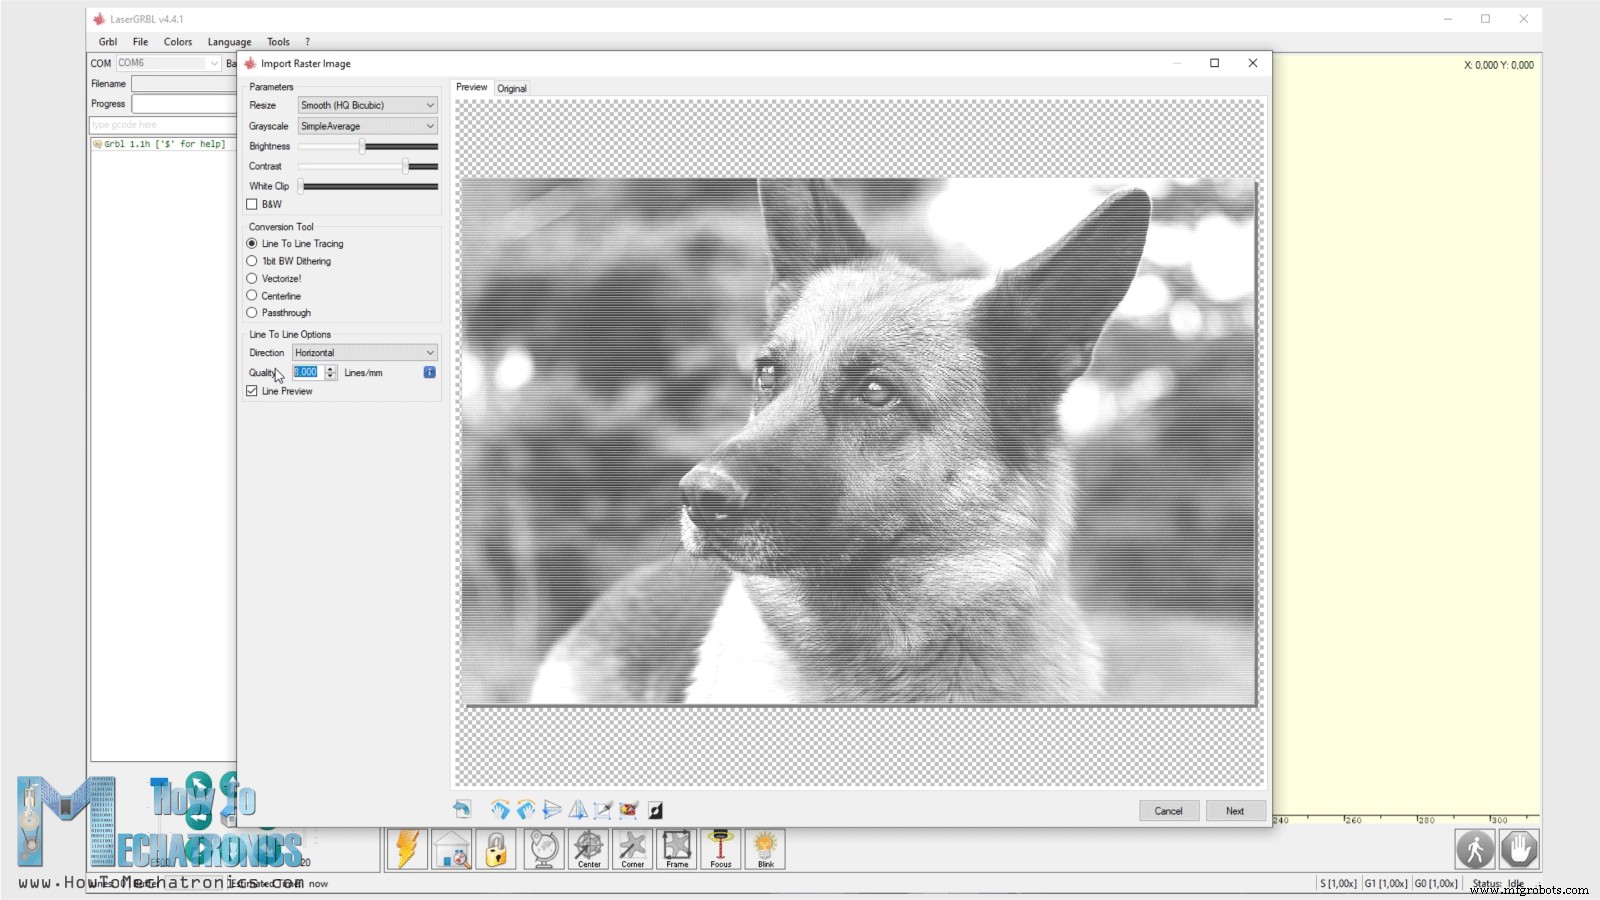
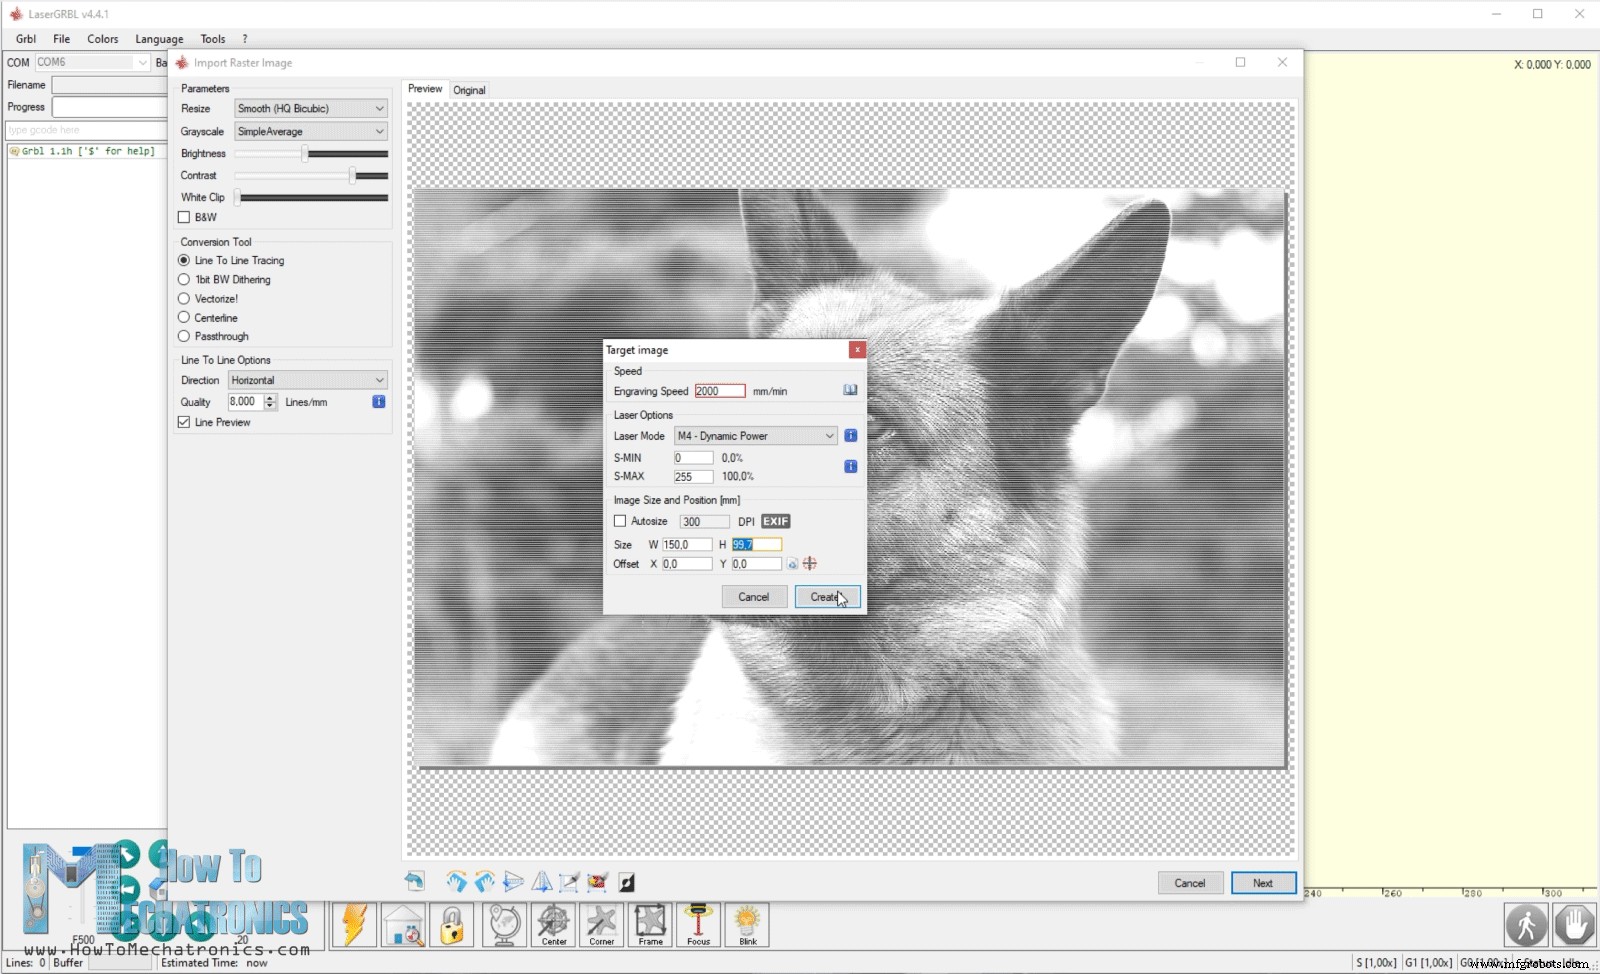
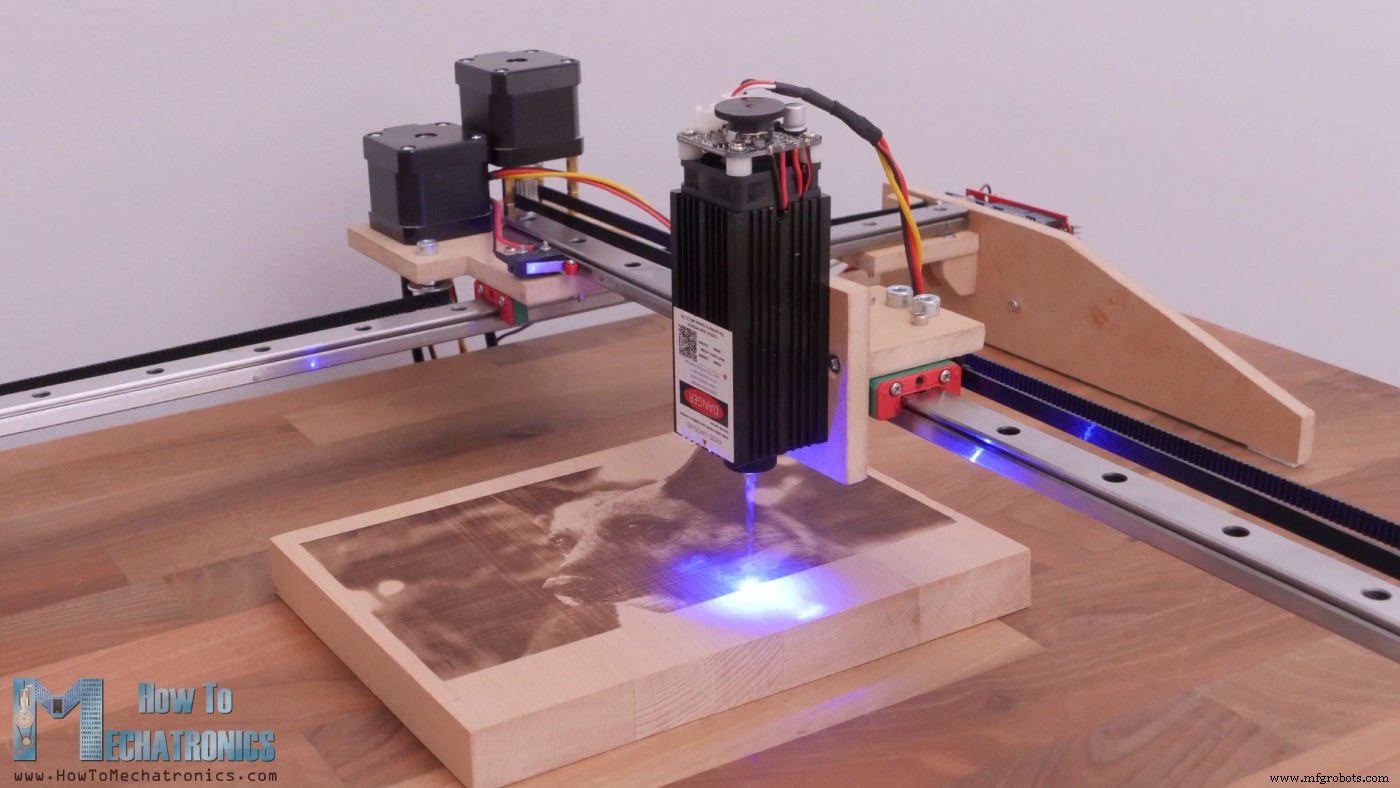
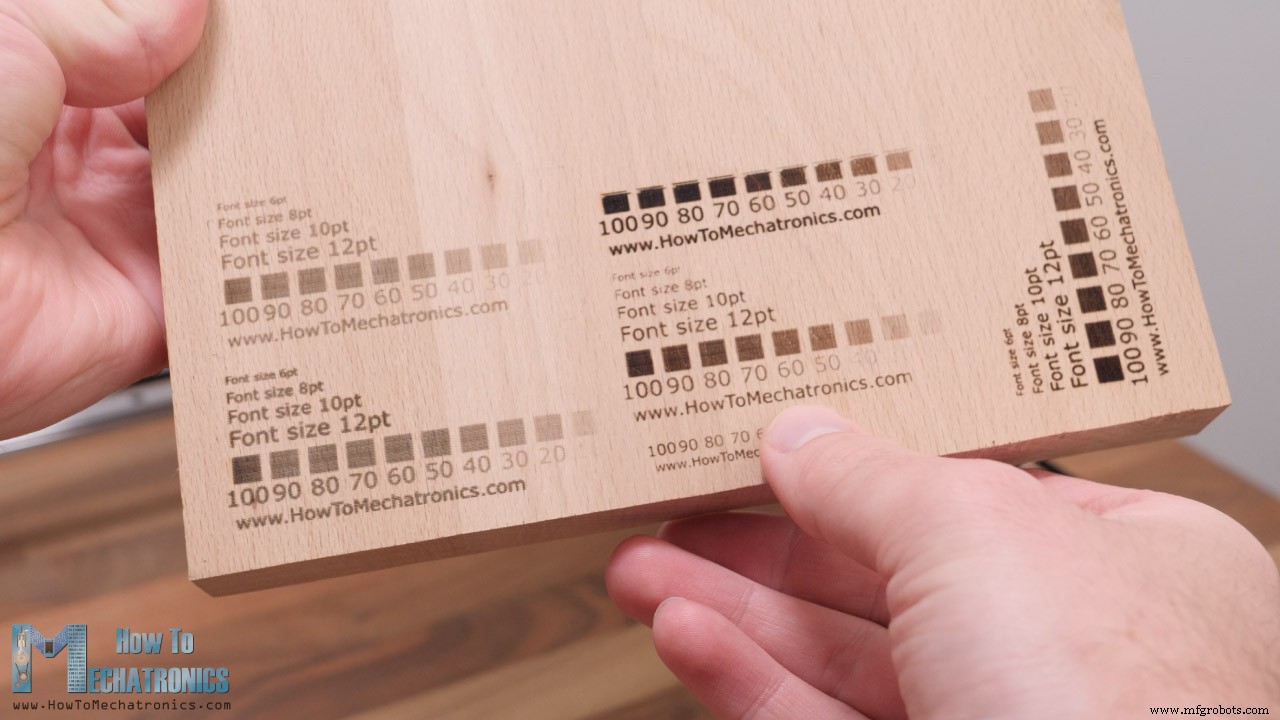
En este tutorial te muestro cómo construí la máquina CNC más simple posible, utilizando el mínimo de piezas y sin necesidad de una impresora 3D. Aunque he usado impresoras 3D en la mayoría de mis proyectos recientes por su facilidad para prototipar, no todo el mundo tiene una. Por eso quise demostrar que también se pueden fabricar cosas sin ayuda de impresoras 3D u otras máquinas CNC. Puedes ver el video a continuación o leer el tutorial escrito. Construí esta máquina CNC usando solo una herramienta eléctrica (un taladro) y varias herramientas manuales. El material empleado es tablero MDF de 8 mm, que resulta bastante resistente —probablemente más rígido que el PLA impreso en 3D— y fácil de trabajar. En este proyecto usaré la máquina como grabadora láser, y en un futuro planeo adaptarla como plotter de bolígrafo. Evidentemente, este tipo de construcción no ofrece gran rigidez, por lo que no es apta como fresadora CNC. Sin embargo, si se monta un láser más potente, permite cortar materiales como el propio MDF u otras maderas con buena precisión. El área de trabajo es de 390 × 360 mm y el nivel de detalle que logra la grabadora es impresionante; honestamente me sorprendió la calidad de los grabados. El cerebro de la máquina es una placa Arduino UNO combinada con un CNC Shield; más adelante detallaré la electrónica, cómo preparar dibujos o imágenes para grabado láser, generar G-code y controlar la máquina con software gratuito y de código abierto. Comencé diseñando la máquina en SOLIDWORKS for Makers. Los dos componentes principales son dos guías lineales MGN15H con sus bloques deslizantes correspondientes. Para mover los dos ejes se utilizan dos motores paso a paso NEMA 17, poleas GT2 y correas dentadas. La estructura se une con tablero MDF de 8 mm, y para el homing se emplean dos micro interruptores de fin de carrera. Y eso es todo: una máquina CNC con el mínimo de piezas posible. Puedes descargar el modelo 3D aquí: Encuentra y descarga este modelo 3D, y explóralo en tu navegador en Thangs: Descarga el modelo de ensamblaje 3D desde Thangs. Gracias a Thangs por apoyar este tutorial. Aquí tienes el plano de la placa central de montaje: Ver también: Máquina de Corte de Espuma CNC con Arduino A continuación, la lista de componentes necesarios para el montaje mecánico. La lista de componentes electrónicos se encuentra en la sección de diagrama de circuito. Este es el tablero MDF de 8 mm que usaré. Según los planos extraídos del modelo 3D, corté las piezas a medida. Relacionado: Plotter de Bolígrafo DIY con Cambio Automático de Herramienta | Máquina de Dibujo CNC Para marcar los cortes usé un lápiz y una sierra de mano. Aunque requiere esfuerzo, se obtienen piezas bastante limpias y precisas. Una vez cortadas, pasé a taladrar los agujeros. La precisión de los taladros es incluso más importante que el corte, ya que deben coincidir con las dimensiones fijas de las guías lineales y los motores. La placa central, donde se montan el eje Y y los motores, tiene muchos agujeros. Para acertar, imprimí su plano a escala real. Las impresoras convencionales son accesibles para todos, así que no considero "hacer trampa" usar una para este proyecto. Así podemos posicionar la pieza y el plano, marcar los taladros y perforarlos. Aun así, al hacerlo a mano se necesita concentración y paciencia para lograr precisión. Se necesitan brocas de 3 y 5 mm, y una de 25 mm para el alojamiento del motor paso a paso. Continué ensamblando la base sobre la que se fija el raíl del eje X. Marqué la posición del soporte, taladré dos agujeros en la base y uno en el soporte. Uní ambas partes con un tornillo M3 y cola para madera. Con el primer tornillo comprobé la escuadra y taladré el segundo orificio en el soporte con broca de 2 mm. De forma similar añadí dos escuadras para mayor soporte. Este método de unión de piezas de MDF no es ideal: es difícil lograr escuadra perfecta trabajando a mano con tableros de solo 8 mm. Una alternativa mejor y más fácil sería usar escuadras metálicas de ferretería. No obstante, una vez listos los dos laterales, instalé el raíl del eje X. Estas guías MGN15H proporcionan un movimiento muy suave y sin juego, gracias a las bolas/rodillos internos de sus bloques deslizantes. Antes de montarlas, hay que limpiarlas y engrasarlas bien. Fijé cada raíl con dos tornillos M3 por lado. Luego monté el eje Y sobre el bloque deslizante del eje X, usando la placa central. De nuevo, tornillos M3 para unir las piezas. Para fijar los motores también se usan tornillos M3. Para uno de los motores usé espaciadores roscados para lograr la altura correcta; también se podría haber montado el motor en la cara inferior de la placa para evitarlos. Para accionar el eje X instalé dos poleas tensoras GT2 cerca del eje del motor, creando la tensión adecuada entre correa y polea motriz. Se fijan con tornillos y tuercas M5. En el eje Y basta una polea tensora en el lado opuesto, ya que la correa se monta en lazo cerrado. Llega el momento de unir los ejes X e Y mediante cuatro tornillos M3. Esta unión es crítica: de su precisión depende la de toda la máquina. Con una escuadra se verifica que ambos ejes sean perpendiculares, ajustando si es necesario. Después monté las piezas que van sobre el bloque deslizante del eje Y y sostienen el efector final (el módulo láser). Usando el mismo método, las ensamblé y fijé al bloque con cuatro tornillos M3. Fijé el módulo láser con dos tornillos M3. Pasé a instalar las correas GT2. Medí la longitud necesaria y las corté a medida. Para fijar la correa al bloque deslizante usé dos tornillos M5 y bridas. Aseguré un extremo de la correa al tornillo M5 con una brida, tensé la correa y aseguré el otro extremo al segundo tornillo con otra brida. En el eje X, la correa se tiende en línea recta de un lado al otro pasando por las tres poleas, de modo que quede tensa y agarre la polea del motor. Fijé la correa en ambos extremos con un tornillo y una pieza cuadrada de MDF. Con esto la parte mecánica está casi terminada. Faltan algunos detalles. En la base pegué almohadillas de fieltro para que la máquina se mantenga firme. Instalé el micro interruptor de fin de carrera del eje Y (dos tornillos M2). Para el del eje X me di cuenta de que faltaban los agujeros en la placa central; los marqué y taladré in situ. Quedó un poco justo, pero al final funcionó bien. Completada la parte mecánica, pasamos a la electrónica. Como se mencionó, usamos Arduino UNO + CNC Shield + dos drivers DRV8825 o A4988. Fijé el Arduino en el lateral de la máquina: marqué y taladré dos agujeros de 3 mm, usando espaciadores de 5 mm entre el panel y la placa. El CNC Shield se coloca encima del Arduino. Hay que poner 3 jumpers por driver para seleccionar la máxima resolución de micropasos. Nota: esos tres jumpers adicionales (los de la foto) deben retirarse; yo los usé en un proyecto anterior. Conecté los motores con sus cables. Para los fines de carrera se necesitan dos hilos por interruptor. Soldé un extremo de los cables directamente a los fines de carrera y en el otro extremo puse conectores hembra para enchufarlos al CNC Shield. Para el módulo láser se necesitan 3 hilos: GND, 12 V y señal PWM. Deben ser lo bastante largos para alcanzar el punto más lejano de la máquina. En un extremo va el conector de 3 pines del láser; en el otro, GND y 12 V al conector de alimentación del CNC Shield, y la señal al pin Z+ o Z- del shield. Así es como se debe conectar todo: Componentes necesarios: Usamos Arduino UNO + CNC Shield + dos drivers DRV8825/A4988. Dos micro interruptores para homing y un módulo láser 12 V controlable por PWM. Alimentación: 12 V, mínimo 3 A. Queda dar vida a la máquina. Necesitamos instalar un firmware en el Arduino para controlar el movimiento. La opción más popular para CNC DIY es el firmware open-source GRBL. Además, hace falta un software de control para enviar G-codes. Usaremos LaserGRBL, diseñado específicamente para grabadoras láser con GRBL; es open-source y excelente. LaserGRBL permite flashear GRBL directamente al Arduino sin pasos manuales, e incluso ofrece una versión lista para máquinas de dos ejes con homing solo en X e Y. Tras flashear, conectamos la máquina y abrimos la ventana de configuración de GRBL para ajustar parámetros. Lo primero: resolver la resolución de desplazamiento (steps/mm) para X e Y. Indica cuántos pasos da el motor para mover 1 mm. Depende del motor, la resolución de micropasos y la transmisión (correa GT2 y polea). Los valores por defecto suelen ser 250 steps/mm. Movemos la máquina con comandos JOG (ej. 20 mm) y medimos el desplazamiento real. En mi caso, al ordenar 20 mm en Y, la máquina se movió 31 mm. Cálculo: 20/31 = 0,645; 0,645 × 250 = 161,29 steps/mm. Ese es el valor a configurar. Probamos de nuevo; si no es exacto, afinamos dibujando cuadrados y midiendo. Terminé usando 160 steps/mm. Otros parámetros importantes: activar Hard limits (fines de carrera reales), Soft limits (área de trabajo), dirección de homing, etc. Puedes descargar mi configuración para importarla directamente. Otra gran ventaja de LaserGRBL es su generador de G-code integrado. Cargamos cualquier foto, clip art o dibujo y generamos el G-code según nuestras necesidades. La herramienta de rasterizado ofrece muchas opciones: trazado línea a línea, vectorizado, tramado 1 bit B/N, etc. También se puede generar G-code con otros programas, como Inkscape + plugin Inkscape-Lasertools (lo expliqué en mi video anterior de la grabadora láser SCARA). Veamos cómo generar G-code desde una foto con LaserGRBL. Abro una foto de un perro. Ajustamos brillo y contraste. Elegimos tipo de conversión: línea a línea, tramado 1 bit B/N o vectorial. Usaré línea a línea, seleccionando dirección de líneas y calidad (líneas por mm). Luego definimos velocidad de grabado, valores PWM mín/máx para potencia láser y tamaño del grabado. El software genera el G-code. Antes de empezar, el botón Frame delimita la zona de grabado para posicionar la pieza. ¡Obligatorio usar gafas de seguridad láser! La luz ultravioleta del láser es muy peligrosa para los ojos. Si la máquina está bien calibrada, se logran grabados de gran calidad. Para calibrar uso esta imagen con cuadrados de 100 % a 10 % de transparencia. Según resultados, ajustamos velocidad y PWM. Aquí puedes descargar la imagen de calibración: ¡Eso es todo! Espero que hayas disfrutado y aprendido algo nuevo. Preguntas en los comentarios y no olvides ver mis otros proyectos con Arduino.Resumen
Visión general
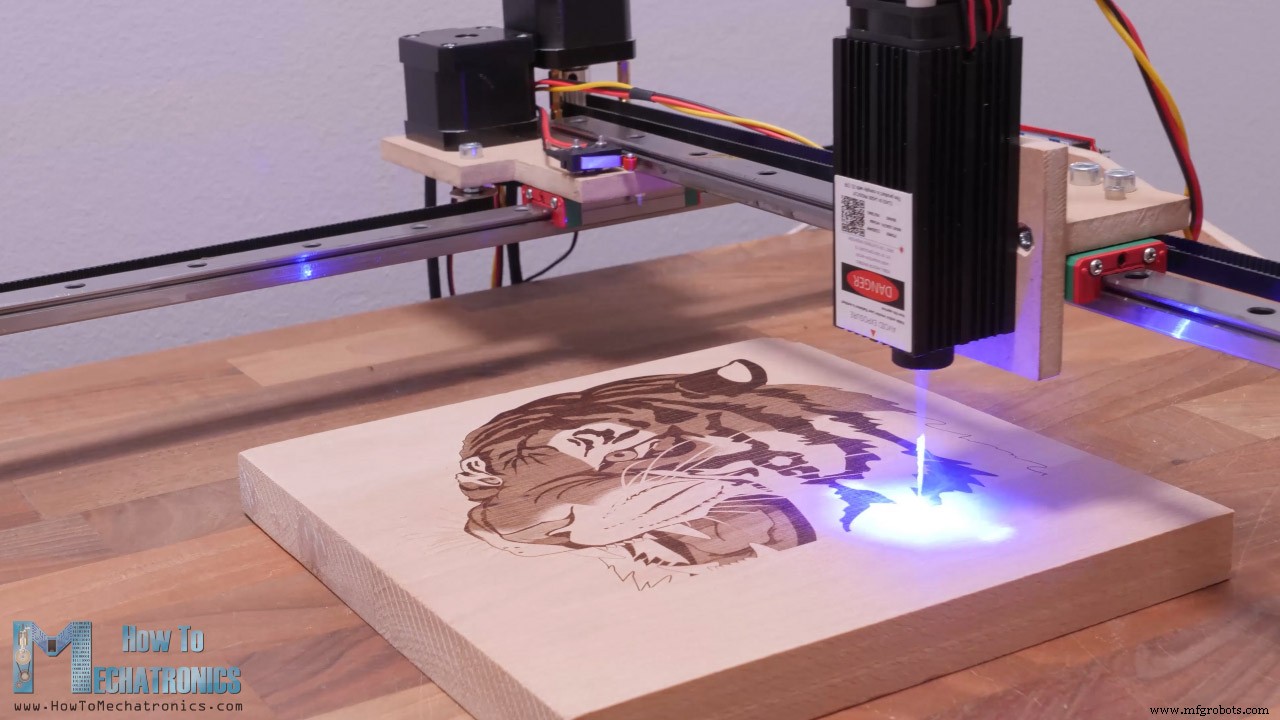
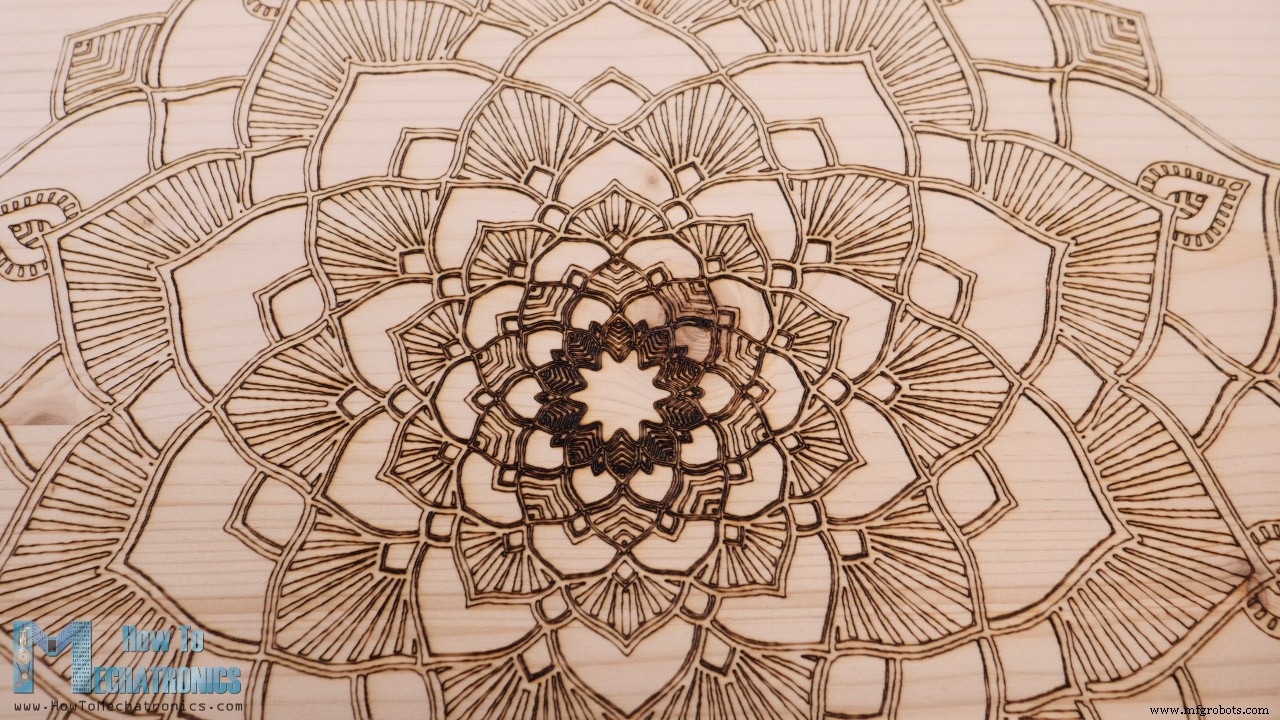
Modelo 3D de la Grabadora Láser CNC DIY
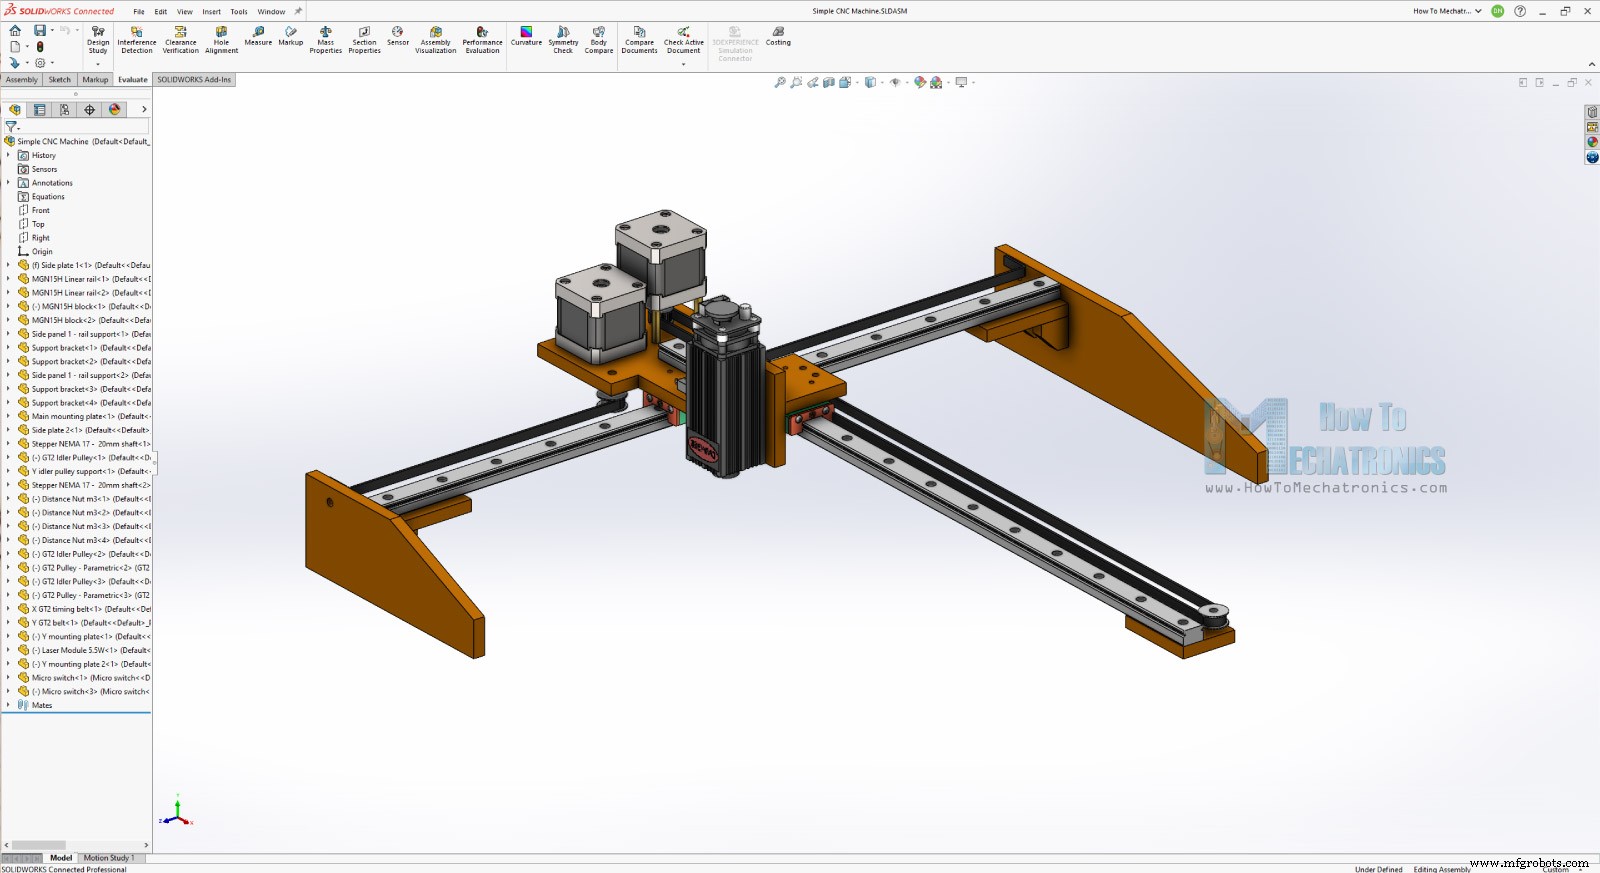
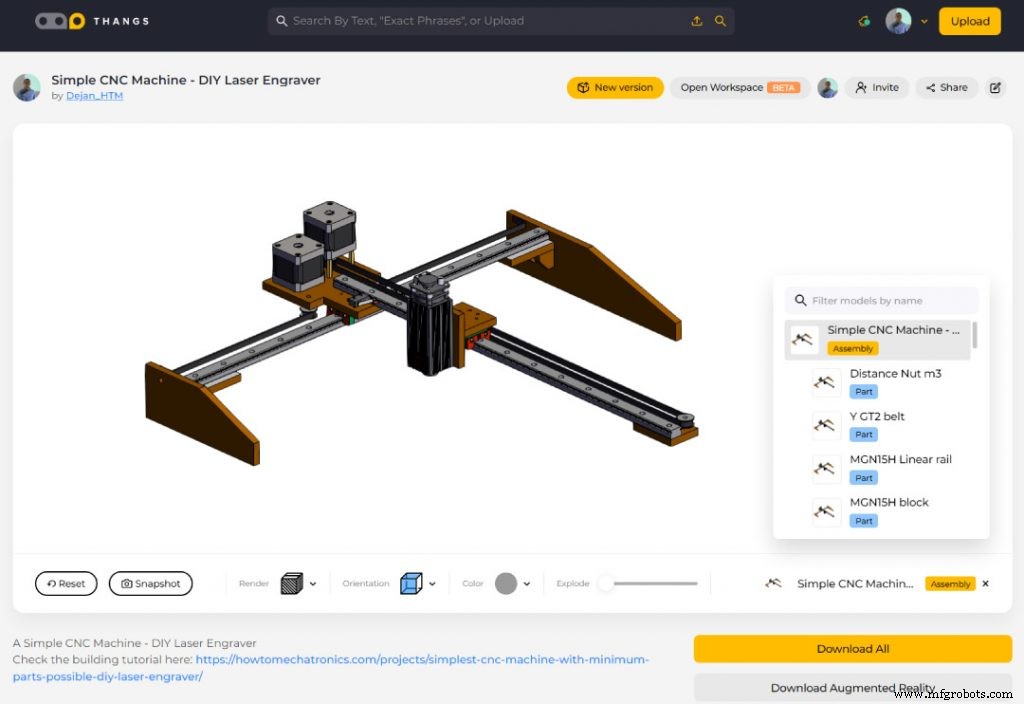
Ensamblaje de la máquina
Conexión de los componentes electrónicos
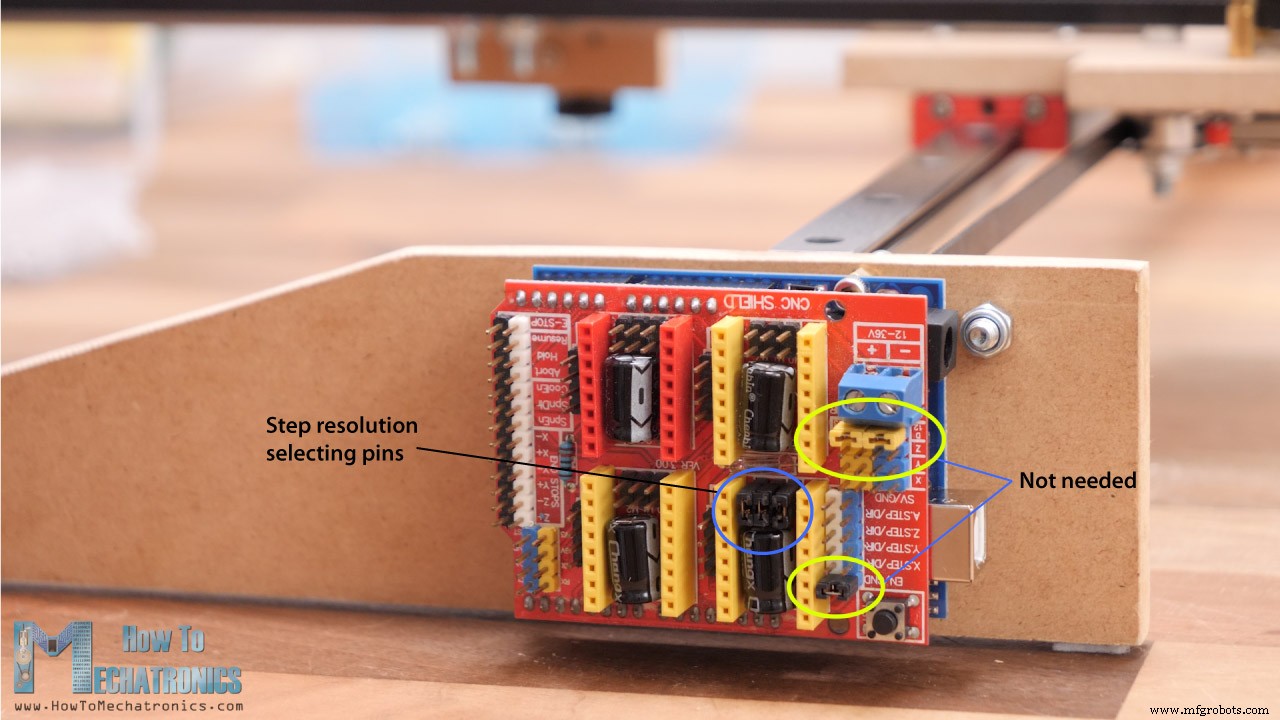
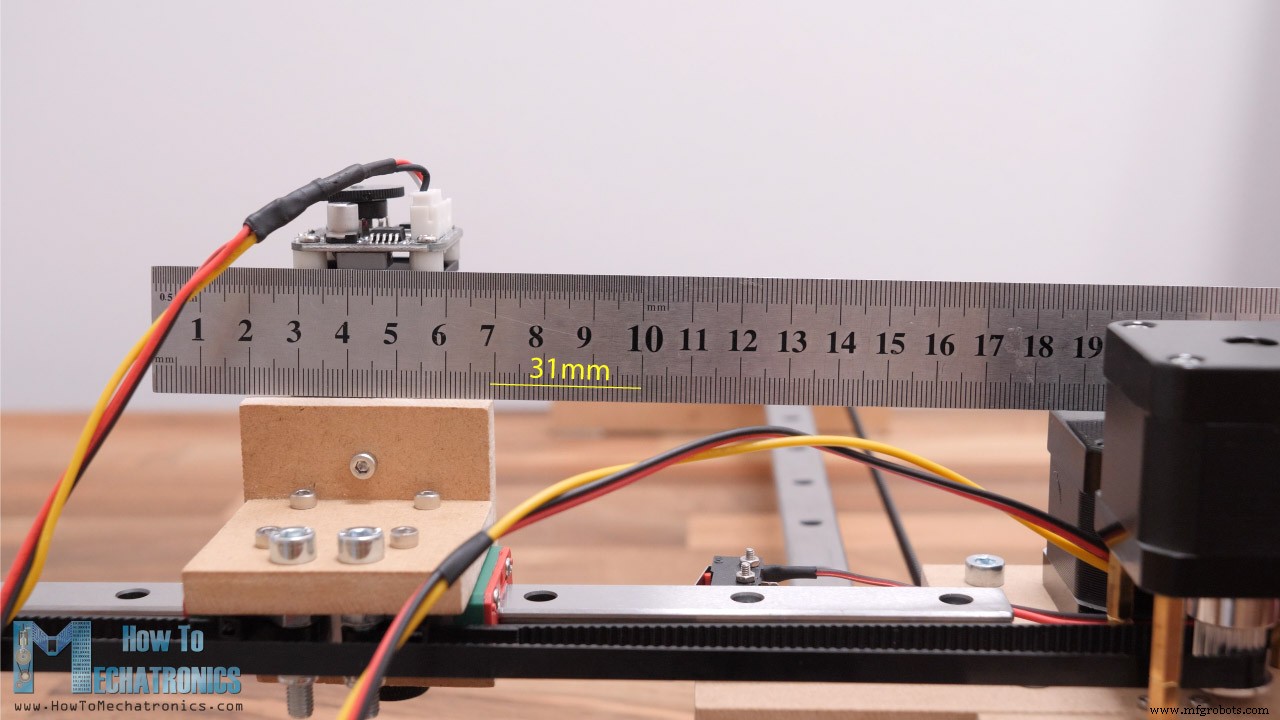
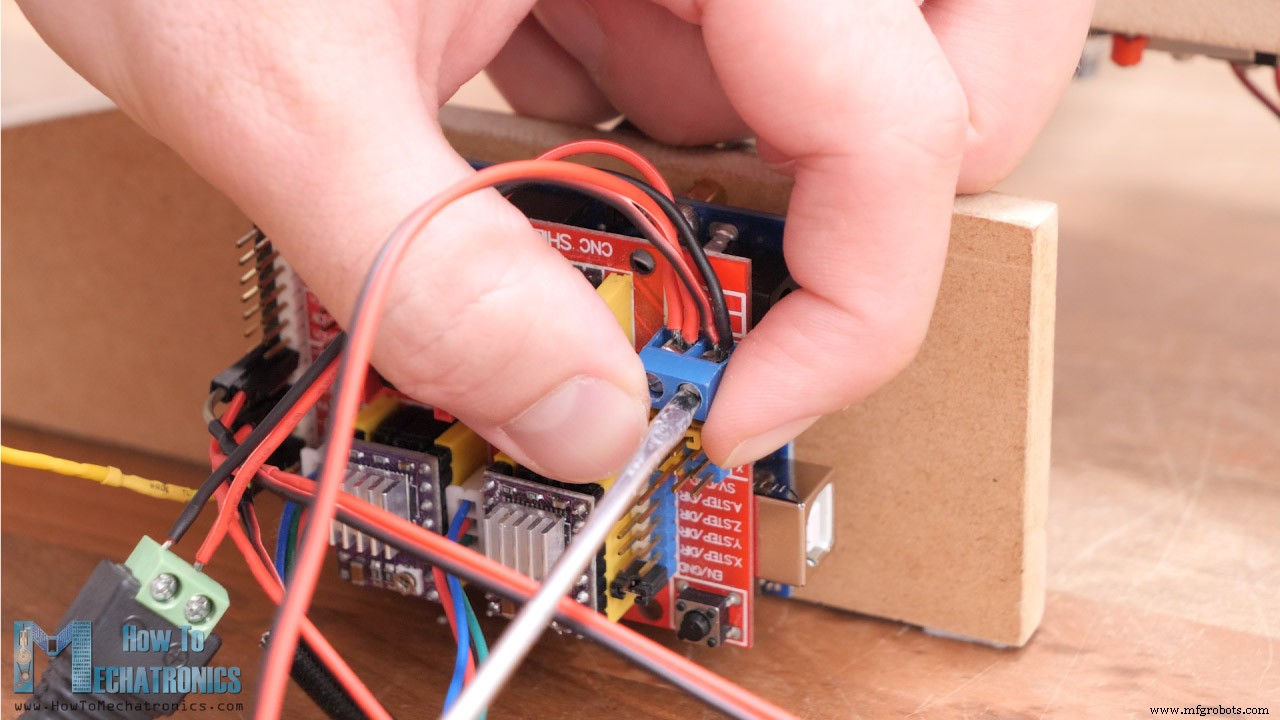
Diagrama de circuito de la Grabadora Láser CNC DIY
Firmware y software de control
Generación de G-code para grabado láser
Proceso de manufactura
- Construye un reloj Numitron retro con Arduino: Simple, fiable y eficiente energéticamente
- Top 10 componentes de precisión fabricados por máquinas herramienta CNC
- Partes Esenciales del Torno: Funciones, Componentes y Mantenimiento
- Componentes clave de sistemas CNC: Guía completa de partes y elementos
- Etiquete rápidamente piezas impresas en 3D con relleno para grabador: método probado y sencillo
- Estrategias inteligentes para reducir costes de piezas CNC
- Comparativa: Fresadoras CNC vs. Grabadoras Láser – ¿Qué Herramienta se Ajusta a sus Necesidades de Precisión?
- Por Qué el Aluminio es el Material Predilecto para Mecanizado CNC: Beneficios, Usos y Alternativas
- Tornos CNC de bancada inclinada Top-Turn S50: mecanizado de precisión para piezas largas
- Torneado de piezas largas con precisión usando tornos CNC de bancada inclinada
- Máquinas CNC Explicadas: Tipos, Componentes y Ventajas Clave