



Construye un brazo robot Arduino sin cables, controlado desde tu smartphone
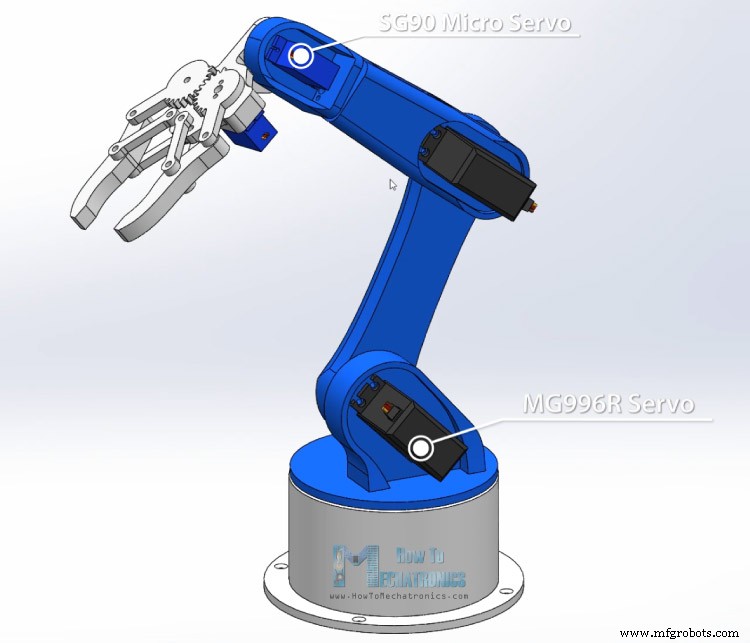
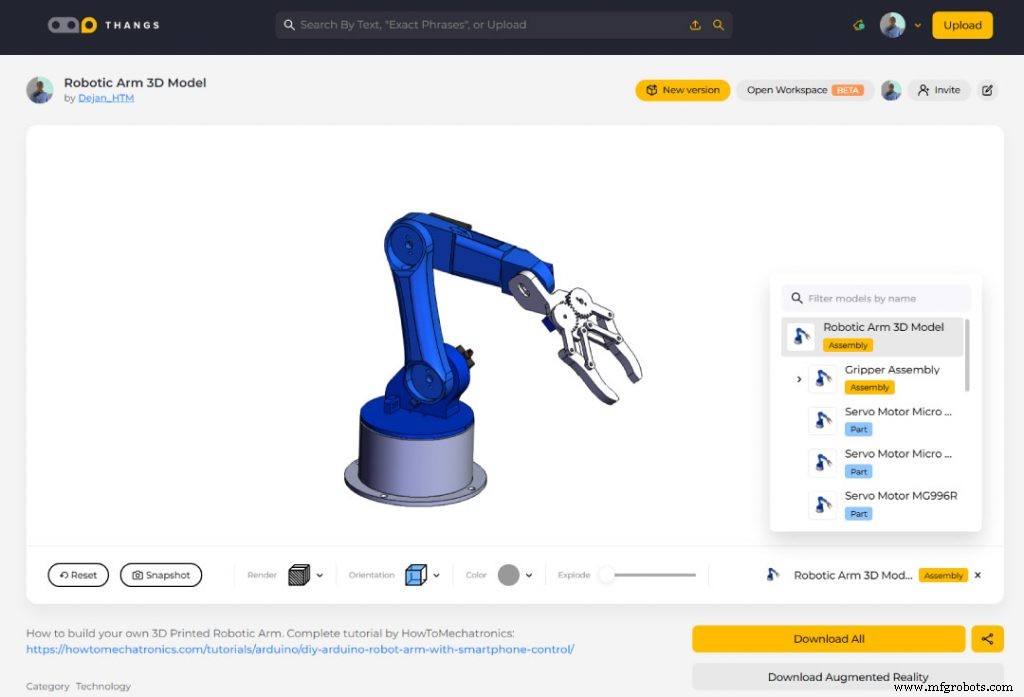
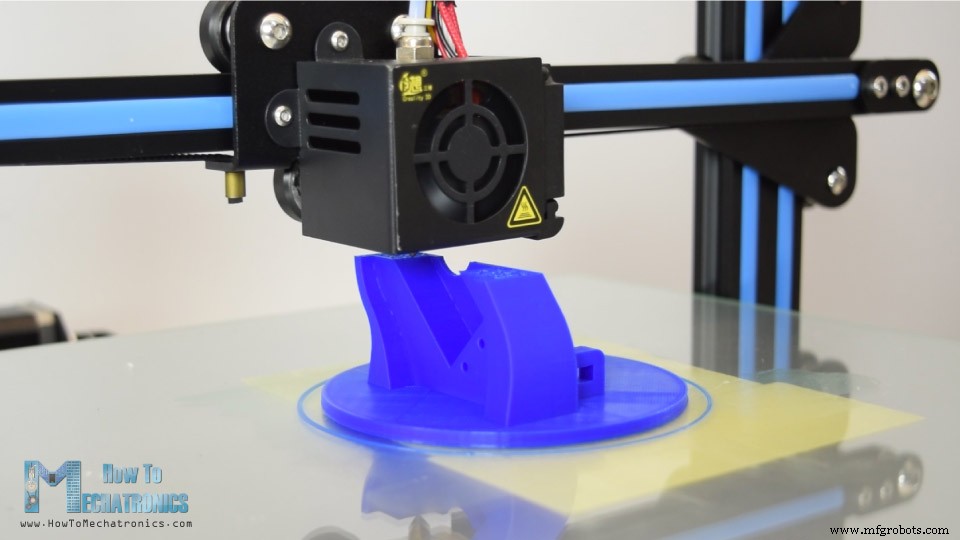
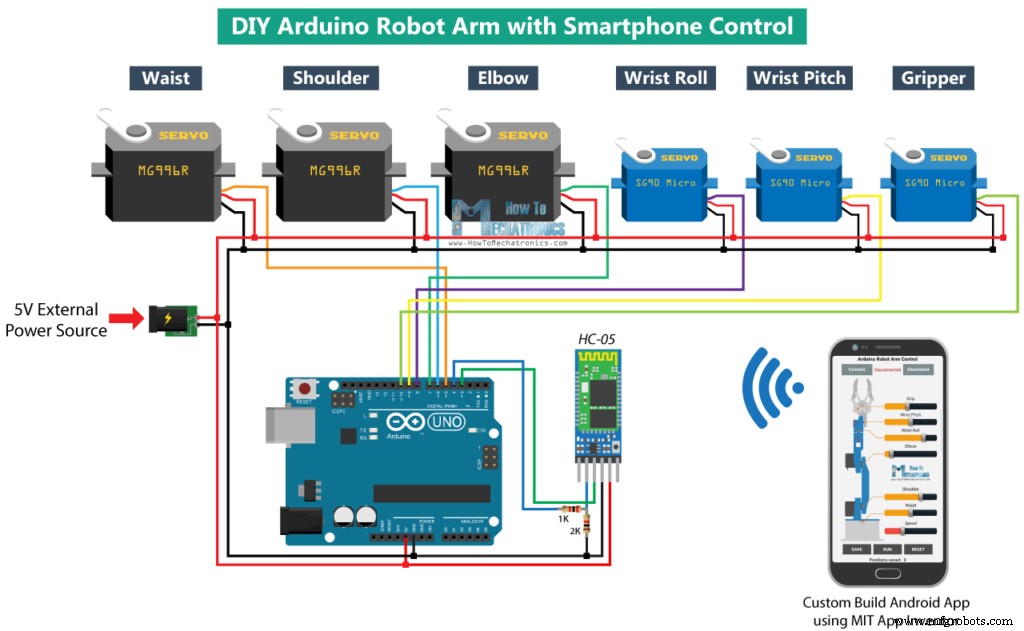
En este tutorial aprenderemos a hacer un brazo robot Arduino controlable y programable inalámbricamente mediante una app Android personalizada. Te muestro todo el proceso: diseño e impresión 3D de piezas, conexión electrónica, programación Arduino, y desarrollo de nuestra app Android para control. Puedes ver el vídeo o leer el tutorial escrito. Con sliders en la app controlamos manualmente cada servo/eje del brazo. Con botón "Save" (Guardar) grabamos cada posición/paso y el brazo ejecuta automáticamente la secuencia. Mismo botón pausa operación automática, y "Reset" borra pasos para grabar nuevos. Diseñé el brazo robot con Solidworks. Tiene 5 grados de libertad. Para primeros 3 ejes (base, hombro, codo): servos MG996R. Para otros 2 ejes (muñeca roll, pitch) y pinza: servos SG90 micro. Modelo 3D para descargar y explorar en navegador en Thangs: Descargar modelo ensamblado desde Thangs. Gracias Thangs por apoyar este tutorial. Archivos STL para impresión 3D: Con mi nueva impresora Creality CR-10, imprimí todas las piezas. Agradecimiento a Banggood.com por proporcionar esta impresora. Calidad CR-10 increíble para su precio y viene ~90% pre-ensamblada. Para completar ensamblaje: unir marco superior e inferior con tornillos/soportes, conectar electrónica a caja control con cables provistos. Recomendado: verificar ruedas rodillos estén bien ajustadas; si no, usar tuercas excéntricas para apretar. Tras nivelar cama, ¡listo para transformar creaciones 3D en realidad! Todas las piezas listas en pocas horas. Leer más: Top 15 Accesorios y Herramientas Imprescindibles para Impresora 3D Listos para ensamblar. Empecé por base: primer servo atornillado (tornillos incluidos). En eje salida puse disco redondo y tornillo. Encima coloqué parte superior y aseguré con 2 tornillos. Mismo patrón: servo → disco en siguiente pieza → asegurar con tornillo eje salida. En eje hombro es buena idea incluir muelle (en mi caso goma elástica) para ayudar al servo, ya que soporta peso resto del brazo + carga. Continué ensamblando resto. Para pinza usé tornillos/ tuercas 4 mm. Finalmente pinza en último servo → brazo robot completado. Etapa electrónica. Esquema simple: Arduino + módulo Bluetooth HC-05 para comunicación smartphone. Pines control 6 servos → 6 pines digitales Arduino. Alimentación servos: 5V desde fuente externa (Arduino no aguanta corriente de todos). Fuente mín 2A. Conectado todo, pasamos a programar Arduino y crear app Android. Componentes necesarios: Código largo; lo publico en secciones con descripción. Al final, código completo. Incluimos librería En En Veamos la app Android y qué datos envía a Arduino. App hecha con MIT App Inventor online. Arriba: 2 botones conectar smartphone a HC-05. Izquierda: imagen brazo robot. Derecha: 6 sliders control servos + 1 slider velocidad. Cada slider tiene valor inicial, mín y máx adecuados a juntas del brazo. Abajo: botones SAVE, RUN, RESET para programar ejecución automática. Etiqueta muestra número pasos guardados. Para detalles construcción apps MIT App Inventor, ver mi otro tutorial. Bloques detrás de la app. Izquierda: bloques conexión Bluetooth. Sliders control posición servos y botones programación. Al mover slider, con Archivos descarga: proyecto MIT App Inventor y app Android lista instalar: En Arduino, con Podríamos llamar Mismo método para cada eje del brazo. Botón SAVE: guarda posición cada servo en array. Cada pulsación incrementa índice → array se llena paso a paso. Botón RUN: llama función Con IFs y bucles FOR movemos servos a siguiente posición. Finalmente botón RESET: limpia arrays a cero y resetea índice a cero para reprogramar nuevos movimientos. ¡Listo! A disfrutar y divertirse con el brazo robot. Código completo Brazo Robot Arduino: ¡Espero que te haya gustado y aprendido algo nuevo! Preguntas en comentarios y revisa mi Colección Proyectos Arduino.Resumen
Modelo 3D Brazo Robot Arduino
Archivos STL Brazo Robot Arduino
1 archivo(s) 0.00 KB Descargar
Impresión 3D del brazo robot
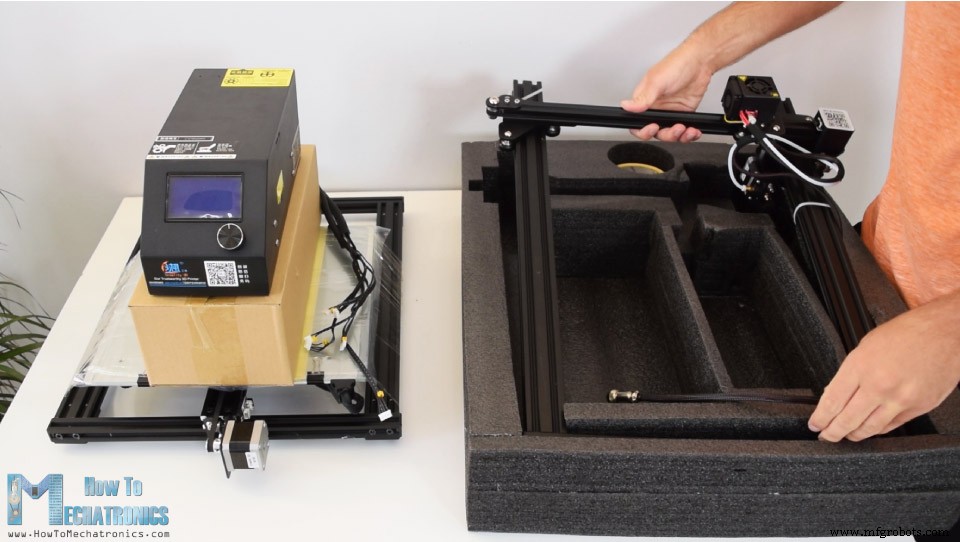
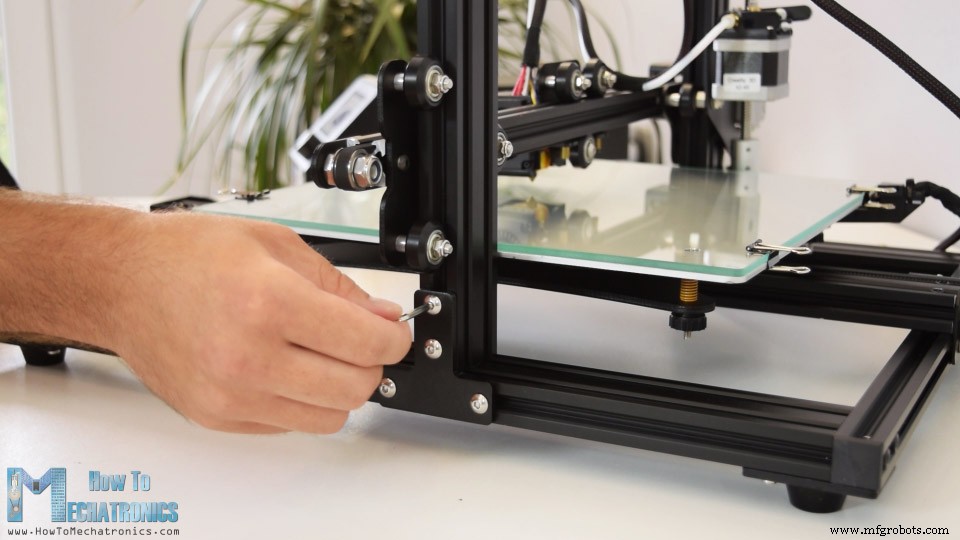
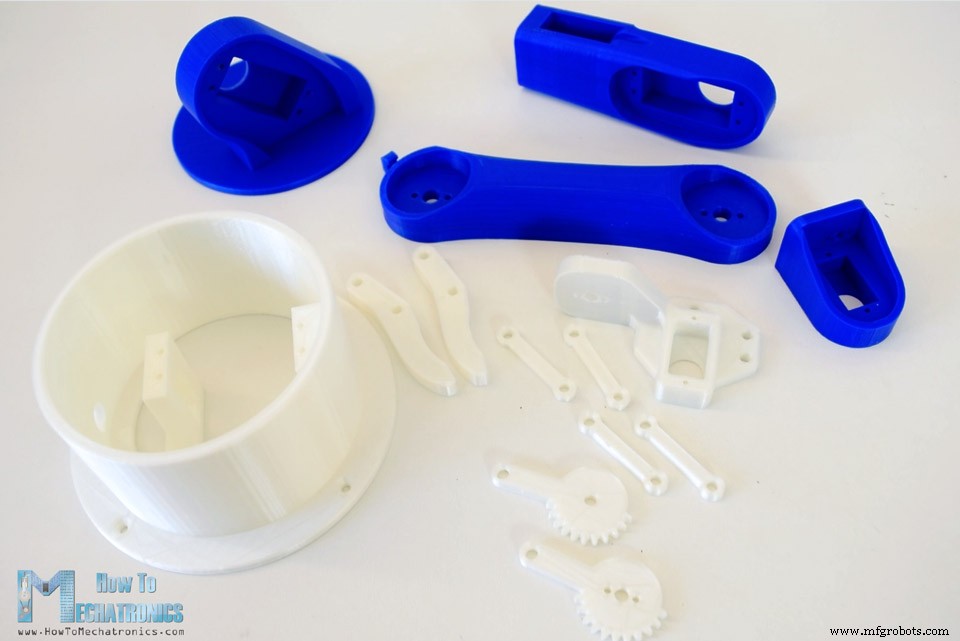
Ensamblaje del brazo robot
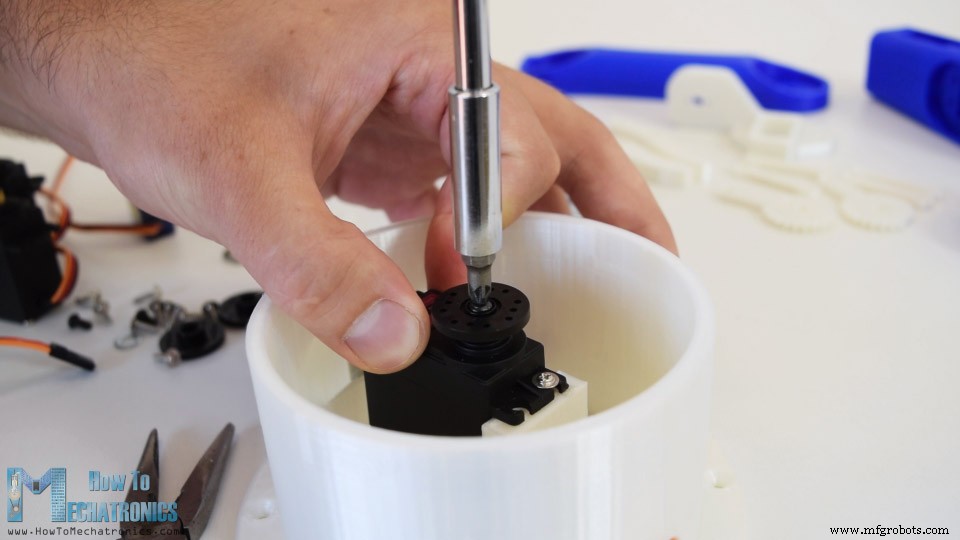
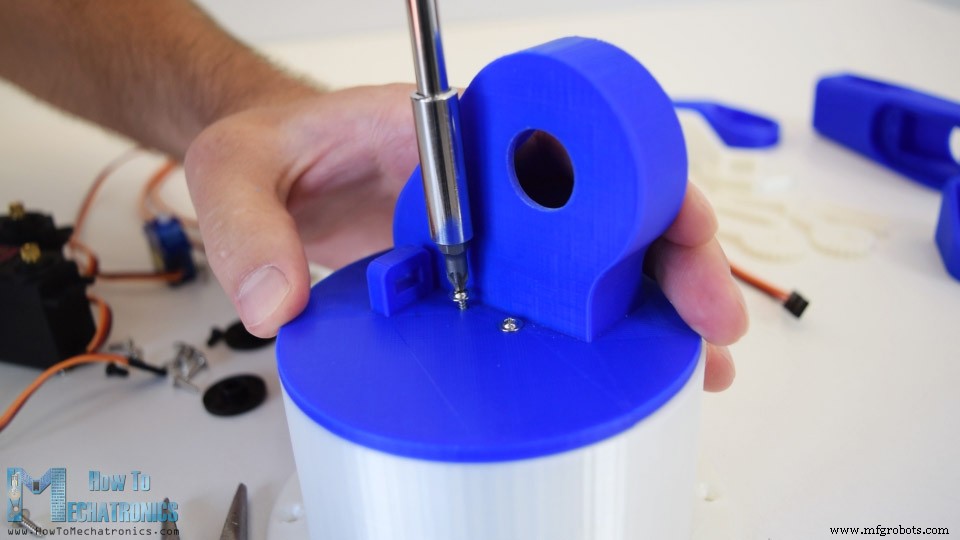
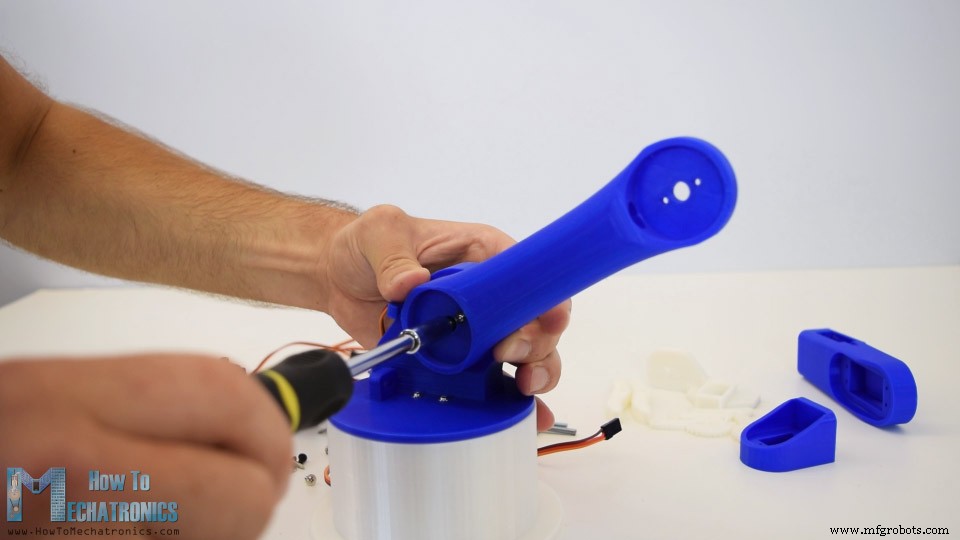
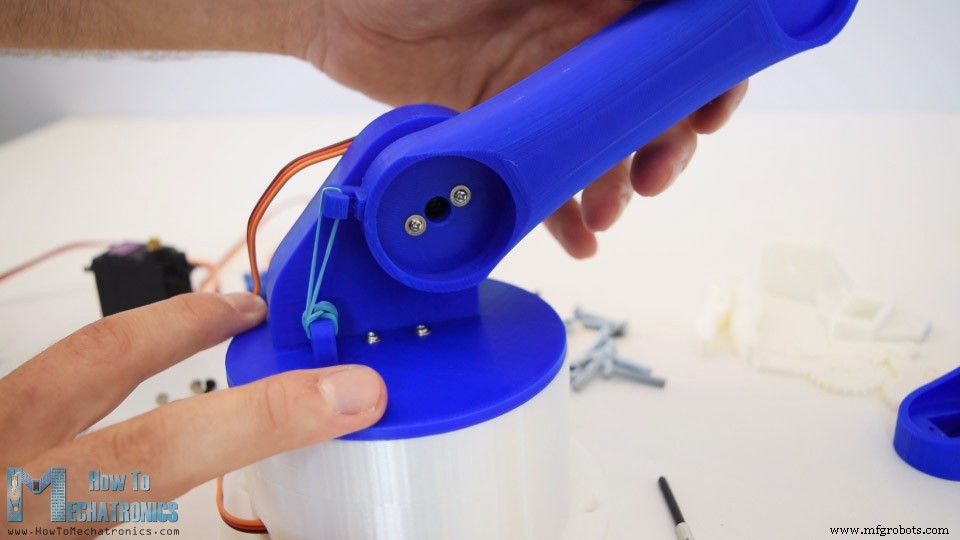
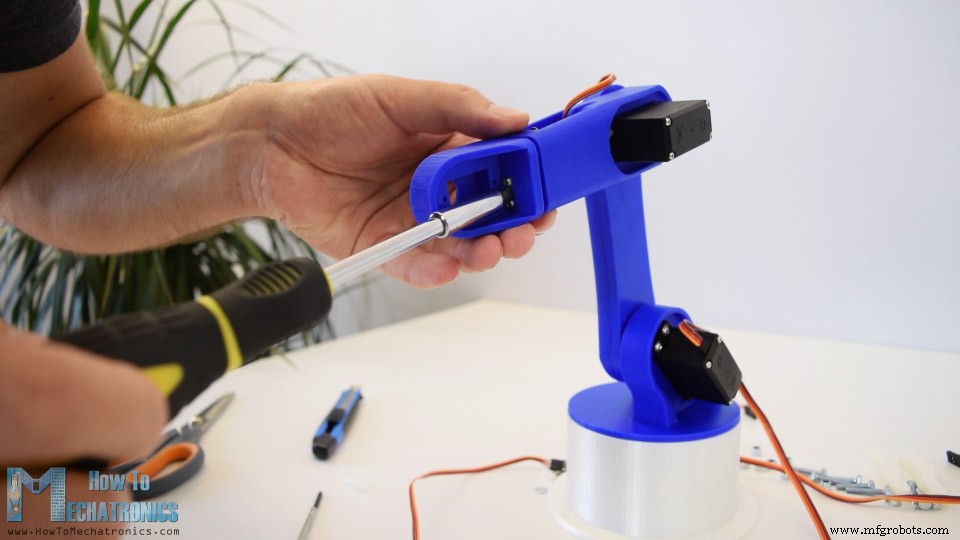
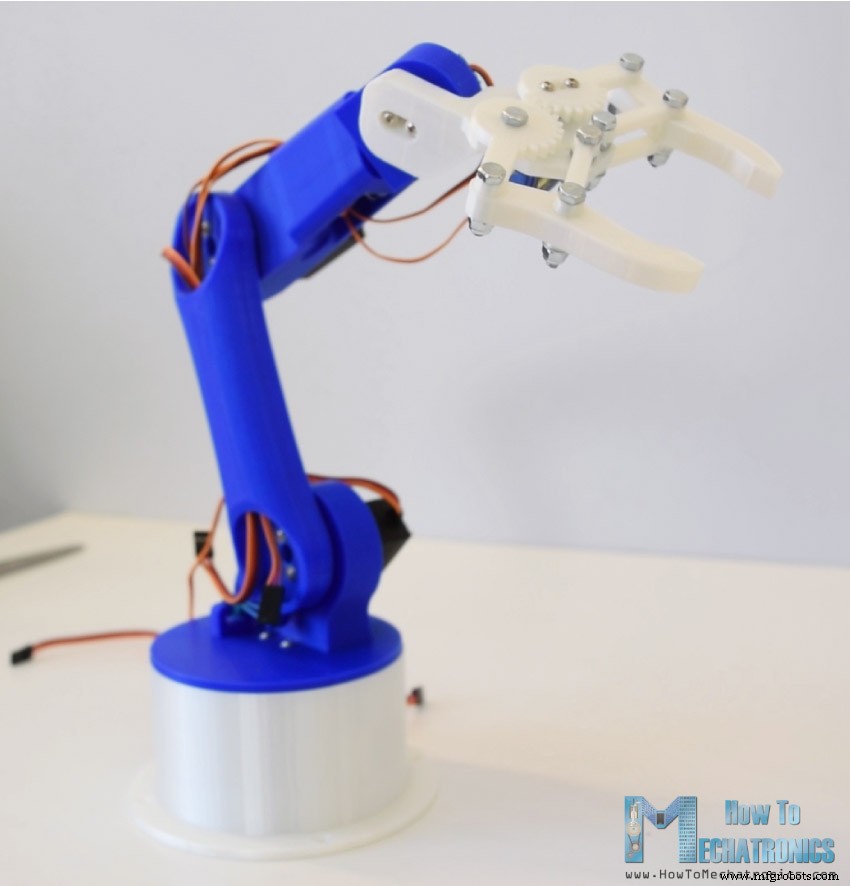
Diagrama de circuito brazo robot Arduino
Código Brazo Robot Arduino
SoftwareSerial (comunicación serial Bluetooth) y Servo.h. Ambas vienen con Arduino IDE. Definimos 6 servos, módulo HC-05, variables posiciones actual/anterior, arrays para guardar posiciones/pasos modo automático.#include <SoftwareSerial.h>
#include <Servo.h>
Servo servo01, servo02, servo03, servo04, servo05, servo06;
SoftwareSerial Bluetooth(3, 4); // Arduino(RX, TX) - HC-05 Bluetooth (TX, RX)
int servo1Pos, servo2Pos, servo3Pos, servo4Pos, servo5Pos, servo6Pos; // posición actual
int servo1PPos, servo2PPos, servo3PPos, servo4PPos, servo5PPos, servo6PPos; // posición anterior
int servo01SP[50], servo02SP[50], servo03SP[50], servo04SP[50], servo05SP[50], servo06SP[50]; // posiciones/pasos
int speedDelay = 20;
int index = 0;
String dataIn = "";setup(): inicializar servos y Bluetooth, mover brazo a posición inicial con write() (0-180°).void setup() {
servo01.attach(5); servo02.attach(6); servo03.attach(7);
servo04.attach(8); servo05.attach(9); servo06.attach(10);
Bluetooth.begin(38400); // Baud rate default HC-05
Bluetooth.setTimeout(1);
delay(20);
// Posición inicial brazo
servo1PPos = 90; servo01.write(servo1PPos);
servo2PPos = 150; servo02.write(servo2PPos);
servo3PPos = 35; servo03.write(servo3PPos);
servo4PPos = 140; servo04.write(servo4PPos);
servo5PPos = 85; servo05.write(servo5PPos);
servo6PPos = 80; servo06.write(servo6PPos);
}loop(), con Bluetooth.available() comprobamos datos entrantes smartphone. Si hay, readString() lee como string y guarda en dataIn. Según dato recibido, decidimos acción.// Comprobar datos entrantes
if (Bluetooth.available() > 0) {
dataIn = Bluetooth.readString(); // Leer dato como stringApp Control Android
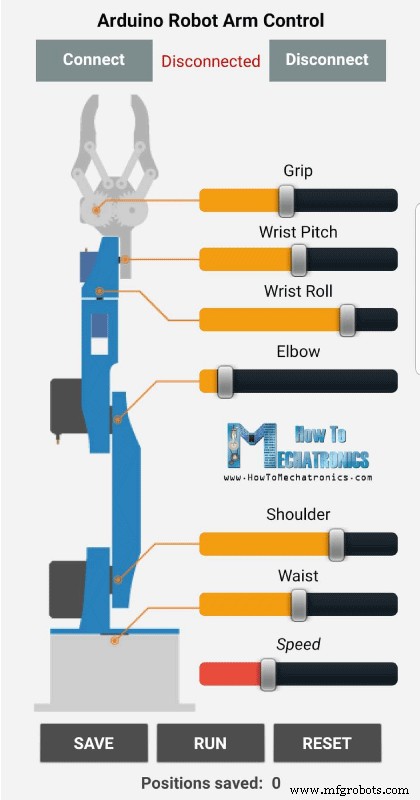
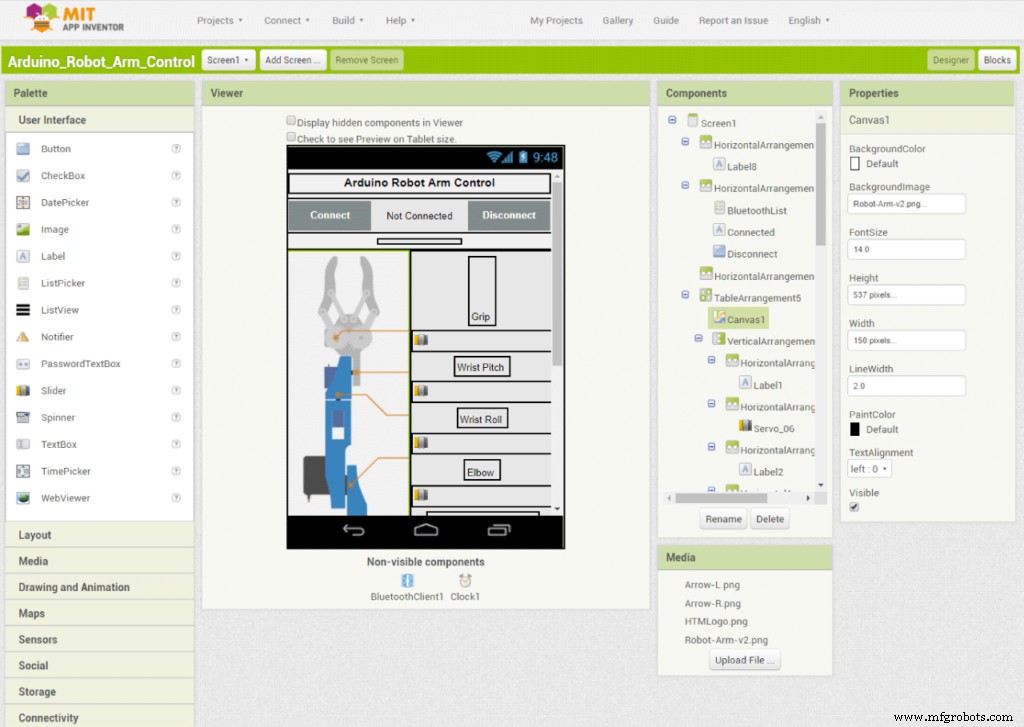
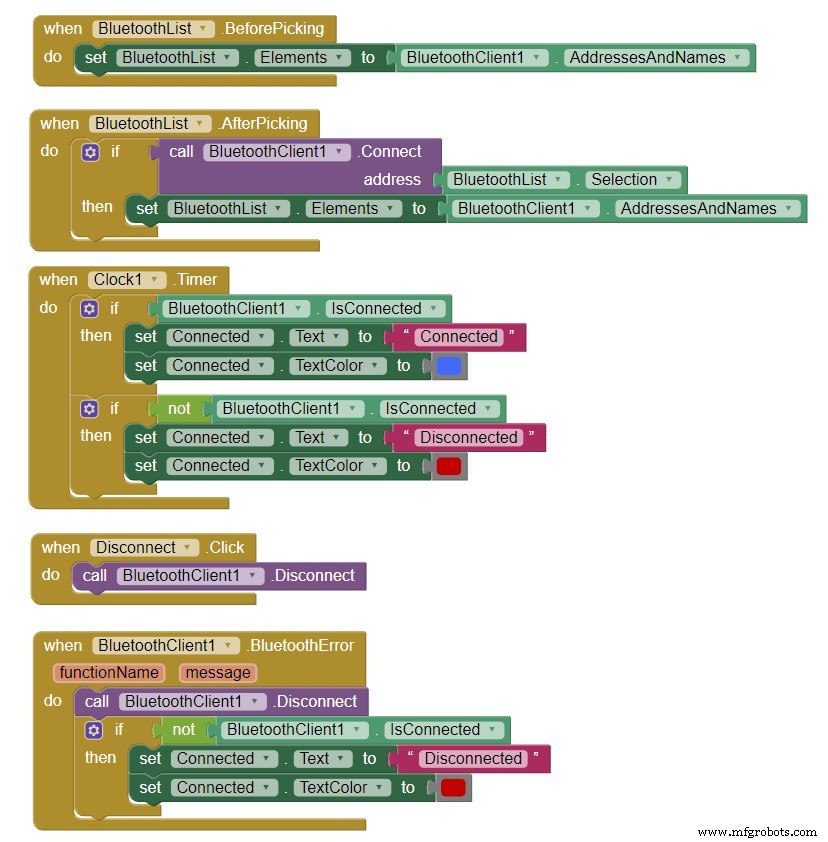
Bluetooth.SendText enviamos texto a Arduino: prefijo indica qué slider cambió + valor actual.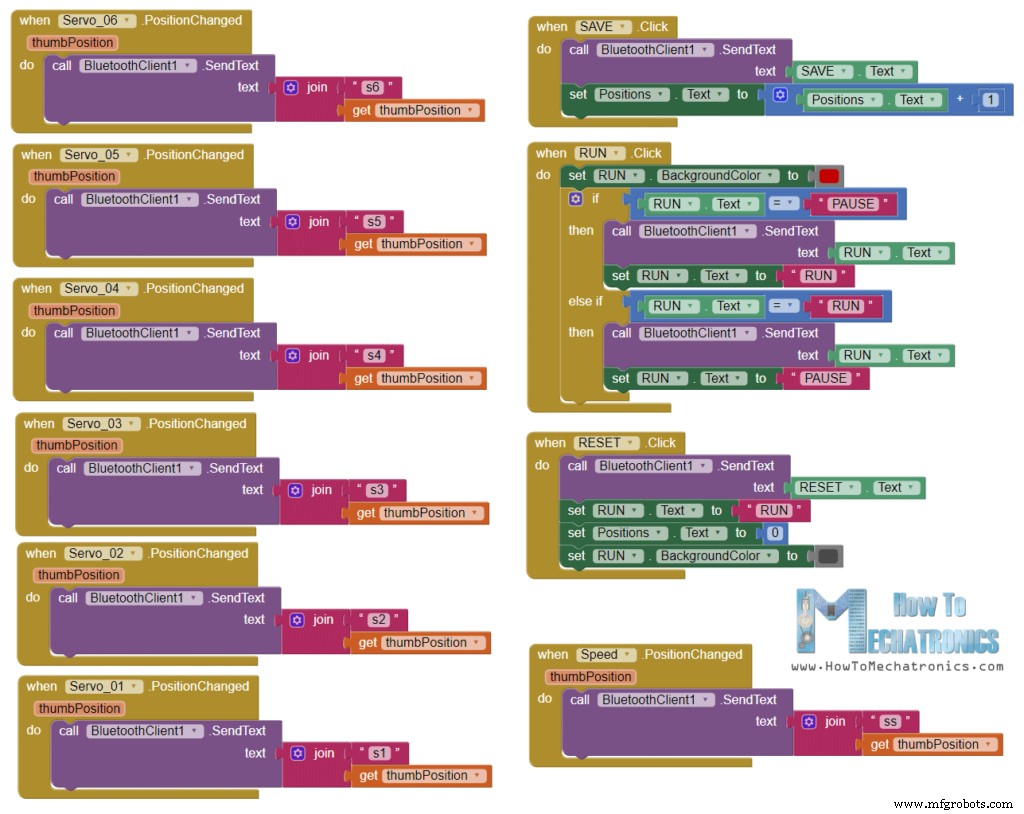
Proyecto MIT App Inventor Control Brazo Robot
1 archivo(s) 24.85 KB Descargar
App Android Control Brazo Robot
1 archivo(s) 2.57 MB Descargar
startsWith() comprobamos prefijo dato entrante y sabemos qué hacer. Ej.: prefijo "s1" → mover servo 1. Con substring() extraemos valor posición, convertimos a int y movemos servo.// Si slider "Waist" cambió - Mover Servo 1 a posición
if (dataIn.startsWith("s1")) {
String dataInS = dataIn.substring(2, dataIn.length()); // Extraer número. Ej: "s1120" -> "120"
servo1Pos = dataInS.toInt(); // Convertir string a integerwrite() directo, pero servo iría a máxima velocidad (demasiado rápido). Controlamos velocidad con bucles FOR para mover gradualmente de posición anterior a actual con delay entre iteraciones. Cambiando delay cambias velocidad.// Bucles FOR para controlar velocidad servo
// Si posición anterior > actual
if (servo1PPos > servo1Pos) {
for (int j = servo1PPos; j >= servo1Pos; j--) {
servo01.write(j); // Bajando servo
delay(20); // Define velocidad rotación
}
}
// Si posición anterior < actual
if (servo1PPos < servo1Pos) {
for (int j = servo1PPos; j <= servo1Pos; j++) {
servo01.write(j); // Subiendo servo
delay(20);
}
}
servo1PPos = servo1Pos; // Actualizar posición anterior// Si botón "SAVE" pulsado
if (dataIn.startsWith("SAVE")) {
servo01SP[index] = servo1PPos;
servo02SP[index] = servo2PPos;
servo03SP[index] = servo3PPos;
servo04SP[index] = servo4PPos;
servo05SP[index] = servo5PPos;
servo06SP[index] = servo6PPos;
index++; // Incrementar índice array
}runservo() que ejecuta pasos guardados. Veamos función: ejecuta pasos guardados en bucle hasta pulsar RESET. Bucle FOR recorre posiciones arrays y comprobamos datos entrantes smartphone. Dato puede ser RUN/PAUSE (pausa robot, si pulsas de nuevo continúa). Si cambias slider velocidad, usamos ese valor para cambiar delay en bucles FOR → controla velocidad servos.// Función modo automático - ejecuta pasos guardados
void runservo() {
while (dataIn != "RESET") { // Repite hasta botón RESET
for (int i = 0; i <= index - 2; i++) { // Recorre todos pasos
if (Bluetooth.available() > 0) {
dataIn = Bluetooth.readString();
if (dataIn == "PAUSE") { // Botón PAUSE
while (dataIn != "RUN") { // Espera RUN
if (Bluetooth.available() > 0) {
dataIn = Bluetooth.readString();
if (dataIn == "RESET") break;
}
}
}
// Si slider velocidad cambiado
if (dataIn.startsWith("ss")) {
String dataInS = dataIn.substring(2, dataIn.length());
speedDelay = dataInS.toInt(); // Cambia velocidad servos (delay)
}
}
// Servo 1
if (servo01SP[i] == servo01SP[i + 1]) { }
if (servo01SP[i] > servo01SP[i + 1]) {
for (int j = servo01SP[i]; j >= servo01SP[i + 1]; j--) {
servo01.write(j); delay(speedDelay);
}
}
if (servo01SP[i] < servo01SP[i + 1]) {
for (int j = servo01SP[i]; j <= servo01SP[i + 1]; j++) {
servo01.write(j); delay(speedDelay);
}
}
// ... (resto servos 2-6 mismo patrón)
}
}
}// Si botón "RESET" pulsado
if (dataIn == "RESET") {
memset(servo01SP, 0, sizeof(servo01SP));
memset(servo02SP, 0, sizeof(servo02SP));
memset(servo03SP, 0, sizeof(servo03SP));
memset(servo04SP, 0, sizeof(servo04SP));
memset(servo05SP, 0, sizeof(servo05SP));
memset(servo06SP, 0, sizeof(servo06SP));
index = 0;
}/* DIY Arduino Robot Arm Smartphone Control por Dejan, www.HowToMechatronics.com */
#include <SoftwareSerial.h>
#include <Servo.h>
Servo servo01, servo02, servo03, servo04, servo05, servo06;
SoftwareSerial Bluetooth(3, 4); // Arduino(RX, TX) - HC-05 Bluetooth (TX, RX)
int servo1Pos, servo2Pos, servo3Pos, servo4Pos, servo5Pos, servo6Pos;
int servo1PPos, servo2PPos, servo3PPos, servo4PPos, servo5PPos, servo6PPos;
int servo01SP[50], servo02SP[50], servo03SP[50], servo04SP[50], servo05SP[50], servo06SP[50];
int speedDelay = 20;
int index = 0;
String dataIn = "";
void setup() {
servo01.attach(5); servo02.attach(6); servo03.attach(7);
servo04.attach(8); servo05.attach(9); servo06.attach(10);
Bluetooth.begin(38400); Bluetooth.setTimeout(1); delay(20);
servo1PPos = 90; servo01.write(servo1PPos);
servo2PPos = 150; servo02.write(servo2PPos);
servo3PPos = 35; servo03.write(servo3PPos);
servo4PPos = 140; servo04.write(servo4PPos);
servo5PPos = 85; servo05.write(servo5PPos);
servo6PPos = 80; servo06.write(servo6PPos);
}
void loop() {
if (Bluetooth.available() > 0) {
dataIn = Bluetooth.readString();
// Servo 1 (Waist)
if (dataIn.startsWith("s1")) {
String dataInS = dataIn.substring(2, dataIn.length());
servo1Pos = dataInS.toInt();
if (servo1PPos > servo1Pos) {
for (int j = servo1PPos; j >= servo1Pos; j--) { servo01.write(j); delay(20); }
}
if (servo1PPos < servo1Pos) {
for (int j = servo1PPos; j <= servo1Pos; j++) { servo01.write(j); delay(20); }
}
servo1PPos = servo1Pos;
}
// Servo 2 (Shoulder)
if (dataIn.startsWith("s2")) {
String dataInS = dataIn.substring(2, dataIn.length());
servo2Pos = dataInS.toInt();
if (servo2PPos > servo2Pos) {
for (int j = servo2PPos; j >= servo2Pos; j--) { servo02.write(j); delay(50); }
}
if (servo2PPos < servo2Pos) {
for (int j = servo2PPos; j <= servo2Pos; j++) { servo02.write(j); delay(50); }
}
servo2PPos = servo2Pos;
}
// Servo 3 (Elbow)
if (dataIn.startsWith("s3")) {
String dataInS = dataIn.substring(2, dataIn.length());
servo3Pos = dataInS.toInt();
if (servo3PPos > servo3Pos) {
for (int j = servo3PPos; j >= servo3Pos; j--) { servo03.write(j); delay(30); }
}
if (servo3PPos < servo3Pos) {
for (int j = servo3PPos; j <= servo3Pos; j++) { servo03.write(j); delay(30); }
}
servo3PPos = servo3Pos;
}
// Servo 4 (Wrist Roll)
if (dataIn.startsWith("s4")) {
String dataInS = dataIn.substring(2, dataIn.length());
servo4Pos = dataInS.toInt();
if (servo4PPos > servo4Pos) {
for (int j = servo4PPos; j >= servo4Pos; j--) { servo04.write(j); delay(30); }
}
if (servo4PPos < servo4Pos) {
for (int j = servo4PPos; j <= servo4Pos; j++) { servo04.write(j); delay(30); }
}
servo4PPos = servo4Pos;
}
// Servo 5 (Wrist Pitch)
if (dataIn.startsWith("s5")) {
String dataInS = dataIn.substring(2, dataIn.length());
servo5Pos = dataInS.toInt();
if (servo5PPos > servo5Pos) {
for (int j = servo5PPos; j >= servo5Pos; j--) { servo05.write(j); delay(30); }
}
if (servo5PPos < servo5Pos) {
for (int j = servo5PPos; j <= servo5Pos; j++) { servo05.write(j); delay(30); }
}
servo5PPos = servo5Pos;
}
// Servo 6 (Gripper)
if (dataIn.startsWith("s6")) {
String dataInS = dataIn.substring(2, dataIn.length());
servo6Pos = dataInS.toInt();
if (servo6PPos > servo6Pos) {
for (int j = servo6PPos; j >= servo6Pos; j--) { servo06.write(j); delay(30); }
}
if (servo6PPos < servo6Pos) {
for (int j = servo6PPos; j <= servo6Pos; j++) { servo06.write(j); delay(30); }
}
servo6PPos = servo6Pos;
}
// Botón SAVE
if (dataIn.startsWith("SAVE")) {
servo01SP[index] = servo1PPos;
servo02SP[index] = servo2PPos;
servo03SP[index] = servo3PPos;
servo04SP[index] = servo4PPos;
servo05SP[index] = servo5PPos;
servo06SP[index] = servo6PPos;
index++;
}
// Botón RUN
if (dataIn.startsWith("RUN")) {
runservo();
}
// Botón RESET
if (dataIn == "RESET") {
memset(servo01SP, 0, sizeof(servo01SP));
memset(servo02SP, 0, sizeof(servo02SP));
memset(servo03SP, 0, sizeof(servo03SP));
memset(servo04SP, 0, sizeof(servo04SP));
memset(servo05SP, 0, sizeof(servo05SP));
memset(servo06SP, 0, sizeof(servo06SP));
index = 0;
}
}
}
void runservo() {
while (dataIn != "RESET") {
for (int i = 0; i <= index - 2; i++) {
if (Bluetooth.available() > 0) {
dataIn = Bluetooth.readString();
if (dataIn == "PAUSE") {
while (dataIn != "RUN") {
if (Bluetooth.available() > 0) {
dataIn = Bluetooth.readString();
if (dataIn == "RESET") break;
}
}
}
if (dataIn.startsWith("ss")) {
String dataInS = dataIn.substring(2, dataIn.length());
speedDelay = dataInS.toInt();
}
}
// Servo 1
if (servo01SP[i] == servo01SP[i + 1]) { }
if (servo01SP[i] > servo01SP[i + 1]) {
for (int j = servo01SP[i]; j >= servo01SP[i + 1]; j--) { servo01.write(j); delay(speedDelay); }
}
if (servo01SP[i] < servo01SP[i + 1]) {
for (int j = servo01SP[i]; j <= servo01SP[i + 1]; j++) { servo01.write(j); delay(speedDelay); }
}
// Servo 2
if (servo02SP[i] == servo02SP[i + 1]) { }
if (servo02SP[i] > servo02SP[i + 1]) {
for (int j = servo02SP[i]; j >= servo02SP[i + 1]; j--) { servo02.write(j); delay(speedDelay); }
}
if (servo02SP[i] < servo02SP[i + 1]) {
for (int j = servo02SP[i]; j <= servo02SP[i + 1]; j++) { servo02.write(j); delay(speedDelay); }
}
// Servo 3
if (servo03SP[i] == servo03SP[i + 1]) { }
if (servo03SP[i] > servo03SP[i + 1]) {
for (int j = servo03SP[i]; j >= servo03SP[i + 1]; j--) { servo03.write(j); delay(speedDelay); }
}
if (servo03SP[i] < servo03SP[i + 1]) {
for (int j = servo03SP[i]; j <= servo03SP[i + 1]; j++) { servo03.write(j); delay(speedDelay); }
}
// Servo 4
if (servo04SP[i] == servo04SP[i + 1]) { }
if (servo04SP[i] > servo04SP[i + 1]) {
for (int j = servo04SP[i]; j >= servo04SP[i + 1]; j--) { servo04.write(j); delay(speedDelay); }
}
if (servo04SP[i] < servo04SP[i + 1]) {
for (int j = servo04SP[i]; j <= servo04SP[i + 1]; j++) { servo04.write(j); delay(speedDelay); }
}
// Servo 5
if (servo05SP[i] == servo05SP[i + 1]) { }
if (servo05SP[i] > servo05SP[i + 1]) {
for (int j = servo05SP[i]; j >= servo05SP[i + 1]; j--) { servo05.write(j); delay(speedDelay); }
}
if (servo05SP[i] < servo05SP[i + 1]) {
for (int j = servo05SP[i]; j <= servo05SP[i + 1]; j++) { servo05.write(j); delay(speedDelay); }
}
// Servo 6
if (servo06SP[i] == servo06SP[i + 1]) { }
if (servo06SP[i] > servo06SP[i + 1]) {
for (int j = servo06SP[i]; j >= servo06SP[i + 1]; j--) { servo06.write(j); delay(speedDelay); }
}
if (servo06SP[i] < servo06SP[i + 1]) {
for (int j = servo06SP[i]; j <= servo06SP[i + 1]; j++) { servo06.write(j); delay(speedDelay); }
}
}
}
}
Proceso de manufactura
- Alcancía Inteligente: Controla un Aceptador de Monedas con Arduino Nano
- Construye un Voltímetro Inteligente con Arduino y Smartphone – Proyecto DIY Fácil
- Control Remoto IoT de Brazo Robótico Personalizado con Arduino MKR1000 y ThingSpeak
- Robot evasor de obstáculos con servo: Construcción con Arduino y HC-SR04
- Controla un LED por Bluetooth con Arduino – Guía DIY paso a paso
- Brazo Robótico de 6 Grados de Libertad Controlado por Nunchuk con Arduino
- Controla Dos Motores Paso a Paso con Arduino Nano y Joystick - Tutorial Sencillo
- MobBob: Robot Arduino Impreso en 3D, Controlado por Smartphone Android
- LittleArm 2C: Brazo Robot 3D Imprimible para Educación STEM con Arduino Nano
- ThimbleKrox: Control de ratón montado en el dedo con Arduino Micro y MPU-6050
- Yama Seiki GA-2000CR: Centro de torneado compacto con brazo robot y sistema de palets avanzado