



LittleArm 2C: Brazo Robot 3D Imprimible para Educación STEM con Arduino Nano
Componentes y materiales
| Componente | Cantidad |
|---|---|
| Arduino Nano R3 | 1 |
| Servos MG90S (metal gear) | 4 |
| Placa Meped (shield para servos + Nano) | 1 |
| Piezas 3D impresas (PLA/PETG) | 1 set |
| Tornillos M3 (menos de 15 en total) | 1 set |
Herramientas necesarias
- Impresora 3D
- Destornilladores, alicates
Descripción del proyecto
LittleArm 2C es un brazo robótico de 4 grados de libertad diseñado para educación STEM: robusto, fácil de montar (menos de 15 tornillos) y totalmente imprimible en 3D. Se controla vía:
- Aplicación Windows (Python original).
- App Android por Bluetooth.
Montaje
- Descarga e imprime las piezas STL desde el repositorio oficial.
- Ensambla la estructura mecánica con tornillos M3.
- Inserta los 4 servos MG90S en sus alojamientos.
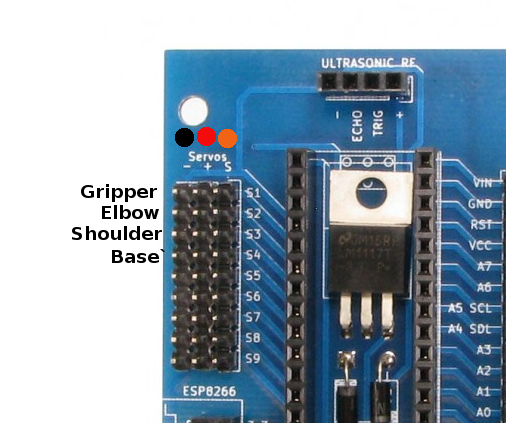
- Conecta servos a la placa Meped (pines 2,3,4,5) y enchufa el Nano.
- Alimenta (5V 2A+ recomendado para 4 servos).
Código Arduino (Control serie)
Recibe comandos por USB/Bluetooth en formato: base,hombro,codo,pinza,delay\n (ángulos 0-180, delay ms entre pasos). Mueve todos los servos en paralelo con rampas suaves.
// LittleArm 2C - Control serie paralelo
// Slant Concepts
#include
#include

Servo baseServo, shoulderServo, elbowServo, gripperServo;

struct JointAngle { int base, shoulder, elbow; };
JointAngle desiredAngle;
int desiredGrip, gripperPos, desiredDelay;

void setup() {
  Serial.begin(9600);
  Serial.setTimeout(50);
  baseServo.attach(5);
  shoulderServo.attach(4);
  elbowServo.attach(3);
  gripperServo.attach(2);
  // Posiciones iniciales
  baseServo.write(90);
  shoulderServo.write(100);
  elbowServo.write(110);
  gripperServo.write(90);
  Serial.println("started");
}

void loop() {
  if(Serial.available()) {
    desiredAngle.base    = Serial.parseInt();
    desiredAngle.shoulder= Serial.parseInt();
    desiredAngle.elbow   = Serial.parseInt();
    desiredGrip          = Serial.parseInt();
    desiredDelay         = Serial.parseInt();
    if(Serial.read() == '\n') {
      Serial.flush();
      Serial.print('d');  // Confirmación "done"
    }
  }

  int done = 0;
  while(!done) {
    int s1 = servoParallelControl(desiredAngle.base,    baseServo,    desiredDelay);
    int s2 = servoParallelControl(desiredAngle.shoulder, shoulderServo, desiredDelay);
    int s3 = servoParallelControl(desiredAngle.elbow,   elbowServo,   desiredDelay);
    int s4 = servoParallelControl(desiredGrip,          gripperServo, desiredDelay);
    if(s1 && s2 && s3 && s4) done = 1;
  }
}

int servoParallelControl(int target, Servo &servo, int speed) {
  int pos = servo.read();
  if(pos < target - 5) { servo.write(pos + 1); delay(speed); return 0; }
  if(pos > target + 5) { servo.write(pos - 1); delay(speed); return 0; }
  return 1;  // Llegó a posición (±5°)
}
Control desde PC / Android
- Windows: App Python (PySerial + GUI) envía ángulos calculados por cinemática inversa.
- Android: App Bluetooth con sliders para cada articulación.
Recursos
- Instrucciones completas de montaje: LittleArm 2C Assembly Guide
- Archivos STL para impresión 3D: Thingiverse / GitHub
- Código fuente apps: Repositorio Slant Concepts
Esquemáticos
Solo 4 conexiones servo + alimentación usando la placa Meped.
Autómatas Celulares en Tiempo Real con Arduino y Pantalla OLED 128x64
Tacómetro Arduino de Alta Velocidad – Algoritmo "Single-Shot" para RPM Preciso
Proceso de manufactura
- Construya un robot Raspberry Pi controlado por Bluetooth con retroalimentación de audio
- Construya un robot con streaming de vídeo controlado por Internet con Arduino y Raspberry Pi
- Brazo Robótico MeArm V1.0 – Construye tu Brazo Robótico con Arduino y Raspberry Pi
- Robot Seguidor de Línea Autónomo con Arduino UNO: Guía Paso a Paso
- Construye un Brazo Robótico Impreso en 3D Controlado por Arduino – Guía Paso a Paso
- Brazo Robótico de 6 Grados de Libertad Controlado por Nunchuk con Arduino
- Construye un robot controlado por voz con Arduino Nano
- Brazo Robótico Controlado por Ethernet: Control Remoto Simplificado
- PiBot: Robot Pianista con Arduino para Interpretación Musical de Precisión
- Haddington Dynamics: Brazo Robótico Dexter Open-Source, Alto Rendimiento, Impreso en 3D
- Robot SCARA de doble brazo: soluciones avanzadas de ensamblaje y producción