



Construye un cuadricóptero controlado por Arduino: Guía de controlador de vuelo DIY
Componentes y suministros
| Arduino Nano R3 | ×1 |
| Módulo GY-521 MPU-6050 (Giroscopio + Acelerómetro de 3 ejes para Arduino) | ×1 |
Sobre el proyecto
No es solo un cuadricóptero... ¡es una máquina de código abierto!
La pregunta clave es: ¿dónde y cómo consigo el código para el cuadricóptero? La respuesta es MultiWii.
MultiWii es un software de control de vuelo muy popular para multirrotores DIY con una gran comunidad. Soporta diversos tipos de multicópteros con funciones avanzadas como control por Bluetooth desde smartphone, pantalla OLED, barómetro, magnetómetro, GPS con mantenimiento de posición y retorno a casa, tiras LED y mucho más. ¡Así que vamos a construir nuestro controlador de vuelo usando Arduino!
Paso 1: Diseño del controlador de vuelo
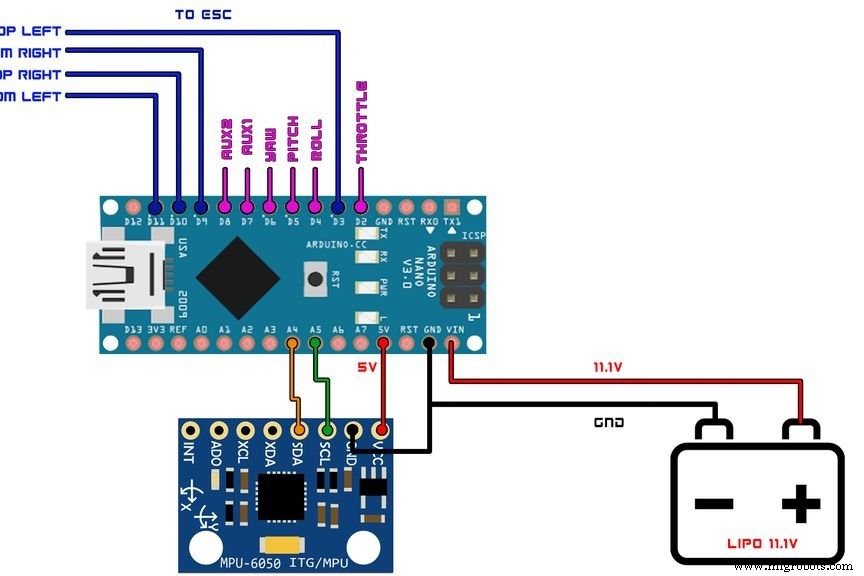
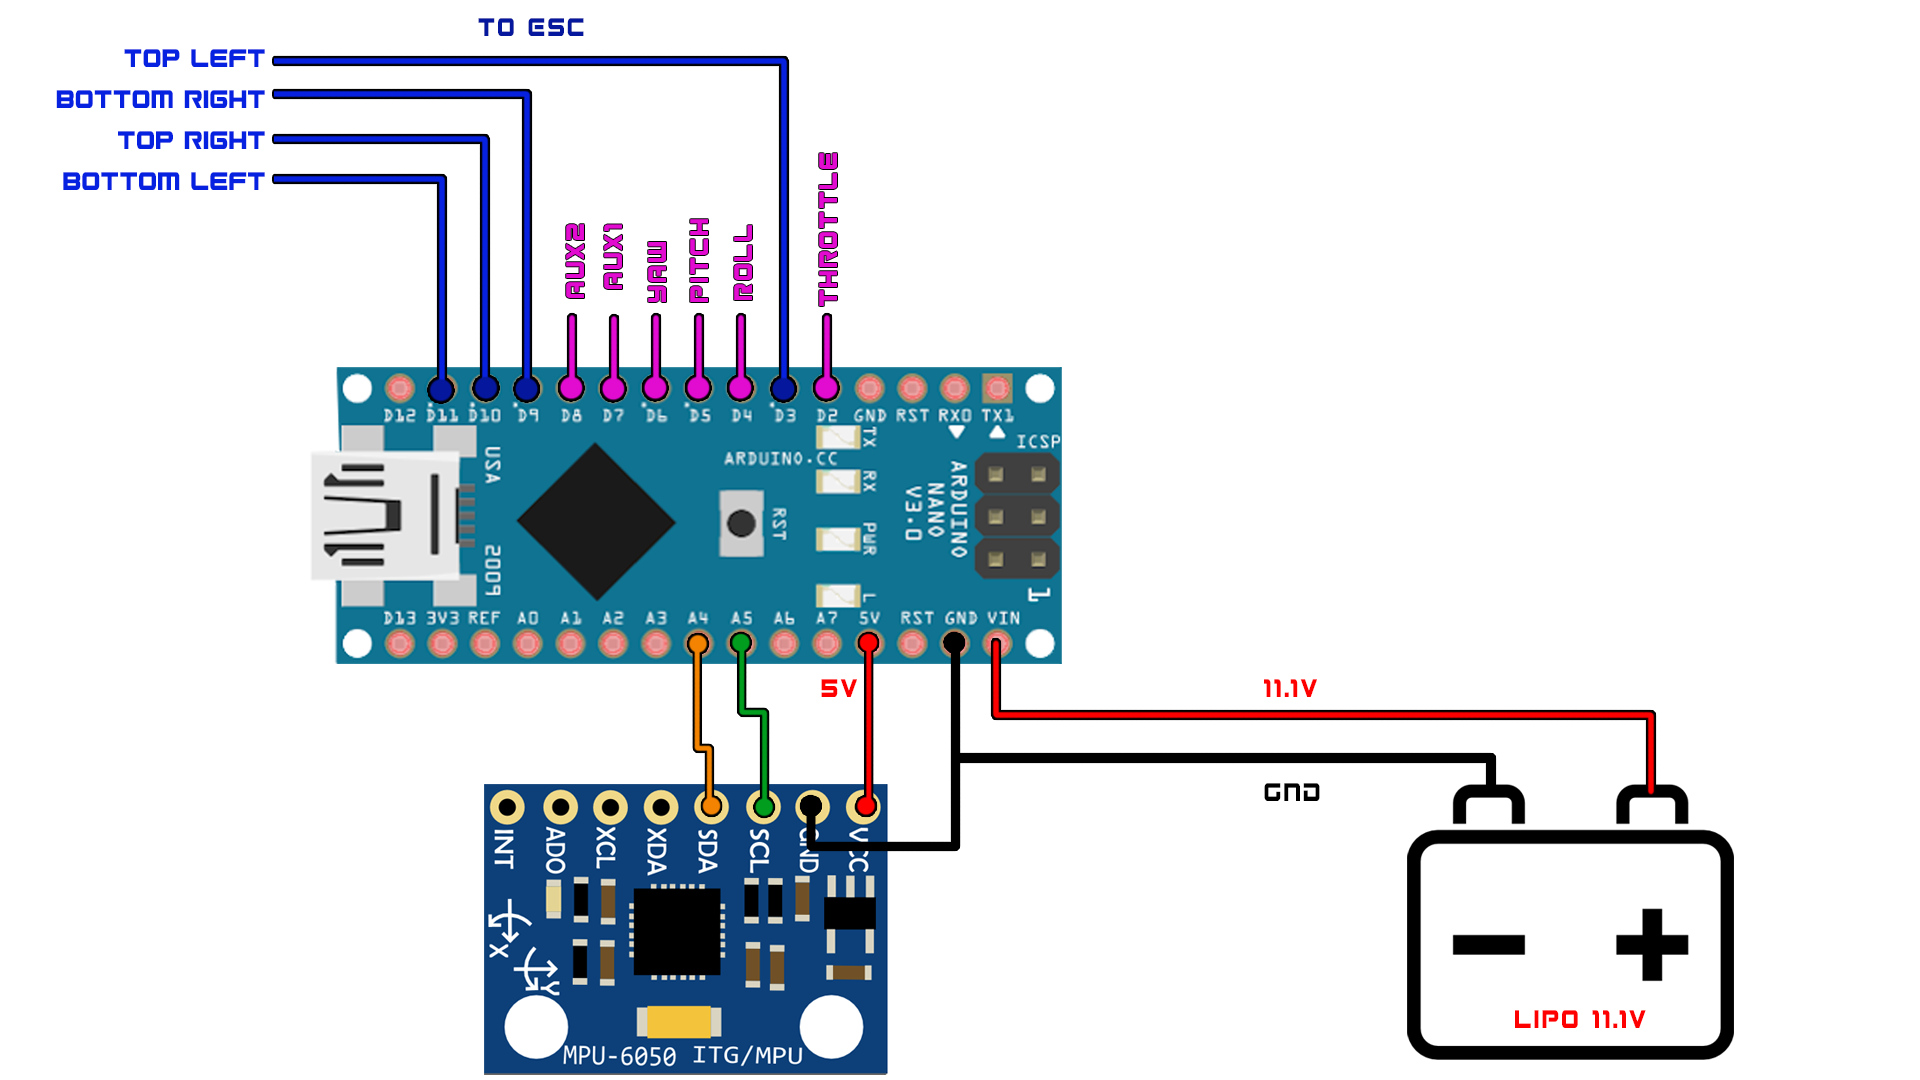
Aquí están los esquemáticos para la placa del controlador de vuelo. Puedes hacerla en una PCB de propósito general o encargar una PCB fabricada como hice yo.
Conexiones de los ESC
- D3 << Pin de señal ESC 1
- D9 << Pin de señal ESC 3
- D10 << Pin de señal ESC 2
- D11 << Pin de señal ESC 4
Conexiones del módulo Bluetooth
- TX << RX
- RX << TX
Conexiones del MPU-6050
- A4 << SDA
- A5 << SCL
Indicador LED
- D8 << Ánodo del LED
Conexiones del receptor
- D2 << Acelerador (Throttle)
- D4 << Alerones (Elevator)
- D5 << Alerones (Ailerons)
- D6 << Timón (Rudder)
- D7 << AUX 1
Paso 2: Construcción del chasis
Compré un chasis DJI 450 y monté mis motores y todo lo demás. Puedes ver el video de cómo lo hice.
Paso 3: Montaje del controlador de vuelo en el chasis
Finalmente, conecta los ESC y el receptor a la placa según los esquemáticos y ¡todo está listo!
Código
El firmware utilizado es MultiWii. El archivo principal es MultiWii.ino (C/C++). Debido a su extensión, se ha truncado en la fuente original; se recomienda descargarlo completo desde el repositorio oficial de MultiWii.
El código implementa toda la lógica de navegación GPS, control PID, mantenimiento de posición (poshold), retorno a casa (RTH), waypoints, aterrizaje automático y gestión de sensores (IMU, barómetro, magnetómetro, GPS). Incluye filtrado de datos GPS, cálculo de velocidad, navegación por waypoints y máquina de estados para misiones autónomas.
Esquemáticos
Proceso de manufactura
- Drone Pi: Quadcopter Multiwii y Raspberry Pi de doble modo para control por smartphone y mando a distancia
- Construye un Spybot controlado por Bluetooth con Arduino
- FlickMote: Mando IR por gestos para Smart Home
- TV‑B‑Gone DIY con Arduino: Mando universal para apagar cualquier TV
- Construye un Reloj Maestro LED Personalizado con Alarma – Visible desde 12 Metros
- Find Me: Localizador Inteligente de Objetos con Arduino y Bluetooth
- Soluciones de Alimentación Optimizadas para Proyectos Arduino
- Tres en raya con Arduino, matriz LED MAX7219 y carcasa de cartón
- Construye un Robot Cuadrúpedo Inteligente con Arduino: Guía Paso a Paso
- Construye un volante joystick personalizado con Arduino para gaming
- Construye una Máquina CNC Totalmente Funcional con Arduino Nano R3