



Construye un Radar 360° en Tiempo Real con Arduino: Guía Paso a Paso
Componentes y Suministros
| Componente | Cantidad |
|---|---|
| Arduino UNO | 1 |
| Sensor ultrasónico HC-SR04 (genérico) | 1 |
| Servo RobotGeek 180° | 2 |
| Cables jumper (genéricos) | 1 |
Herramientas y Máquinas Necesarias
- Tubo (pipe)
- Pistola de pegamento caliente (genérica)
Aplicaciones y Servicios Online
- Arduino IDE
- Microsoft Visual Studio 2015
Sobre este Proyecto
Estoy aquí y voy a mostrarte cómo hacer un Radar 360°. Enviar datos al ordenador, y después de procesarlos dibujar el Radar en tiempo real y después de una revolución (vuelta de 360°) guardar el Radar anterior y dibujar el nuevo. Y después de todo esto CODIFICAR los datos y ocultarlos dentro de una imagen. Por ejemplo, si solo envías los datos codificados y alguien observa esta transferencia de datos, descubrirá que transferiste datos CODIFICADOS. Pero, si ocultas los datos codificados dentro de una imagen, nunca descubrirá lo que hiciste y solo pensará que enviaste una foto a alguien más.
Paso 1: Reunir lo Necesario
En este proyecto necesitarás:
- Arduino (usé Uno R3)
- Motor servo (necesitamos 2 porque deberíamos tener 360° de movimiento disponible)
- Sensor ultrasónico (usamos este para calcular distancia)
- Cables para conectar el sensor ultrasónico y el servo.
Paso 2: Ensamblarlos
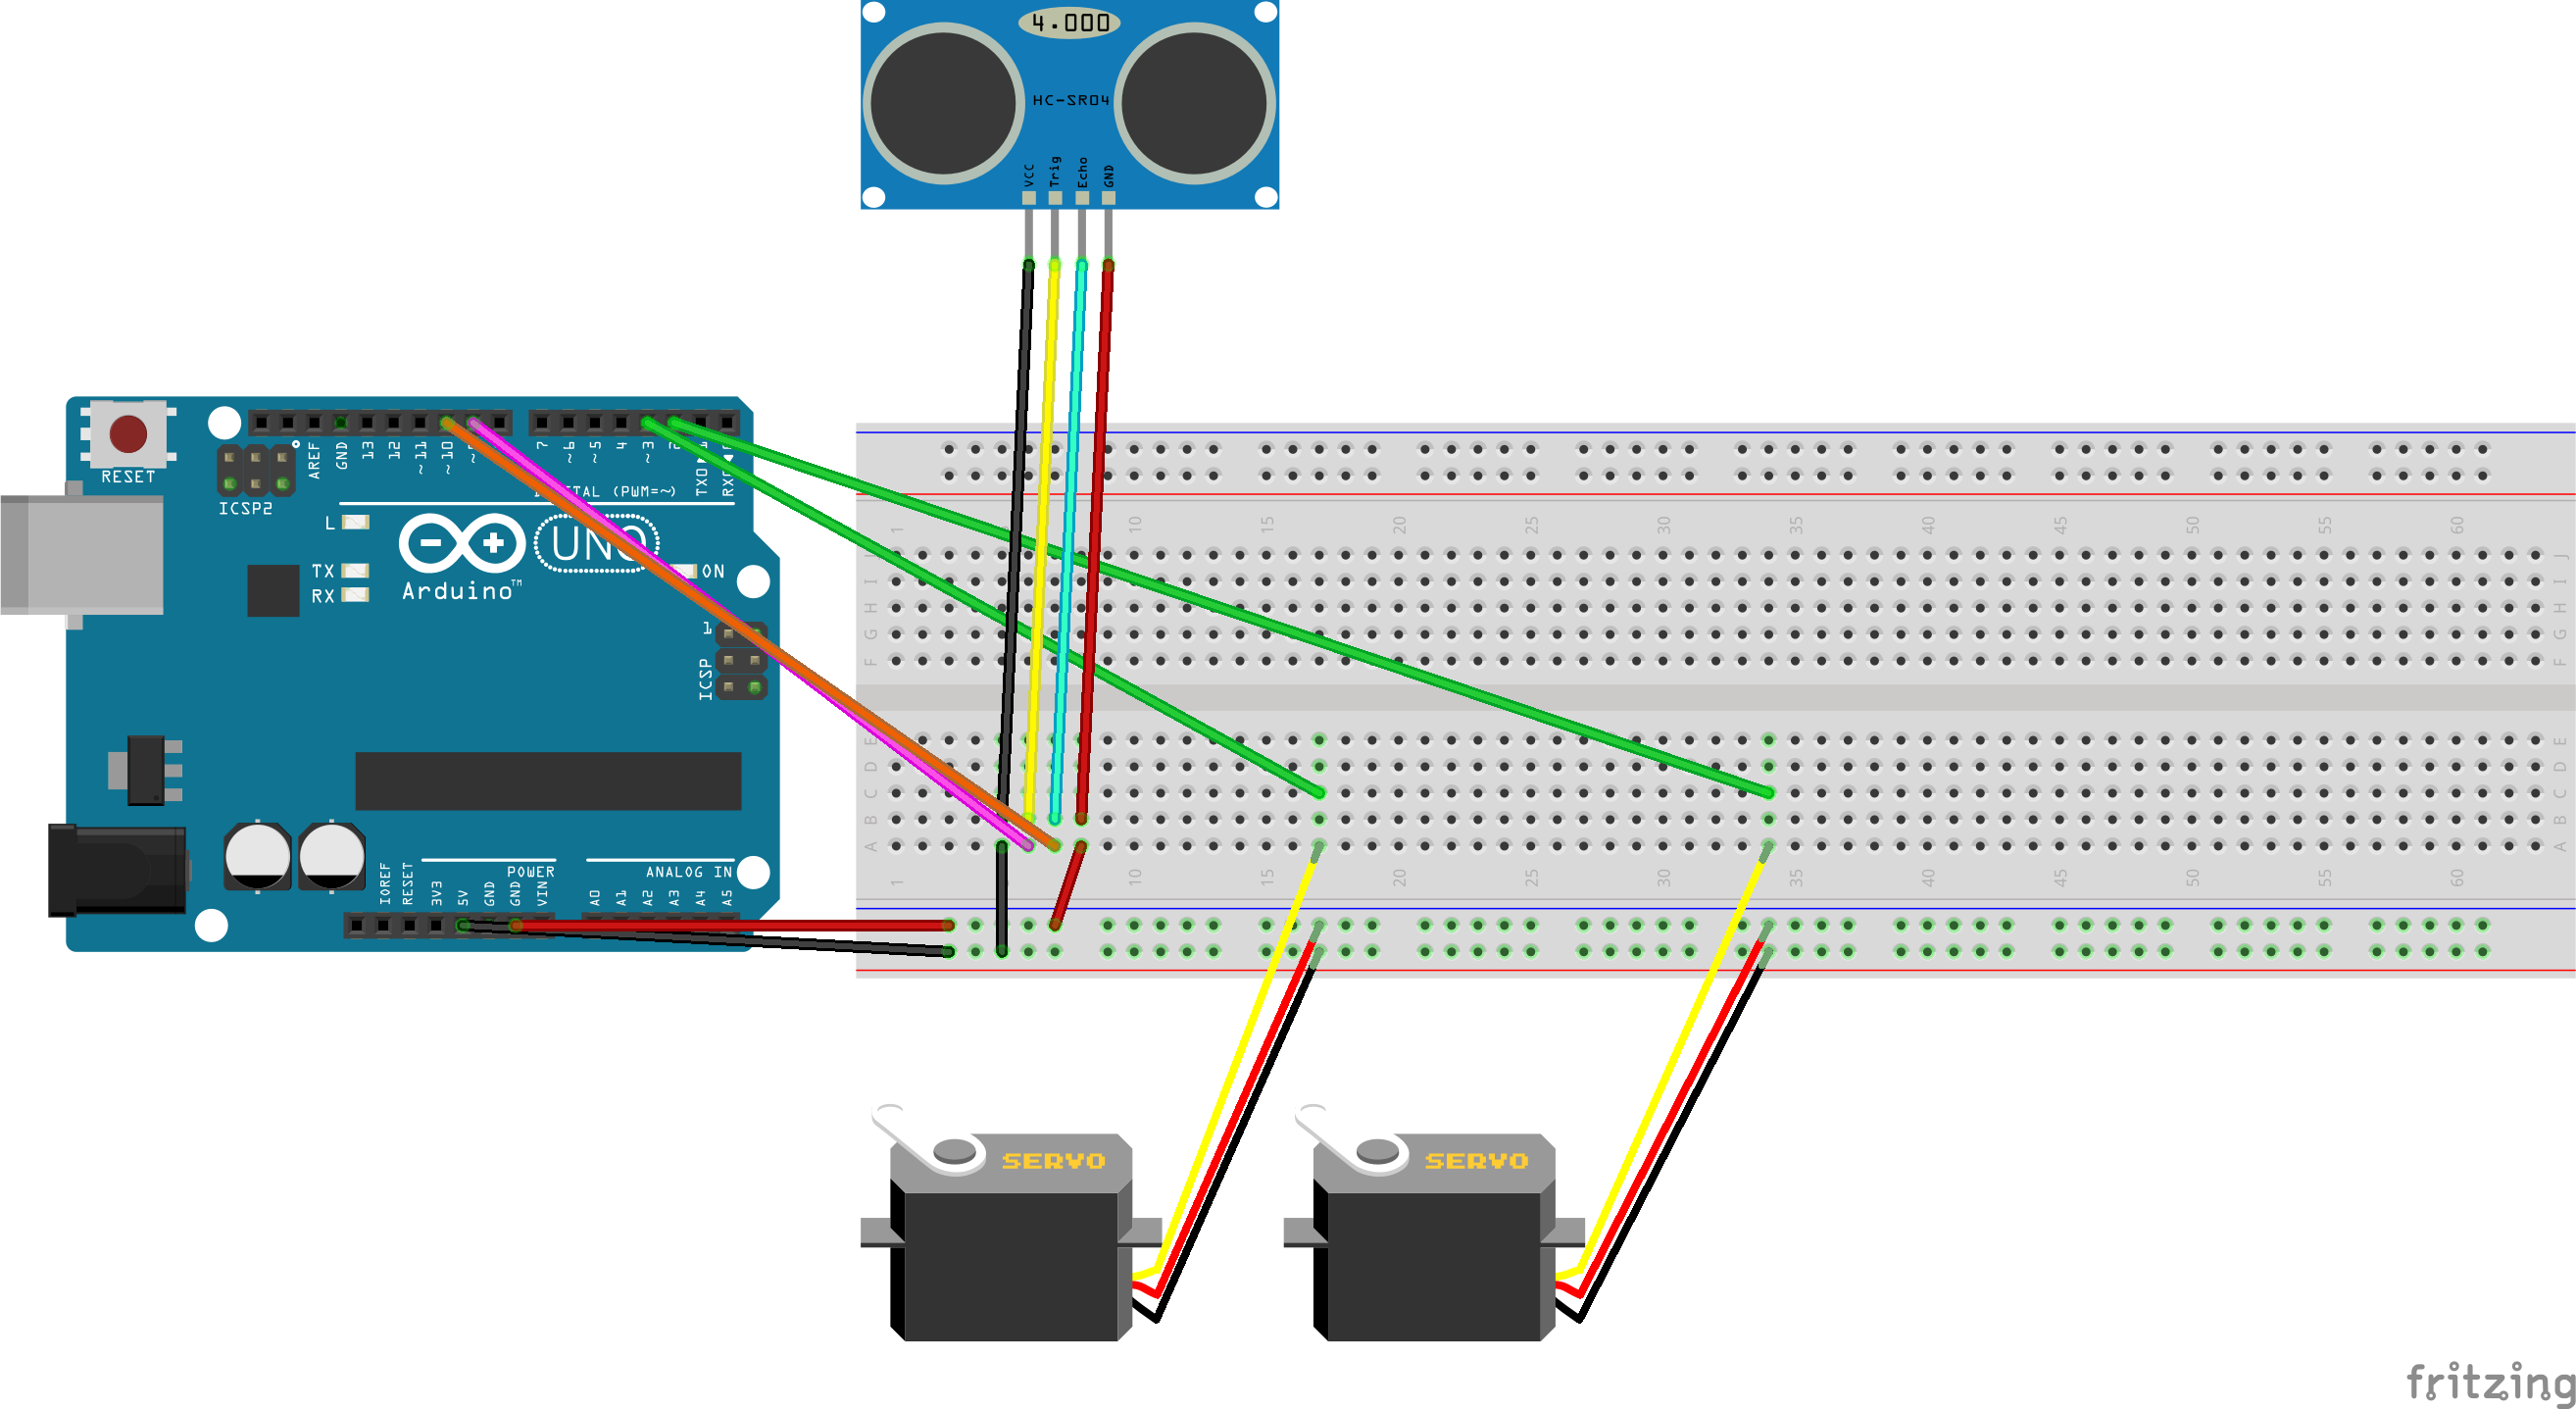
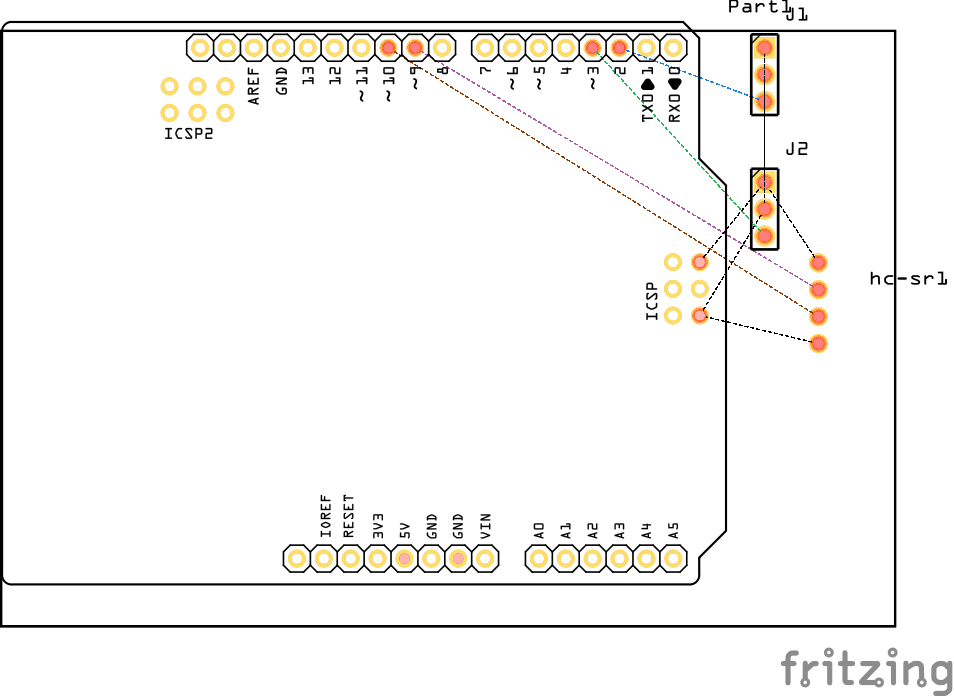
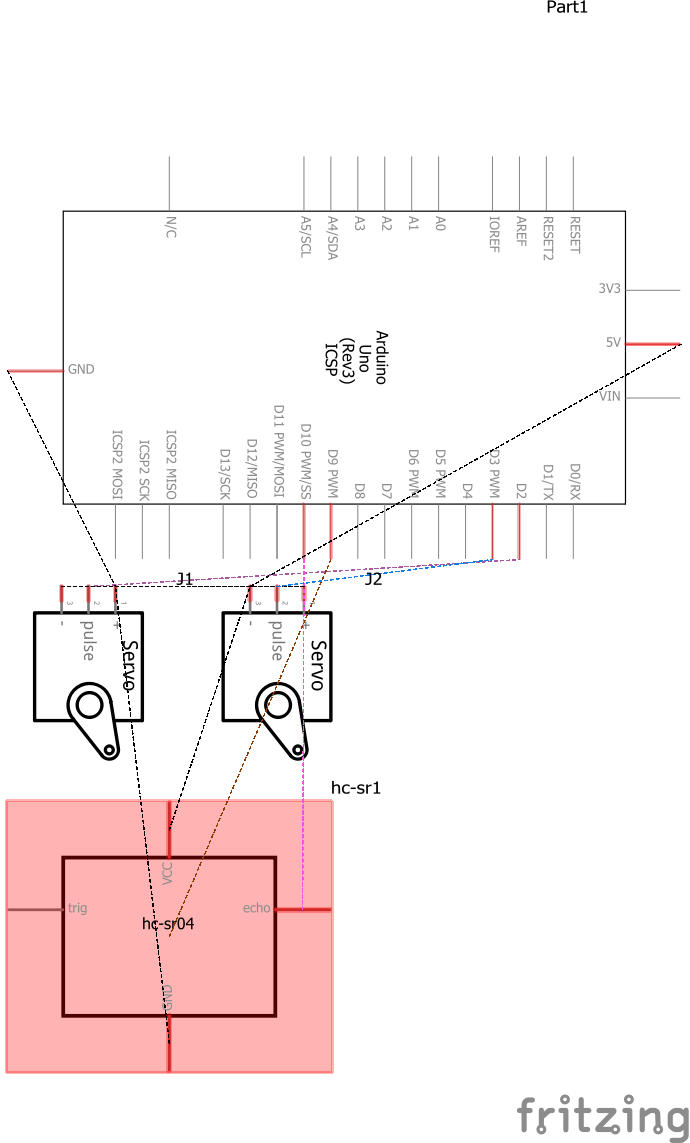
Conecta el servo y el sensor ultrasónico al Arduino como en el esquema de abajo (justo encima del código C++). Puedes subir el código y verlos en el ordenador.
Atención: Si no sabes el nombre del puerto, ve al Administrador de Dispositivos y busca Puertos. Puedes ver el nombre allí (COM3 o COM5).

Si terminas el proyecto, solo pídeme que te envíe el EXE del Dibujador de Radar.
*Actualización*: Descarga el archivo EXE en esta página.
Si tienes problemas para trabajar con el EXE o quieres hacer tu propio EXE, solo pregúntame y estoy aquí para ayudar.
Cuando importas una foto para codificar, la IA elige el mejor método para hacerlo más seguro.
Código
Control de Servo (C/C++)
Este código en C++ es para controlar el servo y debe subirse a Arduino.
#include <Servo.h>
Servo Down;
Servo Up;
const int trigPin = 9;
const int echoPin = 10;
long duration;
int pos = 0;
int pos2 = 0;
int distance;
int _degrees;

void setup() {
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
  Down.attach(2);
  Up.attach(3);
  Serial.begin(9600);
}

void loop() {
  Down.write(0);
  Up.write(0);
  for (pos = 0; pos <= 180; pos += 1) {
    Down.write(pos);
    _degrees = pos;
    dis();
    delay(50);
    if (pos == 180){
      for (pos2 = 0; pos2 <= 180; pos2 += 1) {
        Up.write(pos2);
        _degrees = pos + pos2;
        dis();
        delay(50);
      }
    }
  }
  for (pos = 180; pos >= 0; pos -= 1) {
    Down.write(pos);
    Up.write(pos);
    delay(5);
  }
}

void dis(){
  digitalWrite(trigPin, LOW);
  delayMicroseconds(2);
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);
  duration = pulseIn(echoPin, HIGH);
  distance = duration * 0.034 / 2;
  Serial.print(distance);
  Serial.print(",");
  Serial.println(_degrees);
}
Piezas Personalizadas y Recintos
Descarga el archivo EXE desde aquí: circular_draw_qP2ROsoPds.rar
Esquemáticos
Proceso de manufactura
- Transferencia Inalámbrica de Datos Magnéticos con Arduino y Sensor 3D Infineon
- Proyecto Dados Digitales Arduino: Construye tu Propio Generador de Números Aleatorios con LCD
- Registrador de Temperatura y Humedad con Arduino, DHT11 y Ethernet Shield
- Construye un Iron Man animado con Arduino: componentes, sensores y guía paso a paso
- Find Me: Localizador Inteligente de Objetos con Arduino y Bluetooth
- Construye un Brazo Robótico Impreso en 3D Controlado por Arduino – Guía Paso a Paso
- Controlador de Humidificador DIY con Arduino y Relé: Configuración Segura de Alto Voltaje
- Pong Neón en Matriz NeoPixel con Arduino Nano
- Construye un volante joystick personalizado con Arduino para gaming
- Construye un Receptor FM Potente con Arduino y Módulo TEA5767
- Arduino 101: Construye un Podómetro con Sensor DHT11 y Pantalla LCD