



Catapulta inteligente para mascotas: lanza golosinas, pelotas y juguetes automáticamente
Componentes y suministros
| Componente | Cantidad | Notas |
|---|---|---|
| Arduino UNO | 1 | Cualquier Arduino sirve |
| Módulo Servo (genérico) | 3 | 2 servos 180° + 1 servo rotación continua |
| Interruptor de límite OpenBuilds Micro | 1 | |
| Resistencia 10k ohm | 1 | |
| Pilas AA | 10 | |
| Interruptor deslizante | 2 | |
| Protoboard (genérica) | 1 |
Aplicaciones y servicios online
- Arduino IDE
Sobre este proyecto
¡Hola y bienvenidos a mi primer proyecto!
Nuestra perra AMA la comida, se la come toda en segundos. He ideado formas de ralentizarla: pelotas con comida dentro, tirarla por el jardín... Pero ahora es como una aspiradora y la encuentra y come increíblemente rápido. Así que volví a la mesa de dibujo y creé este dispositivo para que coma más despacio y disfrute :)
Concepto

Mira los 2 videos, explican mucho. En palabras: el servo Rotator gira y tira hacia abajo del brazo de la catapulta hasta tocar el interruptor de límite. Entonces el servo Trigger va a posición de retención, sujetando el brazo. El Rotator rebobina a posición original. El servo Food Delivery gira el tubo y entrega comida al contenedor del brazo. El Trigger suelta y el resorte lanza la comida.
En pruebas, lanzaba croquetas a más de 10 metros. Ajustando servos y resorte se modifica la distancia.
Electrónica


La estructura puede hacerse de 100 formas distintas, escalable y con materiales varios. Además de electrónica y servos, lo demás es flexible.
Materiales
- Arduino Uno R3 (cualquier Arduino)
- 2 servos 180° (mínimo Lofty Ambition S3003 o similar)
- 1 servo rotación continua (FS5106R o similar)
- Interruptor de límite
- Resistencia 10k ohm
- 4 pilas AA + porta-pilas
- 1 pila linterna 6V (reemplazable por 5 pilas AA en serie)
- 2 interruptores (cualquier tipo)
- Cables de conexión
- Protoboard para pruebas
Para versión permanente: Placa perfboard, 2 conectores 2 pines (opcional).
Estructura


Usé tubos de aluminio 25mm y conectores "connect-it". Soportes de motor de aluminio 25x3mm. El dispensador de comida está inspirado en este proyecto.
El tubo es PVC 40mm. El brazo de la catapulta es un lanzador de pelotas de tenis barato ($2). La fuerza viene de un muelle viejo del taller; su tamaño/tipo/fuerza es crucial. Busca equilibrio entre fuerza del servo, muelle y flexibilidad del brazo. He optado por dejar movimiento en el brazo, creando imprevisibilidad en dónde cae la comida (más diversión para la mascota).
El brazo se tira con hilo de pescar a través de guías, enrollado en el husillo del servo rotador. Un elástico débil evita enredos al rebobinar.
La caja de electrónica usa lámina plástica de doble pared. La estructura es sólida y ligera; lo más pesado es la pila linterna (pronto sustituida por AA recargables).
Lecciones aprendidas y futuras mejoras
El mayor problema: atascos de comida en el dispensador. A veces no suelta croquetas, pero eso mantiene a la mascota expectante. Generalmente funciona bien.
El aluminio aguanta bien a nuestra perra nada delicada.
Mejoraré la estética del brazo. Los elementos principales son desmontables (dispensador, caja electrónica).
Proyecto muy divertido y a nuestra perra le encanta. ¡Gracias por leer!
Código
Código Arduino - Catapulta automática
/* Catapulta automática para comida de mascotas por Nathan King Junio 2018 */
#include <Servo.h>

int FoodDeliveryReleasePosition = 115;
int FoodDeliveryHoldPosition = 0;
int TriggerReleasePosition = 90;
int TriggerHoldPosition = 0;
int limit_switch = 3;
int switch_state = 0;

Servo fooddelivery;
Servo trigger;
Servo rotater;

void setup() {
  rotater.attach(2);
  trigger.attach(4);
  fooddelivery.attach(5);
  pinMode(limit_switch, INPUT);
  Serial.begin(9600);
}

void loop() {
  rotater.write(89); // Para servo rotador
  delay(500);

  // Posiciones iniciales
  fooddelivery.write(FoodDeliveryHoldPosition);
  delay(1000);
  trigger.write(TriggerHoldPosition);
  delay(1000);
  trigger.write(TriggerReleasePosition);
  delay(1000);

  // Bucle interruptor límite para parar rotador
  switch_state = digitalRead(limit_switch);
  Serial.println(switch_state);
  while (switch_state == HIGH) {
    switch_state = digitalRead(limit_switch);
    Serial.println("Interruptor OFF");
    rotater.write(75); // Gira rotador sentido horario
  }
  Serial.println("Interruptor ON");
  rotater.write(89); // Para rotador

  // Sujeta brazo en trigger y reinicia rotador
  trigger.write(TriggerHoldPosition);
  delay(1000);
  rotater.write(110);
  delay(4500);
  rotater.write(89);
  delay(2000);

  // Entrega comida a la catapulta
  fooddelivery.write(FoodDeliveryReleasePosition);
  delay(500);
  fooddelivery.write(FoodDeliveryReleasePosition);
  delay(1000); // Espera a que caiga comida
  fooddelivery.write(FoodDeliveryHoldPosition);
  delay(150);

  // Retraso entre entrega y disparo
  rotater.write(89);
  delay(1000);

  // ¡LANZAMIENTO!
  trigger.write(TriggerReleasePosition);
  delay(3000); // Tiempo para que la mascota busque - ajustable
}
Esquemáticos
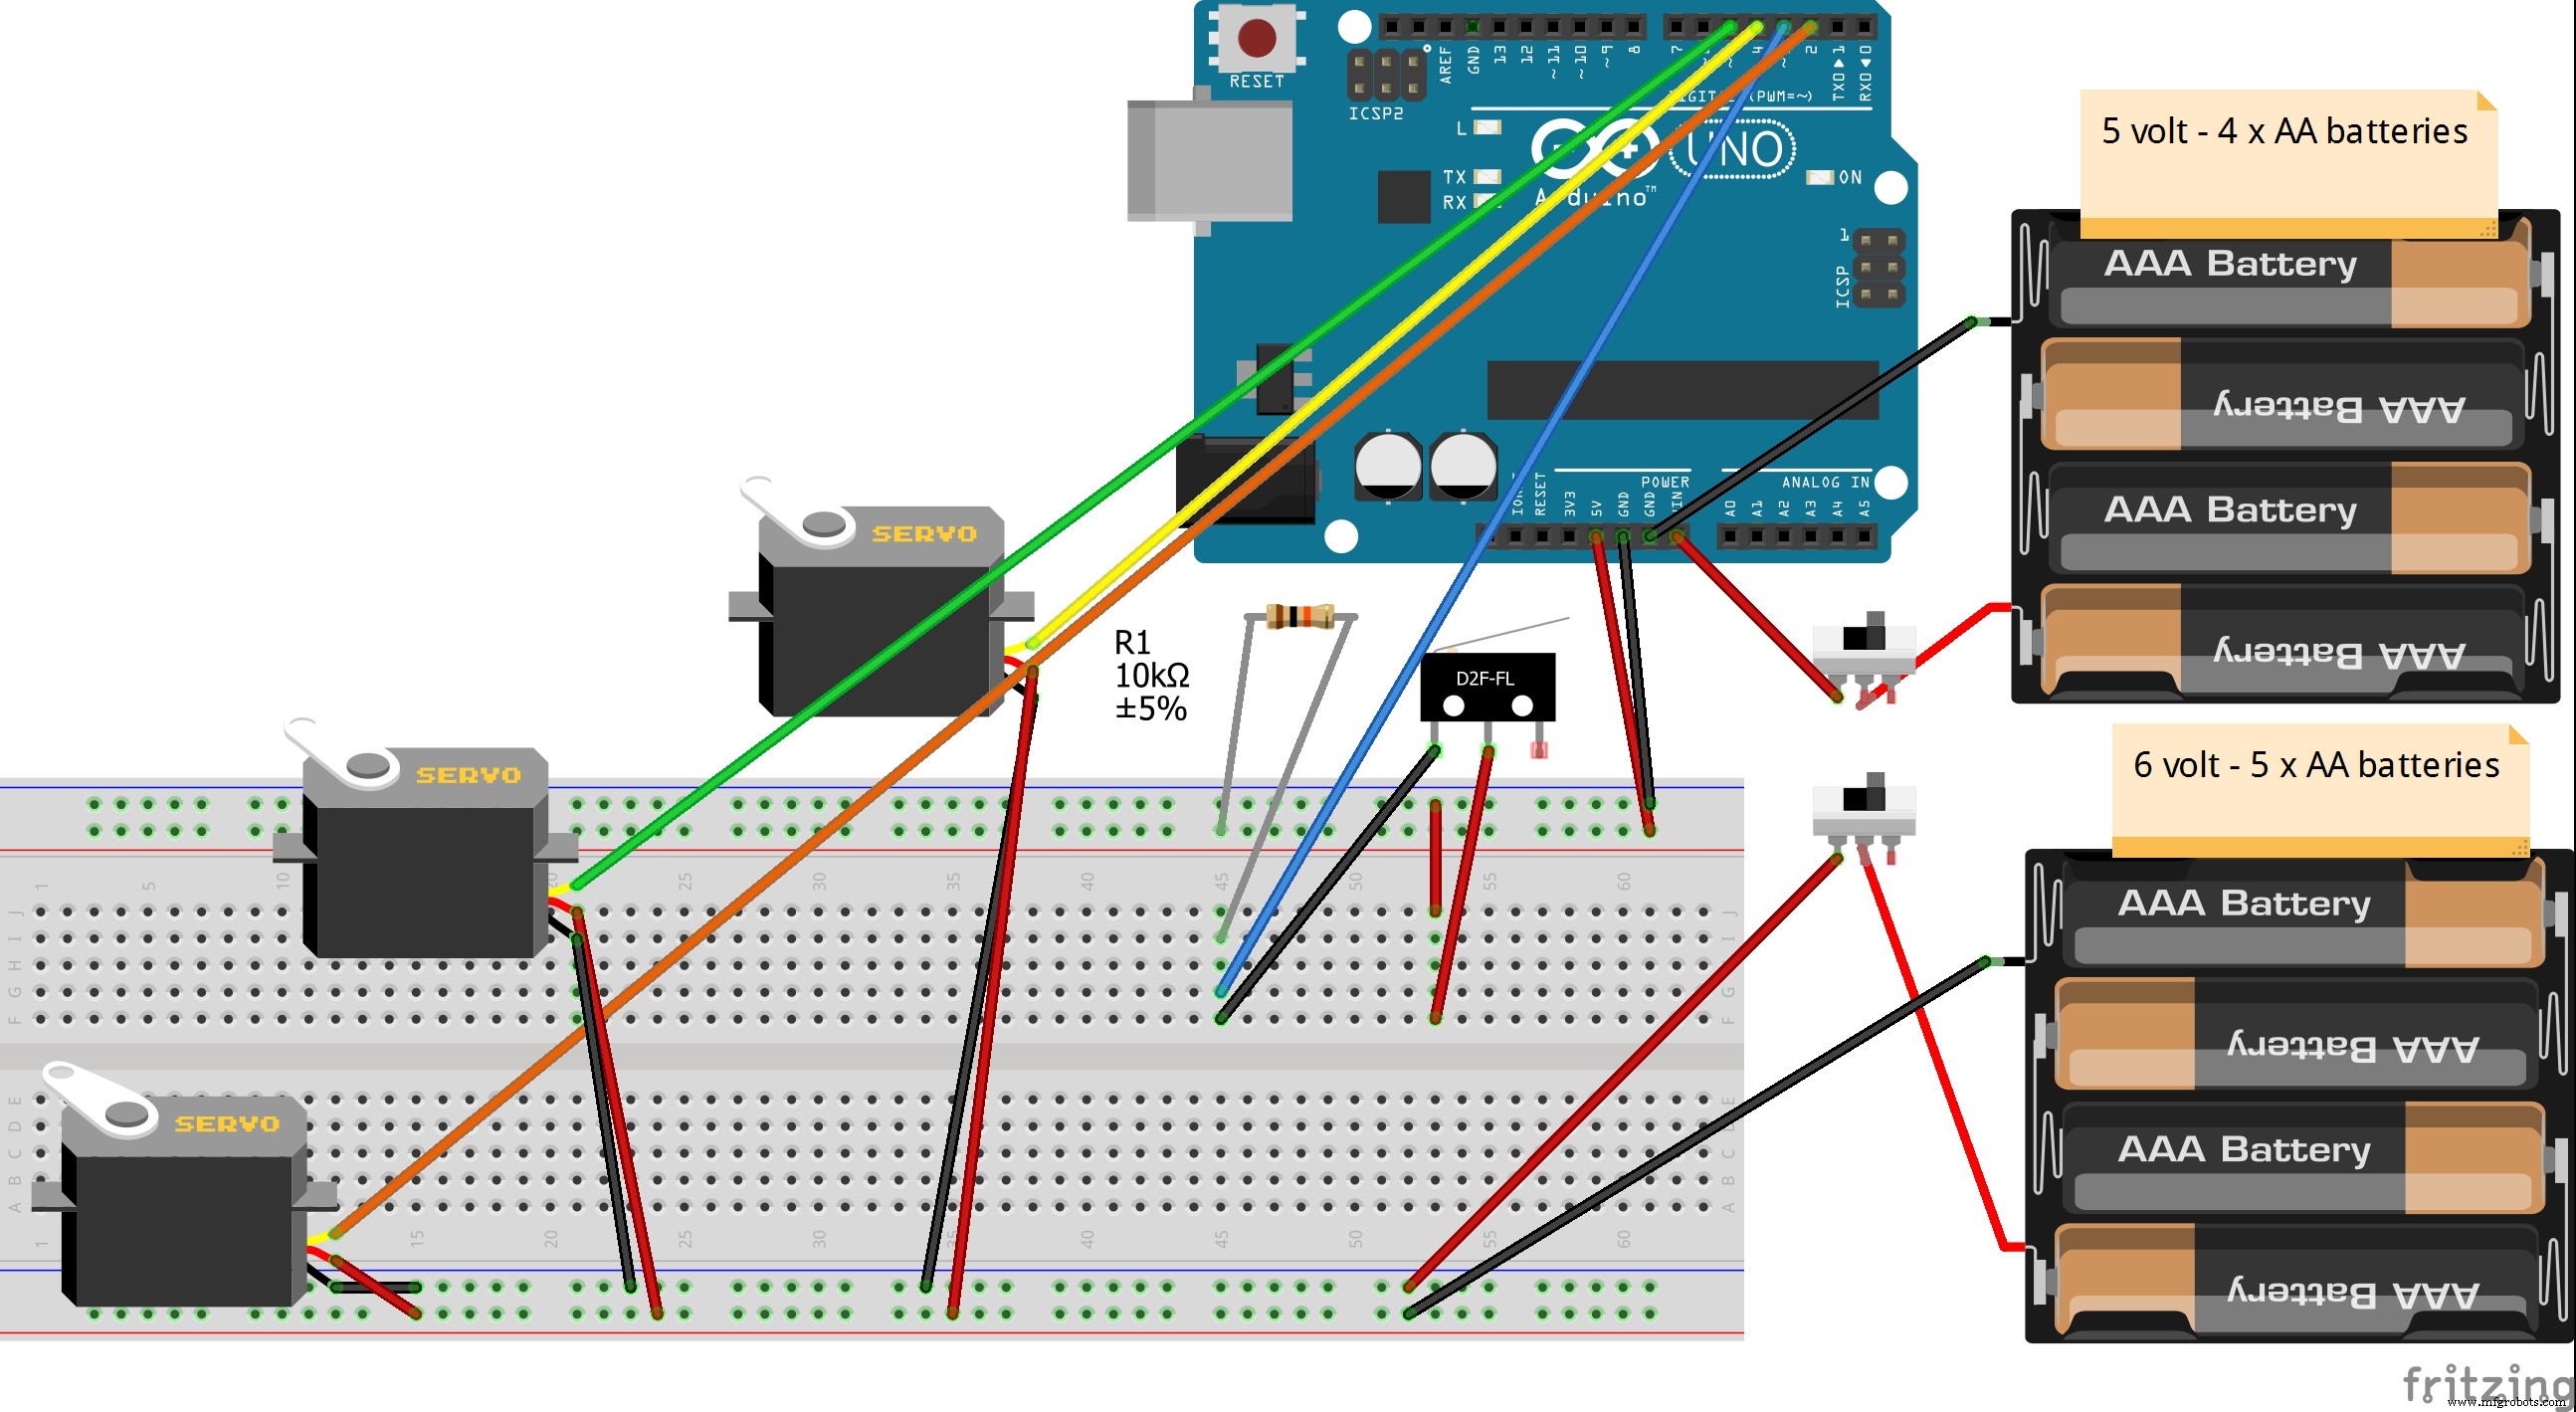
Proceso de manufactura
- Diseño Higiénico para Industrias Alimentarias y de Procesamiento: De la Limpiabilidad al Ahorro de Costes
- Cómo elegir controladores y registradores para la producción de alimentos y bebidas
- Producción de Alimentos para Mascotas: De Ingredientes a Regulación – Guía Completa
- Máquinas Expendedoras de Alimentos Versátiles: Desde Snacks hasta Sándwiches Frescos
- Cómo Elegir la Bomba de Presión Automática Adecuada para tu Hogar: Guía Práctica
- B&R lanza computadora robusta de alto rendimiento para vehículos agrícolas y de construcción autónomos
- Invar Insights: Tendencias del almacén inteligente que marcarán 2021 y más allá
- Consejos Profesionales de Mecanizado CNC para Titanio — Aeroespacial, Automotriz y Más
- Automatización de cabezal deslizante de precisión para torneado suizo y de producción
- Dominando la Aplicación de Lubricantes Metálicos: Evite el Exceso de Grasa y Mejore el Rendimiento
- Masterbatches de acetal de bajas emisiones para automoción y más allá – Desarrollados expertamente por Tosaf Color Service