



Radar de Aparcamiento DIY con Arduino UNO y Sensores Ultrasónicos HC-SR04
Componentes y suministros
| Arduino UNO | ×1 |
| Sensor ultrasónico HC-SR04 genérico | ×3 (izquierda, centro, derecha) |
| Mini displays de batería (chip TM1651) | ×2 (izquierda, derecha) |
Sobre el proyecto
Proyecto sencillo de radar de aparcamiento DIY basado en 3 sensores HC-SR04: uno por cada lado y uno central. Dos mini displays de batería (chip TM1651) muestran la distancia a obstáculos por cada lado, según distancia máxima configurable.
Partes
Componentes usados (añadir jumpers y protoboard si se desea). Los displays de batería usan chip TM1651.
Funcionamiento
Tres módulos ultrasónicos: Derecha, Centro, Izquierda. Dos displays: Derecho e Izquierdo.
- Sensor central afecta a ambos displays.
- Sensores laterales afectan solo a su respectivo display.
Ejemplo: dos obstáculos (derecha y centro). El código toma el más cercano para mostrarlo.
- Si el centro es el más cercano → ambos displays cambian según su distancia.
- Si el lado derecho es el más cercano → display derecho muestra valor menor que izquierdo.
Hay una distancia máxima configurable (ej. 20 cm). Por encima: espacio seguro, display al máximo. Por debajo: displays cambian proporcionalmente a la distancia.
Ejemplos visuales
Las imágenes adjuntas muestran casos: obstáculo solo derecha, solo centro, solo izquierda, combinaciones. El último caso (display derecho bajo, izquierdo alto) ocurre si: obstáculos centro+derecha (derecha más cerca), o izquierda+derecha (derecha más cerca), o los tres (derecha más cerca).
Mejoras posibles
- Añadir más sensores para cubrir área mayor.
- Pantalla para mostrar valor numérico de distancia.
- Cambiar sensores a versiones impermeables (JSN-SR04T).
- Añadir alerta sonora.
Código
Parking_sensor_v1.ino (Arduino)
/* Código para 3 módulos HC-SR04 y 2 displays TM1651
 * Sensor de aparcamiento: muestra proximidad y dirección
 * Según MaxDistance: por encima = seguro, por debajo = cambia proporcional
 * Referencia: www.SurtrTech.com
 */
#include <TM1651.h>

#define CLK 3    // Display derecho
#define DIO 2
#define CLK2 5   // Display izquierdo
#define DIO2 4

#define trigPin 6    // Ultrasónidos: Centro
#define echoPin 7
#define trigPinR 8   // Derecha
#define echoPinR 9
#define trigPinL 10  // Izquierda
#define echoPinL 11

#define Maxdistance 20  // Distancia máxima 20 cm

long duration;
int distance;

TM1651 DisplayR(CLK, DIO);
TM1651 DisplayL(CLK2, DIO2);

void setup() {
  pinMode(trigPin, OUTPUT); pinMode(echoPin, INPUT);
  pinMode(trigPinR, OUTPUT); pinMode(echoPinR, INPUT);
  pinMode(trigPinL, OUTPUT); pinMode(echoPinL, INPUT);
  DisplayR.init(); DisplayR.set(BRIGHTEST);
  DisplayL.init(); DisplayL.set(BRIGHTEST);
}

void loop() {
  int distanceM = CDistance(trigPin, echoPin);
  int distanceR = CDistance(trigPinR, echoPinR);
  int distanceL = CDistance(trigPinL, echoPinL);

  int R = min(distanceM, distanceR);  // Mínimo entre centro y derecha
  int L = min(distanceM, distanceL);  // Mínimo entre centro e izquierda

  if (R > 0 && R < Maxdistance) {
    short LevelR = map(R, 0, Maxdistance, 0, 7);  // Escalar 0-20cm → 0-7
    DisplayR.displayLevel(LevelR);
  }
  if (R >= Maxdistance) DisplayR.displayLevel(7);  // Seguro

  if (L > 0 && L < Maxdistance) {
    short LevelL = map(L, 0, Maxdistance, 0, 7);
    DisplayL.displayLevel(LevelL);
  }
  if (L >= Maxdistance) DisplayL.displayLevel(7);

  delay(50);
}

int CDistance(int a, int b) {  // a=Trigger, b=Echo
  digitalWrite(a, LOW); delayMicroseconds(2);
  digitalWrite(a, HIGH); delayMicroseconds(10);
  digitalWrite(a, LOW);
  duration = pulseIn(b, HIGH);
  distance = duration * (0.034 / 2);
  return distance;
}
Librería display TM1651
Facilita enormemente el control: https://github.com/ne0x/fuel_display
Esquemáticos
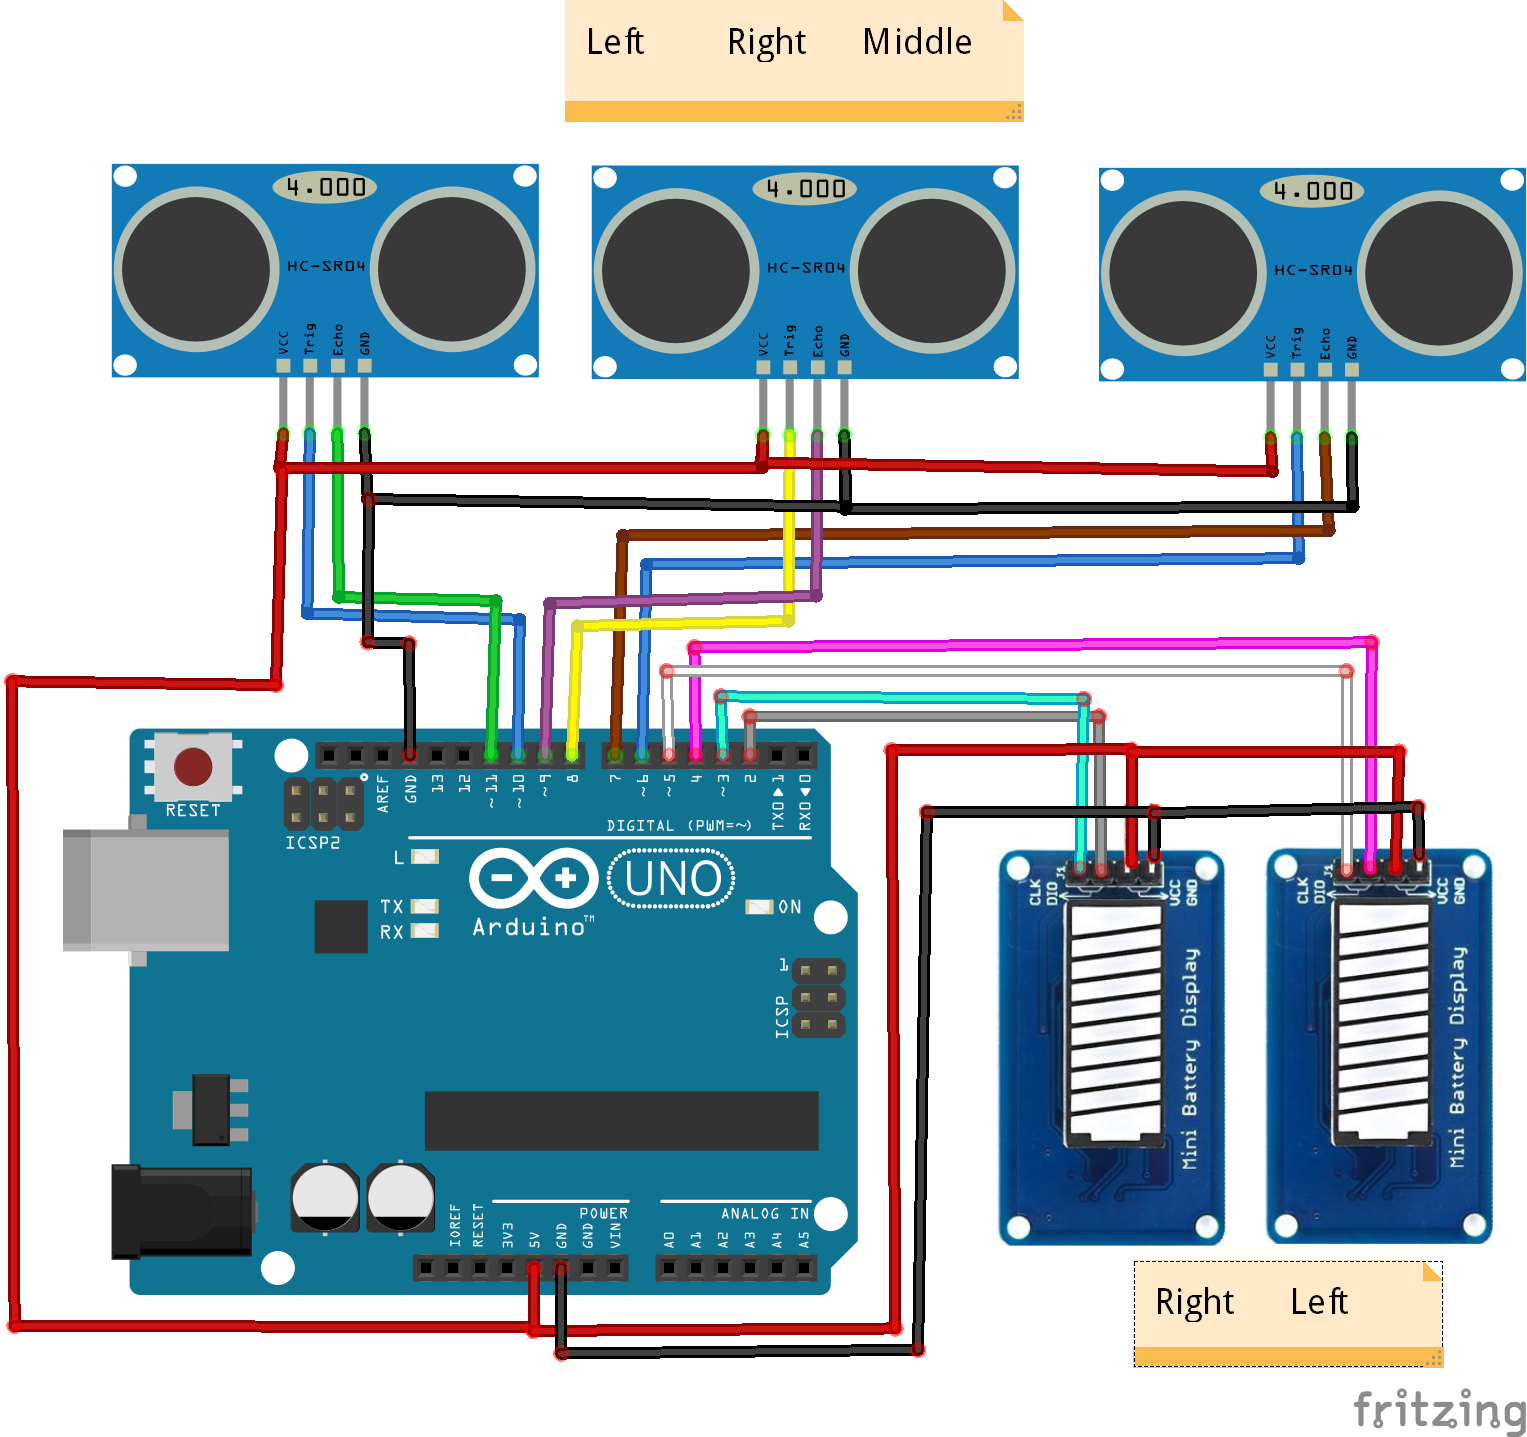
Proceso de manufactura
- Controle un LED con Sensor PIR de Movimiento en Raspberry Pi
- Construya un Sensor de Humedad de Suelo de Bajo Coste para Riego Inteligente con Raspberry Pi
- Monitor de temperatura casero con Raspberry Pi, MCP9808, InfluxDB y Grafana
- Integrar radar pulsado Acconeer A111 con Raspberry Pi: guía práctica
- Sensor de Emociones y EEG: Hardware de Bajo Coste para Detección de Emociones en Tiempo Real
- Transferir datos de temperatura y humedad entre dos Arduinos usando Firebase
- Entendiendo el sensor de oxígeno (O2): función, ubicación y señales de fallo
- Mouser presenta las últimas tecnologías de sensores en Sensors Expo 2019
- Sensores Radar Explicados: Funcionamiento y Aplicaciones Modernas
- Sensores de Aparcamiento: Funcionamiento y Aplicaciones Clave
- Ambarella adquiere Oculii por 307,5 M$, expandiendo radar y fusión de sensores para vehículos autónomos