



KITtyBot: Robot Cuadrúpedo DIY con Arduino Pro Mini, 12 Servos, Control IR y Cinemática Inversa
Componentes y Suministros
| Arduino Pro Mini 5V/16MHz (SparkFun) | 1 |
| Servos SG-90 / MG996R 9g (factor forma idéntico) | 12 |
| UBEC 5V 3A (Step-Down) (Adafruit) | 1 |
| Mando IR Adafruit Mini (cualquier mando NEC funciona) | 1 |
| Receptor IR TSOP38238 | 1 |
| Resistencias 1kΩ, 2.2kΩ (divisor tensión batería) | 1 c/u |
| LiPo 7.4V 500mAh (tipo R/C, conector adecuado) | 1 |
Herramientas
- Impresora 3D (piezas chassis)
- Soldador (opcional si usas protoboard)
Software
- Arduino IDE
- Librería IRLib2 (protocolo NEC)
Sobre el Proyecto
Introducción
Quería un robot cuadrúpedo estilo **mamífero** (no araña/insecto), inspirado en Boston Dynamics. El reto: centro de gravedad alto y patas bajo el cuerpo (no en esquinas) → inestabilidad. Objetivo: **barato** (Arduino Pro Mini + microservos). Limitaciones aceptadas, pero logra caminar estable.
Cinemática Inversa (IK) y Marchas
- Ecuaciones IK calculan ángulos articulaciones desde posición deseada pie.
- Funciones reutilizables: movimiento cuerpo (mueve 4 patas opuesto), paso completo (levanta, mueve, baja).
- Marchas estáticamente estables: **solo una pata en el aire**, centro de gravedad dentro del trípodo de apoyo. 4 marchas: adelante, atrás, izquierda, derecha.
- Movimientos síncronos: varios servos se mueven coordinados en tiempo fijo para suavidad.
Gestión LiPo Segura
Carga: Solo con cargador LiPo específico, **nunca desatendida**, en bolsa ignífuga / lejos de inflamables. Desconecta del robot (velcro). Almacena seguro. Si no conoces LiPo, consulta tienda R/C.
Construcción Mecánica
- Imprime piezas (ver archivos CAD).
- Articulación cadera: Cinta doble cara fuerte (permite reparar). Une servo soporte (eje alineado) + servo perpendicular. Esquinas delantera-derecha/trasera-izquierda espejo de delantera-izquierda/trasera-derecha.
- Centra servos ANTES de montar: Conecta todos, sube código → Arduino centra a 90° al iniciar. Ajusta fino luego.
- Muslo (thigh): Pega horns servo en huecos (pegamento compatible PLA + nylon). Une a cadera ~60° (busca posición más cercana con servo centrado). Tornillo horn.
- Pierna inferior: Atornilla servo a pieza (tornillos largos servo).
- Montaje cuerpo: "Paragolpes" delantero/trasero con horns pegados. Desliza soportes muslo en cuerpo, fija con paragolpes. Patas ~12° hacia fuera (toe-out 20mm).
- Pies: Ángulo opuesto a muslo, punta bajo cadera.
- Organiza cables con bridas (estética y evita tropiezos).

Electrónica: Dos Opciones
Protoboard (media)
Pro Mini, conectores servos, IR, divisor tensión en una protoboard. Cables cortos para 5V/GND servos (picos 600mA/servo → mal contacto = comportamiento errático). Conectores servos = headers macho largos cortados de 3 en 3.
- Batería + UBEC: suelda conector batería → riel inferior protoboard (RAW/GND Pro Mini).
- Divisor tensión: 2.2kΩ (BAT+) y 1kΩ (GND) a A0 (reduce 8.4V máx a <5V).
- UBEC 5V → riel superior protoboard (centrado para distribución equilibrada).
- IR receptor → A1 + 5V.
- Protoboard pegada al cuerpo (esquina D3-D5 = delantera-izquierda, centrada).
PCB Personalizada (Recomendada)
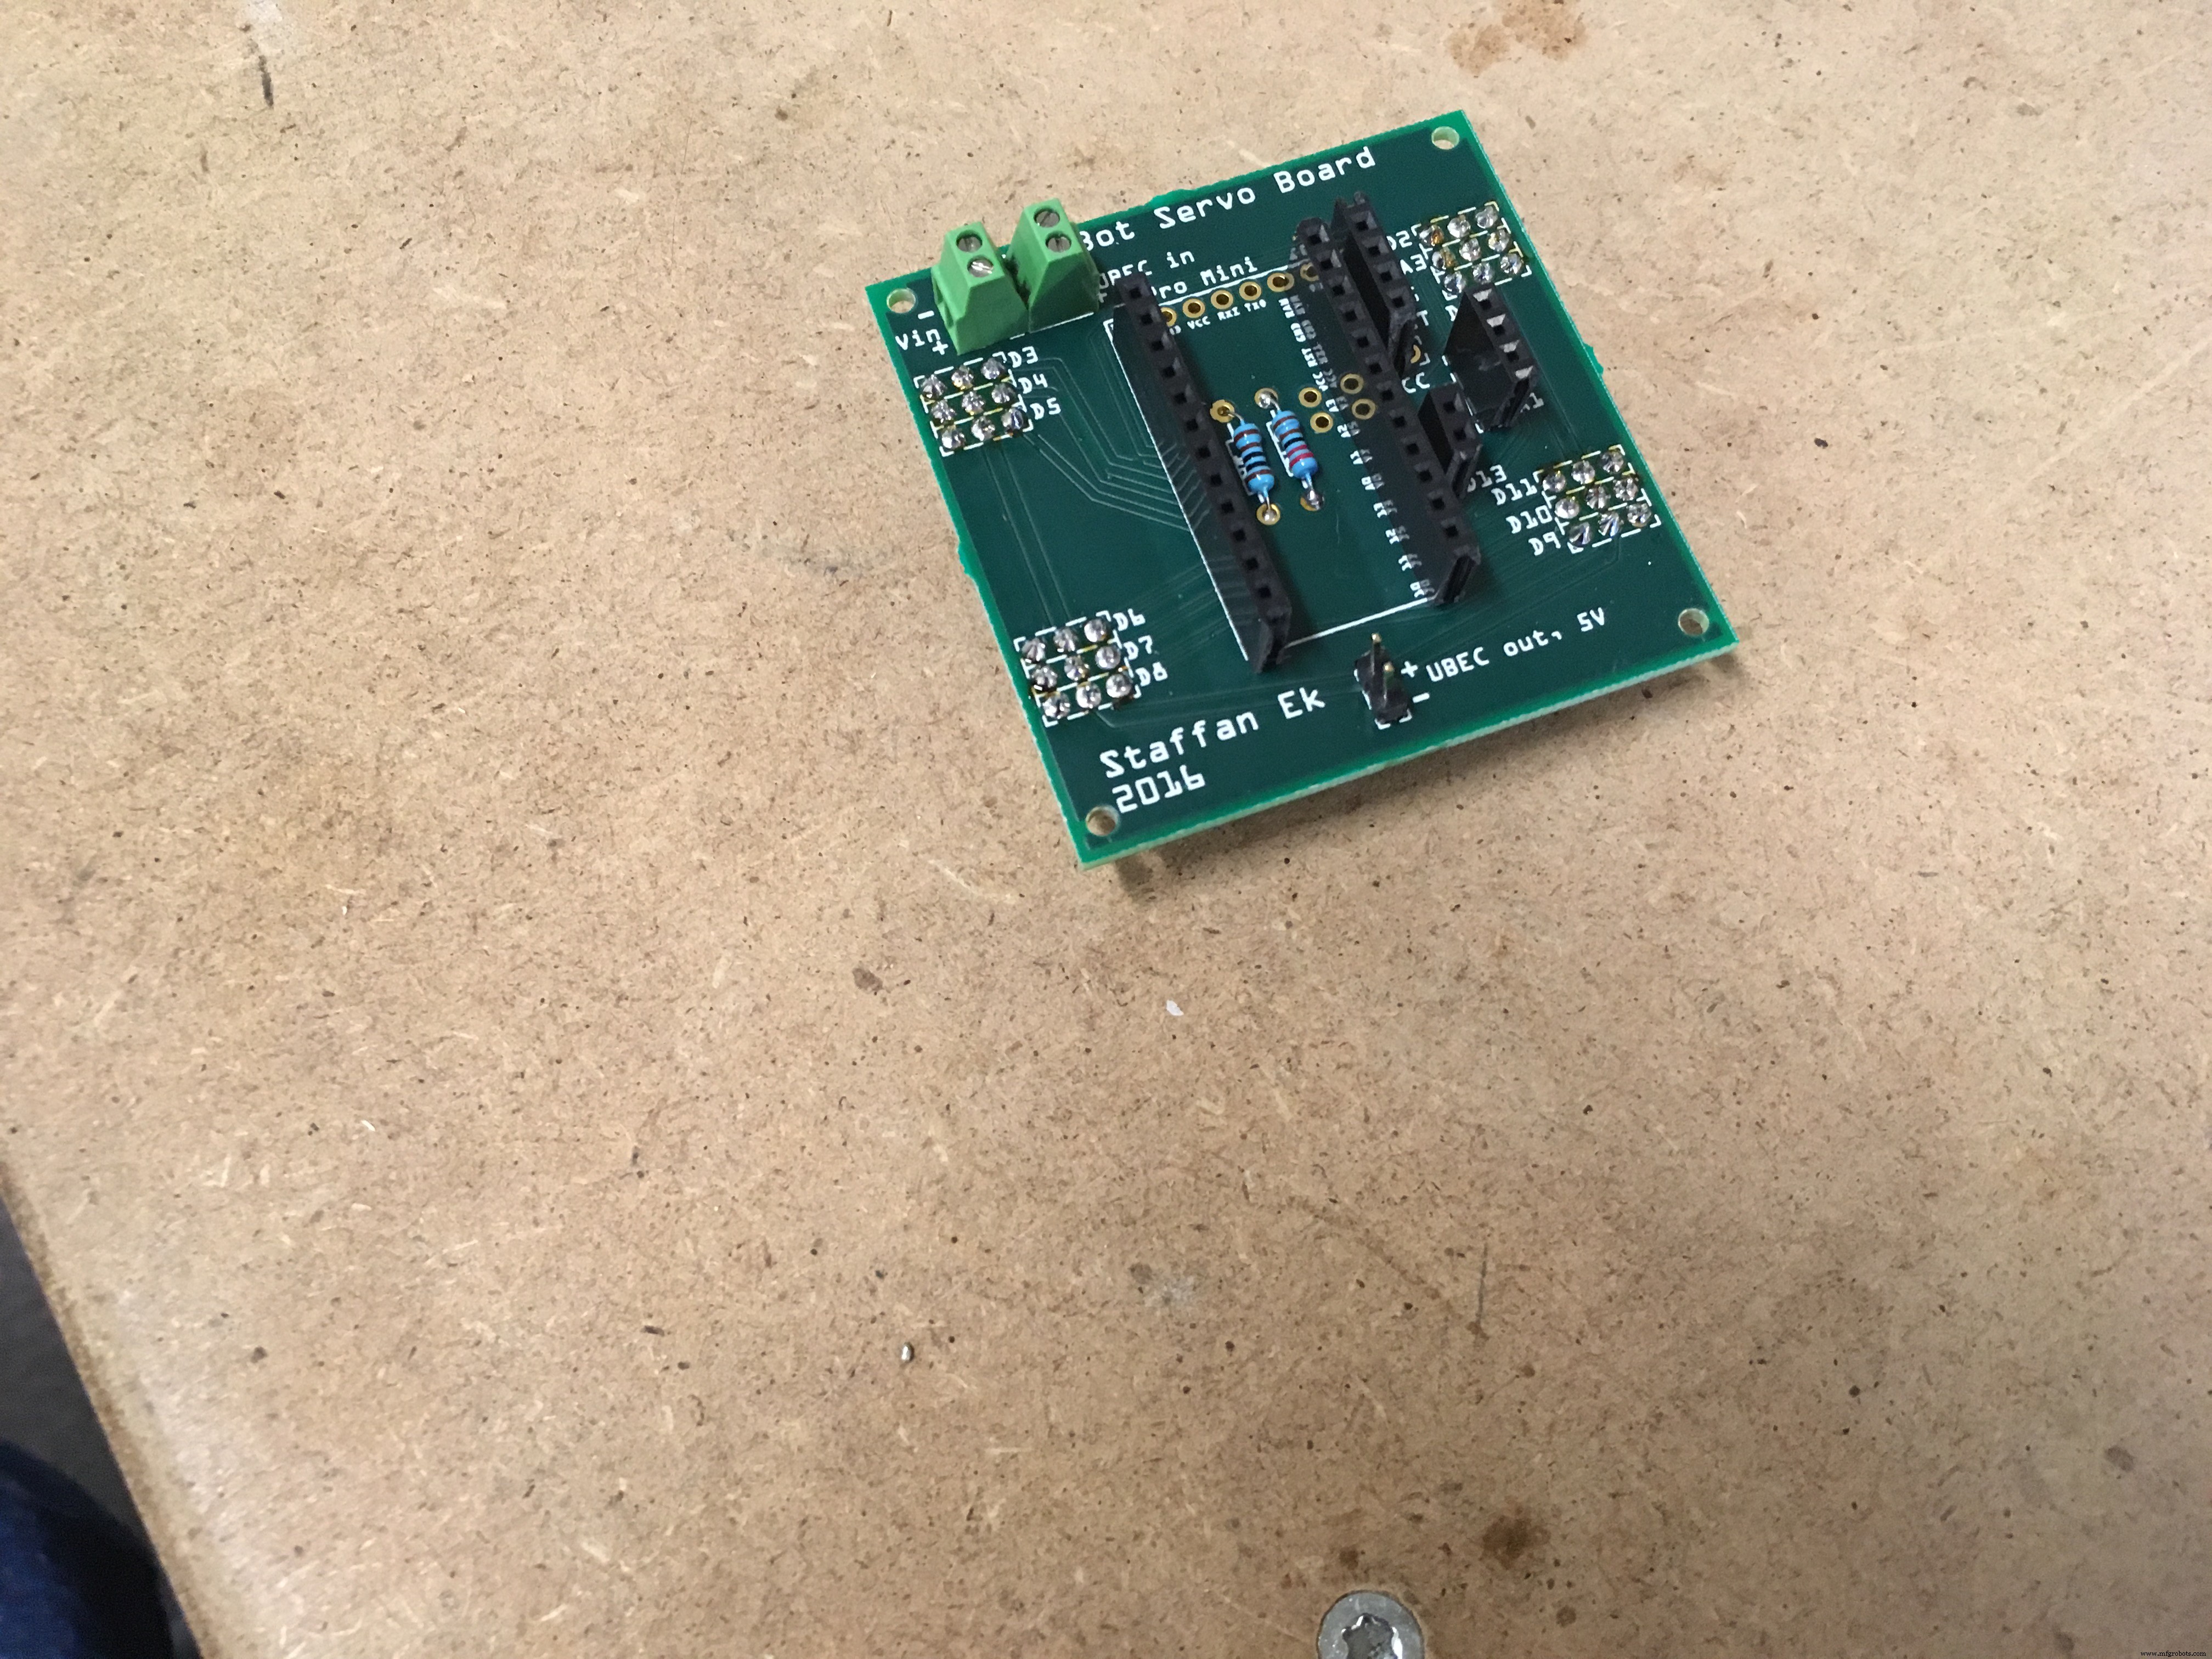
Fritzing incluido para fabricación. Conectores para 12 servos, IR, tensión, pines libres para expansión. Pads en cuerpo para esquinas PCB. Cinta doble cara para fijar.
Calibrado Final
- Edita array
servodeg0[12](orden: α,β,γ × patas FL,RL,FR,RR). Valores iniciales 90. - Array
servodir[12]define sentido giro (mis servos: 0-180° antihorario). - Enciende, mide ángulos/distancias, ajusta
servodeg0hasta que robot descanse recto en 4 patas. Iteraciones necesarias. Ejemplo real:{80,95,100,100,110,90,100,115,100,80,80,100}. - Recalibra ocasionalmente (centro deriva con tiempo).
- Si vuelca: mueve batería (velcro) para ajustar centro de gravedad.
Mejoras Futuras
- Botones mando sin usar → baile, secuencias.
- Control analógico (joystick) + autónomo (ultrasonidos evitación obstáculos).
- Integración smartphone (Blynk, ESP8266, comunicación serie).
- Giro mientras camina + corrección giroscopio/brújula.
Código completo en sección Code (demasiado extenso para incluir aquí). Dimensiones y constantes en esquemático CAD para adaptar a otros tamaños.
Proceso de manufactura
- Envío de Datos IMU Adafruit 10DOF desde Raspberry Pi 2 a Azure Event Hubs con Windows 10 IoT Core
- Construye un Reloj de Pared Elegante con Anillo Neopixel 60 LEDs Adafruit y Arduino
- UnifiedWater v1 – Kit completo de sensor de calidad de agua con Arduino
- Construye tu Propio Casco y Reactor Arc de Iron Man con Arduino - Guía Paso a Paso
- Sistema de votación portátil con conectividad GSM
- Arduino 101 BLE + Blynk: Robot Tanque Controlado por Bluetooth DIY
- Crea gafas inteligentes de match-making con Arduino 101 y tinyTILE BLE
- Juego Arcade Whac-A-Mole DIY (Edición Botones) – Proyecto Arduino
- Jukebox Moderna: Reproductor Musical Raspberry Pi + Arduino con LEDs Reactivos
- Smartwatch Arduino DIY: Construye tu Propio Reloj Estilo Apple Watch
- Muestra Agradecimiento a Conductores Cortéses con Pantalla LED Programable