



Coche robot inteligente Bolt IoT con Arduino UNO y controladores L298
Componentes y suministros
| Componente | Cantidad |
|---|---|
| Módulo WiFi Bolt IoT | 1 |
| Arduino UNO | 1 |
| Controlador de motor dual H-Bridge L298 (SparkFun) | 1 |
| Cables puente (genéricos) | 1 |
| Sensor de proximidad | 1 |
| Kit robótico básico | 1 |
| Adaptador de alimentación | 1 |
Aplicaciones y servicios en línea
- Bolt Cloud (plataforma IoT de Bolt)
- Arduino IDE
Sobre este proyecto
Descargo de responsabilidad
No se dañaron componentes electrónicos durante la realización de este proyecto.
Acto uno: Un buen día...
Llevábamos trabajando desde la mañana y teníamos mucha documentación y pruebas de código pendientes, y necesitábamos desesperadamente un descanso, pero jugar al futbolín no era ideal porque nos sacaría de la "zona de trabajo". Para mantener la compostura, empezamos a pensar en qué podríamos hacer que nos relajara pero que nos mantuviera en esa "zona de trabajo". Fue entonces cuando nuestro gerente sugirió: "¿Por qué no hacéis un pequeño proyecto y lo subís a Hackster?". ¡Buena idea, Pranav!
Así que decidimos hacer un robot RC controlado por Internet con una pequeña función extra (que revelaremos más tarde porque el suspense es importante).

Bien, estábamos motivados y corrimos a la tienda de hardware interna.
Acto dos: El bosque de hardware
Llegamos a la tienda de hardware, llena de kits y componentes que hacen brillar los ojos de codicia, tus manos se sentirán atraídas hacia ellos y antes de que te des cuenta estarás soldando piezas para hacer una calculadora de 8 bits, pero estábamos concentrados y no nos dejamos distraer y solo cogimos lo que necesitábamos (tú también deberías).


Acto tres: Forjando
Regresamos sanos y salvos del Bosque de Hardware con todas las piezas necesarias. Era el momento de que Devashish, el Gran Señor del Hardware, hiciera su magia y montara este pequeño robot.

Así lo hizo:
Montaje del hardware
- Coloca la rueda loca en la parte frontal central del chasis como se muestra.
- Ensambla el chasis del coche robótico y fija los dos motores DC usando las tuercas y tornillos junto con las ruedas proporcionadas como se muestra. NOTA: Suelda los cables a los terminales del motor antes de fijarlo al chasis.
- Conecta los terminales del motor al módulo controlador L298N como se muestra a continuación. NOTA: Conecta ambos terminales del motor en el mismo lado del módulo controlador.
- Conecta el pin 5V y GND del módulo controlador a 5V y GND del Arduino respectivamente.
- Conecta los pines 5V, GND, Tx y Rx del Bolt a los pines 5V, GND, Rx y Tx del Arduino respectivamente. Para Boltduino, inserta la unidad Bolt en la ranura presente.
- Conecta los cuatro terminales de entrada (IN1, IN2, IN3, IN4) a los pines 6, 7, 8 y 9 respectivamente.
- Conecta los pines 5V, GND y OUT del sensor de proximidad a los pines 5V, GND y 3 del Arduino respectivamente.


NOTA: Para cualquier ayuda adicional, consulta los esquemas que se muestran a continuación.
Conectando Bolt a la nube
Después de ensamblar el hardware, registra y conecta la unidad Bolt a Bolt Cloud. Más información en el registro y conexión de Bolt a la nube.
Acto cuatro: Y luego hubo conectividad
Ahora el Gran Señor del Hardware llamó al Asesino del Horno del Código (es decir, yo).

Se le encargó dar vida a este robot con su código y conectarlo a la Nube. Sigue sus pasos para que tu robot funcione también.
Paso 1: Obtén el código
Obtén el código del repositorio de GitHub de este proyecto. Descarga un archivo .zip o clónalo en tu sistema, lo que prefieras.
Paso 2: Trabajando con el código
Hay dos partes de código:
- Una carpeta llamada app
- Dentro de esta carpeta hay dos archivos: i. controller.html ii. controller.js. Hablaremos de ellos más tarde.
- Luego está el firmware para tu Arduino en un archivo llamado Bolt_Robot_Car.ino. Este se flasheará/subirá a tu Arduino.
Paso 3: Configurando Arduino
Una vez que hayas terminado de configurar tu hardware y conectar tu Bolt a la nube, sube el firmware presente en el archivo Bolt_Robot_Car.ino a tu Arduino. Para saber cómo configurar Arduino IDE y subir código a Arduino, sigue este enlace.
Paso 4: La App Controladora
Haz doble clic en el archivo controller.html y deberías ver la siguiente página web.

Ahora introduce tu API Key y Device ID en sus respectivos campos y pulsa ENVIAR. Puedes obtener tu API Key y Device ID desde tu Panel de Bolt Cloud.
Después de esto, puedes usar los botones de control para controlar el movimiento de tu robot. Las pulsaciones de botones activan funciones JavaScript específicas (revisa el archivo controller.js) para enviar comandos a Bolt Cloud y luego a tu Módulo WiFi Bolt. Ahora tienes un bot RC, haz con él lo que quieras. Se pueden hacer muchas cosas con esto, puedes adjuntar algunos sensores o hacerlo automático o lo que desees. Y si te equivocas no te preocupes, nosotros, los nativos de la Tierra de los Makers, estamos aquí para ayudarte en cualquier momento.
Acto cinco: Huevos de Pascua
Sé que algunos de ustedes podrían estar pensando: "Oye, dijiste que había una función extra, ¿dónde está?" Bueno, no te preocupes, no te vamos a dejar colgado, pero hay una gran probabilidad de que ya hayas notado la función en el Acto Tres: Forjando si no es así, échale otro vistazo. Pero bueno, ¿quién tiene ese tipo de tiempo? TL;DR: tu robot se detendrá automáticamente si encuentra un obstáculo o bloqueo en su camino para que no termines estrellándolo contra la pared. Bien, ese es el final de esta historia, echa un vistazo a este video para ver el tutorial en video de este proyecto.
Demostración
[Vídeo de demostración del proyecto]
Código
BoltBot
Repositorio en GitHub: https://github.com/vimalsheoran/BoltBot
Esquemas
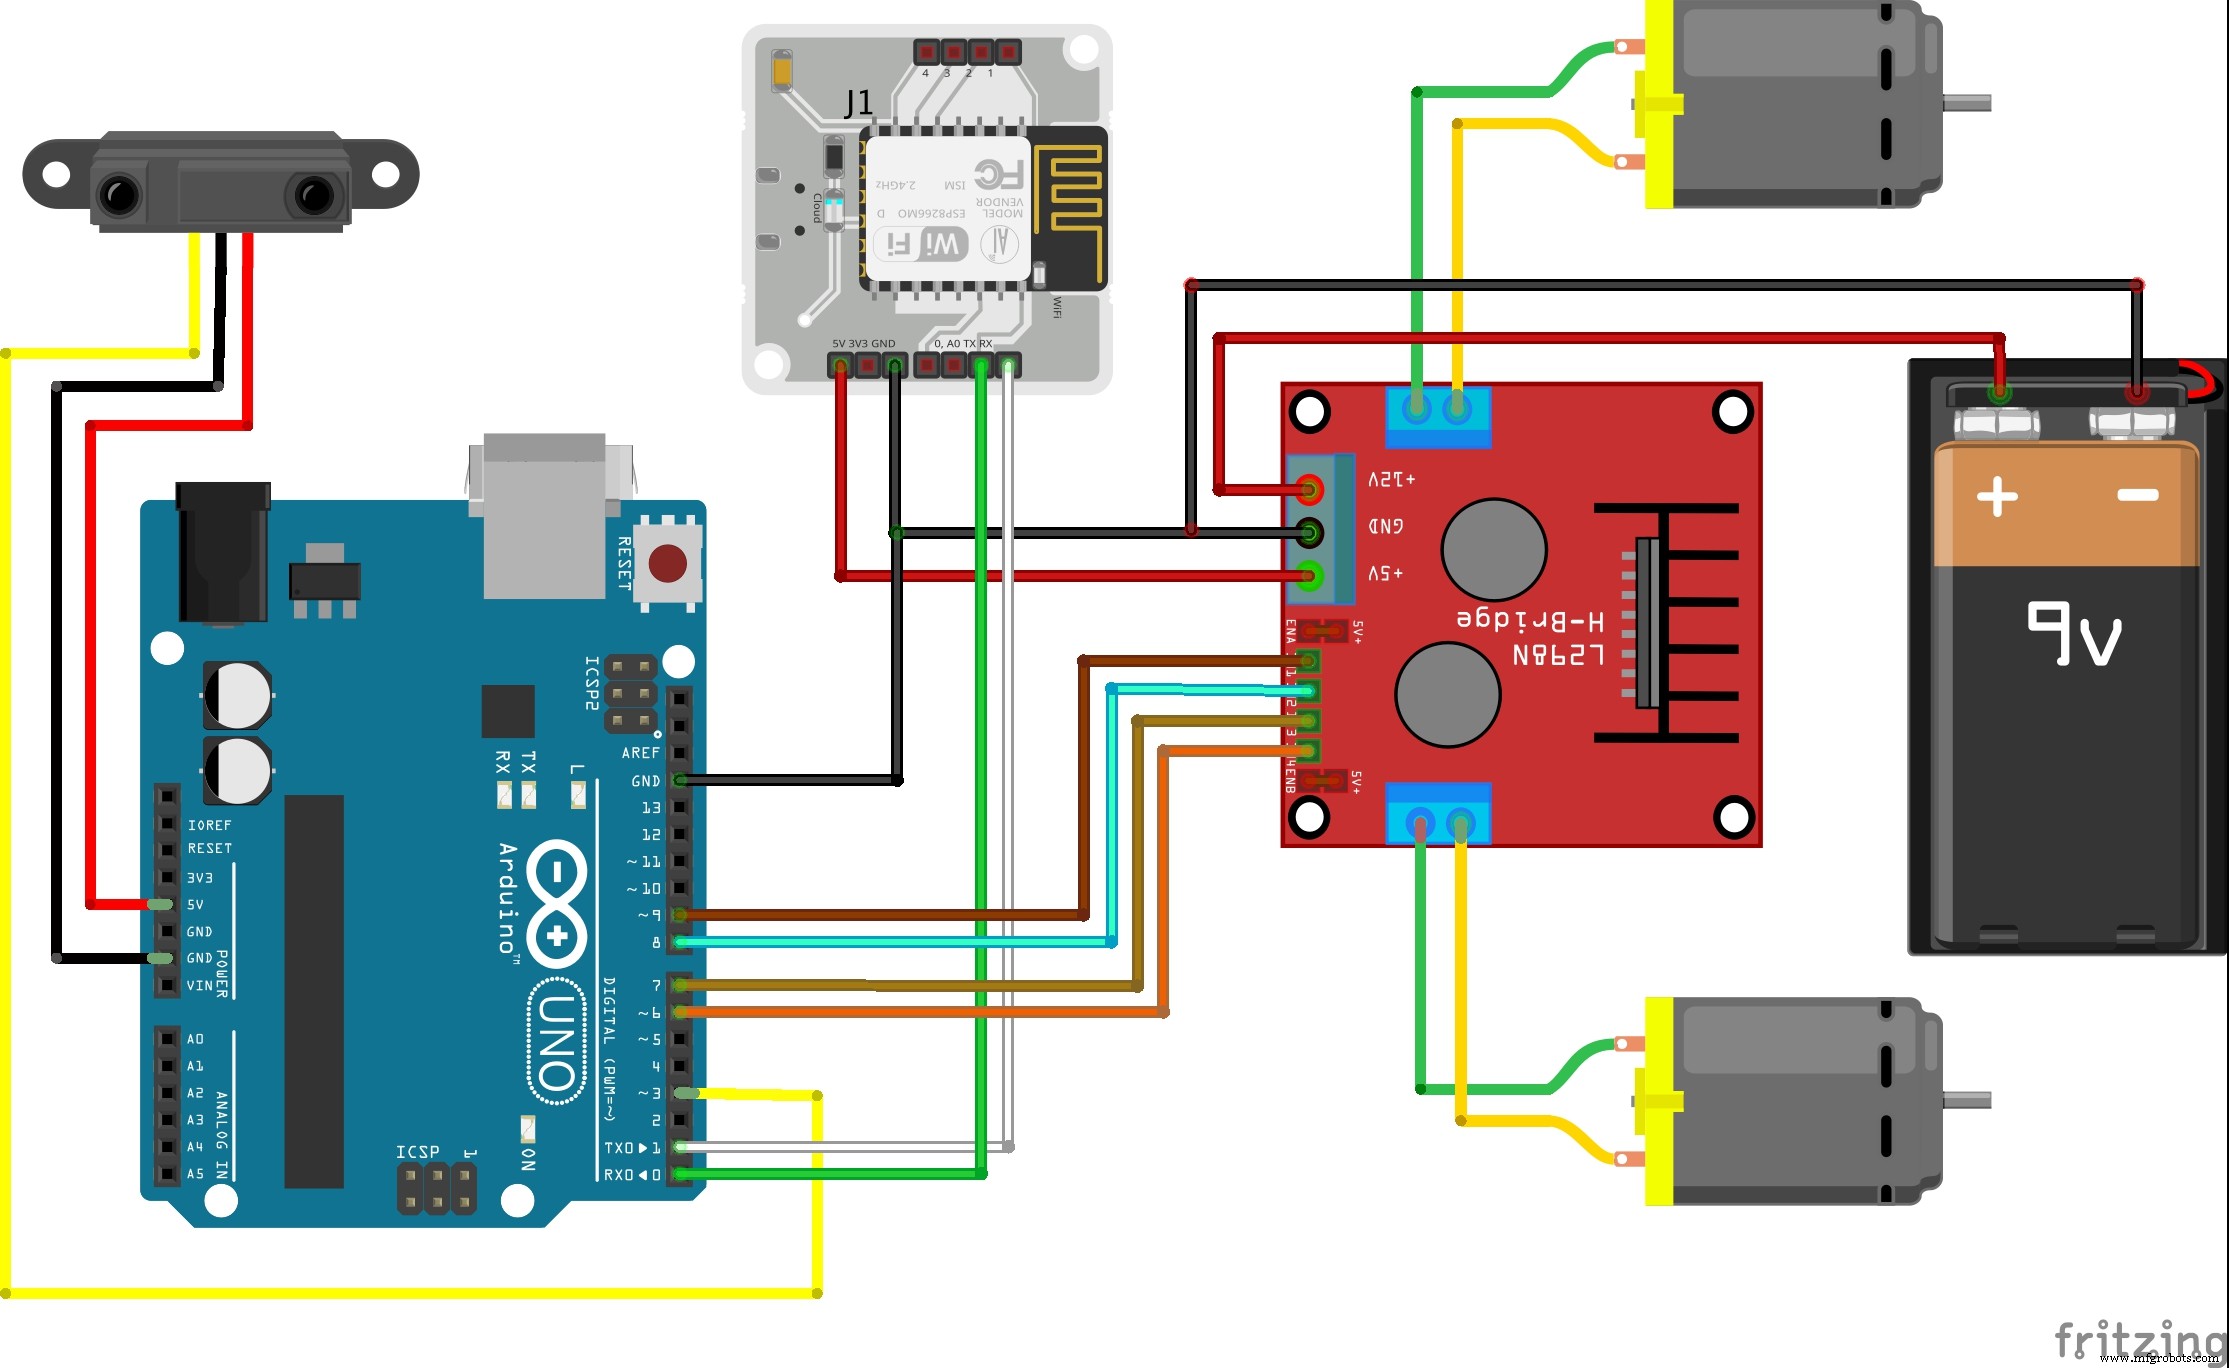
Proceso de manufactura
- Construya un robot Raspberry Pi controlado por Bluetooth con retroalimentación de audio
- Robot Controlado por Gestos con Raspberry Pi
- Construye un Robot Controlado por WiFi con Raspberry Pi y Smartphone Android
- Construye un Robot Controlado por Voz con Windows 10 IoT Core en Raspberry Pi 2
- Construye un Robot Raspberry Pi Controlado por Wi‑Fi con Python – Guía Paso a Paso
- ROObockey: Robot de Hockey Callejero con Asistencia de Precisión y Control Remoto
- Transforma un viejo coche RC en un vehículo controlado por joystick con Arduino
- Construye un robot controlado por voz con Arduino Nano
- Brazo Robótico Controlado por Ethernet: Control Remoto Simplificado
- MobBob: Robot Arduino Impreso en 3D, Controlado por Smartphone Android
- Componentes Clave del Coche y Cómo Mantienen su Vehículo Funcionando Sin Problemas