



Servoradar: Sistema de radar ultrasónico basado en Arduino
Componentes y suministros
| Arduino UNO | 1 |
| Sensor ultrasónico HC-SR04 (genérico) | 1 |
| Motor micro-servo SG90 | 1 |
| Cables jumper (genéricos) | 1 |
| Protoboard (genérica) | 1 |
Sobre el proyecto
Como sabemos, para detectar satélites, objetos celestes, asteroides, señales, etc., desde el espacio necesitamos un radar para muchos propósitos. La NASA usa muchos radares para fines militares y espaciales. En realidad, mi proyecto es un radar que muestra "objeto detectado" en el monitor serie cuando un objeto está a menos de 10 cm del radar. Funciona usando el principio de las ondas ultrasónicas que viajan en ráfagas sónicas, por lo que necesitamos un sensor ultrasónico.

Para la programación y ejecución del código necesitamos Arduino (cualquier placa, pero mejor UNO); considero que Arduino es perfecto para el proyecto por su gran capacidad de almacenamiento y visualización de datos. Al oír "visualización", también necesitaremos usar el monitor serie. Para girar el sensor y dispersar sus ondas y recogerlas de vuelta para calcular la distancia necesitamos un servo. Para la comunicación entre el hardware necesitamos cables jumper y protoboard.
Veamos cómo funciona: el sensor ultrasónico envía ondas que crean una ráfaga ultrasónica de 8 ciclos por minuto y luego la recibe usando los pines; entonces envía los datos a la placa que calcula la distancia y la sube al monitor serie. El servo sigue girando de 0 a 180 grados y el Arduino sigue calculando el ángulo que movió y lo sube al monitor serie. Cuando el sensor ultrasónico detecta que la distancia es menor de 10 cm, el Arduino detecta un objeto e imprime "objeto detectado" en el monitor serie.
Usando este principio funciona mi servoradar de Arduino.

Si te gusta mi radar, por favor respeta mi proyecto y si no funciona correctamente o crees que hay algún error, dímelo en los comentarios y lo corregiré.
Código
Código servoradar Arduino
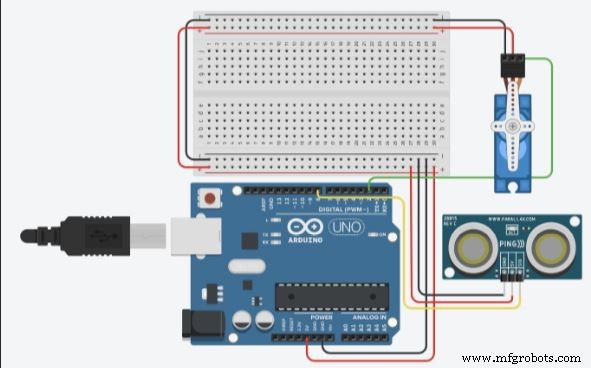
El diagrama puede diferir un poco del código, así que intenta seguir el código.
#include <Servo.h>
Servo myservo;
int Ang = 0;
long duration;
int distance;
const int trigpin = 8;
const int echopin = 11;

void setup() {
  Serial.begin(9600);
  myservo.attach(3);
  pinMode(trigpin, OUTPUT);
  pinMode(echopin, INPUT);
}

void loop() {
  for (Ang = 0; Ang <= 180; Ang += 1) {
    myservo.write(Ang);
    delay(15);
  }
  for (Ang = 180; Ang >= 0; Ang -= 1) {
    myservo.write(Ang);
    delay(200);
    digitalWrite(trigpin, LOW);
    delayMicroseconds(2);
    digitalWrite(trigpin, HIGH);
    delayMicroseconds(15);
    digitalWrite(trigpin, LOW);
    duration = pulseIn(echopin, HIGH);
    distance = duration * 0.034 / 2;
    Serial.println("Distance");
    Serial.println(distance);
    Serial.println("Angle");
    Serial.println(Ang);
    if (distance <= 10) Serial.println("object detected");
  }
}
Esquemáticos
Conecta lo siguiente:
| Sensor | Arduino |
|---|---|
| VCC | 5V |
| trigpin | 8 |
| echopin | 11 |
| GND | GND |
| Servo | Arduino |
|---|---|
| Pin positivo | 5V |
| Pin negativo | GND |
| Pin señal | 3 |
Por favor, sigue lo anterior.
Proceso de manufactura
- Soluciones Profesionales de Fresado CNC para Piezas de Precisión
- Encuentra la Máquina VMC 5 Ejes Ideal para tus Necesidades de Producción
- Doblador de Tubos Eléctrico – Flexibilidad Precisa para Conductos EMT y Rígidos
- El Papel Esencial de las Bombas de Agua Eléctricas en el Suministro Confiable de Agua
- Más Allá de la Automatización: Por Qué la Hiperautomatización Impulsa la Eficiencia Empresarial
- Cuándo Reemplazar un Nivelador de Muelle: Señales Clave y Razones
- Cómo la simulación impulsa la innovación y la eficiencia en el diseño de productos
- Entendiendo las grúas pórtico (gantries): Tipos, usos y consejos de reubicación
- Proteja su Equipo Exterior: ¿Es Hora de Reemplazar sus Frenos de Tormenta?
- Mantenimiento esencial de frenos de tambor: seguridad, fiabilidad y procedimiento
- Desbloqueando el Mantenimiento Predictivo: El Futuro de la Fiabilidad en Manufactura