



RTOS vs. GPOS Explicado: Qué Sistema Operativo Conviene a tu Proyecto
En esta era moderna, hemos visto muchas soluciones de software y hardware que requieren un sistema operativo. Los sistemas operativos ayudan a que estos dispositivos funcionen sin problemas y manejen toneladas de tareas diferentes. Sin embargo, como entusiasta electrónico, probablemente necesites más información sobre qué tipo de sistema operativo necesitas para tu proyecto. Afortunadamente, tenemos lo que necesitas. En este artículo, encontrarás todo sobre RTOS vs GPOS, sus comparaciones y varios tipos de aplicaciones. Además, si simplemente quieres saber más sobre estos sistemas operativos, estás en el lugar correcto.
¿Listo? Empecemos.
Sistemas Operativos de Propósito General (GPOS)
El GPOS es un sistema operativo que puede gestionar un alto número de procesos y completar una ejecución por unidad de tiempo – a lo que nos gusta llamar rendimiento (throughput). A veces, el SO de propósito general retrasaría la ejecución de un hilo de alta prioridad para ejecutar cinco o seis procesos de baja prioridad.
Así, para lograr el alto rendimiento necesario, atendería cinco tareas de baja prioridad en lugar de ejecutar un proceso de alta prioridad. En otras palabras, si varias tareas de baja prioridad están en cola para ejecución, el GPOS permitiría que estas tareas se ejecuten primero para mantener su alto rendimiento.
Ahora, la mayoría de los sistemas operativos de propósito general usan una política de equidad para llevar procesos e hilos a la CPU.
Además, esta política permite al GPOS dar la alta salida general que las aplicaciones de escritorio y servidor requieren para funcionar eficientemente.
Pero, no puede garantizar que una tarea de alta prioridad o hilos críticos en tiempo se ejecuten antes que hilos de baja prioridad. Así, el sistema operativo de propósito general funciona mejor para dispositivos que realizan múltiples tareas al mismo tiempo.
Sistema Operativo en Tiempo Real (RTOS)
Por otro lado, el RTOS tiene un diseño que maneja aplicaciones críticas en tiempo con alta precisión. Para que un sistema operativo caiga en esta categoría, debe tener un período máximo de tiempo para cada operación crítica que realiza. En otras palabras, es un sistema acotado en tiempo.
Un sistema operativo en tiempo real es bastante complejo. Pero no te preocupes, lo desglosaremos para ti. El RTOS tiene tres funcionalidades básicas: planificador (scheduler), servicios RTOS, sincronización y mensajería.
El Planificador (Scheduler)
El planificador tiene tres estados: primero es el estado listo para ejecutar (ready to run) que aplica a una tarea lista que puede cambiar a estado de ejecución cuando sea necesario. Segundo es el estado de ejecución (running) que aplica cuando una tarea se está ejecutando. Por último, el estado bloqueado (blocked) es cuando la tarea no puede ejecutarse y se envía a un estado bloqueado.
Además, hay tres tipos de técnicas de planificación:
Método de Planificación Preventiva / Basada en Prioridad (Pre-emptive Task Scheduling Method/Priority-Based Scheduling)
La técnica de planificación preventiva implica asignación de tiempo dependiente de prioridad. Aquí, puedes asignar un nivel de prioridad único a cada tarea.
Planificación Cooperativa (Co-operative Scheduling)
Aquí, puedes asignar un intervalo fijo a cada tarea. Sin embargo, si la tarea no completa su ejecución, perdería los datos generados y esperaría su próximo turno.
Por último, el kernel se encarga de crear una tarea, cambiar la prioridad de una tarea, cambiar el estado de una tarea y eliminar una tarea.
Servicios RTOS
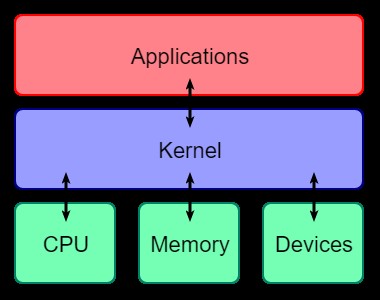
En el corazón de cada sistema operativo está un kernel. El kernel es responsable de gestionar y asignar los recursos de un sistema operativo. Sin embargo, las tareas no siempre pueden captar la atención de la CPU, por lo que el kernel debe proporcionar otros servicios como servicios de tiempo, servicios de entrada-salida, servicios de manejo de interrupciones, servicios de gestión de memoria y servicios de gestión de dispositivos.
Mensajería y Sincronización
La funcionalidad de mensajería ofrece una forma para que el RTOS se comunique con otros sistemas entre tareas. Los servicios de mensajería incluyen buzones (mailboxes), tuberías (pipes), colas de mensajes (message queues), banderas de eventos (event flags) y semáforos.
Buzones, colas de mensajes y tuberías pueden enviar mensajes entre tareas, mientras que las banderas de eventos pueden sincronizar todas las actividades entre tareas. Además, los semáforos pueden sincronizar el acceso a recursos compartidos.
RTOS (Sistemas Operativos en Tiempo Real) vs GPOS (Sistemas Operativos de Propósito General)
La diferencia básica entre el RTOS y el GPOS es la naturaleza de la aplicación (si es crítica en tiempo o no, o de propósito único o múltiple). Un buen ejemplo de sistema crítico en tiempo es un cajero automático. Una persona esperaría 4 o 5 segundos para obtener dinero de un cajero después de presionar el botón de confirmar. A nadie le gustaría esperar cinco minutos después de presionar el botón de confirmación.
Por otro lado, las PCs tienen múltiples propósitos, lo que lo convierte en un sistema que no es crítico en tiempo. Puedes ejecutar varias aplicaciones al mismo tiempo con una PC. Además, no hay un tiempo particular para hacer nada en una PC e incluso en un smartphone. Por ejemplo, guardar un documento puede tomar segundos o minutos en algunos casos. Pero, esto depende del número de procesos y tareas en ejecución.
Así, un sistema operativo de propósito general funciona para aplicaciones y sistemas no críticos en tiempo como Linux, Windows, etc.
Mientras que los sistemas operativos en tiempo real funcionan para aplicaciones críticas en tiempo que necesitan respuestas rápidas y predecibles – como UCOS, VxWorks, etc.
Aquí hay categorías para explicar aún más las diferencias entre los dos sistemas operativos:
Planificación de Tareas (Task Scheduling)
En la categoría de planificación de tareas, el GPOS no se enfoca en prioridad. Maneja la planificación de manera que entregue alto rendimiento. Mientras que en el caso de un RTOS, la planificación siempre se enfoca en prioridad. A diferencia del GPOS, todos los procesos de alta prioridad se ejecutan antes que cualquier tarea de baja prioridad.
Problemas de Latencia
Aquí hay un problema mayor que aqueja al GPOS. La mayoría de GPOS tienen latencia de despacho no acotada (unbounded dispatch latency) – lo que significa que cuantos más hilos para planificar, más latencias se suman. El RTOS no tiene tales problemas ya que todos los hilos y procesos tienen latencias acotadas (los hilos se ejecutarán dentro de un límite de tiempo establecido).
Factores Económicos y de Hardware
El RTOS funciona para sistemas independientes y de gama baja como una máquina expendedora o cajero automático. Además, el RTOS es pequeño y ligero comparado con un GPOS. Adicionalmente, el GPOS funciona para propósitos generales y dispositivos de gama alta como estaciones de trabajo o computadoras personales.
Kernel Preemptible (Preemptible Kernel)
Un problema mayor cuando se trata de ejecución de proceso de alta prioridad primero es un kernel preemptible. Así, si un kernel no es preemptible, entonces una solicitud de este kernel invalidaría inmediatamente todos los demás procesos en ejecución. Mientras que el kernel de un RTOS es preemptible, el kernel de un GPOS no lo es.
En otras palabras, una ejecución de proceso de alta prioridad en un GPOS no puede preemptar una llamada al kernel, mientras que los procesos de alta prioridad en RTOS siempre preemptarán una tarea de baja prioridad si es necesario y tratarán las tareas fuera de la llamada al kernel como procesos externos.
Evaluando y Seleccionando un RTOS para Desarrollo de Productos Embebidos
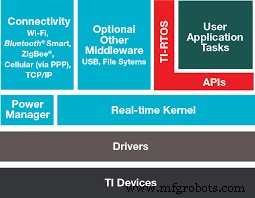
Antes de evaluar un RTOS embebido que se ajuste a todos los requisitos de sistemas embebidos, asegúrate de verificar que el RTOS prospectivo soporte algunas características importantes.
Para facilitarte las cosas, aquí tienes un esquema de estas características críticas:
Planificadores (Schedulers)
Los planificadores de sistemas operativos manejan el deber de decidir qué tiempo el SO debe ejecutar cada tarea. Los planificadores pueden suspender y reanudar cualquier tarea dependiendo de los recursos disponibles y la prioridad. Así, un RTOS embebido debe tener un planificador integrado. Permitirá al RTOS realizar ejecución en tiempo real de tareas.
Temporizadores de Software (Software Timers)
Como su nombre indica, los temporizadores de software permiten la ejecución de funciones dentro de una ventana de tiempo especificada. No es fácil ni aconsejable crear manualmente un temporizador de software para tu RTOS, así que asegúrate de seleccionar un RTOS con un temporizador de software integrado.
Mecanismo de Colas (Queuing Mechanism)
Las colas permiten a las tareas intercambiar información. Un RTOS con un mecanismo de colas integrado permitirá el intercambio de mensajes entre tareas.
Herramientas de Trazado de Ejecución (Execution Trace Tools)
Con la herramienta de trazado, puedes observar fácilmente el comportamiento en tiempo real de sistemas en tiempo real. Así, tu equipo de desarrollo puede rastrear y detectar cualquier error y la ejecución de tareas.
Baja Huella de Memoria (Low Memory Footprint)
Dado que necesitas integrar un RTOS en una plataforma MCU, el RTOS prospectivo debería tener una baja huella de memoria. Significa que el tamaño total no debería ser más del 10% del tamaño total del MCU.
Conclusión
En resumen, tanto RTOS como GPOS funcionan bien en aplicaciones hechas para ellos. Aunque el RTOS pueda ofrecer menor rendimiento que el GPOS, no significa que su rendimiento sea bajo.
Mientras el GPOS maneja muchos procesos pesados, el RTOS maneja menos tareas con un rendimiento relativo a la carga del sistema.
Sin embargo, la mayor preocupación de un RTOS es entregar un patrón de ejecución más predecible y ejecución oportuna – no alto rendimiento. Aunque, lo inverso es el caso para el GPOS. Bueno, eso resume todo sobre GPOS vs RTOS. Si tienes comentarios o preguntas, siéntete libre de contactarnos. Estaremos felices de ayudar.
Tecnología Industrial
- Mantenimiento Basado en Condición: Guía Definitiva para el Cuidado Predictivo de Activos
- Su Guía Completa para un Mantenimiento de Propiedades Experto
- Dominando la Soldadura de Acero Inoxidable: Guía Completa
- Guía experta para soldar hierro fundido: Técnicas probadas para uniones fuertes y duraderas
- Dominando el soldadura blanda de aluminio: Técnicas y consejos expertos
- Electrodos de Soldadura: Tipos, Usos y Funcionamiento Explicados
- Dominar los costes de utillaje en fabricación: Estrategias para reducir gastos y aumentar la rentabilidad
- Dominando la gestión de inventario: estrategias probadas para cada negocio
- Guía completa del rectificador controlado de silicio BT151 (SCR)
- Su guía definitiva de impresión 3D: Desde conceptos básicos hasta técnicas avanzadas
- Manual Definitivo del Acero Inoxidable: Composición, Tipos y Cuidado