



Entendiendo Controladores PID: Tipos, Funcionamiento y Aplicaciones Industriales
Controladores PID – Qué Son y Cómo Funcionan
Controlador PID es el algoritmo de control más común usado en automatización industrial y aplicaciones y más del 95% de los controladores industriales son de tipo PID. Los controladores PID se usan para control más preciso y exacto de varios parámetros.
Más a menudo se usan para la regulación de temperatura, presión, velocidad, flujo y otras variables de proceso. Debido a rendimiento robusto y simplicidad funcional, estos han sido aceptados por enormes aplicaciones industriales donde un control más preciso es el requisito principal. Veamos cómo funciona el controlador PID?
- Publicación Relacionada: ¿Qué es Sistema de Control Distribuido (DCS)?
¿Qué es un Controlador PID?
Una combinación de acciones proporcional, integral y derivativa se refiere más comúnmente como acción PID y de ahí el nombre, PID (Proporcional-Integral-Derivativo) controlador. Estos tres coeficientes básicos se varían en cada controlador PID para aplicación específica con el fin de obtener respuesta óptima.
Obtiene el parámetro de entrada del sensor que se refiere como variable de proceso actual. También acepta la salida deseada del actuador, que se refiere como variable de consigna, y luego calcula y combina las respuestas proporcional, integral y derivativa para computar la salida para el actuador.
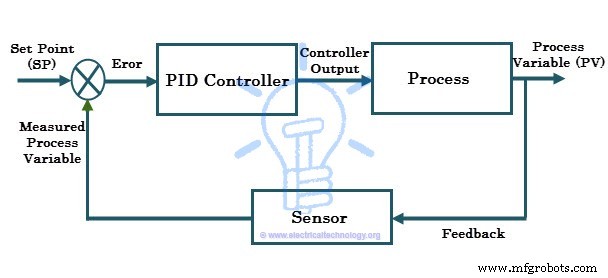
Considera el sistema de control típico mostrado en la figura superior en el cual la variable de proceso de un proceso tiene que mantenerse en un nivel particular. Asume que la variable de proceso es temperatura (en centígrados). Para medir la variable de proceso (es decir, temperatura), se usa un sensor (digamos una RTD).
Un punto de consigna es la respuesta deseada del proceso. Supongamos que el proceso tiene que mantenerse a 80 grados centígrados, y entonces el punto de consigna es 80 grados centígrados. Asume que la temperatura medida del sensor es 50 grados centígrados (que no es más que una variable de proceso) pero el punto de consigna de temperatura es 80 grados centígrados.
Esta desviación del valor actual del valor deseado en el algoritmo de control PID causa producir la salida al actuador (aquí es un calentador) dependiendo de la combinación de respuestas proporcional, integral y derivativa. Así, el controlador PID varía continuamente la salida al actuador hasta que la variable de proceso se asiente al valor de consigna. Esto también se llama sistema de control de realimentación en lazo cerrado.
Publicación Relacionada:
- ¿Qué es Unidad CA? Funcionamiento y Tipos de Unidades Eléctricas y VFD
- ¿Qué es Unidad CC? Operación y Clasificación de Unidades CC
Funcionamiento del Controlador PID
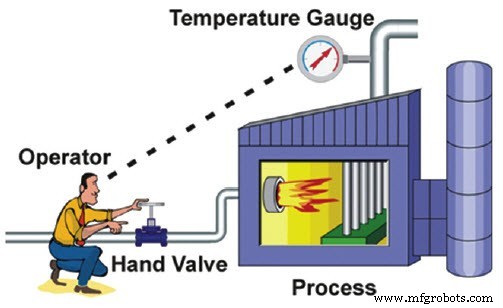
En control manual, el operador puede leer periódicamente la variable de proceso (que tiene que ser controlada como temperatura, flujo, velocidad, etc.) y ajustar la variable de control (que debe ser manipulada para llevar la variable de control a límites prescritos como elemento calefactor, válvulas de flujo, entrada de motor, etc.). Por otro lado, en control automático, la medición y ajuste se hacen automáticamente de forma continua.
Todos los controladores industriales modernos son de tipo automático (o controladores de lazo cerrado), que usualmente se hacen para producir una o combinación de acciones de control. Estas acciones de control incluyen:
- Controlador ON-OFF
- Controlador Proporcional
- Controlador Proporcional-Integral
- Controlador Proporcional-Derivativo
- Controlador Proporcional-Integral-Derivativo
En caso de controlador ON-OFF, dos estados son posibles para controlar la variable manipulada, es decir, o totalmente ON (cuando variable de proceso está abajo del punto de consigna) o Totalmente OFF (cuando variable de proceso está arriba del punto de consigna). Así la salida será de naturaleza oscilante. Para lograr control preciso, la mayoría de industrias usan controlador PID (o PI o PD depende de la aplicación). Veamos estas acciones de control.
Controlador P
Control proporcional o simplemente controlador P produce la salida de control proporcional al error actual. Aquí el error es la diferencia entre el punto de consigna y variable de proceso (es decir, e = SP – PV). Este valor de error multiplicado por la ganancia proporcional (Kc) determina la respuesta de salida, o en otras palabras, la ganancia proporcional decide la proporción de respuesta de salida proporcional al valor de error.
Por ejemplo, la magnitud del error es 20 y Kc es 4, entonces la respuesta proporcional será 80. Si el valor de error es cero, la salida del controlador o respuesta será cero. La velocidad de la respuesta (respuesta transitoria) se incrementa al aumentar el valor de ganancia proporcional Kc. Sin embargo, si Kc se incrementa más allá del rango normal, la variable de proceso empieza a oscilar a una tasa más alta y causará inestabilidad del sistema.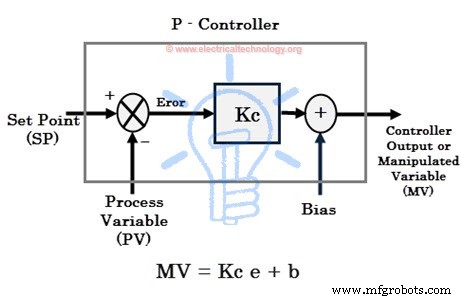
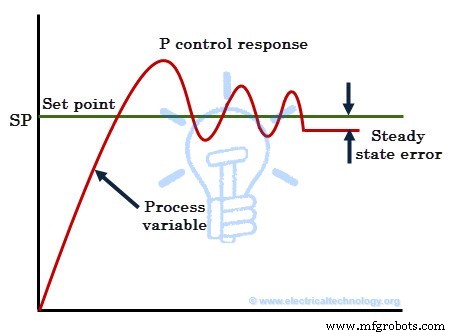 Aunque el controlador P proporciona estabilidad de la variable de proceso con buena velocidad de respuesta, siempre habrá un error entre el punto de consigna y la variable de proceso actual. La mayoría de los casos, este controlador se proporciona con reinicio manual o sesgo para reducir el error cuando se usa solo. Sin embargo, estado de error cero no puede ser logrado por este controlador. Por tanto, siempre habrá un error en estado estacionario en la respuesta del controlador P como se muestra en la figura.
Publicaciones Relacionadas:
- ¿Qué es Automatización Industrial | Tipos de Automatización Industrial
- Sistema de Automatización Doméstica Inteligente – Circuito y Código Fuente
Controlador I
- Controlador integral o controlador I se usa principalmente para reducir el error en estado estacionario del sistema. El componente integral integra el término de error sobre un período de tiempo hasta que el error se vuelve cero. Esto resulta que incluso un valor de error pequeño causará producir alta respuesta integral. En la condición de error cero, mantiene la salida al dispositivo de control final en su último valor para mantener error cero en estado estacionario, pero en caso de controlador P, la salida es cero cuando el error es cero.
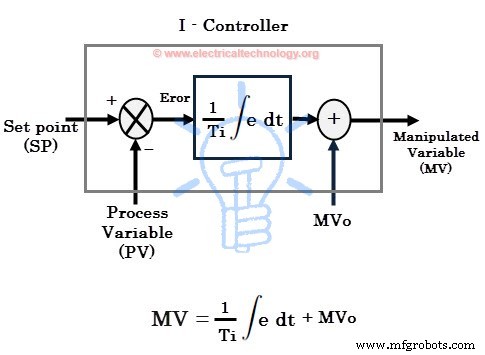
Si el error es negativo, la respuesta integral o salida será disminuida. La velocidad de respuesta es lenta (significa responde lentamente) cuando se usa solo controlador I, pero mejora la respuesta en estado estacionario. Al disminuir la ganancia integral Ki, la velocidad de la respuesta se incrementa.
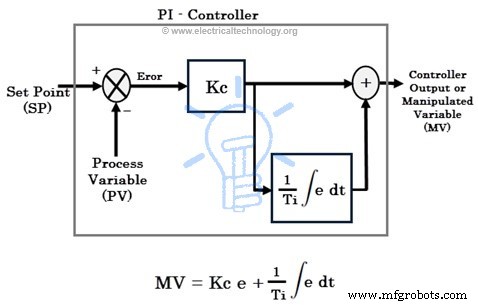
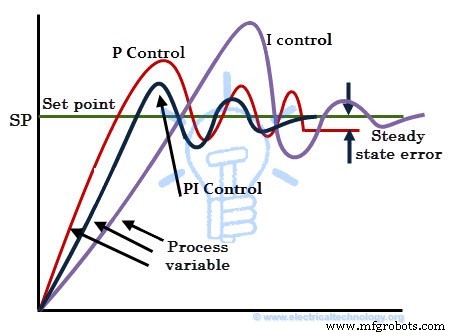
Para muchas aplicaciones, controles proporcional e integral se combinan para lograr buena velocidad de respuesta (en caso de controlador P) y mejor respuesta en estado estacionario (en caso de controlador I). Más a menudo controladores PI se usan en operación industrial para mejorar respuestas transitorias así como en estado estacionario. Las respuestas de solo control I, solo control P y control PI se muestran en la figura siguiente.
Respuesta del Controlador D
Un controlador derivativo (o simplemente controlador D) ve qué tan rápido cambia la variable de proceso por unidad de tiempo y produce la salida proporcional a la tasa de cambio. La salida derivativa es igual a la tasa de cambio del error multiplicada por una constante derivativa. El controlador D se usa cuando la variable de proceso empieza a cambiar a una alta tasa de velocidad.
En tal caso, el controlador D mueve el dispositivo de control final (como válvulas de control o motor) en tal dirección para contrarrestar el cambio rápido de una variable de proceso. Se debe notar que el controlador D solo no puede usarse para ninguna aplicación de control.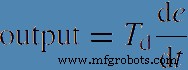
La acción derivativa aumenta la velocidad de la respuesta porque da un arranque inicial para la salida, así anticipa el comportamiento futuro del error. El controlador D responde más rápidamente a los cambios en la variable de proceso, si el término derivativo es grande (lo cual se logra al incrementar la constante derivativa o tiempo Td).
En la mayoría de los controladores PID, la respuesta de control D depende solo de la variable de proceso, en lugar del error. Esto evita picos en la salida (o aumento repentino de salida) en caso de cambio repentino de punto de consigna por el operador. Y también la mayoría de sistemas de control usan menos tiempo derivativo td, ya que la respuesta derivativa es muy sensible al ruido en la variable de proceso lo que lleva a producir salida extremadamente alta incluso para una pequeña cantidad de ruido.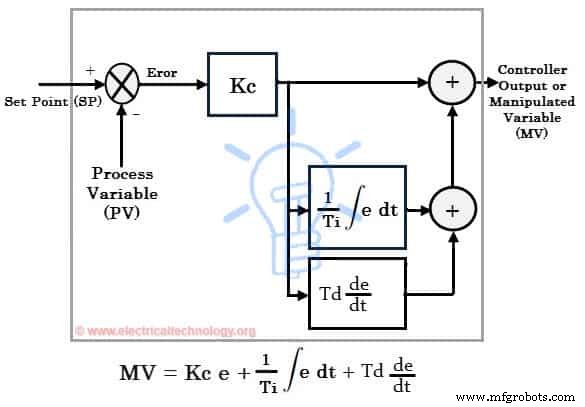
Por lo tanto, al combinar respuestas de control proporcional, integral y derivativo, se forma un controlador PID. Un controlador PID encuentra aplicación universal; sin embargo, uno debe conocer los ajustes PID y sintonizarlo adecuadamente para producir la salida deseada. La sintonización significa el proceso de obtener una respuesta ideal del controlador PID estableciendo ganancias óptimas de parámetros proporcional, integral y derivativo.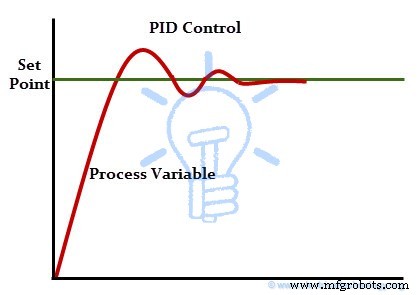
Hay diferentes métodos de sintonía del controlador PID para obtener la respuesta deseada. Algunos de estos métodos incluyen prueba y error, técnica de curva de reacción del proceso y método Zeigler-Nichols. Los métodos Zeigler-Nichols y prueba y error son los más usados popularmente.
Esto es sobre el controlador PID y su funcionamiento. Debido a la simplicidad de la estructura del controlador, los controladores PID son aplicables para una variedad de procesos. Y también puede sintonizarse para cualquier proceso, incluso sin conocer el modelo matemático detallado del proceso. Algunas de las aplicaciones incluyen: control de velocidad de motor basado en PID, control de temperatura, control de presión, control de flujo, nivel de líquido, etc.
Controladores PID en Tiempo Real
Hay diferentes tipos de controladores PID disponibles en el mercado actual, que pueden usarse para todas las necesidades de control industrial como nivel, flujo, temperatura y presión. Al decidir sobre el control de tales parámetros para un proceso usando PID, las opciones incluyen usar ya sea PLC o controlador PID independiente.
Los controladores PID independientes se usan donde se necesitan monitorear y controlar uno o dos lazos o en situaciones donde es difícil acceder con sistemas más grandes. Estos dispositivos de control dedicados ofrecen una variedad de opciones para control de lazo simple y dual. Los controladores PID independientes ofrecen configuraciones múltiples de punto de consigna y también generan alarmas múltiples independientes.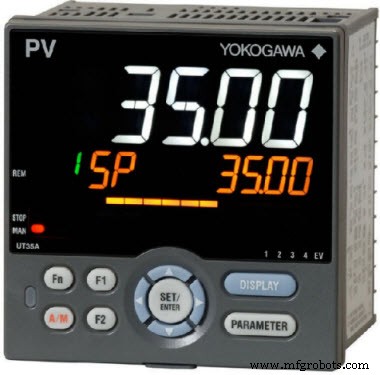
Algunos de estos controladores independientes incluyen controladores de temperatura Yokogawa, controladores PID Honeywell, controladores PID auto-sintónicos OMEGA, controladores PID ABB y controladores PID Siemens.
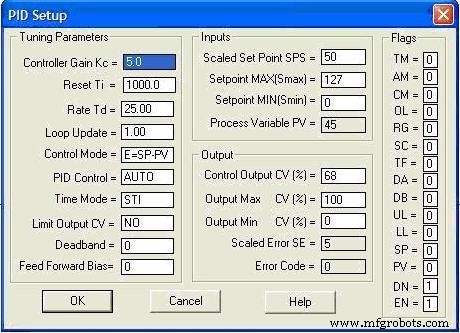
La mayoría de las aplicaciones de control, se usan PLCs como controladores PID. Los bloques PID están integrados en PLCs/PACs y ofrecen opciones avanzadas para control preciso. Los PLCs son más inteligentes y potentes que controladores independientes y facilitan el trabajo. Cada PLC consiste en el bloque PID en su software de programación, ya sea Siemens, ABB, AB, Delta, Emerson, o Yokogawa PLC.
La figura siguiente muestra el bloque PID Allen Bradley (AB) y su ventana de configuración.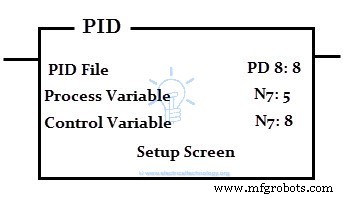
La figura siguiente muestra el bloque PID Siemens.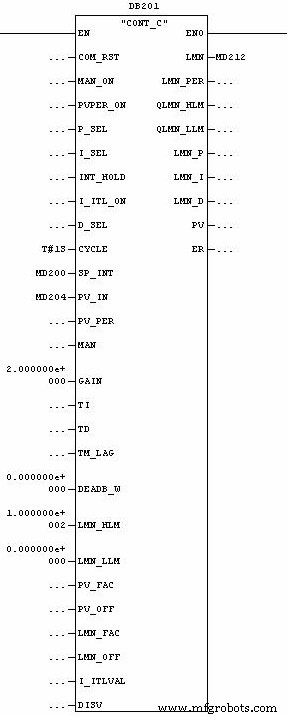
La figura siguiente muestra VIs de controlador PID ofrecidos por LabVIEW PID toolset.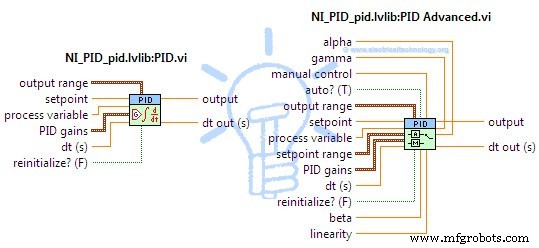
Tecnología Industrial
- Entendiendo la Impresión 3D: Principios, Tipos y Aplicaciones Clave
- Mecanizado por haz láser (LBM): tipos, proceso y aplicaciones
- Prototipado Rápido Explicado: Tipos, Procesos y Beneficios
- Manufactura Aditiva Explicada: Tipos, Procesos y Aplicaciones
- Brochado Explicado: Proceso, Mecanismo y Tipos Principales
- Soldadura Láser: Técnicas, Tipos y Aplicaciones Industriales
- Soldadura por Resistencia: Tipos, Procesos y Ventajas
- Máquinas de Mandrinado de Plantillas (Jig Boring): Tipos, Funciones y Beneficios
- Extrusión Explicada: Proceso, Tipos y Aplicaciones Prácticas
- Cómo Funcionan los Sensores de Distancia y sus Aplicaciones Clave
- Sensor ECG AD8232: Funcionalidad y Aplicaciones