



Entendiendo los Engranajes de Onda de Deformación (Harmonic Drives): Soluciones Compactas de Alta Reducción para Robótica
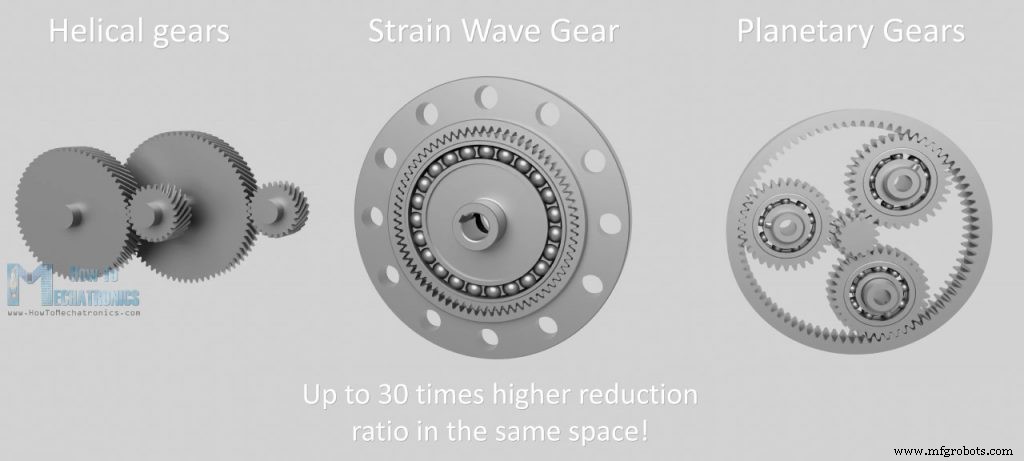
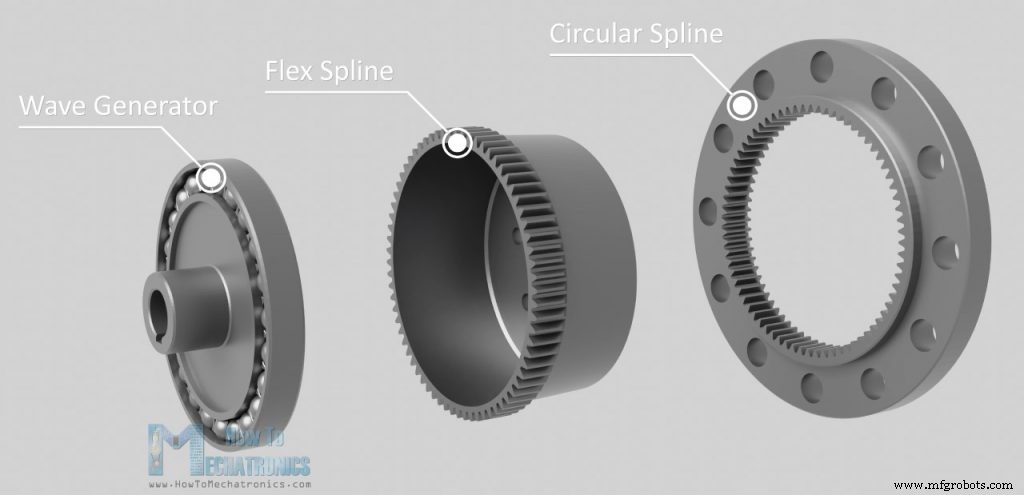
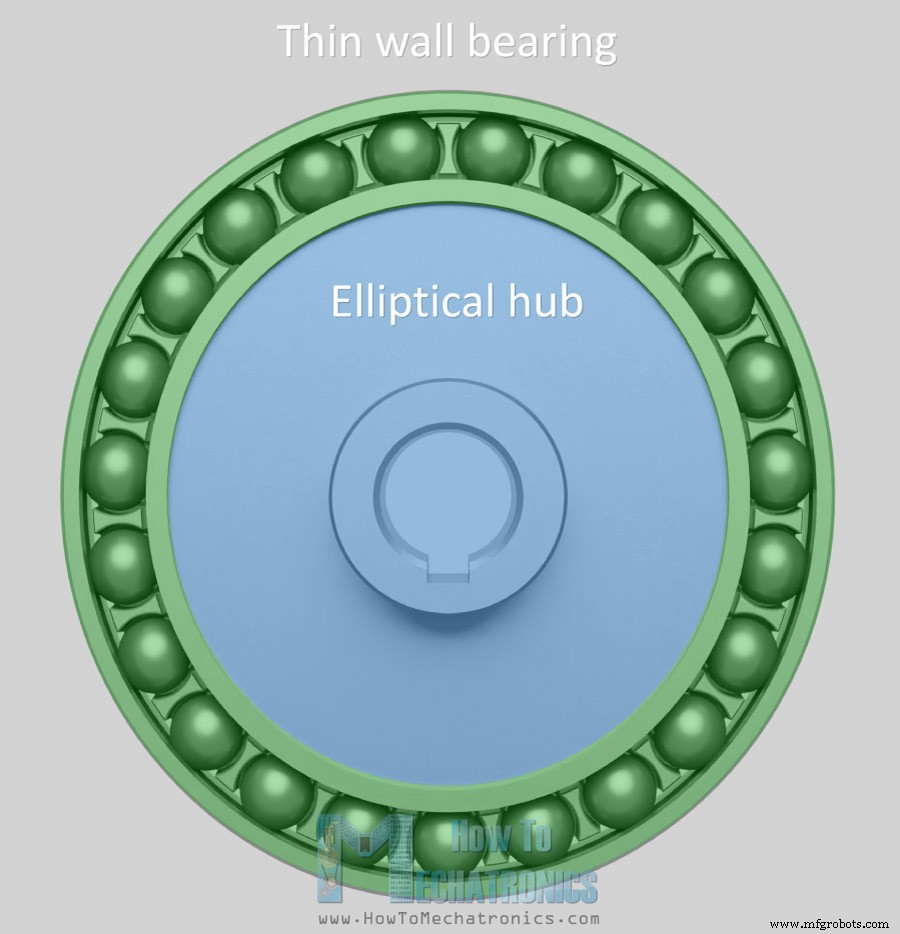
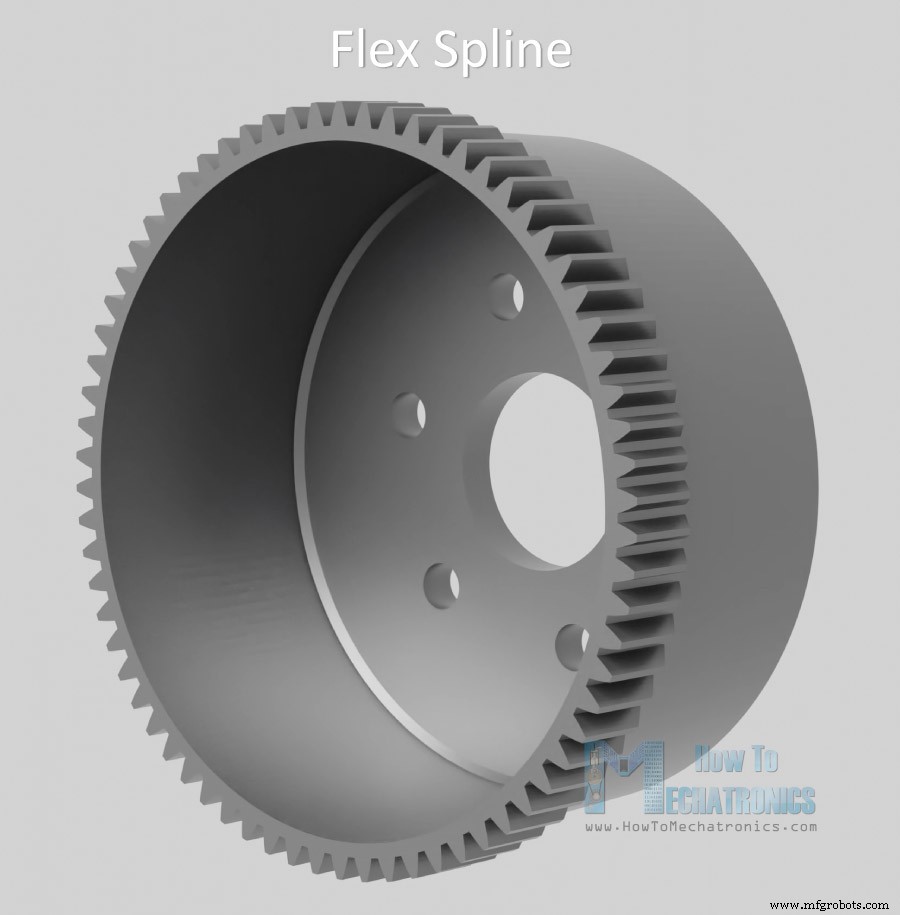
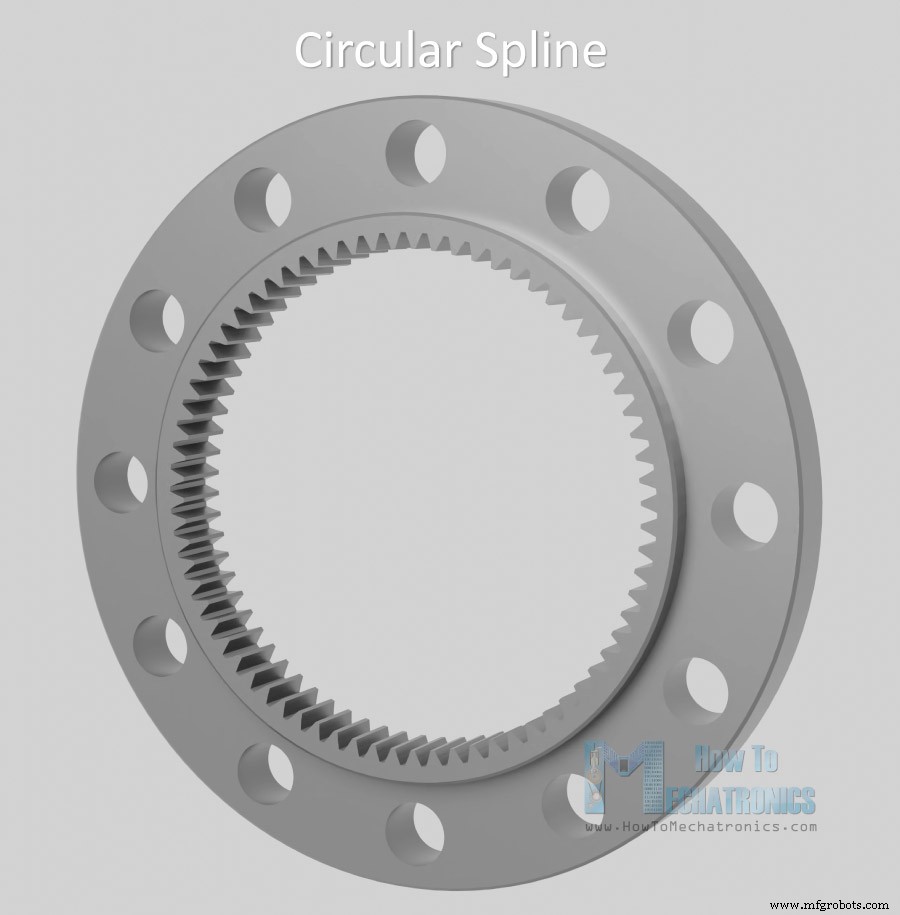
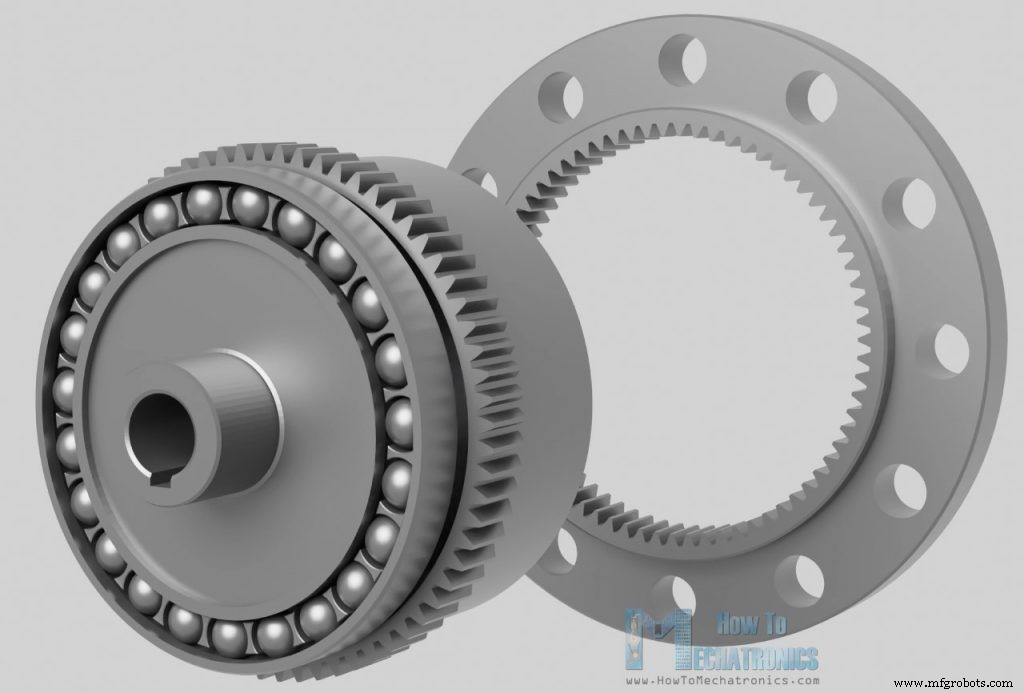
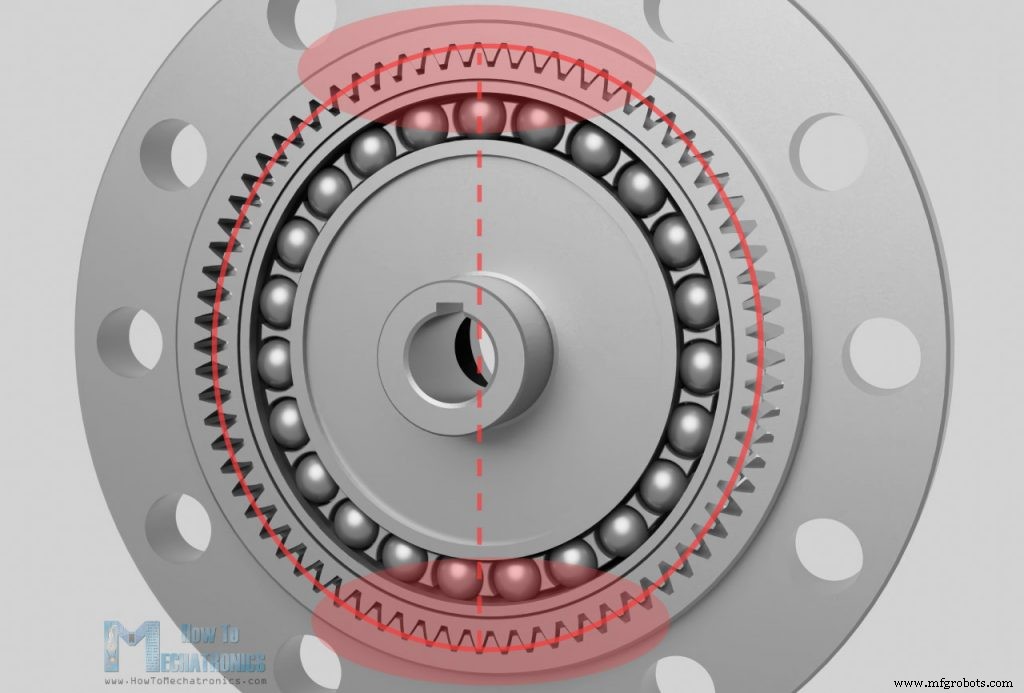
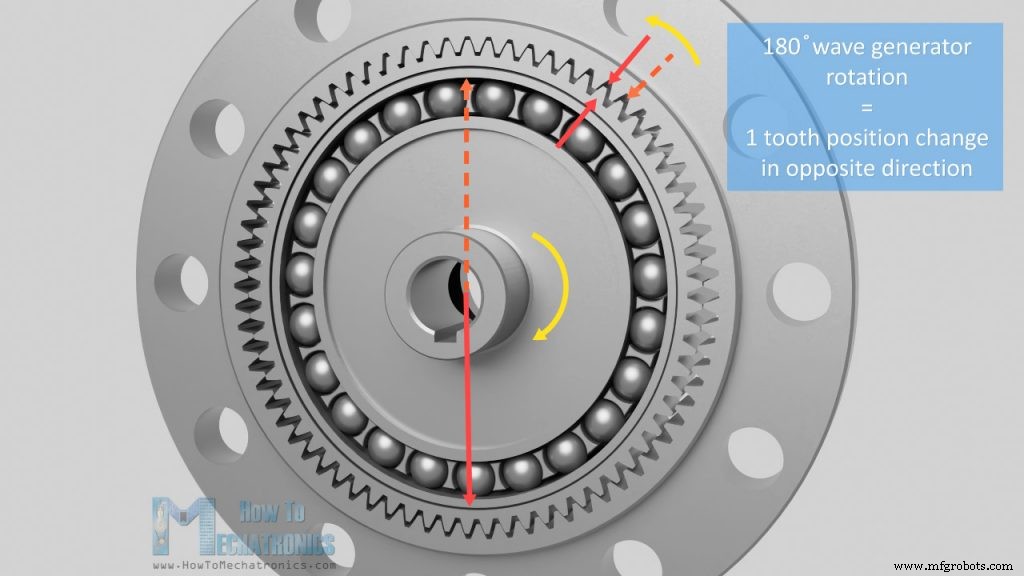
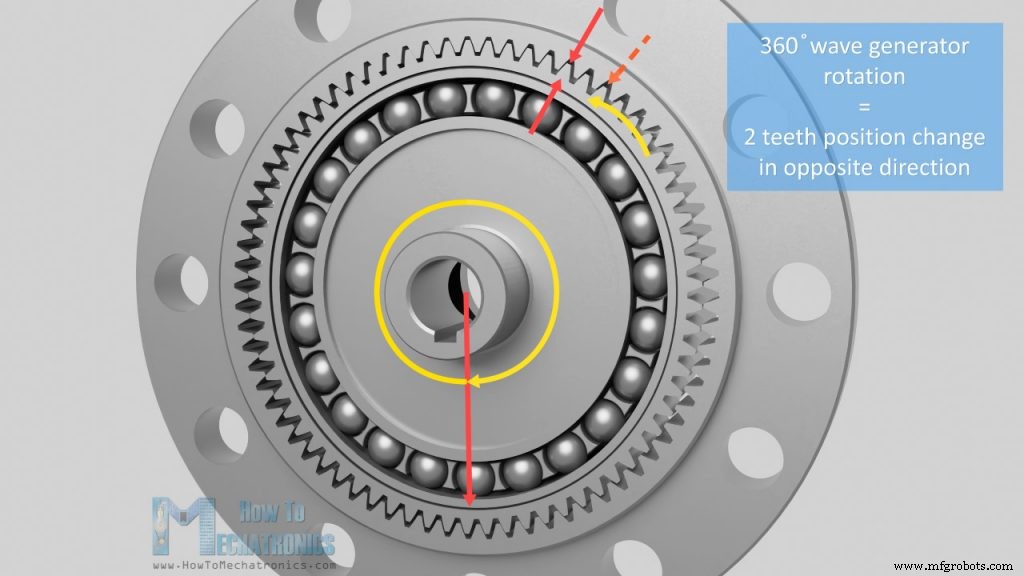
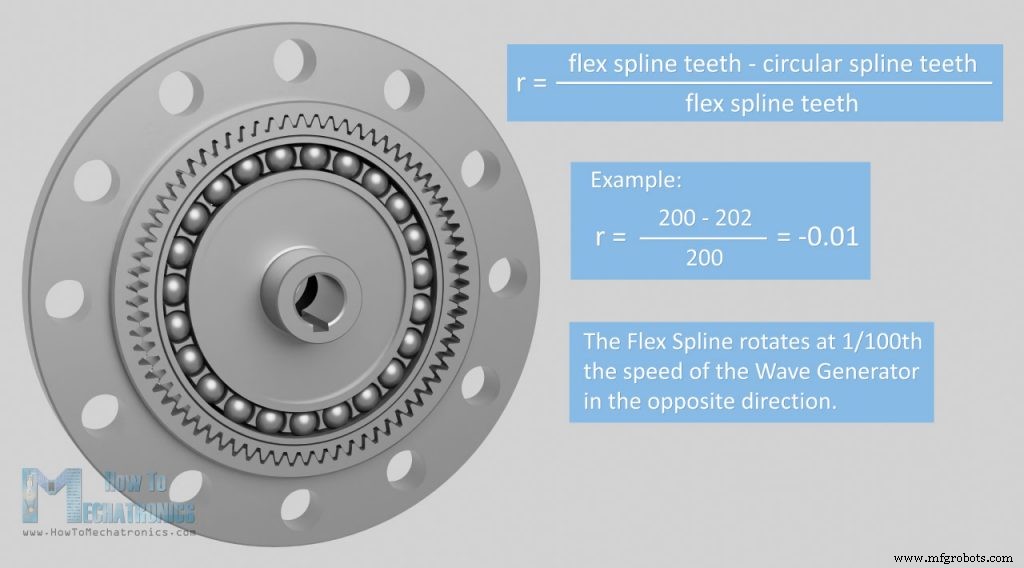
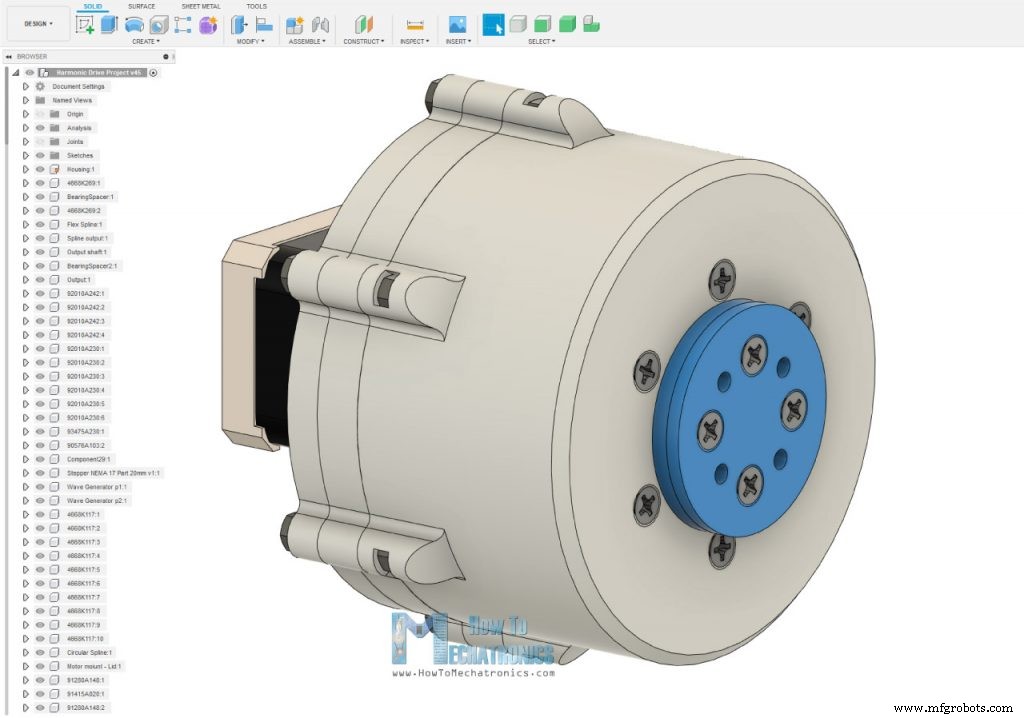
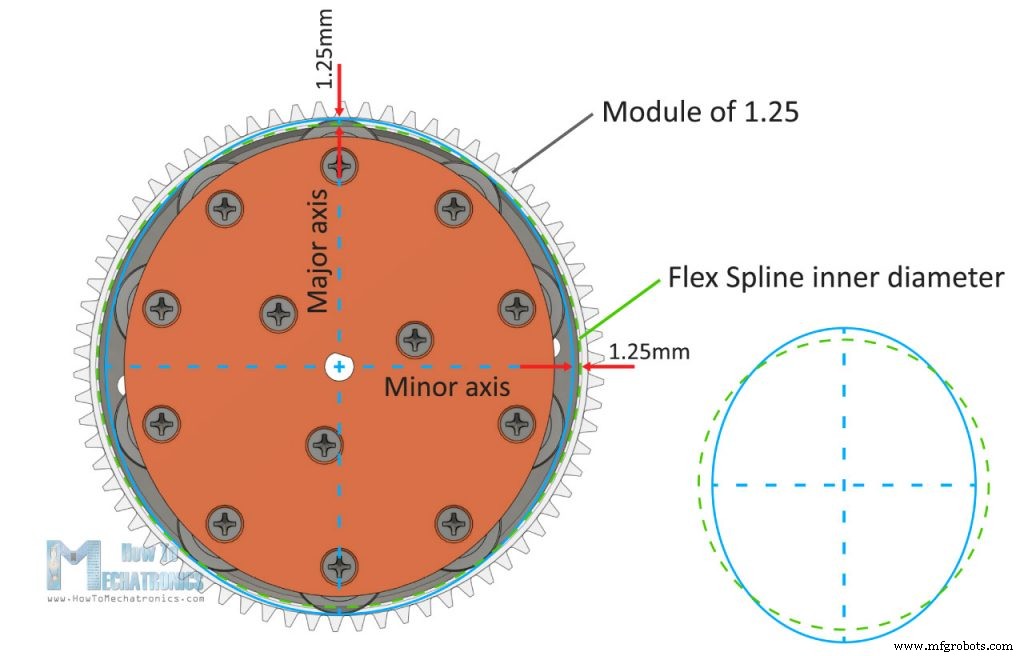
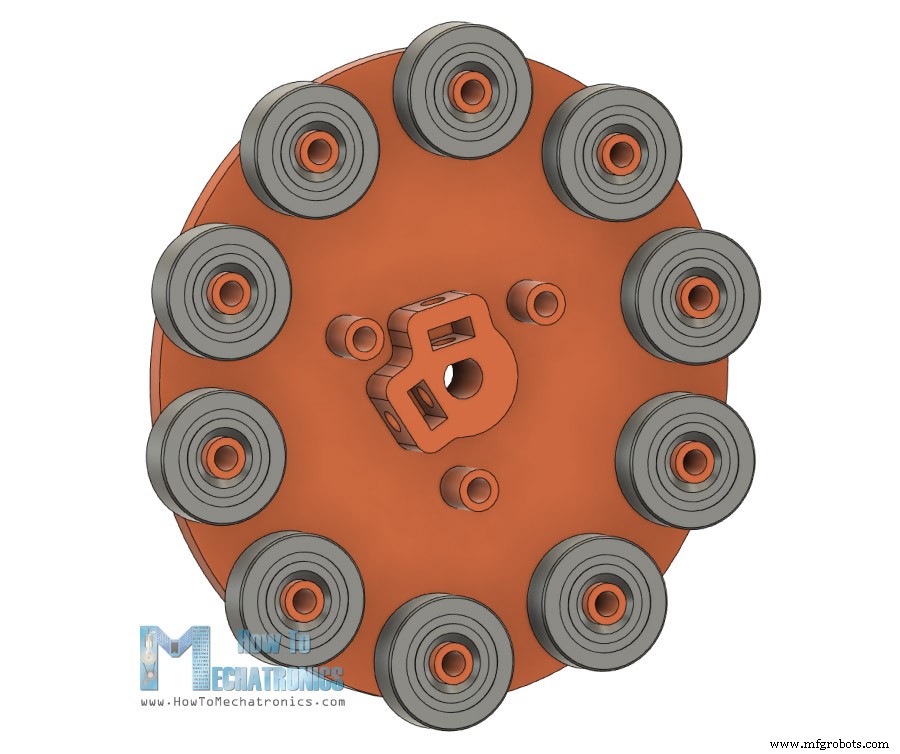
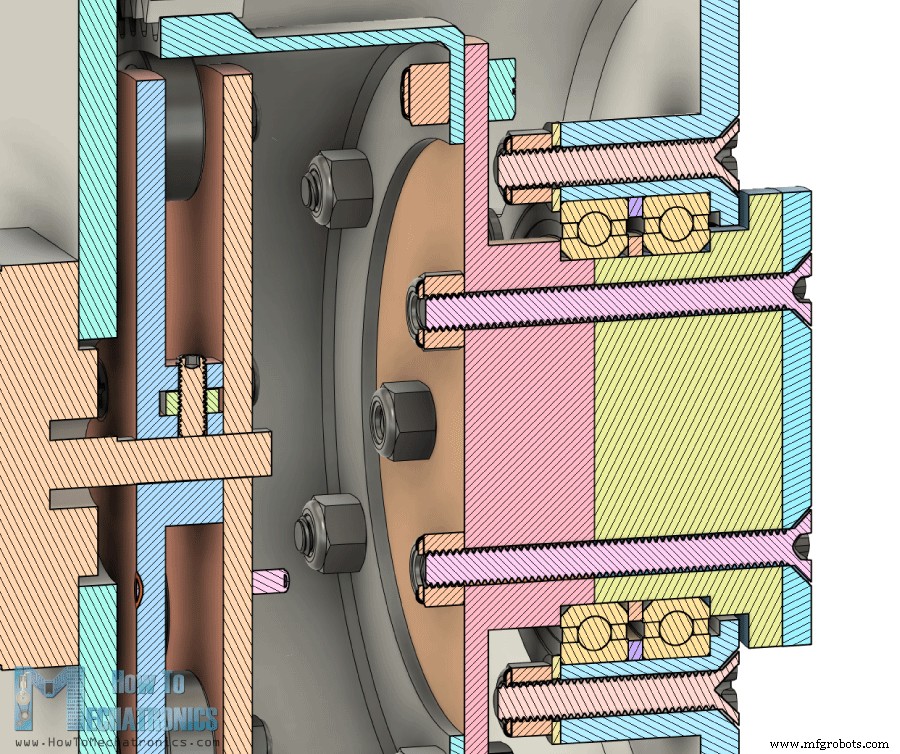
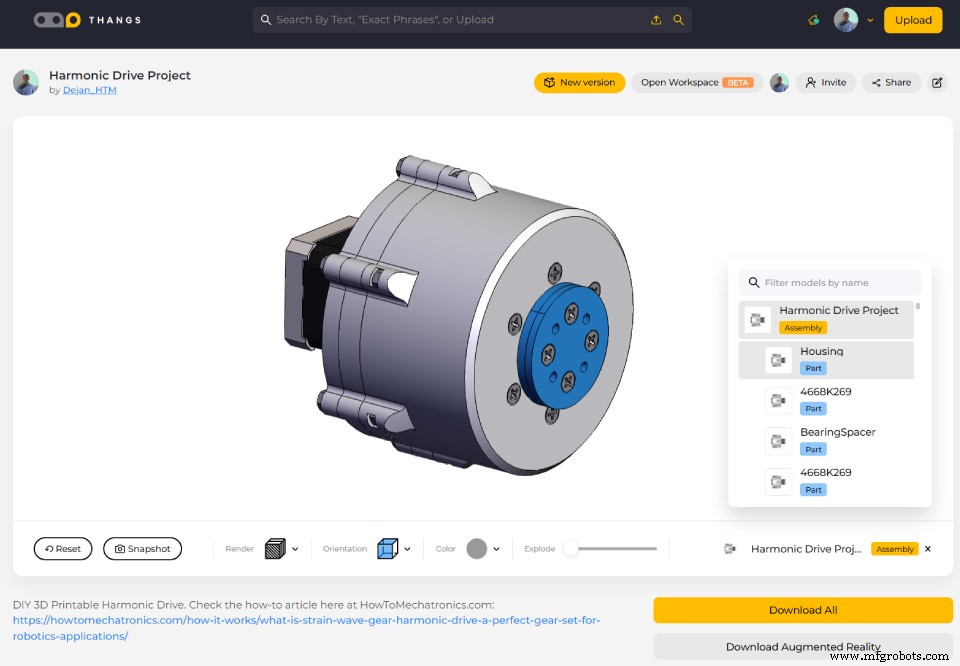
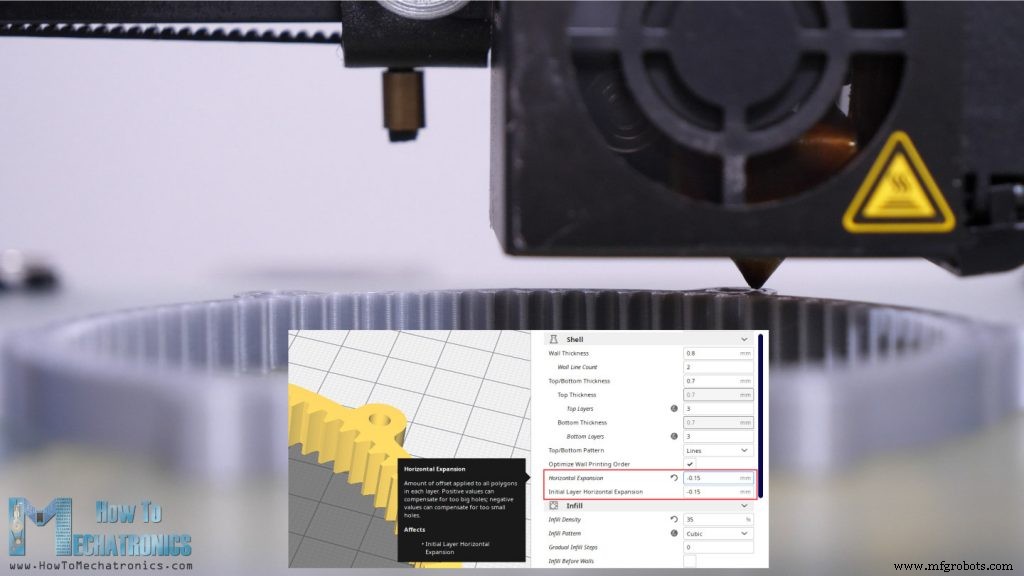
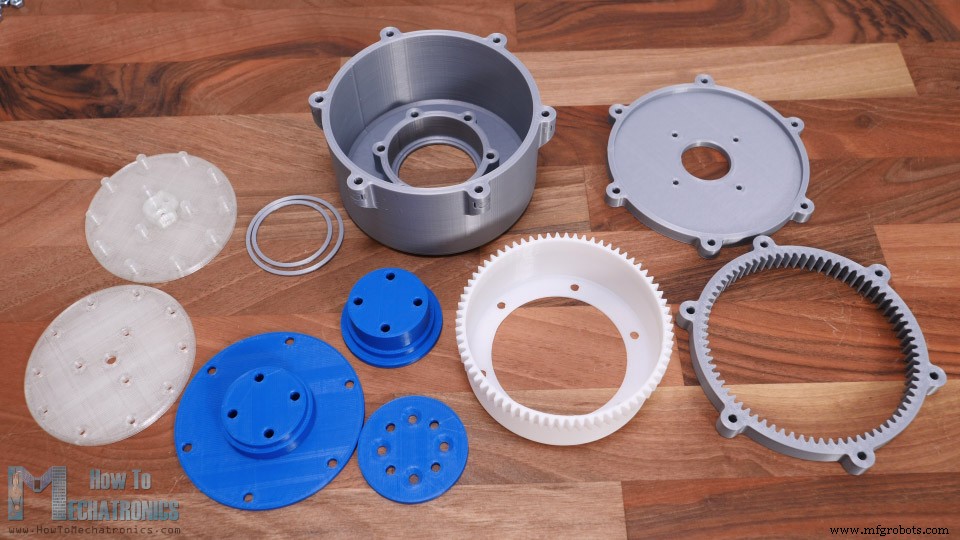
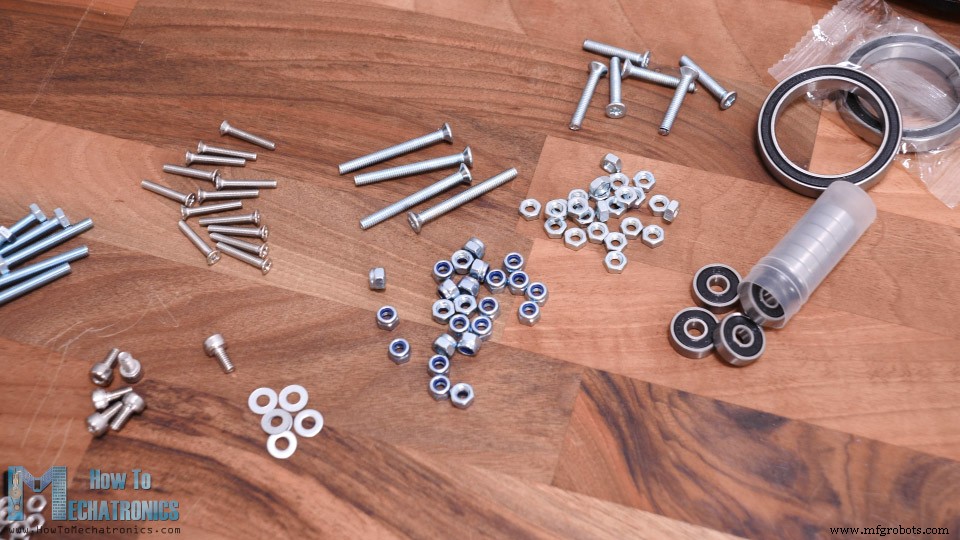
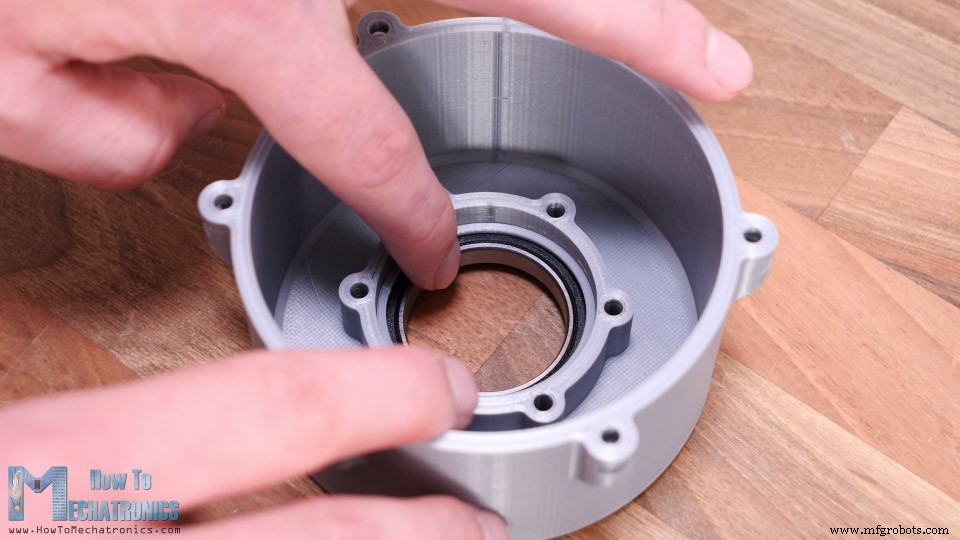
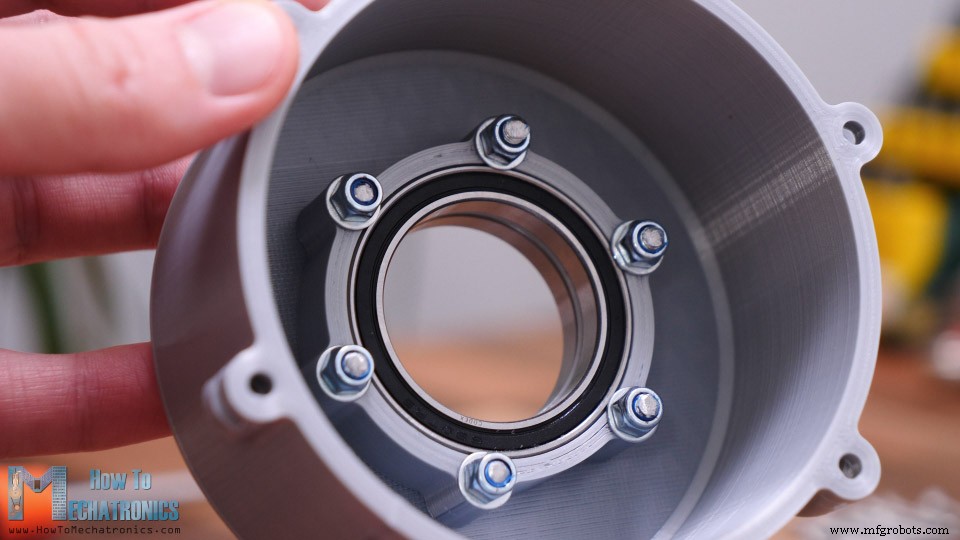
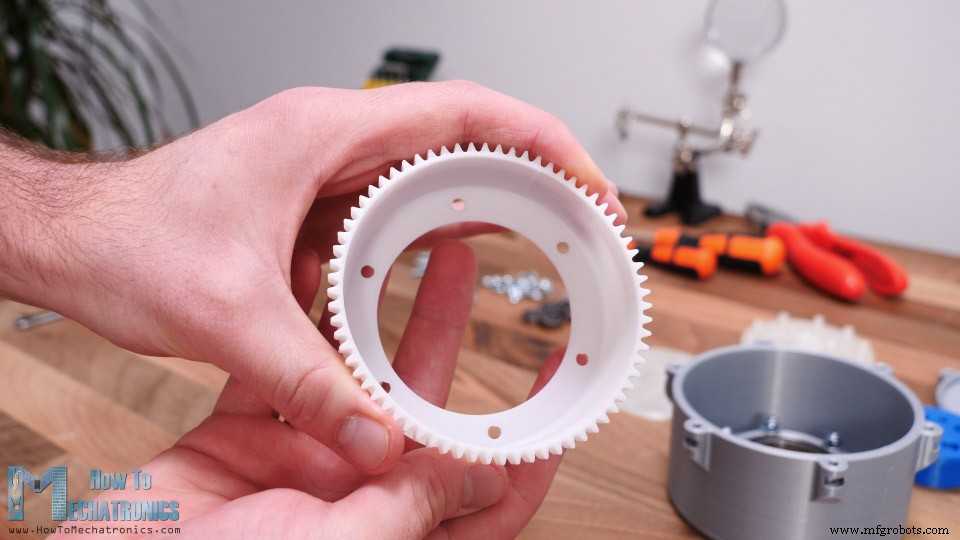
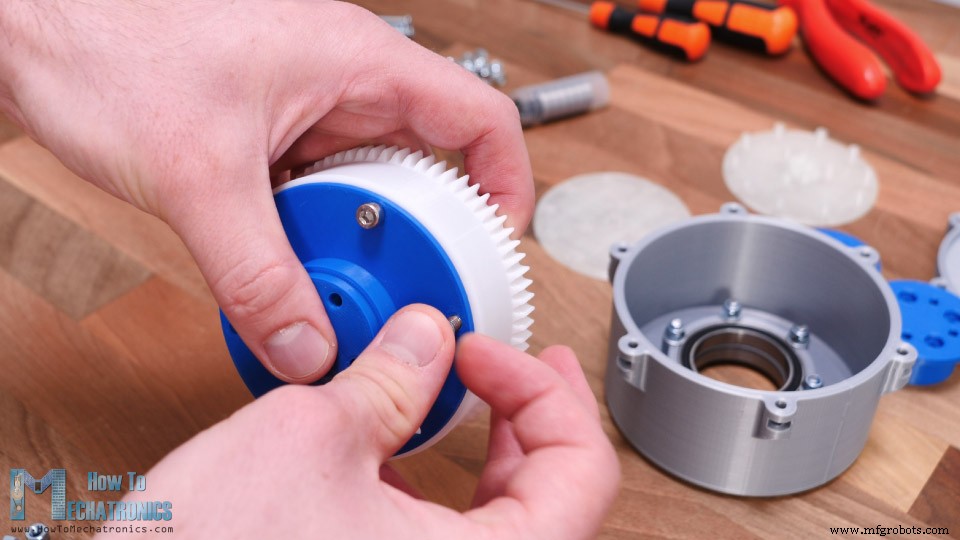
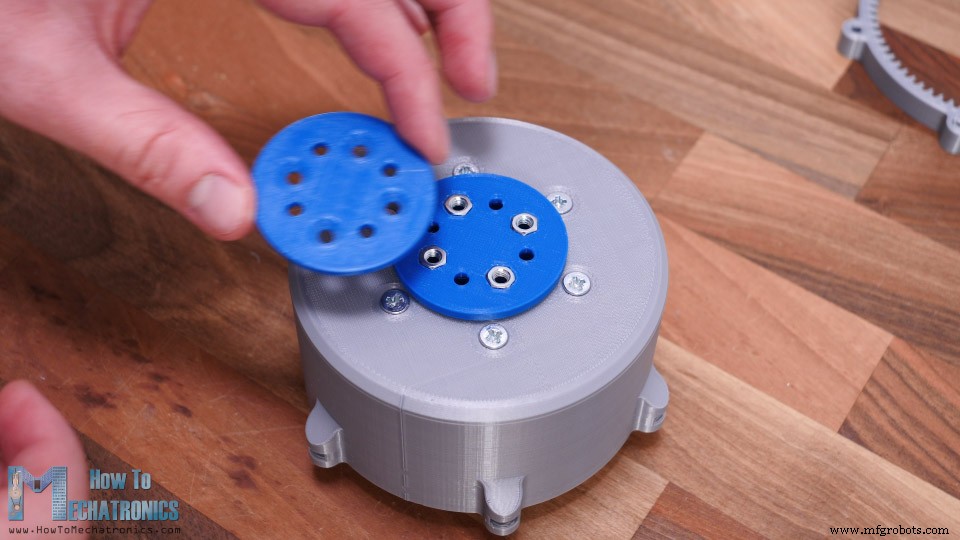
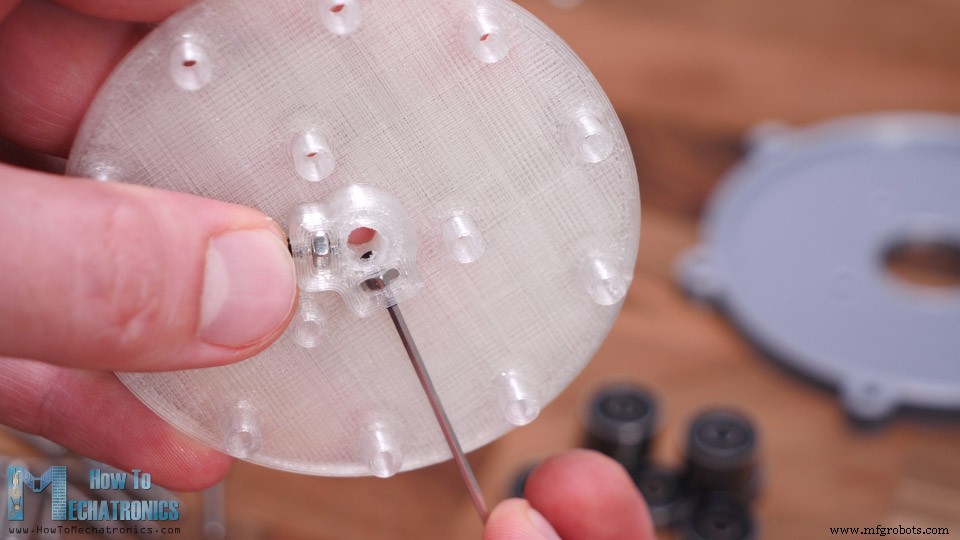
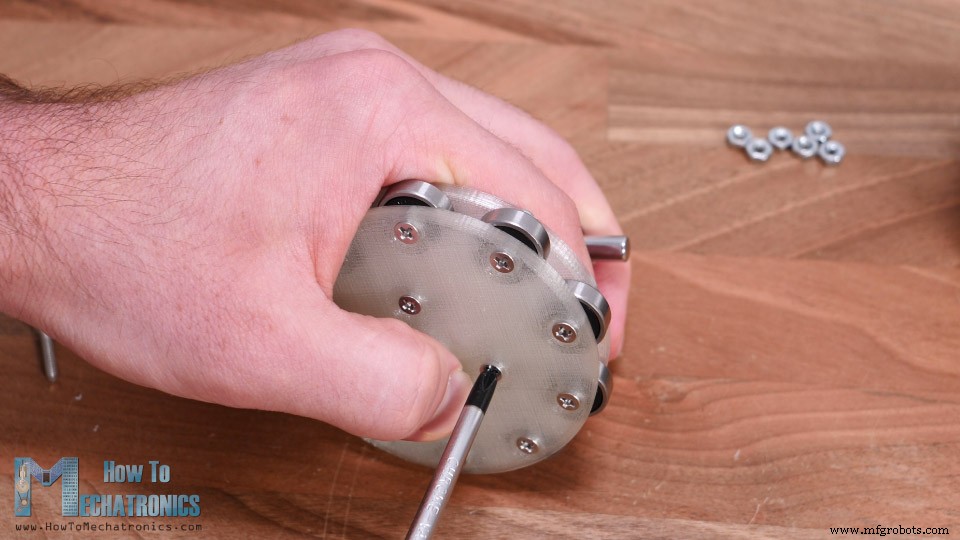
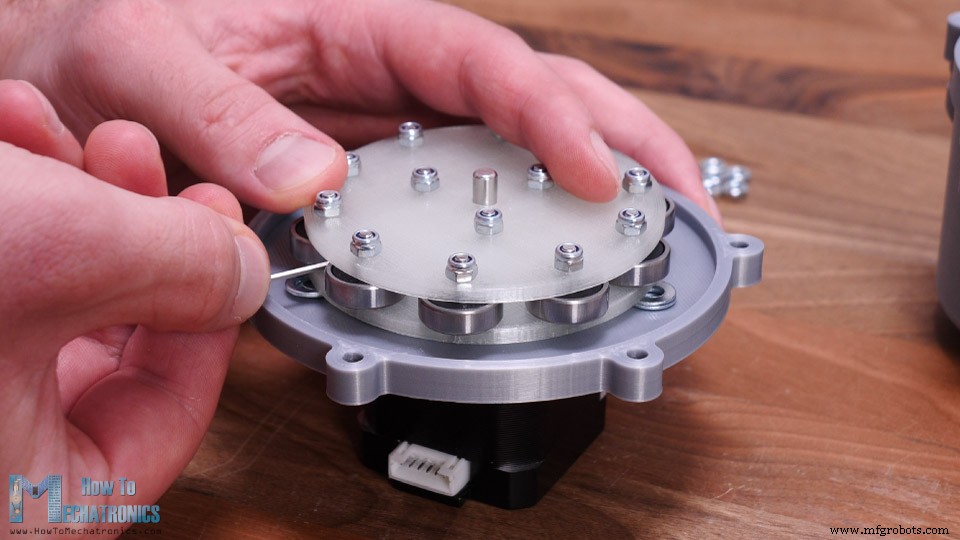
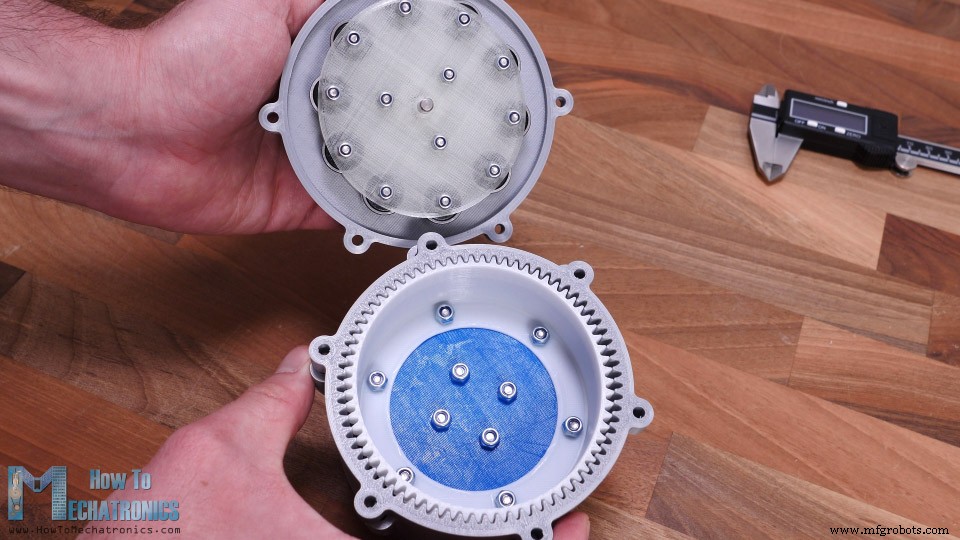
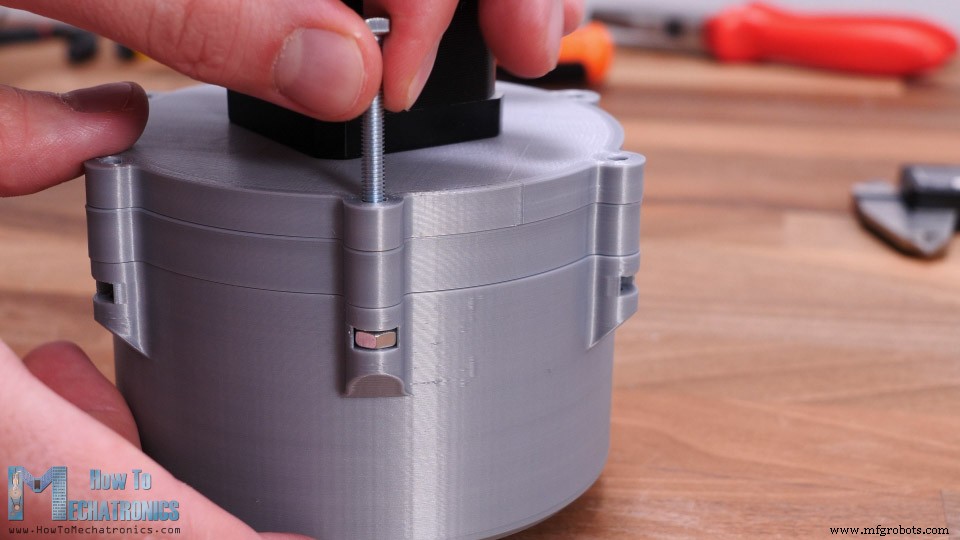
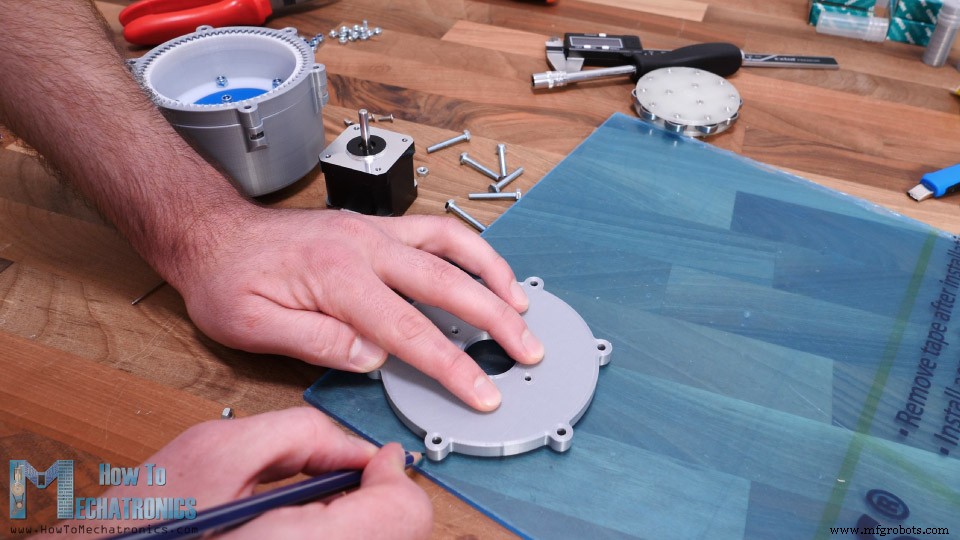
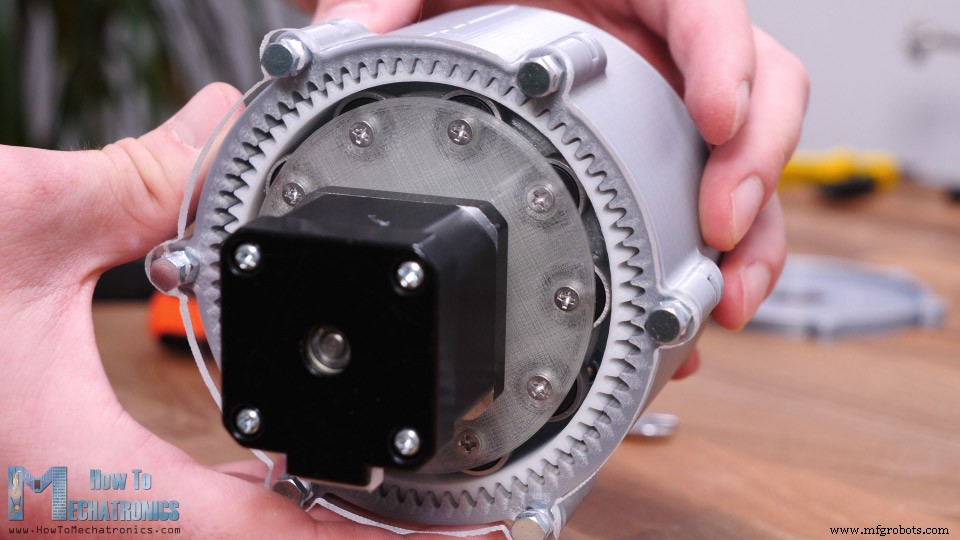
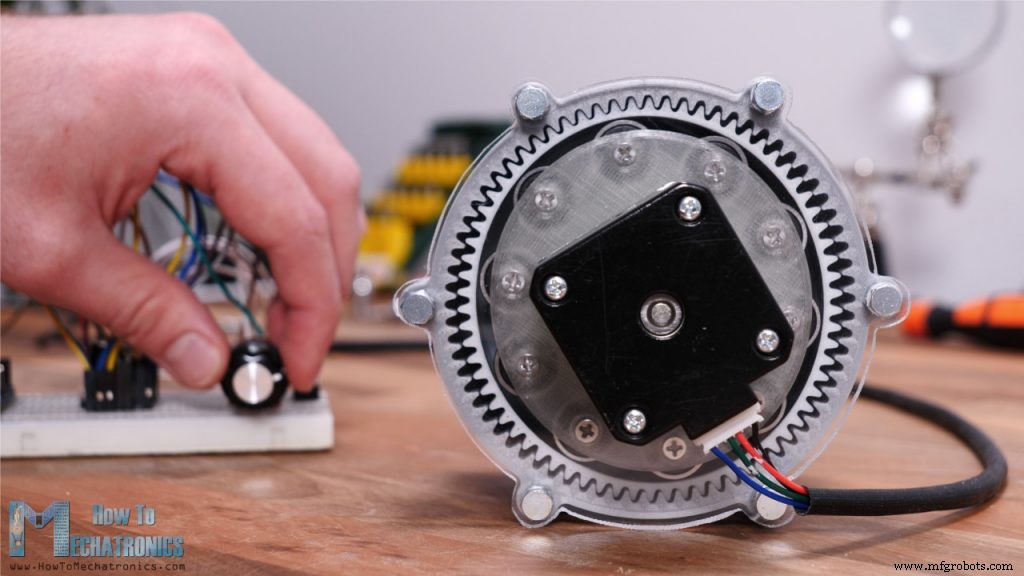
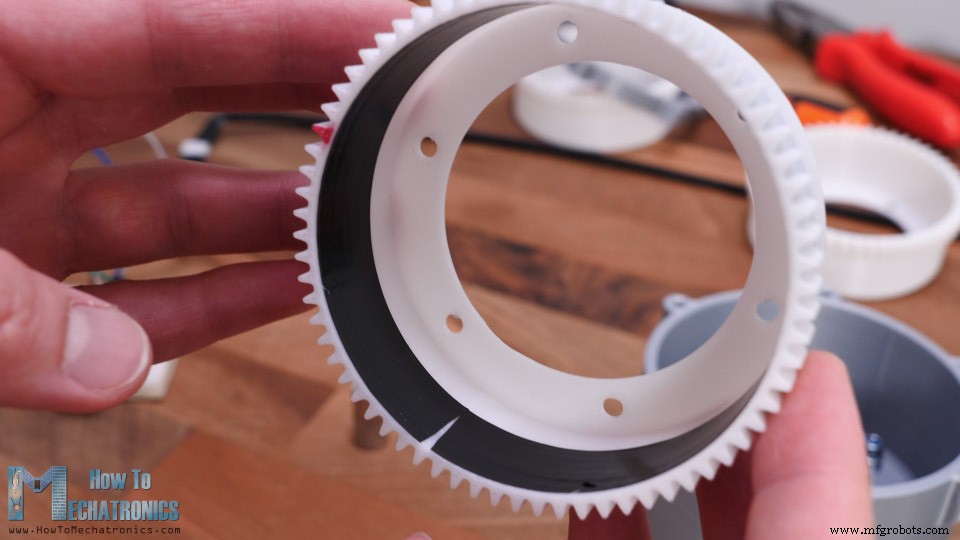
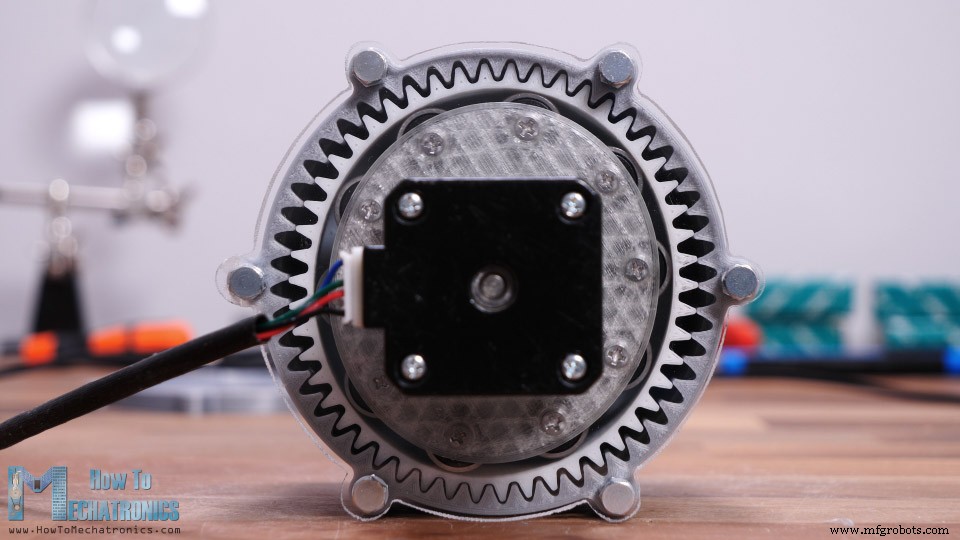
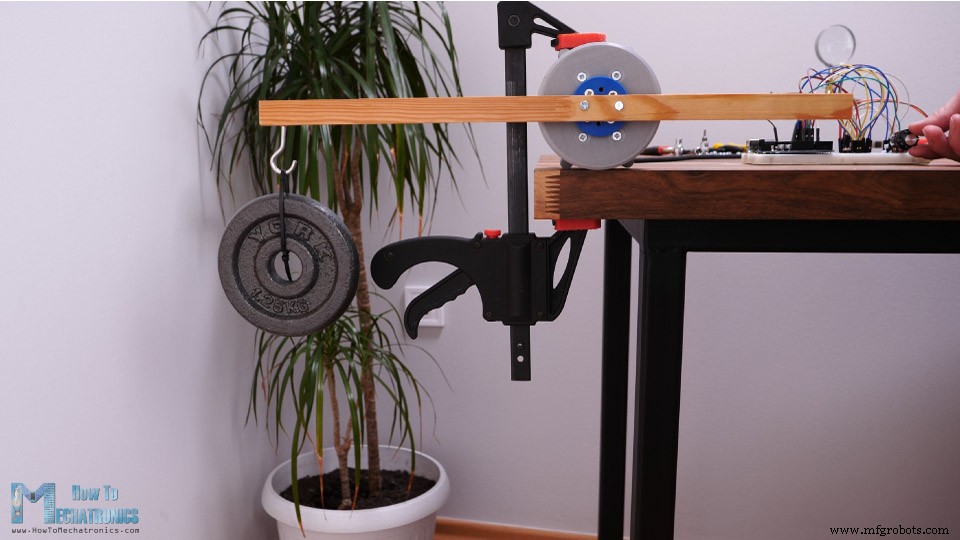
En este tutorial aprenderemos qué es un Engranaje de Onda de Deformación, también conocido como Harmonic Drive. Primero explicaremos su principio de funcionamiento, luego diseñaremos nuestro propio modelo e imprimiremos en 3D para verlo en la vida real y entender mejor cómo funciona. Puedes ver el siguiente vídeo o leer el tutorial escrito a continuación. Un Engranaje de Onda de Deformación es un tipo único de sistema de engranaje mecánico que permite una relación de reducción muy alta en un paquete compacto y ligero. Comparado con sistemas de engranaje tradicionales como engranajes helicoidales o planetarios, puede lograr relaciones de reducción mucho mayores de hasta 30 veces en el mismo espacio. Además, tiene característica de retroceso cero, alto par, precisión y fiabilidad. Por lo tanto, este sistema de engranaje se usa en muchas aplicaciones, incluyendo robótica, aeroespacial, máquinas médicas, fresadoras, equipos de fabricación, etc. El Engranaje de Onda de Deformación fue inventado en 1957 por C. Walton Musser, y el otro nombre que se usa comúnmente para él, "Harmonic Drive", es en realidad un nombre de marca de engranaje de onda de deformación registrado por la empresa Harmonic Drive. Bien, veamos cómo funciona ahora. Un harmonic drive tiene tres componentes clave: un generador de onda, una corona flexible (flex spline) y una corona circular (circular spline). El generador de onda tiene forma elíptica y consiste en un buje elíptico y un cojinete especial de pared delgada que sigue la forma elíptica del buje. Esta es la entrada del juego de engranajes y está conectada al eje del motor. A medida que el generador de onda rota, genera un movimiento de onda. La corona flexible tiene forma de copa cilíndrica y está hecha de acero de aleación flexible pero torsionalmente rígido. Las paredes de la copa son muy delgadas pero el fondo es grueso y rígido. Esto permite que el extremo abierto de la copa sea flexible, pero el extremo cerrado sea bastante rígido y por lo tanto podemos usarlo como salida y conectar la brida de salida a él. La corona flexible tiene dientes externos en el extremo abierto de la copa. Por otro lado, la corona circular es un anillo rígido con dientes en el interior. La corona circular tiene dos dientes más que la corona flexible, que es en realidad el diseño clave del sistema de engranaje de onda de deformación. Así que cuando insertamos el generador de onda en la corona flexible, esta toma la forma del generador de onda. A medida que el generador de onda rota, deforma radialmente el extremo abierto de la corona flexible. El generador de onda y la corona flexible se colocan entonces dentro de la corona circular, engranando los dientes juntos. Debido a la forma elíptica de la corona flexible, los dientes engranan solo en dos regiones en lados opuestos de la corona flexible, y eso es a lo largo del eje mayor de la elipse del Generador de Onda. Ahora, a medida que el generador de onda rota, los dientes de la corona flexible que están engranados con los de la corona circular cambiarán lentamente de posición. Debido a la diferencia en el número de dientes entre la corona flexible y la corona circular, por cada 180 grados de rotación del generador de onda, el engranaje de los dientes hará que la corona flexible rote una pequeña cantidad hacia atrás relativa al generador de onda. En otras palabras, con cada rotación de 180 grados del generador de onda, los dientes de engranaje de la corona flexible con la corona circular avanzarán solo un diente. Así que para una rotación completa de 360 grados del generador de onda, la corona flexible cambiará de posición o avanzará dos dientes. Por ejemplo, si la corona flexible tiene 200 dientes, el generador de onda tiene que hacer 100 revoluciones para que la corona flexible avance 200 dientes, o sea, solo una rotación para la corona flexible. Esa es una relación de 100:1. En tal caso, la corona circular tendrá 202 dientes, ya que el número de dientes de la corona circular siempre es mayor que los dientes de la corona flexible en dos. Podemos calcular fácilmente la relación de reducción con la siguiente fórmula. La relación es igual a los dientes de la corona flexible menos los dientes de la corona circular, dividido por los dientes de la corona flexible. Así que con el ejemplo de 200 dientes en la corona flexible y 202 dientes en la corona circular, la relación de reducción es -0.01. Eso es 1/100 de la velocidad del generador de onda y el signo menos indica que la salida está en la dirección opuesta. Podemos obtener diferentes relaciones de reducción cambiando el número de dientes. Podemos lograr eso ya sea cambiando el diámetro del mecanismo manteniendo el mismo tamaño de dientes, o cambiando el tamaño de los dientes preservando el tamaño y peso del juego de engranajes. Bien, ahora que sabemos la teoría detrás del Engranaje de Onda de Deformación, déjenme mostrarles cómo diseñé uno para poder construirlo usando solo una impresora 3D. Diseñé este modelo de Engranaje de Onda de Deformación usando Fusion 360. Todas estas piezas pueden imprimirse en 3D, así que solo necesitamos algunos tornillos, tuercas y algunos rodamientos para completar el ensamblaje. Como entrada elegí usar un motor paso a paso NEMA 17. Aquí está cómo diseñé los 3 elementos clave del Engranaje de Onda de Deformación: la corona circular, la corona flexible y el generador de onda. Como las impresoras 3D tienen sus propias limitaciones sobre qué tan bien, preciso y exacto pueden imprimir, lo primero que tuve que decidir fue el módulo de los engranajes o qué tan grandes o pequeños serán los dientes. Elegí un módulo de 1.25 y 72 dientes para la corona circular. Por supuesto, la corona flexible necesita tener 2 dientes menos, o sea 70 dientes. Eso resultará en una relación de 35:1 mientras se mantiene un tamaño relativamente pequeño del juego de engranajes. En cuanto al generador de onda, no podemos realmente usar esos tipos especiales de cojinetes de pared delgada mencionados antes, ya que no son fáciles de encontrar. En su lugar, usaremos rodamientos de bolas normales dispuestos alrededor de la circunferencia de una elipse. Las dimensiones de la elipse deben hacerse de acuerdo con las dimensiones de la pared interior de la corona flexible. Hice el radio del eje mayor de la elipse 1.25 mm mayor que el radio de la pared interior de la corona flexible. Por otro lado, el radio del eje menor de la elipse es 1.25 mm menor. El generador de onda estará hecho de dos secciones en las que los 10 rodamientos pueden conectarse fácilmente. Una de estas secciones también cuenta con un acoplador de eje adecuado para asegurar el motor paso a paso NEMA 17. El resto de las piezas están diseñadas alrededor de estos 3 componentes clave. En el lado de salida de la carcasa insertaremos dos rodamientos con 47 mm de diámetro exterior, y los aseguraremos con la ayuda de algunos tornillos y tuercas. La brida de salida está hecha de dos partes conectadas con tornillos y tuercas para poder asegurarla fácilmente a los dos rodamientos. Archivos STL necesarios para impresión 3D a continuación. Puedes descargar este modelo 3D, así como explorarlo en tu navegador en Thangs. Descarga el modelo 3D en Thangs. Archivos STL necesarios para impresión 3D: Ver también: Mejores Impresoras 3D para Principiantes y Makers [Actualización 2021] Bien, es hora de imprimir las piezas en 3D ahora. Al imprimir los engranajes en 3D, es importante usar la función de Expansión Horizontal en tu software de laminado. Establecí el mío en -0.15 mm y obtuve una precisión relativamente decente en las impresiones. Ten en cuenta que esto puede variar de impresora a impresora. Si no usamos esta función, las impresiones serán ligeramente más grandes debido a la expansión del filamento al imprimir, y las piezas, o los engranajes, no podrán engranar correctamente. Usé mi impresora 3D Creality CR-10 para imprimir todas las piezas, y creo que hizo un buen trabajo considerando su precio. Así que aquí están todas las piezas impresas en 3D. Solo necesitamos algunos tornillos, tuercas y algunos rodamientos para completar el ensamblaje del Harmonic drive. Aquí está una lista completa de todos los componentes: Comencé el ensamblaje insertando los dos rodamientos de salida en la carcasa. Los rodamientos tienen 47 mm de diámetro exterior y 35 mm de diámetro interior. Como dije, usé compensación de Expansión Horizontal de -0.15 mm al laminar las piezas, así que los rodamientos encajaron bastante apretados en la carcasa. Entre los dos rodamientos coloqué anillos de distancia impresos en 3D de 1.5 mm. Para asegurar los rodamientos a la carcasa necesitamos seis tornillos M4 avellanados con 25 mm de longitud. También usaremos arandelas M4 que tocarán justo lo suficiente el anillo exterior del rodamiento y así mantendrán el rodamiento asegurado a la carcasa. Luego está la corona flexible. Las paredes de la copa son solo de 1.2 mm de espesor, así que aunque está impresa en PLA sigue siendo flexible en el extremo abierto. En el extremo cerrado de la corona flexible podemos conectar la brida de salida usando seis tornillos M4. Una vez asegurada, la corona flexible ahora es un poco menos flexible que antes, pero el extremo cerrado ahora es bastante rígido. A continuación, necesitamos insertar la corona flexible a través del rodamiento. La brida de salida va a medio camino a través del primer rodamiento. En el otro lado insertaremos la otra parte de la brida de salida que encajará exactamente entre los dos rodamientos. Continué colocando cuatro tuercas M4 en las ranuras del eje de salida. Estas tuercas servirán para conectar cosas a la salida del juego de engranajes. Para terminar el eje de salida, encima de esto coloqué otra pieza que cubrirá las tuercas, y usando 4 tornillos M4 con 40 mm de longitud finalmente puedo asegurar las dos partes de salida juntas. Ahora, la corona flexible y el eje de salida pueden girar libremente mientras están asegurados a la carcasa. Ok, entonces siguiente tenemos la corona circular que será asegurada a la carcasa junto con la tapa del juego de engranajes y el soporte del motor. Pero antes de hacer eso, necesitamos ensamblar el generador de onda. Aquí primero necesitamos insertar dos tuercas M3. Estas tuercas servirán para asegurar el generador de onda al eje del motor usando dos tornillos de presión. Luego, podemos empezar a insertar los 10 rodamientos en su lugar. Podemos notar aquí cómo los rodamientos están distanciados de la pared solo un poco con el pequeño borde en la parte inferior de los ejes. La otra parte del generador de onda también tiene tales bordes para que los rodamientos no toquen la pared. Vamos a asegurar los rodamientos y en realidad todo el generador de onda, con tornillos M3 de 16 mm de largo y algunas tuercas. Luego, necesitamos asegurar el generador de onda al motor, pero antes de hacerlo, necesitamos conectar el motor al soporte del motor y la tapa del juego de engranajes. El generador de onda debería estar a 2 mm de la tapa del motor, así que usé dos arandelas como guías al insertar el generador de onda en su lugar. Luego solo tenemos que apretar los tornillos de presión que están posicionados de manera que se puedan alcanzar entre los rodamientos. Finalmente, podemos insertar el generador de onda en la corona flexible y conectar todo junto. Primero debemos ajustar la corona flexible para que engrane con la corona circular en forma elíptica y luego insertar el generador de onda en la misma dirección. Para ser honesto, puede ser un poco difícil hacer este ajuste porque no tenemos control sobre la corona flexible debido al soporte del motor. Podría haber diseñado esto un poco diferente pero aún creo que es lo suficientemente bueno para fines de demostración. Lo que queda ahora es insertar tuercas M4 en estos zócalos de la carcasa, y asegurar tanto la corona circular como el generador de onda a la carcasa. ¡Y eso es todo, nuestro Engranaje de Onda de Deformación o Harmonic Drive ya está hecho! Pero al terminar, pensé que completar el juego de engranajes así es un poco aburrido porque no vemos nada excepto un eje de salida girando lentamente. Allí decidí reemplazar la tapa del juego de engranajes impresa en 3D con una de acrílico para poder ver también lo que sucede dentro. Tenía una placa de acrílico de 4 mm de espesor, así que marqué la forma de la tapa en ella y usando una sierra manual corté la forma aproximadamente. Luego usando una lima, afiné la forma del acrílico. Hice los agujeros con una broca de 3 mm y el agujero grande para el motor con una broca Forstner de 25 mm. La forma salió bastante decente al final. Re-ensamblé el motor y el generador de onda como se mostró antes. Podemos notar aquí que agregué algunas tuercas entre el acrílico y la carcasa para obtener la distancia adecuada ya que la tapa la tenía anteriormente. Ahora este juego de engranajes se ve mucho más genial. Conecté el motor paso a paso a un Arduino para poder controlar la velocidad y dirección del motor y examinar mejor cómo funciona el sistema. Así que aquí está. Ahora podemos ver cómo funciona el Harmonic Drive en la vida real. En este caso, el eje de salida es 35 veces más lento que el eje de entrada. Aquí marqué un diente de la corona flexible con color rojo para poder rastrearlo mejor y tener una idea del movimiento de la corona flexible. Para ser honesto, es bastante divertido ver cómo funciona esto. Sin embargo, notamos que la corona flexible a veces tiembla o el movimiento no es tan suave. Hay varias razones para eso. En esta configuración, el problema es que hice el soporte del motor de acrílico a mano, así que el motor no está montado perfectamente en el centro. Cuando usaba la tapa del motor impresa en 3D original, el movimiento es mucho más suave. También podemos notar que nuestro Harmonic drive está lejos de tener retroceso cero. Eso es porque, como dije antes, las limitaciones de este tipo de impresoras 3D y qué tan bien pueden imprimir. No se trata solo de qué tan bien se puede imprimir el perfil del diente, sino también qué tan precisas son las dimensiones generales. Por ejemplo, aquí usé cinta aislante en el interior de la corona flexible, que solo tiene 0.18 mm de espesor, y con ella obtuve mejores resultados. Así que supongo que todo se trata de probar y ajustar las impresiones para obtener mejores resultados. También intenté imprimir los engranajes con un módulo de 1.75, pero no obtuve buenos resultados. De hecho, al usar la tapa original impresa en 3D, el movimiento era más suave pero aún no lo suficientemente bueno. También intenté levantar algunos pesos. A una distancia de 25 cm fue capaz de levantar 1.25 kg. Eso es un par de alrededor de 3 Nm, que es al menos 10 veces mayor que lo que este motor paso a paso NEMA 17 está clasificado. Eso es prácticamente todo para este vídeo. Solo agregaría que este sistema de engranaje se puede diseñar fácilmente para tener un eje hueco, lo cual es muy útil para aplicaciones robóticas. Así que podría usar Harmonic Drives en algunos de mis futuros vídeos al hacer proyectos de robots. Espero que hayas disfrutado este vídeo y aprendido algo nuevo. No olvides suscribirte y para más tutoriales y proyectos, visita HowToMechatronics.com¿Qué es un Engranaje de Onda de Deformación?
Cómo Funciona
Modelo 3D de Engranaje de Onda de Deformación – Harmonic Drive
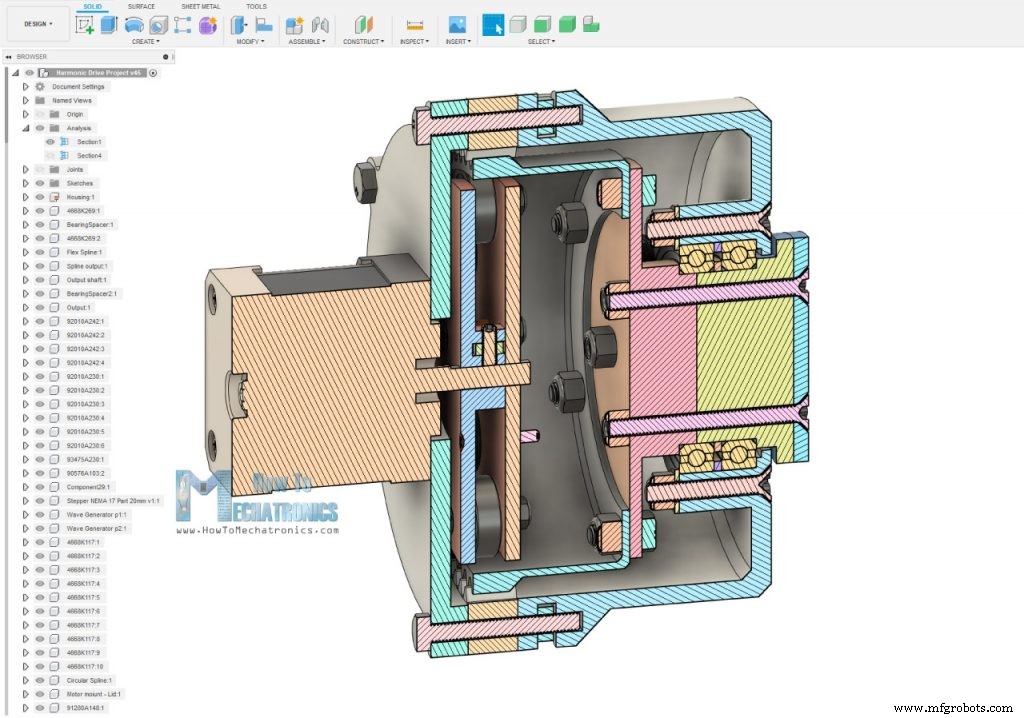
Engranaje de Onda de Deformación Impreso en 3D – Harmonic Drive
Tecnología Industrial
- Cómo elegir el reductor de engranajes adecuado: Criterios clave de selección
- Entendiendo la Impresión 3D: Principios, Tipos y Aplicaciones Clave
- 5 consejos de expertos para prevenir la tensión en tuberías y evitar daños costosos
- Fabricación metálica 101: Guía clara para principiantes
- Comprender las Fresadoras: Funciones, Aplicaciones y Beneficios
- Aleaciones Monel: Principales Aplicaciones y Rendimiento a Alta Temperatura
- Servicios de lapeado plano de precisión: Aplicaciones avanzadas para acabado superficial industrial
- Actuadores Neumáticos Explicados: Tipos, Aplicaciones y Usos Clave
- Principales Aplicaciones de la Corriente Alterna (CA) en Sistemas Eléctricos Modernos
- Sundance VCS‑1: Procesador embebido compacto, bajo consumo, para robótica de alta precisión
- ETSI Establece Nuevos Estándares para IoT en Comunicaciones de Emergencia