



Experimento Rectificador de Media Onda: Construcción, Medición y Simulación de Circuito Motor CA-CC Simple
Resumen
En este laboratorio práctico construirás un rectificador de media onda que convierte una fuente CA de bajo voltaje en una señal con sesgo CC para impulsar un pequeño motor de imán permanente. Aprenderás a medir el sesgo CC resultante y el voltaje de rizado, escuchar el rizado con un detector de audio, y verificar el comportamiento con una simulación SPICE.
Componentes y Materiales
- Fuente de alimentación CA de bajo voltaje (salida 6 voltios)
- Batería de 6 voltios
- Un diodo rectificador 1N4001 (o cualquier diodo serie 1N400X)
- Motor pequeño de hobby, tipo imán permanente (ej. Radio Shack #273-223)
- Detector de audio con auriculares
- Capacitor de acoplamiento 0,1 µF (ej. Radio Shack #272-135)
El capacitor de 0,1 µF acopla el detector de audio al circuito para que solo CA llegue al detector. El valor exacto no es crítico; hemos usado de 0,27 µF a 0,015 µF con éxito. Un valor menor atenúa contenido de baja frecuencia, reduciendo volumen en auriculares, así que elige un valor mayor si el tono es tenue.
Referencias Cruzadas
Lessons In Electric Circuits, Volumen 3, capítulo 3: "Diodos y Rectificadores".
Objetivos de Aprendizaje
- Comprender el papel de un diodo como rectificador
- Comparar operación del motor con alimentación CA versus CC
- Medir voltaje de rizado con voltímetro digital
Diagrama Esquemático
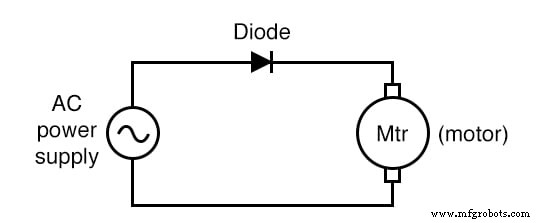
Ilustración
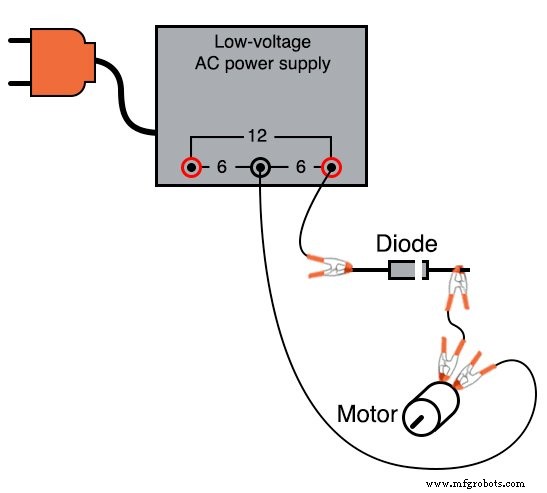
Instrucciones
1. Conecta el motor a la fuente CA de 6 voltios a través del diodo rectificador como se muestra en el esquema. El diodo pasa corriente solo durante el semi-ciclo positivo, produciendo una CC pulsante que impulsa el motor en una dirección.
2. Cortocircuita momentáneamente los terminales del motor con un cable puente para observar el efecto de permitir que la forma de onda CA completa llegue al motor. El motor se detendrá o funcionará mal.
3. Retira el puente e invierte la orientación del diodo. Observa el cambio en el comportamiento del motor; ahora debería funcionar suavemente en la dirección opuesta.
4. Mide el voltaje CC a través de los terminales del motor con el voltímetro en modo CC. Esta lectura refleja el sesgo promedio de la señal rectificada de media onda.
5. Cambia el medidor a CA para medir el voltaje de rizado. La lectura representa el componente CA superpuesto sobre el sesgo CC. Valores típicos para una fuente de 6 voltios con carga de 10 kΩ son alrededor de 3-4 V pico a pico.
6. Compara estas lecturas con las tomadas cuando el motor es alimentado por una batería de 6 voltios. La batería debería producir un voltaje CC casi puro con rizado insignificante; cualquier CA medida será debido a la acción del conmutador del motor.
Escuchando el Rizado con un Detector de Audio
Gira la sensibilidad del detector a un ajuste bajo y conéctalo a través de los terminales del motor a través de un capacitor de 0,1 µF. El capacitor actúa como filtro paso-alto, bloqueando CC y permitiéndote escuchar el rizado CA.
Con una batería, el detector emitirá un zumbido agudo. Reemplazando la batería con la fuente CA y rectificador se reducirá el tono, reflejando la naturaleza de media onda de la señal rectificada.
Simulación por Computadora
Esquemático con números de nodo SPICE:
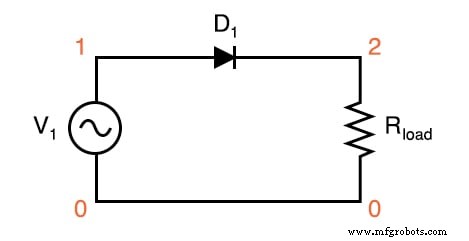
Netlist (copia lo siguiente en un archivo de texto):
Rectificador media onda
v1 1 0 sin(0 8.485 60 0 0)
rload 2 0 10k
d1 1 2 mod1
.model mod1 d
.tran .5m 25m
.plot tran v(1,0) v(2,0)
.end
La simulación muestra la onda sinusoidal de entrada y la salida como una serie de "jorobas" positivas. La fuente CA se especifica como 8,485 V pico para coincidir con una onda sinusoidal de 6 V RMS.
Hoja de Trabajo Relacionada
- Hoja de Trabajo de Circuitos de Diodo Precisos
Tecnología Industrial
- Raspoulette: Sistema autónomo de puerta de gallinero alimentado por energía solar – Prototipo
- Entendiendo los Motores Lineales: De Energía Eléctrica a Movimiento Lineal Preciso
- Motores servo: funcionamiento, tipos y por qué son importantes
- Optimización del control de movimiento con motores servo sin bastidor Parker serie K
- Uso de un potenciómetro como reostato para control simple de velocidad de motor
- Construye un Motor de Inducción Split-Phase con Capacitor Permanente – Guía Paso a Paso
- Construye un Motor de Inducción Split-Capacitor Permanente a Gran Escala
- Acoplamiento de Señales: Entendiendo el Ruido CA en Cables Telefónicos
- Comprender los Motores de Inducción Monofásicos: Tipos, Funcionamiento y Mejoras de Eficiencia
- Comprender los Motores de Conmutador de CA: Diseño, Tipos y Aplicaciones
- Guía Paso a Paso para Inspeccionar y Diagnosticar Problemas en Motores DC