



Blog invitado: Charles Guan construye un flipper de volante de inercia de 1,36 kg con impresión 3D Markforged
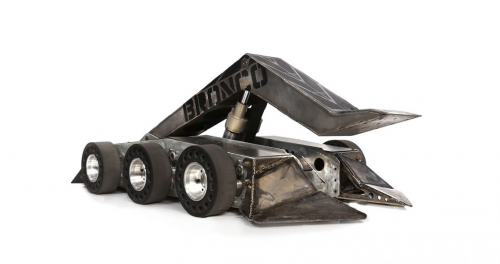
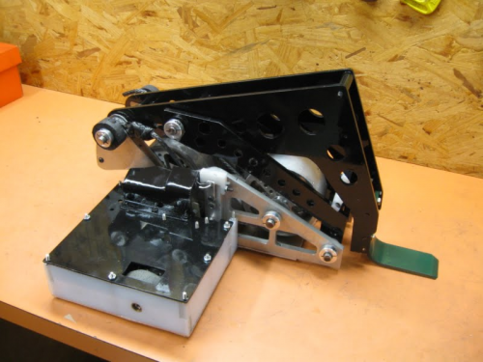
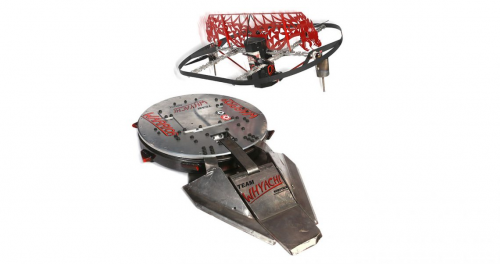
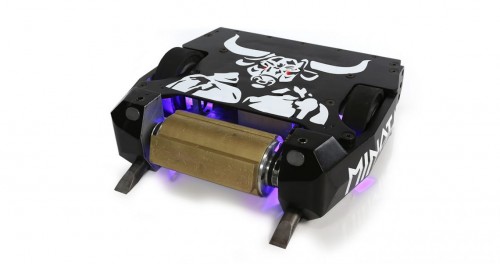
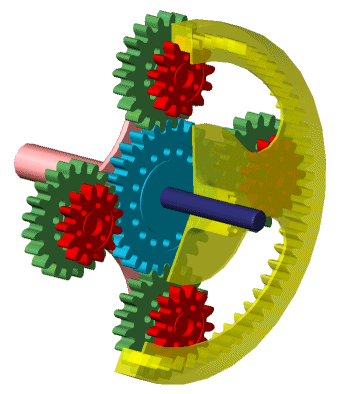
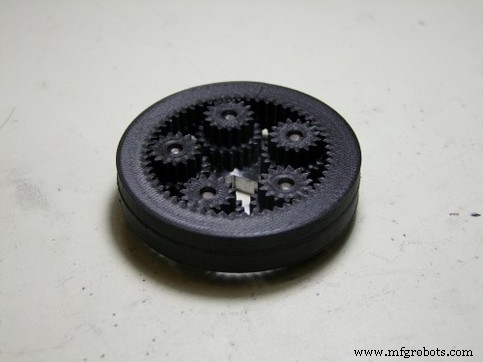
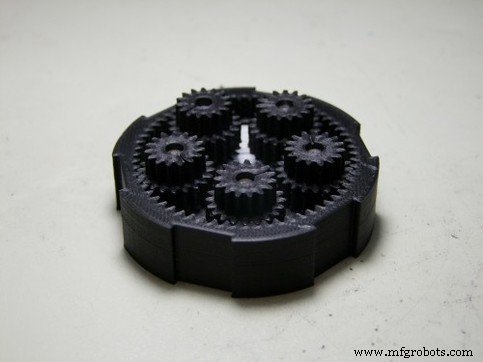
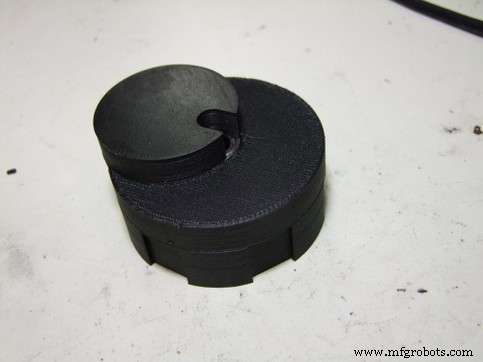
Este artículo invitado está escrito por Charles Guan, graduado en Ingeniería Mecánica por el MIT e instructor anterior en el taller de máquinas y programa de diseño de la universidad. Es el creador del robot Overhaul, que competirá en BattleBots de ABC este verano, los jueves a las 8 p. m. hora del Este / 7 p. m. hora Central. Charles trabaja como consultor de ingeniería en robótica y transporte, y está orgullosamente patrocinado por Markforged. Visite su sitio web y Equals Zero Robotics para más información. En la arena de la robótica de combate, ciertos conceptos de armas se repiten: cunas, flippers, martillos, rotores giratorios, y unos pocos se vuelven tan raros y potentes que se consideran "santos griales". El flipper de volante de inercia es uno de esos diseños. Los flippers de alta velocidad tradicionales usan sistemas neumáticos; aunque entregan una potencia impresionante, su densidad energética es baja, y un flipper de primer nivel suele durar menos de una docena de disparos antes de agotar el gas. Un flipper de volante de inercia eléctrico combina la alta densidad energética de las baterías con la potencia máxima de la energía cinética de un volante, pero aprovechar esa energía en una forma de liberación rápida y controlable sigue siendo un desafío. Los obstáculos de diseño incluyen un mecanismo de acoplamiento fiable, sincronización precisa, aceleración gradual y una unión robusta al brazo de golpeo. Un solo error puede convertir el mecanismo en una granada de energía cinética. Históricamente, solo han surgido unos pocos flippers de volante de inercia exitosos. En las clases de 1,36 a 13,6 kg, innovadores como Zac O'Donnell (con su robot Magneato) y Dale Heatherington han experimentado con el concepto. En la categoría de pesos pesados, Warrior ha establecido el referente. Cada ejemplo usa un enfoque mecánico distinto, ilustrando la amplitud de experimentación en la comunidad. A medida que los constructores convergen en soluciones localmente óptimas, un diseño de arma verdaderamente versátil —que pueda adaptarse a múltiples configuraciones— permanece en gran medida inexplorado. Durante los últimos años he estado buscando una solución compacta y coaxial de volante de inercia que pueda montarse en línea con un volante "puntiagudo" —esencialmente un tambor o disco giratorio con dientes— y acoplarse a un mecanismo en el lado opuesto del robot. Esta arquitectura de arma dual abre posibilidades estratégicas difíciles de lograr con un solo brazo. Decidí perseguir esta idea durante la temporada baja de BattleBots en un robot de 1,36 kg (3 lb), un tamaño que puede imprimirse eficientemente en una Mark Two. La clase de 1,36 kg ofrece un volumen manejable para la impresión 3D mientras exige un arma de alto rendimiento. El requisito principal era encajar una relación de engranaje de al menos 20:1 en un paquete coaxial y acoplar la reducción solo cuando fuera necesario. Estudié trenes de engranajes epicicloidales compuestos (planetarios), consultando textos clásicos como "Mechanisms and Mechanical Devices Sourcebook" y numerosos artículos técnicos. Este enfoque permite que un solo conjunto de engranajes ofrezca relaciones extremadamente altas dentro de un volumen comparable a una caja de engranajes planetaria estándar, explotando las ligeras diferencias de tamaño entre dos engranajes anulares. Inicialmente, experimenté con embragues de garras deslizantes personalizados y bandas de fricción, creando esencialmente mi propia transmisión automática. En robótica de combate, la complejidad a menudo se traduce en fallos, así que cambié de enfoque. El avance llegó cuando me di cuenta de que el conjunto de engranajes podía actuar como un dispositivo de reparto de par —similar al "Hybrid Synergy Drive" de Toyota u otras transmisiones de relación variable. Al anclar un engranaje anular, el otro permanece estacionario mientras el primero sigue girando; este principio de "velocidad relativa" me permitió transferir par entre anillos. Para validar el concepto, imprimí un conjunto de engranajes anulares de prueba en Onyx en una Mark Two. La rigidez y resistencia del Onyx eran esenciales, ya que el pequeño tamaño del robot habría requerido dientes de nailon demasiado flexibles. El modelo de prueba confirmó que detener un engranaje —mediante frenado, sujeción o un tope mecánico simple— hace que el otro gire, acoplando así el volante de inercia. Tras la fase de prueba de concepto, pasé al diseño a escala completa. Basándome en bocetos de proyectos anteriores, construí un primer modelo CAD e iteré sobre necesidades mecánicas específicas. El robot resultante presenta un chasis triangular invertible, un rotor de aluminio de 226,8 g (8 oz) equipado con tornillos de cabeza hexagonal que actúan como dientes —una táctica común en la clase de 1,36 kg. El sistema de engranajes planetarios está impreso en Onyx negro, y un servomotor acciona un diente deslizante que bloquea un engranaje anular, forzando al otro a girar. El anillo giratorio impulsa una leva excéntrica que, mediante una biela, opera un enlace de mariposa. Este enlace fuerza dos alas metálicas a separarse al girar la leva; un ala empuja hacia arriba contra el oponente mientras la otra permanece en el suelo. Aunque el concepto es sólido, queda afinar detalles. Los problemas potenciales incluyen un diente deslizante atascado que podría bloquear el mecanismo permanentemente, o un disparo en seco que podría impulsar el robot hacia arriba. Aceptar estos desafíos es parte de la emoción de la robótica, y tengo muchas ganas de ver cómo evoluciona el diseño en competición. A continuación, una breve demostración del flipper de volante de inercia en acción. Fotos adicionales del diseño: Fotos cortesía de Charles Guan.Antecedentes en robótica de combate
Diseño de un flipper de volante de inercia compacto y coaxial
Desarrollo del mecanismo de engranajes impreso en 3D
De prototipo a robot listo para batalla
Impresión 3d
- De Mantenimiento a Confiabilidad: Construyendo una Cultura de Excelencia Predictiva
- Construya un robot con streaming de vídeo controlado por Internet con Arduino y Raspberry Pi
- Entrevista con Ibraheem Khadar de Markforged sobre innovación en impresión 3D en formnext
- Cómo la impresión 3D transforma utillajes y fijaciones: 6 formas probadas de impulsar eficiencia productiva
- Acelera Diseño y Producción con Integración Formlabs y Fusion 360
- Stratasys lanza GrabCAD Voxel Print para J750 y se alía con e-Xstream para simulación avanzada
- Optimizando la organización de biblioteca con SOLIDWORKS y MakerBot
- Protege tu nariz primero: máscaras reforzadas con Kevlar® de Markforged
- Markforged establece nuevos estándares en robótica de combate antweight
- Pieza impresa en 3D Markforged revive timón de kayak perdido: historia real de éxito
- Mejore la eficiencia con automatización Pick-and-Place: Integración fluida de robots usando EasyWork