



La muñeca del robot: guía completa sobre su funcionamiento y aplicaciones prácticas
En la industria manufacturera, la robótica automatiza diversos procesos, agilizando operaciones y reduciendo riesgos laborales. La mayoría de estos robots son brazos robóticos utilizados en pick & place, ensamblaje y empaquetado. Un aspecto crucial de estos brazos es la muñeca del robot, una parte fundamental que muchos desconocen. En este artículo, profundizamos en qué es, cómo funciona y sus configuraciones clave. Un brazo robótico tiene dos componentes principales: el cuerpo y el brazo. En este último se encuentra la muñeca, que incorpora varias articulaciones (generalmente 2 a 3 compactas) que permiten movimientos en múltiples direcciones. Esta movilidad permite a la muñeca controlar el efector final (herramienta final) ubicado en el extremo, ejecutando las tareas requeridas. Es un sistema donde cada parte cumple su rol para lograr un objetivo común. El mecanismo de la muñeca es parte esencial del manipulador y sirve para orientar el efector final en diferentes aplicaciones. Consiste en un brazo que rota alrededor de un eje y cuenta con articulaciones que permiten movimientos en diversas direcciones. Durante su operación, la muñeca está expuesta a diferentes entornos y vibraciones que pueden afectar su funcionamiento. Para garantizar un rendimiento óptimo, es fundamental estudiar su comportamiento bajo diferentes cargas en el efector final, determinando así su capacidad de carga útil y evitando daños. Además, el manipulador y la muñeca deben configurarse correctamente. Las principales configuraciones a considerar son: También llamado giro de muñeca. Consiste en la rotación del mecanismo de muñeca alrededor del eje del brazo. Conocido como flexión de muñeca. Implica una rotación hacia arriba y abajo de la muñeca. El movimiento y rotación de la muñeca se dedican a la derecha e izquierda. Presenta un brazo deslizante que puede rotar tanto en el eje vertical como en el horizontal. La muñeca trabaja relativa a una columna vertical, permitiendo movimientos arriba/abajo o dentro/fuera según la tarea. Consta de tres articulaciones deslizantes que permiten movimientos en diferentes direcciones; dos son ortogonales. Común en robots rectilíneos y robots X, Y, Z. Es vital asegurar que el brazo robótico sea de alta calidad y esté diseñado con precisión. Uno de los factores más importantes es la configuración de la muñeca, que debe adaptarse a tus necesidades específicas. Recuerda: el efector final solo se moverá en la dirección que la muñeca permita. Una configuración correcta garantiza precisión en tareas de pick & place. Además, la configuración adecuada reduce riesgos de lesiones y daños al brazo robótico. Determina la dirección de movimiento necesaria para cada tarea y haz que la muñeca se ajuste a tus requerimientos. La muñeca es una parte esencial del brazo robótico; asegúrate de tener tus necesidades de configuración claras para un proceso de automatización más fluido. La muñeca del robot es un aspecto crítico en el uso de brazos robóticos y manipuladores para tareas de automatización. Presenta diferentes configuraciones que deben evaluarse antes de ponerla en marcha, asegurando que el efector final se mueva en la dirección correcta. Al adquirir brazos robóticos, solicita al fabricante que configure la muñeca según tus necesidades, permitiéndote integrarla rápidamente en tus procesos productivos.
¿Qué es la muñeca de un robot?
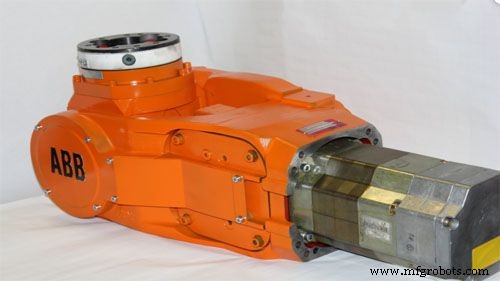
Mecanismo de la muñeca robótica
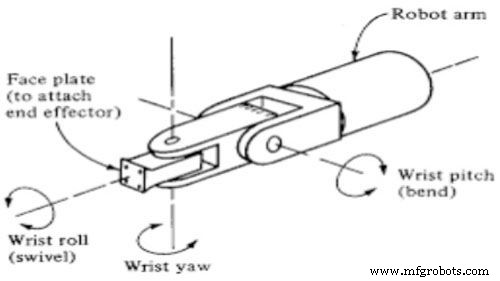
Roll (Giro)
Pitch (Inclinación)
Yaw (Alabeo)
Notación TRL
Notación TLO
Notación LOO
Importancia de la configuración de la muñeca en brazos robóticos
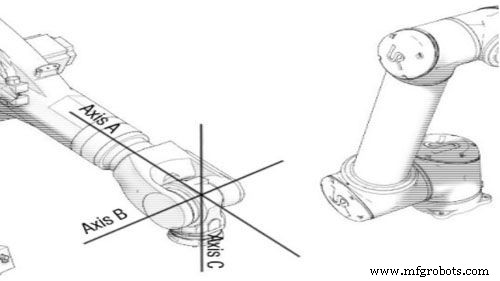
Conclusión
Robot industrial
- Descubra el Futuro: Cómo un Robot Barista de Café Mejora la Preparación en Casa
- Comprender los Robots de Bebidas: Tecnología, Automatización y su Papel en la Industria de Bebidas
- Elementos esenciales de automatización: guía para principiantes sobre integración robótica
- Eliminación de Cuellos de Botella en Fabricación: Guía Basada en Datos para Aumentar la Productividad
- Entendiendo los Cobots: Robots Colaborativos en la Industria Moderna
- Robots Autónomos: Qué Pueden —y Qué No Pueden— Hacer
- Visión robótica en la industria: De la visión a la autoprogramación
- Qué es un robot de autoprogramación y por qué importa
- Robots colaborativos (cobots) explicados: Impulsando la eficiencia en mecanizado CNC y manufactura
- Carreras emergentes: Los nuevos empleos creados por los robots
- Kevlar explicado: visión general de su resistencia y usos