



Diseño de controladores de lógica difusa efectivos: Guía paso a paso
Los controladores de lógica difusa están, literalmente, a nuestro alrededor. Desde sistemas de frenos antibloqueo hasta las lavadoras que limpian nuestra ropa. Pero, ¿realmente funcionan? ¿Y cuáles son los beneficios de usarlos?
Figura 1. El mecanizado moderno a menudo depende de la lógica difusa para controlar aspectos críticos del proceso. Imagen cortesía de Michael Schwarzenberger
Lógica de escalera y lógica difusa
Un buen punto de partida para aprender sobre controles de lógica difusa es determinar si la lógica de escalera es compatible con la lógica difusa. La lógica de escalera es un enfoque basado en reglas comúnmente usado para programar PLC (controladores lógicos programables) cuando se necesita lógica secuencial. Cada uno de los peldaños en un programa de lógica de escalera representa una ecuación lógica que es binaria o discreta.
Teniendo en cuenta que la lógica de escalera se lee de izquierda a derecha, de arriba a abajo, entonces el lado derecho de un peldaño representa la condición de salida. La condición de salida de ese peldaño depende del resultado de los símbolos de lógica de escalera a la izquierda de la salida.
Tome, como ejemplo básico, el peldaño único mostrado en la figura 2. Observe que el A/C (aire acondicionado) solo está activo cuando el Interruptor está activo, y ya sea AltaTemp o Humedo está activo.
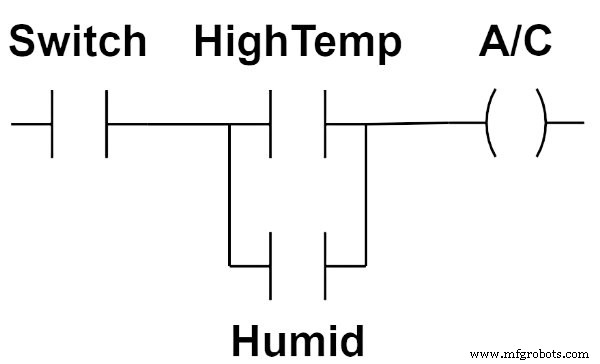
Figura 2. Peldaño de lógica de escalera para controlar un sistema de A/C. Información cortesía de Wikipedia
Expresado como una regla, este peldaño tomaría la siguiente forma:
A/C = Interruptor Y (AltaTemp O Humedo)
Debido a que la lógica de escalera puede expresarse como reglas, se presta fácilmente a la adopción en control de lógica difusa. Otra forma de pensar en esto es que el resultado depende de las condiciones SI representadas por los símbolos de lógica de escalera a la izquierda, mientras que la salida representa el resultado ENTONCES.
SI (Interruptor Y [AltaTemp O Humedo]) ENTONCES A/C
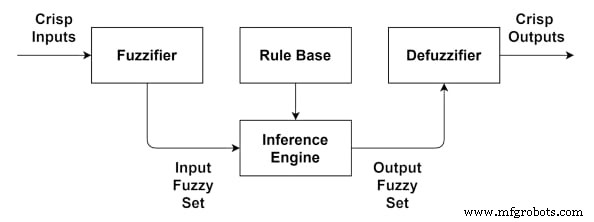
Figura 3. Diagrama de bloques representando un sistema de lógica difusa.
Este enfoque ciertamente puede implementarse usando reglas de lógica difusa. En tal caso, las entradas crisp (nítidas) serían temperatura y humedad relativa. La lectura del sensor de estos valores se transformaría en entradas difusas por un difusificador. El motor de inferencia contendría, entre otras reglas, la mostrada arriba. Basado en las reglas del motor de inferencia, se presentaría un conjunto de salida difusa al desfusificador. Desde allí, salidas crisp serían proporcionadas al sistema de control.
En resumen, la lógica de escalera puede implementarse usando lógica difusa.
Pasos básicos para diseñar un controlador de lógica difusa
Los sistemas de control de lógica difusa (a menudo abreviados FLC) son un enfoque alternativo para desarrollar e implementar sistemas de control.
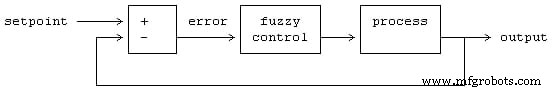
Figura 4. Sistema de control de retroalimentación simple implementando control difuso. Imagen cortesía de Boffy b
Reconocer las suposiciones involucradas
Antes de comenzar el proceso de diseño de un FLC, hay ciertas suposiciones clave.
- Existe una solución para el problema de control.
- Una solución "lo suficientemente buena" es aceptable en lugar de una "solución óptima".
- Las variables de entrada, salida y estado pueden observarse y usarse para controlar.
- Existe un cuerpo de conocimiento en forma de:
- Reglas lingüísticas, y/o
- Un conjunto de datos de entrada-salida del cual se pueden extraer reglas.
- El FLC debe diseñarse para lograr un rango aceptable de precisión.
- La estabilidad y optimalidad no se abordan explícitamente pero están abiertas.
Identificar y configurar las variables para la difusificación
El primer paso en el diseño de un FLC es identificar las variables de entrada, salida y estado involucradas. A continuación, determine los subconjuntos difusos para las variables. Por ejemplo, la entrada de temperatura puede dividirse en cinco subconjuntos con una etiqueta lingüística descriptiva para cada uno: {'frío', 'fresco', 'nominal', 'cálido', 'caliente'}.
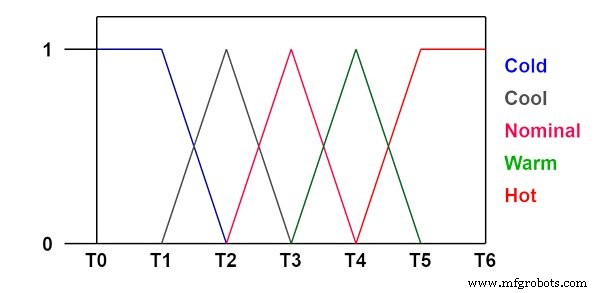
Figura 5. Ejemplo de uso de funciones de pertenencia para representar temperatura.
Una vez que se han elegido los subconjuntos para las variables, se deben configurar funciones de pertenencia para representar estos subconjuntos. Las opciones para funciones de pertenencia incluyen triangular, trapezoidal, sigmoide y gaussiana. Esto constituye el difusificador que convierte las entradas crisp en valores difusos. Tenga en cuenta que los subconjuntos difusos y las funciones de pertenencia asociadas también deben configurarse para la salida del motor de inferencia.
Generar las reglas de lógica difusa
Convertir un controlador de lógica de escalera tradicional en un controlador de lógica difusa comienza con la generación de reglas de lógica difusa.
Aludido en las suposiciones, esto puede tomar la forma de reglas lingüísticas que ya existen o pueden desarrollarse con la ayuda de un experto en la materia. Las reglas también pueden generarse dado un conjunto de datos de entrada-salida. Y, en el caso de la lógica de escalera, las reglas de lógica difusa pueden leerse directamente del diagrama de escalera.
El resultado es la base de reglas para el sistema difuso.
Implementación del motor de inferencia y desfusificador
Hay varios enfoques diferentes para implementar el motor de inferencia. En control, los dos enfoques más populares son Mamdani y Sugeno. Ambos tipos de motores de inferencia combinan la salida difusa de la base de reglas usando un operador OR y posteriormente desfusifican esa salida para obtener un valor crisp.
Aplicaciones de los controladores de lógica difusa
Los controladores de lógica difusa han encontrado un uso extremadamente amplio. Por ejemplo, los ascensores a menudo tienen controladores de lógica difusa que reducen el tiempo de espera, minimizan el viaje entre pisos y reducen el consumo de energía. Un beneficio adicional de minimizar el viaje entre pisos es la reducción del desgaste en componentes críticos y una vida útil más larga.
Otro ejemplo fascinante de sistemas de control difuso involucra cámaras de video digitales y videocámaras. Los operadores pueden mover o agitar la cámara mientras filman una toma consistente, pero el control de lógica difusa puede compensar automáticamente.
En un entorno industrial, la lógica difusa a menudo se usa para controlar procesos y sistemas industriales. Por ejemplo, la lógica difusa funciona bien con controladores de temperatura y proceso, como los usados en el tratamiento térmico de metales. Los tratamientos térmicos típicos involucran ciclos de rampa y mantenimiento altamente precisos para lograr las propiedades metalúrgicas correctas.
Aplicaciones similares que se benefician del FLC incluyen curado de caucho o secado de solventes en superficies pintadas. Además, todos estos son ejemplos de procesos de control que típicamente utilizan un controlador PID (proporcional integral derivativo). El mecanizado CNC (control numérico por computadora) a menudo depende de controladores de lógica difusa, al igual que muchas robótica autónoma, visión artificial y detección remota.
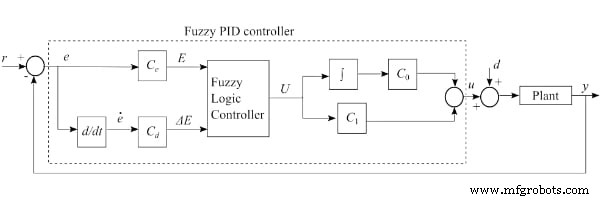
Figura 6. Diagrama de bloques para un controlador PID difuso. Imagen cortesía de Mathworks
Ventajas y desventajas del control de lógica difusa
El control de lógica difusa aún puede funcionar cuando se enfrenta a datos imprecisos y no linealidad en el sistema. También permite integrar la experiencia y conocimiento humano en un sistema de control y es altamente personalizable. Los sistemas de control de lógica difusa son generalmente más baratos de desarrollar en comparación con enfoques más tradicionales, y tienden a ser más eficientes, robustos y fiables.
Específicamente, en control, el FLC no requiere que el modelo y/o el objetivo se formulen en términos precisos como se requiere en un enfoque más tradicional de sistemas de control. Además, los controles difusos pueden mezclarse fácilmente con otros sistemas de control.
Por supuesto, hay inconvenientes en el uso de sistemas de control difuso. Si bien la lógica difusa es un subconjunto de la inteligencia artificial (IA), no es un tipo de aprendizaje automático y, por lo tanto, no puede adaptarse y aprender. Existen controladores de lógica difusa adaptativos, pero su diseño y complejidad van mucho más allá del tipo de controlador difuso en discusión.
Además, eventualmente se necesitarán actualizaciones en las reglas de las que depende el controlador, y los controladores de lógica difusa requieren pruebas y validación extensas antes de considerarse listos para implementación.
¿Cuándo debe usarse un controlador de lógica difusa? Son una excelente opción para problemas de control que son extremadamente complejos y difíciles de representar usando modelos y objetivos precisos. Funcionan bien cuando hay datos imprecisos y comportamiento no lineal involucrado. También son una buena opción cuando la experiencia y pericia humana pueden contribuirse al sistema. ¿Cómo usa la lógica difusa en su sistema de control? ¿O solo usa controladores PID?
Robot industrial
- Diseño de Componentes Plásticos Transparentes para Rendimiento Óptimo
- Diseño para Fabricabilidad (DFM): Guía Práctica para Ingenieros y Diseñadores
- Seleccionar el controlador de automatización industrial adecuado: guía completa
- Elegir el Controlador Adecuado: PLC, PAC, DCS o IPC Explicados
- Documentación efectiva para diseño de cables y haces: Mejores prácticas y guía de procesos
- Dominar la mitigación de interferencias en PCB: Guía profesional para garantizar el cumplimiento EMC
- Domine el diseño HDI: Consejos de experto para electrónica de alta densidad
- Diseño de Bisagras Vivas Robustas en Impresión 3D: Guía Práctica
- Aprovechando la Realidad Virtual para Optimizar el Diseño de Robots Industriales
- Por qué la colocación de antena importa: Rediseñando el ciclo de vida PCB wireless
- Implementación de un controlador PWM en VHDL: Diseño, simulación y demo en FPGA