



Dominar los sistemas de transferencia robótica con sensores de distancia láser
Los sensores de distancia láser tienen numerosos usos en las industrias de robótica y automatización. Pueden abarcar muchas facetas diferentes de la industria, pero este artículo se centra en la modernización de celdas para tecnología obsoleta utilizando sensores de distancia láser como sensores de posición.
Estos sensores pueden ser extremadamente precisos al indicar la distancia, lo que los abre a muchos tipos diferentes de control. Sin embargo, debe tenerse en cuenta que ciertas características de seguridad deben programarse en el sistema para garantizar que cualquier fallo del láser se gestione de forma segura.
Métodos tradicionales de control de carros en T
Para entender el control de carros en T, es importante comprender en qué consiste exactamente una operación de carro en T. Un carro en T es un carro controlado electrónicamente, a menudo sobre vías metálicas, que clasifica y mueve palés en una operación de paletizado automatizada. Estos carros mueven palés en un entorno de almacén. Comúnmente toman los palés de un conjunto de transportadores de carga al siguiente paso en el proceso de paletizado, a menudo una estación de enfundado retráctil.
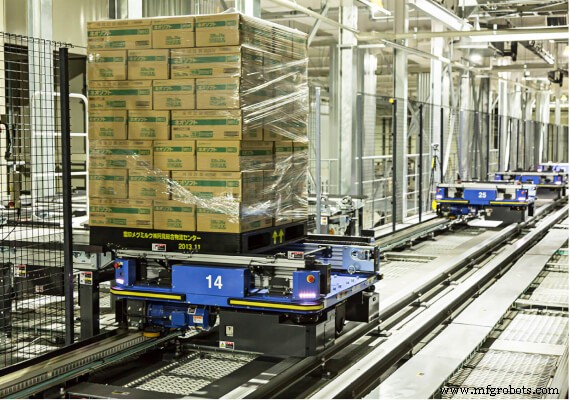
Figura 1. Carro guiado por raíles. Imagen cortesía de Muratec
Los carros en T utilizan un controlador lógico programable (PLC) o un robot para controlar los movimientos y actuar como el "cerebro" detrás de las operaciones del carro. Un PLC puede usar diferentes entradas para interpretar cuándo y dónde tomar los diferentes palés cargados o descargados. El PLC necesita retroalimentación del propio carro en T para entender su ubicación en sus muchas combinaciones de ruta diferentes.
Finales de carrera
Existen múltiples formas de proporcionar datos de ubicación desde un carro en T al PLC o sistema robótico que lo controla. Una práctica anticuada pero común es utilizar finales de carrera para transmitir la ubicación del carro. Aunque los finales de carrera funcionan bastante bien transmitiendo la información apropiada a la unidad de control, tienen ciertos inconvenientes que se gestionan más fácilmente con la tecnología de sensores moderna. Los finales de carrera también requieren una programación más extensa que otros tipos de sensores porque transmiten menos información en un momento dado.
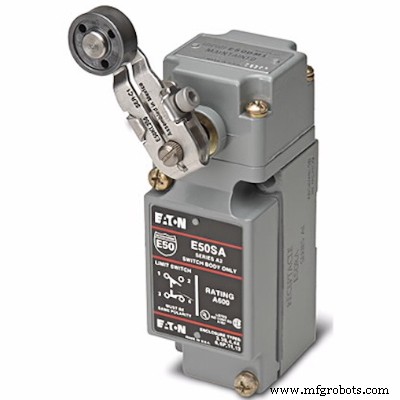
Figura 2. Final de carrera industrial NEMA de Eaton. Imagen cortesía de Eaton
Aunque los finales de carrera funcionan para un sistema de carro en T, tienen debilidades que otros sensores más modernos no tienen. Para empezar, son una unidad electromecánica. Varios factores pueden afectar su rendimiento, ya que dependen de entradas tanto eléctricas como mecánicas para funcionar correctamente. A todos los efectos prácticos, cualquier problema eléctrico que se desarrolle en un final de carrera también puede desarrollarse en cualquier otra unidad de detección eléctrica, por lo que no se considerarán en este caso.
Dado que los finales de carrera implican interacción física con su entorno para su correcto funcionamiento, pueden verse afectados más fácilmente que los sensores que dependen únicamente de la detección basada en electricidad. El desgaste físico puede ser un factor determinante en su rendimiento. Con el tiempo, el interruptor puede desgastarse y comenzar lentamente a cambiar su funcionamiento, causando problemas en la celda. Dado que los cambios son sutiles, pueden pasar desapercibidos hasta que se produce un fallo catastrófico. Por último, también pueden verse afectados negativamente cuando una fuerza externa los mueve o empuja fuera de su posición correcta.
Uso de sensores de distancia láser
Aunque muchos tipos de sensores pueden funcionar para un sistema de carro en T, este artículo se centrará en los sensores de distancia láser. Un sensor de distancia láser utiliza un láser para indicar la distancia entre el sensor y el objeto con el que interactúa el láser emitido.
El láser se envía desde el sensor hacia un objeto, se refleja en el objeto y el sensor recibe la luz reflejada. Utiliza el tiempo transcurrido desde que se envió el haz hasta que se recibió de nuevo para determinar qué tan lejos está el objeto en cuestión, conocido como sensor de tiempo de vuelo.
Los sensores de distancia láser pueden proporcionar una señal analógica o digital a la unidad de control. Esta señal puede utilizarse como entrada continua para la lógica de control al tomar decisiones para el movimiento del carro en T. El láser puede transmitir un rango de valores basados en la posición del carro durante su tiempo de viaje. La lógica del PLC puede tomar los datos brutos y tomar decisiones basadas en la ubicación actual del carro y a dónde necesita viajar a continuación.
Figura 3. Tiempo de vuelo. Video cortesía de Pepperl+Fuchs
Técnicamente, un carro en T puede controlarse con un solo sensor de distancia láser disparando paralelo a las vías. El sensor puede ubicarse en un soporte fijo mirando al carro o montarse en el carro y moverse a lo largo del camino con el carro mirando un objeto fijo.
Las opciones de montaje deben reflejar la ruta de cableado más fácil posible. Un solo sensor puede transmitir suficiente información para controlar el carro, proporcionando un rango de números; por ejemplo, 0-10000 mm en una vía de 10 m. Aunque esta configuración técnicamente funciona, deja abierta la posibilidad de fallos no detectados en el sistema. Si algo cae en el camino del láser, leerá repentinamente un número mucho menor, y el PLC podría pensar que está en una posición diferente a la real.
Uso correcto de sensores de distancia láser para la operación de carros en T
El uso apropiado de sensores láser en el escenario descrito anteriormente es utilizar dos sensores, ya sea apuntando en direcciones opuestas en el carro en T o desde extremos opuestos de la vía si se montan fuera del cuerpo del carro. Esta configuración proporciona redundancia al sistema, y el PLC recibe suficiente información para detectar muchos fallos diferentes dentro del sistema.
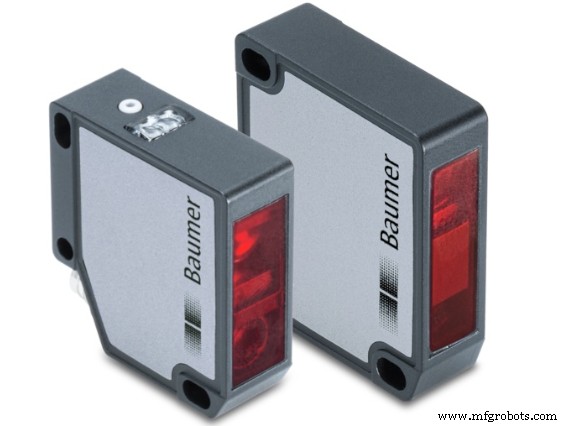
Figura 4. Sensor de distancia láser. Imagen cortesía de Baumer
Con dos láseres, el PLC o unidad de control recibirá dos fuentes de datos separadas. Estas fuentes de datos deberían teóricamente estar dentro de un cierto rango entre sí. Si los datos recibidos salen del rango dado, el PLC reconoce que algo ha sucedido dentro de la celda. O bien algo ha caído en el camino del carro en T, o el láser está dando información errónea.
Un sistema que involucra dos láseres también tiene la ventaja añadida de comprobar datos esporádicos de los sensores. Si un sensor "salta" en su ubicación, pero el otro no, el PLC puede programarse para enviar una alarma al sistema.
Los láseres también pueden ayudar a controlar múltiples carros en T en la misma vía. Si cada carro tiene dos láseres, se conocen sus distancias y se utilizan para el control de múltiples carros. Los mismos procesos de fallo se aplican a este sistema, similar a un sistema de un solo carro en T.
Los sensores de distancia láser son una forma fácil de modernizar viejos sistemas de carros en T que tradicionalmente funcionan con finales de carrera. Pueden montarse fácilmente en el carro o cerca de la vía para proporcionar información vital al PLC. Las nuevas celdas robóticas y automatizadas también pueden beneficiarse de ellos como una forma más sencilla de detección para la unidad de control. Utilice dos sensores para crear redundancia y detener fallos en caso de errores o productos caídos en los carriles.
Robot industrial
- Control de motor servo con Arduino: Guía paso a paso
- Domina GRBL: Guía paso a paso para configurar y controlar tu CNC con Arduino
- Indicadores Clave de que Debe Actualizar su Sistema de Control Industrial
- Dominando la Alta Disponibilidad para Sistemas de Control Industrial Modernos
- Inicie su Negocio con un Cortador Láser: Guía Paso a Paso Probada (26 Pasos)
- Maximizar la Eficiencia de Transferencia en Pintura en Polvo con Robótica Autónoma
- Entendiendo el Verdadero Costo de la Automatización Robótica para Fabricantes
- Mejorando la Eficiencia Manufacturera con Metrología Láser Robótica
- Metrología láser en aviación: control de calidad de precisión para fabricación de aeronaves
- Soldadura TIG robótica: precisión y calidad inigualables para producción industrial
- Soldadura láser robótica: cómo funciona y aplicaciones clave