



Kit de Robot de Navegación Interior Inteligente para Proyectos Arduino
Componentes y suministros
| Chasis de robot con caja de batería, motor inteligente y codificador de velocidad para Arduino | ×1 |
| oblu - IMU de código abierto para navegación peatonal en interiores | ×1 |
| Protoboard sin soldadura (medio) | ×1 |
| Cables jumper macho/hembra | ×1 |
| Condensador 1000 µF | ×2 |
| Controlador de motor dual H-Bridge L293D (Texas Instruments) | ×1 |
| Arduino Mega 2560 | ×1 |
| Batería recargable Ni-MH AA 2800 mAh | ×1 |
Herramientas necesarias
- Soldador genérico
Aplicaciones y servicios en línea
- Arduino IDE
- Xoblu (app Android para seguimiento en tiempo real)
Sobre el proyecto
Nuestra historia
El proyecto consiste en hacer que un robot siga una ruta predefinida con precisión, sin utilizar GPS, WiFi, Bluetooth para posicionamiento, ni mapas o planos del edificio. Además, dibuja su trayectoria real (a escala) en tiempo real. El Bluetooth se usa solo como sustituto del cable para transmitir información de ubicación en tiempo real.
Historia de fondo
Buscábamos una solución robusta para la navegación interior de nuestro robot basado en Arduino. Al evaluar opciones de sensores de movimiento, consideramos oblu (un IMU de código abierto). Su bajo costo y naturaleza open source lo convirtieron en candidato ideal. El programa open source de oblu está optimizado para Dead Reckoning peatonal (PDR) montado en el pie, es decir, navegación basada en el modelo de caminata humana. Su rendimiento en interiores es impresionante, y cuenta con una app Android gratuita (Xoblu) para seguimiento en tiempo real.
El desafío: ¿cómo adaptar el algoritmo de navegación peatonal (basado en pasos humanos) a un robot? La clave está en que oblu detecta "pasos" cuando el pie está en contacto con el suelo (velocidad cero) y corrige errores internos frecuentemente. ¿Y si nuestro robot camina de forma similar: avanza, se detiene, avanza, se detiene...?
Optamos por oblu y rápidamente ensamblamos el robot y el sistema de seguimiento. El resto se muestra en el video adjunto.
¿Cómo funciona?
El robot se mueve por una ruta preprogramada y transmite (vía Bluetooth) su información de movimiento real a un teléfono para seguimiento en tiempo real.
- Arduino está preprogramado con la ruta; oblu detecta el movimiento del robot.
- oblu envía información de movimiento a Arduino a intervalos regulares.
- Basándose en esa información, Arduino controla las ruedas para que el robot siga la ruta predefinida.
La ruta se programa como segmentos de línea recta, cada uno definido por su longitud y orientación relativa al anterior. El movimiento del robot es discreto: avanza en tramos cortos ("zancadas"). Al final de cada zancada, oblu transmite la longitud recorrida y la desviación angular a Arduino. Arduino corrige la alineación si hay desviación.
El robot también puede moverse hacia atrás si supera la longitud programada del segmento. La siguiente zancada depende de la distancia restante: zancadas grandes cuando queda mucho trecho, y pequeñas al acercarse al final del segmento.
oblu transmite datos a Arduino y al teléfono simultáneamente. La app Xoblu construye la trayectoria en el móvil para visualización en tiempo real. El movimiento del robot NO es controlado remotamente (excepto comandos de inicio/parada).
Modelado de la ruta
El robot se controla mejor si camina solo en segmentos rectos. Por tanto, la ruta debe modelarse como un conjunto de segmentos rectos. Las imágenes muestran ejemplos de rutas y su representación en términos de desplazamiento y orientación, que es como se programan en Arduino. Cualquier ruta compuesta por segmentos rectos puede definirse y programarse.
Montaje del circuito
Consulte la sección de hardware para conexiones eléctricas entre Arduino, oblu, controlador de motor y batería.
Protocolo de comunicación
- Paso 1: Xoblu envía comando START a oblu.
- Paso 2: oblu confirma con ACK a Xoblu.
- Paso 3: oblu envía paquete DATA con desplazamiento y orientación de cada zancada, en cada paso (cuando detecta reposo).
- Paso 4: Xoblu confirma recepción del último DATA con ACK. (Ciclo pasos 3-4 se repite hasta que Xoblu envía STOP).
- Paso 5: STOP: (i) Detiene procesamiento en oblu (ii) Detiene todas las salidas de oblu.
Consulte la Application Note de oblu para detalles de START, ACK, DATA y STOP.
¿Cómo funciona el IMU oblu? (opcional)
Referencias sobre el principio de operación de sensores PDR montados en el pie:
- El código fuente de oblu está orientado a navegación montada en el pie y optimizado para ello.
- Artículos sencillos: "Track my steps" y "Continue tracking my steps".
- Documento sobre dead reckoning peatonal con sensores en el pie.
- Video de visión general de oblu.
¡Comparta sus comentarios, sugerencias y deje sus aportes!
Código
El robot se mueve en una ruta preprogramada y transmite sus coordenadas actuales al teléfono para seguimiento en tiempo real.
Repositorio: https://github.com/vijkumsha/oblu_Robot
Esquemáticos
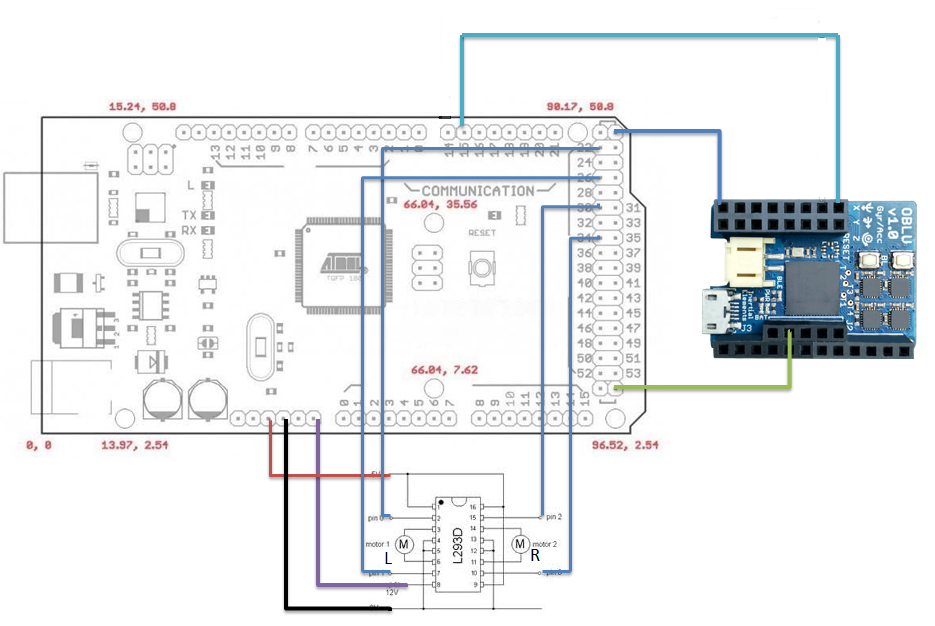
Proceso de manufactura
- Construya un robot Raspberry Pi controlado por Bluetooth con retroalimentación de audio
- Simple Pi Robot: Construye un Rover Autónomo 2‑WD con Raspberry Pi
- Robot evasor de obstáculos con servo: Construcción con Arduino y HC-SR04
- Joy Robot: Robot Inteligente con Arduino y ESP8266
- Robot Seguidor de Línea Autónomo con Arduino UNO: Guía Paso a Paso
- Construye un robot controlado por voz con Arduino Nano
- PiBot: Robot Pianista con Arduino para Interpretación Musical de Precisión
- Kit de Entrenamiento Arduino Completo con Mega 2560, Sensores, Motores y PCB Personalizada
- Robot Asistente Doméstico Autónomo "O'nine" – Integración ROS, Alexa y Brazo Robótico
- Sistema inteligente de monitorización de temperatura para escuelas: preciso, en tiempo real y seguro
- Brazo Robótico Arduino Controlado por Gestos Manuales – Construcción Paso a Paso