



Escáneres 3D avanzados para ingeniería inversa de precisión
Uno de los grandes avances en el campo de la ingeniería industrial ha sido el desarrollo de procesos de ingeniería inversa. Esto consiste en extraer información directamente de un sistema físico y traducirla a un modelo digital.
La ingeniería inversa aporta muchas ventajas al modelar y simular un sistema o producto. Por un lado, permite extraer información directa del modelo, que es más fiable y de mayor calidad, y por otro, agiliza y acorta los tiempos de trabajo. Esto permite modelar sistemas complejos de forma más fiable y en menos tiempo.
Uno de los campos donde la ingeniería inversa se ha aplicado con más éxito es la metrología, con la digitalización de geometrías complejas.
Escáneres 3D
El escaneado 3D es el proceso de convertir una superficie física en un modelo digital. Consiste en extraer la posición relativa de múltiples puntos sobre esa superficie (nube de puntos) e interpolar digitalmente la superficie que los contiene, reconstruyendo así la geometría de la pieza.
Los principales parámetros que definen esta nube de puntos son resolución y precisión. La resolución viene dada por la distancia mínima que se puede resolver entre dos puntos y la precisión por el error en la determinación de la posición real de cada punto. Una mayor resolución permitirá capturar detalles más pequeños mientras que una alta precisión proporcionará modelos con dimensiones más cercanas a la realidad y por tanto tolerancias menores.
Los dispositivos diseñados para este fin se conocen como escáneres 3D. Hay muchos tipos según su tecnología, y se pueden clasificar en dos grandes grupos: contacto y sin contacto.
Escáneres 3D de contacto son probablemente los menos comunes, aunque son de los más precisos. Consisten en un brazo articulado, generalmente con 6 grados de libertad, con un palpador en el extremo. El operador recorre la superficie con el palpador mientras sensores registran la posición a una frecuencia específica. La principal desventaja de esta tecnología es que requiere que el operador escanee toda la superficie con el palpador, lo que puede ser un proceso muy lento. Por otro lado, la fricción del palpador sobre la superficie puede dañarla, lo que puede ser problemático con piezas arqueológicas u obras de arte.
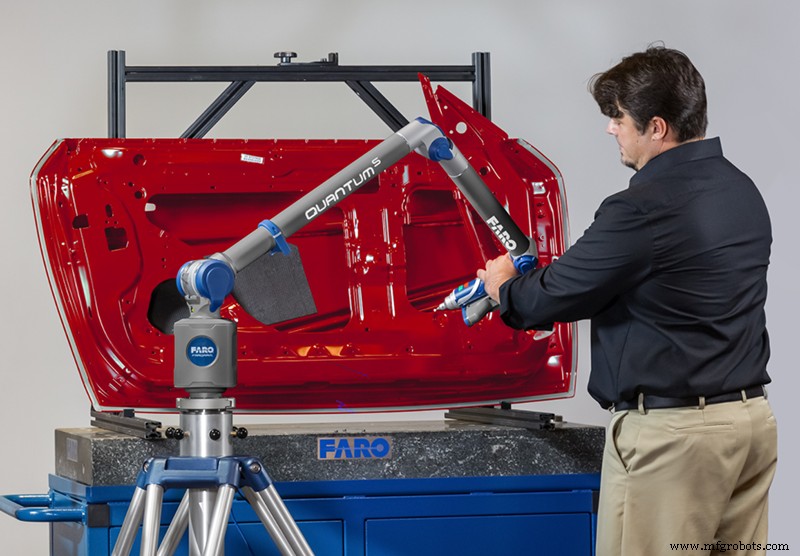
Imagen 1: Escáner 3D de contacto Faro. Fuente: Faro.com
Escáneres sin contacto se basan en tecnologías ópticas y se dividen en dos categorías: sistemas pasivos y activos.
Sistemas pasivos se basan principalmente en extraer la información geométrica de una superficie a partir de fotografías tomadas desde dos puntos de vista definidos, una técnica conocida como estereoscopía y basada en el efecto de paralaje de la visión humana. Su principal ventaja es que puede mapear grandes superficies rápida y económicamente, pero su resolución y precisión son muy bajas. Además, no permite capturar medidas reales, por lo que requiere un sistema complementario que permita reescalar el modelo a sus dimensiones reales.
La tecnología de escaneado 3D pasivo más conocida es la fotogrametría, usada principalmente en cartografía topográfica e ingeniería civil. Suele complementarse con datos de posicionamiento por satélite para añadir datos dimensionales precisos.
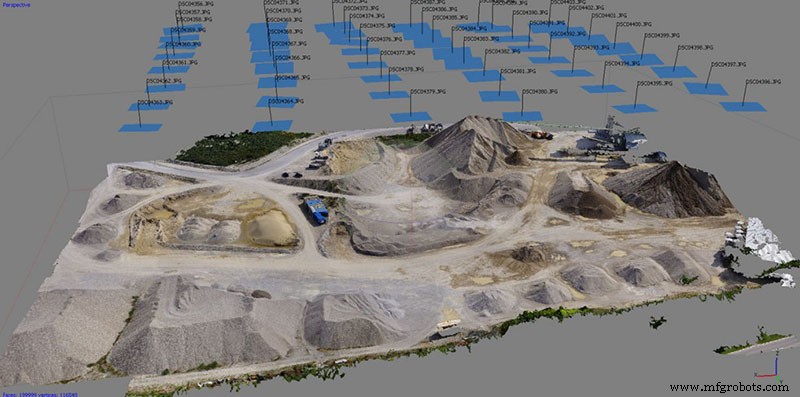
Imagen 2: Modelo topográfico hecho por fotogrametría. Fuente: aamspi.com
Finalmente, están los sistemas activos de escaneado 3D sin contacto. Este es el grupo más grande y el más usado en industria, arte, medicina y entretenimiento.
Este tipo de sistema se basa en medir una señal que se emite sobre la superficie. Aunque puede usarse cualquier tipo de señal capaz de interactuar con la superficie, como ultrasonidos, los sistemas más comunes son ópticos.
Hay múltiples tecnologías dentro de esta categoría, sin embargo, las más comunes son cuatro: escáneres 3D de tiempo de vuelo (ToF), escáneres 3D de triangulación, escáneres 3D de diferencia de fase y escáneres 3D de luz estructurada.
Escáneres 3D de tiempo de vuelo (ToF): Basados en calcular la distancia a la superficie midando el tiempo que tarda un pulso de luz láser en ir y volver desde la superficie. Combina un largo alcance con una alta frecuencia de adquisición de puntos. Se usa principalmente para mapear grandes estructuras o como herramienta metrológica para determinar deformaciones en elementos estructurales. Hoy su uso no profesional se ha vuelto común gracias a su implementación en algunos móviles como iPhones mediante su sensor lidar.
Video 1: Escaneado 3D usando tecnología ToF con un iPhone. Fuente: labs.laan.com
Escáneres 3D de triangulación o láser: Consisten en un emisor láser y un sensor de array de fotodiodos, posicionados en un ángulo determinado. Cuando el haz láser se refleja en la superficie a mapear, incide en un punto determinado del sensor, dependiendo de la distancia a la superficie. Esto permite triangular la posición del punto donde incide el haz láser. Es uno de los sistemas más precisos, sin embargo, depende del ángulo en que el láser incide sobre la superficie, por lo que requiere distancias de trabajo muy cortas. Es adecuado para mapear objetos de tamaño pequeño a mediano con alta resolución y precisión.
Video 2: Funcionamiento de un escáner 3D de triangulación. Fuente: www.micro-epsilon.com
Escáneres de diferencia de fase: Es una solución intermedia a los dos anteriores. Consisten en un emisor láser modulado y un detector, y determinan la distancia al objeto comparando la fase de la luz emitida y recibida. Tienen una buena distancia de trabajo y precisión media, lo que los hace adecuados para mapear objetos grandes con buena precisión.
Escáneres de luz estructurada: Probablemente los más comunes hoy. Son los escáneres 3D más versátiles porque combinan excelente resolución, alta precisión, alta velocidad de adquisición y bajo coste. Consisten en una cámara con lente calibrada y un proyector que proyecta patrones de luz sobre la superficie. La cámara captura imágenes de las deformaciones de estos patrones en la superficie y mediante complejos algoritmos de procesado genera la nube de puntos. Este sistema permite obtener cientos de puntos en cada captura, por lo que tiene alta velocidad de adquisición. Además, dependiendo de la lente usada, es posible ajustar la distancia de trabajo, precisión y resolución. También tienen la ventaja de que muchos modelos, como los de Thor3D, pueden usarse a mano, sin necesidad de trípode. Su principal desventaja es que son sensibles a las condiciones de luz ambiental y al acabado de la pieza, por lo que el escaneado 3D debe realizarse bajo iluminación adecuada y en caso de superficies brillantes o transparentes puede ser necesario aplicar una pintura mate especial.
Video 3: Escáner 3D de luz estructurada Calibry. Fuente: Thor3Dscanner.com
Procesado de nube de puntos
Generalmente, los sistemas de escaneado 3D no capturan datos continuos, sino posiciones discretas de la superficie a capturar. Esto se conoce como nube de puntos. La nube de puntos obtenida por el escáner 3D no puede usarse directamente, por lo que son necesarias varias tareas de postprocesado para lograr la réplica digital.
La calidad final del modelo dependerá, además de partir de una nube de puntos de calidad, de su correcto procesado. Esto requiere software con buenos algoritmos de reconstrucción y ciertos conocimientos de procesado de nubes de puntos.
En primer lugar, en caso de que el escaneado 3D se haya realizado en múltiples capturas, las diferentes nubes de puntos hay que alinearlas y fusionarlas para lograr una sola nube que cubra todo el modelo. La precisión del alineado de las nubes de puntos dependerá en gran medida de las capacidades de tracking del escáner 3D. El tracking por marcadores será siempre el más fácil de alinear, sin embargo, hay casos donde no se pueden usar marcadores, como en obras de arte. Para estos casos, algunos escáneres, como Calibry o Calibry Mini, incorporan múltiples opciones de tracking, como tracking por textura.
Video 4: Escaneado 3D con marcadores. Fuente: Thor3Dscanner.com.
Luego, la nube de puntos debe limpiarse eliminando aquellos puntos que no corresponden a la superficie, ya sea porque pertenecen a objetos del entorno o porque aparecen por error en el escáner 3D. Un escáner 3D de calidad junto con un buen proceso de escaneado proporcionará una nube de puntos limpia con pocos o ningún punto extra.
Una vez limpiada la nube de puntos, será necesario reconstruir la malla. La selección de parámetros adecuados proporcionará mallas precisas y correctamente ajustadas.
Tras convertir la nube de puntos en malla poligonal, habrá que revisarla y repararla. Uno de los defectos más comunes suele ser la aparición de huecos en la malla por falta de datos durante el escaneado. La única forma de reparar estos defectos será aplicar un parche por interpolación. La calidad de los algoritmos de interpolación implementados en el software influirá en la calidad de la reconstrucción.
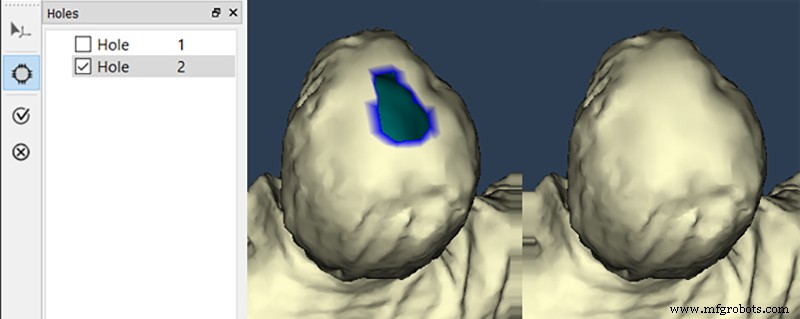
Imagen 3: Reparación de un hueco en la malla con Calibry Nest. Fuente: Thor3Dscanner.com.
Finalmente, será necesario optimizar la malla. El tipo de optimización dependerá en gran medida de la aplicación final. La malla puede simplificarse, sacrificando resolución a cambio de reducir el tamaño de archivo. La simplificación de la malla a menudo ayuda a corregir pequeños defectos, logrando geometrías más simples y homogéneas. Por otro lado, la resolución de la malla puede aumentarse interpolando nuevos elementos. Aumentar la resolución de la malla no aumenta la resolución de la captura, sin embargo, puede ayudar a obtener mayor continuidad y suavidad en superficies con curvatura.
Algunos escáneres 3D, como los basados en luz estructurada, permiten capturar simultáneamente la textura y color de las superficies mediante fotografías. Esto permite un paso adicional en el procesado permitiendo mapear textura sobre la malla. Esto es especialmente interesante para aplicaciones relacionadas con arte y entretenimiento.
Video 5: Modelo 3D texturizado escaneado con Calibry. Fuente: Thor3Dscanner.com.
Hay muchas aplicaciones posibles para escáneres 3D en diferentes sectores industriales. En medicina y ortopedia, por ejemplo, pueden replicar digitalmente partes del cuerpo de un paciente para desarrollar ortesis personalizadas. En entretenimiento, se han usado ampliamente en cine y videojuegos para crear gemelos digitales de actores. Se usan cada vez más en arte y arqueología para producir réplicas digitales de obras de arte y artefactos históricos para que científicos de todo el mundo las estudien. En ingeniería, han facilitado la elaboración de planos de piezas complejas, reduciendo tiempo de trabajo y logrando modelos más precisos. En inspección, facilitan comparar la geometría de un componente en el tiempo para detectar deformaciones que ayuden a prevenir fallos.
Los escáneres 3D son hoy una herramienta indispensable en muchos sectores. El desarrollo de nuevas técnicas, como la luz estructurada, ha llevado a nuevos escáneres 3D que ofrecen alta resolución y precisión, combinadas con alta velocidad de adquisición de datos y precio económico. Ejemplos son los nuevos escáneres Calibry y Calibry Mini o la serie EinScan de Shining.
Impresión 3d
- Logre acabado superficial superior con fundición a la cera perdida
- Aleación de Aluminio JIS H4120 Grado 6061-O – Resistencia Superior a la Corrosión y Soldabilidad
- Aleación de Aluminio JIS H4100 Grado 6061-O: Alta Resistencia, Resistente a la Corrosión
- Aleación de Aluminio JIS H4120 Grado 6061 T6: Alto Rendimiento y Resistencia a la Corrosión
- Aluminio 6061‑T6 (JIS H4140) – Alta Resistencia y Resistencia a la Corrosión
- Aluminio JIS H4180 6061‑T6 – Aleación de Alto Rendimiento y Resistente a la Corrosión
- Aleación de Aluminio JIS H4040 Grado 6061 T4 – Resistencia a la Corrosión y Soldabilidad Superiores
- Aleación de Aluminio JIS H4040 Grado 6061 T6 – Alta Resistencia y Resistencia a la Corrosión
- Aleación de aluminio JIS H4080 Grado 6061 O – Alta durabilidad y resistencia a la corrosión
- EN 573-3 Grado AW-6061 O3 – Aleación de Aluminio Premium para Resistencia a la Corrosión
- EN 573-3 AW-6061 F – Aleación de Aluminio Premium, Resistente a la Corrosión y Soldable