



Guía para Elegir el Sensor de Motor Correcto: Retroalimentación Precisa
En muchas aplicaciones de control de movimiento, es necesario conocer la posición, velocidad, y quizás incluso aceleración del rotor de un motor o su carga. Dependiendo de la aplicación y especificaciones de diseño, el controlador del motor podría necesitar saber estos parámetros con precisión, aproximadamente, o quizás no en absoluto. Al conocer la situación del motor y estado del rotor, el controlador tiene un escenario de lazo cerrado (Figura 1).
Por supuesto, la velocidad, posición y aceleración de un motor están estrechamente ligadas. Porque la velocidad es la derivada (tasa de cambio temporal) de la posición y la aceleración es la derivada de la velocidad, es posible determinar los tres factores, incluso conociendo solo uno de ellos (también note el complemento: la velocidad es la integral de la aceleración y la posición es la integral de la velocidad).

Sin embargo, en la práctica, este método de determinar parámetros asociados es a menudo (pero no siempre) inadecuado debido a resolución y ruido. Por ejemplo, saber que el rotor completó otra vuelta le informa de las tres variables pero con resolución muy baja y usualmente inaceptable. Dependiendo de la aplicación, la resolución y precisión necesarias pueden variar de gruesa a moderada a precisa. Una herramienta CNC necesita información precisa del rotor, un controlador de ventanilla de coche puede aceptar datos aproximados, y una lavadora o secadora se conforma con información gruesa.
Cerrando el Lazo
Para detectar posición o movimiento del rotor, las opciones más comunes son resolvers, codificadores ópticos o capacitivos, y dispositivos Hall, en orden descendente aproximado de precisión, resolución y coste. Estos sensores son muy diferentes en diseño físico, implementación e interfaz eléctrica, así que usuarios deben entender qué se necesita, cuál es la mejor elección en una aplicación dada, y cómo interconectarán el sensor al circuito del controlador.
Codificadores incrementales —usados cuando solo se necesita posición relativa o el coste es un problema— se usan típicamente con motores de inducción AC. En contraste, codificadores absolutos —que dan salida binaria diferente en cada posición, así la posición del eje está determinada absolutamente— se emparejan a menudo con motores brushless de imán permanente en aplicaciones servo. La aplicación, por supuesto, es el factor primario que determina si se necesita información incremental o absoluta.
Aunque la mayoría de control de motor ahora se hace vía lazo de control digital, la señal del sensor es o bien totalmente analógica y necesita digitalizarse o es señal digital pero con voltajes y otros atributes que la hacen incompatible con circuitos digitales estándar. Aunque algunos sensores de retroalimentación se ofrecen con salidas crudas que pueden adaptarse, muchos también tienen salidas acondicionadas, listas para interfaz, compatibles con puertos, formatos y protocolos I/O estándar.
Aunque más resolución podría parecer buena idea, podría no serlo en práctica. Demasiado de algo aparentemente bueno —resolución— puede ralentizar un sistema requiriendo procesamiento extra de información no necesaria o útil, así que limitar resolución al mínimo necesario es buena idea.
Resolvers
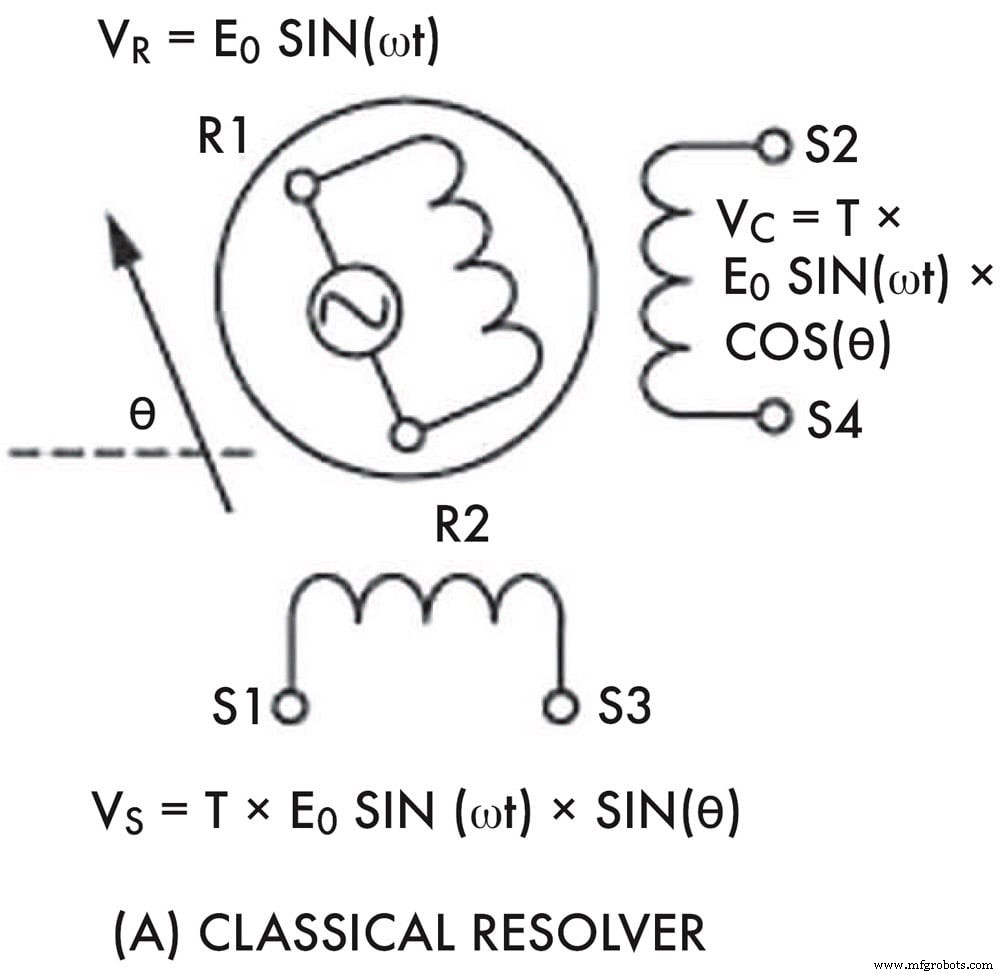
Los resolvers son transductores de posición absolutos, extremadamente precisos y robustos. Se basan en principios fundamentales de transformador, con un devanado primario más dos secundarios, orientados en cuadratura (90°) entre sí (Figura 2). La relación de vueltas efectiva y polaridad entre primario y secundarios varía según ángulo del eje. El primario se excita con forma de onda AC de referencia a frecuencia constante, que puede variar de 50/60 Hz a varios cientos kHz, y las salidas de los secundarios estarán fuera de fase por su colocación física. Los voltajes pico de los secundarios variarán al rotar el eje y serán proporcionales al ángulo. Demodulando estas salidas usando la señal primaria como referencia, el circuito del resolver puede proporcionar lectura de alta resolución del ángulo del eje.
El resolver no solo es preciso sino también robusto. No tienen contacto físico entre primario y secundario, ni escobillas o cojinetes separados además de los del motor, ni puntos de fricción que causen desgaste, ni oportunidad para contaminantes (como aceite) de interferir. Resolvers se usan extensamente en situaciones extremadamente desafiantes, como medición de ángulo en cañones militares, por su robustez mecánica y rendimiento.
Sin embargo, resolvers tienden a ser grandes y relativamente costosos comparados a alternativas y requieren cantidad relativamente grande de potencia, a menudo inaceptable en aplicaciones de baja potencia. También requieren circuitos relativamente complejos para generación y demodulación de formas de onda AC, aunque esto es mucho menos impedimento con CIs modernos. Proporcionan indicación de posición absoluta al encender y no requieren movimiento para indexar o determinar ángulo inicial. Esta característica es imprescindible en algunas situaciones e irrelevante en otras.
Codificación para Posición, No Datos

Un codificador óptico (el término codificador aquí no relaciona con codificación de datos digitales) en lectura incremental de posición usa fuente de luz (LED), dos fotosensores en cuadratura, y disco de vidrio o plástico entre ellos (Figura 3). El disco tiene finas líneas grabadas radiando desde su centro y al rotar, los sensores ven patrones de luz y oscuridad.
El número de líneas en el disco, y otras técnicas, determina la resolución, típicamente 1.024, 2.048, o incluso 4.096 cuentas por revolución. A diferencia del resolver tipo transformador, el codificador óptico no era dispositivo de mercado masivo hasta desarrollo de LEDs larga vida y fotosensores eficientes.
La disposición física de sensores permite al codificador determinar dirección de rotación. Un circuito básico traduce trenes de pulsos de dos sensores (salidas A/B) en par de flujos de bits indicando tanto movimiento como dirección (Figura 4).

El codificador es indicador incremental, no absoluto, de movimiento. Para determinar posición absoluta, la mayoría codificadores añaden tercera pista y fotosensor como pista de referencia cero; el eje debe rotar lo suficiente para pasar posición de referencia cero para señalizar. Lectura de posición relativa verdadera puede añadirse a codificador óptico pero añaden complejidad.
Codificadores ópticos ofrecen muy buena resolución pero no son tan robustos como resolvers. La suciedad puede interferir con camino óptico y disco codificador ensuciarse. Sin embargo, su rendimiento es más que adecuado para muchas aplicaciones y son pequeños, ligeros, baja potencia, fáciles de interconectar, y bajo coste.
Codificadores ópticos típicos para motor y rotación son módulos de dos canales HEDS-9000 y HEDS-9100 similares de Avago Technologies (Broadcom). Estos módulos alto rendimiento, bajo coste consisten en fuente LED con lente y circuito integrado detector en pequeño paquete plástico en C, junto con electrónica de accionamiento e interfaz (Figura 5). Tienen fuente luz altamente colimada y disposición física especial de fotodetector, así son muy tolerantes a desalineación de montaje. (El disco, llamado rueda de código, se compra aparte, con resolución 500 CPR y 1.000 CPR para HEDS-9000 y entre 96 CPR y 512 CPR para HEDS-9100. Módulos proporcionan dos canales salidas digitales TTL-compatibles A y B y requieren alimentación única 5-V.)

Serie CUI AMT10 es alternativa al codificador óptico, basada en principios capacitivos en vez de ópticos (Figura 6). Estos codificadores ofrecen gama de unidades modulares robustas, alta precisión, disponibles en versiones incremental y absoluta, con hasta 12-bit (4.096 cuentas) resolución seleccionable por usuario entre 16 valores via interruptor DIP de cuatro posiciones. Las salidas A/B cuadratura CMOS-compatibles se reportan via interfaz serie periférica estándar (SPI).

A diferencia de codificadores ópticos, dispositivos CUI AMT usan patrón repetido grabado de conductores en partes móviles y fijas del codificador. Al rotar, capacitancia relativa entre las dos partes aumenta y disminuye y este cambio se detecta, análogo a salidas de fototransistores en codificador óptico. Suciedad y otros contaminantes tienen poco efecto perjudicial aquí.
Tenga en cuenta que resolver o codificador es también dispositivo mecánico con consideraciones de montaje y requisitos de compatibilidad eléctrica. Para minimizar problemas de stock e inventario, CUI ofrece serie AMT10 con amplia gama de mangas, tapas y bases de montaje, así el mismo codificador base puede usarse en amplia gama de diámetros de eje e instalaciones.
Resolvers y codificadores pueden producir lecturas básicas con resolución tan alta como 1/100 grado (0,6 minutos arco) o mejor pero precisión no es lo mismo que resolución (de nuevo, algunas aplicaciones preocupan más por una que otra). Independientemente de si diseño usa resolver o codificador, fuentes de error ocurren por temperatura, velocidad de seguimiento de cambios, cambios de fase no deseados, y otros factores. Sin embargo, vendedores de estas unidades han ideado formas de eliminar, cancelar o compensar muchos de estos defectos, a menudo usando circuitos basados en CI entre salida cruda del sensor y salida acondicionada que va al controlador del sistema.
Dispositivos Hall Cobran Fuerza
Otra clase de dispositivo sensor o codificador también basada en principio antiguo que requiere electrónica y empaquetado semiconductores modernos para volverse ampliamente asequible, disponible y efectivo. Además, circuito de interfaz crítico, que puede usar voltaje minúsculo e interconectarlo a sistema, ahora disponible en chip, simplificando más uso de esta tecnología. Dispositivos Hall pueden usarse para detectar flujo corriente a través de conductor parte del sensor, o presencia/ausencia de campo magnético cercano.

Lo que conocemos como efecto Hall fue descubierto por Edwin Hall en 1879; una diferencia de potencial —voltaje Hall— se produce a través de conductor eléctrico en ángulo recto a corriente eléctrica en el conductor y campo magnético perpendicular a la corriente (Figura 7).
Algunos sensores Hall van más allá incorporando solo el elemento sensor. El sensor de posición Triaxis Melexis MLX90367 es sensor IC monolítico absoluto sensible a densidad de flujo aplicada ortogonal y paralela a superficie IC. Es sensible a tres componentes de densidad flujo, lo que permite al MLX90367 (con circuito magnético correcto) decodificar posición absoluta de cualquier imán móvil (como posición rotativa 0-360°).

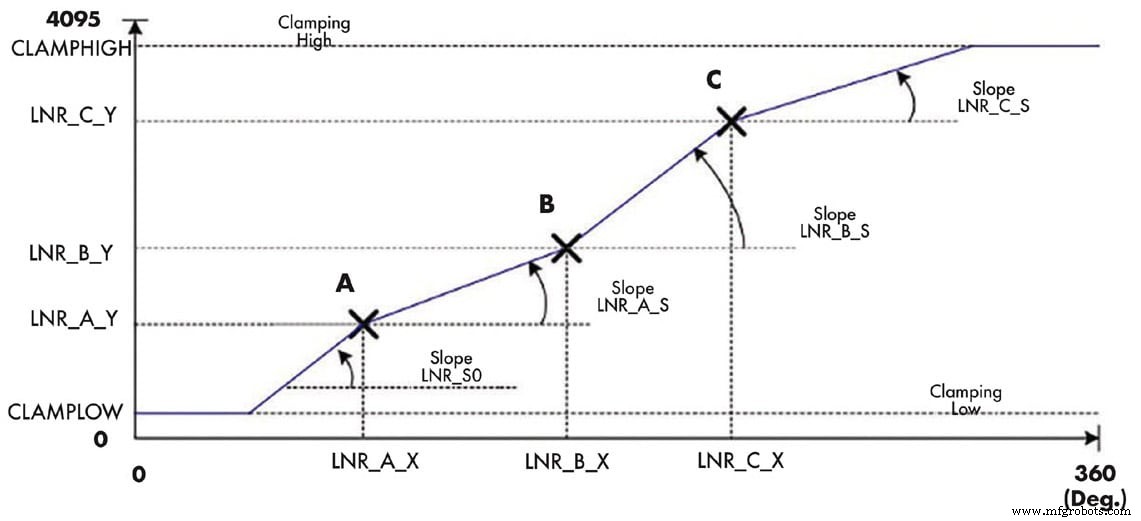
Internamente, este dispositivo de resolución 12-bit incluye procesamiento señal en chip, con microcontrolador y DSP (Figura 8), así puede realizar cálculos necesarios más correcciones para no linealidades inherentes y más (Figura 9). También soporta amplia gama de funciones seleccionables por usuario, características, y varios formatos salida incluyendo formato avanzado con corrección error integrada llamado SENT (SAE J2716-2010), ampliamente usado en automoción.
La mayoría codificadores magnéticos Hall usan rueda en eje del motor con conjunto de polos norte y sur magnetizados alrededor de perímetro; es analogía magnética a rueda ranurada codificador óptico. Rueda suele hacerse de ferrita moldeada por inyección con array de polos. Rueda típica magnetizada con 32 polos (16 norte, 16 sur), así resolución mucho menor que codificador óptico o resolver pero a menudo suficiente. Instalación típica tiene tres sensores Hall, espaciados 120° eléctricamente, para detectar conmutación de rueda.
Resumen
Diseñadores que deben detectar posición, velocidad o aceleración de motor tienen amplia variedad de opciones cubriendo muchos parámetros clave y atributos rendimiento. Resolvers, codificadores ópticos y capacitivos, y dispositivos Hall tienen largo historial probado, más amplio soporte via know-how aplicaciones.
La elección puede impulsarse por un factor dominante —como robustez o baja potencia— o por uso tradicional y costumbre en situación dada. Una vez decidida tecnología básica, muchos vendedores y partes viables de cada están disponibles, así decisión sobre dispositivo específico puede requerir investigación para entender mejor los tradeoffs.
Este artículo fue escrito por Bill Schweber para Mouser Electronics, Mansfield, TX. Para más información, visite aquí .
Sensor
- 5 preguntas clave para guiar la selección de materiales en productos modernos
- Renesas lanza microcontroladores RX72T para control de servo avanzado en robots industriales
- IPS2200: Sensor de posición inductivo de alta velocidad y precisión para motores industriales
- Sensor de Deformación Ultra-Sensible y Duradero Revoluciona Textiles Inteligentes
- Sensor de Gas Portátil Autocalefactable Avanzado para Monitorización Precisa de Salud y Medio Ambiente
- Sensor de Oxígeno Inalámbrico Compacto: Monitorización Remota Fiable para Recién Nacidos
- Insight: Sensor Háptico Blando Mejora la Sensibilidad Táctil de los Robots
- Sensor Ultra-Fino Revolucionario Mejora la Funcionalidad de Lentes de Contacto Inteligentes
- Sensor de Posición Inductivo Sin Contacto Desarrollado por la NASA para Control de Movimiento Preciso
- Película de Sensor TOMOPLEX Avanzada para Monitoreo Aeroespacial en Tiempo Real
- Sensor de posición inductivo sin contacto: tecnología de control de movimiento preciso de NASA