



Diseño de Sistemas ToF de Onda Continua Alta Precisión: Visión General Completa
Las cámaras time-of-flight (ToF) de onda continua (CW) entregan precisión de profundidad sin par, haciéndolas esenciales para visión artificial moderna, seguridad automotriz y aplicaciones de consumo. Este artículo introduce la arquitectura central de sistemas de cámara CW CMOS ToF y explica por qué superan a soluciones tradicionales de imagen 3D. Futuros posts profundizarán en subsistema de iluminación, óptica, gestión de energía y algoritmos de procesamiento de profundidad discutidos aquí.
Introducción
La imagen 3D de profundidad de alta resolución es ahora prerrequisito para visión artificial crítica de seguridad. Datos de profundidad fiables aseguran que celdas de trabajo robóticas y robots colaborativos operen seguros cerca de humanos, incluso en espacios grandes, reflectantes o amid objetos en movimiento. Los range finders tradicionales de baja resolución no pueden cumplir estas demandas. En contraste, las cámaras CW CMOS ToF ofrecen el mayor rendimiento del mercado, habilitando aplicaciones como vídeo bokeh, autenticación facial, monitorización de alerta de conductor y configuración en cabina.
Tabla 1. Características del Sistema Time-of-Flight de Onda Continua
| Característica del Sistema | Facilitadores |
|---|---|
| Precisión y exactitud de profundidad | Frecuencia de modulación; esquemas de modulación; procesamiento de profundidad |
| Rango dinámico | Ruido de readout; tasa de frames raw |
| Facilidad de uso | Procedimiento de calibración; compensación temperatura; monitorización seguridad ocular |
| Operación exterior | Sensibilidad a 940 nm; potencia y eficiencia de iluminación |
| Fusión 2D/3D | Tamaño de pixel; imágenes profundidad e IR 2D |
| Operación multi-sistema | Cancelación en-pixel de luz interferente; sincronización de cámaras |
Visión General de Cámara Time-of-Flight CMOS de Onda Continua
Una cámara de profundidad mide distancia cronometrando el viaje de ida y vuelta de luz desde una fuente a bordo a la escena y de vuelta. Los pixeles del sensor registran la señal de retorno, y un algoritmo basado en fase convierte esto en mapa de profundidad.
click for full size image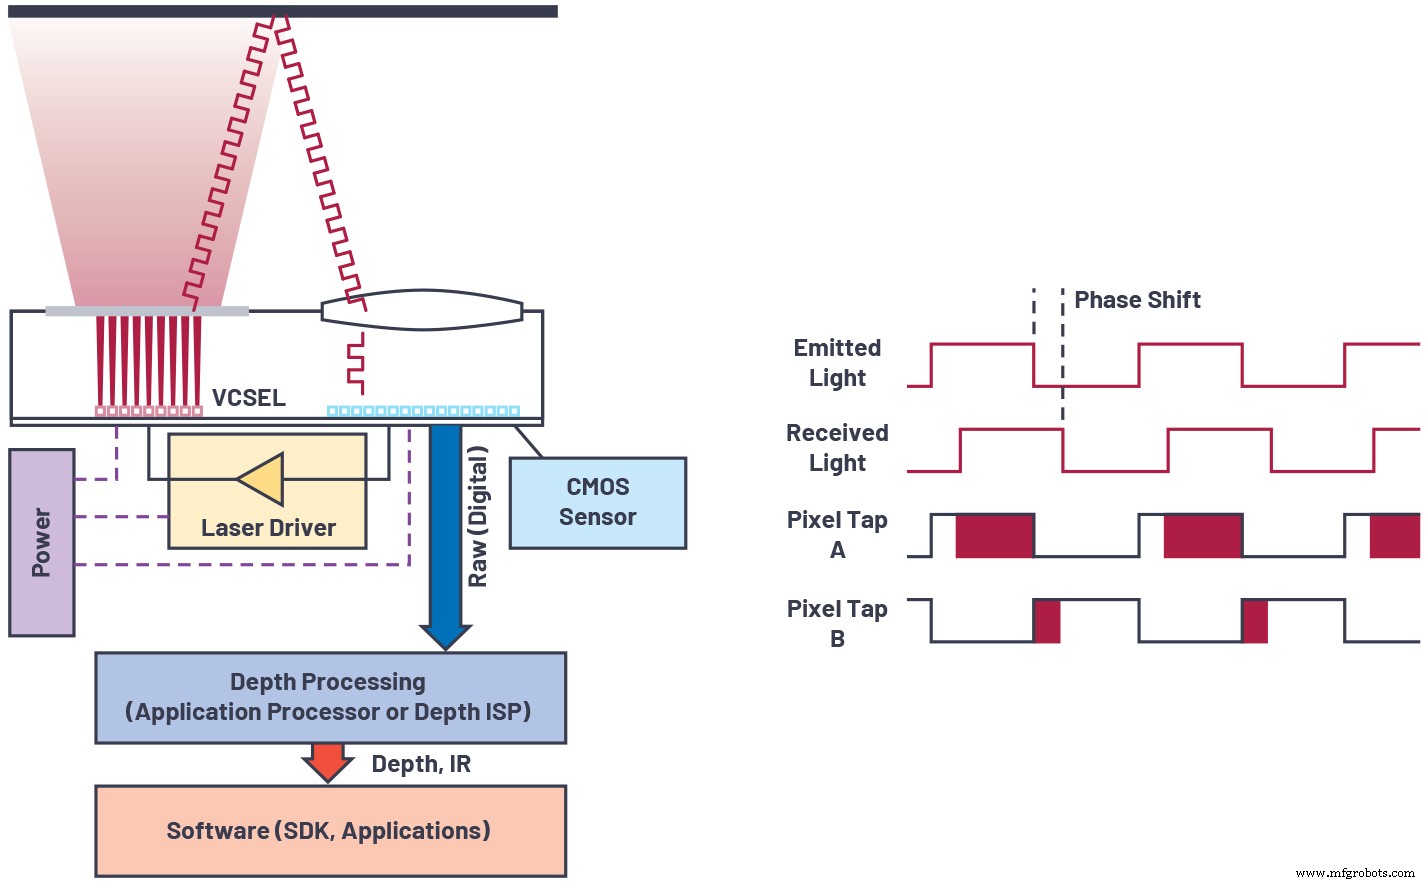
Figura 1. Visión general de tecnología sensor time-of-flight de onda continua. (Fuente: Analog Devices)
Un sistema CW ToF típico comprende:
- Una fuente de luz near-infrared (VCSEL o diodo láser edge-emitting) a 850 nm o 940 nm, usualmente flood-illuminated.
- Un driver láser que modula la fuente a altas frecuencias.
- Un sensor CMOS con array de pixeles que demodula la señal de retorno.
- Una lente y filtro de banda estrecha para rechazar luz ambiente.
- Lógica de procesamiento que extrae profundidad de frames raw.
La modulación puede ser onda continua, a menudo aproximando onda cuadrada con duty cycle 50%. Mientras ondas cuadradas mejoran ratio señal-ruido, introducen armónicos de alta frecuencia que pueden sesgar profundidad. La cámara mide el offset de fase φ entre señales transmitida y recibida, entonces calcula profundidad como:

Altas frecuencias de modulación reducen impacto de ruido de fotones, ruido de readout, e interferencia multi-trayectoria, reduciendo así error de profundidad (ver Figura 2). Sin embargo, también acortan el rango sin ambigüedad porque la fase se envuelve más rápido. Desenrollado de fase multi-frecuencia —usando una onda de baja frecuencia para rango grande y varias ondas de alta frecuencia para precisión— supera este trade-off (Figura 3).
click for full size image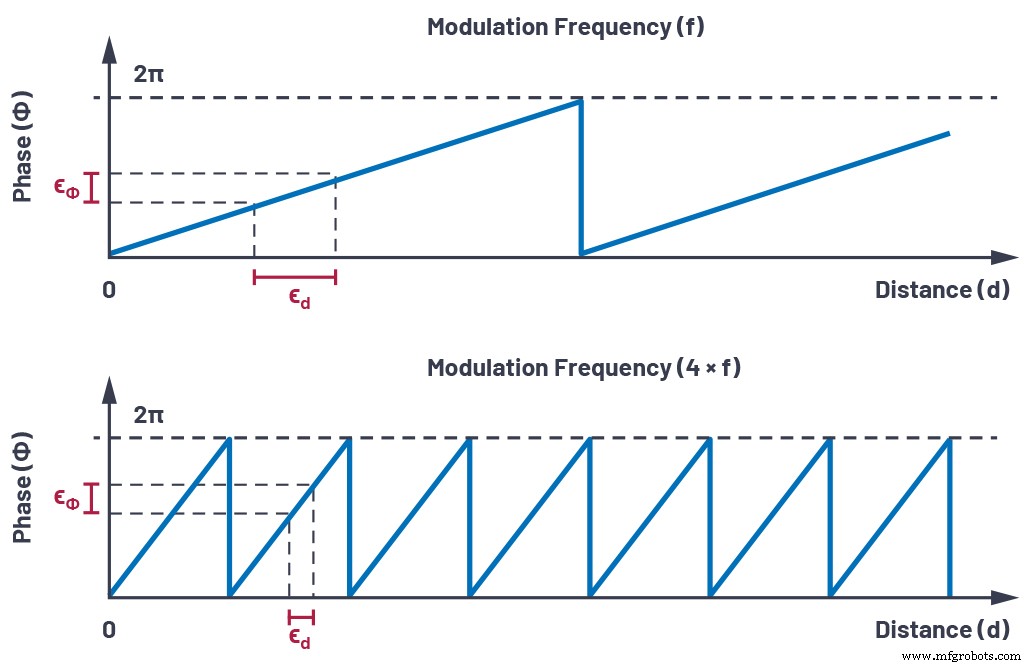
Figura 2. Efecto del error de fase en estimación de distancia. (Fuente: Analog Devices)
click for full size image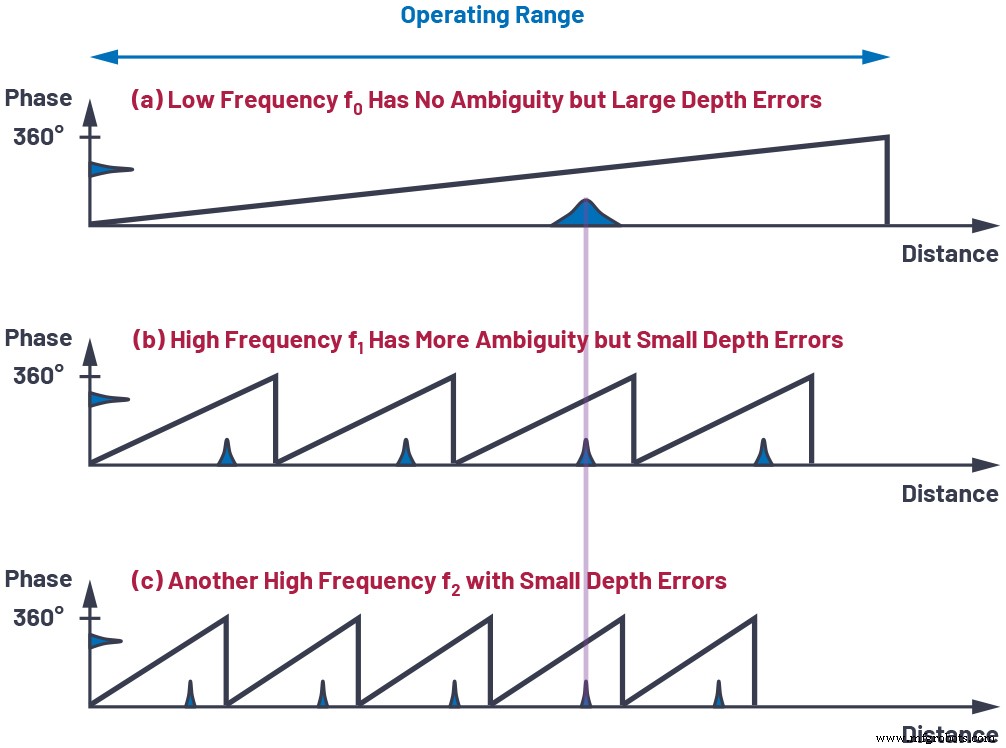
Figura 3. Desenrollado de fase multi-frecuencia. (Fuente: Analog Devices)
Elegir pesos óptimos para cada frecuencia hace que el ruido de profundidad sea inversamente proporcional a la raíz cuadrada media de las frecuencias de modulación elegidas, permitiendo tiempo de integración reducido o potencia de iluminación para un presupuesto de ruido dado.
Otros Aspectos del Sistema Críticos para Rendimiento
Los siguientes componentes deben ser ingenierados para rendimiento pico:
Sensor de Imagen
Alto contraste de demodulación a cientos de MHz, alta eficiencia cuántica a 850/940 nm, y bajo ruido de readout son esenciales para precisión de profundidad.
Iluminación
Tiempos de subida/bajada rápidos, formas de onda limpias, y controles de seguridad ocular Clase-1 aseguran máxima señal usable y cumplimiento con estándares de seguridad.
Óptica
Una lente de bajo chief-ray-angle, alta apertura emparejada con filtro de banda estrecha maximiza recolección de luz y suprime luz ambiente, crítico para uso exterior.
Gestión de Energía
Reguladores con bajo ruido y buena respuesta transitoria entregan las altas corrientes pico requeridas para modulación de láser y pixeles sin comprometer vida de batería.
Algoritmo de Procesamiento de Profundidad
Filtrado de ruido robusto, desenrollado de fase, y calibración geométrica convierten datos raw de pixeles en mapas de profundidad precisos, nubes de puntos, e imágenes auxiliares (amplitud, confianza). Estos algoritmos pueden correr on-module o en procesador externo.
click for full size image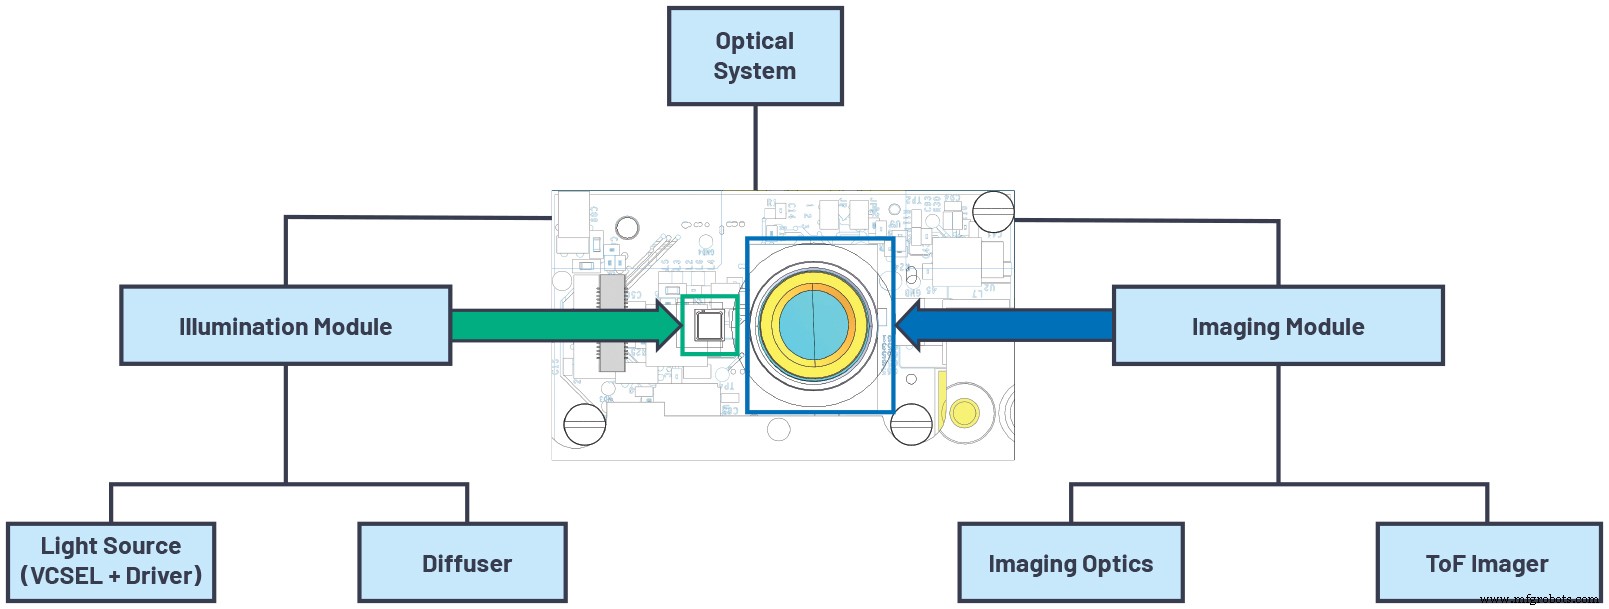
Figura 4. Arquitectura de sistema óptico. (Fuente: Analog Devices)
Resumen de Componentes a Nivel de Sistema
Tabla 2. Componentes a Nivel de Sistema de Cámaras 3D Time-of-Flight
| Componente | Características Clave |
|---|---|
| ToF Imager | Alta resolución, alto contraste demodulación, alta QE, alta frecuencia modulación, bajo ruido readout |
| Fuente Iluminación | Alta potencia óptica, alta frecuencia modulación, características seguridad ocular |
| Óptica | Alta eficiencia recolección luz, mínima luz parásita, banda estrecha |
| Gestión Energía | Bajo ruido, buena respuesta transitoria, alta eficiencia, entrega alta potencia pico |
| Procesamiento Profundidad | Bajo consumo, soporta múltiples formatos salida (mapa profundidad, nube puntos, confianza) |
Conclusión
Las cámaras ToF de onda continua son la solución premier para imagen de profundidad de alta precisión. Optimizando frecuencia de modulación, contraste de demodulación del sensor, eficiencia cuántica y ruido de readout, los diseñadores pueden lograr precisión excepcional. Las elecciones a nivel de sistema —iluminación, óptica, energía y algoritmos— deben ser igualmente meticulosas para desbloquear el potencial completo de tecnología CW ToF. Para información detallada de producto, visite analog.com/tof.
Autores
Contenido Relacionado
- Herramientas Suben en la Cadena de Valor para Quitar el Misterio de Visión AI
- Construyendo aplicaciones IoT efectivas con tinyML y machine learning automatizado
- Tecnología time-of-flight promete precisión mejorada
- Sensor time-of-flight near-infrared reduce interferencia luz solar
- Plataforma LiDAR soporta detección ocupación, distanciamiento social
- Sensor ToF ofrece detección 3D rápida
- Sensor time-of-flight ultrasónico ofrece rango 1 metro
Para más Embedded, suscríbete al boletín semanal de Embedded.
Sensor
- Cambio de palets Microcut reduce tiempo de configuración 30%+ – Aumenta productividad y precisión
- Errores comunes en sistemas nuevos: Cómo evitar fallas tempranas
- Entendiendo el Punto Único de Fallo: Una Guía Clara y Profesional
- Guía experta para el diseño de sistemas de alimentación en fundición de metales
- ¿Es Hora de Actualizar tu Compresor? Detecta las Señales a Tiempo
- Pequeño sensor de imagen 3D usa tecnología Time‑of‑Flight
- ToF vs. FMCW LiDAR: Análisis Técnico para Decisiones Informadas
- Sistema de Propulsión Hipersónico Revolucionario Permite Viajes Transcontinentales en Menos de 30 Minutos
- Optimizando diseño de iluminación para sistemas de visión en cirugía robótica
- Regulación de Melatonina Impulsada por Fotoreceptores y Fototerapia: Desbloqueando la Salud Circadiana
- Diseño experto de cartuchos microfluídicos para soluciones IVD rápidas