



Linearizando puentes de sensores resistivos con dos métodos hardware probados
Medir minúsculos cambios de resistencia en sensores puede ser abrumador. Este artículo presenta dos técnicas hardware que eliminan errores de no linealidad del puente, mejorando precisión y simplicidad de calibración.
La resistencia de un sensor resistivo cambia en respuesta a una variable física como temperatura o fuerza. El cambio porcentual es típicamente diminuto – por ejemplo, una galga extensométrica puede variar menos del 1 % en todo su rango.
La medición precisa de tan pequeños cambios exige un circuito altamente preciso. Las configuraciones en puente facilitan esto, pero incluso un sensor lineal puede producir una salida de puente no lineal.
Métodos software o hardware pueden corregir esta no linealidad. A continuación, exploramos dos enfoques hardware probados.
No linealidad del puente de sensores resistivos
Considere un sensor de presión con respuesta lineal:
Rsensor = R0 + Mx
Asumiendo que la pendiente M iguala la resistencia inicial R0, la respuesta se simplifica a R0(1 + x).
Usando un puente estándar (Figura 1), donde las otras tres resistencias igualan R0, se maximiza la sensibilidad. La salida del puente es:
Vout = Vr \(\left(\dfrac{R_0(1+x)}{R_0+R_0(1+x)} - \dfrac{1}{2}\right)\)
que se reduce a
Vout = Vr \(\dfrac{x}{2(2+x)}\) (Ecuación 1)
Debido a que la relación es no lineal, para x pequeño (x ≪ 2) podemos aproximar:
Vout ≈ Vr \(\dfrac{x}{4}\) (Ecuación 2)
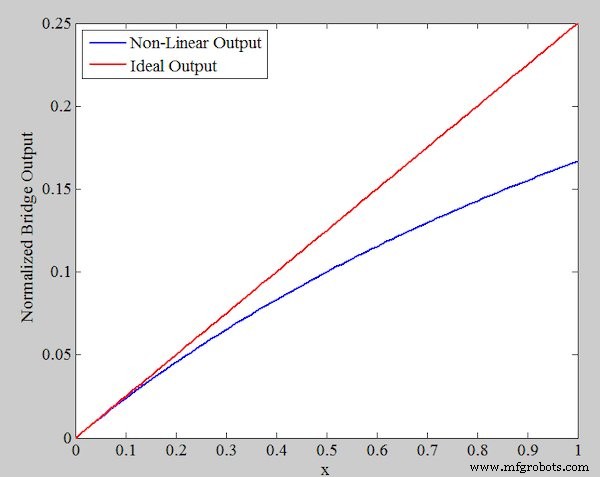
La Figura 2 muestra la salida normalizada $V_{out}/V_{r}$ para ambas ecuaciones, ilustrando cómo crece la desviación con x.
Cuantificación del error de no linealidad
Reescribiendo la Ecuación 1:
Vout = Vr \(\dfrac{x}{4}\) \(\dfrac{1}{1 + \dfrac{x}{2}}\)
Asumiendo $x/2 \ll 1$, una expansión de Taylor da:
Vout ≈ Vr \(\dfrac{x}{4}\) (1 – \(\dfrac{x}{2}\))
Comparando con la Ecuación 2, el error absoluto de no linealidad es
ENo‑Linealidad = Vr \(\dfrac{x}{4}\) \(\dfrac{x}{2}\)
Expresado como porcentaje del valor ideal:
Error Porcentual = \(\dfrac{x}{2} \times 100\%\)
Ejemplo
Para un sensor con R0 = 100 Ω y x máximo = 0,01, el error pico de linealidad es
Error Porcentual = \(\dfrac{0.01}{2} \times 100\% = 0.5\%\)
Aunque la compensación por software es posible, una salida de puente lineal mejora directamente la precisión de medición y facilita la calibración.
Método 1: Voltaje proporcional al cambio de resistencia
La Figura 3 ilustra el primer circuito de linealización.
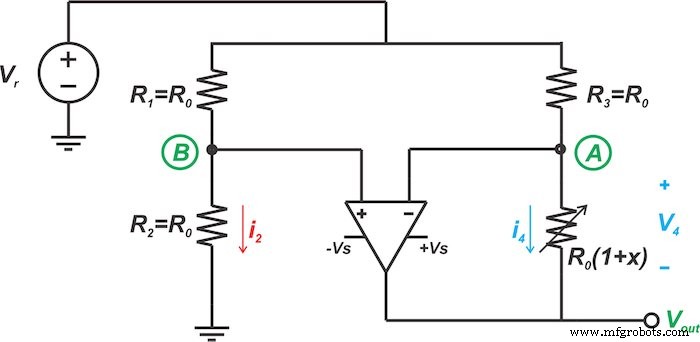
Forzando una corriente de referencia constante $I_{Ref}$ a través del sensor (Figura 4), el voltaje del sensor se convierte en
Vsensor = IRef · R0(1 + x)
Reorganizado:
Vsensor = R0 IRef + R0 IRef x
El primer término es constante; el segundo es lineal en x. El op‑amp en la Figura 3 mantiene el nodo B en $V_{r}/2$, forzando una corriente constante $V_{r}/(2R_{0})$ a través del sensor. Consecuentemente, la salida es
Vout = -\(\dfrac{V_{r}}{2}\) x
que es una función limpia y lineal de x.
Método 2: Corriente proporcional al cambio de resistencia
La Figura 5 presenta el segundo enfoque.
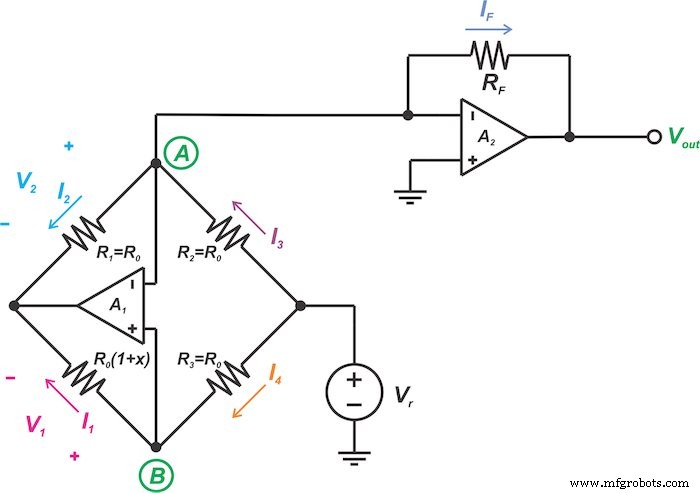
En este diseño, la rama 1 lleva una corriente proporcional a la resistencia del sensor:
I1 = IRef · R0(1 + x)
La rama 2 suministra una corriente constante $I_{Ref} R_{0}$, por lo que la corriente diferencial en la rama 3 es $I_{Ref} R_{0} x$. Usando dos op‑amps con entradas idénticas, el circuito resta el término constante y genera
Vout = Vr \(\dfrac{R_{F}}{R_{0}}\) x
Elegir la relación $R_{F}/R_{0}$ permite ganancia arbitraria. Aunque este método requiere un op‑amp extra, ofrece escalado flexible.
Para explorar artículos más profundos, visite mi lista de artículos.
Sensor
- Puentes levadizos: ingeniería, historia e innovaciones modernas
- Puente de Viga de Hormigón: Diseño, Construcción y Tendencias Futuras
- Cómo los Puentes (Bridges) Estabilizan Voladizos en Impresión 3D
- Piel Electrónica de Modo Dual: Sensado Sin Contacto y Táctil vía Campos Magnéticos
- Sensor de Presión Portátil de Metal Líquido Avanzado para Monitoreo de Salud Preciso
- Sensor de Fotones de Microondas de Grafeno Ultra-Sensible
- Película de Sensor TOMOPLEX Avanzada para Monitoreo Aeroespacial en Tiempo Real
- Sensor cardio-pulmonar miniaturizado en chip captura señales claras de corazón y pulmones
- Sensor de CO₂ de estado sólido NASA Ames: Detección precisa en temperatura, presión y humedad
- Sensor avanzado de NO₂ basado en carbono mejora monitorización de calidad del aire interior
- Microsensores de flujo de grafeno ultra-sensibles para aplicaciones biomédicas de precisión