



Construye un Vehículo Robótico Inalámbrico Controlado por Sensor IR
Un vehículo robótico combina diseño electromecánico con control inteligente, permitiendo operación autónoma o semiautónoma. Esta guía se centra en un sistema inalámbrico alimentado por sensores infrarrojos (IR) y comunicación por radiofrecuencia (RF).
¿Qué es un Vehículo Robótico Inalámbrico?
Los vehículos robóticos inalámbricos son máquinas automatizadas que pueden operarse remotamente, a menudo mediante enlaces RF o IR. Se utilizan cada vez más en entornos peligrosos, automatización industrial y proyectos educativos. Al integrar sensores y microcontroladores, estos robots pueden navegar, evitar obstáculos y realizar tareas sin intervención humana directa.
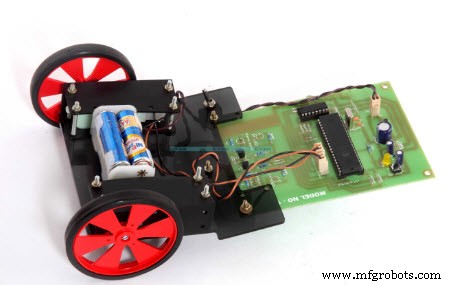
Cómo Funcionan los Sensores IR
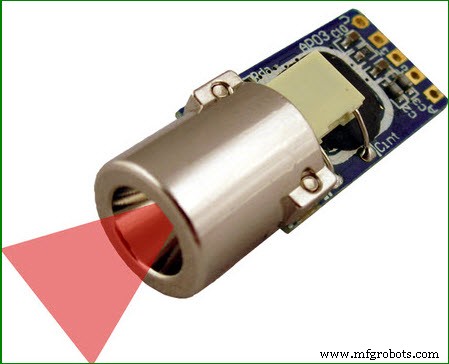
Un sensor IR emite luz infrarroja desde un LED y detecta la radiación reflejada con un fotodiodo. El voltaje de salida del sensor varía según la cantidad de luz IR recibida, permitiendo detectar proximidad, límites de línea u obstáculos. Las variantes comunes incluyen sensores de seguimiento de línea, detectores de proximidad y contadores de obstáculos.
Robot Inalámbrico Controlado por Mando RF
El núcleo del sistema inalámbrico es un par transmisor-receptor RF de 433 MHz. Ambos módulos son compactos, operan a 3-12 V y consumen corriente mínima (4.5 mA cuando están activos).
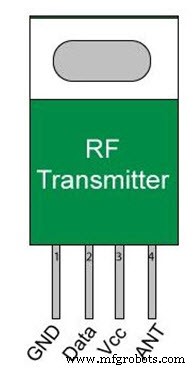
Transmisor RF
El transmisor se acciona mediante pulsadores que envían señales lógicas altas para controlar la dirección (adelante, atrás, izquierda, derecha). Se alimenta a 3-6 V y puede emitir hasta 12 V. El diagrama de circuito a continuación ilustra las conexiones de los botones.
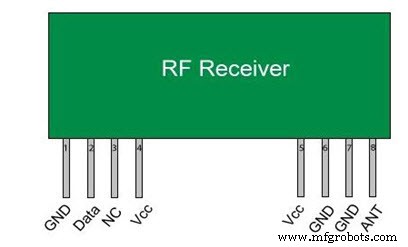
Receptor RF
Operando a 5 V, el receptor consume 3.5 mA. Decodifica la señal RF y reenvía el comando a un microcontrolador 8051, que luego acciona los motores.
Arquitectura del Sistema
La lógica de control del robot reside en un microcontrolador 8051. Un receptor IR decodifica las señales RC5 del mando de TV, mientras que el receptor RF interpreta los comandos del transmisor. Los controladores de motor traducen estas señales en acciones de motores DC, permitiendo movimiento en cuatro direcciones.
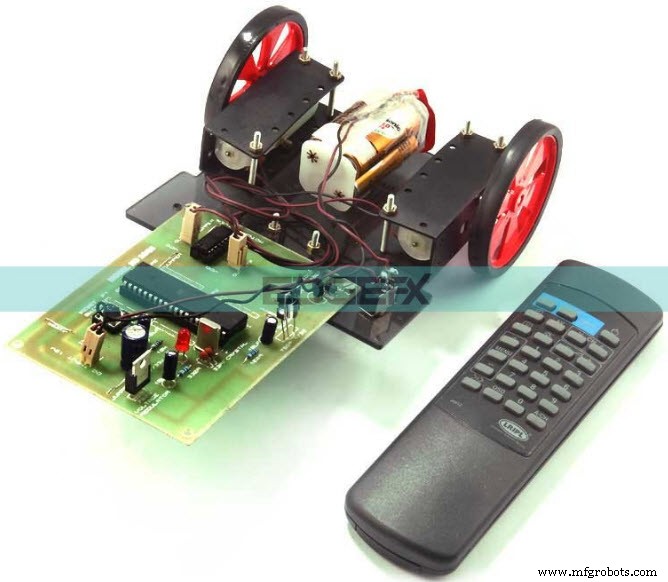
El mando RF ofrece un alcance práctico de hasta 200 m con una antena adecuada, superando las distancias típicas del IR. Para control de mayor alcance, la integración de módulos RF DTMF o celulares puede ampliar aún más las capacidades.
Con esta base, puedes experimentar con funciones avanzadas como navegación autónoma, evitación de obstáculos o incluso control basado en smartphone.
¿Tienes preguntas sobre el diseño o solución de problemas de este sistema? Comparte tus ideas en los comentarios. Por cierto, ¿cuál es el papel principal del sensor IR en esta configuración?
Sensor
- Construcción de un proyector láser interactivo con sensores Zigbee y plataforma Gravio Edge
- Usar ADC MCP3008 para leer sensores analógicos con Raspberry Pi
- Estudiantes construyen sistema robótico avanzado de clasificación de basura con tecnología B&R
- Integración de Sensores Inteligentes para Soldadura Robótica: Cuándo Invertir
- Avanzando el Transporte Seguro en Niebla: Laboratorios Sandia Prueban Sensores para Vehículos Autónomos
- Sensores de piel electrónica bioinspirados para seguimiento preciso de movimiento
- Sensores de tensión ultra-delgados MXene revolucionarios mejoran precisión y seguridad de brazos robóticos
- Sensores de Tensión MXene Ultra-delgados y Sin Batería Revolucionan Brazos Robóticos Industriales
- Grafeno Impreso por Inyección de Tinta: El Futuro de la Electrónica Impresa en 3D
- Día Dos en IoT World: Aprovechando DDS para Mejorar Persianas Inteligentes
- Redpine Signals presenta RS9116N-DBT: SoC IoT todo en uno con Wi-Fi dual, Bluetooth 5, Thread e IA integrada