



Optimización de Drivers de Motor para Dispositivos IoT Alimentados por Batería
Domina el Diseño de Drivers de Motor para Extender la Vida de Batería en Sistemas IoT
Dispositivos IoT alimentados por batería —desde medidores inteligentes y sensores de saneamiento hasta videoporteros, juguetes robóticos, gadgets de higiene personal y cerraduras electrónicas— a menudo dependen de motores, solenoides o relés. La interacción entre la química de la batería, su caída de tensión y el consumo de corriente del motor crea retos únicos: mantener operación fiable mientras la batería se descarga, recortar potencia en standby para maximizar autonomía, y gestionar los altos picos de corriente durante arranque y bloqueo.
A continuación, estrategias probadas para navegar estos retos y entregar sistemas de motor robustos y duraderos alimentados por batería.
Visión General de Sistemas de Motor Alimentados por Batería
La tensión disponible para un driver de motor depende de varios factores: química de la batería, profundidad de descarga (DoD), temperatura de operación, corriente de carga y configuración serie/paralelo de celdas. Aunque el modelado de baterías puede ser complejo, un modelo simple de circuito abierto usando VOCV (tensión de circuito abierto), RBAT (resistencia interna) y la medida VBAT da a los diseñadores un punto de partida claro. Ver Figura 1 para diagrama de bloques.
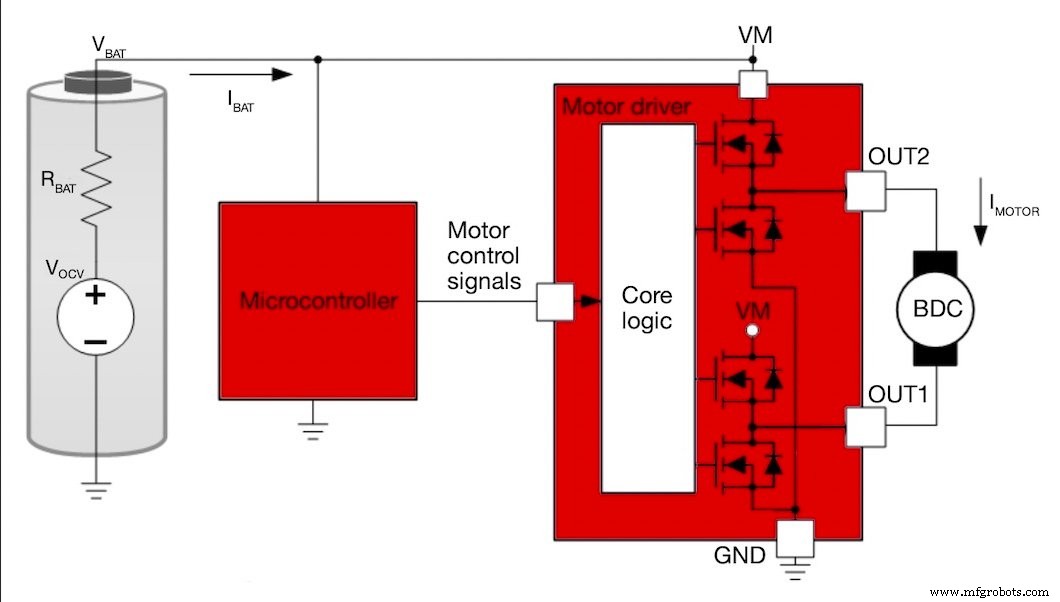
Figura 1. Diagrama de bloques de un sistema alimentado por batería con driver de motor y motor.
La tabla siguiente lista rangos de tensión típicos, resistencias internas y capacidades para químicas de batería comunes. Estas cifras derivan de hojas de datos de fabricantes y sirven como referencia práctica para selección de componentes.
| Química y configuración de batería | VBAT (carga completa) | VBAT (agotada) | RBAT | Capacidad |
| 2 AA (alcalinas), Duracell OP1500 | 1,7 V/celda |
0,8 V/celda |
100–250 mΩ/celda |
2.400 mAh* |
| 3 AAA (alcalinas), Panasonic LR03AD | 1,55 V/celda |
0,8 V/celda |
135 mΩ/celda (prom) |
2.640 mAh |
| 4 AA (alcalinas), Energizer E91 | 1,5 V/celda |
0,8 V/celda |
150–300 mΩ/celda (nuevas) |
2.500 mAh* |
| 1 Li‑ion (Panasonic NCR18650BF) | 4,2 V | 2,5 V | 77 mΩ* | 3.200 mAh |
| 2 Li‑poly (Farnell SR674361P) | 4,2 V/celda |
2,75 V/celda |
160 mΩ/celda |
2.000 mAh |
*Parámetros calculados desde otros parámetros de hoja de datos
Tabla 1. Parámetros aproximados de batería para diversas químicas y configuraciones.
A medida que la batería se descarga, VOCV cae mientras RBAT sube. La corriente de carga (IBAT) reduce aún más la tensión de terminales por VBAT = VOCV – IBAT·RBAT. La Figura 2 ilustra cómo evolucionan estos parámetros en celdas alcalinas y de iones de litio típicas.
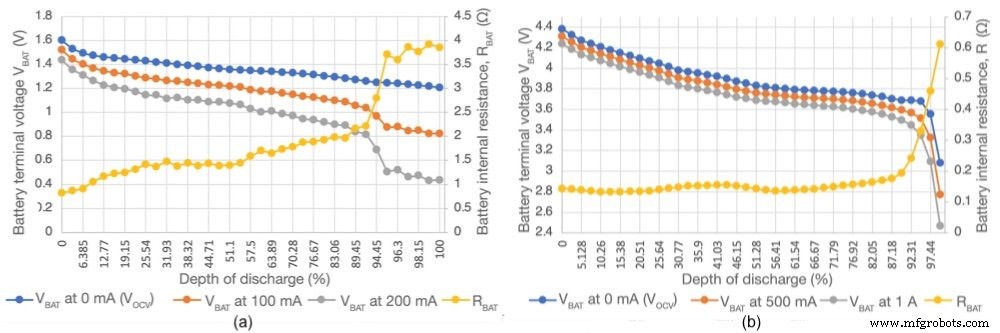
Figura 2. Curvas VBAT y RBAT para alcalinas (a) y iones de litio (b) bajo corrientes de carga variables, basadas en datos químicos de TI.
La profundidad de descarga (DoD) expresa cuánto se ha usado la batería respecto a su capacidad total (mAh). Un 100 % DoD significa batería totalmente agotada.
Diseñando para un Amplio Rango de VBAT
Como VBAT varía con DoD e IBAT, la especificación del riel de alimentación del driver debe cubrir todo el espectro de tensiones esperadas. Por ejemplo, un driver especificado para sistemas de 24 V podría requerir un riel mínimo de 4,5 V —un bloqueo por baja tensión que podría dispararse antes de que un pack alcalino de cuatro celdas se descargue por completo.
Los DRV8210 y DRV8212 de Texas Instruments están diseñados para entradas de 1,65 V a 11 V, cubriendo cómodamente una pila de dos celdas Li‑ion (hasta 8,4 V) y una pila alcalina de dos celdas casi agotada (hasta 1,65 V). Elegir un driver con ventana de tensión apropiada elimina la necesidad de convertidores boost adicionales y asegura que el motor funcione durante toda la vida de la batería.
Diseñando para Modo Standby de Baja Potencia
En la mayoría de despliegues IoT, el componente motorizado opera solo unas pocas veces al día o incluso una vez al año. La corriente de standby del sistema domina por tanto el consumo energético global. Reducir el consumo en standby es esencial para largas vidas de batería.
Estrategias incluyen:
- Incorporar interruptores de carga para desconectar dispositivos periféricos durante periodos idle.
- Elegir componentes con corrientes de standby ultra‑bajas —por ejemplo, las corrientes de sleep del DRV8210/DRV8212 son <84,5 nA.
- Eliminar divisores resistivos que polarizan innecesariamente pines lógicos y usar pull‑downs a 0 V cuando el dispositivo está idle.
Gestionando Grandes Corrientes para Reducir Consumo y Aumentar Vida Operativa
Los altos picos de corriente, especialmente durante arranque y bloqueo del motor, desperdician energía y pueden disparar bloqueo por baja batería debido a la caída de tensión a través de RBAT. La Figura 3 muestra perfiles típicos de corriente de arranque y bloqueo.
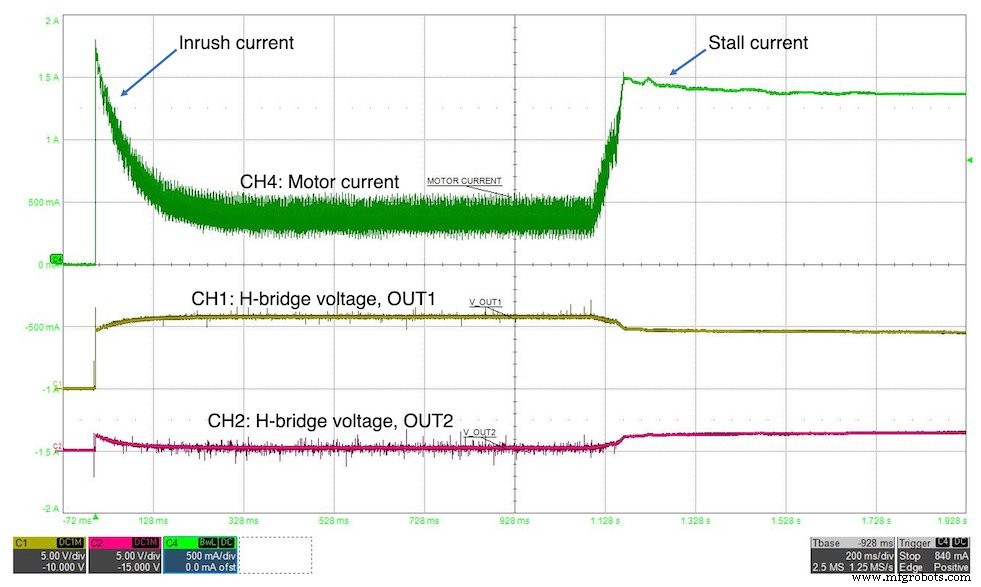
Figura 3. Corrientes de arranque y bloqueo.
Dos técnicas mitigan estos picos:
- Arranque suave (Soft‑start). Rampa gradual del ciclo de trabajo PWM del 0 % al 100 % durante el arranque del motor, manteniendo la corriente de arranque —y la caída de tensión resultante— dentro de límites tolerables. La Figura 4 contrasta hard‑start (a) y soft‑start (b) en una pila de cuatro AAA agotadas con DRV8210.
- Detección de bloqueo (Stall detection). Una resistencia de sense permite al microcontrolador monitorizar la corriente del motor. Si la tensión detectada supera un umbral durante una duración definida, el firmware deshabilita el driver, evitando consumos prolongados por bloqueo. La Figura 5 muestra una implementación de detección de bloqueo, mientras la Figura 6 demuestra la reducción de corriente lograda.
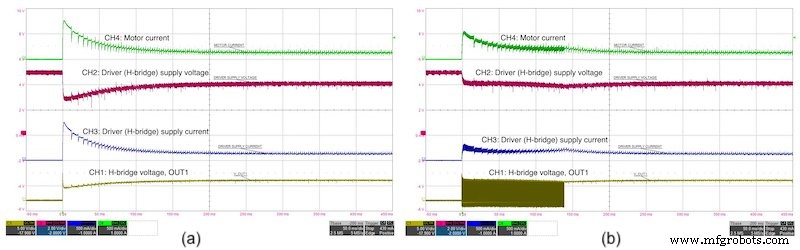
Figura 4. Hard‑start (a) vs. soft‑start (b) en arranque con cuatro AAA agotadas usando DRV8210.
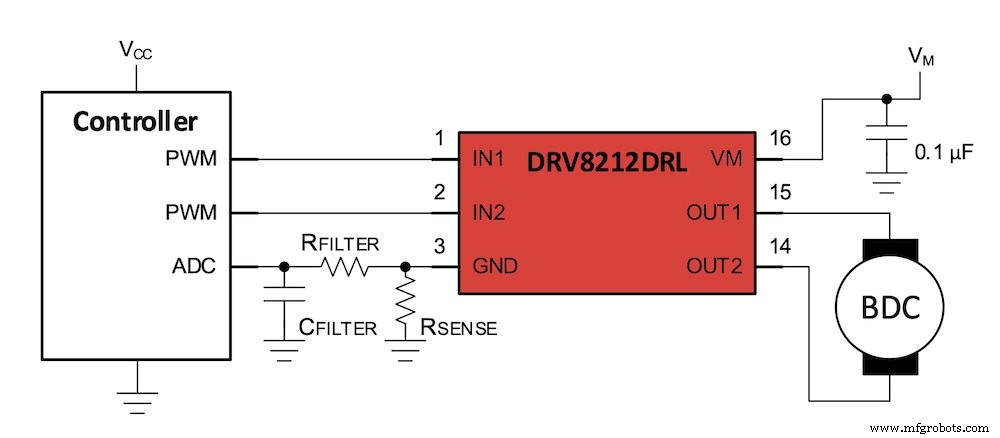
Figura 5. Diagrama de bloques de detección de bloqueo usando DRV8212.
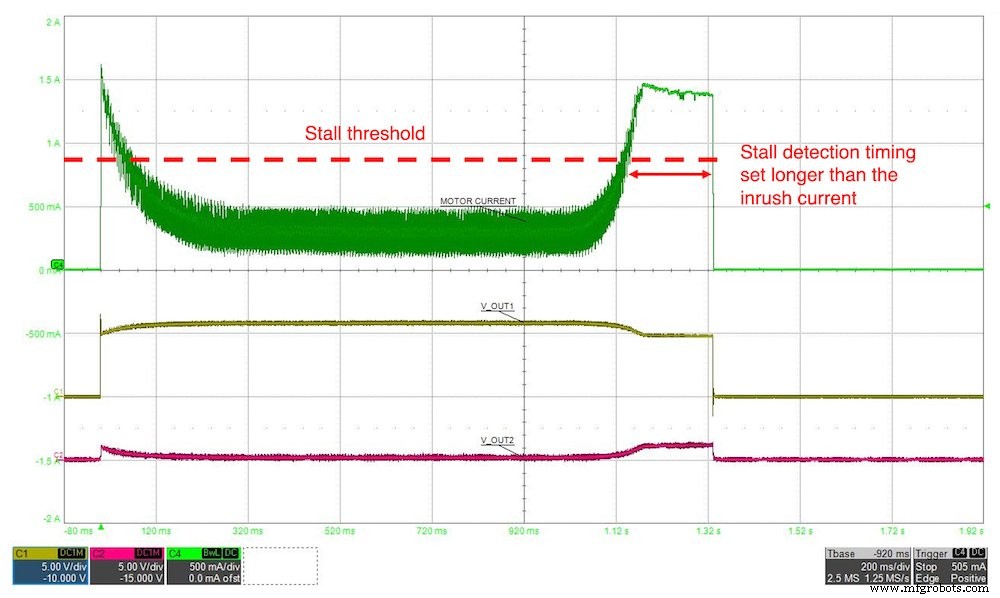
Figura 6. Corriente de motor con detección de bloqueo vs. sin ella.
Dado que la capacidad de batería se mide en mAh, limitar tanto la magnitud como la duración de eventos de alta corriente extiende la vida útil del pack.
Conclusión
Diseñar sistemas de motor alimentados por batería exige considerar cuidadosamente la variación de tensión, consumo en standby y picos de corriente. Seleccionando un driver que abarque el rango de tensión de la batería, implementando modos sleep ultra‑bajos y aplicando lógica de soft‑start y detección de bloqueo, los diseñadores pueden prolongar significativamente la vida del dispositivo en aplicaciones como unidades de saneamiento inteligentes, persianas motorizadas, cerraduras electrónicas y más.
Los Artículos de Industria son una forma de contenido que permite a socios industriales compartir noticias útiles, mensajes y tecnología con lectores de All About Circuits de un modo que el contenido editorial no se adapta bien. Todos los Artículos de Industria están sujetos a directrices editoriales estrictas con la intención de ofrecer a los lectores noticias útiles, experiencia técnica o historias. Los puntos de vista y opiniones expresados en los Artículos de Industria son los del socio y no necesariamente los de All About Circuits o sus escritores.
Tecnología de Internet de las cosas
- Seguridad IoT desmitificada: Protegiendo tus dispositivos conectados
- IoT celular: Evaluando costo, duración de batería y uso de datos
- Fabricación inteligente e IoT: impulsando la próxima revolución industrial
- La tecnología LoRa acelera la adopción de IoT, transformando la vida cotidiana
- Un liderazgo fuerte impulsa la adopción del IoT
- Seis pasos probados para asegurar sistemas embebidos IoT
- Lo legado se une a IoT: Aprovechando SaaS para una manufactura más inteligente
- Cerrando la brecha: Cómo sistemas ERP y MES se adaptan a la revolución Industrial IoT
- Atmosic y SMK se asocian para ofrecer dispositivos IoT de ultra larga duración
- IoT Industrial: Un control de realidad sobre la promesa de fábricas inteligentes
- Monitoreo de Calidad del Aire Industrial IoT: Aumentando Productividad y Reduciendo Costos