



Cómo las bibliotecas open-source aceleran el desarrollo de visión para robots
Los sistemas de visión para robots exigen una amplia gama de capacidades, sin embargo el ecosistema open‑source ofrece soluciones para casi cada requisito. Desde procesamiento de imagen básico y reconocimiento de objetos hasta planificación de movimiento avanzada y evitación de colisiones, los desarrolladores pueden aprovechar una rica colección de bibliotecas. A continuación destacamos paquetes clave de procesamiento de imagen open‑source que permiten aplicaciones robóticas sofisticadas. (Nota: este informe se centra en algoritmos fundamentales basados en imagen y excluye deliberadamente frameworks de visión impulsados por IA.)
Cualquier discusión sobre software de visión robótica debe reconocer la biblioteca OpenCV. Ampliamente adoptada y rica en funciones, OpenCV ofrece más de 2.500 algoritmos en módulos como:
core – estructuras de datos fundamentales y utilidades compartidas por todos los módulos;
imgproc – filtrado lineal/no lineal, transformadas geométricas, conversión de espacio de color, análisis de histogramas, y más;
video – estimación de movimiento, sustracción de fondo y seguimiento de objetos;
calib3d – calibración de cámara, estimación de pose y algoritmos geométricos básicos;
features2d – detectores de características, descriptores y rutinas de matching;
objdetect – detección de clases de objetos predefinidas e instancias.
Escrita en C++, OpenCV ofrece bindings para C++, Python, Java y MATLAB, y corre en Windows, Linux, Android y macOS. También soporta conjuntos de instrucciones SIMD y entrega aceleración GPU vía CUDA (módulo gpu) y OpenCL (módulo ocl). El reciente lanzamiento OpenCV 4.0 introduce mejoras de rendimiento e integra el popular algoritmo Kinect Fusion.
Aunque la profundidad de OpenCV es una fortaleza, también puede suponer una curva de aprendizaje pronunciada para desarrolladores que quieren prototipar rápido. La biblioteca SimpleCV, basada en Python, cubre este gap. Construida sobre OpenCV, SimpleCV ofrece una API intuitiva de alto nivel que permite a desarrolladores menos experimentados implementar tareas comunes de machine vision con llamadas Python concisas. Por ejemplo, el umbralado de imagen puede realizarse con una sola línea:
from SimpleCV import Image, Color, Display # Crear imagen mitad y mitad def halfsies(left, right): result = left crop = right.crop(right.width/2.0, 0, right.width/2.0, right.height) result = result.blit(crop, (left.width/2, 0)) return result # Cargar imagen img = Image('https://i.imgur.com/lfAeZ4n.png') # Binarizar con umbral 90 e invertir resultado output = img.binarize(90).invert() # Crear imagen lado a lado result = halfsies(img, output) # Mostrar y guardar result.show() result.save('juniperbinary.png') 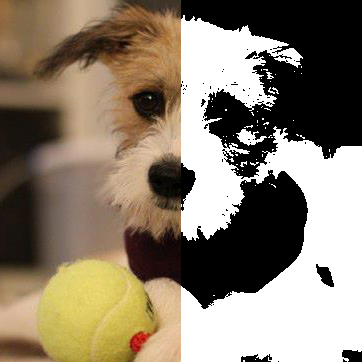
Más allá de manipulación básica de imagen, tanto OpenCV como SimpleCV proporcionan algoritmos avanzados esenciales para percepción robótica, como reconocimiento de objetos, alineación y navegación segura. Una estructura de datos central en estas tareas es la nube de puntos —una representación multidimensional de un objeto capturado por cámaras de profundidad. Las nubes de puntos permiten operaciones robóticas clave como identificación, alineación y ajuste. La Point Cloud Library (PCL) suministra algoritmos para filtrado, segmentación, extracción de keypoints y más, haciéndola indispensable para percepción 3D.

Figura 2. Conjunto de datos de nube de puntos para un toro básico. (Fuente: Wikimedia Commons/Kieff).
Tecnología de Internet de las cosas
- 10 Indicadores Clave de que su Sistema ERP Necesita una Actualización
- Actualizaciones de software Over-the-Air en IoT: Por qué SOTA importa
- GE lanza spin-off de IIoT de 1.200 millones de dólares para fortalecer su cartera digital
- El Auge del IoT: Por Qué la Seguridad Debe Construirse Desde el Día Uno
- Lo legado se une a IoT: Aprovechando SaaS para una manufactura más inteligente
- Software AG proyecta la próxima ola de crecimiento del IoT
- Por qué el software confiable es esencial para la seguridad industrial
- Tata expande alcance en Industrial Internet of Things
- Pruebas de Software para Dispositivos IoT: Desafíos Clave y Soluciones
- Aprovechar DevOps para superar los desafíos del software embebido
- 7 Podcasts Imprescindibles que Todo Desarrollador de IoT Debe Escuchar