



NXP HoverGames: Plataforma drone open-source y competición de coding
La plataforma de desarrollo drone NXP HoverGames es una solución modular de hardware y software tamaño tarjeta que empodera a desarrolladores para construir vehículos autónomos —desde drones de consumo a UAVs avanzados y rovers.
Cada kit viene con un drone de referencia totalmente ensamblado que incluye la Flight Management Unit (FMU). Los participantes comienzan trabajando tutoriales simples para entender el hardware, luego se inscriben en desafíos de software virtuales —algunos de los cuales requieren calificación.
Diseñada para flexibilidad, la plataforma soporta investigación robótica, prototipado de algoritmos de control, protocolos de comunicación seguros, y puede expandirse con sensores adicionales o componentes de soporte.
"Construimos el drone como kit de desarrollo porque ese es exactamente el propósito para cualquiera que quiera experimentar", dice Iain Galloway, NXP Systems Innovation Lead. "Al lanzar HoverGames, ampliamos el ecosistema software, ofreciendo un tema social —'Fight Fires with Flyers'— que desafía a coders a idear soluciones software para primeros respondedores, en lugar de solo rendimiento de vuelo."
Vehículos aéreos no tripulados
Los UAVs han evolucionado dramáticamente en la última década, transicionando de herramientas militares de nicho a dispositivos de consumo y comerciales ampliamente accesibles. Hoy, drones son a menudo parte de kits de respuesta a emergencias, entregando suministros o recopilando conciencia situacional durante desastres. Como dispositivos conectados, también traen desafíos de data-security —muchos fueron diseñados antes de que las ciber-amenazas fuesen mainstream.
Kit de desarrollo drone NXP HoverGames
El núcleo del kit es un procesador NXP corriendo Linux con OpenCV, acoplado con un array de sensores que forman una Inertial Measurement Unit (IMU) y proporcionan interfaces para CAN, Ethernet automotriz y módulos de seguridad.
En Challenge 1, el kit —llamado KIT‑HGDRONEK66— incluye el controlador de vuelo FMUK66, que corre el RTOS NuttX y la pila de vuelo PX4. También incluye la suite completa de sensores requerida para vuelo autónomo.
Challenge 2 introduce un companion computer, el NavQ (8MMNavQ), construido sobre el SoC NXP i.MX 8M Mini. Este procesador de visión basado en Linux ofrece aceleración hardware para codificación de video y soporta OpenCV, ROS, Python y MAVSDK.
El controlador de vuelo mantiene la estabilidad del vehículo y es open-source, permitiendo a desarrolladores añadir sensores externos para adaptar las capacidades del drone.
La alimentación viene de batería LiPo, y se requiere radio de telemetría específico por país. A través de telemetría, operadores reciben datos de vuelo en vivo, pueden cargar waypoints autónomos y modificar misiones al vuelo. La telemetría se transmite a la estación ground y se registra a bordo (ver Figuras 1 y 2).
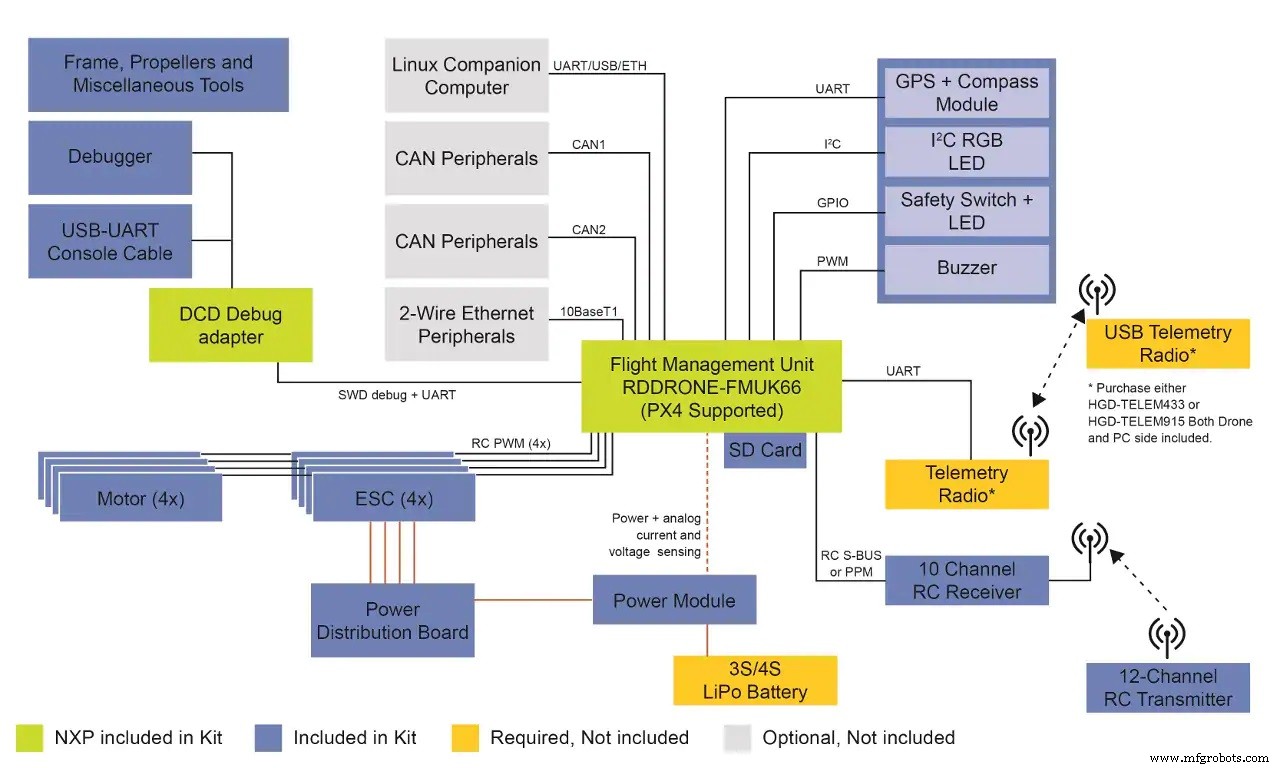
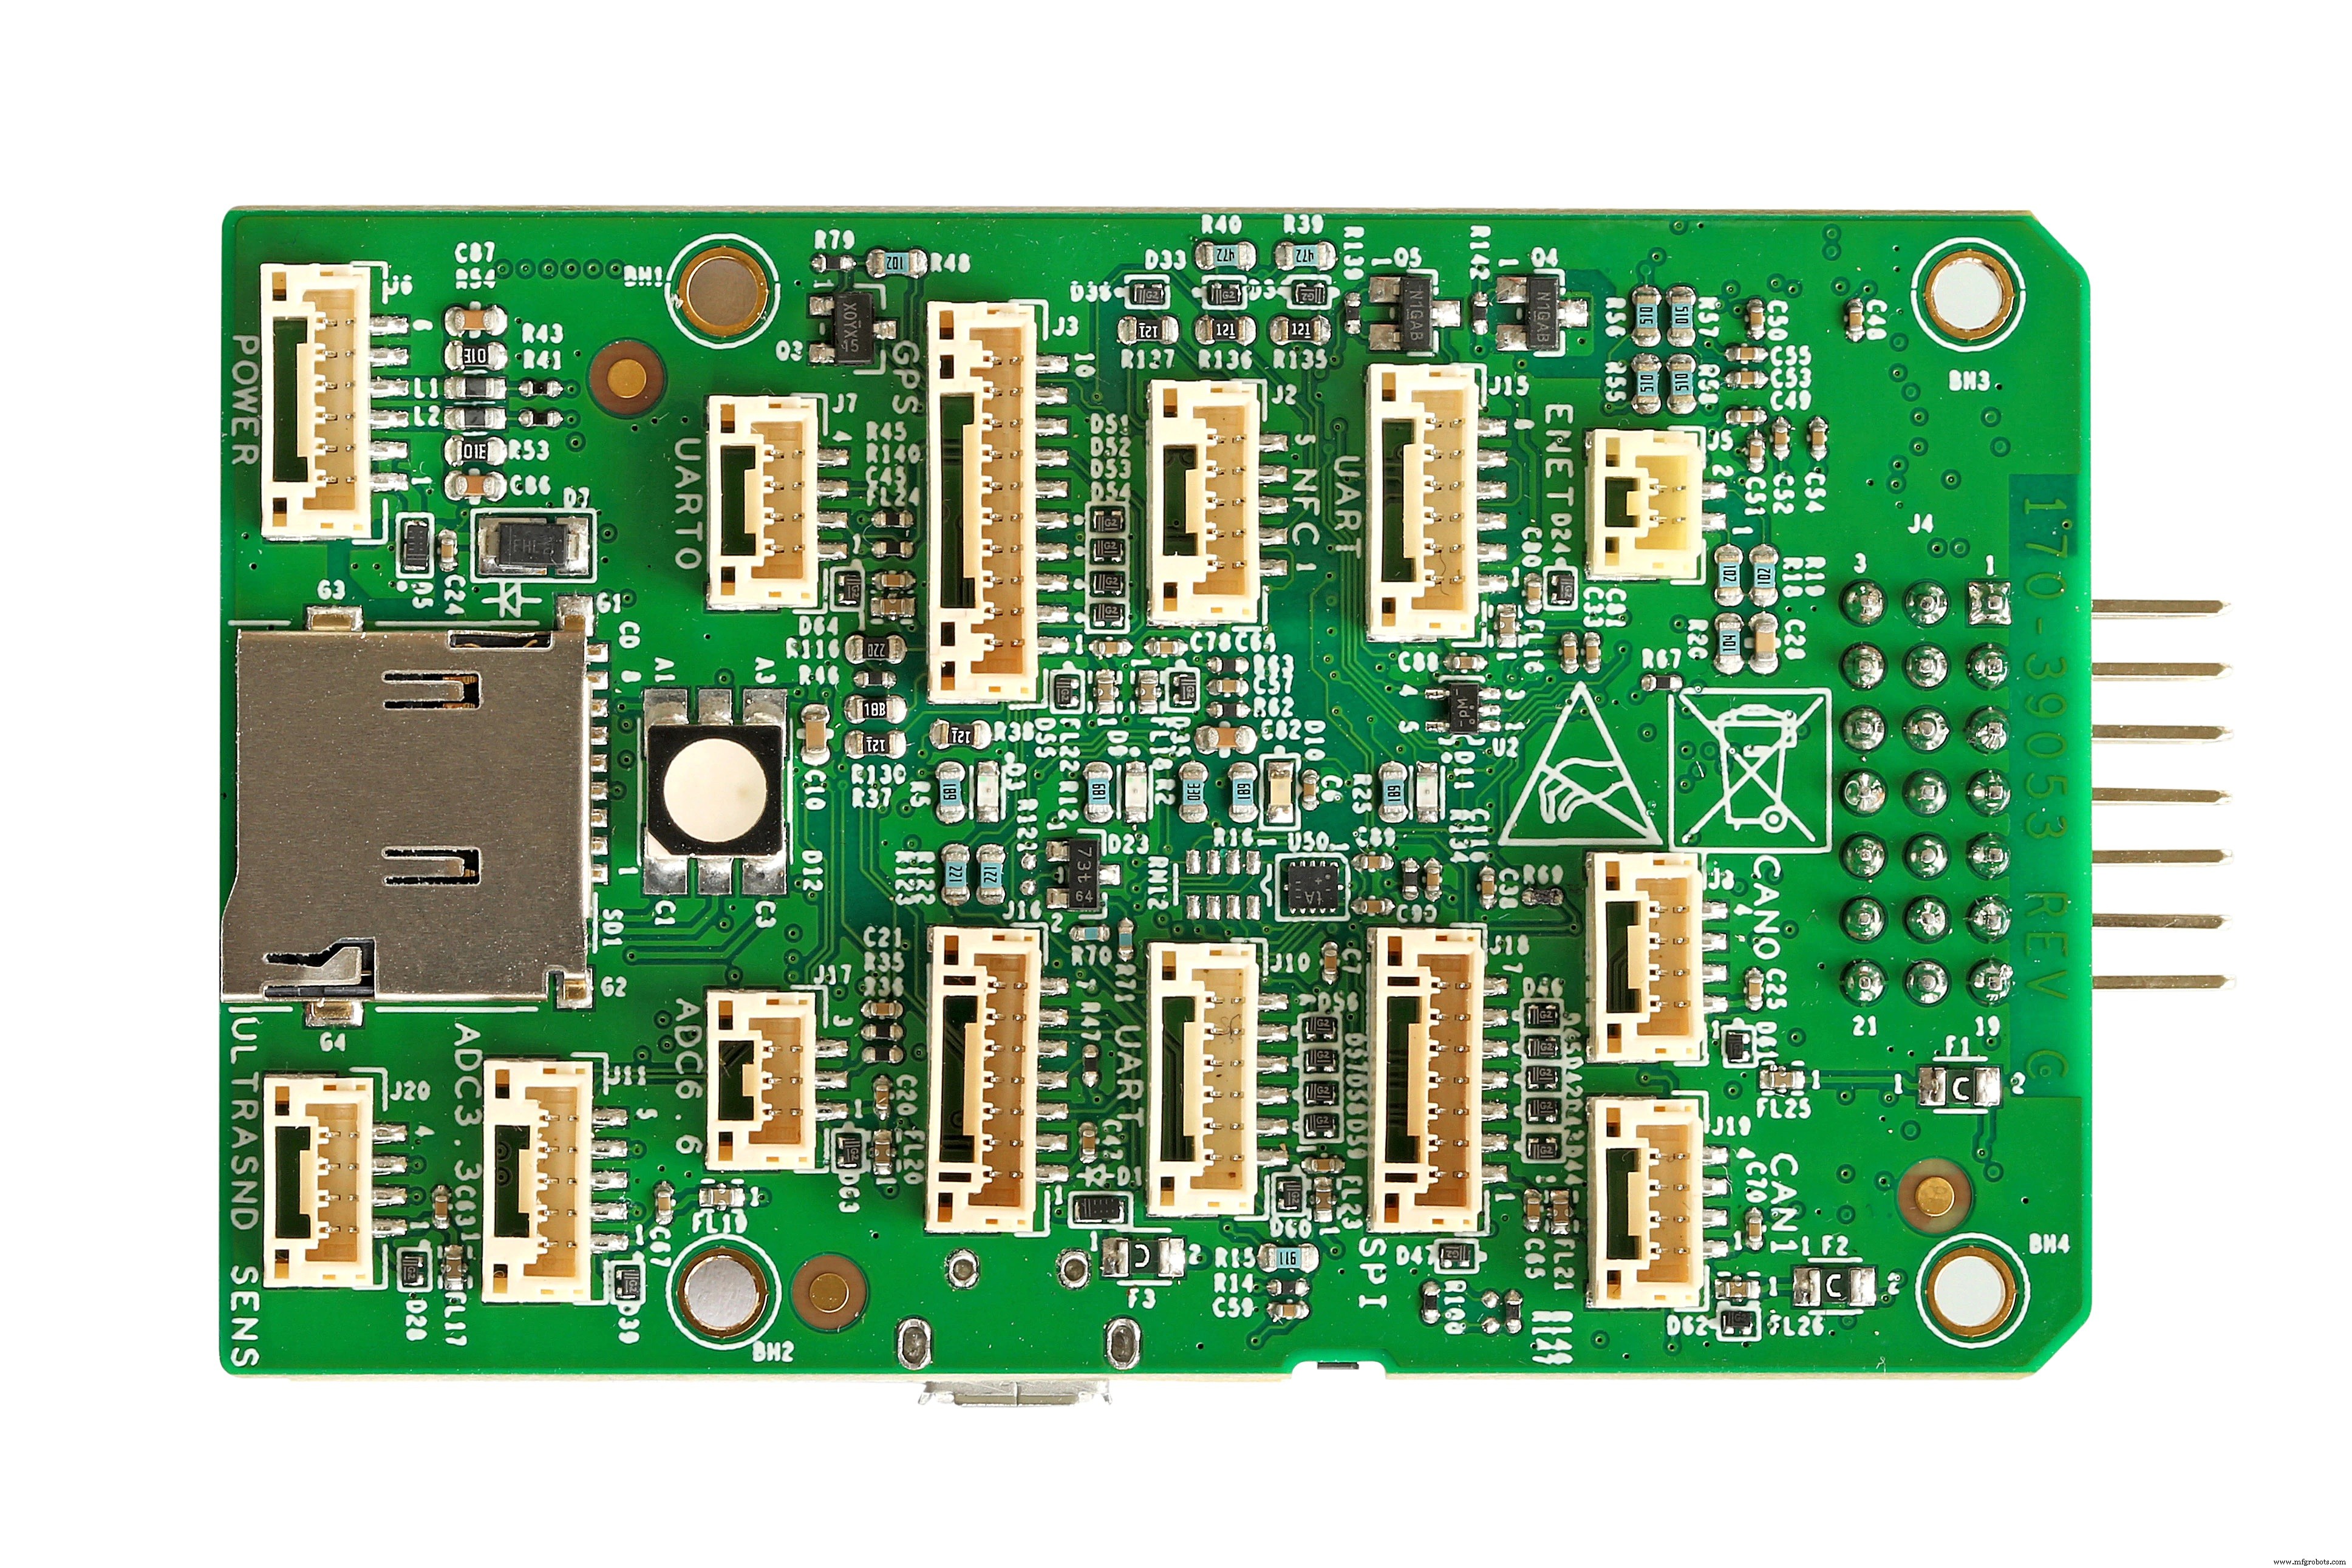
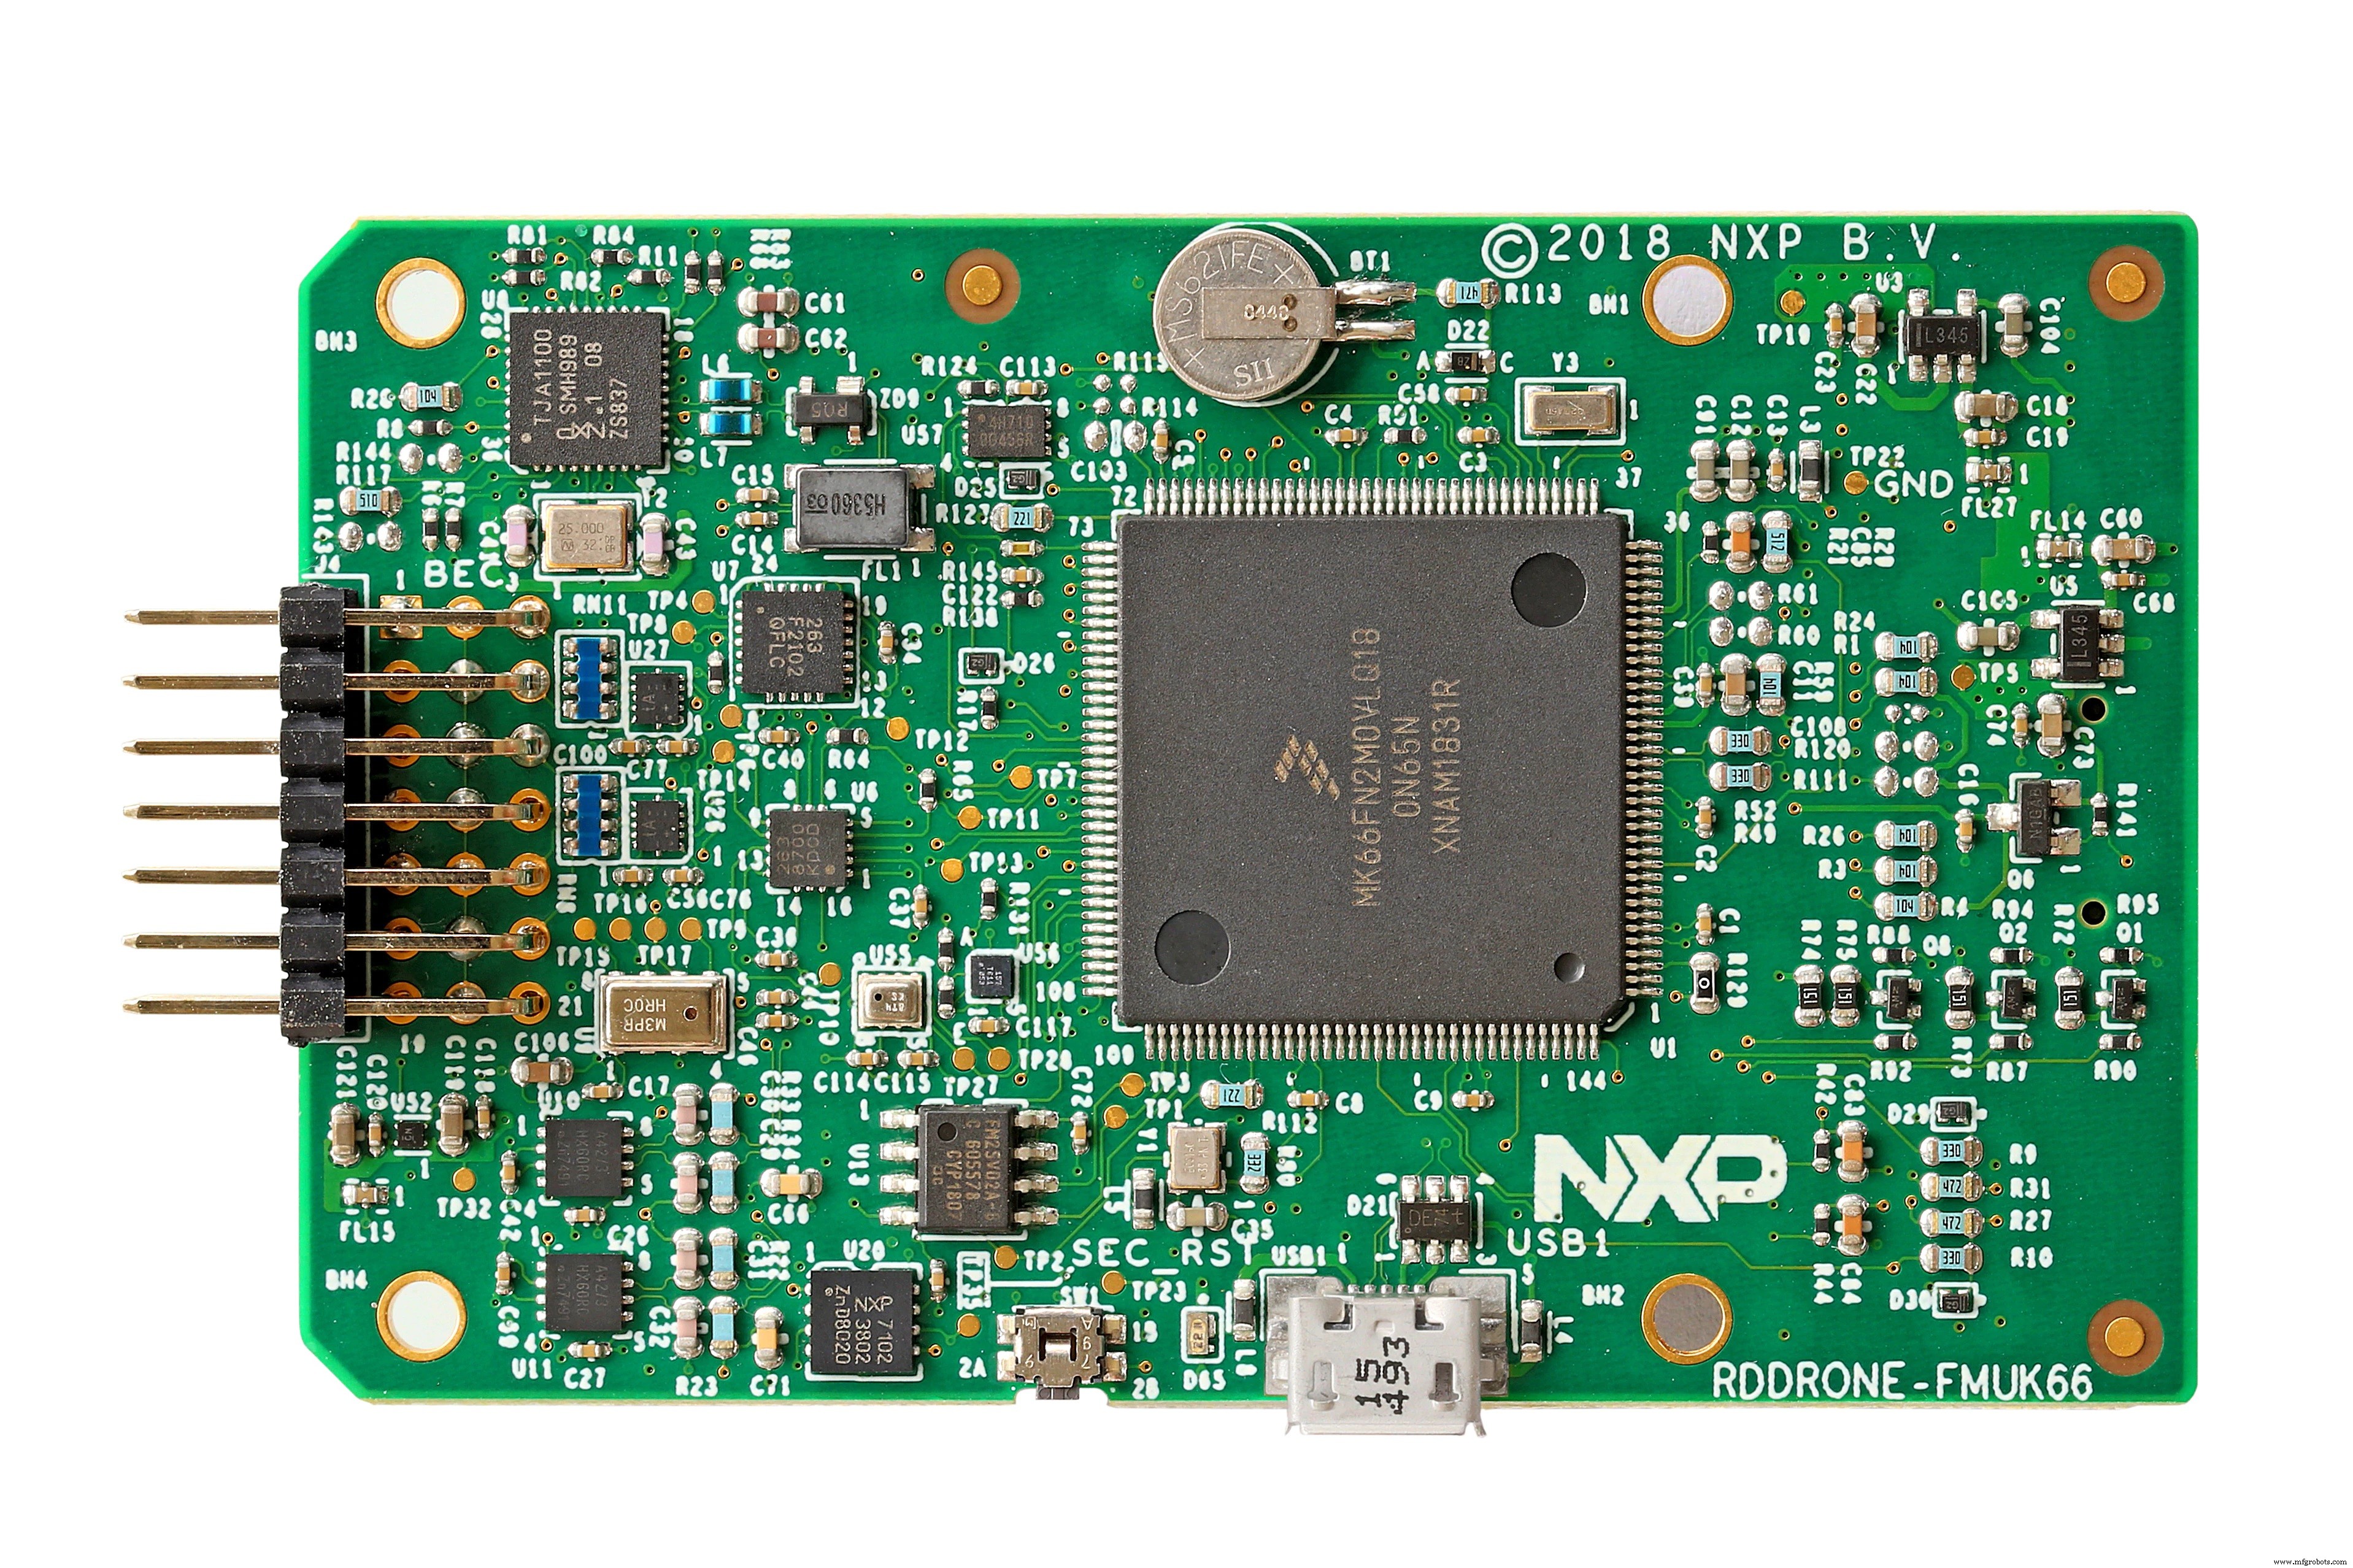
La unidad de vuelo RDDRONE‑FMUK66 corre la pila de vuelo PX4.org —un framework estándar de la industria, licenciado BSD, que soporta control motor BLDC, GPS y otros sensores de posicionamiento para navegación autónoma. Es totalmente compatible con QGroundControl, disponible en desktop y como app móvil para Android e iOS.
Especificaciones hardware: RTOS NuttX en MCU NXP Kinetis K66 (ARM Cortex‑M4 @ 180 MHz, 2 MB flash), sensores NXP, transceivers CAN bus automotriz, y transceiver Ethernet two-wire 100BASE‑T1 TJA110x.
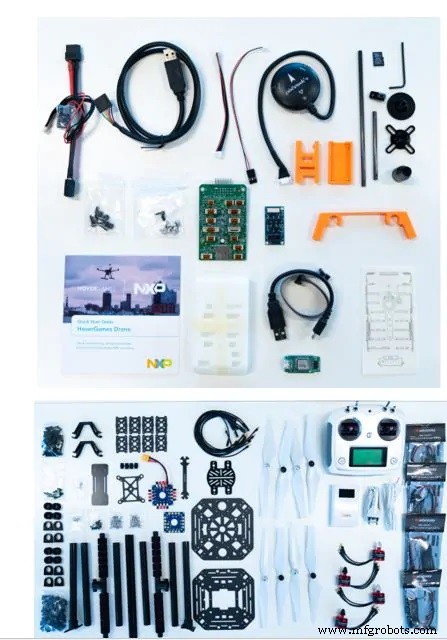
Otros componentes del kit incluyen módulo DC-a-DC power, GPS NEO‑M8N, safety switch, buzzer, LED RGB status, cable SEGGER J‑Link EDU Mini/FTDI USB‑TTL‑3V3, motores BLDC 2212 920 kV, y ESCs 40 A OPTO.
Tras el ensamblaje, el chasis ofrece espacio para un adaptador Rapid IoT o el NavQ i.MX 8M Mini, convirtiendo el drone en una plataforma de procesamiento de visión equipada con Linux, OpenCV y ROS.
"Uno de los aspectos más valiosos de esta solución es su apertura", dice Galloway. "A diferencia de muchos drones comerciales que solo exponen una API, nuestro controlador de vuelo y companion computer son hardware y software open-source completos. Esta transparencia permite a desarrolladores innovar, iterar y finalmente construir un producto comercial alrededor."
El kit tiene precio de 450 $, con descuentos adicionales para desarrolladores participando en programas HoverGames.
HoverGames anima a participantes a escribir código que expanda funcionalidad del drone y competir en desafíos divertidos de software-racing. Soporte comunitario viene a través de canal PX4 Slack, GitHub y GitBook, donde desarrolladores pueden colaborar y recibir guía de NXP.
Los desafíos se enmarcan en problemas sociales reales —simulaciones de limpieza de residuos, monitorización fauna, respuesta a desastres, mitigación crisis de salud y protección ambiental. Los participantes deben diseñar soluciones software que puedan hacer diferencia tangible.
HoverGames Challenge 2, titulado "Help Drones Help Others in Pandemics", acaba de lanzarse. Añade el vision computer NavQ e invita a participantes a idear soluciones basadas en drone para entrega de medicinas, comunicaciones de primeros respondedores o monitorización agrícola durante escasez de mano de obra.
El challenge está abierto para registro en https://www.hackster.io/contests/hovergames2.
>> Este artículo se publicó originalmente en nuestro sitio hermano, EE Times Europe.
Incrustado
- Drone Pi: Quadcopter Multiwii y Raspberry Pi de doble modo para control por smartphone y mando a distancia
- Flylogix y Cambridge Consultants se asocian para aprovechar satélites Iridium en operaciones seguras de drones remotos
- Plataforma GNSS u‑blox M9 logra precisión metro y seguridad avanzada
- Microchip lanza Trust Platform: Soluciones hardware IoT seguras pre‑aprovisionadas
- Qualcomm presenta Snapdragon Wear 4100+: aumento del 85 % en rendimiento, 25 % más de batería y cámaras de 16 MP para smartwatches de nueva generación
- Kit evaluación VTRIG‑74 de Mini‑Circuits permite a investigadores construir sistemas avanzados de imagen 3D mmWave
- Qorvo lanza kit desarrollo Wi‑Fi 6 compacto con protocolos IoT integrados
- Mini‑Circuits y Vayyar lanzan VTRIG‑74: Kit de desarrollo de imagen 4D por ondas milimétricas
- STMicroelectronics lanza AutoDevKit: Acelerando el diseño de ECU automotrices
- Eta Compute y Edge Impulse se asocian para IA en el borde ultra-bajo consumo con procesador ECM3532
- Kit de desarrollo RSL10 Mesh potencia redes BLE ultra-bajo consumo